
哈珀·亚当斯大学测试人形机器人从事一般农场劳动
位于英格兰什罗普郡的哈珀·亚当斯大学正在研究将类人机器人应用于农业领域,以解决长期存在的季节性劳动力短缺问题。 该项目由费尔南多·奥阿特·切恩教授领导,其主张认为,与当今只能执行单一任务的农业机器人不同,具有与人体相匹配自由度的一般用途类人机器人能够执行采收、播种和除草等多项任务。 该研究旨在实现人机协作,利用软件经济效应——即一旦某项任务被优化,即可在数千台机器人上进行复制。
拂晓时分,什罗普郡的一片果园中,晨雾缠绕在成排的苹果树上。一个身影有条不紊地沿着树行移动,用精准灵活的手伸入树冠,摘下熟透的红果。 但这既不是来自东欧的季节性工人,也不是暑假期间的当地学生。而是一台类人机器人,它的金属关节和传感器阵列在晨光中闪闪发光,正在执行一项数千年来一直定义着人类农业劳动的任务。 这一近未来的场景正在哈珀·亚当斯大学——这所位于英格兰的农业院校——迅速从科幻小说转变为应用研究。该校于2026年7月30日公开展示了其关于类人型农业机器人的研究成果。
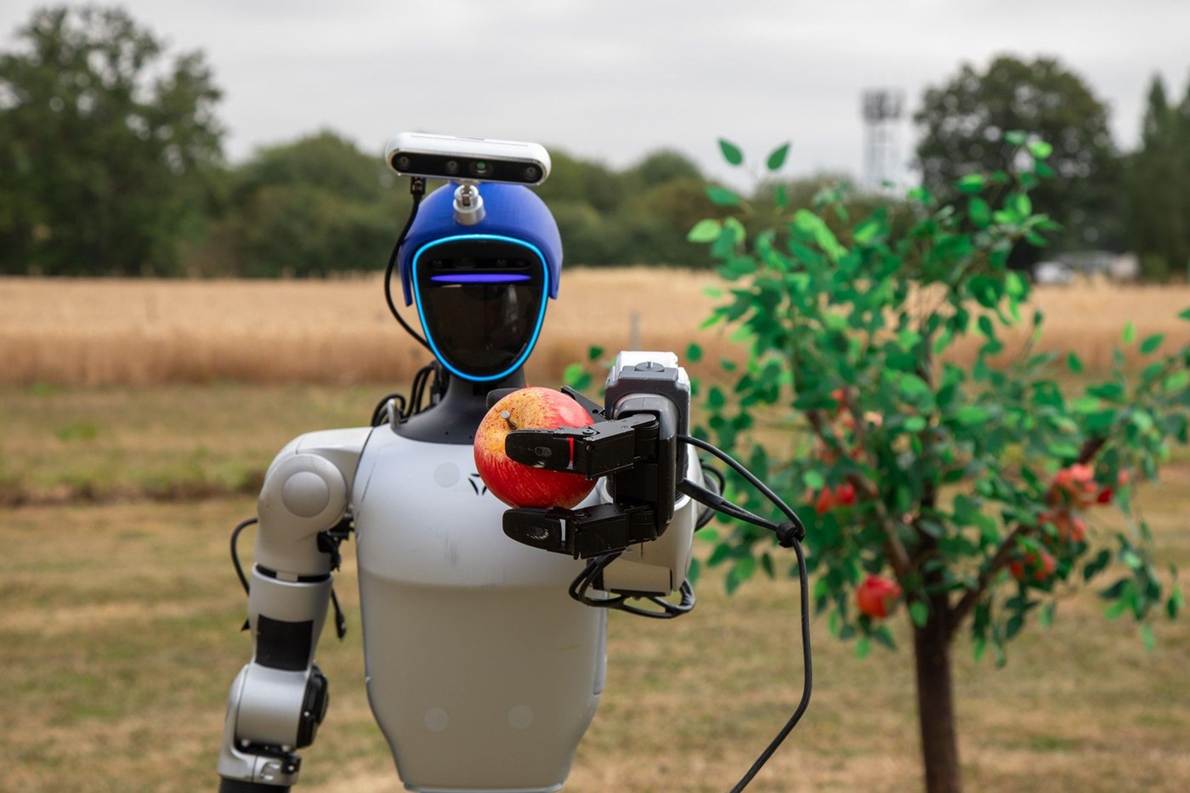
农业领域,尤其是英国,一直面临着结构性的劳动力危机。自2020年以来,英国园艺业一直面临着持续的季节性劳动力短缺问题。 “季节性工人”签证名额有限,某些季节甚至出现水果因缺乏采摘人手而滞留在枝头腐烂的情况。这种劳动力缺口推动了农业自动化的迅猛发展,但迄今为止的解决方案大多零散且仅针对特定任务。 哈珀·亚当斯大学提议对这一范式进行根本性转变,从定制化机械转向通用型类人机器人平台。
哈珀·亚当斯大学工程学教授、机器人专家费尔南多·奥阿特·切恩正领导这一构想的制定。他认为,类人机器人代表了农业自动化的下一个阶段。其核心论点基于机器的物理架构。由于类人机器人拥有与人体相同的自由度,因此单台
通用机器人理论上可以解决多种农业问题。这与当前一代专为特定任务设计的单功能农业机器人形成了鲜明对比——后者需要针对除草、喷洒或收获等不同任务分别进行资本投入。这些类人型机器人所针对的任务涵盖了整个农业周期。研究内容包括收获、种植、修剪、播种、浇水和除草。该项目的演示视频显示,一台类人型机器人在果园中采摘红苹果,展示了处理娇嫩水果所需的灵巧性。 这种方法背后的经济逻辑源于软件的可扩展性。一旦某项特定任务——例如识别并采摘成熟的苹果且不使其受损——在单台机器人上得到完善,该程序即可立即复制到由一千台或更多机器人组成的机队中。 这种“一次复制,随处部署”的模式,正是区分类人机器人与定制型农业机器人的软件经济论据——后者每遇到新的作物或任务,都必须重复投入工程成本。
通用类人机器人与农业自动化的利用逻辑
农业领域向通用型类人机器人转型,为农场经营者带来了一种新的经济模式。几十年来,农业自动化的战略一直是制造更大、更高效的机器,例如自动驾驶拖拉机或大型联合收割机。 这些机器在耕作或谷物收割等大面积作业中效率极高,但缺乏种植特色作物、水果和蔬菜所需的手部灵巧性。类人机器人方案试图在保持规模经济效益的同时,解决这一灵巧性问题。
对于农业经营者而言,关键指标是每采摘1公斤农产品的成本与季节性人力成本的对比。目前,尚无关于该指标的确切数据。
类人型设计,而这种缺失本身就清楚地表明,该技术仍处于研究阶段。不过,其理论优势是显而易见的。 一款能够冬季修剪、春季种植、夏季除草、秋季收获的通用类人机器人平台,其利用率远高于每年有十个月闲置的专用草莓采摘机器人。英国的现状在此尤为相关。对季节性劳动力的严格限制,使英国成为通用型农业机器人的早期经济试验场。当人力成本因供应限制而人为上涨时,机器人替代方案的投资回报率会更快变得具有吸引力。鉴于其机构历史,哈珀·亚当斯大学(Harper Adams University)完全有能力引领这项研究。 该大学自2017年起实施了“免人工公顷”(Hands Free Hectare)项目,这是首个在田间完全无需人工参与便成功种植和收获谷物作物的项目。这一开创性项目证明了自主机械能够管理完整的作物生长周期,但它依赖的是传统农机的规模优势,而非人工的灵巧性。
目前正在农业领域测试的人形机器人具体承担哪些任务?
哈珀·亚当斯大学正在测试类人机器人在农业领域的多种任务,包括收割、种植、修剪、播种、浇水和除草。目标是利用一个具有类人自由度的通用平台,在整个农作周期中执行多项任务,从而取代大量单功能机器。
将这些机器人融入现有的农场环境是该研究的一个重点。奥阿特·切恩教授强调了“共存”这一理念,并指出机器人需要具备社交技能,才能与人类有效协作。该
该项目的明确目标是协作,而非全面取代农场劳动力。这种协作方式对于赢得农场工人和经营者的认可至关重要,他们必须相信机器能在共享空间内安全运行。在农场这类非结构化环境中,将复杂的传感器数据转化为实际动作所面临的技术挑战是巨大的。 不妨将其想象成教一个幼儿摘覆盆子而不把它捏烂——但这个幼儿是由金属和硅构成的,而覆盆子灌木在风中摇曳,其枝叶在特定光照条件下与果实极为相似。 机器人必须实时不断调整其抓握方式、视觉处理和空间感知能力,这一壮举需要巨大的计算能力和高度精密的物理执行器。
果园中的举证责任
尽管具备理论优势,但类人型农业机器人通往商业化的道路却充满挑战。农业领域有着众所周知的“机器人坟场”。总部位于英国的初创公司“Small Robot Company”曾开发轻量级自主田间机器人,尽管宣传声势浩大且早期前景可期,但仍于2024年倒闭。 果园和田地堪称机器人作业环境中最艰难的场所之一。这些环境光照多变,树叶和树枝会不断遮挡视线,天气难以预测,且农作物娇嫩易损。
残酷的现实是,类人形态不仅大幅增加了成本,还带来了机械脆弱性——而轮式或门式平台则完全避免了这些问题。 相比必须在不平坦、泥泞的地形上不断保持平衡的双足类人机器人,配备简单机械臂的轮式机器人天生更稳定,且制造成本往往更低。证明这些额外优势的举证责任完全落在类人机器人阵营身上,他们必须证明这些附加
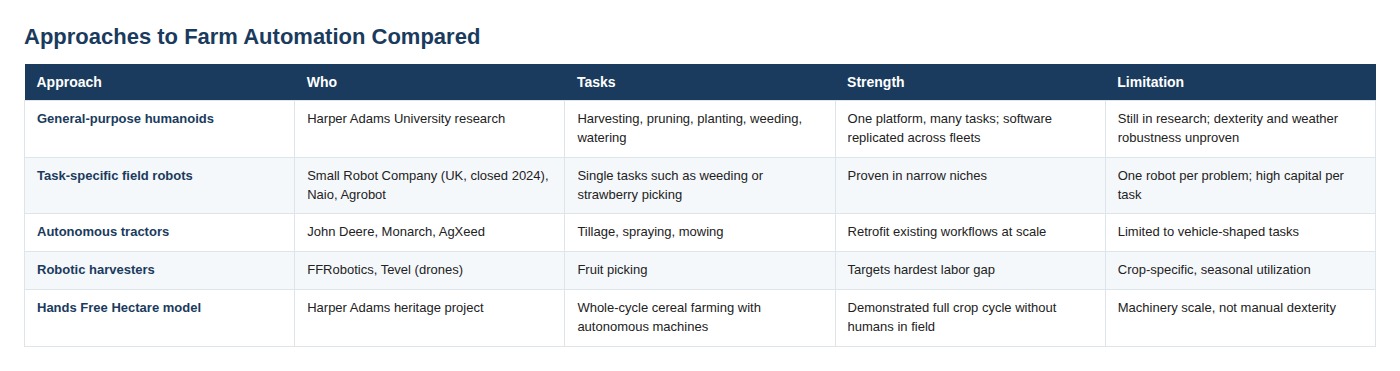
人体形态的多功能性远胜于其日益增加的复杂性和成本。对不同农业自动化方案的比较凸显了这些权衡。虽然通用类人机器人有望通过单一平台完成多种任务,但在实验室之外,其灵巧性和耐候性仍未得到验证。专用田间机器人在狭窄的细分领域中已证明其价值,但每项任务都需要高额的资本投入。 自动驾驶拖拉机虽擅长大规模改造现有工作流程,但其任务范围仅限于车辆形态的作业。
农业自动化策略对比
下表概述了当前农业自动化领域的情况,并将类人型机器人方案与现有技术进行了对比。
农业类人型机器人的研发不仅仅是一项技术探索,更是对食品生产劳动力经济学根本性转变的回应。随着全球人口增长和农业劳动力供应萎缩,自动化转型的压力只会日益加剧。 哈珀·亚当斯大学此类项目的成败,将对我们未来几十年种植和收获食物的方式产生深远影响。
从研究阶段向商业应用的过渡,需要在硬件耐用性和软件智能方面取得重大突破。这些机器人必须能够承受日常农活的严苛考验——从冰雨到烈日——同时始终如一地以高精度完成精细任务。 关于软件经济学的论点——即一旦某项任务被完善,便可无限次复制——虽然极具说服力,但它基于这样一个假设:
即该硬件平台足够强大,能够在实际应用中可靠地运行该软件。农业界正密切关注这些发展动态。 采购经理、采购负责人和农场经营者正在评估这些先进系统潜在的投资回报率。灵活、多功能的机器人劳动力所展现的潜力极具吸引力,特别是在面临严重劳动力短缺的地区。然而,高昂的初期资本成本以及该技术在商业环境中的应用尚未得到充分验证,这些仍然是阻碍其普及的重大障碍。
哈珀·亚当斯大学的研究是探索类人型机器人在农业领域可行性的关键一步。该项目通过聚焦人类形态的独特能力,正在不断拓展农业自动化的可能性边界。 这些机器最终能否在果园和田间成为常见景象仍有待观察,但推动其发展的经济和人口压力是不容否认的。
将先进机器人技术融入农业是一个复杂且持续的过程,需要工程师、农学家和农场经营者之间的通力合作。 其目标并非完全取代人类劳动者,而是增强他们的工作能力,并解决最紧迫的劳动力短缺问题。随着技术的日趋成熟,我们可以期待看到更精密、功能更强大的机器人系统进入农业市场,从而从根本上改变我们的粮食生产方式。
免责声明:本文仅供参考,不构成对文中提及公司所作任何声明的投资建议、认可或核实。














