
ハーパー・アダムス大学、一般的な農作業向けのヒューマノイドロボットの試験を実施
イングランドのシュロップシャーにあるハーパー・アダムス大学は、慢性的な季節的な労働力不足に対処するため、農業分野におけるヒューマノイドロボットの活用について研究を進めている。 フェルナンド・アウアット・チーン教授が率いるこのプロジェクトでは、人体と同等の自由度を持つ汎用ヒューマノイドロボットであれば、現在の単一作業型農業ロボットとは異なり、収穫、植え付け、除草といった複数の作業をこなすことができると主張している。 この研究は、人間との協働を目指しており、一度完成された作業を数千台のロボットに複製できるという「ソフトウェア経済学」の利点を活用することを目指している。
シュロップシャーの果樹園に夜明けが訪れ、朝霧がリンゴの木々の列にまとわりついている。ある人影が整然と列に沿って進み、精巧に可動する手で樹冠に手を伸ばし、熟した赤い果実を摘み取っている。 しかし、これは東欧からの季節労働者でも、夏休み中の地元の学生でもない。それはヒューマノイドロボットであり、その金属製の関節やセンサーアレイが早朝の光にきらめきながら、何千年もの間、人間の農業労働を象徴してきた作業を行っている。 この近未来のシナリオは、イングランドの農業系大学であるハーパー・アダムズ大学において、急速にSFから応用研究へと移行しつつある。同大学は2026年7月30日、ヒューマノイド型農業ロボットに関する研究成果を公表した。
農業部門、特に英国では、構造的な労働力不足に長年悩まされてきた。2020年以降、英国の園芸部門は慢性的な季節労働者の不足に直面している。 季節労働者ビザの受け入れ枠には上限があり、収穫する手が単純に足りないため、季節によっては果実が収穫されずに枝に実ったまま腐ってしまう事態も発生している。この労働力不足が農業の自動化を加速させているが、これまでの解決策は概して断片的で、特定の作業に特化したものに留まっていた。 ハーパー・アダムズ大学は、このパラダイムに抜本的な転換を提案しており、特注の機械から汎用ヒューマノイド・プラットフォームへの移行を提唱している。
ハーパー・アダムス大学の工学教授であり、ロボット工学の専門家であるフェルナンド・アウアット・チーン教授が、この構想を主導している。同教授は、ヒューマノイドロボットこそが農業自動化の次の段階であると提唱している。その核心となる論拠は、機械の物理的構造にある。ヒューマノイドは人体と同じ自由度を備えているため、1台の
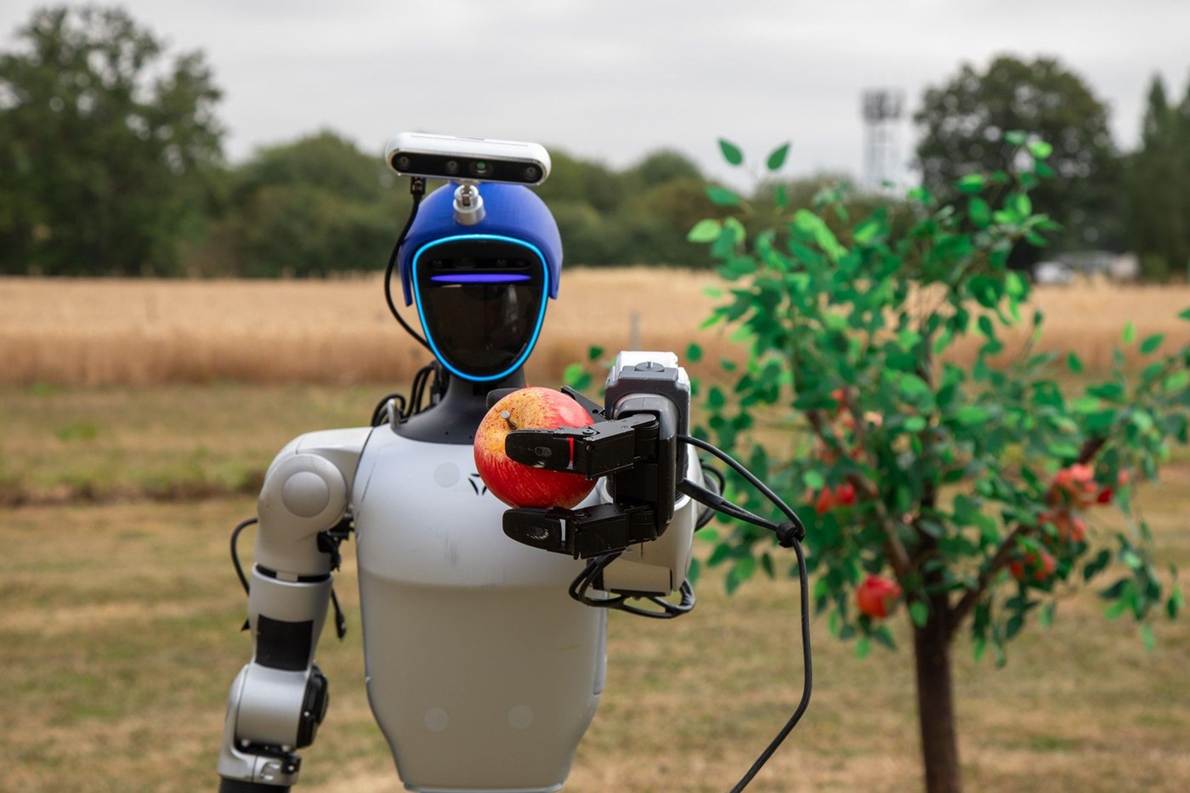
汎用ロボットは、理論上、農業における数多くの課題に対処することができます。これは、除草、散布、収穫のそれぞれに個別の設備投資を必要とする、現行の特化型・単一作業用農業ロボットとは著しい対照をなしています。これらの人型ロボットが対象とする作業は、農業サイクル全体に及ぶ。研究対象には、収穫、植え付け、剪定、種まき、水やり、除草が含まれる。プロジェクトの実証映像では、果樹園で人型ロボットが赤いリンゴを収穫する様子が映し出されており、繊細な果実の取り扱いに必要な器用さが示されている。 このアプローチの根底にある経済的論理は、ソフトウェアの拡張性に根ざしている。熟したリンゴを傷つけずに識別・収穫するといった特定の作業が1台のロボットで完成すれば、そのプログラミングは1,000台以上のロボット群に瞬時に複製できる。 この「一度複製すればどこでも展開可能」というモデルこそが、ヒューマノイド型ロボットと特注の農業用ロボットを区別するソフトウェア経済学上の論拠である。特注の農業用ロボットの場合、新しい作物や作業ごとにエンジニアリングコストを繰り返し負担しなければならないからだ。
汎用ヒューマノイドと農業自動化の活用ロジック
農業分野における汎用ヒューマノイドへの移行は、農業経営者にとって新たな経済モデルをもたらします。数十年にわたり、自動化戦略は、自律走行トラクターや巨大なコンバインなど、より大型で効率的な機械を製造することに重点が置かれてきました。 これらの機械は、耕起や穀物収穫といった広大な農地での作業には極めて有効だが、特産作物や果物、野菜の栽培に必要な手先の器用さを欠いている。ヒューマノイドアプローチは、規模の経済的メリットを維持しつつ、この器用さの問題を解決しようとするものである。
農場経営者にとって重要な指標は、収穫した農産物1キログラムあたりのコストと、季節労働者の人件費との比較である。現在、この点に関する決定的な数値は存在しないが、
ヒューマノイド型のアプローチが採用されていないこと自体が、この技術が依然として研究段階にあることを明確に示している。しかし、理論上の利点は大きい。 冬に剪定を行い、春に植え付け、夏に除草、秋に収穫ができる単一のヒューマノイドプラットフォームは、1年のうち10ヶ月間遊休状態にある専用のイチゴ収穫ロボットよりも、はるかに高い稼働率を実現する。この点において、英国の状況は特に関連性が高い。季節労働者に対する厳格な上限規制により、英国は汎用農業ロボットの初期の経済的試験場となっている。供給制約により人的労働コストが人為的に上昇すると、ロボットによる代替手段の投資収益率は、はるかに早い段階で魅力的になる。ハーパー・アダムズ大学は、その歴史的背景から、この研究を主導するのに最適な立場にある。 同大学は2017年から「ハンズ・フリー・ヘクタール(Hands Free Hectare)」プロジェクトを推進しており、これは畑に人間を一切入れずに穀物の栽培と収穫に成功した初のプロジェクトでした。この先駆的なプロジェクトは、自律型機械が作物の全栽培サイクルを管理できることを証明しましたが、それは手先の器用さではなく、従来の農業機械の規模に依存したものでした。
農業分野において、ヒューマノイドロボットは具体的にどのような作業の試験が行われているのでしょうか?
ハーパー・アダムズ大学では、ヒューマノイドロボットを用いて、収穫、植え付け、剪定、播種、灌水、除草など、幅広い農業作業の試験が行われています。その目標は、人間のような自由度を持つ単一の汎用プラットフォームを用いて、農業サイクル全体にわたる複数の作業を遂行し、多数の単一作業用機械の必要性をなくすことです。
これらのロボットを既存の農業環境に統合することは、研究の主要な焦点の一つです。アウアット・チーン教授は「共存」という枠組みを強調し、ロボットが人間と効果的に協働するためには社会的スキルが必要であると指摘しています。
このプロジェクトの公言された目的は、農業従事者を全面的に置き換えることではなく、協働にある。この協働的なアプローチは、農業従事者や経営者からの理解を得るために不可欠であり、彼らは共有スペースで機械が安全に稼働することを信頼しなければならない。農場のような構造化されていない環境において、複雑なセンサーデータを物理的な動作に変換するという技術的課題は極めて大きい。 まるで、ラズベリーを潰さずに摘むよう幼児に教えるようなものだと考えてみてください。ただし、その幼児は金属とシリコンでできており、ラズベリーの茂みは風で揺れ、特定の照明条件下では果実と見分けがつかないほどよく似た葉に覆われているのです。 ロボットは、把持力、視覚処理、空間認識をリアルタイムで絶えず調整しなければなりません。これは、膨大な計算能力と高度に洗練された物理的なアクチュエータを必要とする難題です。
果樹園における立証責任
理論上の利点があるにもかかわらず、ヒューマノイド型農業ロボットが商業的に成立するまでの道のりは、課題に満ちています。農業分野には、よく知られた「ロボットの墓場」が存在します。軽量で自律型の圃場用ロボットを開発した英国のスタートアップ企業「スモール・ロボット・カンパニー」は、大きな注目を集め、初期段階では有望視されていたにもかかわらず、2024年に事業を終了しました。 果樹園や畑は、想像しうる中で最もロボットにとって過酷な環境の一つだ。そこでは、光量の変動、葉や枝による絶え間ない視界の遮蔽、予測不可能な天候、そして傷つきやすいデリケートな農産物が特徴となっている。
厳しい現実として、ヒューマノイド型の形状は、車輪式やガントリー式のプラットフォームでは完全に回避できる、多大なコストと機械的な脆弱性を招く。 単純なロボットアームを備えた車輪式ロボットは、凹凸のある泥だらけの地形上で常にバランスを保たなければならない二足歩行ヒューマノイドに比べ、本質的に安定性が高く、製造コストも多くの場合安価だ。追加された
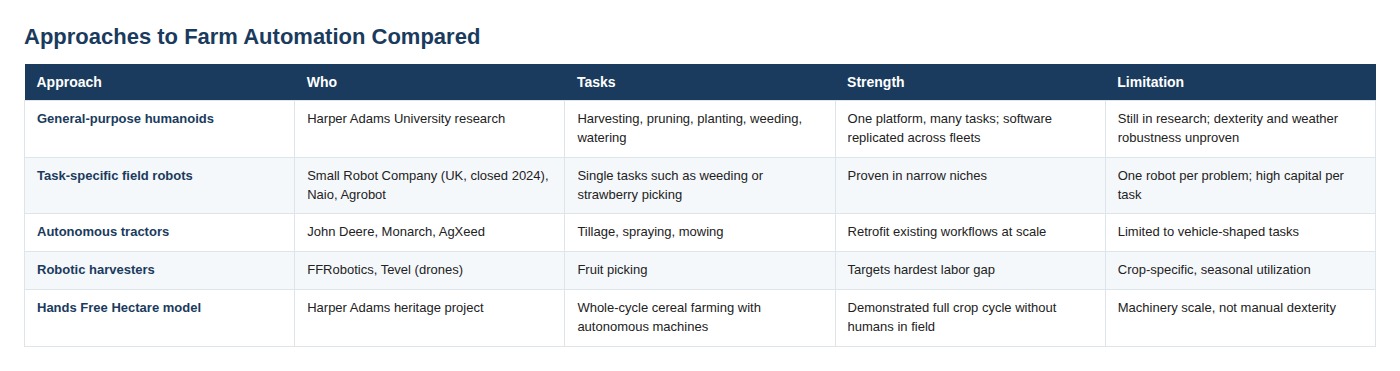
人間の身体の汎用性は、複雑さやコストの増加を上回る。農業自動化に対するさまざまなアプローチを比較すると、こうしたトレードオフが浮き彫りになる。汎用ヒューマノイドは、単一のプラットフォームで多くの作業をこなせる可能性を秘めているが、実験室外での器用さや耐候性については、依然として実証されていない。特定の作業に特化したフィールドロボットは、狭いニッチ分野ではその実力を証明しているが、作業ごとに多額の設備投資を必要とする。 自律型トラクターは、既存の作業フローを大規模に改修するのに優れているが、車両型の作業に限定される。
農業自動化戦略の比較
以下の表は、ヒューマノイド型アプローチと既存技術を比較し、農業自動化の現状を概説したものである。
農業向けヒューマノイドロボットの開発は、単なる技術的な試みではなく、食料生産における労働経済の根本的な変化への対応である。世界人口が増加し、農業労働力の供給が減少するにつれ、自動化への圧力はさらに強まるばかりである。 ハーパー・アダムス大学のようなプロジェクトの成否は、今後数十年にわたる食料の栽培・収穫方法に多大な影響を及ぼすことになるでしょう。
研究段階から実用化段階への移行には、ハードウェアの耐久性とソフトウェアの知能の両面において、著しい進歩が求められる。ロボットは、凍えるような雨から灼熱の太陽まで、過酷な日々の農作業に耐えつつ、繊細な作業を高精度で一貫して遂行できなければならない。 「一度完成された作業は無限に複製できる」というソフトウェア経済学の主張は説得力があるが、それは以下の前提に基づいている
そのハードウェアプラットフォームが、実環境においてそのソフトウェアを確実に実行できるほど堅牢であること。農業分野では、こうした動向を注視している。 調達担当者、調達責任者、そして農場経営者は、これらの先進システムがもたらす潜在的な投資収益率(ROI)を評価している。柔軟でマルチタスクが可能なロボット労働力という展望は、特に深刻な人手不足に直面している地域において、極めて魅力的である。しかし、初期投資コストの高さと、商業環境における技術の実証が不十分な点は、依然として導入の大きな障壁となっている。
ハーパー・アダムス大学での研究は、農業分野におけるヒューマノイドロボットの実現可能性を探る上で重要な一歩となっています。このプロジェクトは、人間の形態が持つ独自の能力に焦点を当てることで、農業の自動化において何が可能かという限界を押し広げています。 こうした機械が最終的に果樹園や畑で一般的な光景となるかどうかは未知数だが、その開発を後押しする経済的・人口動態的な圧力は否定できない。
先進的なロボット技術を農業に統合することは、複雑かつ継続的なプロセスであり、エンジニア、農学者、農場経営者間の協力が不可欠である。 その目的は、人間の労働者を完全に置き換えることではなく、彼らの能力を補完し、最も差し迫った労働力不足に対処することにあります。技術が成熟するにつれ、より洗練され、高性能なロボットシステムが農業市場に参入し、食料生産のあり方を根本的に変えていくことが予想されます。
免責事項:本記事は情報提供のみを目的としており、言及された企業によるいかなる主張についても、投資助言、推奨、または検証を構成するものではありません。














