
Google DeepMind 推出「Gemini Robotics 2」,用於全身類人型機器人的控制
Google DeepMind 推出了 Gemini Robotics 2 系列,這是一套由三個基礎模型組成的套件,旨在為類人型機器人帶來全身控制能力與進階推理能力。 此次發布的內容包含一個能控制 22 自由度多指手的視覺-語言-動作(VLA)模型、一個用於多機器人協調的具身推理(ER)模型,以及一個能在數小時內適應新硬體的裝置端變體。 這些模型已在 Apptronik、Franka 等平台的機器人上進行示範,顯示出在複雜操作任務方面取得顯著進展;不過,已公布的基準測試結果顯示,像擰入燈泡這類精細動作技能仍存在持續性難題。 ER 2 模型現已透過 Google AI Studio 開放公開預覽,這標誌著機器人基礎模型領域正朝向更廣泛的開發者存取權限轉變。
在擰下燈泡方面成功率高達百分之九十二,但在將燈泡重新擰回時,成功率卻僅有百分之三十六。Google DeepMind 針對其 Gemini Robotics 2 系列最新發布的基準測試中,這項鮮明的對比,恰恰體現了當前物理人工智慧的前沿發展。 2026年7月30日,這家科技巨頭揭曉了三款基礎模型,旨在將人形機器人的能力從基本的移動與平行顎夾持,推向全身多指靈巧操作的領域。 此次發布的系列包含一個視覺-語言-動作(VLA)模型、一個具身推理視覺-語言模型,以及一個高度適應性的裝置端變體,相較於2025年3月推出的原始 Gemini Robotics 平台,代表著架構上的重大飛躍。
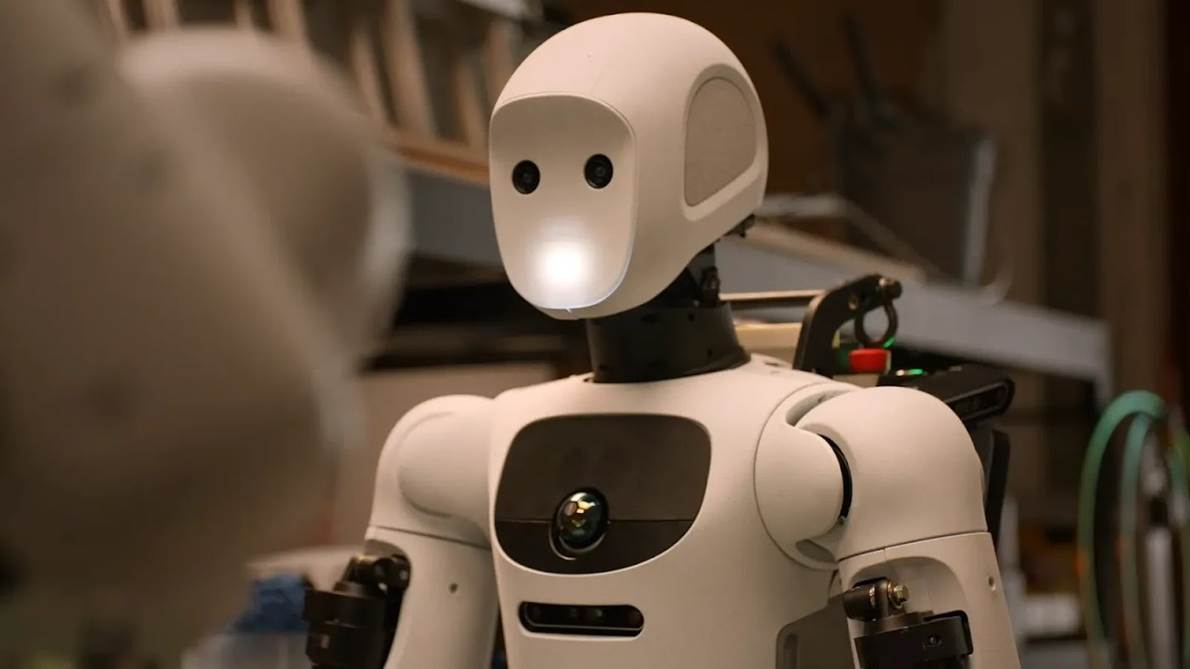
Gemini Robotics 2 的推出正值自動化產業的關鍵轉捩點。 隨著硬體平台日趨成熟,發展瓶頸已從機械工程明確轉移至軟體智慧領域。評估類人型機器人部署方案的採購經理與營運主管,不再僅詢問機器人能否在倉庫地板上行走;他們更關注的是,機器人能否可靠地操作那些定義了以人為中心工作環境的多樣化、非結構化物體。 透過同步公布詳細的失敗率與成功指標,DeepMind 罕見地以不加粉飾的方式,揭示了精細動作技能方面仍存在的部署差距。
這套新型模型系列在架構上旨在解決機器人軟體堆疊的不同層級。旗艦產品 Gemini Robotics 2 是一款 VLA 模型,提供從機器人腳部延伸至指尖的全身控制。這包括進行靈巧的多指操作所需的複雜協調能力
這項能力已在配備 SharpaWave 22 自由度手部及 Inspire 手部的 Apptronik Apollo 2 人形機器人上得到驗證。Apptronik 總部位於德克薩斯州奧斯汀,專門開發主要針對物流與製造應用的通用型人形機器人。 VLA 模型能夠管理這些先進末端執行器的高維度動作空間,這與早期高度依賴較簡單平行夾爪的系統相比,標誌著一個轉變。具身推理的架構
Gemini Robotics 的 ER 2 模型在多機器人部署中如何運作? ER 2 模型扮演著「代理大腦」的角色,運用先進的空間理解與影像推理能力,處理任務規劃及跨設施的多機器人協調。它處理視覺與語言輸入以協調複雜的工作流程,實質上作為高階認知層,指導低階的 VLA 控制策略。
這種推理與行動的分離,是一項關鍵的架構選擇。ER 2 模型在 DeepMind 的內部測試中,視訊幀完整性評估達約 60%,關鍵時刻識別率達 90%,其設計旨在理解任務的更廣泛脈絡。 它能夠解析指令,將其分解為順序步驟,並根據各機器人的能力與位置,將這些步驟分配給不同的機器人。這項能力對於希望部署異質機器人機隊的營運主管而言尤為重要,這些機器人必須無縫協作以達成共同目標。
Gemini Robotics 決定在 Google AI Studio 上開放 ER 2 的公開預覽(模型 ID 為 gemini-robotics-er-2-preview),這是一個重要的市場訊號。此舉讓系統整合商和軟體開發人員能夠立即評估該推理層,無需經過正式的
硬體合作夥伴關係,或是存取底層的 VLA 模型。這種認知層與物理控制層的解耦,降低了開發先進機器人應用程式的門檻,並加速了更廣泛生態系統的發展。適應新的實體化形式
機器人領域中最棘手的挑戰之一,在於「模擬到實機」的落差,以及難以將已學習的行為轉移至不同硬體平台。 Gemini Robotics On-Device 2 模型直接解決了這個問題。此變體專為在機器人硬體上本地運行而設計,能在數小時內適應完全嶄新的機器人實體,且僅需不到 200 個示範範例即可完成微調。
這項快速適應能力已在多種平台上得到驗證,包括 Dexmate、SO101 及 Trossen 系統。 對採購團隊而言,這意味著部署過程更為順暢,整合成本也隨之降低。能夠針對特定的末端執行器或新型硬體配置快速重新訓練模型,意味著自動化解決方案可更高效地進行客製化,無需進行大規模的資料收集行動,亦無需耗費大量的雲端運算資源。
裝置端執行亦解決了延遲與連線性等關鍵疑慮。 在網路可靠性可能不穩定的工業環境中,若依賴基於雲端的推論進行即時控制,往往難以實現。透過在本地端處理 VLA 策略,「On-Device 2」模型確保機器人即使在斷網情境下,仍能維持安全且反應靈敏的運作。
可歸因質量的經濟學
DeepMind 發布的性能基準測試,針對機器人產業中那些往往誇大其詞的宣稱,提供了一記令人清醒的現實檢驗。儘管這些模型達到了令人印象深刻的
在某些任務中的成功率,例如從架上拾取物體的成功率為 76.3%,以及使用平行夾爪進行精準插入的成功率為 89.6%,這些多指手任務揭示了複製人類靈巧度的極大難度。在擰入燈泡時僅有 36% 的成功率,以及使用簸箕清掃時 32% 的成功率,凸顯了這些動作所需的力回饋、空間感知與精細動作控制之間錯綜複雜的互動關係。這些數字並非對技術的指責,而是營運採購方在進行投資報酬率(ROI)計算時必須納入考量的透明基準。 在評估人形機器人是否適用於特定工作流程時,失敗率將決定所需的人工監督程度以及必要介入的頻率。
試想機器人抓取實心金屬塊與處理如成熟水果這類易碎且不規則形狀物體之間的差異:前者只需簡單的幾何結構,而後者則需要對材料特性有精細的理解,並需持續進行微小的力道調整——這些能力,當前機型才剛開始掌握。 這正是將引人入勝的實驗室演示與可靠的工業解決方案分隔開來的部署鴻溝。
基礎模型的競爭環境
Gemini Robotics 2 的推出,加劇了科技巨頭與專業新創公司之間,為建立物理 AI 主導性基礎模型所展開的競爭。市場正迅速分化為不同的架構方法與部署策略。
NVIDIA 於 2026 年 5 月推出的 Isaac GR00T N1.6 採用開放式模型架構,透過 GR00T 堆疊提供類人型機器人的上半身與移動控制,並與 Cosmos Reason 世界模型整合。
Physical Intelligence 的 pi-0.5 模型於 2026 年 4 月進行了更新,提供適用於移動式機械手與機械臂的開源權重,深受偏好自主部署解決方案的研究人員與開發者青睞。 與此同時,Figure AI 的 Helix 模型仍屬專有技術,與 Figure 02 及 03 人形機器人緊密整合,並運用「系統 2」語言推理技術來實現完整的上肢控制。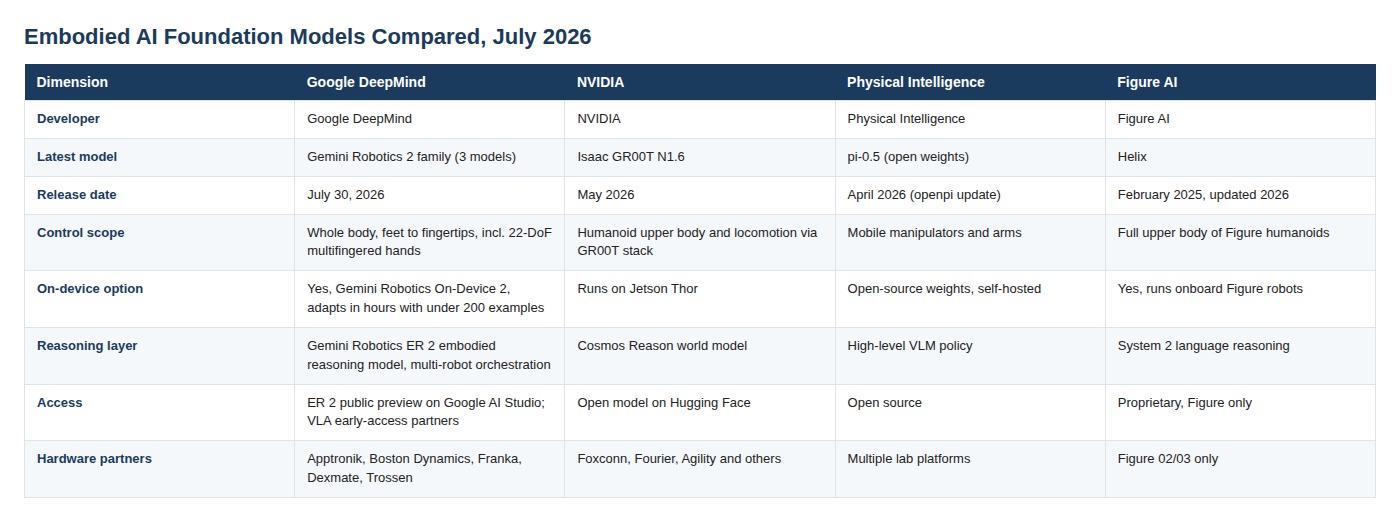
DeepMind 的策略似乎採用混合模式,將推理層(ER 2)開放公開預覽,同時將 VLA 和 On-Device 模型限制在早期存取合作夥伴範圍內。 此舉讓他們得以運用認知工具培育開發者生態系統,同時對物理執行層保持嚴格控制,此舉很可能是為了確保在部署的早期階段能符合安全與效能標準。Hugging Face 上同步發布的 ASIMOV-Agentic 安全基準測試,以及一份全面的安全技術報告,進一步凸顯了這種對物理具身化採取的謹慎態度。
硬體合作夥伴關係的戰略意涵
與 Gemini Robotics 2 一併公布的硬體合作夥伴關係,為 DeepMind 更宏大的野心提供了關鍵洞見。雖然初步展示主要以 Apptronik Apollo 2 及 Franka FR3 Duo 雙臂平台為主,但透露目前也在波士頓動力(Boston Dynamics)的硬體上進行測試,這是一項重大的進展。
這項跨 OEM 測試表明,DeepMind 不滿足於僅作為單一硬體供應商的智慧層。透過在從雙足行走的 Apollo 到 Boston Dynamics 開發的高動態系統等多元平台上驗證其模型,他們正將 Gemini Robotics 定位為物理人工智慧的通用作業系統。對於
對採購經理而言,這種朝向「硬體中立」基礎模型的發展趨勢是一個積極的訊號。這預示著未來智慧層將能與實體機箱解耦,讓採購方能夠根據其特定的環境限制選擇最適合的硬體,同時不必受限於專有軟體生態系統。Gemini Robotics 2 整合至更廣泛的 Google 生態系統中,亦帶來獨特的優勢。 透過 Gemini Enterprise Agent Platform 提供 ER 2 模型,為企業客戶開闢了一條無縫路徑,使其能將機器人部署與現有的雲端基礎架構及資料分析工具相連結。這種程度的整合對於將機器人技術從孤立的試點專案轉移到核心營運工作流程中至關重要。
隨著產業持續發展,關注焦點勢必將從受控環境中展示的驚人能力,轉移到工廠車間與倉庫通道中那混亂且難以預測的現實情境。DeepMind 透明公開故障率的舉措,是促使人形機器人相關討論趨於成熟的一項必要步驟。 這也承認,儘管這些系統的認知推理能力正迅速進步,但執行複雜的多指任務在物理層面上仍是一項艱鉅的挑戰。Gemini Robotics 2 的真正考驗,不在於其在實驗室基準測試中的表現,而在於能否在負責部署它的營運團隊手中,持續提供穩定可靠的價值。
免責聲明:本文僅供參考,並不構成投資建議,亦不代表對文中提及公司所作任何聲明的背書或核實。














