
谷歌DeepMind推出Gemini Robotics 2,用于全身类人机器人控制
谷歌DeepMind推出了Gemini Robotics 2系列,这是一套由三个基础模型组成的套件,旨在为人形机器人提供全身控制和高级推理能力。 此次发布的模型包括:一款能够控制22自由度多指手的视觉-语言-动作(VLA)模型、一款用于多机器人协调的具身推理(ER)模型,以及一款可在数小时内适应新硬件的设备端变体。 这些模型已在 Apptronik、Franka 等公司的平台上进行了演示,在复杂的操作任务中展现出显著进步,尽管已发布的基准测试结果表明,诸如拧入灯泡之类的精细动作技能仍存在持久挑战。 ER 2 模型现已通过 Google AI Studio 开放公众预览,这标志着机器人基础模型领域正朝着更广泛的开发者访问权限转变。
拧下灯泡的成功率高达92%,但拧回去的成功率仅为36%。谷歌DeepMind最新发布的Gemini Robotics 2系列基准测试结果中,这一鲜明对比集中体现了当前物理人工智能领域的最前沿。 2026年7月30日,这家科技巨头发布了一组基础模型,旨在将类人机器人的能力从基本的行走和并行颚式抓取,提升至全身多指灵巧操作的领域。 此次发布的系列包含一个视觉-语言-动作(VLA)模型、一个具身推理视觉-语言模型以及一个高度适应性的设备端变体,标志着相较于2025年3月推出的原始Gemini Robotics平台,其架构实现了重大飞跃。
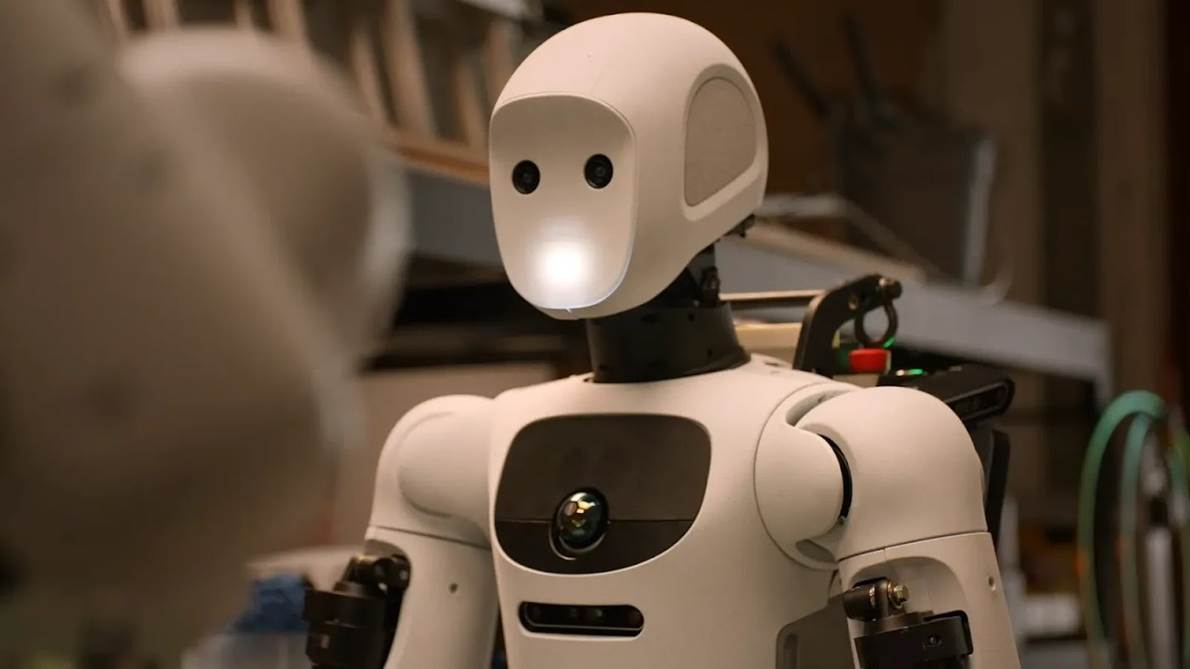
Gemini Robotics 2的推出正值自动化行业的一个关键转折点。 随着硬件平台的日趋成熟,行业瓶颈已从机械工程领域明确转向软件智能领域。评估类人机器人部署方案的采购经理和运营负责人,不再仅仅关注机器人能否在仓库地面行走,而是关注它能否可靠地操作那些定义了以人为中心的工作环境的、多样且无固定形态的物体。 通过同时公布详细的失败率与成功指标,DeepMind 罕见地、不加粉饰地揭示了精细动作技能领域中依然存在的部署差距。
这一全新模型系列的设计旨在解决机器人软件栈的不同层级问题。旗舰产品Gemini Robotics 2是一款VLA模型,提供从机器人脚部到指尖的全身控制。这包括进行灵巧的多指操作所需的高级协调能力
双手——这一能力已在配备SharpaWave 22自由度双手和Inspire双手的Apptronik Apollo 2类人机器人上得到验证。Apptronik总部位于德克萨斯州奥斯汀市,主要开发面向物流和制造领域的通用类人机器人。 VLA模型能够管理这些先进末端执行器的高维动作空间,这标志着它与早期系统有所不同——早期系统主要依赖于更简单的并联抓手。具身推理的架构
Gemini Robotics的ER 2模型在多机器人部署中是如何运作的? ER 2 模型充当智能代理大脑,利用先进的空间理解和视频推理能力,处理任务规划以及整个设施范围内的多机器人协调工作。它处理视觉和语言输入以协调复杂的工作流程,实际上充当了指导低层 VLA 控制策略的高层认知层。
这种推理与行动的分离是一个关键的架构选择。ER 2模型在DeepMind的内部测试中,视频帧完整性评估得分约为60%,关键时刻识别率达90%,其设计旨在理解任务的更广泛背景。 它能够解析指令,将其分解为顺序步骤,并根据不同机器人的能力及位置将其分配给相应的机器人。对于希望部署异构机器人机队、并要求这些机器人必须无缝协作以实现共同目标的运营负责人而言,这一能力尤为重要。
Gemini Robotics 决定在 Google AI Studio 上开放 ER 2 的公开预览(模型 ID 为 gemini-robotics-er-2-preview),这一举措向市场发出了重要信号。它使系统集成商和软件开发人员能够立即评估该推理层,而无需经过正式的
硬件合作或访问底层VLA模型。认知控制层与物理控制层的这种解耦,降低了构建高级机器人应用的准入门槛,并加速了更广泛生态系统的开发。适应新的实体形态
机器人领域中最持久的挑战之一是“模拟到现实”的鸿沟,以及在不同硬件平台间迁移已学习行为的难度。 Gemini Robotics On-Device 2 模型直接解决了这一问题。该变体专为在机器人硬件上本地运行而设计,可在数小时内适应全新的机器人形态,且仅需不到 200 个演示示例即可完成微调。
这一快速适应能力已在包括 Dexmate、SO101 和 Trossen 系统在内的多种平台上得到验证。 对于采购团队而言,这意味着部署阻力减少,集成成本降低。能够针对特定的末端执行器或新型硬件配置快速重新训练模型,意味着自动化解决方案可以更高效地进行定制,无需进行大规模的数据采集工作,也不需要大量的云计算资源。
设备端执行还解决了有关延迟和连接性的关键问题。 在网络可靠性可能不稳定的工业环境中,依赖基于云的推理进行实时控制往往行不通。通过在本地处理 VLA 策略,“On-Device 2”模型确保了机器人即使在断网情况下也能保持安全且响应迅速的运行。
可归因质量的经济性
DeepMind 发布的性能基准测试,为机器人行业那些往往夸大其词的宣传提供了一次令人清醒的现实检验。尽管这些模型取得了令人印象深刻的
在某些任务中的成功率,例如从架子上取物的成功率为76.3%,使用平行夹爪进行精确定位的成功率为89.6%,这些多指手完成的任务揭示了模拟人类灵巧性的巨大难度。拧入灯泡36%的成功率和用簸箕清扫32%的成功率,凸显了这些动作所需的力反馈、空间感知和精细运动控制之间错综复杂的相互作用。这些数字并非对技术的指责,而是一个透明的基准,运营采购方必须将其纳入投资回报率(ROI)的计算中。 在评估人形机器人是否适用于特定工作流程时,失败率决定了所需的人工监督程度以及必要干预的频率。
试想机器人抓取实心金属块与处理成熟水果这类易碎且形状不规则的物体之间的差异:前者只需简单的几何运算,而后者则需要对材料特性有细致入微的理解,并需持续进行微小的力道调整——而当前的机器人模型才刚刚开始掌握这些能力。 正是这一部署鸿沟,将引人注目的实验室演示与可靠的工业解决方案分隔开来。
基础模型的竞争格局
Gemini Robotics 2 的发布,加剧了科技巨头与专业初创企业之间围绕确立物理人工智能主导基础模型的竞争。市场正迅速分化为不同的架构方法和部署策略。
英伟达(NVIDIA)于2026年5月发布的Isaac GR00T N1.6代表了开放模型路线,通过GR00T堆栈提供类人机器人上半身及行走控制,并集成Cosmos Reason世界模型。
Physical Intelligence 于 2026 年 4 月更新的 pi-0.5 模型,为移动机械手和机械臂提供了开源权重,吸引了偏好自建解决方案的研究人员和开发者。 与此同时,Figure AI的Helix模型仍为专有技术,与Figure 02和03类人形机器人紧密集成,并利用System 2语言推理技术实现上半身的全范围控制。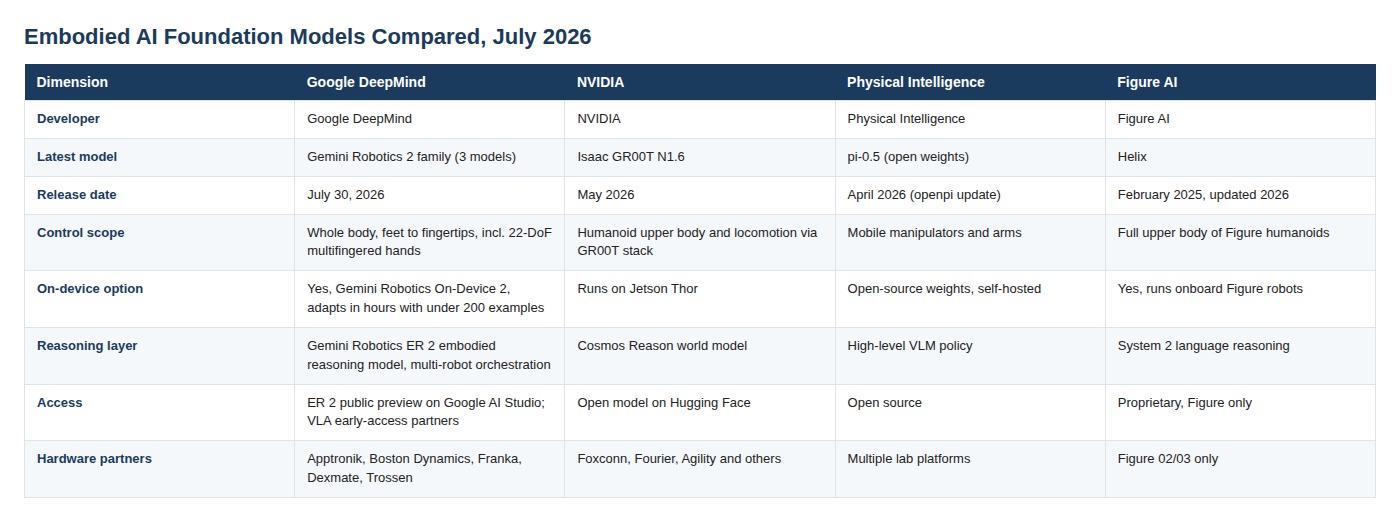
DeepMind的策略似乎采取了混合模式:将推理层(ER 2)开放为公开预览版,同时将VLA和设备端模型仅限于早期访问合作伙伴使用。 这使他们能够通过认知工具培育开发者生态系统,同时对物理执行层保持严格控制,此举很可能是为了确保在部署的早期阶段满足安全与性能标准。Hugging Face 上同步发布的 ASIMOV-Agentic 安全基准测试以及一份全面的安全技术报告,进一步凸显了这种对物理具身化采取的审慎态度。
硬件合作关系的战略意义
与 Gemini Robotics 2 一同公布的硬件合作伙伴关系,为解读 DeepMind 的宏大愿景提供了关键线索。尽管初期演示主要聚焦于 Apptronik Apollo 2 和 Franka FR3 Duo 双臂平台,但透露出目前也在波士顿动力(Boston Dynamics)的硬件上进行测试这一消息,堪称重大进展。
这种跨OEM厂商的测试表明,DeepMind并不满足于仅作为单一硬件供应商的智能层。通过在从双足行走的Apollo到波士顿动力开发的高动态系统等不同平台上验证其模型,他们正将Gemini Robotics定位为物理人工智能的通用操作系统。对于
对于采购经理而言,这种向硬件无关的基础模型发展的趋势是一个积极信号。这预示着未来智能层将能够与物理机箱解耦,从而让采购方能够根据其特定的环境限制选择最合适的硬件,而不会被锁定在专有软件生态系统中。Gemini Robotics 2 与更广泛的 Google 生态系统的整合也带来了独特的优势。 ER 2 模型可通过 Gemini Enterprise Agent Platform 获取,这为企业客户提供了一条无缝路径,使其能够将机器人部署与现有的云基础设施及数据分析工具相连接。这种级别的集成对于将机器人技术从孤立的试点项目中解放出来,融入核心运营工作流至关重要。
随着行业的发展,关注点将不可避免地从受控环境中展示的惊人能力,转向工厂车间和仓库通道中混乱且不可预测的现实场景。DeepMind 公开披露故障率,是推动类人机器人领域讨论走向成熟的关键一步。 这表明,尽管这些系统的认知推理能力正在迅速进步,但复杂的多指任务的物理执行仍是一项艰巨的挑战。Gemini Robotics 2 的真正考验不在于其在实验室基准测试中的表现,而在于它能否在负责部署它的运营团队手中提供一致且可靠的价值。
免责声明:本文仅供参考,不构成对文中提及公司所作任何声明的投资建议、认可或核实。














