
Google DeepMind、全身ヒューマノイドの制御に向けた「Gemini Robotics 2」を発表
Google DeepMindは、ヒューマノイドロボットに全身制御と高度な推論機能をもたらすことを目的とした3つの基盤モデルからなる「Gemini Robotics 2」ファミリーをリリースしました。 今回のリリースには、22自由度の多指ハンドを制御可能な「ビジョン・言語・アクション(VLA)」モデル、マルチロボット協調のための「エンボディッド・推論(ER)」モデル、そして数時間で新しいハードウェアに適応するオンデバイス版が含まれています。 ApptronikやFrankaなどのプラットフォームで実証されたこれらのモデルは、複雑な操作タスクにおいて著しい進歩を示していますが、公開されたベンチマークによると、電球のねじ込みのような微細な運動技能には依然として課題が残っていることが明らかになっています。 ER 2モデルは現在、Google AI Studioを通じてパブリックプレビューとして利用可能となっており、ロボット工学の基盤モデル分野において、開発者へのアクセスがより広範になる方向への転換を示唆している。
電球を取り外す成功率は92%である一方、元に戻す成功率はわずか36%にとどまる。Google DeepMindが「Gemini Robotics 2」ファミリーについて新たに発表したベンチマークに見られるこの著しい対比は、物理的人工知能の現在の最前線を如実に物語っている。 2026年7月30日、このテクノロジー大手は、ヒューマノイドの能力を基本的な移動や平行顎把持の域を超え、全身を使った多指による器用さの領域へと押し上げることを目的とした3つの基盤モデルを発表した。 このリリースには、ビジョン・言語・アクション(VLA)モデル、体現推論型ビジョン・言語モデル、および適応性の高いオンデバイス版が含まれており、2025年3月にリリースされた初代「Gemini Robotics」プラットフォームから、アーキテクチャの面で大きな飛躍を遂げている。
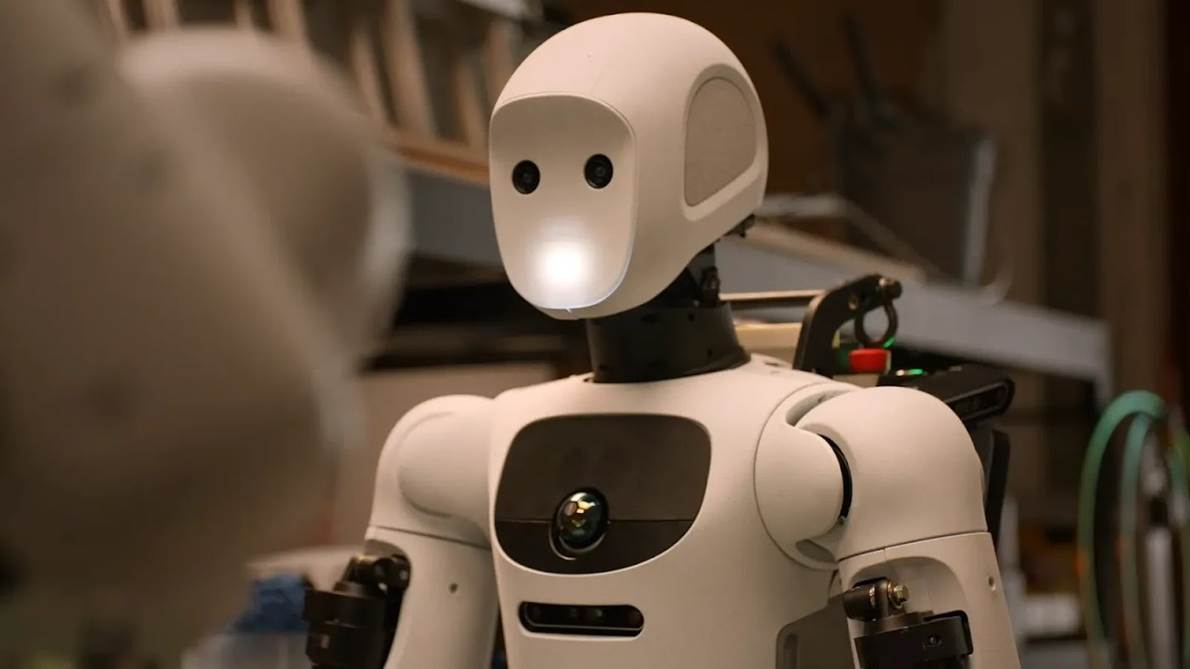
「Gemini Robotics 2」の登場は、自動化業界にとって重要な転換点に重なっている。 ハードウェアプラットフォームが成熟するにつれ、ボトルネックは機械工学からソフトウェアの知能へと決定的に移行した。ヒューマノイドの導入を検討する調達マネージャーや運用責任者は、もはやロボットが倉庫の床を歩けるかどうかを問うのではなく、人間中心の作業環境を特徴づける多様で構造化されていない物体を、ロボットが確実に操作できるかどうかを問うようになっている。 DeepMindは、成功指標とともに詳細な失敗率を公開することで、微細運動能力において依然として存在する導入上のギャップについて、稀有なほどありのままの姿を明らかにしている。
この新しいモデル群は、ロボット工学のソフトウェアスタックの異なる層に対応するように構成されています。主力モデルである「Gemini Robotics 2」は、ロボットの足先から指先までをカバーする全身制御を実現するVLAモデルです。これには、器用な多指操作に必要な高度な協調動作も含まれます。
この機能は、SharpaWave製の22自由度ハンドおよびInspireハンドを搭載したApptronik社のヒューマノイドロボット「Apollo 2」で実証されています。テキサス州オースティンに本社を置くApptronik社は、主に物流および製造分野での活用を目的とした汎用ヒューマノイドロボットを開発しています。 VLAモデルが、こうした高度なエンドエフェクタの高次元な動作空間を管理できる能力は、より単純な並列グリッパーに大きく依存していた従来のシステムとは一線を画すものである。具現化された推論のアーキテクチャ
Gemini RoboticsのER 2モデルは、マルチロボット展開においてどのように機能するのでしょうか? ER 2モデルは、高度な空間認識と映像推論を活用して、施設全体にわたるタスク計画やマルチロボット協調を処理する「エージェントとしての脳」として機能します。このモデルは、視覚的および言語的な入力を処理して複雑なワークフローを調整し、下位レベルのVLA制御ポリシーを指揮する高レベルの認知層として効果的に機能します。
推論と行動のこの分離は、極めて重要なアーキテクチャ上の選択である。DeepMindの内部テストにおいて、動画フレームの完全性評価で約60%、重要な瞬間の特定で90%の精度を達成したER 2モデルは、タスクのより広範な文脈を理解するように設計されている。 このモデルは、コマンドを解釈し、それを一連のステップに分解し、各ロボットの能力や位置情報に基づいて、それらのステップを異なるロボットに割り当てることができます。この機能は、共通の目標を達成するためにシームレスに連携しなければならない異種混合のロボット群を展開しようとしている運用責任者にとって、特に重要です。
Gemini RoboticsのER 2をGoogle AI Studioでパブリックプレビューとして公開する(モデルID:gemini-robotics-er-2-preview)という決定は、市場に対する重要なシグナルです。これにより、インテグレーターやソフトウェア開発者は、正式な
ハードウェアとの提携や、基盤となるVLAモデルへのアクセス。認知層と物理制御層のこの分離により、高度なロボティクスアプリケーションを構築するための参入障壁が低減され、より広範なエコシステムの発展が加速されます。新たな具現形態への適応
ロボティクス分野において最も根強い課題の一つは、「シミュレーションから実機へ」のギャップと、学習した行動を異なるハードウェアプラットフォーム間で転移させることの難しさです。 Gemini Roboticsの「On-Device 2」モデルは、この課題に直接取り組んでいます。ロボットハードウェア上でローカルに実行されるように設計されたこのバリエーションは、わずか数時間で全く新しいロボットの具現形態に適応でき、微調整に必要なデモンストレーション例は200例未満で済みます。
この迅速な適応能力は、Dexmate、SO101、Trossenシステムなど、さまざまなプラットフォームで実証されました。 調達チームにとっては、これにより導入時の摩擦が軽減され、統合コストも削減されます。特定のエンドエフェクタや新しいハードウェア構成に合わせてモデルを迅速に再学習できるということは、大規模なデータ収集キャンペーンや膨大なクラウドコンピューティングリソースを必要とせずに、自動化ソリューションをより効率的にカスタマイズできることを意味します。
また、デバイス上での実行により、レイテンシや接続性に関する重大な懸念も解消されます。 ネットワークの信頼性が不安定になりがちな産業環境では、リアルタイム制御をクラウドベースの推論に依存することは、多くの場合、現実的ではありません。On-Device 2 モデルは、VLA ポリシーをローカルで処理することで、接続が切断された状況でも、ロボットが安全かつ応答性の高い動作を維持できるようにします。
「帰属可能な質量」の経済性
DeepMindが公表した性能ベンチマークは、ロボット産業でしばしば見られる誇張された主張に対して、冷静な現実認識をもたらしています。これらのモデルは印象的な成果を達成しましたが、
特定の課題における成功率(例えば、棚から物を取り出す課題では76.3%、パラレルグリッパーを用いた精密な挿入課題では89.6%)を見ると、多指ハンドによる課題は、人間の器用さを再現することがいかに困難であるかを浮き彫りにしている。電球のねじ込み成功率が36%、ちり取りを使った掃き掃除の成功率が32%であることは、これらの動作に必要な力覚フィードバック、空間認識、および微細な運動制御の複雑な相互作用を浮き彫りにしている。これらの数値は技術そのものを非難するものではなく、むしろ運用担当者がROI(投資対効果)の計算に組み込むべき、透明性の高い基準値である。 特定のワークフロー向けにヒューマノイドを評価する際、失敗率は、必要な人間の監督レベルと介入の頻度を決定づける。
ロボットが固い金属のブロックを把持する場合と、熟した果実のような壊れやすく不規則な形状の物体を扱う場合の違いを考えてみてください。前者は単純な幾何学的形状を扱うだけで済みますが、後者には材料特性の微妙な理解と、力の継続的かつ微細な調整が求められ、現在のモデルがようやく習得し始めたばかりです。 これこそが、説得力のある実験室でのデモンストレーションと、信頼性の高い産業用ソリューションとを隔てる「導入のギャップ」なのです。
基盤モデルの競争環境
Gemini Robotics 2の登場により、物理AIの支配的な基盤モデルを確立しようとするテクノロジー大手や専門スタートアップ間の競争が激化しています。市場は、さまざまなアーキテクチャ的アプローチや導入戦略へと急速に細分化されつつあります。
2026年5月にリリースされたNVIDIAのIsaac GR00T N1.6は、オープンモデルアプローチを採用しており、GR00Tスタックを介してヒューマノイドの上半身および移動制御を提供し、Cosmos Reasonワールドモデルと統合されています。
2026年4月に更新されたPhysical Intelligence社の「pi-0.5」は、移動型マニピュレーターやアーム向けのオープンソースの重みを提供しており、自社ホスト型ソリューションを好む研究者や開発者に支持されています。 一方、Figure AIのHelixモデルは依然としてプロプライエタリであり、ヒューマノイド「Figure 02」および「Figure 03」と緊密に統合され、上半身の完全な制御のためにSystem 2言語推論を活用しています。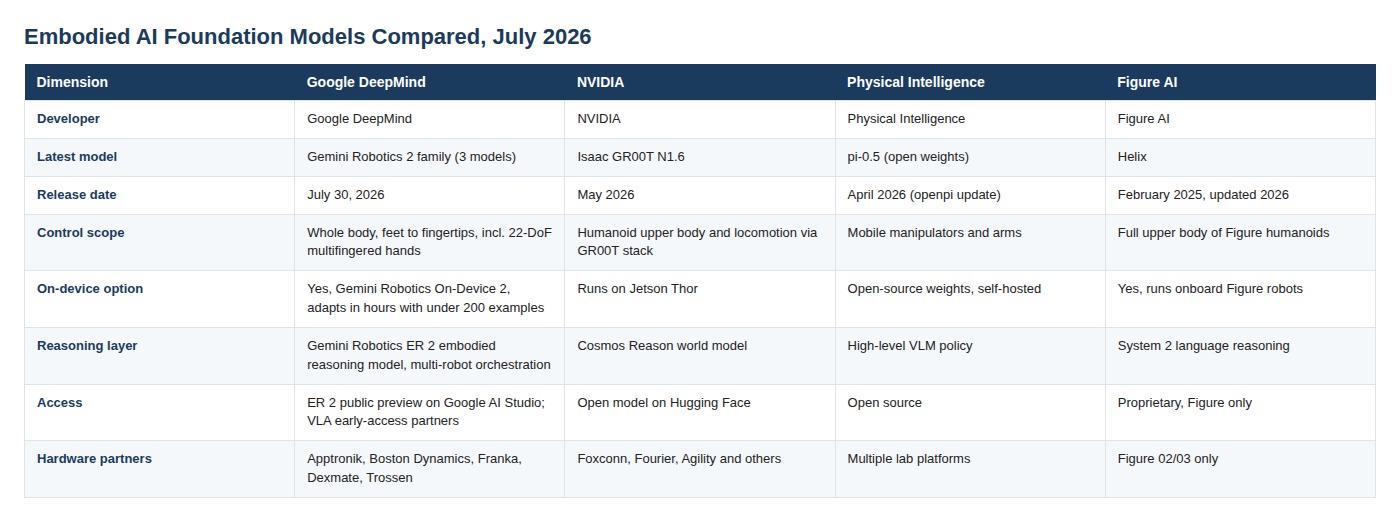
DeepMindの戦略はハイブリッド型のアプローチであるように見えます。推論レイヤー(ER 2)をパブリックプレビューとして提供しつつ、VLAおよびオンデバイスモデルは早期アクセスパートナーに限定しています。 これにより、同社は認知ツールを開発者エコシステムに浸透させつつ、物理的な実行層を厳格に管理することが可能となり、導入の初期段階において安全性と性能基準が確実に満たされるよう配慮していると考えられる。Hugging FaceでのASIMOV-Agentic安全ベンチマークの公開と、包括的な安全技術報告書の同時発表は、この物理的な具現化に対する慎重なアプローチを裏付けている。
ハードウェア提携に関する戦略的意味合い
Gemini Robotics 2と同時に発表されたハードウェア提携は、DeepMindのより広範な野心について重要な示唆を与えています。初期のデモンストレーションではApptronikのApollo 2やFrankaのFR3 Duo両腕プラットフォームが中心的に取り上げられましたが、Boston Dynamicsのハードウェア上でもテストが進行中であることが明らかになったことは、重要な進展です。
このOEM横断的なテストは、DeepMindが単一のハードウェアプロバイダー向けのインテリジェンス層にとどまることに満足していないことを示唆している。二足歩行のApolloから、Boston Dynamicsが開発した高動的システムに至るまで、多様なプラットフォーム上でモデルを検証することで、同社はGemini Roboticsを物理AIのための汎用オペレーティングシステムとして位置づけようとしている。
調達担当者の皆様にとって、ハードウェアに依存しない基盤モデルへのこの傾向は、前向きな兆候と言えます。これは、将来的にインテリジェンス層を物理的な筐体から切り離すことが可能になり、購入者が独自のソフトウェアエコシステムに縛られることなく、それぞれの環境上の制約に最適なハードウェアを選択できるようになることを示唆しています。Gemini Robotics 2がGoogleのエコシステム全体に統合されたことにも、独自の利点があります。 Gemini Enterprise Agent Platformを通じてER 2モデルが利用可能になったことは、企業顧客が自社のロボティクス導入環境を、既存のクラウドインフラやデータ分析ツールとシームレスに連携させる道筋を示唆しています。このレベルの統合は、ロボティクスを孤立したパイロットプロジェクトの段階から、中核となる業務ワークフローへと移行させるために不可欠です。
業界が進展するにつれ、焦点は必然的に、制御された環境で実証された印象的な能力から、工場現場や倉庫の通路といった混沌として予測不可能な現実へと移っていくでしょう。DeepMindによる故障率の透明性のある公表は、ヒューマノイドロボットに関する議論を成熟させる上で必要な一歩です。 これは、これらのシステムの認知推論能力が急速に進歩している一方で、複雑で複数の指を要する作業の物理的な実行は依然として大きな課題であることを認めるものです。Gemini Robotics 2の真価は、実験室でのベンチマークにおける性能ではなく、その導入を担当する運用チームの手元で、一貫性があり信頼性の高い価値を提供できるかどうかにかかっています。
免責事項:本記事は情報提供のみを目的としており、言及された企業によるいかなる主張についても、投資助言、推奨、または検証を構成するものではありません。














