
GigaDevice 推出類人型微控制器,預計 2026 年微控制器需求將突破 1,000 萬顆
GigaDevice 推出兩款專為類人型機器人及機器狗設計的微控制器,宣稱具備工業級安全性、低功耗及 EtherCAT 時序控制功能。該公司預測,至 2026 年,這類機器人的全球微控制器市場規模將超過 1,000 萬顆,每台類人型機器人約需 60 顆晶片。
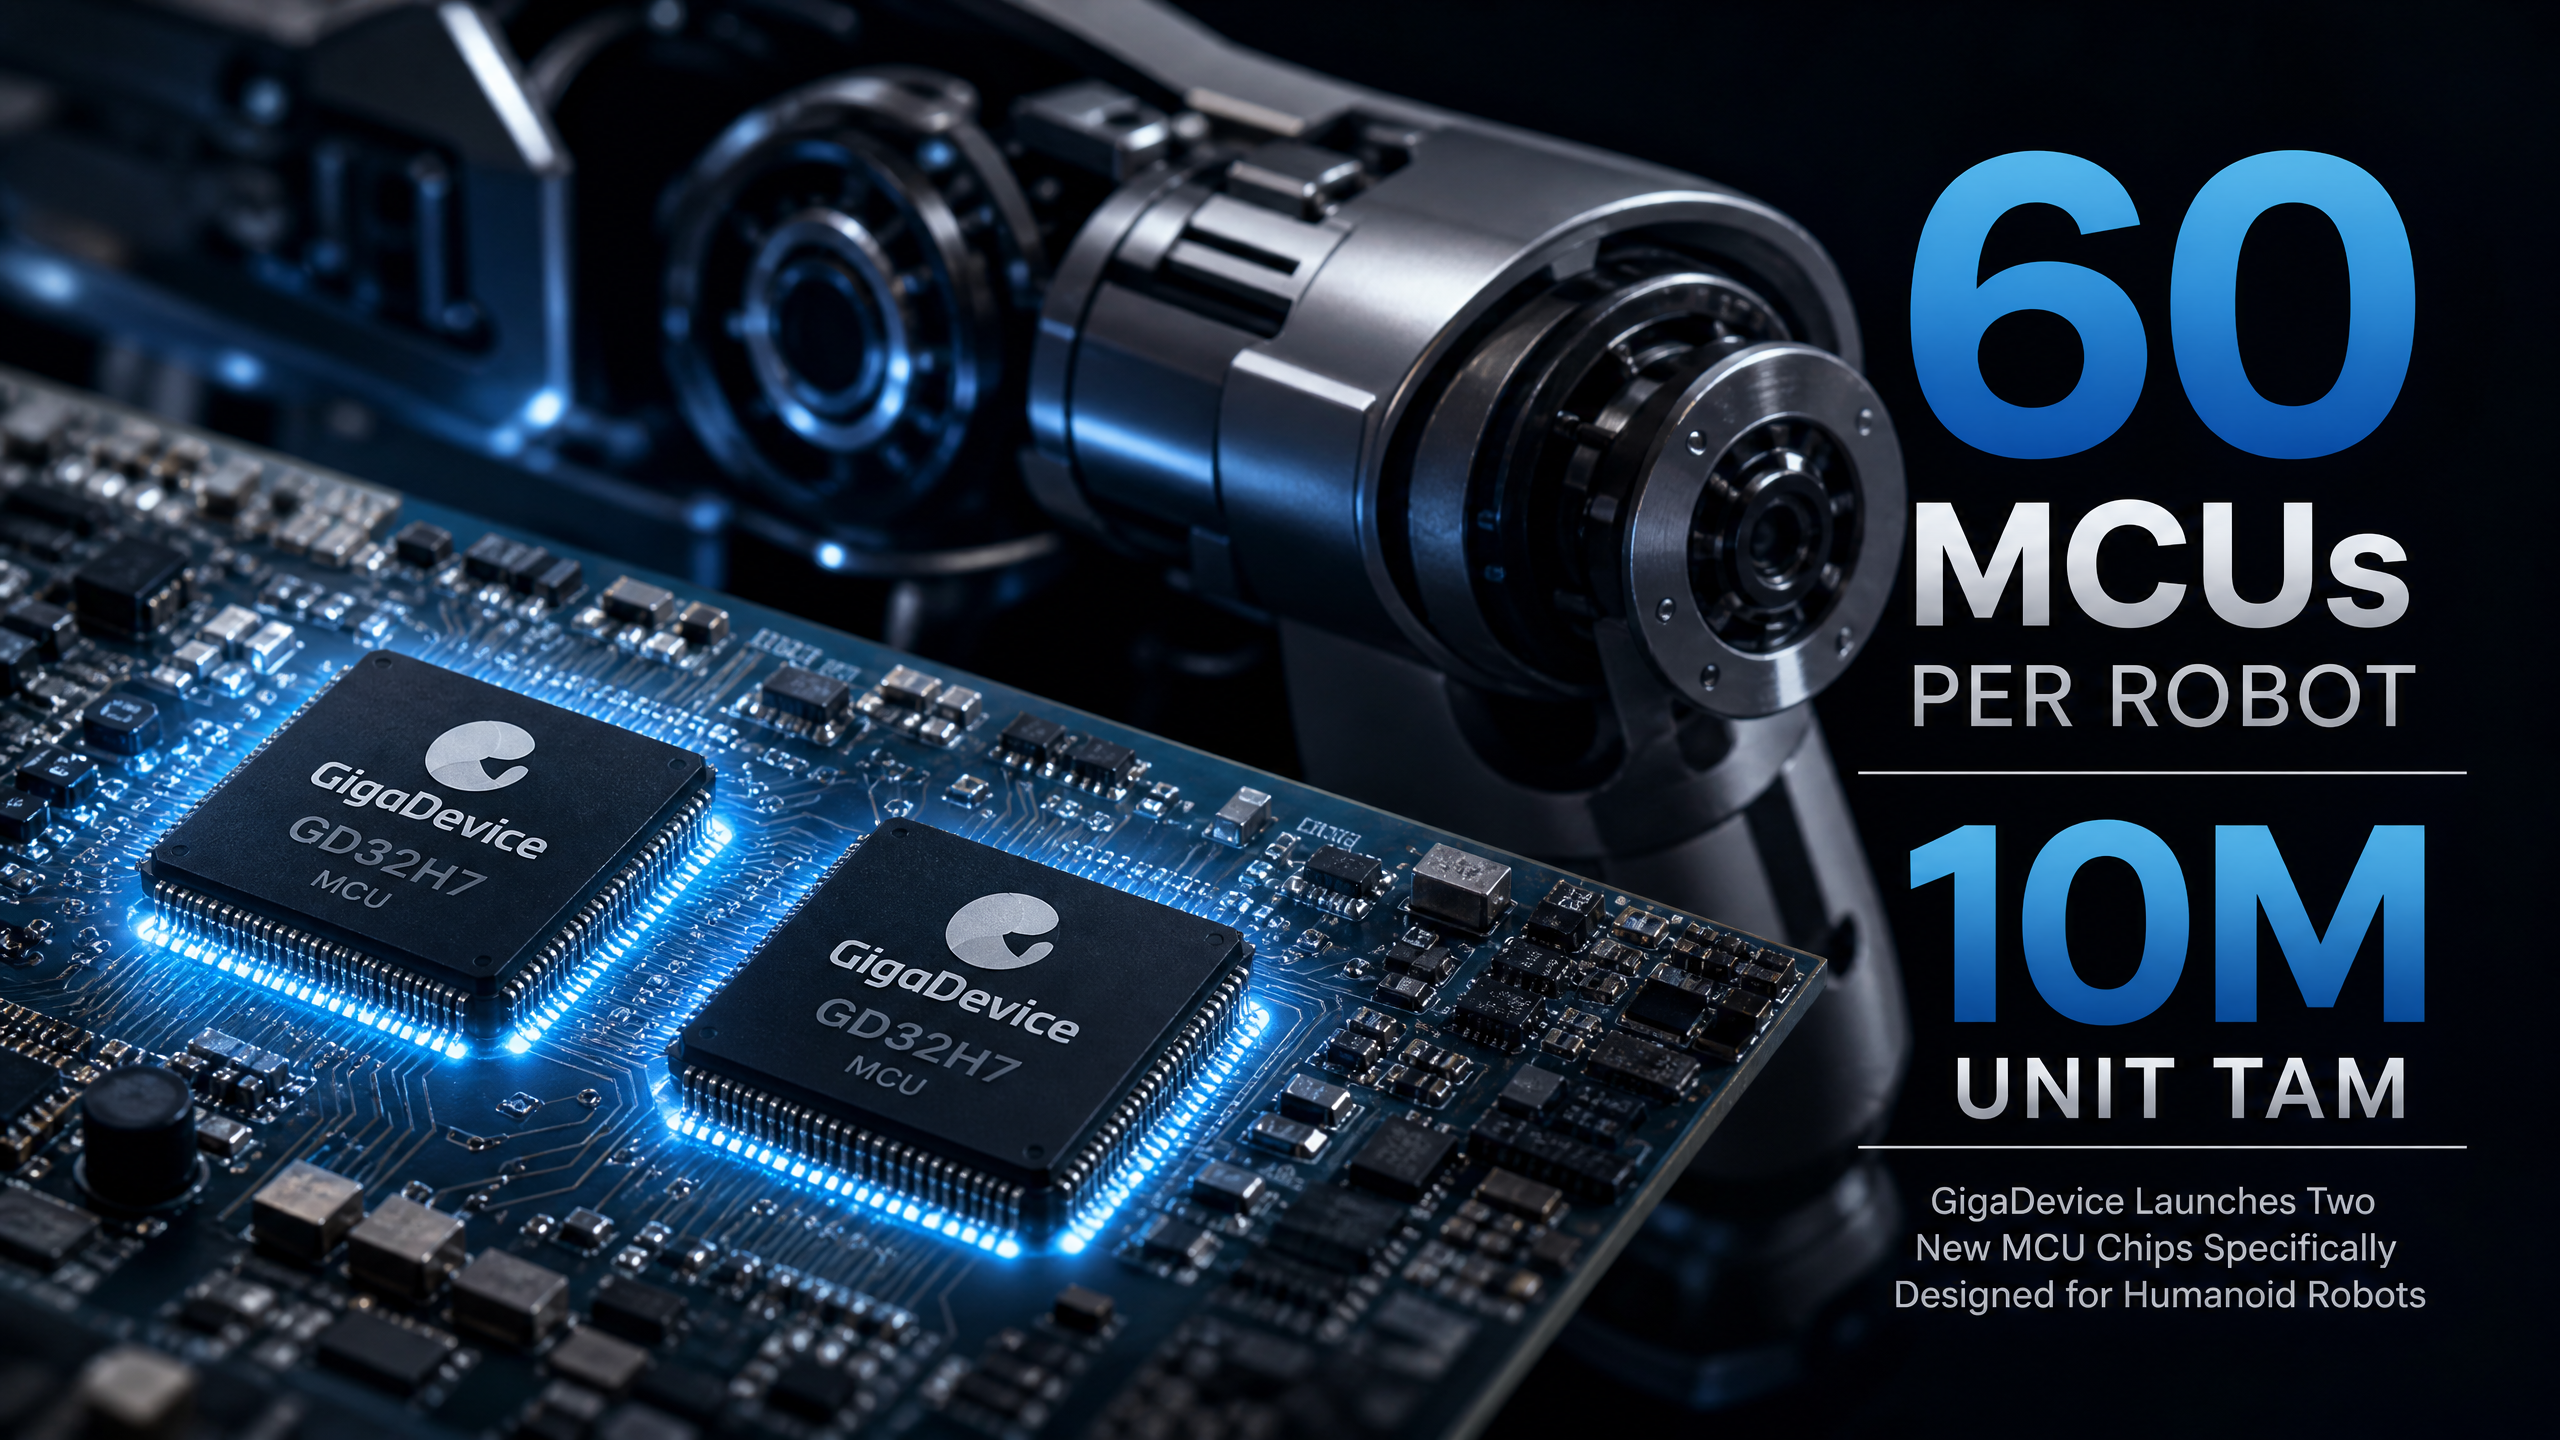
總部位於北京的 GigaDevice Semiconductor(股票代碼:603986.SH)於 8 月 6 日推出兩款專為類人型機器人設計的微控制器,用於實現具身智能。 GD32H77R 專為小型伺服馬達和關節設計,搭載 600 MHz ARM Cortex M7 核心,支援 EtherCAT 且同步精度達 62.5 微秒,採用 9 × 9 公釐的 BGA169 封裝,並具備 SIL3 功能安全等級。
GD32F50MxxG 則專為類人型機器人、協作機器人及靈巧機械手設計,搭載 252 MHz Cortex M33 核心、整合式閘極驅動器與運算放大器,具備 SIL2 安全等級,並採用 8 × 8 毫米的 QFN80 封裝。 行銷經理李小建表示,一台類人型機器人大約使用 60 顆微控制器,並預測 2026 年全球微控制器總可尋址市場(TAM)將超過 1,000 萬顆。
GigaDevice 將其微控制器定位為機器人控制的核心
總部位於北京的 GigaDevice 已建立起廣泛的嵌入式產品組合,涵蓋快閃記憶體、類比元件以及 GD32 微控制器系列。 該公司現正進軍人形機器人與機器狗的控制層領域,在此領域中,馬達控制、安全與高速現場總線通訊的重要性,不亞於峰值運算能力。其策略簡單而積極:以符合工業級時序與安全基準、同時在功耗與整合度上更具優勢的國產微控制器,作為關節與手部模組的標準化平台。
新產品各司其職。GD32H77R 專為緊湊型致動器中對時間要求嚴苛的運動控制節點而設計,這些節點需要 EtherCAT 同步與功能安全。 GD32F50M 則適用於更高整合度的機電模組,例如上肢關節、手部及協作機器人;其中內建的閘極驅動器和運算放大器有助於精簡物料清單並縮小電路板佔用面積。這兩款產品均採用小型封裝,可輕鬆安裝於空間受限的致動器外殼內。
此舉亦反映出中國原廠設備製造商(OEM)所熟稔的供應鏈策略。若由單一供應商同時提供微控制器、配套類比元件及快閃記憶體,不僅能減少供應商數量,更能加速產品認證流程。GigaDevice 能整合這些類別的技術支援,並承諾長期
可用性——這點對工業機器人至關重要,因為其使用壽命以多年計,且無法承受頻繁的重新設計。若該公司能提供符合工業標準的生命週期承諾與最後採購時限,其吸引力便會高於零散採購。其中隱含著一項競爭意圖,旨在取代基於 STM32、NXP i.MX RT 及 TI C2000 系列所建構的既有板卡。這些供應商將晶片與成熟的馬達控制套件、評估套件以及在地現場支援相結合。 GigaDevice 正試圖透過優化韌體與 EtherCAT 時序來達到此標準,同時利用在地佈局與成本結構,爭取中國市場的首批設計訂單。其策略是先證明運動品質不遜於競爭對手,再憑藉功耗與整合優勢,使總擁有成本(TCO)傾向於己方。
該產品旨在為人形機器人的關節提供本地控制核心
人形機器人本質上是一具由電動肌肉組成的機體。每個關節都配備一個伺服馬達及控制器,這些元件必須透過確定性網路進行通訊,同時確保整個機體的迴路時序保持穩定。GigaDevice 為這些「肌肉」提供了「神經系統」與「脊髓」微控制器。 具備 62.5 微秒同步精度的 EtherCAT,標誌著該公司正積極推動分散式時鐘方案,以確保眾多關節步調一致。M7 晶片具備 SIL3 安全完整性等級,而 M33 晶片則具備 SIL2 等級,旨在滿足工業機器人與協作系統的嚴格要求——在這些系統中,安全扭矩關斷、受控停止及故障反應是不可妥協的關鍵要件。
這是一種專為機器人設計的解決方案,而非將消費級微控制器改作他用。時脈達 600 MHz 的 M7 處於 Cortex-M 效能的頂端,適合需要即時執行場導向控制、電流採樣及複雜運動學運算的應用。 搭載整合式類比功能的 252 MHz M33 則顯示,GigaDevice 希望在電路板空間與功耗預算有限,且原始設備製造商(OEM)希望減少外部元件的應用場景中奪得一席之地。
人形機器人的時序預算極為嚴苛,因為許多軸
必須協調運作且無明顯抖動。伺服迴路的 EtherCAT 週期時間通常介於 250 微秒至 1 毫秒之間,而部分高性能驅動器會以更快的速度運作,以提升響應速度。 能夠支援 62.5 微秒週期的系統,可為電流過採樣及軌跡區段的更精細插值提供餘裕。其優勢在於步態轉換更平滑,且當腳部打滑或手部遇到意外阻力時,能具備更佳的干擾抑制能力。另一個務實的考量是佈線複雜度。採用確定性乙太網路的分散式控制,可減少客製化線束及可能阻礙動作的重型纜線束。 若每個致動器模組內建具備 EtherCAT 从机功能及本地安全功能的控制器,設計人員便可將細線纜穿過肢體,並將高電流傳輸路徑保持在短距離。此舉不僅能降低電磁干擾、有助於熱管理,還能簡化模組故障時的現場維修作業。
控制層的「國產替代」趨勢日趨明顯
GigaDevice 指出,這些裝置代表著國產矽晶片正在取代機器人控制層中的外國晶片。這是中國電子產業的一條戰略主線。國產替代始於記憶體和通用微控制器(MCU),如今正延伸至具備特定通訊協定支援與安全認證的垂直化產品。 對於類人型機器人和協作機器人而言,一套可運作的國產控制堆疊將包含 EtherCAT 或同等實時網路、馬達控制韌體、通過安全認證的軟體函式庫,以及穩定的工具鏈。上述每一項要素都可能成為使設計受制於外國供應商的依賴項。
透過將 GD32 擴展至這些特定功能節點,GigaDevice 將自身定位為與 STM32H7、 STM32G4、恩智浦 (NXP) i.MX RT 跨界微控制器、瑞薩 (Renesas) RA6 系列、英飛凌 (Infineon) XMC 與 AURIX 輔助晶片、德州儀器 (TI) C2000,以及微芯科技 (Microchip) dsPIC 與 SAM 系列等產品展開競爭。其差異化主張關鍵在於動態功耗較對手低 20% 至 50%,相比
相較於競爭對手的微控制器,其具備更小的封裝規格,適用於高密度致動器設計,並整合類比電路以取代分立元件。此處的「國產替代」不僅關乎愛國情懷,更是對地緣政治與匯率波動的一種對沖,同時也是政府支持採購中的一項實用槓桿。 若 GigaDevice 能將 EtherCAT 从属堆栈、安全函式庫及中文版程式範例整合為一,並與當地認證機構接軌,將能降低新興機器人製造商的進入門檻。此舉亦可減少對進口開發工具的依賴——這類工具在受控環境中往往是關鍵瓶頸。最終目標是在關節層級實現從韌體到晶片的全國產控制鏈。
EtherCAT 的時序與安全性定位於工業級
EtherCAT 仍是機器人領域中確定性乙太網路的標竿。GigaDevice 所提及的 62.5 微秒同步精度,旨在表明其符合伺服驅動機械與機器人所採用的分散式時鐘及週期時間規範。此精度範圍內,多軸協調運動的抖動可維持在可接受的範圍內,確保動作流暢。 將此能力整合至緊湊型關節控制器中,使類人型機器人能夠擴展至數十個軸,同時避免複雜的局部佈線。
安全等級同樣至關重要。SIL2 和 SIL3 符合 IEC 61508 規範要求,且在工業運動控制領域中十分常見。納入安全聲明,表明該公司不僅致力於開發業餘愛好者或消費級的機器狗,更將進軍必須滿足系統整合商與稽核人員要求的工廠現場協作機器人市場。 認證時程與工具的可用性,其重要性不亞於規格書上的數值。原始設備製造商(OEM)將要求預先認證的安全函式庫、具備廠商支援的現場匯流排堆疊,以及通過符合性測試的實績。GigaDevice 需要透過與既有競爭對手相媲美的生態系統,來為這些晶片提供後盾。
實際上,具備安全就緒能力的硬體需要提供診斷功能,例如時脈監控、鎖步運作或冗餘機制、記憶體
錯誤偵測,以及可切斷功率級的安全狀態輸出。M33 元件新增了 TrustZone 風格的分區機制,以確保安全功能的完整性;而 M7 則可運行安全核心,將驅動邏輯與應用程式碼隔離。關鍵在於第三方評估機構是否會驗證這些實作是否符合聲明的安全等級,以及參考設計能否通過實際的工廠驗收測試。一個類人型機器人需要數十個控制器,這使得微控制器插槽數量成倍增加
李小建估算,單個人形機器人約需 60 顆微控制器。當每個致動器、感測器群組和電源節點都嵌入專屬控制器以執行即時迴路與通訊時,這個數字便不難理解。試想人體內有許多微小的反射中樞,機器人的機體正是複製了這種模式。 肩膀、肘部、手腕、髖部、膝蓋和腳踝等組件,各自包含多個伺服階段,有時還內嵌驅動器。手部和腳部則因觸覺感測與微型致動器而增加更多節點。軀幹部分則負責電源管理、電池監控及散熱控制。若架構採行分散式智慧設計,上述每個部分都將成為微控制器插槽。
這樣的數量規模為半導體供應商帶來極具吸引力的單元經濟效益。若人形機器人和敏捷四足機器人的出貨量在未來幾年能擴大規模至數十萬台,每台機器人超過 50 個控制器的配置,將能迅速推動微控制器(MCU)出貨量躍升至數百萬級別。 GigaDevice 針對這些類別設定了 2026 年微控制器出貨量超過 1,000 萬顆的目標。這雖僅佔整體微控制器市場的一小部分,但規模已足以支撐專用的晶片與軟體投資。
透過合理的拆解分析,即可理解其中的數學邏輯。一台中階類人型機器人可能配備 28 至 34 個致動器,每個致動器配有一個主控制器,此外還需為手部子模組、電池與電源板、散熱系統以及感測器匯流排配置獨立的微控制器。根據冗餘設計的不同,總數將達到 50 至 70 個裝置。 一隻機器狗只需配備 12 至 16 個致動器即可運行,並仍可額外增加電源
以及感測節點,通常總數介於 18 至 30 個微控制器之間。 若 2026 年的總量為 1,000 萬台,且產品組合中人形機器人與四足機器人各佔一半,則可能意味著人形機器人約有 9 萬至 12 萬台,四足機器人則有 18 萬至 28 萬台,這符合早期規模化階段的狀況,而非大規模消費級產量。免責聲明:本分析僅供參考,並不構成投資、法律或採購建議。RobotAIGeek 並不背書特定供應商,亦不保證早期技術的表現。













