
GigaDevice bringt humanoide Mikrocontroller auf den Markt, da die Nachfrage nach Mikrocontrollern im Jahr 2026 die 10-Millionen-Marke überschreiten wird
GigaDevice stellte zwei Mikrocontroller vor, die speziell für Humanoide und Roboterhunde entwickelt wurden und sich durch industrielle Sicherheit, geringen Stromverbrauch und EtherCAT-Timing auszeichnen. Das Unternehmen prognostiziert für diese Roboter einen weltweiten Markt von mehr als 10 Millionen MCU-Einheiten im Jahr 2026, wobei pro Humanoid etwa 60 Chips benötigt werden.
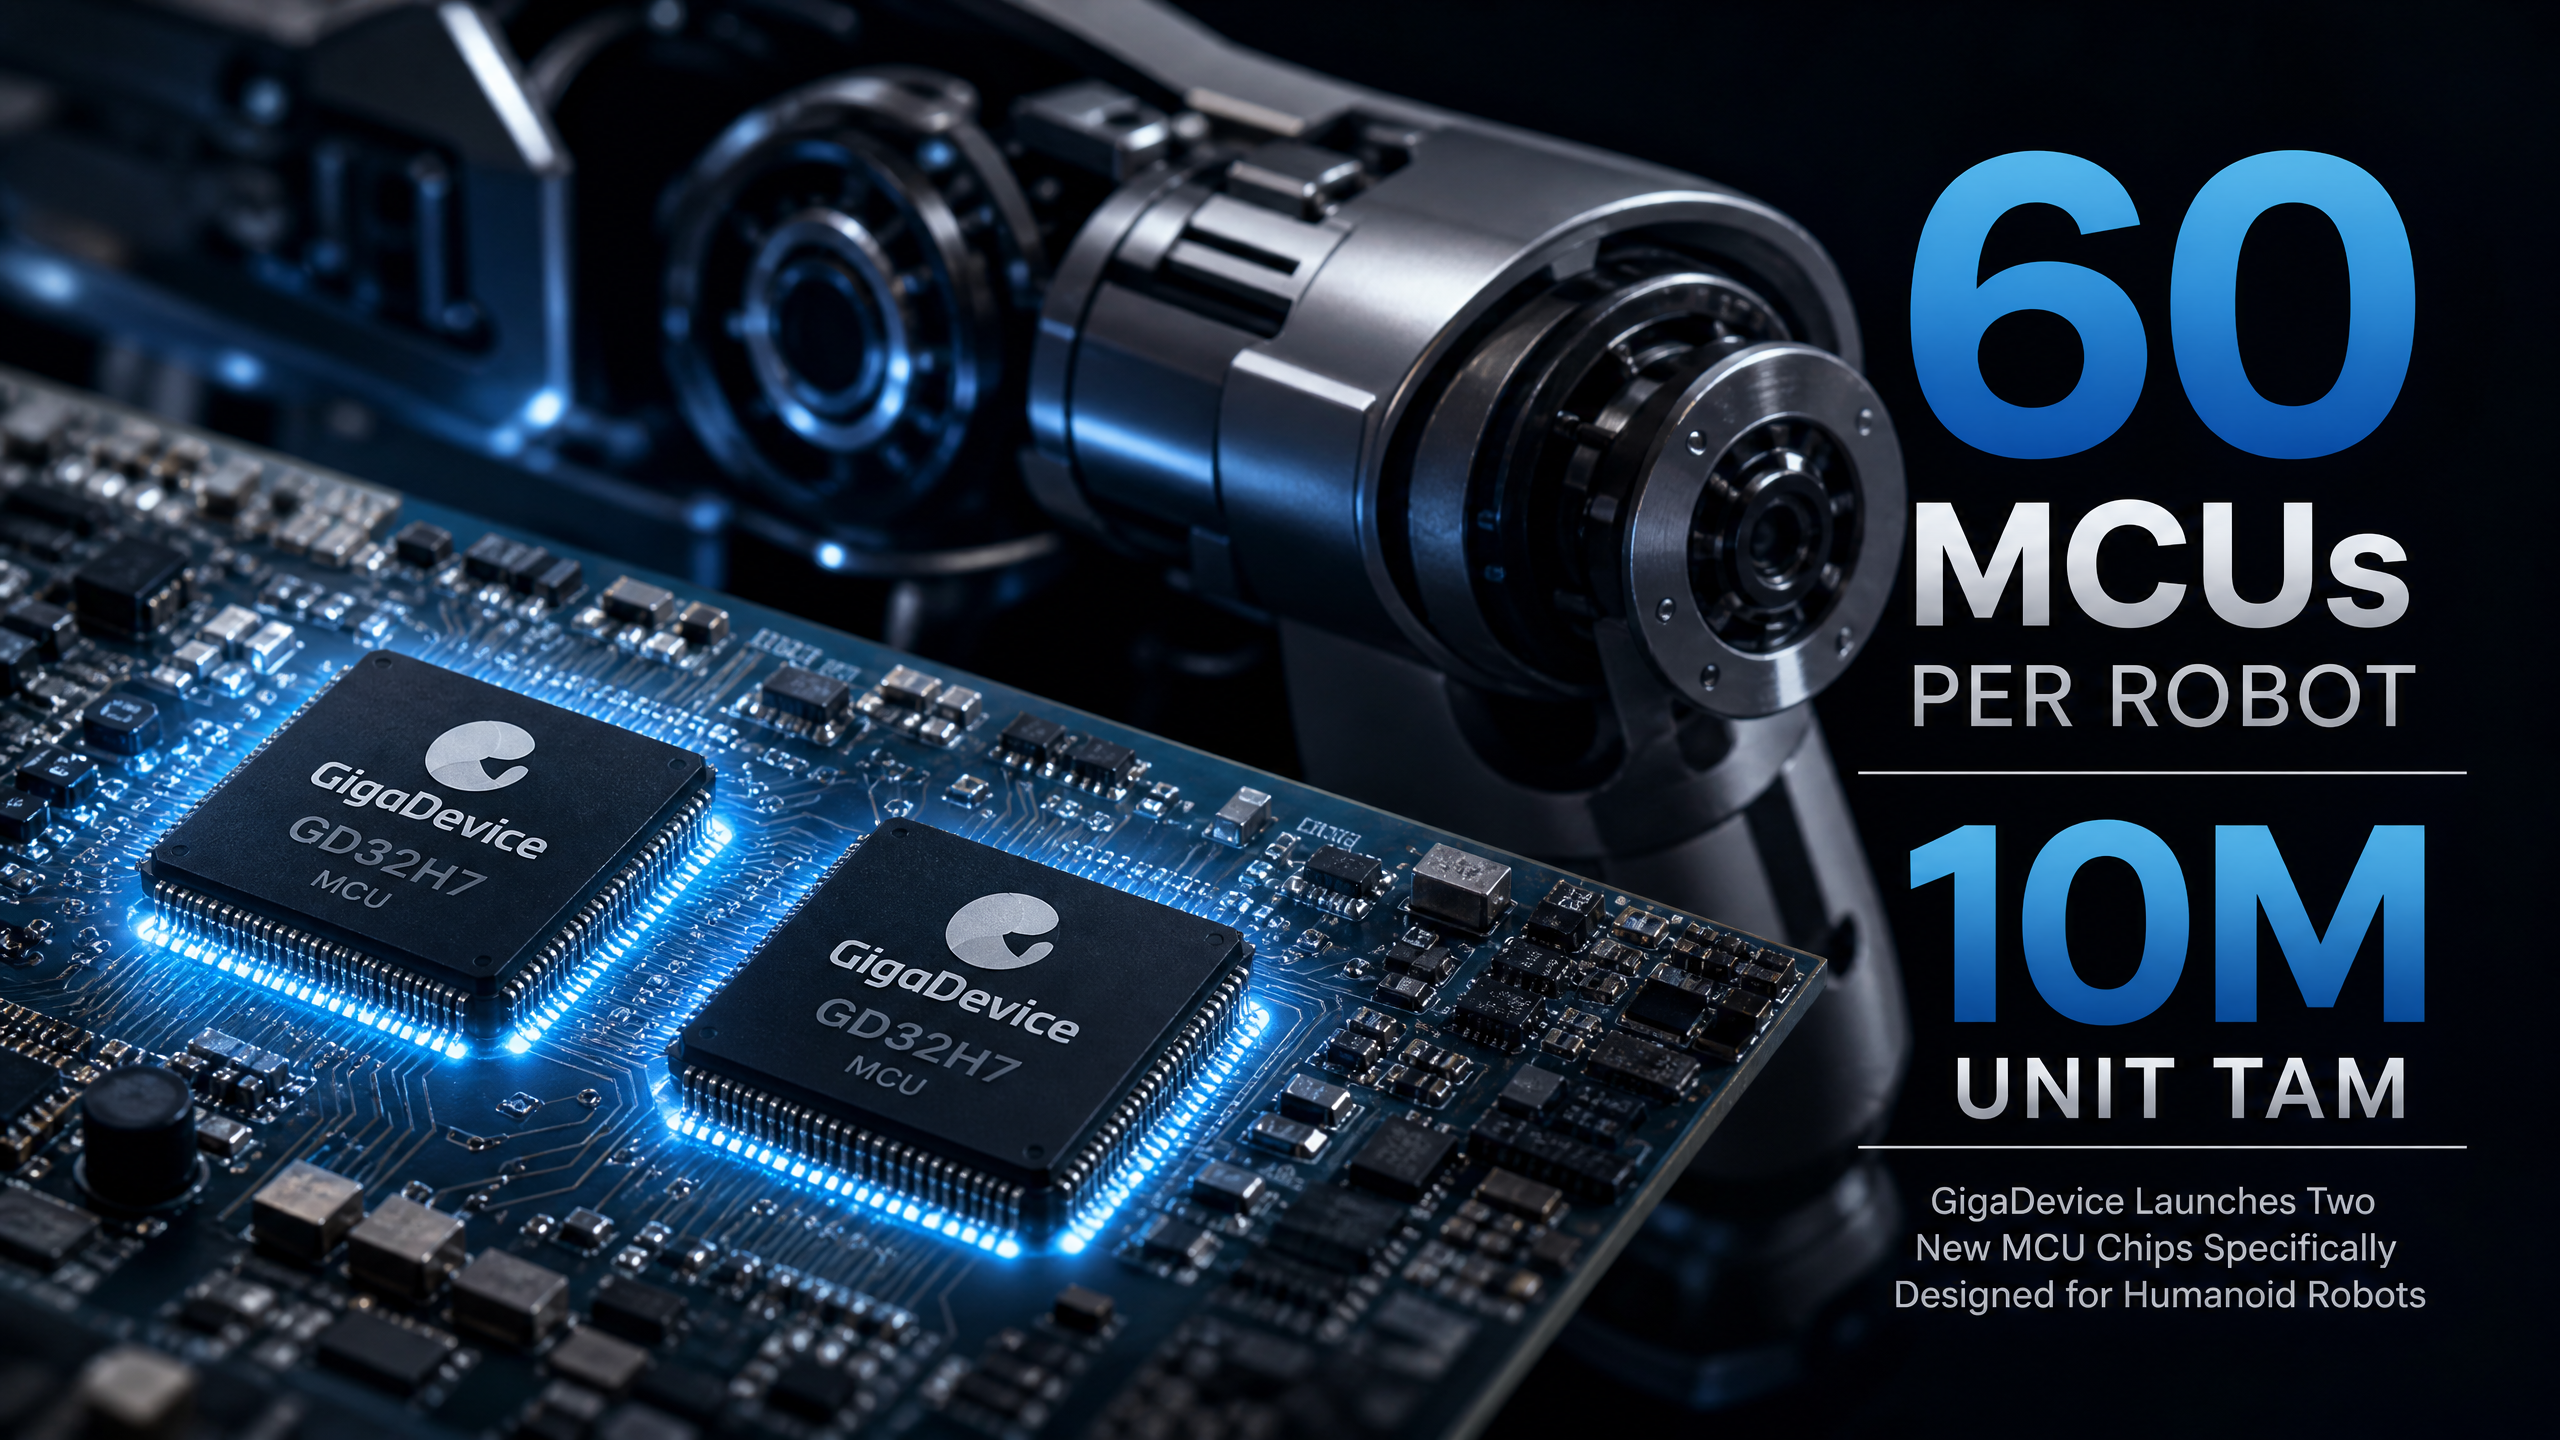
Das in Peking ansässige Unternehmen GigaDevice Semiconductor (603986.SH) hat am 6. August zwei auf humanoide Roboter ausgerichtete Mikrocontroller für „embodied intelligence“ auf den Markt gebracht. Der GD32H77R ist für kleine Servomotoren und Gelenke konzipiert und verfügt über einen 600-MHz-ARM-Cortex-M7-Kern, EtherCAT-Unterstützung mit einer Synchronisationsgenauigkeit von 62,5 Mikrosekunden, ein 9 × 9 Millimeter großes BGA169-Gehäuse sowie funktionale Sicherheit nach SIL3.
Der GD32F50MxxG ist für Humanoide, Cobots und geschickte Greifarme konzipiert und verfügt über einen 252-MHz-Cortex-M33-Kern, integrierte Gate-Treiber und Operationsverstärker, SIL2-Sicherheit sowie ein 8 × 8-Millimeter-QFN80-Gehäuse. Marketingmanager Li Xiaojian erklärte, dass ein Humanoid etwa 60 Mikrocontroller verwendet, und prognostizierte für 2026 einen weltweiten MCU-TAM von über 10 Millionen Einheiten.
GigaDevice positioniert seine Mikrocontroller als Herzstück der Robotersteuerung
GigaDevice mit Hauptsitz in Peking hat ein breites Embedded-Portfolio aufgebaut, das Flash-Speicher, analoge Komponenten und die Mikrocontroller-Familie GD32 umfasst. Das Unternehmen strebt nun an, die Steuerungsschicht von humanoiden Robotern und Roboterhunden zu dominieren – ein Bereich, in dem Motorsteuerung, Sicherheit und schnelle Feldbus-Vernetzung ebenso entscheidend sind wie Spitzenrechenleistung. Das Konzept ist einfach und ehrgeizig: Standardisierung von Gelenk- und Handmodulen auf Basis heimischer Mikrocontroller, die industrielle Timing- und Sicherheitsstandards erfüllen und gleichzeitig bei Stromverbrauch und Integrationsgrad unterbieten.
Die neuen Bauteile sind auf unterschiedliche Aufgabenbereiche ausgelegt. Der GD32H77R zielt auf zeitkritische Bewegungssteuerungsknoten in kompakten Aktuatoren ab, die EtherCAT-Synchronisation und funktionale Sicherheit erfordern. Der GD32F50M ist für stärker integrierte mechatronische Module wie Gelenke der oberen Gliedmaßen, Hände und Cobots vorgesehen, bei denen die Integration eines Gate-Treibers und von Operationsverstärkern dazu beiträgt, die Stückliste zu verkürzen und die Leiterplattenfläche zu reduzieren. Beide sind in kleinen Gehäusen untergebracht, um in die beengten Platzverhältnisse von Aktuatorgehäusen zu passen.
Dieser Schritt spiegelt zudem eine Strategie in der Lieferkette wider, die OEMs mit Sitz in China gut verstehen. Ein einziger Anbieter, der Mikrocontroller, zugehörige Analogbauteile und Flash-Speicher liefern kann, reduziert die Anzahl der Lieferanten und beschleunigt die Qualifizierung. GigaDevice kann den Support über diese Kategorien hinweg bündeln und langfristige
Verfügbarkeit, die bei Industrierobotern von entscheidender Bedeutung ist, deren Lebensdauer sich über viele Jahre erstreckt und die keine häufigen Neukonstruktionen zulassen. Wenn das Unternehmen Lebenszykluszusagen und „Last-Time-Buy“-Fenster anbietet, die den Industriestandards entsprechen, steigt seine Attraktivität gegenüber einer Stück-für-Stück-Beschaffung.Es besteht ein unterschwelliger Wettbewerbsdruck, etablierte Platinen auf Basis der Produktfamilien STM32, NXP i.MX RT und TI C2000 zu verdrängen. Diese Anbieter kombinieren ihre Chips mit ausgereiften Motorsteuerungssuiten, Evaluierungskits und vor Ort verfügbarem Support. GigaDevice versucht, diese Messlatte mit optimierter Firmware und EtherCAT-Timing zu erreichen, während es seine Präsenz vor Ort und seine Kostenstruktur nutzt, um erste Design-Gewinne in China zu erzielen. Die Strategie besteht darin, Gleichwertigkeit bei der Bewegungsqualität nachzuweisen und anschließend die Vorteile in Bezug auf Leistungsaufnahme und Integration hervorzuheben, um die Gesamtbetriebskosten zu seinen Gunsten zu beeinflussen.
Das Produkt zielt darauf ab, die lokale Steuerung in den Gelenken humanoider Roboter zu verankern
Ein Humanoid ist ein Bündel elektrischer Muskeln. Jedes Gelenk verfügt über einen Servomotor mit einem Controller, der über ein deterministisches Netzwerk kommunizieren muss, während das Regelkreis-Timing über den gesamten Körper hinweg stabil gehalten wird. GigaDevice bietet die „Nerven“ und die „Rückenmarks“-Mikrocontroller für diese Muskeln an. EtherCAT mit einer Synchronisationsgenauigkeit von 62,5 Mikrosekunden signalisiert den Vorstoß in Richtung verteilter Taktungsschemata, die viele Gelenke im Gleichschritt halten. SIL3 beim M7-Bauteil und SIL2 beim M33-Bauteil zielen darauf ab, die Anforderungen zu erfüllen, die bei Industrierobotern und kollaborativen Systemen erwartet werden, bei denen „Safe Torque Off“, kontrolliertes Anhalten und Fehlerreaktionen unverzichtbar sind.
Hierbei handelt es sich um einen speziell auf die Robotik ausgerichteten Entwicklungsansatz und nicht um die Umnutzung einer MCU aus dem Consumer-Bereich. Der 600-MHz-M7 liegt am oberen Ende der Cortex-M-Leistungsskala und eignet sich für Anwendungen, die feldorientierte Regelung, Strommessung und komplexe Kinematik in Echtzeit erfordern. Der 252-MHz-M33 mit integrierten Analogfunktionen deutet darauf hin, dass GigaDevice Marktanteile in Bereichen gewinnen möchte, in denen Platz auf der Platine und Leistungsbudgets knapp sind und in denen OEMs weniger externe Komponenten wünschen.
Die Zeitvorgaben bei humanoiden Robotern sind äußerst streng, da viele Achsen
müssen ohne sichtbares Ruckeln aufeinander abgestimmt werden. Die EtherCAT-Zykluszeiten für Servoschleifen liegen häufig zwischen 250 Mikrosekunden und 1 Millisekunde, wobei einige Hochleistungsantriebe noch schneller arbeiten, um die Ansprechzeit zu verkürzen. Ein System, das Zyklen von 62,5 Mikrosekunden unterstützt, bietet Spielraum für das Oversampling von Strömen und eine feinere Interpolation auf Bewegungsbahnsegmenten. Der Vorteil sind sanftere Gangübergänge und eine bessere Störungsunterdrückung, wenn ein Fuß ausrutscht oder eine Hand auf unerwarteten Widerstand stößt.Ein weiterer praktischer Aspekt ist die Komplexität der Verkabelung. Eine dezentrale Steuerung mit deterministischem Ethernet reduziert maßgeschneiderte Kabelbäume und schwere Kabelbündel, die die Bewegung behindern können. Wenn jede Aktuator-Einheit einen Controller mit EtherCAT-Slave-Fähigkeit und lokalen Sicherheitsfunktionen enthält, kann ein Konstrukteur dünne Kabel durch die Gliedmaßen verlegen und hochstromführende Leitungen kurz halten. Dies kann elektromagnetische Störungen verringern, das Wärmemanagement verbessern und den Service vor Ort vereinfachen, wenn ein Modul ausfällt.
Die Substitution durch inländische Produkte wird in der Steuerungsebene deutlich
GigaDevice erklärt, dass diese Geräte einheimische Halbleiter darstellen, die ausländische Chips in der Robotersteuerungsebene ersetzen. Dies ist ein strategischer roter Faden in der chinesischen Elektronikbranche. Die Substitution durch einheimische Produkte begann bei Speichern und Allzweck-MCUs und erstreckt sich nun auf vertikalisierte Produkte mit spezifischer Protokollunterstützung und Sicherheitsanforderungen. Für Humanoide und Cobots umfasst ein funktionsfähiger inländischer Steuerungsstack EtherCAT oder ein gleichwertiges Echtzeitnetzwerk, Firmware zur Motorsteuerung, sicherheitszertifizierte Softwarebibliotheken sowie eine stabile Toolchain. Jedes dieser Elemente kann eine Abhängigkeit darstellen, die ein Design an einen ausländischen Anbieter bindet.
Durch die Erweiterung der GD32-Reihe auf diese funktionsspezifischen Knoten positioniert sich GigaDevice im Wettbewerb zu STM32H7, STM32G4, den Crossover-MCUs der NXP i.MX RT-Serie, der Renesas RA6-Serie, den XMC- und AURIX-Zusatzmodulen von Infineon, der TI C2000-Serie sowie den dsPIC- und SAM-Familien von Microchip im Bereich der Bewegungssteuerung. Die Differenzierungsargumente stützen sich auf eine um 20 bis 50 Prozent geringere dynamische Leistungsaufnahme im Vergleich zu
mit konkurrierenden Mikrocontrollern, kleineren Gehäusen für kompakte Aktuator-Designs und integrierten Analogschaltungen, die diskrete Bauteile ersetzen.Bei der Substitution durch inländische Produkte geht es hier nicht nur um Patriotismus. Es handelt sich um eine Absicherung gegen geopolitische Risiken und Währungsschwankungen sowie um einen praktischen Hebel bei staatlich geförderten Beschaffungen. Wenn GigaDevice EtherCAT-Slave-Stacks, Sicherheitsbibliotheken und Code-Beispiele in chinesischer Sprache bündeln und sich mit lokalen Zertifizierungsstellen abstimmen kann, senkt dies die Eintrittsbarrieren für aufstrebende Roboterhersteller. Zudem verringert sich die Abhängigkeit von importierten Entwicklungstools, die in kontrollierten Umgebungen ein Knackpunkt sein können. Das Endziel ist eine vollständig inländische Steuerungskette von der Firmware bis zum Silizium auf Gelenkebene.
EtherCAT-Timing und -Sicherheit entsprechen dem industriellen Standard
EtherCAT bleibt ein Maßstab für deterministisches Ethernet in der Robotik. Die von GigaDevice angegebene Synchronisationsgenauigkeit von 62,5 Mikrosekunden soll die Kompatibilität mit verteilten Takten und Zykluszeiten signalisieren, wie sie in servogesteuerten Maschinen und Robotern verwendet werden. Dies liegt in dem Bereich, in dem die koordinierte Bewegung mehrerer Achsen innerhalb eines für flüssige Bewegungen akzeptablen Jitters bleibt. Durch die Integration dieser Fähigkeit in kompakte Gelenksteuerungen können Humanoide auf Dutzende von Achsen skaliert werden, ohne dass ein Gewirr lokaler Verkabelung entsteht.
Ebenso wichtig sind die Sicherheitsstufen. SIL2 und SIL3 entsprechen den Anforderungen der IEC 61508 und sind in der industriellen Bewegungssteuerung weit verbreitet. Die Einbeziehung von Sicherheitsangaben ist ein Bekenntnis dazu, nicht nur Hobby- oder Verbraucher-Roboterhunde anzustreben, sondern auch Cobots für den Fabrikbetrieb, die die Anforderungen von Integratoren und Prüfern erfüllen müssen. Zertifizierungsfristen und die Verfügbarkeit von Entwicklungstools werden ebenso wichtig sein wie die technischen Daten in den Datenblättern. OEMs werden vorzertifizierte Sicherheitsbibliotheken, Feldbus-Stacks mit Herstellerunterstützung sowie eine nachgewiesene Erfolgsbilanz bei der Bestehung von Konformitätsprüfungen verlangen. GigaDevice muss diese Chips mit einem Ökosystem untermauern, das mit etablierten Wettbewerbern mithalten kann.
In der Praxis muss sicherheitsfähige Hardware Diagnosefunktionen wie Taktüberwachung, Lockstep oder Redundanz sowie Speicherfunktionen bereitstellen
Fehlererkennung sowie Ausgänge für sichere Zustände, die die Leistungsstufen abschalten können. Das M33-Bauteil bietet eine Partitionierung im TrustZone-Stil zur Gewährleistung der Integrität von Sicherheitsfunktionen, und der M7 kann Sicherheitskerne hosten, die die Antriebslogik vom Anwendungscode isolieren. Es bleibt abzuwarten, ob externe Prüfinstitute diese Implementierungen gemäß den angegebenen Sicherheitsstufen validieren werden und ob die Referenzdesigns die tatsächlichen Werksabnahmetests bestehen.Ein Humanoid benötigt Dutzende von Steuerungen, was die Anzahl der MCU-Sockel vervielfacht
Li Xiaojian bezifferte die Anzahl der MCUs in einem einzelnen Humanoiden auf etwa 60. Diese Zahl ist nachvollziehbar, wenn man bedenkt, dass jeder Aktuator, jedes Sensorcluster und jeder Stromversorgungsknoten einen eigenen Controller für Echtzeit-Regelkreise und Kommunikation enthält. Stellen Sie sich einen menschlichen Körper mit vielen kleinen Reflexzentren vor. Ein Roboterkörper spiegelt dieses Muster wider. Schulter-, Ellbogen-, Handgelenk-, Hüft-, Knie- und Knöchelbaugruppen beherbergen jeweils mehrere Servostufen und manchmal auch integrierte Treiber. Hände und Füße fügen weitere Knoten für taktile Sensorik und Mikroaktuatoren hinzu. Der Torso übernimmt das Energiemanagement, die Batterieüberwachung und die Kühlungssteuerung. Jede dieser Komponenten wird zu einem Mikrocontroller-Sockel, wenn die Architektur auf verteilte Intelligenz ausgerichtet ist.
Diese Stückzahlen sorgen für attraktive Stückkosten für Halbleiterlieferanten. Sollten die Auslieferungen von Humanoiden und agilen Vierbeinern in den nächsten Jahren in den niedrigen Hunderttausenderbereich steigen, könnte eine Stückzahl von über 50 Controllern pro Roboter die MCU-Auslieferungen schnell in den Millionenbereich heben. GigaDevice hat sich für diese Kategorien ein Ziel von mehr als 10 Millionen MCU-Einheiten im Jahr 2026 gesetzt. Dies ist zwar nur ein Teil eines weitaus größeren Gesamtmarktes für MCUs, doch groß genug, um gezielte Investitionen in Halbleiter und Software zu rechtfertigen.
Eine realistische Aufschlüsselung verdeutlicht die zugrunde liegende Dynamik. Ein humanoider Roboter der Mittelklasse könnte 28 bis 34 Aktuatoren mit jeweils einem Hauptcontroller sowie separate MCUs für Hand-Submodule, Akku- und Stromversorgungsplatinen, Kühlung und Sensor-Hubs enthalten. Je nach Redundanz ergibt dies 50 bis 70 Bausteine. Ein Roboterhund kann mit 12 bis 16 Aktuatoren betrieben werden und verfügt dennoch über zusätzliche Leistung
sowie Sensorknoten, wobei die Anzahl häufig zwischen 18 und 30 Mikrocontrollern liegt. Wenn die Gesamtzahl im Jahr 2026 bei 10 Millionen Einheiten liegt und sich diese zur Hälfte aus Humanoiden und zur Hälfte aus Vierbeinern zusammensetzt, könnte dies etwa 90.000 bis 120.000 Humanoide und 180.000 bis 280.000 Vierbeiner bedeuten, was eher einer frühen Skalierungsphase als Massenabsatzmengen entspricht.Haftungsausschluss: Diese Analyse dient ausschließlich zu Informationszwecken und stellt keine Anlage-, Rechts- oder Beschaffungsberatung dar. RobotAIGeek empfiehlt keine bestimmten Anbieter und übernimmt keine Gewähr für die Leistungsfähigkeit von Technologien im Frühstadium.













