
GigaDeviceがヒューマノイド向けMCUを発売、2026年のMCU需要は1,000万個を突破
GigaDeviceは、ヒューマノイドやロボット犬向けに最適化された2種類のマイクロコントローラを発表し、産業用レベルの安全性、低消費電力、EtherCAT対応のタイミング性能を謳っている。同社は、2026年にはこれらのロボット向けMCUの世界市場規模が1,000万個を超えると予測しており、ヒューマノイド1体あたり約60個のチップが必要になると見込んでいる。
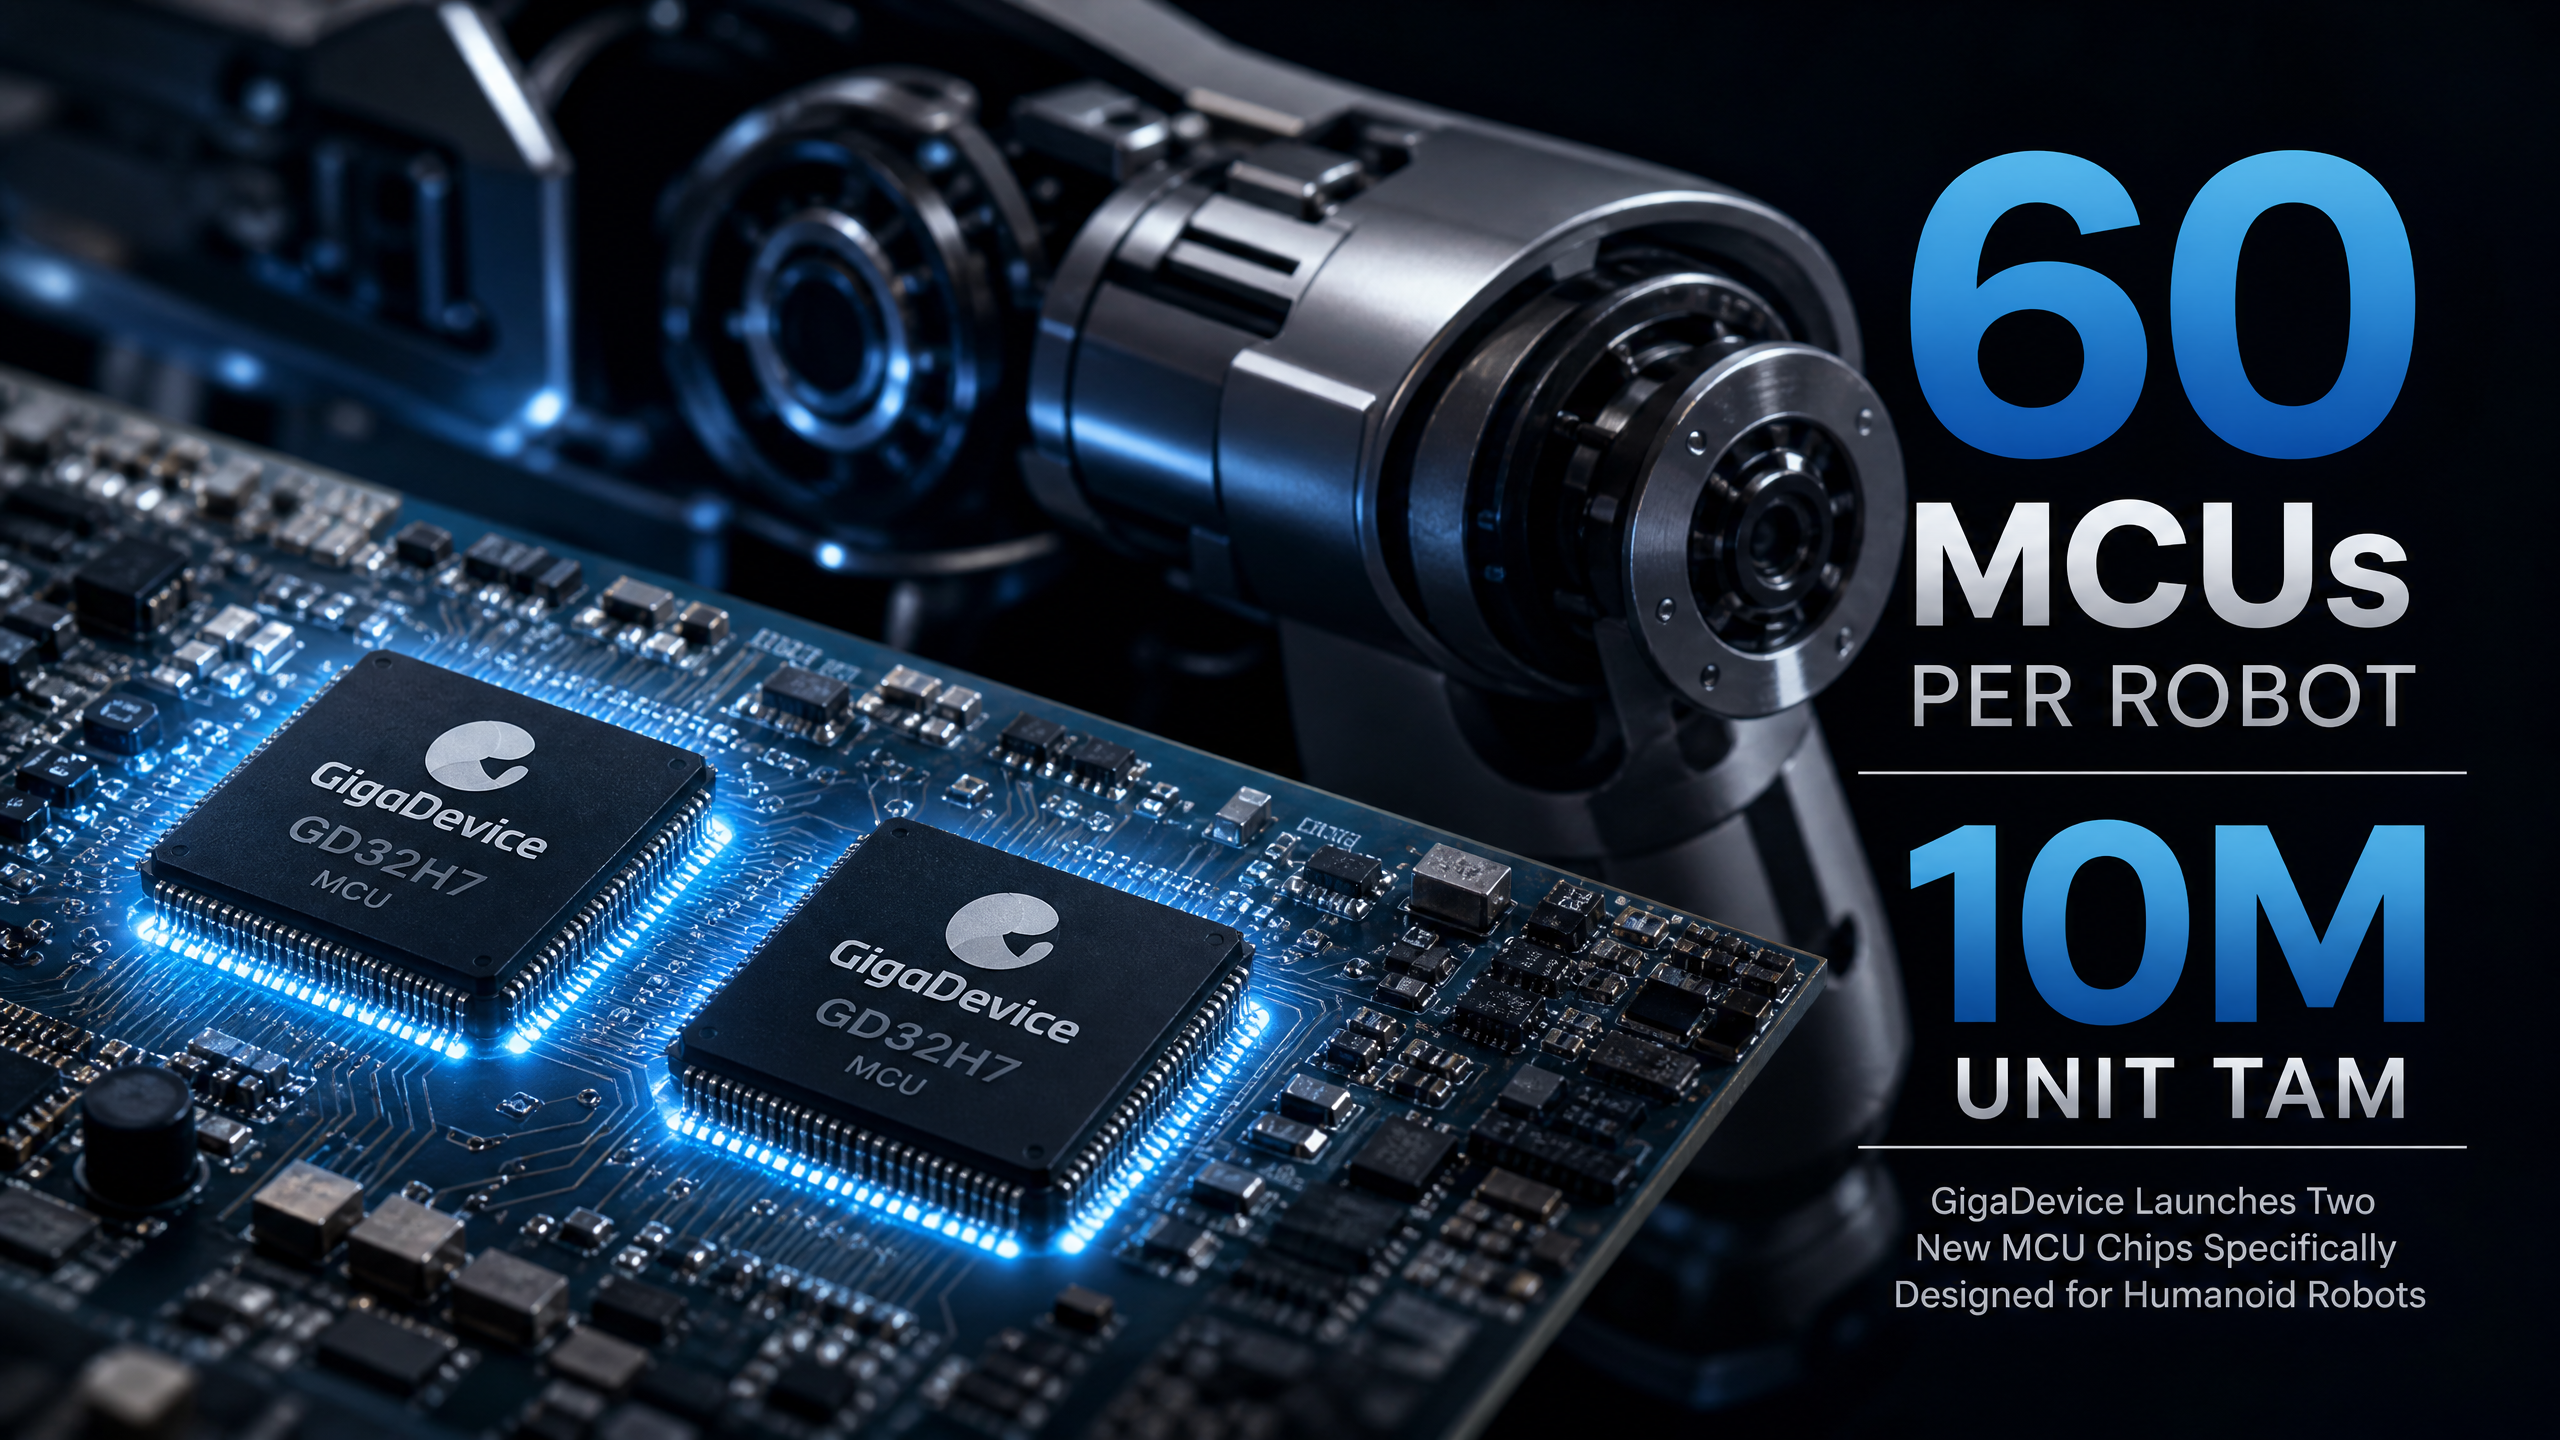
北京に拠点を置くGigaDevice Semiconductor(603986.SH)は8月6日、ヒューマノイド向けのマイクロコントローラー2種を、エンボディド・インテリジェンス(身体化された知能)を目的として発売した。 GD32H77Rは、小型サーボや関節をターゲットとしており、600 MHzのARM Cortex M7コア、62.5マイクロ秒の同期精度を備えたEtherCAT対応、9×9ミリメートルのBGA169パッケージ、およびSIL3機能安全規格に準拠している。
GD32F50MxxGは、ヒューマノイド、コボット、および高精度なハンド向けに設計されており、252 MHzのCortex M33、統合ゲートドライバおよびオペアンプ、SIL2安全規格、8×8ミリメートルのQFN80パッケージを備えている。 マーケティングマネージャーのLi Xiaojian氏は、ヒューマノイド1体あたり約60個のMCUが使用されると述べ、2026年の世界のMCU総市場規模(TAM)は1,000万ユニットを超えると予測した。
GigaDeviceは、自社のMCUをロボット制御の中核として位置付けている
北京に本社を置くGigaDeviceは、フラッシュメモリ、アナログ部品、GD32マイクロコントローラ・ファミリーに及ぶ幅広い組み込み製品ポートフォリオを構築してきた。 同社は現在、ヒューマノイドやロボット犬の制御層を中核とする事業展開へと移行している。この分野では、モーター制御、安全性、高速フィールドバス・ネットワーキングが、ピーク時の演算能力と同様に決定的な要素となっている。その提案はシンプルかつ積極的だ。産業用レベルのタイミングおよび安全基準を満たしつつ、消費電力と集積度において優位性を持つ国産MCUを用いて、関節およびハンドモジュールを標準化するというものだ。
新製品は役割を分担している。GD32H77Rは、EtherCAT同期と機能安全を必要とするコンパクトなアクチュエータ内の、時間的制約の厳しいモーション制御ノードを対象としている。 GD32F50Mは、上肢の関節、ハンド、コボットなど、より高度に統合されたメカトロニクスモジュール向けであり、ゲートドライバやオペアンプを内蔵することで、部品表(BOM)の削減と基板面積の縮小に貢献します。いずれも、スペースに制約のあるアクチュエータの筐体に収まるよう、小型パッケージに収められています。
この動きは、中国を拠点とするOEM各社が熟知しているサプライチェーン戦略も反映しています。MCU、関連アナログIC、フラッシュメモリを単一のベンダーから調達できることで、ベンダー数を削減し、認定プロセスを迅速化できます。GigaDeviceは、これらのカテゴリーにわたるサポートを統合し、長期的な
可用性。これは、耐用年数が数年単位で、頻繁な設計変更に耐えられない産業用ロボットにおいて重要な要素です。企業が産業用規格に準じたライフサイクル保証や最終購入期間を提供すれば、断片的な調達に比べてその魅力は高まります。STM32、NXP i.MX RT、TI C2000ファミリーを基盤とする、市場に定着した基板を置き換えることを狙った競争的な意図が背景にある。これらのベンダーは、シリコンに成熟したモーター制御スイート、評価キット、現地でのフィールドサポートを組み合わせている。 GigaDeviceは、最適化されたファームウェアとEtherCATのタイミング性能でその水準を満たそうと試みつつ、中国国内での拠点とコスト構造を活かし、中国市場での最初の設計採用獲得を目指している。その戦略は、動作品質において同等の性能を証明した上で、電力効率と集積化の優位性を強調し、総所有コスト(TCO)を自社に有利な方向に傾けることにある。
この製品は、ヒューマノイドの関節におけるローカル制御の基盤となることを目指している
ヒューマノイドは、いわば「電気筋肉の集合体」です。各関節にはサーボとコントローラが搭載されており、これらは決定論的ネットワーク上で通信を行うと同時に、全身にわたってループのタイミングを安定に保たなければなりません。GigaDeviceは、これらの「筋肉」を支える「神経」および「脊髄」となるマイクロコントローラを提供しています。 62.5マイクロ秒の同期精度を誇るEtherCATは、多数の関節を同期させる分散クロック方式への進出を示唆している。M7チップのSIL3およびM33チップのSIL2は、セーフ・トルク・オフ、制御停止、および故障時の反応が必須条件となる産業用ロボットや協働ロボットシステムで求められる基準を満たすことを目指している。
これは、民生用MCUを転用したものではなく、ロボット工学に特化した設計方針である。600 MHzのM7はCortex-Mシリーズの性能においてハイエンドに位置し、フィールドオリエンテッド制御、電流サンプリング、および複雑な運動学をリアルタイムで処理するアプリケーションに適している。 アナログ機能を統合した252 MHzのM33は、基板スペースや消費電力の制約が厳しく、OEMが外部部品の削減を求める市場での採用を狙っていることを示唆しています。
ヒューマノイドでは、多くの軸が存在するため、タイミングの許容範囲は極めて厳しいためです。
目に見えるジッターが生じないよう、同期させなければなりません。サーボループにおけるEtherCATのサイクルタイムは、多くの場合250マイクロ秒から1ミリ秒の範囲にあり、一部のハイパフォーマンスなドライブでは、応答性を高めるためにさらに高速な動作を行います。 62.5マイクロ秒のサイクルに対応できるシステムであれば、電流のオーバーサンプリングや、軌道セグメントにおけるより精密な補間を行うための余裕が生まれます。これにより、歩行の移行がより滑らかになり、足が滑ったり、手が予期せぬ抵抗に遭遇したりした場合でも、外乱に対する耐性が向上します。もう一つの実用的な観点として、配線の複雑さが挙げられます。決定論的イーサネットを用いた分散制御により、動きを妨げる可能性のある特注のハーネスや重いケーブル束を減らすことができます。 各アクチュエータ・ポッドに、EtherCATスレーブ機能とローカル安全機能を備えたコントローラを内蔵すれば、設計者は細いケーブルを四肢内に配線し、大電流が流れる区間を短く抑えることができます。これにより、電磁干渉を低減し、熱管理を容易にし、モジュールが故障した際の現場でのメンテナンスを簡素化できます。
制御層における国産化が顕在化
GigaDevice社は、これらのデバイスがロボット制御層において、外国製チップに代わる国産シリコンを体現していると述べています。これは、中国のエレクトロニクス業界における戦略的な一貫した流れです。国産化はメモリや汎用MCUから始まり、現在では特定のプロトコルサポートや安全性能を謳う垂直統合型製品へと移行しています。 ヒューマノイドやコボットにおいて、実用的な国産制御スタックには、EtherCATまたは同等のリアルタイムネットワーク、モーター制御ファームウェア、安全認証済みソフトウェアライブラリ、そして安定したツールチェーンが含まれる。これらの要素のそれぞれが、設計を海外ベンダーに縛り付ける依存関係となり得る。
GigaDeviceは、GD32をこうした機能特化型ノードへと拡張することで、STM32H7、 STM32G4、NXPのi.MX RTクロスオーバーMCU、ルネサスのRA6シリーズ、インフィニオンのXMCおよびAURIX補助デバイス、TIのC2000、マイクロチップのdsPICおよびSAMファミリーといったモーションコントロール分野の競合製品に対抗する立場を確立しています。この差別化の根拠は、競合製品と比較して20~50%低い動的消費電力にあります。
競合するMCU、高密度アクチュエータ設計向けの小型パッケージ、そしてディスクリート部品に代わる集積アナログ回路を備えています。ここでの国産化は、単なる愛国心によるものだけではありません。それは地政学的リスクや為替変動に対するヘッジであり、政府主導の調達において実用的な手段でもあります。 もしGigaDeviceが、EtherCATスレーブスタック、安全ライブラリ、中国語版のコード例をバンドルし、現地の認証機関と連携できれば、新興ロボットメーカーにとっての参入障壁は低減される。また、規制の厳しい環境において障害となり得る、輸入開発ツールへの依存も軽減される。最終的な目標は、ファームウェアからシリコンに至るまで、関節レベルでの制御チェーンをすべて国内製にすることである。
EtherCATのタイミングと安全性は産業用グレードとして位置づけられている
EtherCATは、ロボット工学における決定論的イーサネットのベンチマークであり続けています。GigaDeviceが提示する62.5マイクロ秒の同期精度は、サーボ駆動機械やロボットで使用される分散クロックおよびサイクルタイムへの準拠を示すことを目的としています。これは、複数の軸の協調動作が、滑らかな動きのために許容可能なジッターの範囲内に収まる領域です。 この機能をコンパクトな関節コントローラに組み込むことで、ヒューマノイドは、複雑なローカル配線を必要とせずに数十軸規模へと拡張できるようになります。
安全レベルも同様に重要です。SIL2およびSIL3はIEC 61508の要件に準拠しており、産業用モーション制御では一般的です。安全性能の明記は、愛好家や消費者向けのロボット犬だけでなく、インテグレーターや監査人の要求を満たさなければならない工場現場のコボットも追求するという意志の表れです。 認証のスケジュールやツールの入手可能性は、データシートの数値と同様に重要となる。OEM各社は、事前認証済みの安全ライブラリ、ベンダーサポート付きのフィールドバススタック、および適合性試験に合格した実績を求めるだろう。GigaDeviceは、これらのチップを、確立された競合他社に匹敵するエコシステムで支える必要がある。
実際には、安全対応ハードウェアには、クロック監視、ロックステップ、冗長性、メモリなどの診断機能が備わっている必要があります。
エラー検出機能、および電源ステージを遮断できる安全状態出力機能を備えています。M33デバイスには、安全機能の完全性を確保するためのTrustZone方式のパーティショニング機能が追加されており、M7では、駆動ロジックをアプリケーションコードから分離する安全カーネルをホストすることができます。課題となるのは、サードパーティの評価機関がこれらの実装を規定された安全レベルに準拠していると認定するか、またリファレンスデザインが実際の工場受入試験に合格するかという点です。ヒューマノイドには数十個のコントローラが必要であり、それによってMCUソケットの数も増大する
Li Xiaojian氏は、1体のヒューマノイドに約60個のMCUが必要だと見積もりました。すべてのアクチュエータ、センサークラスター、および電源ノードに、リアルタイムループや通信のための独自のコントローラが組み込まれていることを考えれば、この数字は理にかなっています。多くの小さな反射中枢を持つ人間の体を想像してみてください。ロボットの体も同様のパターンを反映しています。 肩、肘、手首、股関節、膝、足首の各アセンブリには、複数のサーボステージが内蔵されており、場合によってはドライバも組み込まれている。手と足には、触覚センシングやマイクロアクチュエータ用のノードがさらに追加される。胴体には、電源管理、バッテリー監視、冷却制御機能が加わる。分散型インテリジェンスを重視するアーキテクチャを採用する場合、これらの一つひとつがマイクロコントローラのソケットとなる。
この数量は、半導体サプライヤーにとって魅力的なユニットエコノミクスをもたらします。今後数年間でヒューマノイドや機敏な四足歩行ロボットの出荷台数が数十万台規模に達すれば、ロボット1台あたり50個以上のコントローラが搭載されることで、MCUの出荷台数は急速に数百万台規模へと押し上げられるでしょう。 GigaDeviceは、これらのカテゴリーにおいて2026年に1,000万台以上のMCU出荷を目標としている。これは、はるかに大きなMCU市場全体の一部に過ぎないが、専用のシリコンおよびソフトウェアへの投資を正当化するのに十分な規模である。
妥当な内訳を見れば、その計算が成り立つことがわかります。中級クラスのヒューマノイドロボットには、それぞれ1つのメインコントローラを備えた28~34個のアクチュエータに加え、手のサブモジュール、バッテリーおよび電源ボード、冷却システム、センサーハブ用に個別のMCUが搭載される可能性があります。冗長性の程度にもよりますが、これにより50~70個のデバイスが必要となります。 ロボット犬は12~16個のアクチュエータで動作可能であり、さらに電源
およびセンシングノードで、その数は多くの場合18~30個のMCUとなります。 2026年の総数が1,000万台で、その構成がヒューマノイドと四足歩行ロボットが半々だとすると、ヒューマノイドは約9万~12万台、四足歩行ロボットは18万~28万台となる可能性があり、これは大量消費市場向けの規模というよりは、初期のスケールアップ段階と一致する。免責事項:本分析は情報提供のみを目的としており、投資、法律、または調達に関する助言を構成するものではありません。RobotAIGeekは、特定のベンダーを推奨したり、初期段階の技術の性能を保証したりするものではありません。













