
2026년 MCU 수요가 1,000만 개를 넘어설 전망인 가운데, GigaDevice가 휴머노이드용 MCU를 출시했다
GigaDevice는 산업용 안전성, 저전력, EtherCAT 타이밍 기능을 갖춘 휴머노이드 및 로봇견 전용 마이크로컨트롤러 2종을 출시했다. 이 회사는 2026년 해당 로봇용 MCU의 전 세계 시장 규모가 1,000만 개 이상에 달할 것으로 전망하며, 휴머노이드 1대당 약 60개의 칩이 필요할 것으로 내다보고 있다.
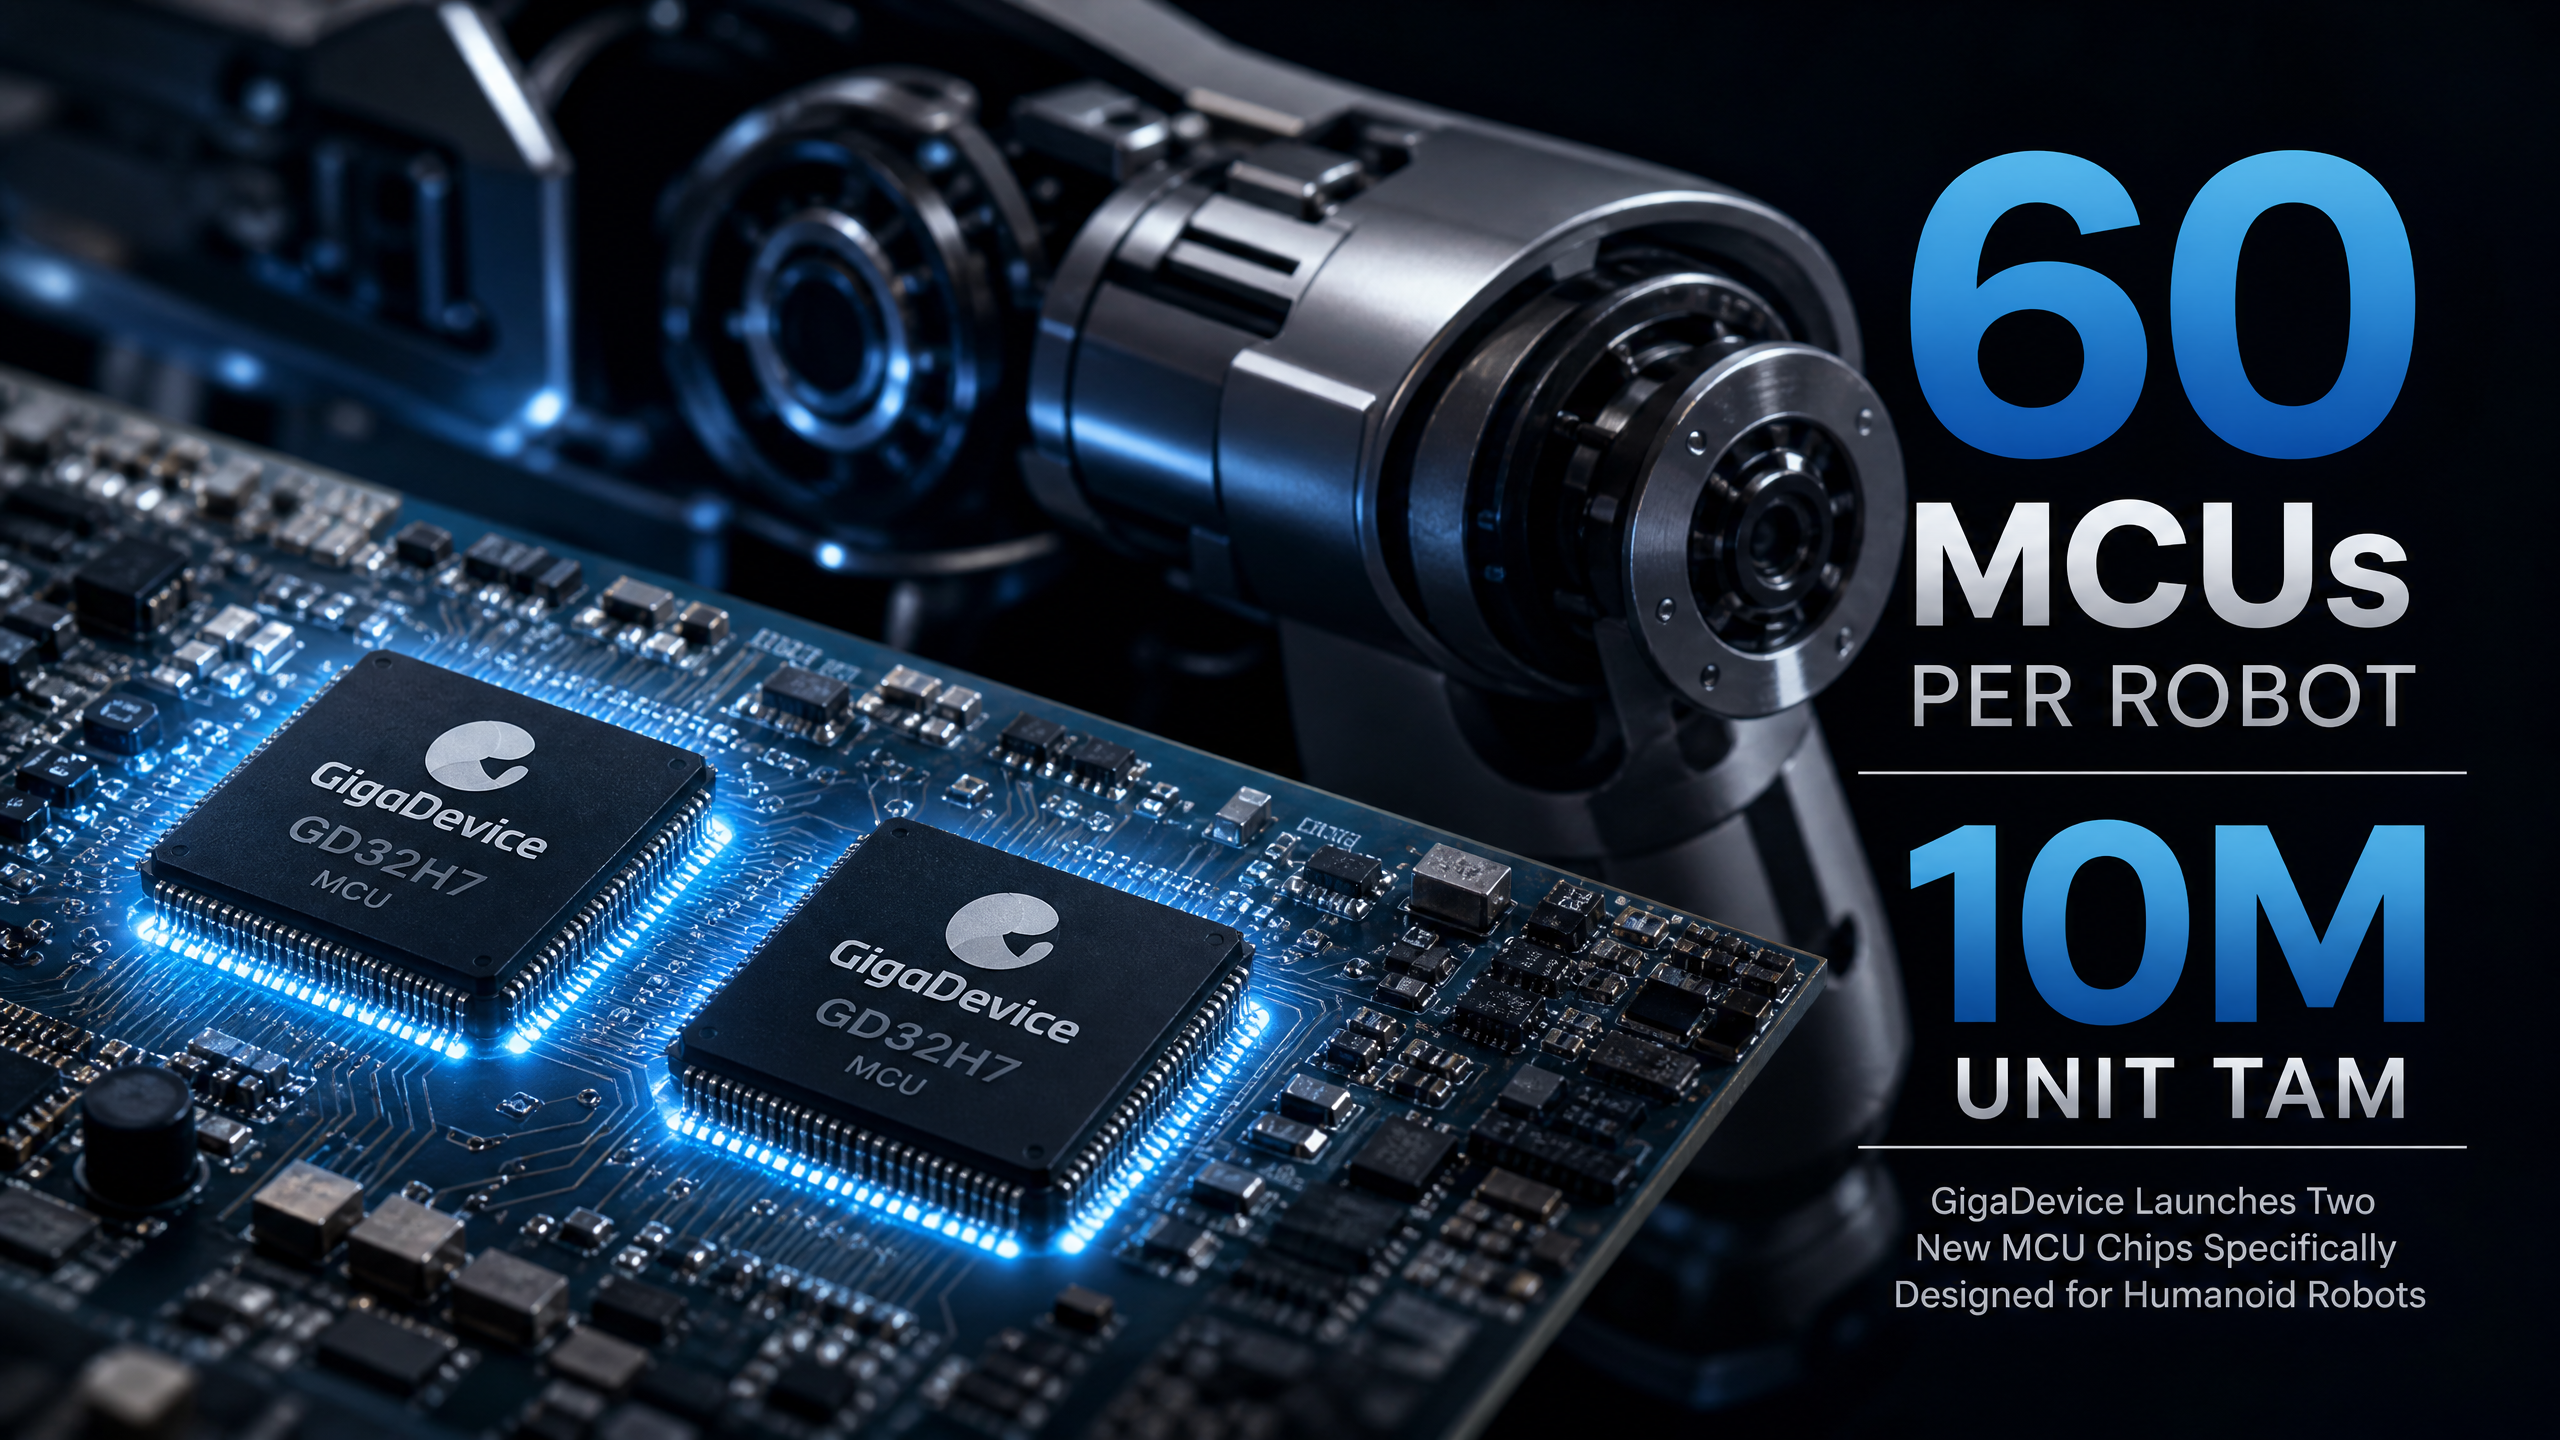
베이징에 본사를 둔 기가디바이스 반도체(GigaDevice Semiconductor, 603986.SH)는 8월 6일, 체화 지능(embodied intelligence)을 위한 휴머노이드 전용 마이크로컨트롤러 2종을 출시했다. GD32H77R은 600 MHz ARM Cortex M7 코어, 62.5 마이크로초 동기화 정밀도를 지원하는 EtherCAT, 9×9 밀리미터 BGA169 패키지, SIL3 기능 안전성을 갖추고 있어 소형 서보 및 관절에 적합합니다.
GD32F50MxxG는 252 MHz Cortex M33, 통합 게이트 드라이버 및 연산 증폭기, SIL2 안전 등급, 8×8mm QFN80 패키지를 탑재하여 휴머노이드, 협업 로봇(코봇), 정교한 손 동작을 지원합니다. 마케팅 매니저 리 샤오지안(Li Xiaojian)은 휴머노이드 한 대에 약 60개의 MCU가 사용된다고 밝혔으며, 2026년 전 세계 MCU 총 시장 규모(TAM)가 1,000만 대를 넘어설 것으로 전망했다.
GigaDevice는 자사의 MCU를 로봇 제어의 핵심으로 자리매김하고 있습니다.
베이징에 본사를 둔 기가디바이스는 플래시 메모리, 아날로그 부품, GD32 마이크로컨트롤러 제품군에 이르는 광범위한 임베디드 포트폴리오를 구축해 왔다. 이 회사는 이제 휴머노이드와 로봇견의 제어 계층을 주도하기 위해 나섰는데, 이 분야에서는 모터 제어, 안전성, 고속 필드버스 네트워킹이 최고 수준의 연산 성능만큼이나 결정적인 역할을 합니다. 전략은 간단하면서도 공격적입니다. 산업용 타이밍 및 안전성 기준을 충족하면서도 전력 소비와 집적도 측면에서 경쟁사보다 우위를 점하는 자사 MCU를 기반으로 관절 및 손 모듈을 표준화하는 것입니다.
새로운 부품들은 역할을 분담합니다. GD32H77R은 EtherCAT 동기화 및 기능 안전성이 필요한 소형 액추에이터 내의 시간 민감형 모션 제어 노드를 대상으로 합니다. GD32F50M은 상지 관절, 손, 협업 로봇(코봇)과 같이 통합도가 높은 메카트로닉스 모듈을 위한 것으로, 게이트 드라이버와 연산 증폭기(op-amp)를 내장하여 부품 목록(BOM)을 축소하고 기판 면적을 줄이는 데 도움이 됩니다. 두 제품 모두 공간이 제한된 액추에이터 하우징에 장착될 수 있도록 소형 패키지로 제공됩니다.
이러한 움직임은 중국 기반 OEM 업체들이 잘 이해하고 있는 공급망 전략을 반영하기도 합니다. MCU, 관련 아날로그 부품, 플래시 메모리를 모두 공급할 수 있는 단일 공급업체를 활용하면 공급업체 수를 줄이고 인증 절차를 가속화할 수 있습니다. GigaDevice는 이러한 범주에 걸친 지원을 통합하여 제공하며 장기적인
가용성은 수명이 수년에 달하며 잦은 재설계를 감당할 수 없는 산업용 로봇에 있어 중요한 요소입니다. 해당 기업이 산업 표준에 부합하는 수명 주기 보장 및 최종 구매 기간을 제공한다면, 단편적인 조달 방식에 비해 그 매력이 높아집니다.STM32, NXP i.MX RT, TI C2000 제품군을 기반으로 확고히 자리 잡은 보드들을 대체하려는 경쟁적 의도가 깔려 있다. 이들 공급업체들은 칩에 성숙한 모터 제어 제품군, 평가 키트, 현지 현장 지원을 결합하고 있다. GigaDevice는 최적화된 펌웨어와 EtherCAT 타이밍을 통해 이러한 기준을 충족하는 동시에, 현지 거점과 비용 구조를 활용하여 중국 시장에서 첫 설계 수주를 확보하려 하고 있습니다. 이 전략은 모션 품질에서 동등함을 입증한 후, 전력 및 통합 이점을 강조하여 총 소유 비용(TCO) 측면에서 우위를 점하는 것입니다.
이 제품은 휴머노이드 관절의 현지 제어 기능을 확고히 하는 것을 목표로 합니다
휴머노이드는 일종의 ‘전기 근육 덩어리’입니다. 각 관절에는 서보와 컨트롤러가 장착되어 있으며, 이는 신체 전체에 걸쳐 루프 타이밍을 안정적으로 유지하면서 결정론적 네트워크를 통해 통신해야 합니다. GigaDevice는 이러한 근육을 위한 ‘신경’과 ‘척추’ 역할을 하는 마이크로컨트롤러를 제공하고 있습니다. 62.5 마이크로초의 동기화 정확도를 자랑하는 EtherCAT은 다수의 관절을 일사불란하게 움직이게 하는 분산 클럭 방식로의 진출을 시사합니다. M7 칩의 SIL3 및 M33 칩의 SIL2 등급은 안전 토크 차단(STO), 제어 정지, 오류 대응이 필수적인 산업용 로봇 및 협업 시스템에서 요구되는 기준을 충족하기 위한 것입니다.
이는 소비자용 MCU를 용도를 변경하여 사용하는 것이 아니라, 로봇 공학에 특화된 설계 접근 방식입니다. 600 MHz M7은 Cortex M 성능의 최상위권에 속하며, 필드 지향 제어(FOC), 전류 샘플링 및 복잡한 운동학을 실시간으로 처리해야 하는 애플리케이션에 적합합니다. 아날로그 기능이 통합된 252 MHz M33은 기가디바이스가 보드 공간과 전력 예산이 제한적이고, OEM 업체들이 외부 부품 수를 줄이기를 원하는 시장에서 입지를 확보하고자 함을 시사합니다.
휴머노이드의 타이밍 여유가 매우 까다로운 이유는 축 수가 많기 때문입니다.
눈에 띄는 지터 없이 동기화되어야 합니다. 서보 루프의 EtherCAT 사이클 시간은 대개 250 마이크로초에서 1 밀리초 사이이며, 일부 고성능 드라이브는 응답 속도를 높이기 위해 더 빠르게 동작합니다. 62.5 마이크로초 주기를 지원할 수 있는 시스템은 전류의 오버샘플링과 궤적 구간에서의 더 정밀한 보간을 위한 여유를 제공합니다. 이를 통해 보행 전환이 더욱 부드러워지고, 발이 미끄러지거나 손이 예상치 못한 저항에 부딪혔을 때 외란 억제 성능이 향상됩니다.또 다른 실용적인 측면은 배선 복잡성입니다. 결정론적 이더넷을 활용한 분산 제어는 움직임을 방해할 수 있는 맞춤형 하네스와 무거운 케이블 번들의 사용을 줄여줍니다. 각 액추에이터 포드에 EtherCAT 슬레이브 기능과 로컬 안전 기능을 갖춘 컨트롤러가 포함되어 있다면, 설계자는 얇은 케이블을 사지를 통해 배선하고 고전류 케이블의 길이를 짧게 유지할 수 있습니다. 이를 통해 전자기 간섭을 줄이고, 열 관리를 용이하게 하며, 모듈 고장 시 현장 서비스를 간소화할 수 있습니다.
제어 계층에서 국산 대체가 뚜렷해진다
GigaDevice는 이러한 장치들이 로봇 제어 계층에서 외국산 칩을 대체하는 국내산 실리콘을 대표한다고 밝혔습니다. 이는 중국 전자 산업의 전략적 흐름입니다. 국산화는 메모리 및 범용 MCU에서 시작되어, 이제는 특정 프로토콜 지원과 안전 인증을 갖춘 수직 통합형 제품으로 확대되고 있습니다. 휴머노이드 및 협업 로봇(코봇)의 경우, 실용적인 국산 제어 스택에는 EtherCAT 또는 이에 상응하는 실시간 네트워크, 모터 제어 펌웨어, 안전 인증 소프트웨어 라이브러리, 안정적인 툴체인이 포함될 것입니다. 이러한 요소들은 각각 설계가 외국 공급업체에 묶이게 만드는 의존 요소가 될 수 있습니다.
GigaDevice는 GD32를 이러한 기능별 노드로 확장함으로써 STM32H7, STM32G4, NXP i.MX RT 크로스오버 MCU, Renesas RA6 시리즈, Infineon XMC 및 AURIX 보조 장치, TI C2000, Microchip dsPIC 및 SAM 제품군과 경쟁 구도를 형성하고 있습니다. 이러한 차별화 요소는 동적 전력 소비가 경쟁 제품 대비 20~50% 더 낮다는 점에 기인합니다.
경쟁사 MCU 대비 더 작은 패키지 크기로 고밀도 액추에이터 설계가 가능하며, 개별 소자를 대체하는 통합 아날로그 회로를 갖추고 있습니다.이곳에서의 국산화는 단순한 애국심 차원을 넘어섭니다. 이는 지정학적 위험과 환율 변동에 대한 헤지 수단이자, 정부 지원 조달에서 실질적인 영향력을 행사할 수 있는 수단입니다. GigaDevice가 EtherCAT 슬레이브 스택, 안전 라이브러리, 중국어 코드 예제를 묶어 제공하고 현지 인증 기관과 협력할 수 있다면, 신생 로봇 제조업체들의 진입 장벽을 낮출 수 있습니다. 또한 통제된 환경에서 걸림돌이 될 수 있는 수입 개발 도구에 대한 의존도도 줄일 수 있습니다. 최종 목표는 펌웨어부터 실리콘에 이르는 모든 제어 체인을 국산화하는 것입니다.
EtherCAT의 타이밍 및 안전성은 산업용 등급으로 자리매김하고 있다
EtherCAT은 로봇 공학 분야에서 결정론적 이더넷의 벤치마크로 자리 잡고 있습니다. GigaDevice가 제시한 62.5 마이크로초의 동기화 정확도는 서보 구동 기계 및 로봇에 사용되는 분산 클럭 및 사이클 타임 준수를 목표로 합니다. 이는 여러 축의 조화로운 동작이 부드러운 움직임을 위해 허용 가능한 지터 범위 내에 머무르는 수준입니다. 이러한 기능을 소형 관절 컨트롤러에 적용함으로써 휴머노이드 로봇은 복잡한 로컬 배선 없이도 수십 개의 축으로 확장할 수 있습니다.
안전 수준 역시 마찬가지로 중요합니다. SIL2 및 SIL3는 IEC 61508 요구 사항을 충족하며 산업용 모션 분야에서 흔히 사용됩니다. 안전 인증을 포함시킨 것은 취미용이나 소비자용 로봇견뿐만 아니라, 시스템 통합업체와 감사관의 요구 사항을 충족해야 하는 공장 현장의 협업 로봇(코봇) 시장까지 공략하겠다는 의지를 표명한 것입니다. 인증 일정과 툴 가용성은 데이터시트 수치만큼이나 중요할 것입니다. OEM 업체들은 사전 인증된 안전 라이브러리, 공급업체가 지원하는 필드버스 스택, 그리고 적합성 테스트 통과 실적을 요구할 것입니다. GigaDevice는 기존 경쟁사들에 필적하는 생태계로 이러한 칩을 뒷받침해야 할 것입니다.
실제로, 안전 지원 하드웨어는 클럭 모니터링, 락스텝(lockstep) 또는 중복성, 메모리
오류 감지 기능과 전원 단계를 차단할 수 있는 안전 상태 출력 기능을 갖추고 있습니다. M33 칩은 안전 기능의 무결성을 보장하기 위해 TrustZone 방식의 파티셔닝을 추가했으며, M7은 드라이브 로직을 애플리케이션 코드로부터 분리하는 안전 커널을 호스팅할 수 있습니다. 핵심은 제3자 평가 기관이 이러한 구현을 명시된 안전 수준에 따라 검증해 줄지, 그리고 레퍼런스 설계가 실제 공장 인수 테스트를 통과할 수 있는지 여부입니다.휴머노이드에는 수십 개의 컨트롤러가 필요하며, 이로 인해 MCU 소켓 수가 기하급수적으로 증가합니다.
리 샤오지안(Li Xiaojian)은 휴머노이드 한 대에 약 60개의 MCU가 필요하다고 추산했습니다. 모든 액추에이터, 센서 클러스터, 전원 노드에 실시간 루프 및 통신을 위한 전용 컨트롤러가 내장되어 있다면 이러한 수치는 타당해 보입니다. 수많은 작은 반사 중추를 가진 인체를 상상해 보십시오. 로봇의 신체도 그 패턴을 그대로 반영합니다. 어깨, 팔꿈치, 손목, 엉덩이, 무릎, 발목 어셈블리에는 각각 여러 개의 서보 스테이지와 때로는 내장형 드라이버가 탑재됩니다. 손과 발에는 촉각 감지 및 마이크로 액추에이터를 위한 노드가 추가로 필요합니다. 몸통에는 전력 관리, 배터리 모니터링, 냉각 제어 기능이 더해집니다. 분산형 지능 아키텍처를 채택할 경우, 이러한 각 구성 요소는 마이크로컨트롤러 소켓이 됩니다.
이러한 수량은 반도체 공급업체에게 매력적인 단위 경제성을 제공합니다. 향후 몇 년 내에 휴머노이드와 민첩한 4족 보행 로봇의 출하량이 수십만 대 규모로 확대된다면, 로봇당 50개 이상의 컨트롤러가 탑재됨에 따라 MCU 출하량은 빠르게 수백만 대 규모로 증가할 수 있습니다. GigaDevice는 2026년까지 이 부문에서 1,000만 개 이상의 MCU 출하를 목표로 설정했다. 이는 훨씬 더 큰 전체 MCU 시장의 일부에 불과하지만, 전용 칩 및 소프트웨어 투자를 정당화하기에 충분한 규모다.
합리적인 분배 비율을 통해 계산 원리를 살펴볼 수 있습니다. 중급 휴머노이드 로봇은 각각 하나의 주 컨트롤러를 갖춘 28~34개의 액추에이터를 탑재할 수 있으며, 여기에 손 서브모듈, 배터리 및 전원 보드, 냉각 시스템, 센서 허브용 별도의 MCU가 추가됩니다. 중복 구성에 따라 50~70개의 장치가 필요하게 됩니다. 로봇 개는 12~16개의 액추에이터만으로도 작동할 수 있으며, 여기에 전원 장치를 추가할 수도 있습니다.
그리고 센서 노드의 경우, 대개 18~30개의 MCU가 탑재됩니다. 2026년 총 생산량이 1,000만 대이고, 그 구성 비율이 휴머노이드와 사족 보행 로봇이 각각 절반씩이라면, 이는 대략 9만~12만 대의 휴머노이드와 18만~28만 대의 사족 보행 로봇을 의미하며, 이는 대중 소비자 시장 규모라기보다는 초기 확장 단계에 부합하는 수치입니다.면책 조항: 본 분석은 정보 제공 목적으로만 제공되며, 투자, 법률 또는 조달에 대한 조언을 구성하지 않습니다. RobotAIGeek은 특정 공급업체를 추천하지 않으며, 초기 단계 기술의 성능을 보장하지 않습니다.













