
GigaDevice推出类人型MCU,预计2026年MCU需求将突破1000万
GigaDevice 推出了两款专为人形机器人和机器人狗设计的微控制器,宣称具备工业级安全性、低功耗以及 EtherCAT 定时功能。该公司预计,到 2026 年,此类机器人的全球微控制器市场规模将超过 1000 万片,每台人形机器人约需 60 颗芯片。
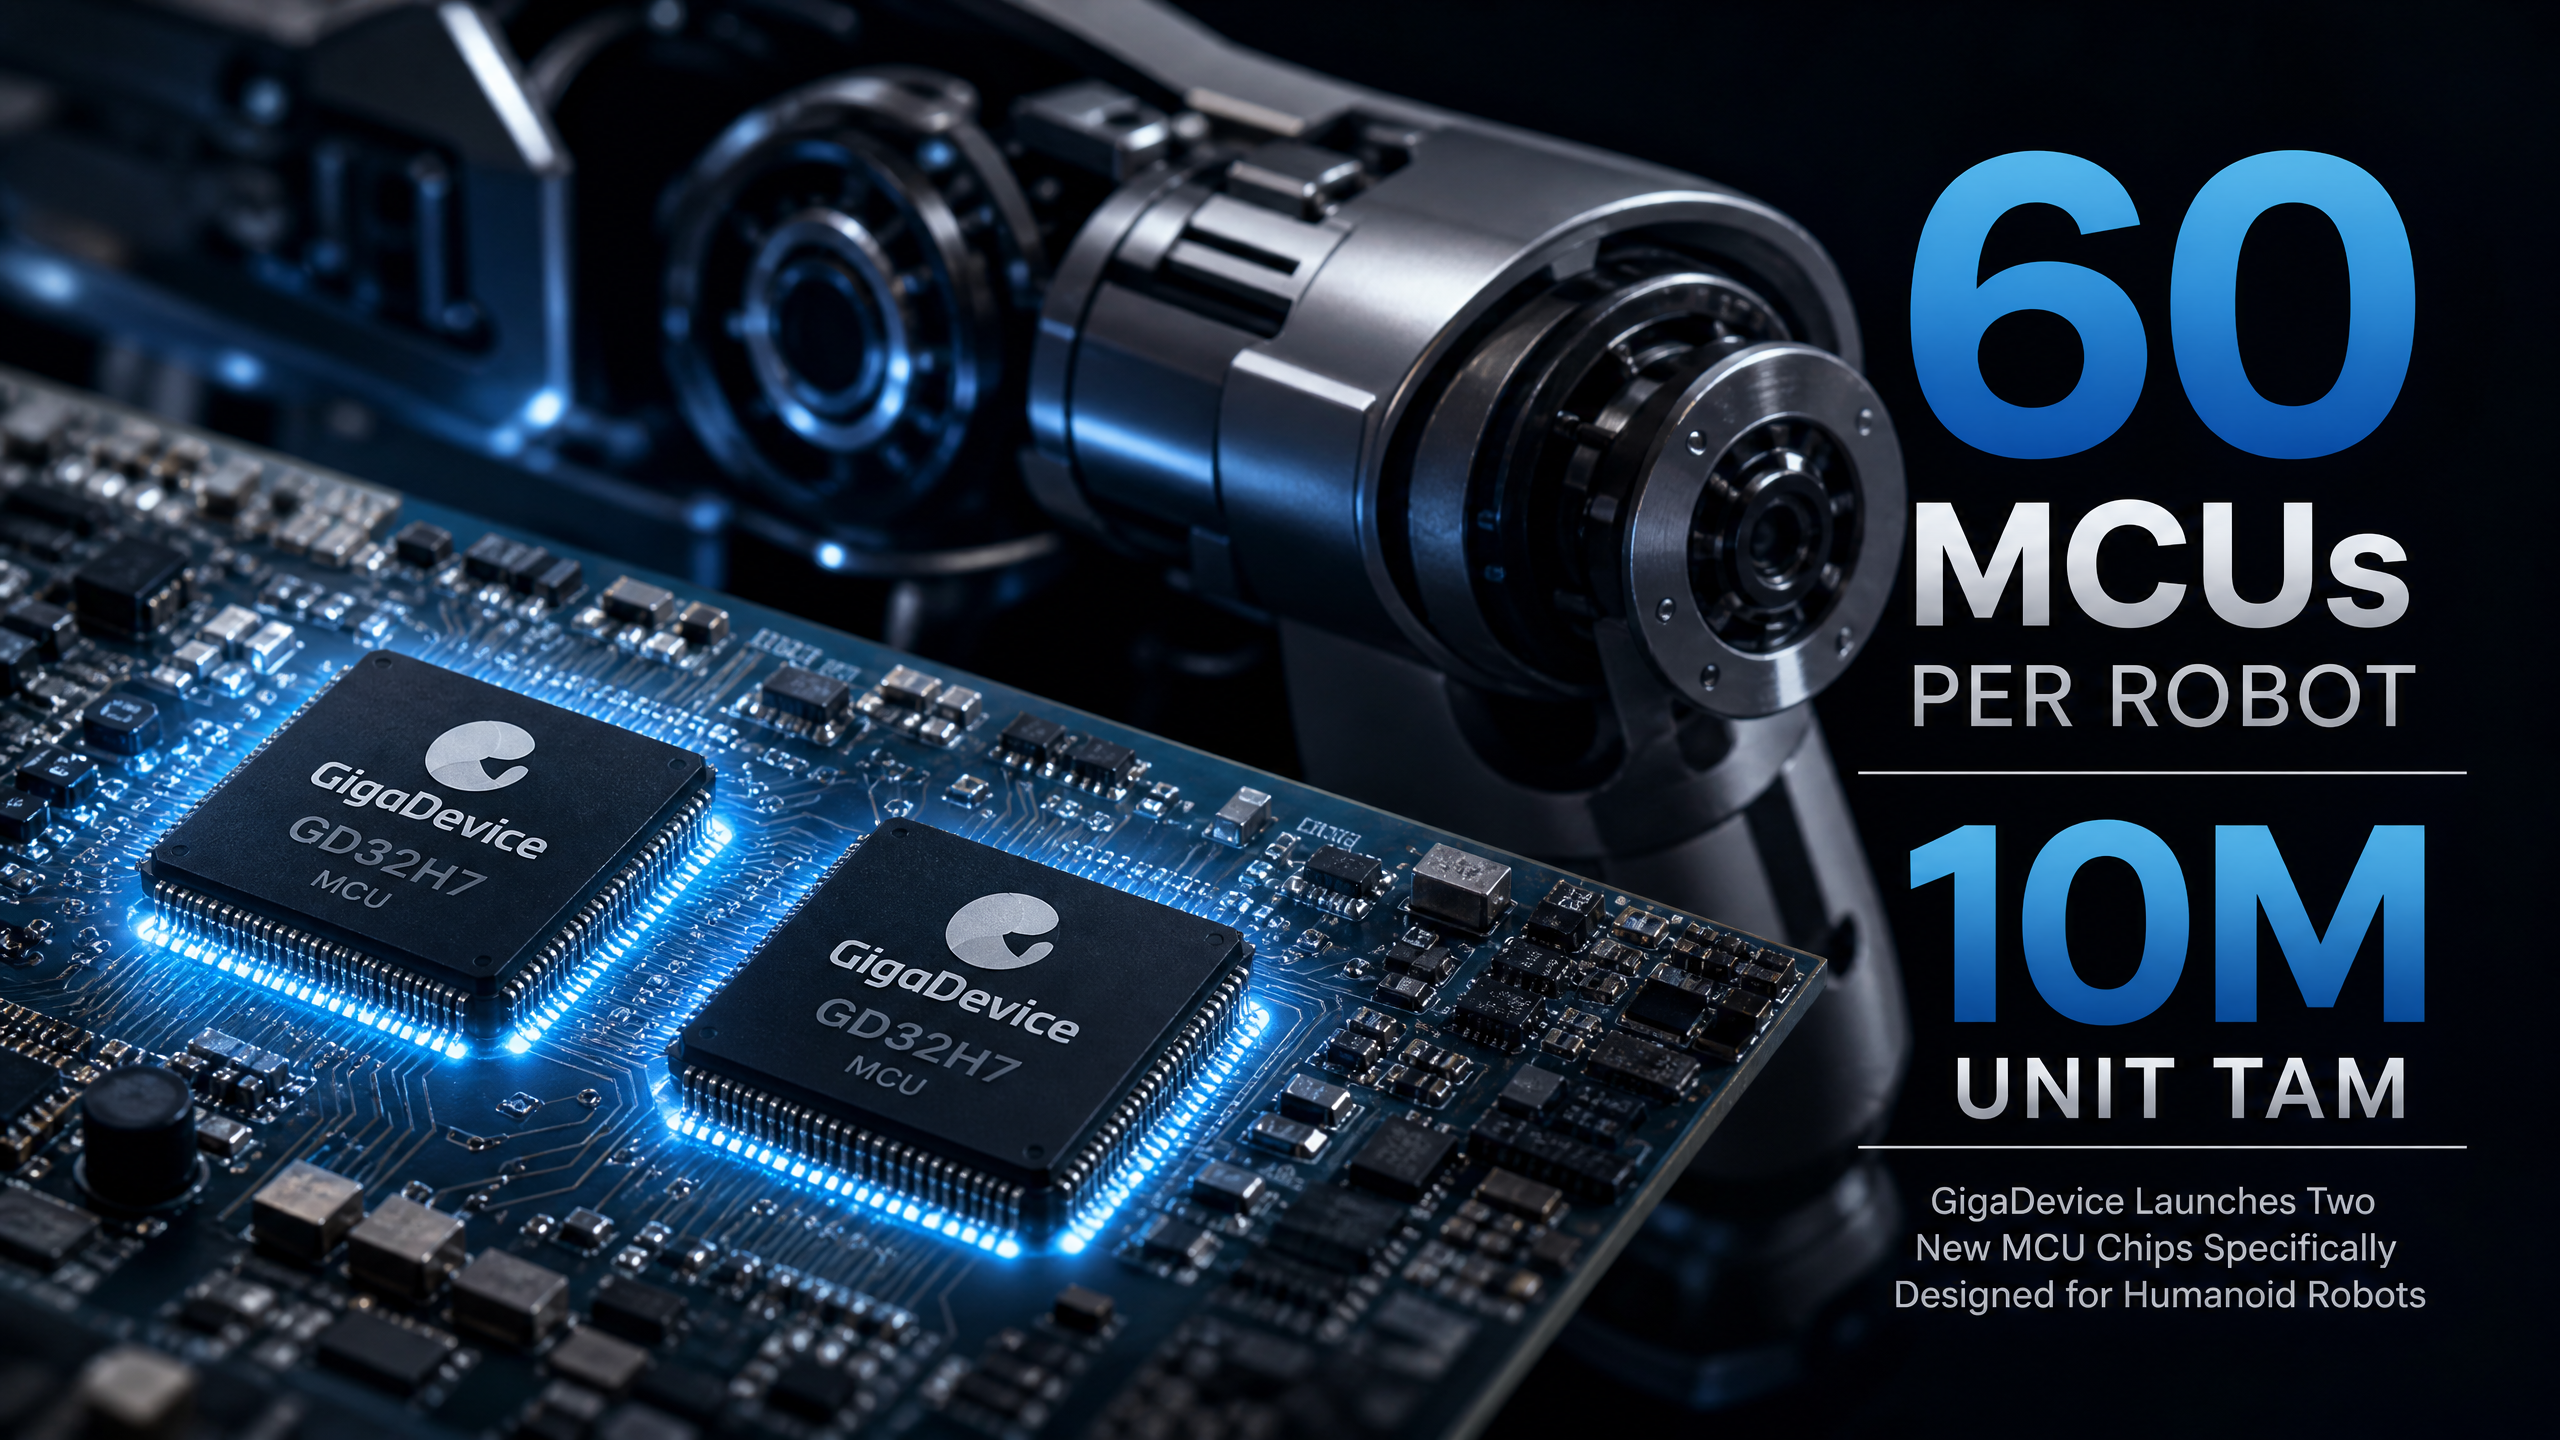
总部位于北京的GigaDevice半导体(603986.SH)于8月6日推出了两款面向人形机器人的微控制器,旨在实现具身智能。 GD32H77R 专为小型伺服电机和关节设计,搭载 600 MHz ARM Cortex M7 核心,支持 EtherCAT 协议(同步精度达 62.5 微秒),采用 9×9 毫米 BGA169 封装,并符合 SIL3 功能安全标准。
GD32F50MxxG 则面向类人机器人、协作机器人和灵巧机械手,采用 252 MHz Cortex M33 内核,集成栅极驱动器和运算放大器,具备 SIL2 安全等级,并采用 8×8 毫米的 QFN80 封装。 市场经理李晓健表示,一台类人机器人约使用60个MCU,并预测2026年全球MCU总可寻址市场(TAM)将超过1000万片。
GigaDevice将旗下MCU定位为机器人控制的核心
总部位于北京的GigaDevice已构建了涵盖闪存、模拟器件及GD32微控制器系列的广泛嵌入式产品组合。 该公司目前正致力于成为类人机器人和机器人犬控制层的支柱,在这个领域,电机控制、安全性和高速现场总线网络与峰值计算能力同样至关重要。其策略简单而激进:将关节和手部模块标准化为基于国产微控制器的解决方案,这些方案不仅符合工业级时序和安全标准,还在功耗和集成度方面更具优势。
新推出的器件分工明确。GD32H77R 面向紧凑型执行器中对时间要求严苛的运动控制节点,这些节点需要 EtherCAT 同步和功能安全。 GD32F50M 则适用于集成度更高的机电模块,例如上肢关节、手部和协作机器人;其中集成的栅极驱动器和运算放大器有助于缩减物料清单并减少电路板面积。这两款器件均采用小型封装,可适应空间受限的执行器外壳。
这一举措也体现了中国原始设备制造商(OEM)所熟知的供应链策略。能够同时提供微控制器、配套模拟器件和闪存的单一供应商,既能减少供应商数量,又能加快产品认证进程。GigaDevice 能够整合这些类别的产品支持,并承诺长期
可用性——这一点对于使用寿命以数年计、且无法承受频繁重新设计的工业机器人至关重要。如果该公司提供的生命周期承诺和最后采购窗口符合行业标准,那么相较于零散采购,其吸引力将随之提升。其中暗含着一种竞争意图,旨在取代基于STM32、NXP i.MX RT和TI C2000系列芯片的成熟板卡。这些供应商将芯片与成熟的电机控制套件、评估套件以及本地现场支持相结合。 GigaDevice正试图通过优化固件和EtherCAT时序来达到这一标准,同时利用本土化布局和成本结构,争取中国市场的首批设计订单。其策略是先证明在运动质量上不逊于竞争对手,然后凭借功耗和集成度的优势,使总拥有成本向自身倾斜。
该产品旨在为类人机器人关节提供本地控制支持
人形机器人本质上是由“电子肌肉”组成的。每个关节都配备一个伺服电机和控制器,它们必须通过确定性网络进行通信,同时确保整个身体的控制环路时序保持稳定。GigaDevice 正为这些“肌肉”提供“神经”和“脊髓”微控制器。 具备62.5微秒同步精度的EtherCAT技术,标志着该公司正积极推进分布式时钟方案,以确保众多关节步调一致。M7器件的SIL3认证和M33器件的SIL2认证,旨在满足工业机器人和协作系统中的预期标准——在这些系统中,安全扭矩关闭、受控停止和故障响应是不可妥协的要求。
这是一种针对机器人领域的专用设计策略,而非将消费级微控制器改头换面。600 MHz 的 M7 处于 Cortex-M 性能的高端,适用于需要实时执行场定向控制、电流采样和复杂运动学计算的应用。 配备集成模拟功能的252 MHz M33则表明,GigaDevice希望在电路板空间和功耗预算紧张、且OEM厂商希望减少外部元器件的应用场景中赢得市场份额。
人形机器人的时序要求极为严苛,因为其拥有众多运动轴
必须协调一致,且无可见抖动。伺服环路的EtherCAT周期时间通常在250微秒至1毫秒之间,而某些高性能驱动器会采用更快的周期以缩短响应时间。 能够支持 62.5 微秒循环周期的系统,为电流过采样和轨迹段的更精细插值提供了余量。其优势在于步态过渡更加平滑,并且在脚部打滑或手部遇到意外阻力时,能更好地抑制干扰。另一个务实的考量是布线复杂度。基于确定性以太网的分布式控制可减少定制线束和笨重的电缆束,这些往往会阻碍运动。 如果每个执行器舱内都配备具有EtherCAT从站功能和本地安全功能的控制器,设计人员就可以将细电缆布设在肢体内部,并确保大电流线路长度尽可能短。这不仅能降低电磁干扰、改善热管理,还能在模块发生故障时简化现场维护。
控制层中的“国产替代”趋势日益凸显
GigaDevice指出,这些设备标志着国内芯片正在取代机器人控制层中的外国芯片。这是中国电子行业的一条战略主线。国产化浪潮始于存储器和通用MCU领域,如今正向具备特定协议支持和安全认证的垂直化产品领域推进。 对于类人机器人和协作机器人而言,一套可用的国产控制栈将包括EtherCAT或等效的实时网络、电机控制固件、通过安全认证的软件库以及稳定的工具链。这些要素中的任何一项都可能成为使设计受制于外国供应商的依赖项。
通过将GD32扩展至这些功能专用节点,GigaDevice将自身定位为STM32H7、 STM32G4、恩智浦(NXP)i.MX RT 跨界微控制器、瑞萨(Renesas)RA6 系列、英飞凌(Infineon)XMC 和 AURIX 辅助芯片、德州仪器(TI)C2000,以及微芯科技(Microchip)dsPIC 和 SAM 系列在运动控制领域的竞争。其差异化优势主要体现在动态功耗比竞品低 20% 至 50% 之间
凭借与竞争对手MCU的对比优势、适用于高密度执行器设计的更小封装,以及取代分立元件的集成模拟电路。此处的“本土替代”不仅仅关乎爱国主义。它既是对地缘政治和汇率波动的一种对冲,也是政府支持采购中的一项实用手段。 如果 GigaDevice 能将 EtherCAT 从属堆栈、安全库以及中文版代码示例打包在一起,并与当地认证机构达成合作,就能降低新兴机器人制造商的准入门槛。这同时还能减少对进口开发工具的依赖——在受控环境中,这种依赖往往会成为阻碍。最终目标是在关节层面实现从固件到芯片的完全国产化控制链。
EtherCAT的时序和安全性定位于工业级
EtherCAT 仍是机器人领域确定性以太网的标杆。GigaDevice 所宣称的 62.5 微秒同步精度,旨在表明其符合伺服驱动机械和机器人中使用的分布式时钟和周期时间标准。这一精度范围足以确保多轴协同运动时的抖动控制在可接受范围内,从而实现平滑运动。 将这一能力引入紧凑型关节控制器,使类人机器人能够扩展至数十个轴,而无需复杂的本地布线。
安全等级同样至关重要。SIL2和SIL3符合IEC 61508标准要求,在工业运动控制领域十分常见。纳入安全认证声明,表明该公司不仅致力于开发面向业余爱好者或消费者的机器人宠物,更将进军必须满足系统集成商和审核员要求的工厂协作机器人领域。 认证时间表和工具的可用性与数据手册中的参数同样重要。OEM厂商将要求提供预认证的安全库、具备供应商支持的现场总线协议栈,以及通过符合性测试的实绩。GigaDevice需要通过一个能与成熟竞争对手相媲美的生态系统来支持这些芯片。
实际上,具备安全功能的硬件需要提供诊断功能,例如时钟监控、锁步或冗余、内存
错误检测,以及能够切断功率级的安全状态输出。M33器件增加了TrustZone风格的分区机制以确保安全功能的完整性,而M7则可运行安全内核,将驱动逻辑与应用代码隔离。关键在于第三方评估机构是否会验证这些实现是否达到声明的安全等级,以及参考设计能否通过实际的工厂验收测试。一个类人机器人需要数十个控制器,这使得微控制器插槽数量成倍增加
李晓建估计,单个人形机器人大约需要 60 个 MCU。当每个执行器、传感器集群和电源节点都嵌入独立的控制器以实现实时循环和通信时,这一数字就合乎情理了。试想人体内分布着许多小型反射中枢,机器人的躯体正是这种模式的复刻。 肩部、肘部、腕部、髋部、膝部和踝部组件中,每个都包含多个伺服级,有时还嵌有驱动器。手部和脚部则因触觉传感和微型执行器而增加了更多节点。躯干部分还负责电源管理、电池监控和散热控制。如果架构采用分布式智能设计,上述每个部分都将对应一个微控制器插槽。
这一数量为半导体供应商带来了极具吸引力的单位经济效益。如果未来几年类人机器人和敏捷四足机器人的出货量能达到数十万台的规模,那么每台机器人超过50个控制器的配置将迅速推动MCU出货量进入数百万的区间。 GigaDevice为这些类别设定了2026年MCU出货量超过1000万片的目标。虽然这仅占整体MCU市场的一小部分,但规模已足够大,足以支撑专门的芯片和软件投资。
合理的拆分说明了其中的计算逻辑。一款中端类人机器人可能配备28至34个执行器,每个执行器配有一个主控制器,此外还有用于手部子模块、电池和电源板、散热系统以及传感器集线器的独立MCU。根据冗余设计不同,总数可达50至70个器件。 一只机器人狗只需配备12至16个执行器即可奔跑,同时还能增加动力
以及传感节点,通常包含18至30个微控制器。 如果2026年的总产量为1000万台,且其中人形机器人和四足机器人各占一半,这意味着人形机器人约为9万至12万台,四足机器人约为18万至28万台,这更符合早期规模化阶段的特征,而非大规模消费级产品的销量水平。免责声明:本分析仅供参考,不构成投资、法律或采购建议。RobotAIGeek 不对特定供应商进行背书,也不保证早期技术的性能。













