
BrainCo 推出「Brain to Robot」人工智慧平台,實現快速整合
BrainCo 在 WAIC 2026 大會上首度展示了一套整合大腦與機器人的 AI 研發平台,該平台運用非侵入性腦電圖(EEG)及 AI 演算法,能在 200 毫秒內將運動意圖解碼為機器人指令。
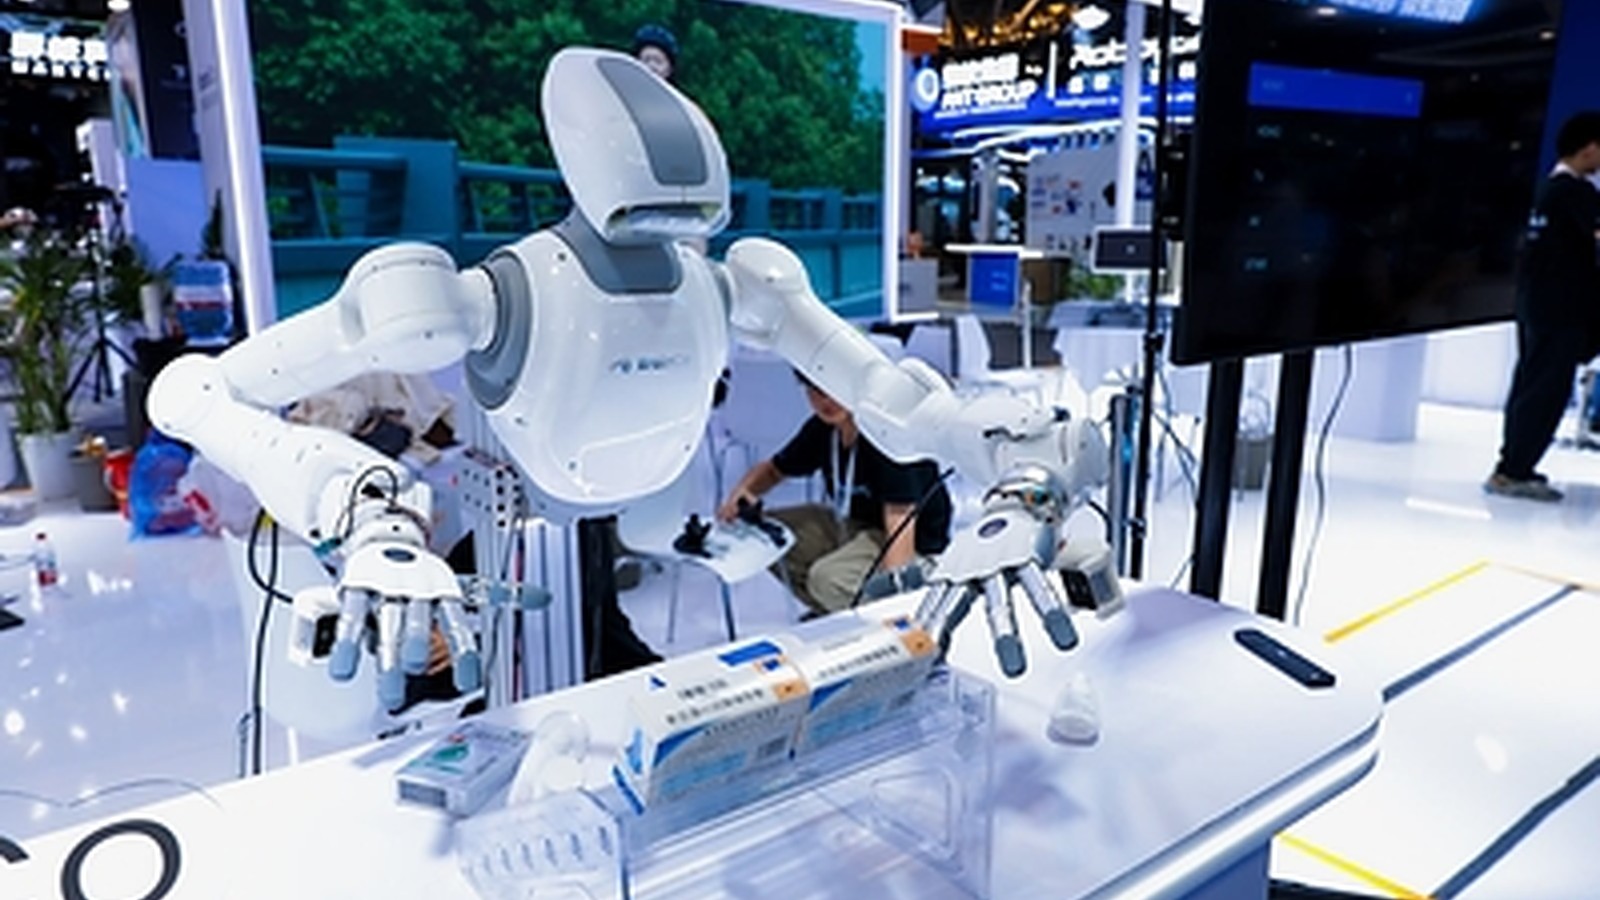
試想一個機器人實驗室,研究人員光是為了將神經訊號解碼器連接至機械手臂,就得花費數月時間編寫客製化的整合程式碼。在捕捉人類意圖與執行實體機器人指令之間存在的阻礙,歷來都阻礙了具身人工智慧的發展。 2026年7月17日,BrainCo 推出了一套旨在消除此種阻礙的系統,並在上海舉行的「世界人工智慧大會」上首度展示這款整合大腦與機器人的人工智慧研究與開發平台。 該平台的設計旨在減少神經訊號、解碼演算法與實體機器人間的整合工作,讓研究人員能專注於應用層面,而非基礎架構。
BrainCo 平台是如何將人類意圖與機器人動作連結起來的?
BrainCo「腦控機器人人工智慧平台」是一個統一的軟硬體系統,透過非侵入式腦電圖頭戴裝置與人工智慧演算法,在 200 毫秒內解碼人類的運動意圖,並將其轉換為適用於市售機器人的指令。
BrainCo 成立於 2015 年,過去十年來致力於開發非侵入式腦機介面技術。該公司專注於捕捉微弱的腦波訊號並解碼意圖,使實驗室研究成果能轉化為可實際應用的技術。這套新平台採用「神經具身人工智慧(Neuro-Embodied-AI)」框架,包含三個相互連結的階段。 腦電圖頭戴裝置負責擷取腦部訊號,人工智慧演算法則解碼運動或控制意圖,而解碼後的意圖將轉化為目標機器人的指令。BrainCo 表示,整個過程耗時不到 200 毫秒,且可與市售的人形機器人、機械手臂以及四足機器狗相容。
具身人工智慧開發過程中的瓶頸,往往源於缺乏高品質的訓練數據。為解決此問題,BrainCo 同時推出了「具身 AI 數據蒐集」計畫
解決方案。此解決方案採用雙臂輪式資料擷取平台與高精度資料擷取手套。它能同時擷取操作員的肢體動作資料與腦電圖資料。透過同步操作員的肢體動作與其神經訊號,該系統為訓練具身人工智慧模型提供了更豐富的資料集。 活動期間,BrainCo 還展示了 Revo 3 靈巧手、智慧仿生手及智慧仿生腿。理解神經具身人工智慧框架
不妨將「神經-具身-人工智慧」框架視為人類大腦與機器之間的通用翻譯器。當一個人思考要移動手臂時,其大腦會產生特定的電訊號模式。 這款非侵入式腦電圖頭戴裝置如同高靈敏度的麥克風,透過頭皮偵測這些電訊號模式。然而,這些訊號雜訊較多且難以解讀,就像試圖在擁擠的房間裡辨識出單一對話那樣。
人工智慧演算法則扮演翻譯員的角色,過濾掉雜訊並識別出與預期動作相關的特定模式。一旦意圖被解碼,控制映射軟體便會將其轉換為目標機器人所能理解的特定程式語言——無論是機械手臂還是四腳犬型機器人。 從最初的意念到機器人的實體動作,整個過程在 200 毫秒內完成,在人類意圖與機器動作之間建立了近乎即時的連結。這種統一的方法讓研究人員無需自行開發客製化的轉換器,使他們能專注於訓練機器人執行特定任務。
將這些組件整合至單一平台,是一項重大的工程成就。過去,研究人員必須將來自不同供應商的硬體拼湊在一起,並編寫客製化軟體來
同步資料流,並針對每位使用者手動校準系統。BrainCo 平台將此流程的大部分自動化,為具身人工智慧研究提供了一個標準化的環境。這種標準化對於實驗的可重複性以及跨實驗室的資料共享至關重要,從而加速了該領域整體的創新步伐。非侵入式腦機介面的現況
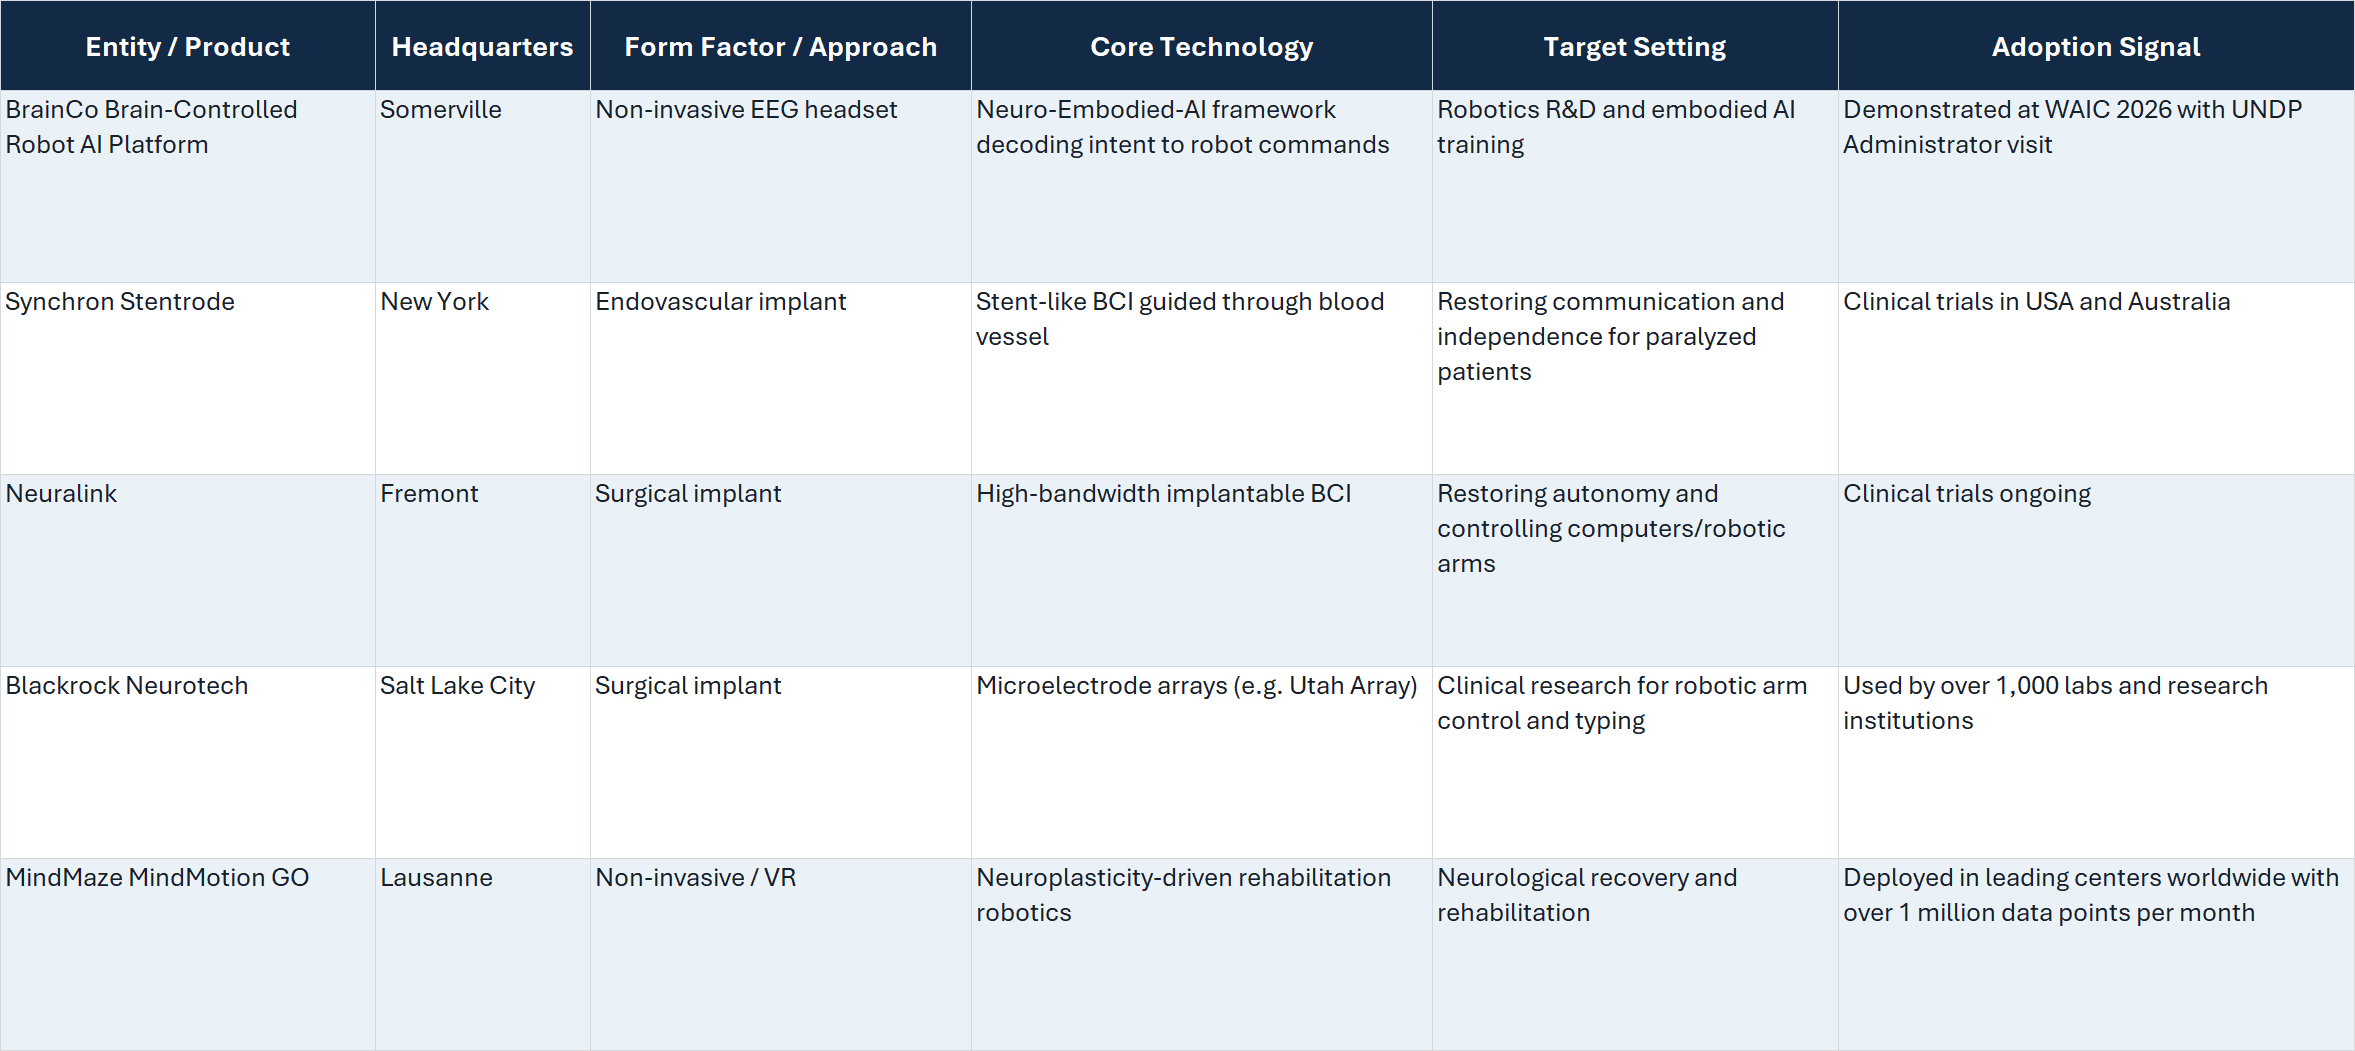
多數關於腦機介面的報導都過度聚焦於外科植入裝置,將其描繪為實現高保真機器控制的唯一可行途徑。這種敘事忽略了侵入性手術所伴隨的重大法規、醫療及倫理障礙。 雖然植入式裝置能提供更高的信噪比,但像 BrainCo 平台這樣的非侵入式系統,無需進行神經外科手術,即可為研發環境提供即時且可擴展的實用性。具身人工智慧研究中的真正瓶頸,未必總是神經訊號的絕對保真度,而是研究人員能否以快速且簡便的方式,收集同步的神經與物理數據來訓練模型。 透過優先採用統一且非侵入性的工作流程,BrainCo 正致力滿足機器人產業當前的資料蒐集需求,而非坐等手術植入裝置獲得廣泛的臨床核准。
非侵入式方法也擴大了腦機介面技術的潛在使用者群體。目前,外科植入裝置僅限於針對嚴重運動功能障礙患者的臨床試驗。相較之下,健康人士可在研究、工業及消費性應用場景中使用非侵入式系統。這種更廣泛的適用性,將推動該技術更快地迭代與商業化。 BrainCo 專注於非侵入式解決方案,使該公司得以在腦控裝置的新興市場中佔據更大份額,特別是在不需外科介入的領域中
一個可行的選擇。人工智慧演算法的持續改進,正逐步克服非侵入式腦電圖技術的固有限制。隨著機器學習模型在過濾雜訊及辨識神經數據中細微模式方面日益精進,非侵入式與侵入式系統之間的性能差距正逐漸縮小。 BrainCo 宣稱其技術具備高精度與低於 200 毫秒的延遲,展現了其專有演算法在即時處理神經訊號方面的有效性。這種快速的處理速度對於需要即時回饋的應用至關重要,例如控制機械手臂或移動虛擬物件。
腦機介面市場評估
機器人研究領域的採用分析
BrainCo 平台的問世,標誌著機器人實驗室在進行具身人工智慧訓練時,其方法可能出現轉變。儘管具體定價及 7 月 17 日首發之後的確切商業上市日期並未明確披露,但該系統被定位為供研究人員和開發者即刻使用的工具。 該平台與各種市售機器人(包括類人型機器人和機器狗)的相容性,降低了已擁有機器人硬體、但缺乏專業神經科技知識以建構客製化腦機介面的實驗室的入門門檻。
目前,該平台的可靠性證據主要來自 BrainCo 的公司聲明及公開示範。該公司表示,從訊號擷取到發出機器人指令的完整流程,耗時不到 200 毫秒。在「世界人工智慧大會」上,一名佩戴頭戴式裝置的使用者操控機械臂,成功抓起一杯並拿起一個
apple。聯合國開發計畫署署長亞歷山大·德·克魯(Alexander De Croo)也參觀了此次展覽。這些觀察結果證實了該示範活動確實發生,但並未提供獨立的準確率數據、長時間測試結果,亦未進行跨使用者與跨實驗室的比較。實施此類系統的經濟效益取決於尚未公開的定價模式。其建議價值在於透過單一研究平台,將神經解碼與機器人控制相結合。 對於採購經理和實驗室負責人而言,關鍵考驗在於這套三階段工作流程能否與其現有的機器人、使用者、安全控制措施及數據基礎設施保持一致運作。獨立團隊需先測量設定工作量、指令準確度、延遲、校準時間及重複性,才能將會議上的示範視為常規實驗室表現的依據。
BrainCo 平台的實施需要研究人員在資料蒐集方式上進行範式轉移。實驗室不再僅依賴物理感測器和攝影機,現在可以將神經資料整合到其訓練流程中。這種多模態方法能提供對人類意圖更全面的理解,這對於開發能夠預判並回應人類需求的機器人至關重要。 該平台統一的軟體流程簡化了這些異質資料流的整合,使研究人員能專注於開發更先進的人工智慧模型。
對技術評估者的戰略啟示
對於機器人領域的採購團隊與技術評估人員而言,整合式「大腦至機器人」平台的問世,標誌著用於具身人工智慧開發的工具已趨於成熟。過往的做法需要組裝各不相同的硬體與軟體元件,往往需要同時具備神經科學與機器人學的專業知識。統一平台將焦點從建構
用於生成訓練資料的基礎設施。營運主管應評估該平台的資料蒐集能力,特別是能否同步擷取肢體動作執行資料與腦電圖資料。高品質訓練資料的長期短缺,已被公認為具身人工智慧領域的瓶頸。能夠高效擷取同步人類意圖與肢體動作的系統,在訓練反應更靈敏且功能更強大的機器人系統方面,具有顯著優勢。 評估人員必須權衡非侵入式統一系統的便利性,與腦電圖技術相較於侵入式替代方案所固有的訊號限制。
該平台與第三方機器人的廣泛相容性,是採購經理的關鍵考量因素。 能與現有實驗室硬體整合的系統,可最大化既有資本支出的效益。然而,採購方必須驗證此相容性的深度,並確保控制映射軟體支援其研究流程中使用的特定機器人平台。該平台的真正考驗,將在於其於受控展示環境之外、獨立實驗室環境中的表現。
「具身人工智慧研究中的真正瓶頸,往往並非神經訊號的絕對保真度,而是研究人員能否以高效率且簡便的方式,同步收集神經與生理數據來訓練模型。」
將神經解碼與機器人控制整合至單一平台,代表著該產業的一大進步。 透過降低參與門檻並簡化資料蒐集流程,BrainCo 讓更廣泛的研究人員能夠參與具身人工智慧的發展。這種存取權的民主化,很可能加速創新步伐,並促成功能更強大、反應更靈敏的機器人系統問世。
本分析綜合了該公司的
截至 2026 年 7 月 17 日可取得的聲明、官方文件及公開市場活動。免責聲明:本文僅供參考,並不構成任何財務、投資、法律或採購建議。產品規格、定價及供應狀況可能有所變動,因此讀者應在做出決定前,直接向相關公司核實詳細資訊。











