
BrainCo、迅速な統合を実現する「Brain to Robot」AIプラットフォームをリリース
BrainCoは、WAIC 2026において、非侵襲的な脳波(EEG)とAIアルゴリズムを活用し、運動意図を200ミリ秒未満でロボットの指令に変換する、脳とロボットを統合したAI研究開発プラットフォームを初公開した。
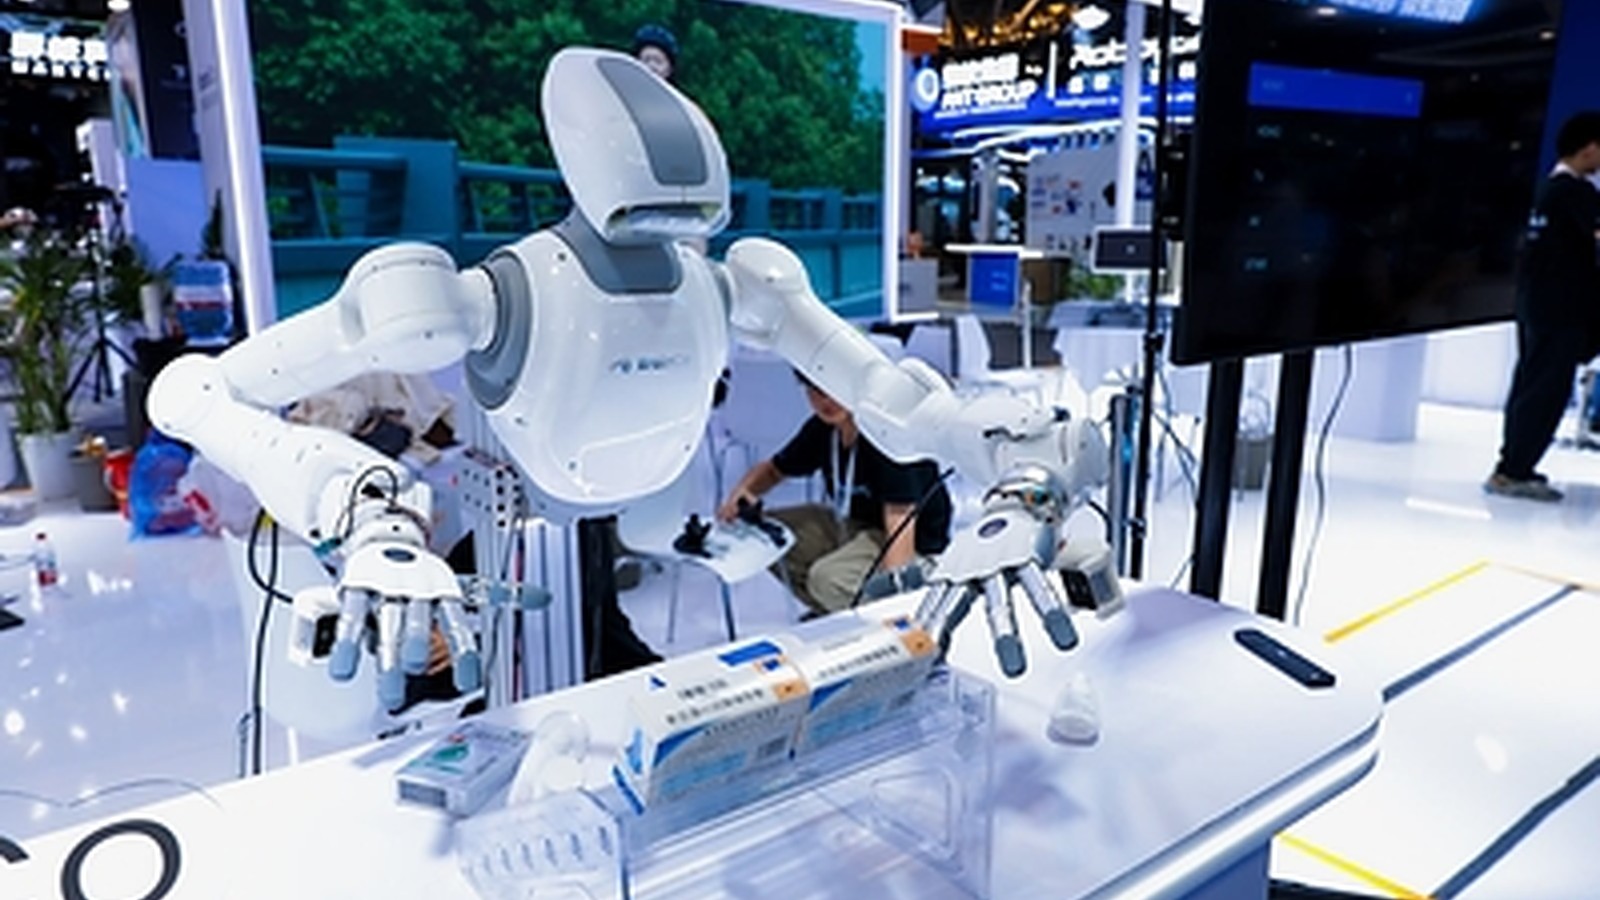
研究者たちが、神経信号デコーダーをロボットアームに接続するためだけに、数か月もかけて独自の統合コードを記述しなければならないロボット工学研究所を想像してみてください。人間の意図を捉えることと、ロボットへの物理的なコマンドを実行することとの間の「摩擦」が、これまで身体化された人工知能の開発を停滞させてきました。 2026年7月17日、BrainCo社は、その障壁を取り除くために設計されたシステムを発表し、上海で開催された「世界人工知能会議」において、脳とロボットを統合した人工知能の研究開発プラットフォームを初披露しました。 このプラットフォームは、神経信号、デコードアルゴリズム、実ロボット間の統合作業を軽減するように構築されており、研究者がインフラではなくアプリケーションそのものに集中できるようにします。
BrainCoのプラットフォームは、人間の意図とロボットの動作をどのように結びつけるのでしょうか?
BrainCoの「脳制御ロボットAIプラットフォーム」は、非侵襲型脳波ヘッドセットと人工知能アルゴリズムを用いて、人間の運動意図を解読し、200ミリ秒以内に市販ロボット向けのコマンドに変換する、ソフトウェアとハードウェアを統合したシステムである。
2015年に設立されたBrainCoは、この10年間、非侵襲型ブレイン・コンピュータ・インターフェース技術の開発に取り組んできました。同社は、微弱な脳信号を捕捉し、意図を解読することに注力しており、それによって実験室での研究が実用的な技術となることを目指しています。この新しいプラットフォームは、3つの段階が連動した「Neuro-Embodied-AI」フレームワークを採用しています。 脳波ヘッドセットが脳信号を捕捉し、人工知能アルゴリズムが運動または制御の意図を解読し、解読された意図が対象ロボットへのコマンドとなる。BrainCoによると、この一連の処理には200ミリ秒未満しかかからず、市販のヒューマノイドロボット、ロボットアーム、4本足のロボット犬に対応している。
具現化AIの開発における課題は、多くの場合、高品質なトレーニングデータの不足に起因しています。この問題に対処するため、BrainCoは「具現化AIデータ収集」も導入しました。
ソリューション。このソリューションは、デュアルアーム式の車輪付きデータ収集プラットフォームと、高精度のデータ収集用手袋を特徴としています。これにより、操作者の身体的な動作データと脳波データを同時に取得します。操作者の身体的な動きと神経信号を同期させることで、本システムは、体現型人工知能モデルの学習に役立つ、より豊富なデータセットを提供します。 イベント期間中、BrainCo社は「Revo 3 Dexterous Hand」、「Intelligent Bionic Hand」、および「Intelligent Bionic Leg」も展示しました。ニューロ・エンボディッド・AIフレームワークの理解
ニューロ・エンボディッド・AIフレームワークを、人間の脳と機械との間の「万能翻訳機」と捉えてください。人が腕を動かそうと考えるとき、脳は特定の電気的パターンを生成します。 非侵襲型の脳波測定用ヘッドセットは、高感度のマイクとして機能し、頭皮を通してこれらの電気的パターンを検知します。しかし、これらの信号にはノイズが多く、解釈が困難です。これは、混雑した部屋の中で特定の会話だけを聞き取ろうとするのと同じようなものです。
人工知能アルゴリズムは通訳者の役割を果たし、ノイズを除去して、意図された動作に関連する特定のパターンを特定します。意図が解読されると、制御マッピングソフトウェアがそれを、ロボットアームであれ四足歩行の犬であれ、対象となるロボットが理解できる特定のプログラミング言語に変換します。 最初の思考からロボットの物理的な動きに至るまでの全プロセスは200ミリ秒未満で完了し、人間の意図と機械の動作の間にほぼ瞬時の連携を生み出します。この統合的なアプローチにより、研究者が独自の変換プログラムを構築する必要がなくなり、特定のタスクに向けたロボットの訓練に集中できるようになります。
これらのコンポーネントを単一のプラットフォームに統合したことは、工学上の大きな成果です。以前は、研究者は異なるベンダーのハードウェアを組み合わせ、カスタムソフトウェアを記述して
データストリームを同期させ、ユーザーごとに手動でシステムの調整を行う必要があります。BrainCoプラットフォームは、このプロセスの多くを自動化し、身体化された人工知能の研究に向けた標準化された環境を提供します。この標準化は、実験の再現性や異なる研究室間でのデータ共有にとって極めて重要であり、この分野におけるイノベーションの全体的なペースを加速させます。非侵襲型ブレイン・コンピュータ・インターフェースの現実
ブレイン・コンピュータ・インターフェースに関する報道の多くは、外科的インプラントに重点を置き、高忠実度の機械制御を実現する唯一の実用的な手段であるかのように描いています。しかし、このような見方は、侵襲的な処置に伴う規制上、医学的、倫理的な重大な障壁を無視しています。 インプラントはより高い信号対雑音比を提供しますが、BrainCoプラットフォームのような非侵襲型システムは、脳外科手術を必要とせずに、研究開発環境において即座に利用可能で拡張性の高い実用性を提供します。具現化された人工知能の研究における真のボトルネックは、必ずしも神経信号の絶対的な忠実度にあるわけではなく、研究者がモデルを学習させるために、神経データと身体データを同期させて収集できる速度と容易さにあるのです。 BrainCoは、統一された非侵襲的なワークフローを優先することで、外科的インプラントの臨床承認が広く認められるのを待つのではなく、ロボット産業が直面する差し迫ったデータ収集のニーズに対応しています。
また、非侵襲的なアプローチは、ブレイン・コンピュータ・インターフェース技術の潜在的なユーザー層を拡大します。現在、外科的インプラントは重度の運動障害を持つ個人を対象とした臨床試験に限定されています。対照的に、非侵襲的なシステムは、研究、産業、および消費者向けの場面において、健康な個人でも利用可能です。この幅広い適用可能性が、技術の迅速な反復開発と商用化を促進します。 BrainCoが非侵襲的ソリューションに注力していることは、特に外科的介入が不可能な分野において、脳制御デバイスの新興市場でより大きなシェアを獲得する立場を同社に築いています。
現実的な選択肢である。人工知能アルゴリズムの継続的な改善により、非侵襲型脳波技術に内在する限界が緩和されつつある。機械学習モデルがノイズの除去や神経データ内の微細なパターンの識別においてより高度になるにつれ、非侵襲型システムと侵襲型システムとの性能格差は縮小している。 BrainCo社は、高精度と200ミリ秒未満のレイテンシを謳っており、神経信号をリアルタイムで処理する同社の独自アルゴリズムの有効性を実証している。この高速な処理速度は、ロボットアームの制御や仮想オブジェクトの移動など、即時のフィードバックを必要とするアプリケーションにとって不可欠である。
ブレイン・コンピュータ・インターフェース(BCI)市場の評価
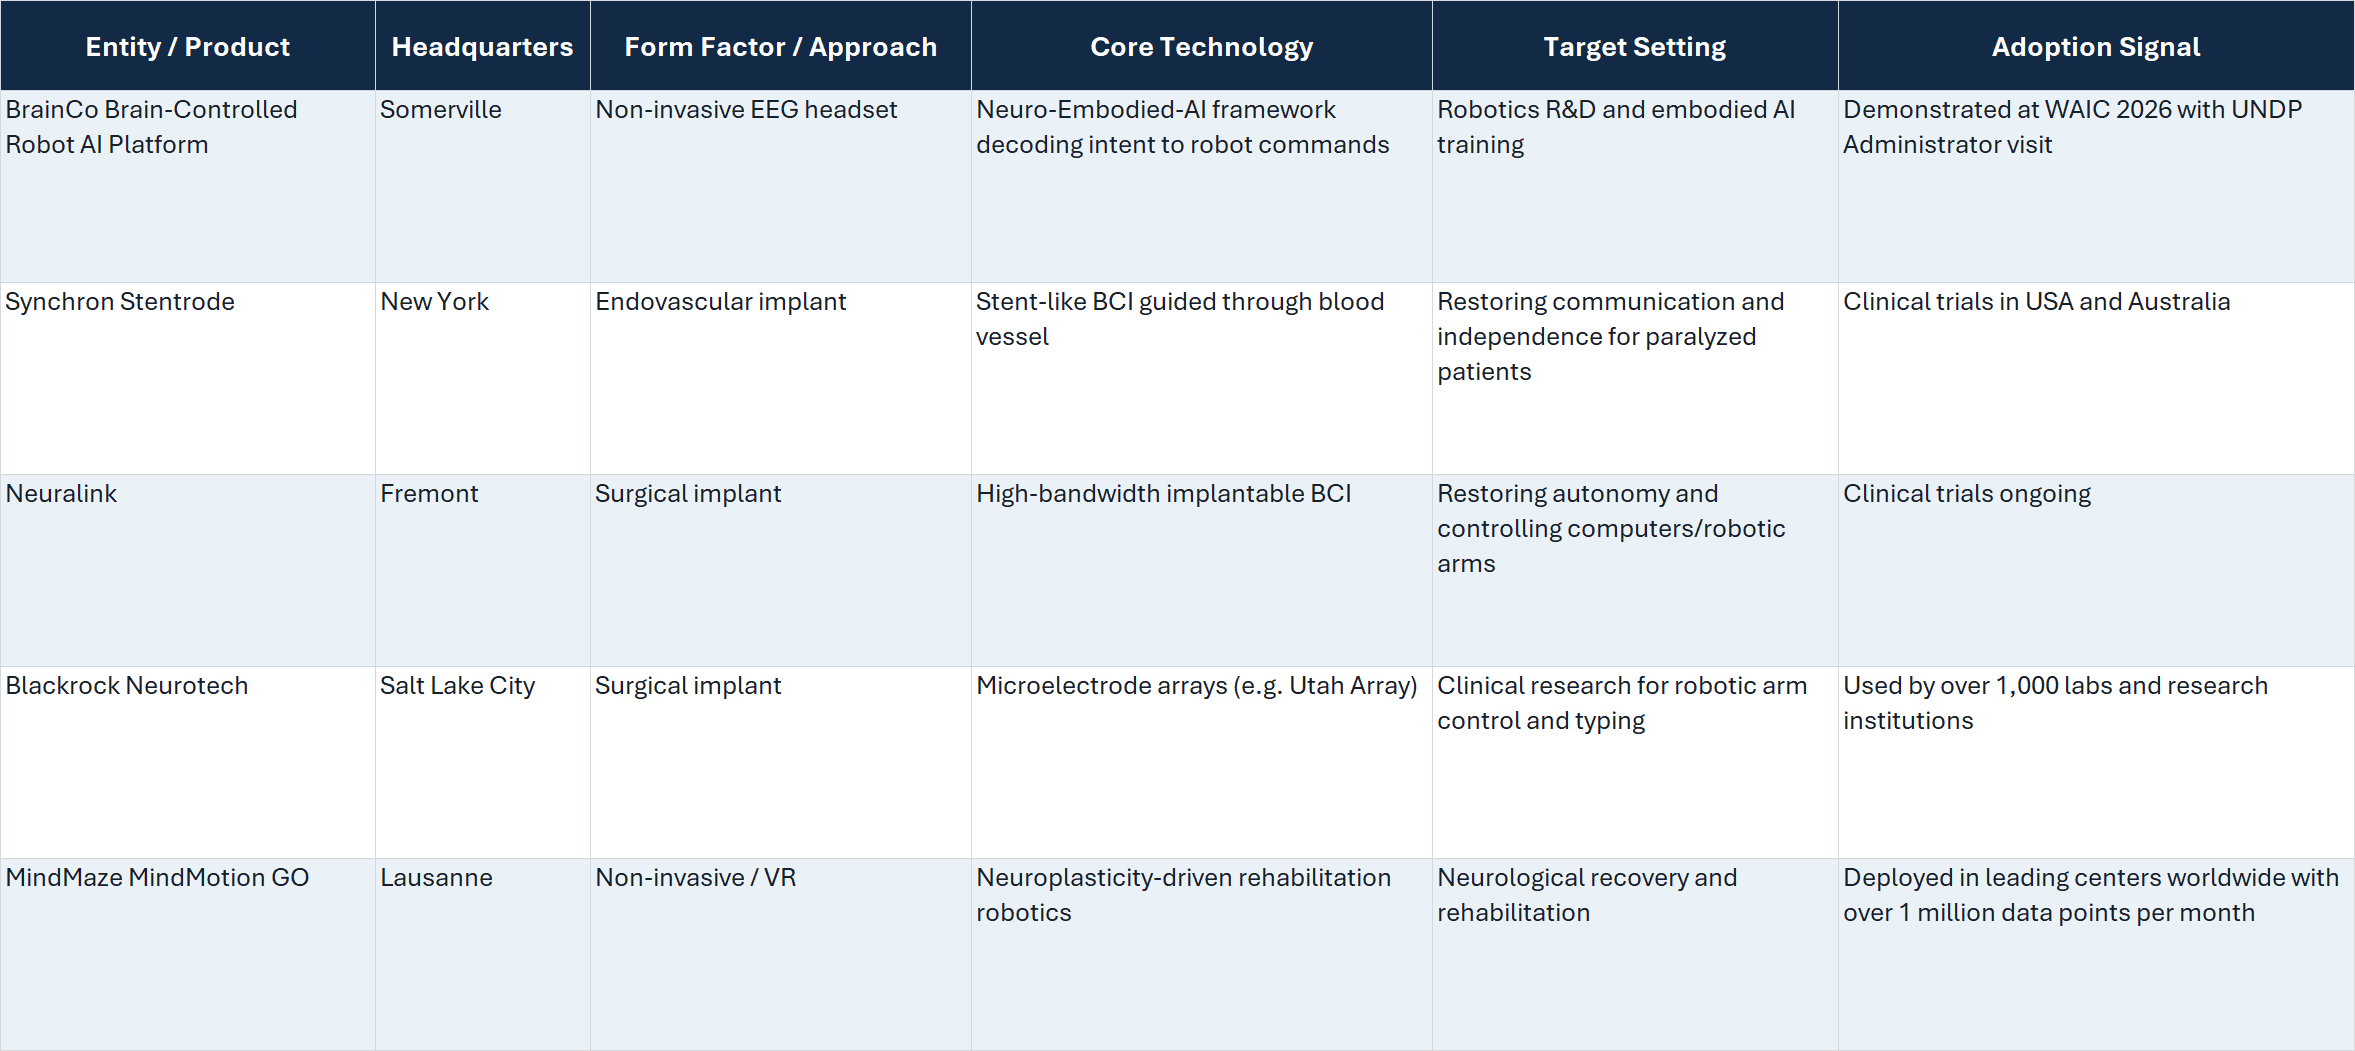
ロボット工学研究における導入分析
BrainCoプラットフォームの登場は、ロボット工学研究所が「体現型人工知能」のトレーニングにアプローチする方法に変化をもたらすものである。7月17日の発表以降、具体的な価格や正確な商用化時期については明示的に開示されていないものの、このシステムは研究者や開発者向けの「すぐに使えるツール」として位置づけられている。 ヒューマノイドロボットやロボット犬など、市販されている様々なロボットとの互換性により、ロボットハードウェアは保有しているものの、カスタム脳コンピュータインターフェースを構築するための専門的な神経技術のノウハウを欠いている研究室にとって、導入のハードルが低くなる。
信頼性に関する証拠は、現時点ではBrainCo社の主張と公開デモンストレーションに基づいている。同社によれば、信号の取得からロボットへの指令送信までの全プロセスは200ミリ秒未満で完了するという。世界人工知能会議(World Artificial Intelligence Conference)では、ヘッドセットを装着したユーザーがロボットアームを操作し、カップを掴んで持ち上げる様子が披露された。
apple。国連開発計画(UNDP)の事務局長であるアレクサンダー・デ・クルー氏も、この展示会を訪れた。これらの観察結果から、実証実験が行われたことは確認できるが、独立した精度率や長期にわたる試験、あるいはユーザーや研究所間の比較については示されていない。このようなシステムを導入する際の経済性は、非公開の価格モデルに依存している。提案されている価値は、単一の研究プラットフォームを通じて、ニューラルデコーディングとロボット制御を連携させる点にある。 調達担当者や研究所の責任者にとって、最も重要な検証点は、この3段階のワークフローが、既存のロボット、ユーザー、安全制御、およびデータインフラと一貫して機能するかどうかである。独立したチームは、学会での実演を日常的な実験室のパフォーマンスの証拠として扱う前に、セットアップの手間、コマンドの精度、遅延、キャリブレーション時間、および再現性を測定する必要がある。
BrainCoプラットフォームの導入には、研究者がデータ収集に取り組む方法におけるパラダイムシフトが求められます。物理的なセンサーやカメラのみに依存する代わりに、研究室は神経データをトレーニングパイプラインに組み込むことができるようになりました。このマルチモーダルなアプローチは、人間の意図をより包括的に理解することを可能にし、これは人間のニーズを予測し、それに対応できるロボットを開発するために不可欠です。 このプラットフォームによるソフトウェアプロセスの統合により、これら異種データストリームの統合が簡素化され、研究者はより高度な人工知能モデルの開発に注力できるようになる。
技術評価担当者への戦略的示唆
ロボット工学分野の調達チームや技術評価者にとって、脳とロボットを統合するプラットフォームの登場は、具現化された人工知能(AI)開発に利用できるツールが成熟段階に入ったことを示しています。従来のアプローチでは、異種なハードウェアおよびソフトウェアコンポーネントを組み立てる必要があり、多くの場合、神経科学とロボット工学の両方の専門知識が求められていました。統合プラットフォームの登場により、焦点は構築から
トレーニングデータ生成のためのインフラ。運用責任者は、プラットフォームのデータ収集機能、特に身体的な動作データと脳波データを同時に取得できる機能を評価すべきである。高品質なトレーニングデータの慢性的な不足は、体現型人工知能における公認のボトルネックとなっている。人間の意図と身体的動作を同期して効率的に取得できるシステムは、より反応が良く、能力の高いロボットシステムを訓練する上で、明確な優位性をもたらす。 評価者は、非侵襲的で統合されたシステムの利便性と、侵襲的な代替手段と比較した場合の脳波技術に固有の信号上の制限とを天秤にかける必要がある。
サードパーティ製ロボットとの幅広い互換性は、調達担当者にとって重要な要素である。 既存の実験室用ハードウェアと統合可能なシステムは、これまでの設備投資を最大限に活用できる。ただし、購入者はこの互換性の詳細を確認し、制御マッピングソフトウェアが自社の研究パイプラインで利用されている特定のロボットプラットフォームに対応していることを確認する必要がある。このプラットフォームの真価は、管理された展示環境を超えた、独立した実験室環境における性能によって試されることになる。
「具現化された人工知能の研究における真のボトルネックは、必ずしも神経信号の絶対的な忠実度にあるわけではなく、研究者がモデルの学習のために、神経データと身体データを同期させて収集できる速度と容易さにある。」
神経デコーディングとロボット制御を単一のプラットフォームに統合することは、業界にとって大きな前進である。 参入障壁を下げ、データ収集プロセスを簡素化することで、BrainCoはより幅広い研究者が具現化された人工知能の開発に参加できるようにしている。こうしたアクセスの民主化は、イノベーションのペースを加速させ、より高性能で応答性の高いロボットシステムの創出につながるだろう。
本分析では、同社の
2026年7月17日時点で入手可能な声明、公式提出書類、および公開市場での動向。免責事項:本記事は情報提供のみを目的としており、金融、投資、法律、または調達に関する助言を構成するものではありません。製品の仕様、価格、および入手可能性は変更される可能性があるため、読者は決定を行う前に、関連する企業に直接詳細を確認してください。











