
BrainCo 推出“大脑到机器人”人工智能平台,助力快速集成
BrainCo在2026年世界人工智能大会(WAIC 2026)上首次展示了集大脑与机器人于一体的AI研发平台,该平台利用非侵入式脑电图(EEG)和AI算法,能在200毫秒内将运动意图解码为机器人指令。
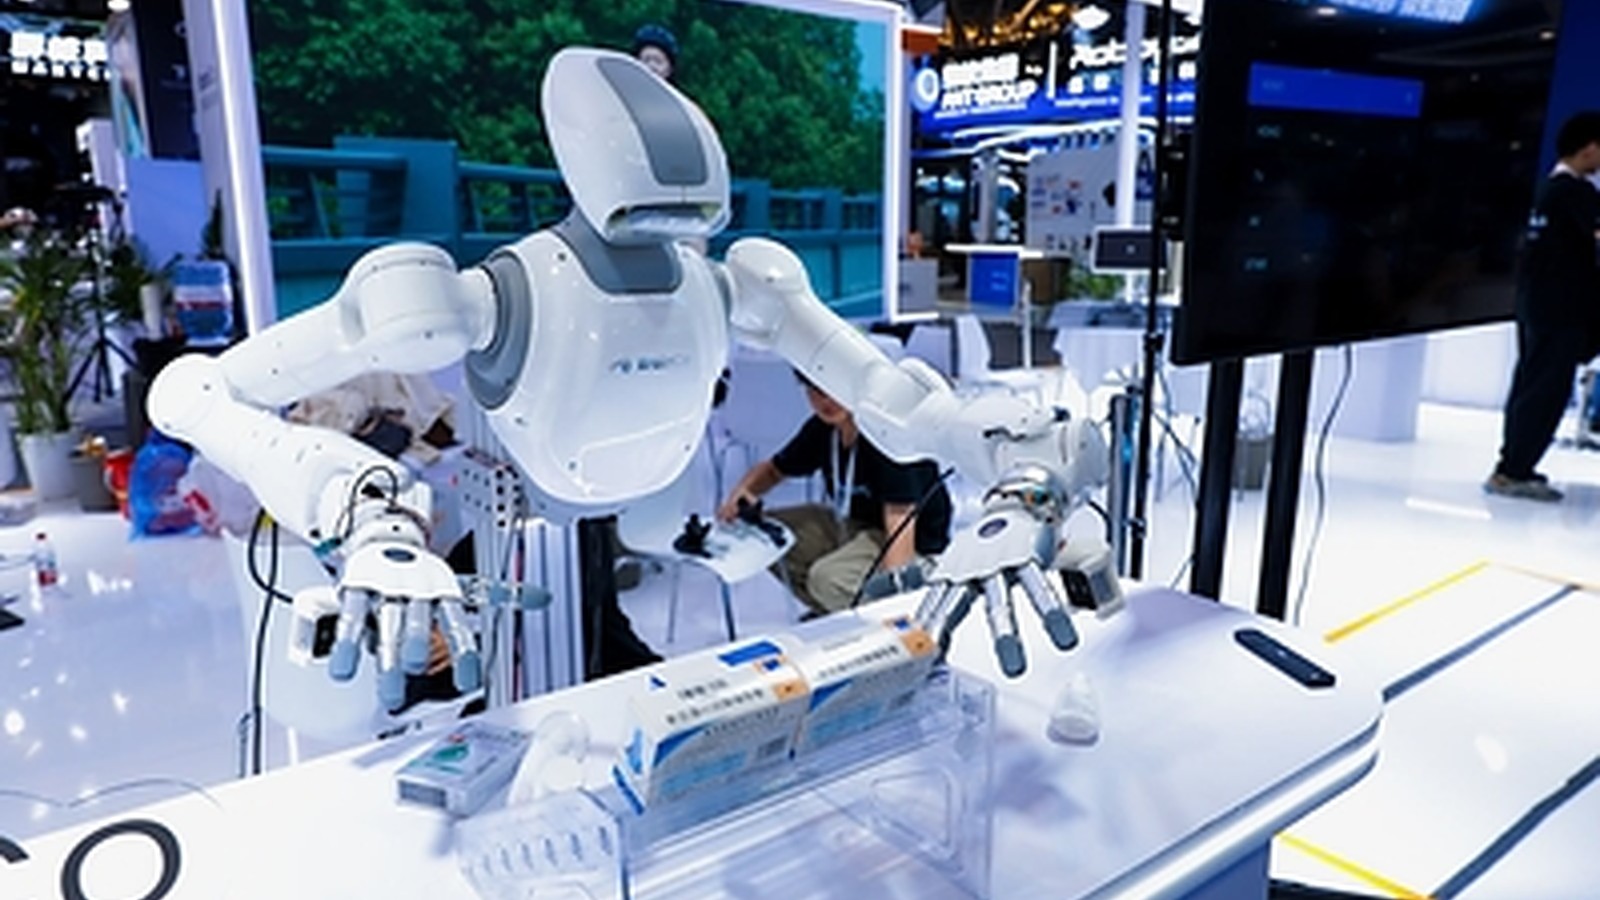
试想一个机器人实验室:研究人员仅为了将神经信号解码器连接到机械臂,就不得不花费数月时间编写定制的集成代码。在捕捉人类意图与执行物理机器人指令之间存在的阻力,历来都阻碍着具身人工智能的发展。 2026年7月17日,BrainCo推出了一套旨在消除这种摩擦的系统,并在上海举行的世界人工智能大会上首次展示了这一集大脑与机器人于一体的人工智能研发平台。 该平台的构建旨在减少神经信号、解码算法与实体机器人之间的集成工作,使研究人员能够专注于应用而非基础设施。
BrainCo平台是如何将人类意图与机器人动作相连接的?
BrainCo脑控机器人人工智能平台是一个集软硬件于一体的系统,它利用非侵入式脑电图头盔和人工智能算法,在200毫秒内解码人类运动意图,并将其转换为适用于市售机器人的指令。
BrainCo成立于2015年,十年来一直致力于开发非侵入性脑机接口技术。该公司专注于捕获微弱的大脑信号并解码意图,从而将实验室研究转化为可应用的技术。该新平台采用了一个由三个相互关联阶段组成的“神经具身人工智能”(Neuro-Embodied-AI)框架。 脑电图头戴设备负责采集脑信号,人工智能算法对运动或控制意图进行解码,而解码后的意图则转化为针对目标机器人的指令。BrainCo表示,整个过程耗时不到200毫秒,且可与市售的人形机器人、机械臂以及四足机器人狗兼容。
具身人工智能开发中的障碍往往源于高质量训练数据的匮乏。为解决这一问题,BrainCo还推出了“具身人工智能数据采集”项目。
解决方案。该解决方案包含一个双臂轮式数据采集平台和一副高精度数据采集手套。它能够同时采集操作员的肢体动作数据和脑电图数据。通过将操作员的肢体动作与其神经信号进行同步,该系统为训练具身人工智能模型提供了更丰富的数据集。 活动期间,BrainCo还展示了Revo 3灵巧手、智能仿生手和智能仿生腿。理解神经具身人工智能框架
不妨将“神经-具身-AI”框架视为连接人脑与机器的万能翻译器。当一个人思考移动手臂时,其大脑会产生特定的电信号模式。 这种非侵入式脑电图头盔如同一个高灵敏度的麦克风,通过头皮“聆听”这些电信号模式。然而,这些信号存在大量噪声且难以解读,就像试图在嘈杂的房间里分辨出某段单独的对话一样。
人工智能算法则充当“翻译员”,过滤掉噪声并识别出与预期动作相关的特定模式。一旦意图被解码,控制映射软件便将其转换为目标机器人(无论是机械臂还是四足机器人)所能理解的特定编程语言。 从最初的意念到机器人的实际动作,整个过程在200毫秒内完成,在人类意图与机器动作之间建立了近乎瞬时的连接。这种统一的方法免去了研究人员构建自定义转换器的必要,使他们能够专注于训练机器人执行特定任务。
将这些组件整合到单一平台中是一项重大的工程成就。此前,研究人员不得不将不同厂商的硬件拼凑在一起,编写定制软件来
同步数据流,并为每位用户手动校准系统。BrainCo 平台将这一过程的大部分实现了自动化,为具身人工智能研究提供了标准化环境。这种标准化对于实验的可重复性以及不同实验室之间的数据共享至关重要,从而加快了该领域整体的创新步伐。非侵入式脑机接口的现状
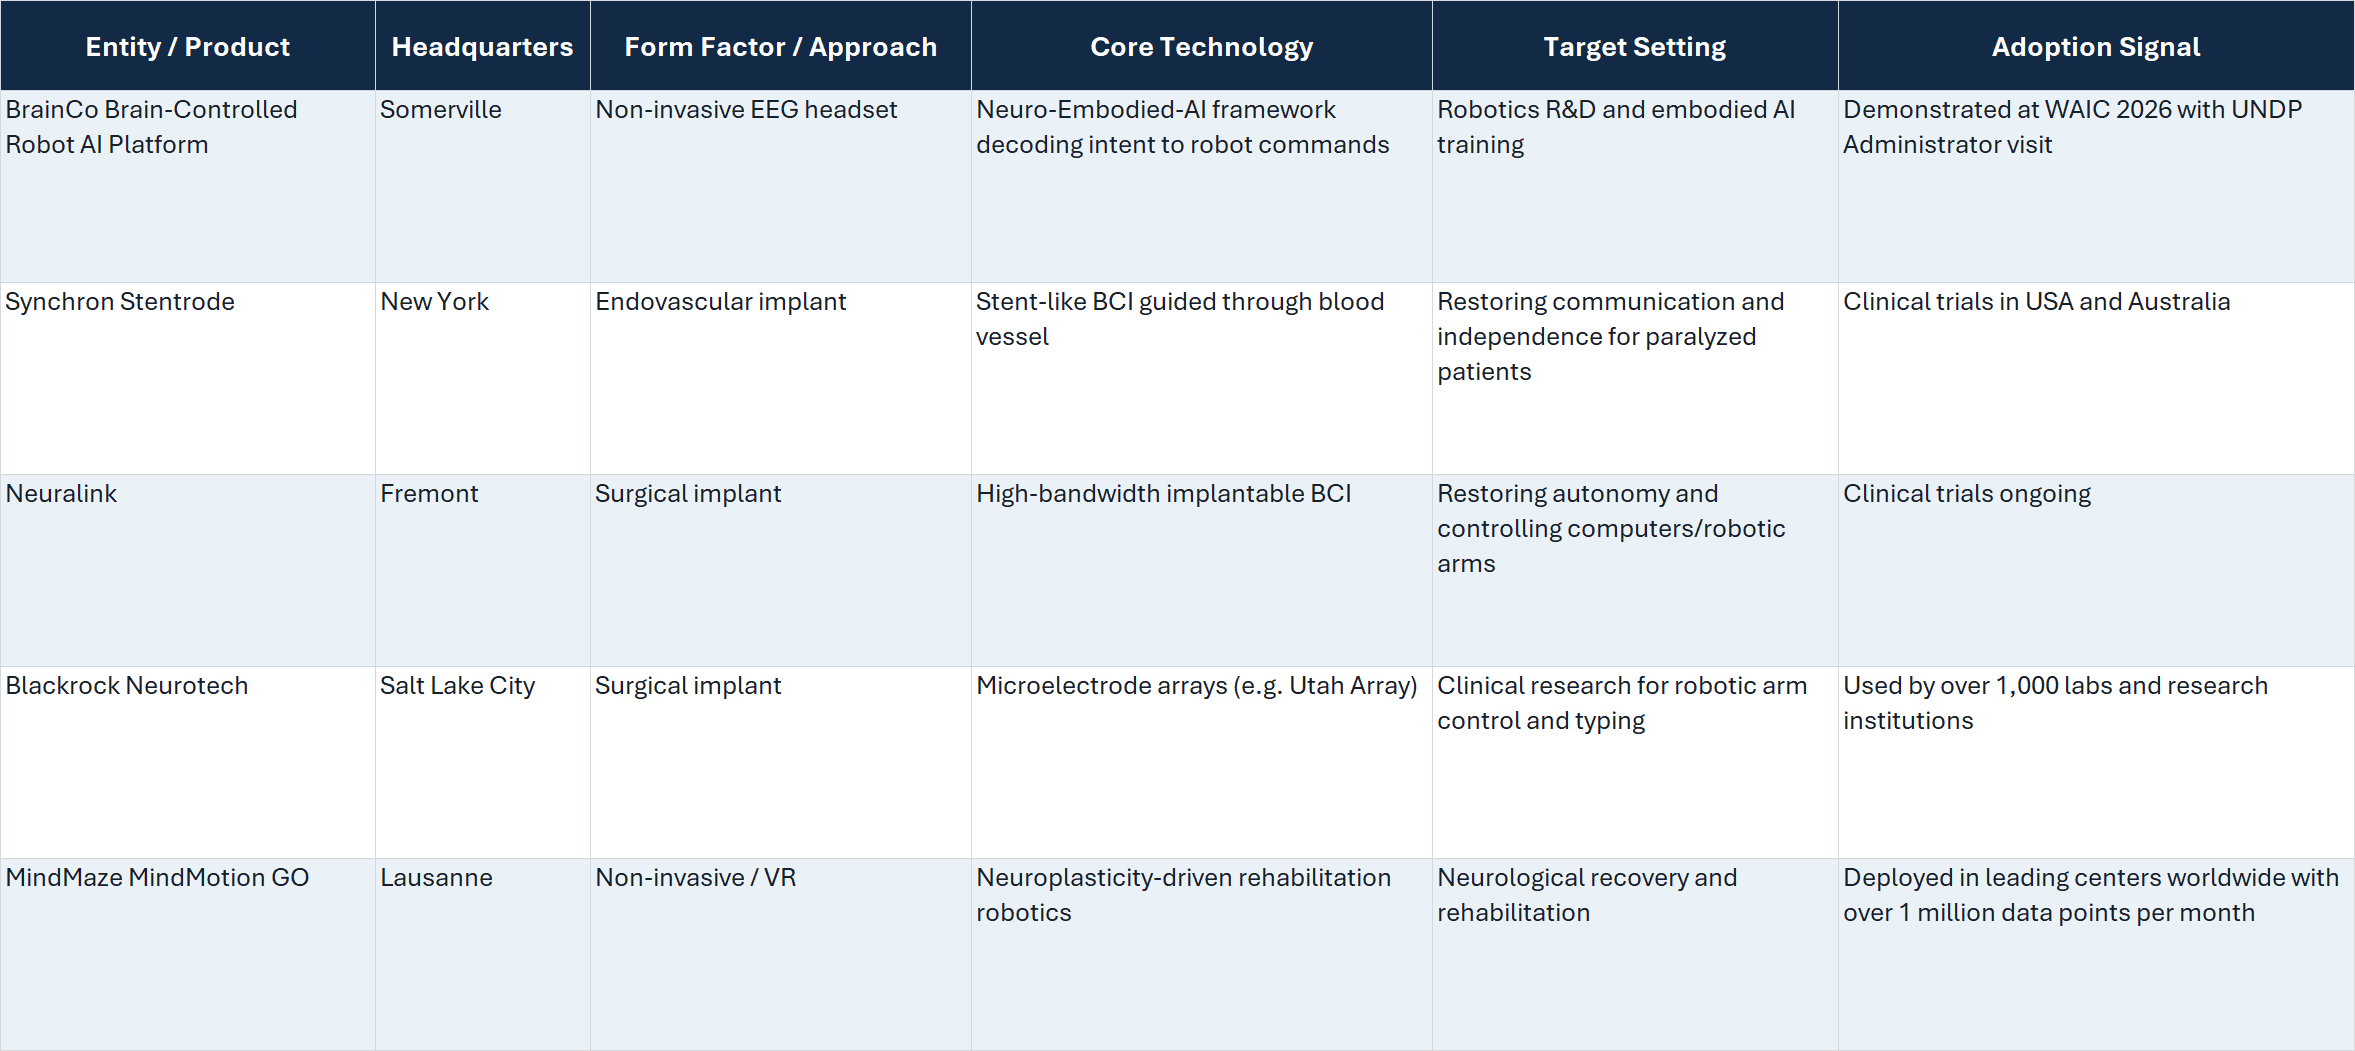
关于脑机接口的大部分报道都过度关注外科植入技术,将其描绘为实现高保真机器控制的唯一可行途径。这种叙述忽略了侵入性手术所涉及的重大监管、医疗和伦理障碍。 虽然植入式设备能提供更高的信噪比,但像BrainCo平台这样的非侵入式系统无需神经外科手术,即可为研发环境提供即时且可扩展的实用价值。具身人工智能研究中的真正瓶颈,并不总是神经信号的绝对保真度,而是研究人员收集同步的神经和物理数据以训练模型的速度与便捷性。 通过优先采用统一的非侵入式工作流程,BrainCo 正致力于满足机器人行业的当务之急——数据采集需求,而非坐等外科植入装置获得广泛的临床批准。
非侵入式方法还拓宽了脑机接口技术的潜在用户群体。目前,外科植入设备仅限于针对严重运动障碍患者的临床试验。相比之下,健康人群可在研究、工业和消费场景中使用非侵入式系统。这种更广泛的适用性推动了该技术的快速迭代和商业化。 BrainCo 专注于非侵入式解决方案,这使该公司能够在新兴的脑控设备市场中占据更大份额,特别是在不适合进行外科干预的领域。
一种可行的选择。人工智能算法的持续改进正在缓解非侵入式脑电图技术的固有局限性。随着机器学习模型在过滤噪声和识别神经数据中细微模式方面日益精进,非侵入式系统与侵入式系统之间的性能差距正在缩小。 BrainCo 宣称其系统具备高精度和低于 200 毫秒的延迟,这证明了其专有算法在实时处理神经信号方面的有效性。对于需要即时反馈的应用(例如控制机械臂或移动虚拟物体),这种快速处理速度至关重要。
脑机接口市场评估
机器人研究领域的应用分析
BrainCo平台的推出标志着机器人实验室在开展具身人工智能训练方面可能发生转变。尽管具体定价及7月17日首发后的确切商业上市日期尚未明确披露,但该系统被定位为面向研究人员和开发者的即用型工具。 该平台与包括类人机器人和机器人狗在内的多种市售机器人兼容,降低了那些已拥有机器人硬件但缺乏构建定制脑机接口所需专业神经技术专长的实验室的准入门槛。
目前,该平台的可靠性主要基于BrainCo公司的声明和公开演示。该公司表示,从信号捕获到机器人指令的整个链路耗时不到200毫秒。在世界人工智能大会上,一名佩戴头戴设备的用户控制了一只机械臂,该机械臂成功抓住了杯子并拿起了一
apple。联合国开发计划署署长亚历山大·德克鲁也参观了此次展览。这些观察结果证实了演示确实发生过,但并未提供独立的准确率数据、长期测试结果,也未进行跨用户和跨实验室的比较。实施此类系统的经济性取决于尚未披露的定价模式。其价值在于通过一个研究平台将神经解码与机器人控制相结合。 对于采购经理和实验室负责人而言,关键考验在于该三阶段工作流程能否与其现有的机器人、用户、安全控制措施及数据基础设施保持一致运行。在将会议演示视为常规实验室性能的证据之前,独立团队需要测量系统设置工作量、指令准确性、延迟、校准时间以及可重复性。
BrainCo平台的实施要求研究人员在数据采集方式上实现范式转变。实验室不再仅依赖物理传感器和摄像头,现在可以将神经数据纳入其训练流程。这种多模态方法能更全面地理解人类意图,这对开发能够预判并响应人类需求的机器人至关重要。 该平台统一的软件流程简化了这些异构数据流的集成,使研究人员能够专注于开发更复杂的人工智能模型。
对技术评估者的战略意义
对于机器人领域的采购团队和技术评估人员而言,集成式“大脑到机器人”平台的推出,标志着用于具身人工智能开发的工具已趋于成熟。以往的方法需要组装分散的硬件和软件组件,这通常要求具备神经科学和机器人学双重专业知识。统一平台将重点从构建
用于生成训练数据的基础设施。运营负责人应评估该平台的数据采集能力,特别是同步采集物理执行数据和脑电图数据的能力。高质量训练数据的长期短缺是具身人工智能领域公认的瓶颈。能够高效同步采集人类意图和物理动作的系统,在训练响应更敏捷、能力更强的机器人系统方面具有显著优势。 评估人员必须权衡非侵入式统一系统的便利性,与脑电图技术相较于侵入式替代方案所固有的信号限制。
该平台与第三方机器人的广泛兼容性是采购经理的关键考量因素。 能够与现有实验室硬件集成的系统,可最大限度地发挥既往资本支出的效益。然而,采购方必须核实这种兼容性的深度,并确保控制映射软件支持其研究流程中使用的特定机器人平台。该平台的真正考验在于其在独立实验室环境中的表现,而非受控的展览环境。
“具身人工智能研究的真正瓶颈,往往并非神经信号的绝对保真度,而是研究人员收集同步神经和生理数据以训练模型的速度与便捷性。”
将神经解码与机器人控制整合到单一平台中,标志着该行业迈出了重要一步。 通过降低准入门槛并简化数据采集流程,BrainCo 使更广泛的研究人员能够参与具身人工智能的开发。这种访问权力的普及化有望加速创新步伐,并推动更强大、响应更敏捷的机器人系统的诞生。
本分析综合了公司
截至2026年7月17日可获取的声明、官方文件及公开市场动态。免责声明:本文仅供参考,不构成任何财务、投资、法律或采购建议。产品规格、价格及供货情况可能会发生变化,因此读者在做出决策前,应直接向相关公司核实具体细节。











