
Bear Robotics 與 NVIDIA 攜手推出 KINO-2 機械手臂平台
Bear Robotics 於 2026 年 10 月 21 日在 NVIDIA GTC 柏林大會上,推出了專為其 KR1 人形機器人設計的「示範到技能」學習平台 KINO-2,與此同時,NVIDIA 也發布了 Isaac OS 的首個公開測試版,並正式推出 Holoscan SDK 5.0。 Bear 表示,該平台運行於 NVIDIA Jetson AGX Thor 平台,其自研模型與 NVIDIA Isaac GR00T 模型的推論效能分別提升了約 4.2 倍至 8 倍,目前已在倉庫貨箱處理及超市退貨等場景展開實際試用。

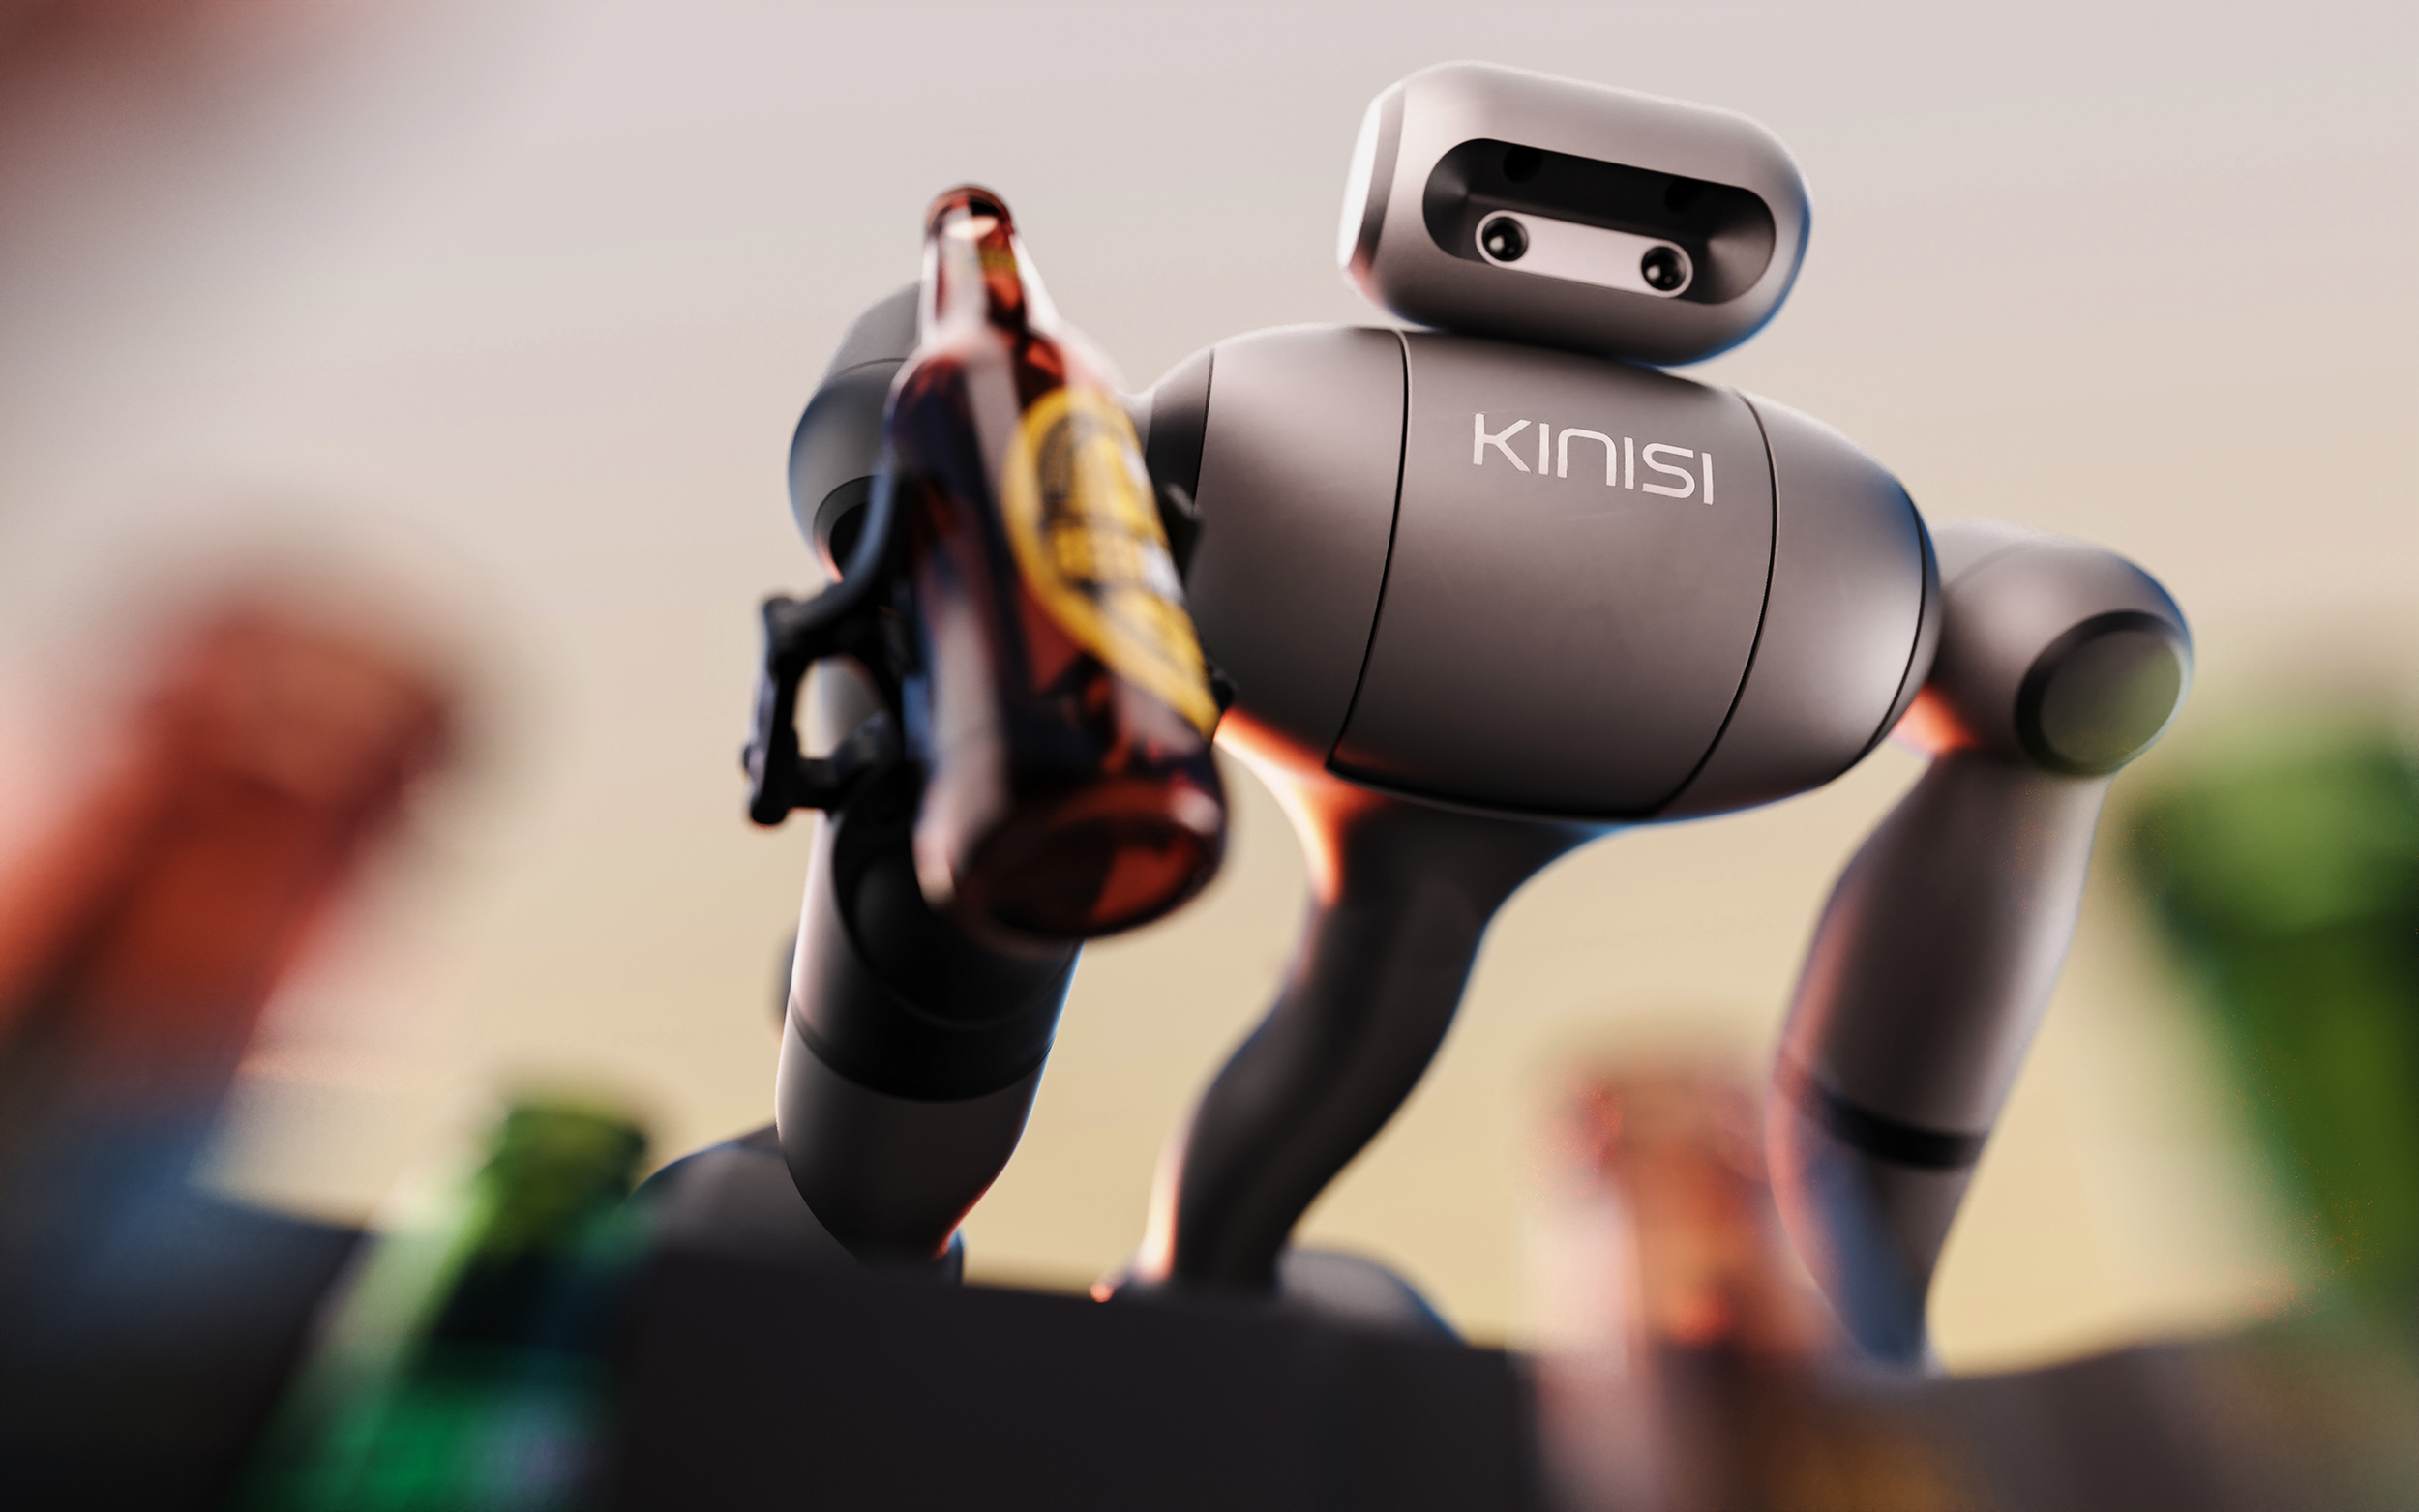
柏林,2026年10月21日。Bear Robotics 在 NVIDIA 的 GTC 柏林大會上推出了 KINO-2——這是一款專為其 KR1 人形機器人設計的機器人學習與部署平台,該發布與 NVIDIA 首個公開測試版的 Isaac OS 以及 Holoscan SDK 5.0 的正式推出同步進行。 該平台能將錄製的人類任務示範轉化為 KR1 可在倉庫和商店中執行的操作技能;Bear 表示,透過此次合作,在 NVIDIA 的新款 Jetson AGX Thor 硬體上,其模型推論時間縮短了約 4 至 8 倍。
Bear Robotics 是一家位於灣區的服務型機器人製造商,由執行長 John Ha 於 2017 年創立。 該公司以運送物品的自主移動機器人為核心業務:包括餐廳用的 Servi、醫院及長者照護機構用的 Carti,以及相關平台,目前已在北美、歐洲和亞洲超過 5,000 個客戶據點部署了 16,000 多台機器人。 直到今年為止,Bear 的機器人雖然能移動物體,卻無法進行抓取操作。 這一缺口於2026年6月得以彌補,當時Bear收購了總部位於英國布里斯托的Kinisi Robotics,藉此引進了KR1輪式類人型機器人、名為Kino的內部操作學習程式,以及Kinisi創辦人布倫·皮爾斯(Bren Pierce),後者加入Bear擔任首席機器人官。
KINO-2 是該操作技術的第二代產品,它源自 Kinisi 的整合,而非獨立推出的產品。該平台遵循明確的流程:Bear 會錄製工人執行任務的示範,根據該數據訓練並優化模型,在 KR1 機器人上評估所得技能,然後進入客戶試點階段。 該平台設計上同時支援 Bear 自有的內部模型與外部基礎模型(包括 NVIDIA 的 Isaac GR00T),因此當客戶需求日益嚴苛時,公司無需重建部署管道,即可直接替換為第三方模型。 Pierce 直接闡述了「示範優先」方法背後的邏輯:「實際執行工作的人員早已了解相關產品與設備
以及工作流程。」從工作者那裡擷取這項知識,而非手動編碼每個動作,正是整個平台建構的前提。與 NVIDIA 的合作正是工程細節的關鍵所在。目前處於首個公開測試版的 Isaac OS,構成了 KINO-2 感知執行環境的骨幹,運行於 NVIDIA 全新的 Jetson AGX Thor 運算模組上,並搭配同日正式推出的 Holoscan SDK 5.0。 Bear 採用 NVIDIA 的 Isaac ROS Bridge,將該執行環境整合至其現有的自主駕駛技術堆疊中,而非針對新平台重新建構其導航與車隊管理軟體;同時,該公司還設計了一款客製化的 Thor 載板,以取代先前基於 FPGA 的相機板設計。 此安排讓 Bear 得以在 NVIDIA 機器人軟體廣泛發布前搶先取得使用權,並能與開發團隊建立直接的工程聯繫;作為交換,Bear 將提供實際部署的回饋,供 NVIDIA 整合至 Isaac OS 的後續版本中。
Bear 自行發布的基準測試結果(由內部測量而非經獨立驗證)最能體現此合作優勢。透過結合使用 Isaac OS、TensorRT 及模型量化技術,在 Thor 上執行 GR00T 推論的時間從約 500 毫秒降至約 60 毫秒,效能提升約八倍。 針對 GR00T 1.7 的更細緻數據顯示,每個動作區塊的 GPU 執行中位數為 56.6 毫秒,較早期四引擎版本的 92.2 毫秒有所下降。此成效是透過將模型拆分至八個 TensorRT 引擎,並對其視覺變換器、 擴散變換器以及交叉注意力鍵值投影,將模型拆分至八個 TensorRT 引擎並對其進行 FP8 量化。Bear 自研模型的執行時間則從 72.3 毫秒縮短至 17.2 毫秒,相較於純 PyTorch 執行速度提升了 4.2 倍。 此外,Bear 表示,透過調整指令動作的執行方式,將指令衝量從 237 米/秒³ 降低至 33 米/秒³,降幅約為 7 倍;此項改進對示範影片的影響較小,但對機械手臂的磨損程度、功耗以及
在倉庫工作場地中,能於整班工作時間內在人員周邊安全運作。這些數據背後,是一個專為持續重新規劃而設計的控制迴路,而非執行固定的腳本。KR1 會接收相機影像、機械臂與夾爪的狀態,以及任務條件信號;其內部模型會預測未來四秒的動作時程,以 10 赫茲的頻率進行 40 個步驟。 機器人會根據該計畫執行單一長達十分之一秒的步驟,隨後進行觀察並再次預測。訓練資料源自遙控示範,其中同步記錄了攝影機畫面、機器人狀態及操作員動作;並運用 NVIDIA 的 Cosmos 世界模型重新設計示範影片,使模型所見的視覺變異性比原始錄影更豐富。 模擬訓練在 NVIDIA 的 Isaac Lab 中,透過 1,024 台並行的 KR1 實例執行策略;在一項引用的拾取任務執行中,該任務採用模擬器提供的狀態而非攝影機輸入,每次拾取所需時間從 7.4 秒降至 3.7 秒。 該模擬結果有效顯示了此學習方法在理想條件下的潛力,但並非對實際部署效能的承諾;評估此平台的讀者應明確區分兩者差異。
在 NVIDIA 的展位上,Bear 展示了其銷售團隊未來數月內很可能反覆使用的示範:倉庫管理系統發出訂單後,運行 KINO-2 的 KR1 機器人會揀選瓶子、將其裝入木箱、運送至交貨點,並帶著空箱返回,在無需人類指導每個動作的情況下重複此循環。 Bear 的首席技術官李方偉(Fangwei Li)直白地闡述了商業邏輯:「我們的客戶需要完整的作業流程:裝箱、搬運,並將空箱送回。」這句話比任何基準測試表格更能精準地體現 Bear 的實際銷售訴求。 該公司已在超市退貨處理和倉庫箱子搬運領域展開實際試點,儘管未透露具體客戶、試點數量或正式上線日期,因此除展示場地之外,實際部署的規模仍是一個
這只是公司的宣稱,而非經證實的事實。買家應將注意力放在此次發布背後的競爭邏輯上。NVIDIA 正向廣泛的人形機器人與移動機器人製造商提供 Isaac OS、GR00T 及 Isaac Lab,這意味著底層的感知與基礎模型層正逐漸成為共享基礎設施,而非任何單一公司的專有優勢。 若機器人製造商僅將 NVIDIA 的參考堆疊封裝於自家硬體中,單憑智慧能力就難以形成差異化優勢,因為閱讀相同 NVIDIA 文件的其他競爭對手,也能達到相似的延遲數值。 Bear 的解決方案是將這層共享軟體與更難迅速複製的優勢結合:現有超過 16,000 台移動機器人,已部署於 5,000 多個客戶據點;再加上歷經九年於餐廳、醫院及長照機構部署所累積的車隊管理與工作流程軟體。 KINO-2 的公開設計——專用於運輸的 KINO-2 移動機器人與專用於操作的 KR1,共享同一層車隊管理系統——這是一項賭注:在商業層面上,同時掌握倉庫或商店工作流程的兩大環節,比單獨擁有最快的推論管道更為重要。
這使 Bear 的定位有別於仍在建立首個商用移動機器人基礎的純人形機器人開發商,也不同於雖擁有車隊但缺乏操作能力的成熟 AMR 供應商。 在這場競逐中,資本支持與工程資源的取得同等重要。LG 於 2025 年 1 月收購 Bear Robotics 的多數股權,此後更透過 LG CNS 和 LG Energy Solution 將股權與商業合作夥伴關係相結合,為 Bear 提供了充足的資金儲備——若是一家沒有母集團支持、僅靠風險投資支撐的人形機器人新創公司,則必須另行籌措這筆資金。 正是憑藉這份後盾,Bear 才能在完成收購、建立新的運算平台之際,同時維持現有餐廳與醫院機隊的運作,而非
在各項優先事項中選擇其中一項。這種組合能否轉化為營收,取決於 Bear 尚未公布的具體數據:包括客戶名稱、合約數量、試行轉正式部署的轉換率,以及針對資料處理線的單位經濟效益。 那項顯示推論時間從 500 毫秒縮短至 60 毫秒的基準測試結果,僅是工程層面的成果,而非實際部署的成果;採購團隊在評估 KR1 與其他替代方案時,應要求提供現場層級的試點數據,而非僅憑會議現場的示範,才應將柏林 GTC 大會的展示視為具備量產準備度的證據。 一個有用的盡職調查問題很簡單:在引述的 16,000 多台已部署設備中,有多少是僅具備移動功能的 Servi 和 Carti 機器人,仍在執行它們多年來一貫的工作;又有多少客戶現場的 KR1 設備正在針對實際訂單(而非模擬訂單)運行 KINO-2 系統? Bear 的公開資料尚未回答這個問題,而正在比較標書的買家應持續向供應商(包括 Bear 在內)施壓,直到獲得「現場層級」的具體答覆,而非僅是「車隊總數」的概括數據。
此次發布會中值得特別關注的一點是,NVIDIA 的機器人技術堆疊正以足夠快的速度成為通用基礎設施,以致於在服務型與倉儲機器人領域,部署機隊的規模——而非單一機型的原始運算速度——正逐漸成為更難被複製的競爭優勢。
下一個值得關注的具體指標,是 Bear 是否會針對超市退貨或倉儲貨箱試點計畫,披露特定客戶名稱或量化的試點轉為量產比例,因為這將使 KINO-2 從 GTC 柏林大會的展示,轉變為可驗證的商業成果; 第二個指標則是,當 NVIDIA 的其他機器人合作夥伴大規模採用 Isaac OS 時,該系統從此測試版過渡到正式生產版後,能否維持相同的 4 至 8 倍延遲改善效果。
本文綜合了截至 2026 年 10 月 21 日的企業聲明及公開產品資訊。本文僅供一般參考之用,並不
不構成投資、財務或專業建議。









