
Bear Robotics 与 NVIDIA 联合推出 KINO-2 机械臂平台
Bear Robotics 于 2026 年 10 月 21 日在 NVIDIA GTC 柏林大会上发布了 KINO-2——这是一个面向其 KR1 类人机器人的“从演示到技能”学习平台,与此同时,NVIDIA 还发布了 Isaac OS 的首个公开测试版,并正式推出了 Holoscan SDK 5.0。 该平台基于 NVIDIA Jetson AGX Thor 运行,Bear 表示其自研模型和 NVIDIA Isaac GR00T 模型的推理性能分别提升了约 4.2 倍至 8 倍,目前已在仓库货箱处理和超市退货场景中开展试点应用。

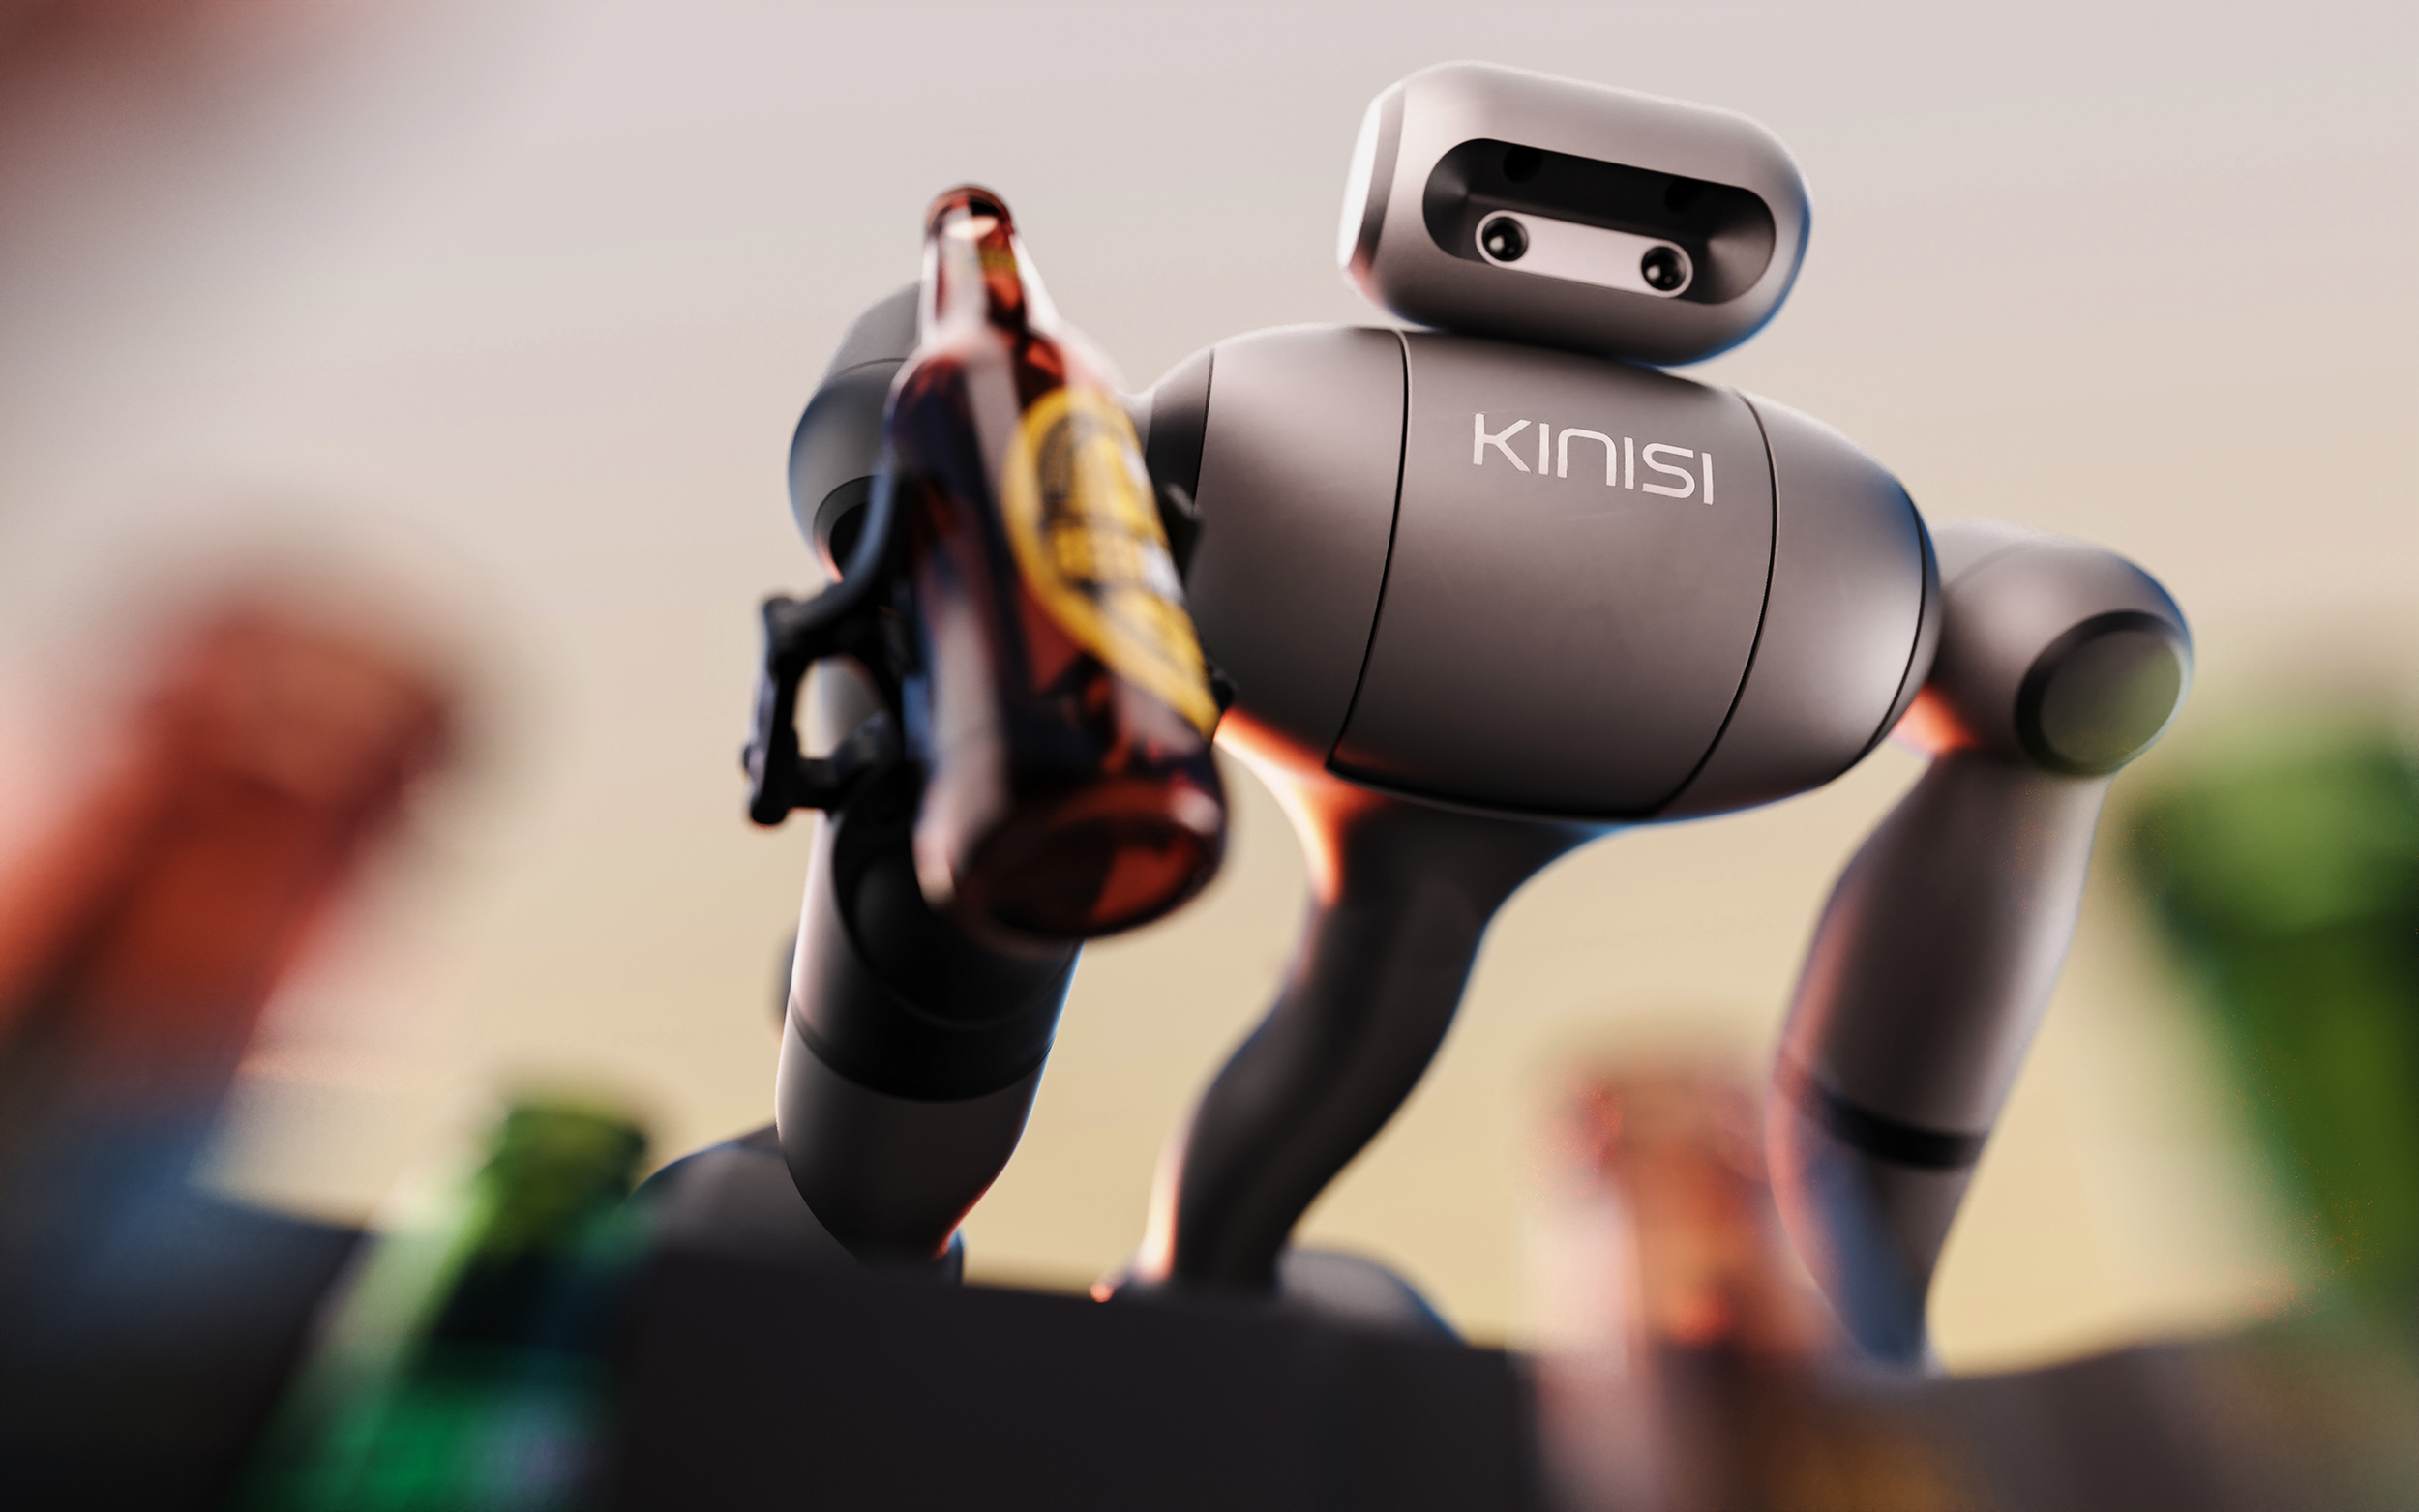
2026年10月21日,柏林。Bear Robotics在英伟达(NVIDIA)的GTC柏林大会上发布了KINO-2——一款专为其KR1类人机器人设计的机器人学习与部署平台。此次发布恰逢英伟达首次公开Isaac OS的公测版,以及Holoscan SDK 5.0的正式发布。 该平台可将录制的人类任务演示转化为KR1在仓库和商店中可执行的操作技能。Bear表示,此次合作使其在NVIDIA全新的Jetson AGX Thor硬件上将模型推理时间缩短了约4至8倍。
Bear Robotics是一家位于旧金山湾区的服务机器人制造商,由首席执行官约翰·哈(John Ha)于2017年创立。 该公司的业务以搬运物品的自主移动机器人为核心:Servi 应用于餐厅,Carti 应用于医院和养老院,相关平台目前已在北美、欧洲和亚洲的 5,000 多个客户地点部署了超过 16,000 台设备。 直到今年之前,Bear的机器人虽然能移动物体,但无法进行抓取操作。 这一空白在2026年6月得以填补,当时Bear收购了总部位于英国布里斯托尔的Kinisi Robotics,由此引入了KR1轮式类人机器人、名为Kino的内部操作学习程序,以及Kinisi创始人布伦·皮尔斯——他加入Bear担任首席机器人官。
KINO-2是该操作技术研发的第二代成果,它并非独立推出的产品,而是Kinisi整合后的产物。该平台遵循明确的流程:Bear先录制工人执行任务的演示视频,利用这些数据对模型进行训练和优化,在KR1机器人上评估生成的技能,然后进入客户试点阶段。 该平台既支持Bear自研模型,也兼容外部基础模型(包括NVIDIA的Isaac GR00T),因此当客户需求日益严苛时,公司无需重建部署管道,即可直接替换为第三方模型。 皮尔斯直接阐述了“演示优先”方法背后的逻辑:“从事某项工作的人员本身就了解相关产品和设备
“以及工作流程。”从工作人员那里获取这些知识,而不是手动编码每个动作,正是整个平台构建的前提。与英伟达的合作正是工程细节的核心所在。目前处于首个公开测试版的 Isaac OS 构成了 KINO-2 感知运行时的骨干,它运行在英伟达全新的 Jetson AGX Thor 计算模块上,并搭配了同日正式发布的 Holoscan SDK 5.0。 Bear 利用 NVIDIA 的 Isaac ROS Bridge 将该运行时集成到其现有的自主驾驶堆栈中,而非围绕新平台重建导航和车队管理软件;同时,该公司还设计了一款定制的 Thor 载板,以取代此前基于 FPGA 的摄像头板设计。 这种安排使Bear能够在NVIDIA机器人软件广泛发布之前率先获得使用权,并能与开发团队建立直接的工程联系;作为交换,Bear将提供生产部署反馈,NVIDIA可将其整合到Isaac OS的后续版本中。
Bear 自身公布的基准测试结果(由内部测量而非独立验证)最直观地体现了这一合作带来的成效。在 Thor 上运行 GR00T 推理时,通过结合使用 Isaac OS、TensorRT 和模型量化技术,执行时间从约 500 毫秒降至约 60 毫秒,性能提升约 8 倍。 针对 GR00T 1.7 的更详细数据表明,每个动作块的 GPU 执行中位数为 56.6 毫秒,较早期四引擎构建版本的 92.2 毫秒有所下降。这一提升是通过将模型拆分到八个 TensorRT 引擎上,并对视觉变换器、 扩散变换器以及交叉注意力键值投影上应用了FP8量化。Bear公司自研模型的执行时间从72.3毫秒缩短至17.2毫秒,相较于普通PyTorch执行速度提升了4.2倍。 此外,Bear 表示,通过调整指令运动的执行方式,将指令加冲量降低了约七倍,从 237 米/秒³ 降至 33 米/秒³。这一改进对演示视频的影响较小,但对机械臂的磨损、功耗以及
在仓库车间内,它能在一整个班次的时间里在人员周围安全运行。这些数据背后,是一个旨在持续重新规划而非执行固定脚本的控制回路。KR1 接收摄像头图像、机械臂和夹爪状态以及任务条件信号,其内部模型会预测未来四秒内的动作,即以 10 赫兹的频率执行 40 个步骤。 机器人根据该计划执行单个持续十分之一秒的步骤,随后进行观察并再次预测。训练数据源自遥操作演示,其中记录了同步的摄像头画面、机器人状态和操作员动作;同时利用 NVIDIA 的 Cosmos 世界模型对演示视频进行重构,使模型所见的视觉变异性比原始录像更为丰富。 在NVIDIA的Isaac Lab中,模拟训练通过1,024台并行的KR1实例运行策略;在一项引用的拾取任务运行中,该任务使用模拟器提供的状态而非摄像头输入,每次拾取所需时间从7.4秒降至3.7秒。 该模拟结果有力地表明了该学习方法在理想条件下的潜力,但并非对实际部署性能的承诺,评估该平台的读者应明确区分这两者。
在NVIDIA展位上,Bear演示了其销售团队未来数月内可能反复使用的场景:仓库管理系统下达订单后,运行KINO-2的KR1机器人会拣选瓶子、装箱、将货物送至交货点,并带着空箱返回,整个循环无需人工指导每个动作。 Bear首席技术官李方伟直白地阐述了商业逻辑:“我们的客户需要完成整个工作流程:装箱、搬运以及运回空箱。”这句话比任何基准测试表都更准确地概括了Bear的实际销售主张。 该公司已在超市退货处理和仓库货箱搬运领域开展了试点项目,尽管未透露具体客户、试点数量或正式上线日期,因此除演示区之外的实际部署规模仍是一个
这只是公司的宣称,而非有据可查的事实。此次发布背后的竞争逻辑才是买家应重点关注的。英伟达正向广泛的人形机器人和移动机器人制造商提供Isaac OS、GR00T和Isaac Lab,这意味着底层的感知和基础模型层正逐渐成为共享基础设施,而非任何单一公司的专有优势。 如果某家机器人制造商仅仅将英伟达的参考堆栈封装在自己的硬件中,仅凭智能水平就很难实现差异化,因为阅读相同英伟达文档的竞争对手也能达到相似的延迟水平。 Bear的应对之策是将这一共享软件层与更难快速复制的优势相结合:即已在5,000多个客户场所运行的、超过16,000台移动机器人安装基数,以及基于九年餐饮、医院和养老机构部署经验构建的车队管理和工作流软件。 KINO-2的公开设计——即专用于运输的移动机器人和专用于操作的KR1,共享同一层车队管理层——这一设计表明,公司押注于同时掌控仓库或商店工作流的两个环节,在商业上比单独拥有最快的推理管道更为重要。
这使得Bear与仍在构建首个商用移动机器人基础的纯人形机器人开发商有所不同,也区别于那些拥有车队但缺乏操作能力的成熟AMR供应商。 在这场竞争中,资本支持与工程资源的获取同样重要。LG 于 2025 年 1 月收购了 Bear Robotics 的多数股权,此后通过 LG CNS 和 LG Energy Solution 将股权与商业合作相结合,为 Bear 提供了充足的资金储备——而没有母集团支持、仅靠风险投资的人形机器人初创公司则必须另行筹集这笔资金。 正是得益于这一支持,Bear才能在完成收购、搭建新的计算平台的同时,仍能确保其现有的餐厅和医院机器人车队正常运行,而不是
在各项优先事项中选择其中一项。这种组合能否转化为收入,取决于Bear尚未公布的具体数据:客户名单、合同数量、试点转正式部署的转化率,以及针对数据处理线本身的单位经济效益。 显示推理时间从500毫秒缩短至60毫秒的基准测试结果仅是工程层面的成果,而非实际部署结果;采购团队在评估KR1与替代方案时,不应仅凭柏林GTC大会上的演示就将其视为生产就绪的证据,而应要求提供现场级试点数据,而非会议现场的演示。 一个有用的尽职调查问题很简单:在引用的16,000多台已部署设备中,有多少是仅具备移动功能的Servi和Carti机器人,它们仍在执行多年来一直承担的任务;又有多少客户现场的KR1设备正在处理真实订单(而非模拟订单)并运行KINO-2系统。 Bear的公开资料尚未回答这一问题,正在比较投标方案的买家应向包括Bear在内的供应商施压,直到获得基于具体现场的答复,而非整个车队的总数。
此次发布中值得关注的独立要点是:英伟达的机器人技术栈正迅速成为通用基础设施,以至于在服务和仓储机器人领域,部署车队的规模——而非单纯的模型运行速度——正逐渐成为更难被复制的竞争优势。
下一个值得关注的具体指标是,Bear 是否会披露具体客户名称,或公布超市退货及仓库货箱试点项目从试点到量产的转化数据,因为这将使 KINO-2 从 GTC 柏林大会上的演示转变为可验证的商业成果; 第二个关键指标是,当英伟达的其他机器人合作伙伴大规模采用Isaac OS时,该系统从当前测试版向正式生产版过渡后,能否保持4至8倍的延迟降低效果。
本文综合了截至2026年10月21日的公司声明及公开产品信息。本文仅供一般参考,并不
不构成投资、财务或专业建议。









