
Bear Robotics bringt gemeinsam mit NVIDIA die Manipulationsplattform KINO-2 auf den Markt
Bear Robotics stellte am 21. Oktober 2026 auf der NVIDIA GTC Berlin „KINO-2“ vor, eine Plattform zum Lernen von Demonstrationen und Fertigkeiten für seinen Humanoiden KR1. Gleichzeitig wurden die erste öffentliche Beta-Version von Isaac OS sowie die allgemeine Verfügbarkeit des Holoscan SDK 5.0 von NVIDIA bekannt gegeben. Bear berichtet, dass auf dem NVIDIA Jetson AGX Thor bei seinen hauseigenen Modellen sowie bei den NVIDIA Isaac GR00T-Modellen eine etwa 4,2- bis 8-fache Beschleunigung der Inferenz erreicht wird, wobei derzeit Pilotprojekte im Bereich der Kistenhandhabung in Lagerhäusern und bei Rückgaben in Supermärkten laufen.

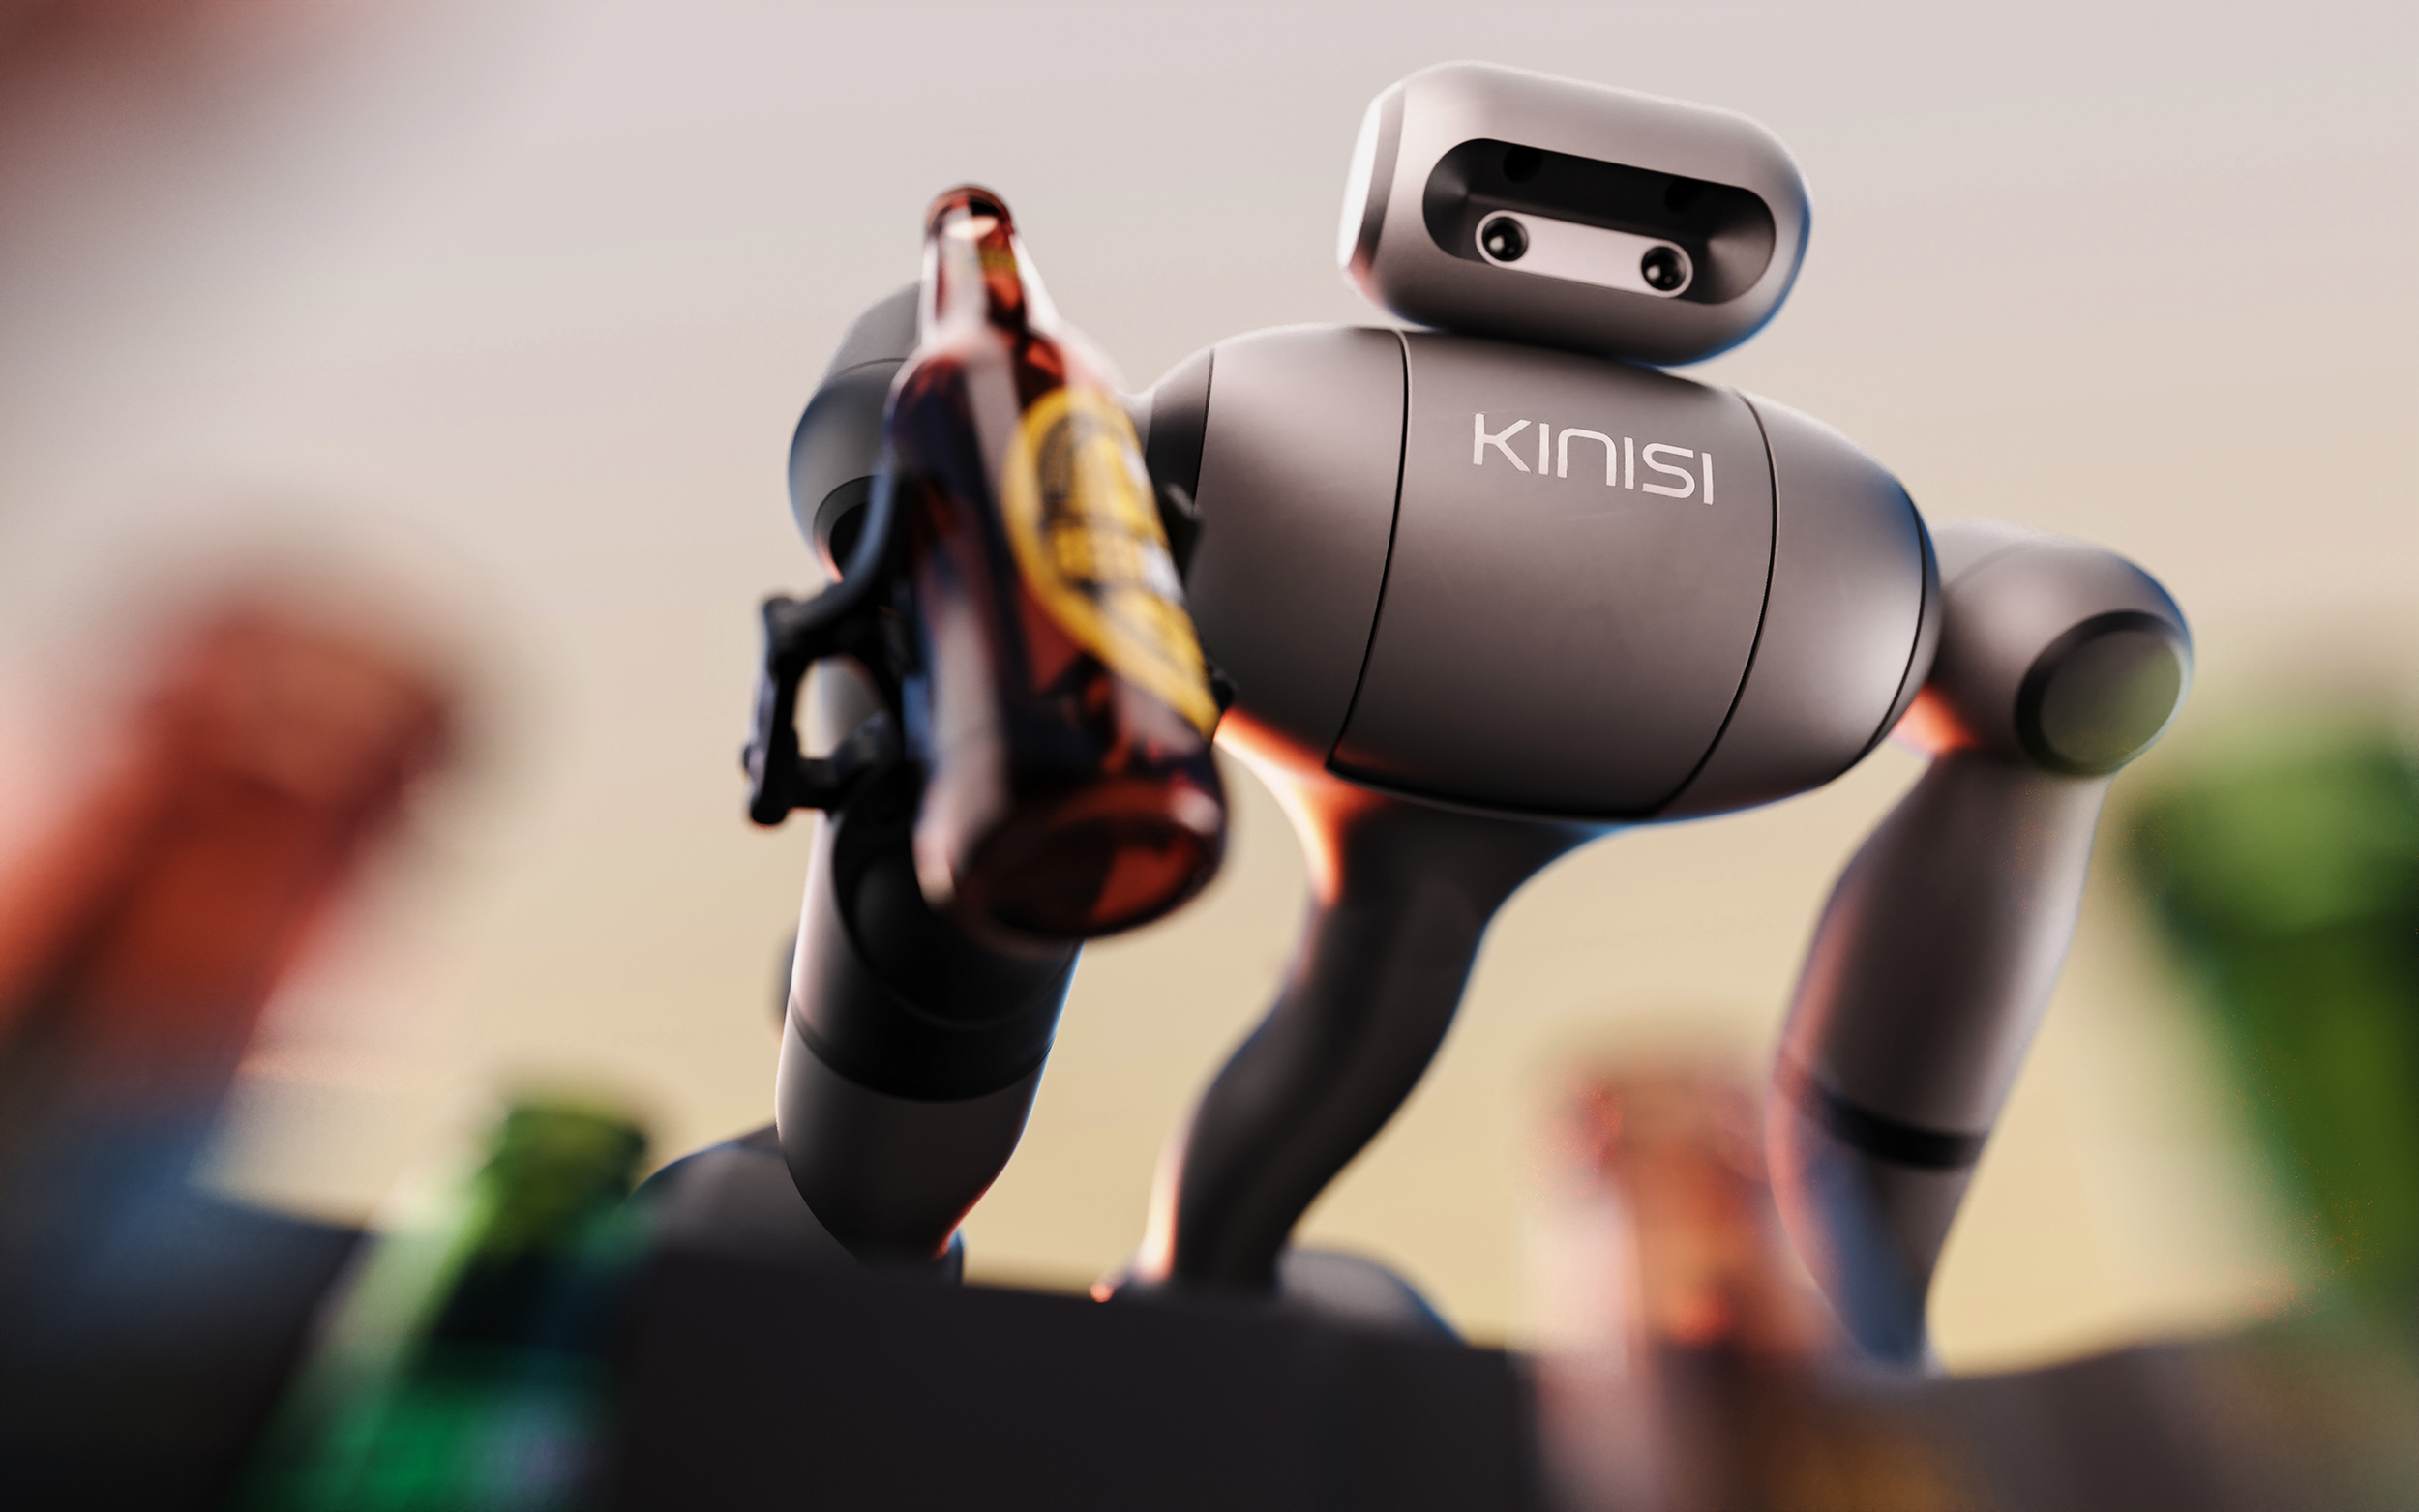
BERLIN, 21. Oktober 2026. Bear Robotics stellte auf der GTC Berlin von NVIDIA „KINO-2“ vor, eine Plattform zum Trainieren und Einsatz von Robotern für seinen Humanoiden KR1. Die Veröffentlichung erfolgte zeitgleich mit der ersten öffentlichen Beta-Version von Isaac OS von NVIDIA und der allgemeinen Verfügbarkeit des Holoscan SDK 5.0. Die Plattform wandelt aufgezeichnete Demonstrationen menschlicher Arbeitsabläufe in Manipulationsfähigkeiten um, die der KR1 in Lagerhäusern und Geschäften ausführen kann. Bear gibt an, dass die Zusammenarbeit die Modellinferenzzeiten auf der neuen Jetson AGX Thor-Hardware von NVIDIA um das Vier- bis Achtfache verkürzt habe.
Bear Robotics ist ein in der Bay Area ansässiger Hersteller von Servicerobotern, der 2017 von Geschäftsführer John Ha gegründet wurde. Das Unternehmen hat sein Geschäft auf autonome mobile Roboter aufgebaut, die Gegenstände transportieren: „Servi“ in Restaurants, „Carti“ in Krankenhäusern und Seniorenheimen sowie damit verbundene Plattformen, die mittlerweile in mehr als 16.000 Einheiten an über 5.000 Kundenstandorten in Nordamerika, Europa und Asien im Einsatz sind. Bis zu diesem Jahr bewegten die Roboter von Bear zwar Objekte, konnten diese jedoch nicht handhaben. Diese Lücke wurde im Juni 2026 geschlossen, als Bear das in Bristol, Großbritannien, ansässige Unternehmen Kinisi Robotics übernahm und damit den humanoiden Roboter KR1 auf Rädern, ein hauseigenes Programm zum Erlernen von Manipulation namens „Kino“ sowie den Kinisi-Gründer Bren Pierce, der als Chief Robotics Officer zu Bear wechselte, in das Unternehmen integrierte.
KINO-2 ist die zweite Generation dieser Manipulationstechnologie und eher das Ergebnis der Integration von Kinisi als eine eigenständige Markteinführung. Die Plattform folgt einer festgelegten Abfolge: Bear zeichnet Vorführungen eines Mitarbeiters bei der Ausführung einer Aufgabe auf, trainiert und verfeinert ein Modell anhand dieser Daten, bewertet die daraus resultierende Fertigkeit an einer KR1-Einheit und leitet anschließend einen Pilotversuch beim Kunden ein. Die Plattform ist so konzipiert, dass sie sowohl Bears eigenes internes Modell als auch externe Basismodelle, darunter NVIDIAs „Isaac GR00T“, unterstützt. So kann das Unternehmen bei steigenden Anforderungen des Kunden ein Modell eines Drittanbieters einsetzen, ohne die Bereitstellungs-Pipeline neu aufbauen zu müssen. Pierce beschrieb die Logik hinter dem „Demonstration-First“-Ansatz ganz direkt: „Die Mitarbeiter, die eine Aufgabe ausführen, kennen die Produkte und Geräte bereits
„… und den Arbeitsablauf.“ Dieses Wissen von den Mitarbeitern zu erfassen, anstatt jede Bewegung manuell zu programmieren, ist die Grundlage, auf der die gesamte Plattform aufbaut.Die technischen Details ergeben sich aus der Partnerschaft mit NVIDIA. Isaac OS, das sich derzeit in der ersten öffentlichen Beta-Phase befindet, bildet das Rückgrat der Wahrnehmungs-Laufzeitumgebung von KINO-2. Es läuft auf dem neuen Jetson AGX Thor-Rechenmodul von NVIDIA und wird mit dem Holoscan SDK 5.0 kombiniert, das am selben Tag allgemein verfügbar wurde. Bear nutzte die Isaac ROS Bridge von NVIDIA, um diese Laufzeitumgebung in seinen bestehenden Autonomie-Stack zu integrieren, anstatt seine Navigations- und Flottensoftware rund um die neue Plattform neu zu entwickeln, und entwarf ein maßgeschneidertes Thor-Trägerboard als Ersatz für ein früheres FPGA-basiertes Kameraboard-Design. Diese Konstellation ermöglicht Bear einen frühzeitigen Zugang zu NVIDIAs Robotik-Software noch vor deren breiterer Veröffentlichung sowie direkten technischen Kontakt mit dem Entwicklungsteam – im Gegenzug für Feedback aus dem produktiven Einsatz, das NVIDIA in spätere Versionen von Isaac OS einfließen lassen kann.
Die von Bear selbst veröffentlichten Benchmarks, die intern gemessen und nicht unabhängig verifiziert wurden, zeigen das deutlichste Ergebnis dieses Zugangs. Die GR00T-Inferenz auf Thor sank durch den kombinierten Einsatz von Isaac OS, TensorRT und Modellquantisierung von etwa 500 Millisekunden auf etwa 60 Millisekunden – eine etwa achtfache Beschleunigung. Eine detailliertere Angabe für GR00T 1.7 beziffert die mediane GPU-Ausführungszeit pro Aktionsblock auf 56,6 Millisekunden – eine Reduzierung gegenüber 92,2 Millisekunden in einer früheren Version mit vier Engines. Erreicht wurde dies durch die Aufteilung des Modells auf acht TensorRT-Engines und die Anwendung von FP8-Quantisierung auf den Vision-Transformer, Diffusionstransformator sowie bei den Schlüssel- und Wertprojektionen der Cross-Attention. Das firmeneigene Modell von Bear wurde von 72,3 Millisekunden auf 17,2 Millisekunden verkürzt, was einer 4,2-fachen Beschleunigung gegenüber der reinen PyTorch-Ausführung entspricht. Unabhängig davon gibt Bear an, dass Änderungen an der Ausführung von Bewegungsbefehlen den Befehlsruck um etwa das Siebenfache von 237 auf 33 Meter pro Sekunde im Kubik reduziert haben – eine Veränderung, die für ein Demovideo weniger von Bedeutung ist, dafür aber umso mehr für den Verschleiß, den Energieverbrauch und
verhält sich während einer gesamten Schicht sicher im Umfeld von Personen auf einer Lagerfläche.Hinter diesen Zahlen verbirgt sich ein Regelkreis, der darauf ausgelegt ist, ständig neu zu planen, anstatt ein festes Skript auszuführen. Der KR1 nimmt Kamerabilder, den Status von Arm und Greifer sowie ein aufgabenbezogenes Signal auf, und sein hauseigenes Modell prognostiziert einen vier Sekunden langen Aktionshorizont, bestehend aus vierzig Schritten bei 10 Hertz. Der Roboter führt einen einzelnen Schritt von einer Zehntelsekunde aus diesem Plan aus, beobachtet dann die Situation und erstellt eine neue Vorhersage. Die Trainingsdaten stammen aus ferngesteuerten Demonstrationen, bei denen synchronisierte Kameraaufnahmen, der Roboterzustand und die Aktionen des Bedieners aufgezeichnet wurden. Dabei kommen die „Cosmos“-Weltmodelle von NVIDIA zum Einsatz, um die Demonstrationsvideos so umzugestalten, dass das Modell mehr visuelle Variationen wahrnimmt, als die Originalaufnahmen enthielten. In simulierten Trainingsläufen werden Strategien auf 1.024 parallelen KR1-Instanzen im Isaac Lab von NVIDIA ausgeführt; in einem angeführten Durchlauf einer Greifaufgabe, bei dem der vom Simulator bereitgestellte Zustand anstelle von Kameraeingaben verwendet wurde, sank die Zeit pro Greifvorgang von 7,4 auf 3,7 Sekunden. Dieses Simulationsergebnis ist ein nützlicher Hinweis darauf, was der Lernansatz unter idealen Bedingungen leisten kann – es handelt sich jedoch nicht um eine Aussage über die Leistung im Einsatz; Leser, die die Plattform bewerten, sollten diese Unterscheidung beachten.
Am Stand von NVIDIA führte Bear die Demonstration durch, die das Vertriebsteam wahrscheinlich noch monatelang wiederverwenden wird: Ein Lagerverwaltungssystem erteilt einen Auftrag, und ein KR1 mit KINO-2 kommissioniert Flaschen, packt eine Kiste, liefert sie an eine Abgabestelle und kehrt mit dem leeren Behälter zurück, wobei der Zyklus wiederholt wird, ohne dass ein Mensch jede Bewegung anweisen muss. Fangwei Li, Chief Technology Officer bei Bear, formulierte die geschäftliche Logik klar und deutlich: „Unsere Kunden benötigen die Erledigung des gesamten Auftrags: das Verpacken der Kiste, deren Transport und das Zurückbringen einer leeren Kiste.“ Dieser Satz fasst das eigentliche Verkaufsargument von Bear besser zusammen als jede Benchmark-Tabelle. Das Unternehmen führt bereits aktive Pilotprojekte im Bereich der Rückgabeverarbeitung in Supermärkten und der Kistenabfertigung in Lagern durch, nannte jedoch keine konkreten Kunden, die Anzahl der Pilotprojekte oder Termine für die Inbetriebnahme, sodass der Umfang des praktischen Einsatzes über den Demonstrationsbereich hinaus weiterhin ein
Es handelt sich hierbei eher um eine Behauptung des Unternehmens als um eine belegte Tatsache.Die Wettbewerbslogik hinter dieser Markteinführung ist der Punkt, auf den Käufer ihr Augenmerk richten sollten. NVIDIA stellt Isaac OS, GR00T und Isaac Lab einem breiten Feld von Herstellern humanoider und mobiler Roboter zur Verfügung, was bedeutet, dass die zugrunde liegende Wahrnehmungs- und Fundamentmodell-Ebene zu einer gemeinsamen Infrastruktur wird und nicht länger den proprietären Wettbewerbsvorteil eines einzelnen Unternehmens darstellt. Ein Roboterhersteller, der lediglich den Referenzstack von NVIDIA in seine eigene Hardware integriert, hat nur begrenzten Spielraum, sich allein durch Intelligenz von der Konkurrenz abzuheben, da Wettbewerber, die dieselbe NVIDIA-Dokumentation nutzen, ähnliche Latenzwerte erzielen können. Die Antwort von Bear besteht darin, diese gemeinsame Softwareebene mit etwas zu kombinieren, das sich nicht so schnell kopieren lässt: einer installierten Basis von mehr als 16.000 Mobilitätsrobotern, die bereits an über 5.000 Kundenstandorten im Einsatz sind, sowie Flottenmanagement- und Workflow-Software, die in neun Jahren durch Einsätze in Restaurants, Krankenhäusern und Seniorenheimen entwickelt wurde. Das erklärte Konzept von KINO-2 – spezialisierte mobile Roboter für den Transport und KR1 für die Handhabung, die sich eine Flottenmanagement-Ebene teilen – ist eine Wette darauf, dass es wirtschaftlich wichtiger ist, beide Hälften eines Lager- oder Laden-Workflows zu beherrschen, als isoliert über die schnellste Inferenz-Pipeline zu verfügen.
Damit positioniert sich Bear anders als reine Humanoid-Entwickler, die noch dabei sind, ihre erste kommerzielle Mobilitätsbasis aufzubauen, und anders als etablierte AMR-Anbieter, die zwar über Flotten verfügen, aber keine Lösungen für die Handhabung anbieten. Finanzielle Unterstützung ist in diesem Wettlauf ebenso wichtig wie der Zugang zu technischem Know-how. LG erwarb im Januar 2025 eine Mehrheitsbeteiligung an Bear Robotics und hat diese Beteiligung seitdem durch LG CNS und LG Energy Solution mit kommerziellen Partnerschaften verknüpft, wodurch Bear über eine Finanzierungsbasis verfügt, die ein durch Risikokapital finanziertes Humanoid-Start-up ohne Mutterkonzern separat beschaffen müsste. Diese Unterstützung ist ein wesentlicher Faktor dafür, dass Bear eine Übernahme bewältigen, eine neue Rechenplattform aufbauen und gleichzeitig seine bestehenden Flotten in Restaurants und Krankenhäusern am Laufen halten kann, anstatt
die Priorisierung einer dieser Prioritäten gegenüber den anderen.Ob sich diese Kombination in Umsatz niederschlägt, hängt von Fakten ab, die Bear bislang noch nicht veröffentlicht hat: namentlich genannte Kunden, Vertragszahlen, Konversionsraten von Pilotphase zu Produktion sowie die Stückkosten speziell für die Manipulationslinie. Ein Benchmark, der eine Verkürzung der Inferenzzeit von 500 Millisekunden auf 60 Millisekunden zeigt, ist ein technisches Ergebnis, kein Ergebnis aus dem Einsatz in der Praxis. Beschaffungsteams, die KR1 im Vergleich zu Alternativen bewerten, sollten daher Pilotdaten auf Standortebene anfordern – und nicht nur Vorführungen auf Konferenzen – bevor sie die Präsentation auf der GTC Berlin als Beweis für die Produktionsreife werten. Eine nützliche Frage im Rahmen der Due Diligence ist einfach: Wie viele der genannten über 16.000 eingesetzten Einheiten sind reine Mobilitätsroboter vom Typ Servi und Carti, die die Aufgaben erfüllen, die sie seit Jahren ausführen, und an wie vielen Kundenstandorten läuft eine KR1-Einheit mit KINO-2 im Rahmen eines Live-Auftrags und nicht nur eines inszenierten? Die öffentlichen Unterlagen von Bear geben auf diese Frage noch keine Antwort, und Käufer, die Angebote vergleichen, sollten Anbieter – einschließlich Bear – so lange bedrängen, bis sie eine Antwort auf Standortebene erhalten und nicht nur eine flottenweite Gesamtzahl.
Der wichtigste Punkt, den man aus dieser Markteinführung mitnehmen sollte, ist, dass sich der Robotik-Stack von NVIDIA so schnell zu einer gängigen Infrastruktur entwickelt, dass die Größe der eingesetzten Flotte – und nicht die reine Modellgeschwindigkeit – zum entscheidenden Wettbewerbsvorteil wird, der in der Dienstleistungs- und Lagerrobotik nur schwer nachzuahmen ist.
Der nächste konkrete Indikator, den es zu beobachten gilt, ist, ob Bear einen namentlich genannten Kunden oder eine gemessene Umstellung von Pilotphase auf Serienproduktion für die Pilotprojekte im Bereich Supermarkt-Rückgaben oder Lagerkisten offenlegt, da dies KINO-2 von einer Demonstration auf der GTC Berlin zu einem nachweisbaren kommerziellen Ergebnis machen würde; Ein zweiter Indikator ist, ob der Übergang von Isaac OS von dieser Beta-Version zu einer vollwertigen Produktionsversion die gleichen vier- bis achtfachen Latenzvorteile beibehält, wenn andere Robotikpartner von NVIDIA das System in großem Maßstab einsetzen.
Dieser Artikel fasst Unternehmenserklärungen und öffentliche Produktangaben vom 21.10.2026 zusammen. Er dient ausschließlich allgemeinen Informationszwecken und stellt keine
stellen keine Anlage-, Finanz- oder Berufsberatung dar.









