
ベア・ロボティクス、NVIDIAと共同で「KINO-2」マニピュレーション・プラットフォームを発表
Bear Roboticsは、2026年10月21日にベルリンで開催されたNVIDIA GTC Berlinにおいて、同社のヒューマノイドロボット「KR1」向けのデモンストレーションからスキル習得へとつながる学習プラットフォーム「KINO-2」を発表しました。これと併せて、NVIDIAは「Isaac OS」の初のパブリックベータ版と「Holoscan SDK 5.0」の一般提供を開始しました。 NVIDIA Jetson AGX Thor上で動作するこのプラットフォームについて、Bear社は、自社開発モデルおよびNVIDIA Isaac GR00Tモデルにおいて、推論速度がそれぞれ約4.2倍から8倍向上したと報告しており、現在、倉庫での木箱の取り扱いおよびスーパーマーケットでの返品処理において実証実験が進行中である。

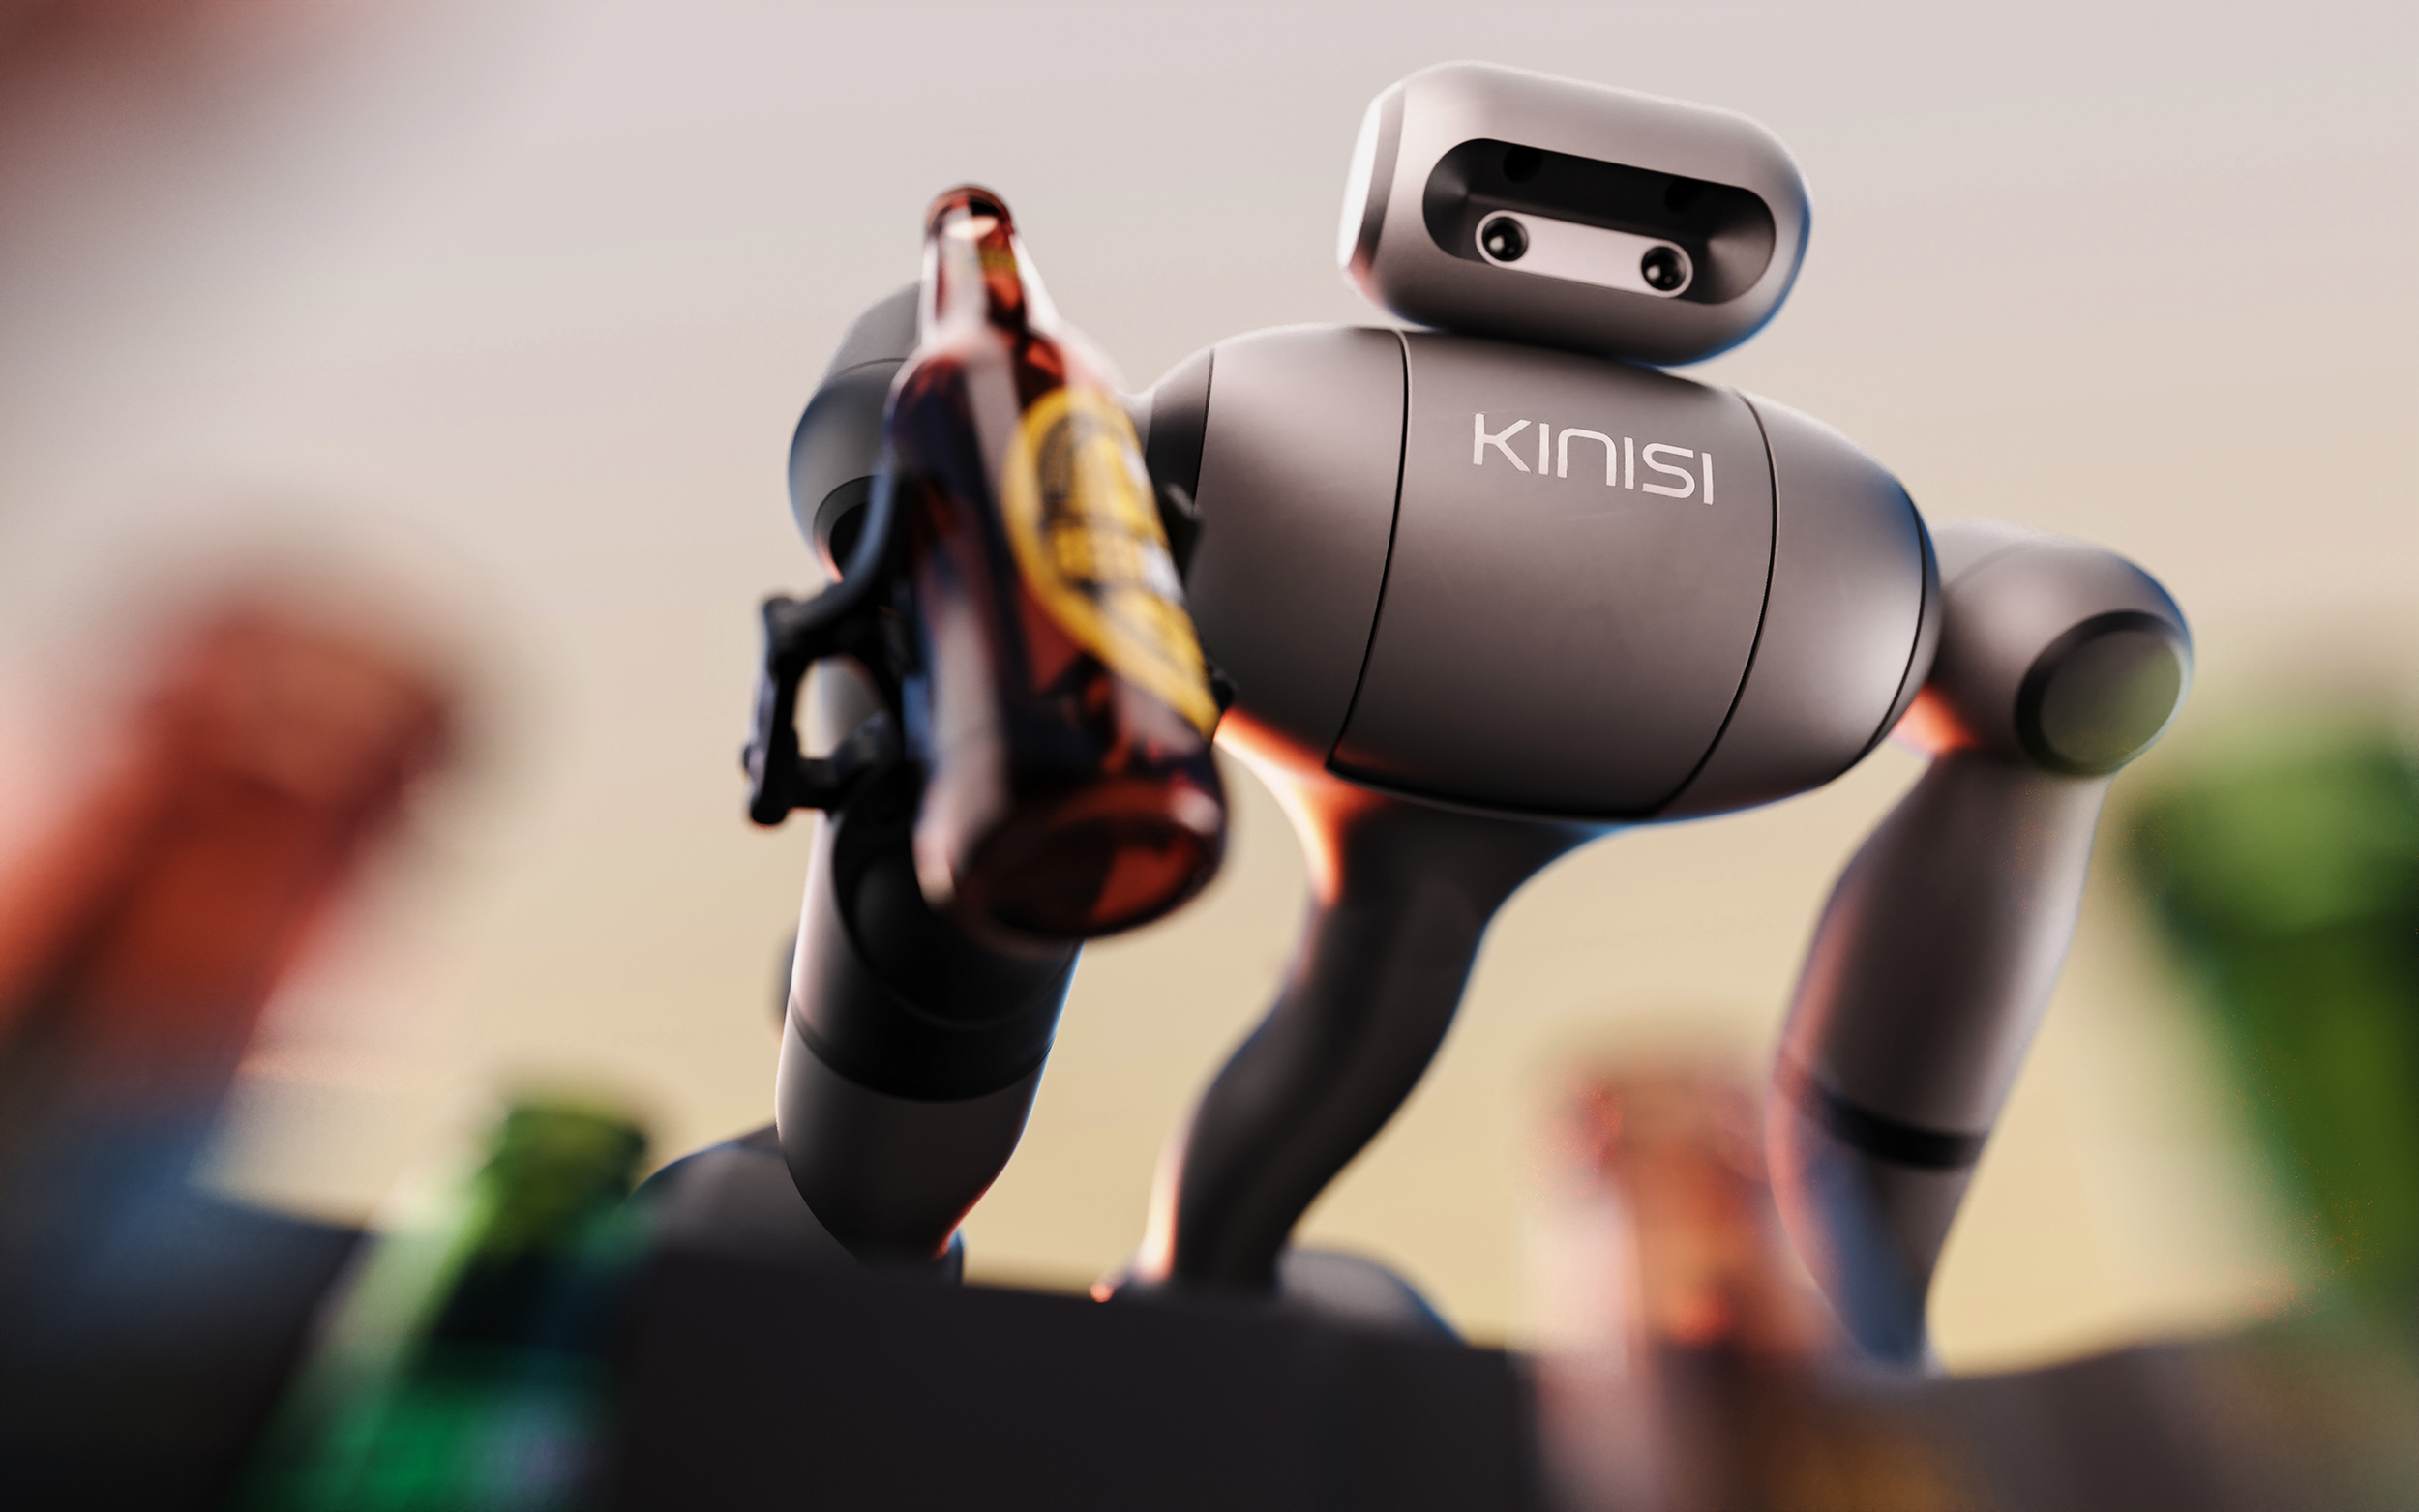
2026年10月21日、ベルリン発。Bear Roboticsは、NVIDIAの「GTC Berlin」カンファレンスにおいて、同社のヒューマノイドロボット「KR1」向けのロボット学習・展開プラットフォーム「KINO-2」を発表しました。この発表は、NVIDIAによる「Isaac OS」の初のパブリックベータ版リリースおよび「Holoscan SDK 5.0」の一般提供開始と時期を合わせて行われました。 このプラットフォームは、人間による作業デモンストレーションの記録を、KR1が倉庫や店舗で実行可能な操作スキルに変換するもので、Bear社によると、この連携により、NVIDIAの新しいJetson AGX Thorハードウェア上でモデルの推論時間が約4~8倍短縮されたという。
Bear Roboticsは、2017年にCEOのジョン・ハ氏によって設立されたベイエリアのサービスロボットメーカーである。 同社は、物を運搬する自律移動ロボットを事業の基盤としており、レストラン向けの「Servi」、病院や高齢者施設向けの「Carti」、および関連プラットフォームは、現在、北米、欧州、アジアの5,000カ所以上の顧客拠点で16,000台以上が導入されている。 今年まで、Bearのロボットは物体を移動させることはできても、物体を把持・操作することはできませんでした。 そのギャップは2026年6月、ベア社が英国ブリストルを拠点とするキニシ・ロボティクス(Kinisi Robotics)を買収したことで解消された。これにより、車輪付きヒューマノイドロボット「KR1」、社内の操作学習プログラム「Kino」、そしてキニシの創業者でベア社の最高ロボティクス責任者(CRO)に就任したブレン・ピアース氏が加わった。
KINO-2は、その操作技術開発の第二世代にあたり、単独での新製品リリースというよりは、キニシ社との統合による成果である。このプラットフォームは、定義された手順に従って動作する。ベア社は、作業者がタスクを実行するデモンストレーションを記録し、そのデータを用いてモデルを学習・改良し、KR1ユニット上で得られたスキルを評価した後、顧客によるパイロット運用に移行する。 このプラットフォームは、Bear社独自の社内モデルと、NVIDIAのIsaac GR00Tを含む外部の基盤モデルの両方をサポートするように構築されている。これにより、顧客の要件がより厳しくなっても、デプロイメントパイプラインを再構築することなく、サードパーティ製モデルに切り替えることが可能となる。 ピアース氏は、この「デモンストレーション優先」アプローチの背景にある論理について、次のように端的に説明した。「業務に従事する人々は、すでにその製品や機器について理解している
「そして作業の順序」。すべての動作を手作業でコーディングするのではなく、作業者からその知識を引き出すこと――これこそが、このプラットフォーム全体の基盤となっている前提です。NVIDIAとの提携は、まさにこの技術的な詳細が具現化されたものです。現在、最初のパブリックベータ版が公開されているIsaac OSは、KINO-2の知覚ランタイムの中核を成しており、NVIDIAの新しいJetson AGX Thorコンピュートモジュール上で動作し、同日に一般提供が開始されたHoloscan SDK 5.0と組み合わされています。 Bear社は、新しいプラットフォームに合わせてナビゲーションやフリート管理ソフトウェアを再構築するのではなく、NVIDIAのIsaac ROS Bridgeを使用して、そのランタイムを既存の自律運転スタックに接続しました。また、以前のFPGAベースのカメラボード設計に代わる、カスタム仕様のThorキャリアボードを設計しました。 この仕組みにより、Bear社はNVIDIAのロボティクスソフトウェアが広くリリースされる前に早期にアクセスできるほか、開発チームと直接技術的な連携を図ることが可能となる。その見返りとして、Bear社は実運用におけるフィードバックを提供し、NVIDIAはそれをIsaac OSの今後のバージョンに反映させることができる。
Bear社が独自に公表したベンチマーク(第三者による検証ではなく社内で測定されたもの)は、このアクセスによる効果を最も明確に示している。Isaac OS、TensorRT、およびモデル量子化を併用することで、Thor上でのGR00T推論処理時間は約500ミリ秒から約60ミリ秒へと短縮され、およそ8倍の性能向上が実現した。 GR00T 1.7に関するより詳細な数値では、アクションチャンクあたりのGPU実行時間の中央値が56.6ミリ秒となり、以前の4エンジン構成での92.2ミリ秒から短縮されました。これは、モデルを8つのTensorRTエンジンに分割し、ビジョントランスフォーマー、 ディフュージョン・トランスフォーマー、およびクロスアテンションのキーと値の投影に対してFP8量子化を適用したことで実現された。Bear社独自の社内モデルは72.3ミリ秒から17.2ミリ秒へと短縮され、通常のPyTorch実行に比べて4.2倍の高速化を達成した。 これとは別に、Bear社によると、指令に基づく動作の実行方法の変更により、指令ジャークが237から33メートル/秒³へと約7分の1に削減されたとのことです。この変更は、デモ動画というよりは、ロボットアームの摩耗や消費電力、
倉庫の作業現場で、1シフトを通じて人々の周囲で安全に動作します。これらの数値の背景には、固定されたスクリプトを実行するのではなく、絶えず再計画を行うように構築された制御ループが存在する。KR1は、カメラ画像、アームとグリッパーの状態、およびタスク条件付け信号を取り込み、その独自モデルが4秒先までの行動(10ヘルツで40ステップ)を予測する。 ロボットはその計画に基づいて0.1秒単位のステップを実行し、その後、状況を観察して再び予測を行います。トレーニングデータは、同期されたカメラ映像、ロボットの状態、およびオペレーターの動作を記録した遠隔操作によるデモンストレーションから得られます。NVIDIAのCosmosワールドモデルを使用してデモンストレーション動画を再構成することで、モデルが元の記録に含まれていたものよりも多くの視覚的バリエーションを認識できるようにしています。 シミュレーションによる学習では、NVIDIAのIsaac Labにおいて1,024台の並列KR1インスタンスでポリシーが実行される。カメラ入力ではなくシミュレータが提供する状態を使用したあるピッキングタスクの実行例では、1回のピッキングにかかる時間が7.4秒から3.7秒に短縮された。 このシミュレーション結果は、理想的な条件下でこの学習アプローチがどのような成果を上げられるかを示す有用な指標であり、実稼働時の性能に関する主張ではない。このプラットフォームを評価する読者は、その区別を明確に認識しておくべきである。
NVIDIAのブースでは、Bear社が今後数ヶ月にわたり営業チームが繰り返し使用するであろうデモを披露した。倉庫管理システムが注文を発行すると、KINO-2を搭載したKR1がボトルをピッキングし、木箱に梱包し、配送ポイントまで運び、空のコンテナを持って戻ってくる。このサイクルを、人間が各動作を指示することなく繰り返す。 Bearの最高技術責任者(CTO)であるFangwei Li氏は、商業的な論理を端的に次のように説明した。「顧客が必要としているのは、木箱への梱包、運搬、そして空の木箱の回収という一連の作業の完了です」。この一言は、いかなるベンチマーク表よりも、Bearの実際の売り込み内容を的確に表している。 同社はすでに、スーパーマーケットの返品処理や倉庫での木箱取り扱いにおいて実証実験を進めているが、具体的な顧客名、実証実験の数、本格稼働日については明らかにしていないため、デモ会場を超えた実環境での導入規模は依然として
これは、裏付けのある事実というよりは、同社の主張に過ぎない。購入者が注目すべきは、この製品発表の背後にある競争上の論理だ。NVIDIAは、ヒューマノイドロボットや移動型ロボットの幅広い開発者層にIsaac OS、GR00T、Isaac Labを提供している。これは、基盤となる知覚機能や基盤モデル層が、特定の企業の独自技術というよりも、共有インフラとなりつつあることを意味する。 NVIDIAのリファレンススタックを自社のハードウェアに組み込むだけのロボットメーカーは、知能面だけで差別化を図る余地が限られている。なぜなら、同じNVIDIAのドキュメントを参照する競合他社も、同様のレイテンシ数値を実現できるからだ。 Bear社の答えは、その共有ソフトウェア層を、短期間で模倣するのが困難な要素と組み合わせることにある。それは、すでに5,000以上の顧客サイトで稼働している16,000台以上の移動ロボットという導入実績に加え、レストラン、病院、高齢者施設での9年間にわたる導入実績に基づいて構築されたフリート管理およびワークフローソフトウェアである。 KINO-2の公称設計——搬送専用の移動ロボットと、操作専用のKR1が1つのフリート管理レイヤーを共有する——は、倉庫や店舗のワークフローの両側面を掌握することが、単独で最速の推論パイプラインを保有することよりも商業的に重要であるという賭けである。
この姿勢は、まだ最初の商用モビリティ基盤を構築中の純粋なヒューマノイド開発企業とは一線を画すものであり、フリートは保有しているものの操作機能を持たない既存のAMRベンダーとも異なる。 この競争において、資本的支援は技術へのアクセスと同様に重要だ。LGは2025年1月にベア・ロボティクスの過半数の株式を取得し、それ以来、LG CNSやLGエナジーソリューションを通じた商業的パートナーシップとこの出資を結びつけ、親会社となるコングロマリットを持たないベンチャー資本によるヒューマノイドスタートアップが別途調達しなければならないような資金の持続期間をベアに提供している。 こうした支援があるからこそ、Bear社は買収を吸収し、新しいコンピューティングプラットフォームを立ち上げて、既存のレストランや病院向けのフリートを同時に稼働させ続けることができるのです。
他の優先事項よりもある1つの優先事項を選ぶこと。その組み合わせが収益につながるかどうかは、ベア社がまだ公表していない事実――具体的には、顧客名、契約件数、パイロットから本番環境への移行率、そしてデータ操作ラインに特化したユニットエコノミクス――にかかっている。 推論時間が500ミリ秒から60ミリ秒に短縮されたというベンチマーク結果は、エンジニアリング上の成果であり、実稼働の結果ではない。KR1を競合製品と比較評価する調達チームは、GTCベルリンでのデモンストレーションを本番稼働の準備が整っている証拠として扱う前に、カンファレンス会場でのデモではなく、現場レベルでのパイロットデータを要求すべきである。 有用なデューデリジェンスの質問は単純だ。引用されている16,000台以上の導入台数のうち、長年にわたり同じ業務を遂行してきた「移動専用」のServiおよびCartiロボットがどれほど含まれているのか、また、ステージング環境ではなく実際の注文に対してKINO-2を実行しているKR1ユニットが稼働している顧客拠点はどれほどあるのか、という点である。 Bear社の公開資料にはまだその答えが示されておらず、入札を比較検討している購入者は、Bear社を含むサプライヤーに対し、フリート全体の総数ではなく、現場レベルの回答が得られるまで強く求めていくべきである。
今回の発表から特に注目すべき点は、NVIDIAのロボティクス・スタックが急速に一般的なインフラとなりつつあり、サービスや倉庫ロボティクスにおいて、単なるモデルの処理速度ではなく、導入されたフリートの規模こそが、他社が模倣するのがより困難な競争優位性になりつつあるということだ。
次に注目すべき具体的な指標は、ベア社がスーパーマーケットの返品処理や倉庫のクレート管理に関するパイロットプロジェクトについて、具体的な顧客名を公表するか、あるいはパイロットから本番導入への移行率を明らかにするかという点である。そうすれば、KINO-2はGTCベルリンでのデモンストレーションの段階から、検証可能な商業的成果へと移行することになる。 2つ目の注目点は、Isaac OSがベータ版から本格的な製品版へと移行する際、NVIDIAの他のロボティクスパートナーがこれを大規模に採用した際にも、4倍から8倍のレイテンシ削減効果が維持されるかどうかである。
本記事は、2026年10月21日時点での各社の声明および公開された製品情報をまとめたものです。本記事は一般的な情報提供のみを目的としており、
これらは、投資、金融、または専門的な助言を構成するものではありません。









