
機器人的自由度:機器人軸的意義,以及自由度越多是否越好
六並非一種設計選擇。 在三維空間中,剛體精確地擁有六個自由度——三個位置自由度、三個旋轉自由度。這是數學計算的結果,而非工程上的偏好。七軸機器人無法觸及六軸機器人無法觸及的任何位置。牠們只是透過不同的路徑抵達相同的位置。大多數為第七軸付費的買家,都以為自己買的是「可達範圍」。

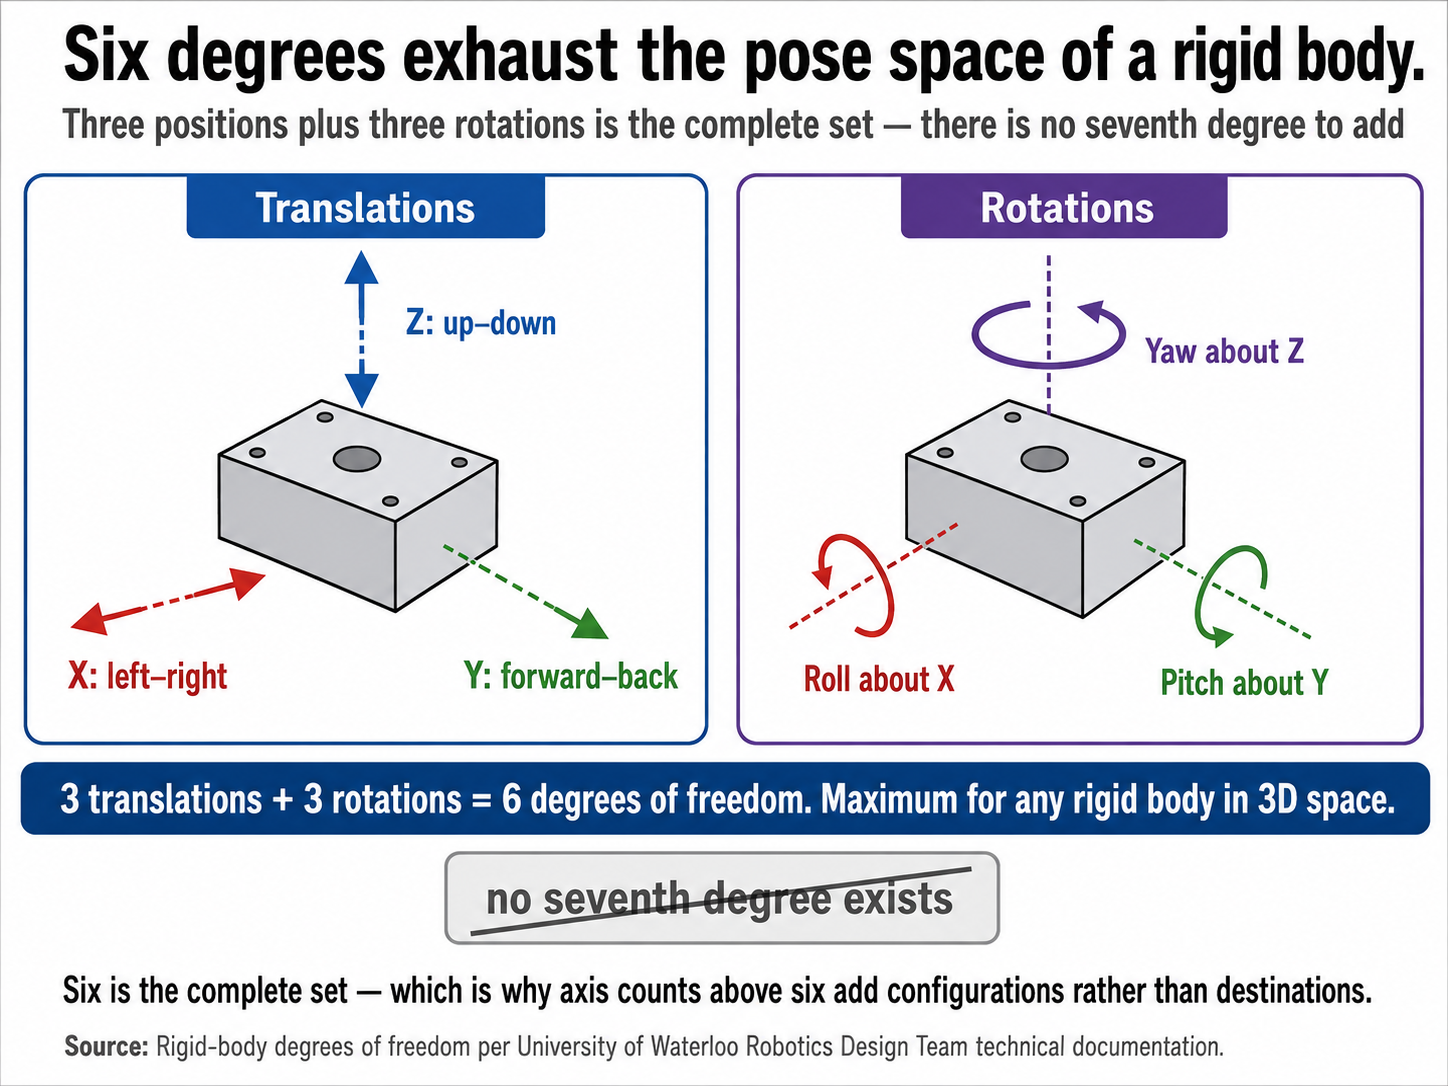
六軸並非設計上的選擇。機器人的自由度在數學上存在明確的上限:三維空間中的剛體可以有三種方式定位,並有三種方式旋轉,這便是全部的組合。 六。七軸機器人無法將其工具放置在六軸機器人無法觸及的任何位置。牠只是透過在移動途中以不同的方式彎折自身肘部,才能抵達相同的位置。
這項區別具有商業價值。國際機器人聯合會(IFR)在《2025年世界機器人報告》中記載,2024年全球工業機器人安裝量達542,076台,這是連續第四年突破50萬台大關,而全球在用機器人總數則為4,663,698台。 其中相當一部分規格的選擇,是基於某人比較各家報價中的軸數,並假設軸數越多,機器就越好的想法。
機器人學中的自由度是什麼?
機器人學中的自由度,是指機械臂能夠進行的獨立關節運動數量。在三維空間中,一個剛體最多擁有六個自由度——三個位置自由度與三個旋轉自由度。工業機器人通常配備四至七個軸,其數量是根據任務需求而定,而非追求最大化。
自由度計量的是機器人工具能夠獨立移動的方式。這點之所以重要,是因為軸數是每份報價單上的首項規格,也是買家最常將其視為品質指標的項目。對於負責規劃生產單元的工程師而言,理解每個軸所發揮的作用,能讓價格比較轉變為適配性評估。
軸即為帶動力傳動的關節。一支六軸機械臂配備六個馬達、六個齒輪箱及六個受控關節,傳統上排列為底座旋轉、肩部、肘部以及三關節手腕。每個關節皆能產生其他關節無法實現的運動。 如圖 1 所示,三組平移與三組旋轉便已涵蓋剛體的姿勢空間——這正是第六軸能完善機械臂功能,而第七軸卻無法進一步擴展其功能的原因。
為何六軸是上限,而非層級
在兩座城市之間修建更多道路,並不會創造出新的城市。這只是開闢了替代路線——當原有路線受阻時,這些路線便顯得極具價值;反之則毫無用處。機器人的自由度在超過六軸後,運作原理亦是如此。
滑鐵盧大學機器人設計團隊在其工程文件中直接闡明了這項限制:對於聲稱擁有七、八或九軸的機械臂,其末端執行器仍僅有六個自由度,因為六是剛體在三維空間中的最大自由度。 這些額外的關節確實存在、具備動力且實用。它們只是無法擴展可達工具姿勢的範圍。
它們所擴展的,是達成該姿勢的途徑集合。 2023 年發表於 arXiv 的一篇關於七自由度旋轉式機械手的分析,精確地描述了這種效應:冗餘關節針對任何給定的末端執行器姿勢,會產生一連串的機械臂配置。當肘關節掃過有效位置的弧線時,工具保持靜止。
若自由度低於六,情況則截然相反。四軸 SCARA 機械手臂雖能將工具定位於水平平面內的任意位置,並繞垂直軸旋轉,卻無法將工具傾斜至該平面之外。這並非缺陷,而是刻意為之的取捨,其代價是犧牲了速度與剛性。
增加軸數能開拓路徑,而非直接抵達目的地。
各軸配置的實際設計目的
三軸笛卡爾座標與龍門式機台會以固定方向在 X、Y、Z 軸上定位工具。對於超大型工件——例如航太面板搬運與擋風玻璃安裝——這些機台仍是正確的選擇,因為其工作範圍呈矩形且極為龐大,且工具無需傾斜。
四軸 SCARA 機械臂——該縮寫代表「選擇性順應性組裝機器人臂」(Selective Compliance Assembly Robot Arm)——
在平面定位的基礎上,增加繞垂直軸的旋轉。 其幾何結構在承受側向載荷時具有高剛性,但在需要繞過或伸入夾具下方時則具備高柔韌性。根據自動化促進協會(A3)的數據,標準型號可在 0.3 至 0.5 秒內完成拾放循環,且成本比載重與工作半徑相似的六軸機械臂低 30% 至 50%。 相較於六軸機械臂較慢的平面作業表現,四軸 SCARA 能在 0.3 至 0.5 秒內完成拾放週期;圖 2 的配置表詳列了各架構為達成此目標所作出的權衡。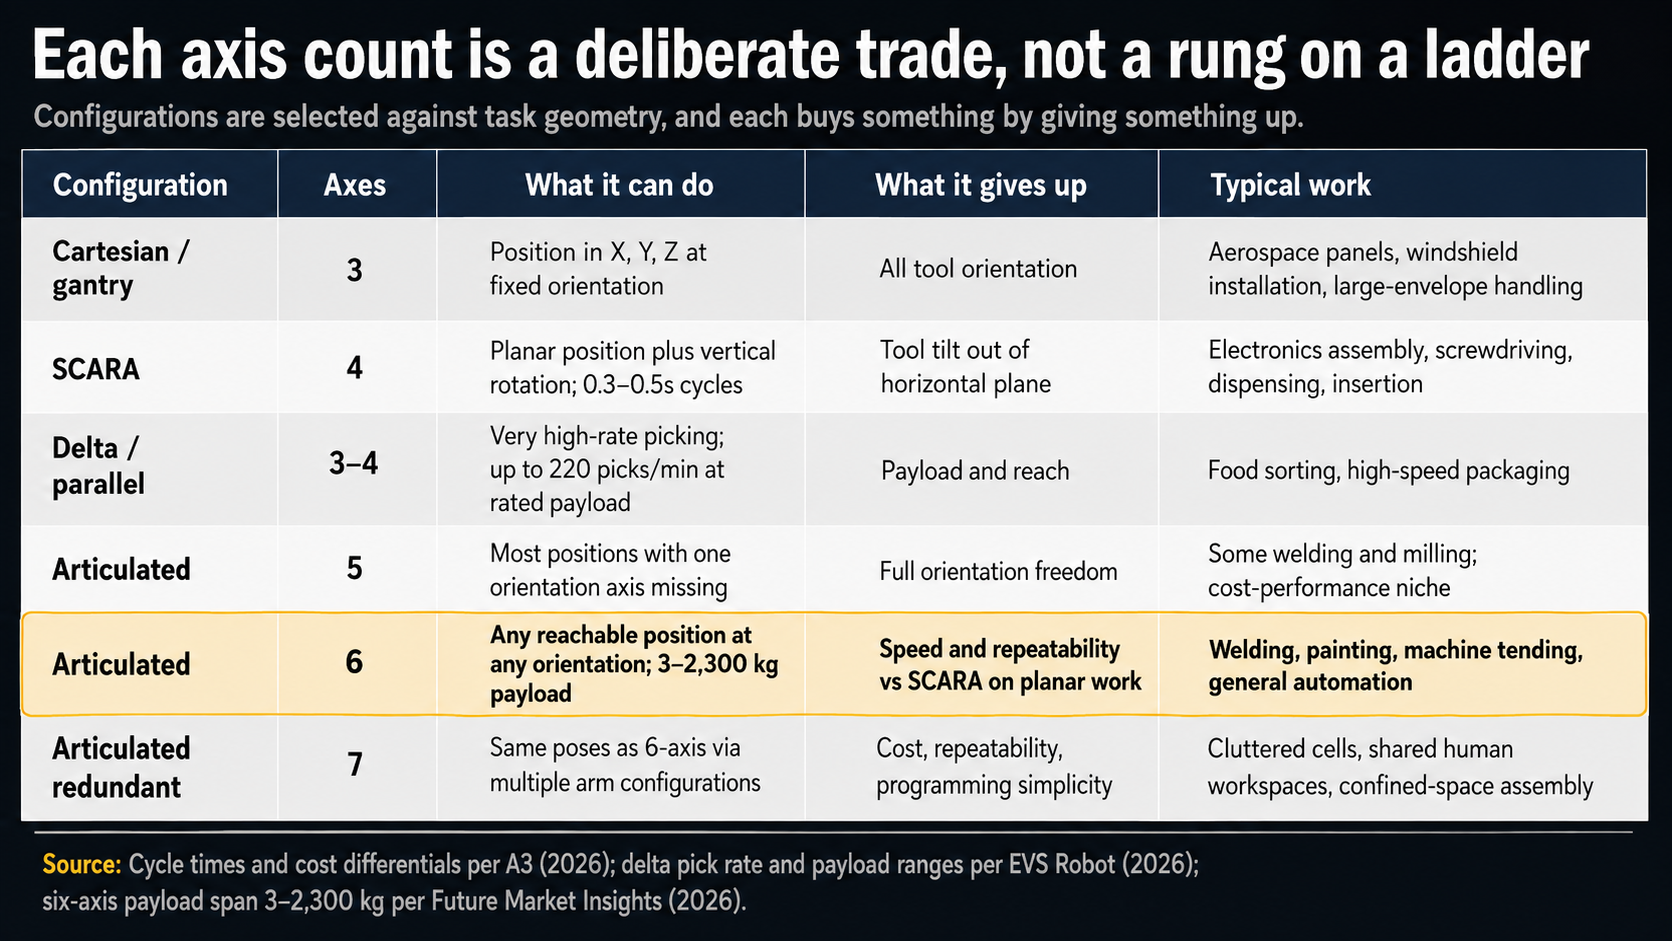
三角形(Delta)與平行(Parallel)機器人則佔據了專業化的極端領域。EVS Robot 記錄其三角形平台在額定負載下可達到每分鐘 220 次拾取——這是串列式架構在處理相同零件質量時無法企及的速率——這正是為何無論該機械臂有何限制,食品分選與高速包裝仍屬三角形機械臂的專屬領域。
五軸機械臂在組裝作業中填補了真正的性價比利基市場,此類作業中工具的朝向保持恆定,儘管其銷量遠低於鄰近的兩類機型。
根據 Future Market Insights(2026)的預測,六軸關節式機械臂是通用型首選方案,其負載範圍涵蓋 3 公斤至 2,300 公斤。 電弧焊接是最明顯的應用例證:焊槍在整個焊接路徑中必須與工件保持特定角度,這需要四軸結構無論花費多少都無法提供的方位控制能力。
額外軸數的代價
業界常將軸數視同馬力般宣傳。然而,同一份規格表上的「重複定位精度」欄位,卻顯示著截然相反的趨勢。
系列式機械臂每增加一個關節,便會增加一個在負載下結構可能產生彎曲的點。結果就是,四軸 SCARA
其重複定位精度為 ±0.010–0.020 毫米,而同載重級別的六軸機械臂則為 ±0.020–0.050 毫米——性能越強的機器,精度反而越低,技術規格表上向來如此記載。 EVS Robot 的技術文件將此差距直接歸因於六個關節串聯鏈中累積的形變。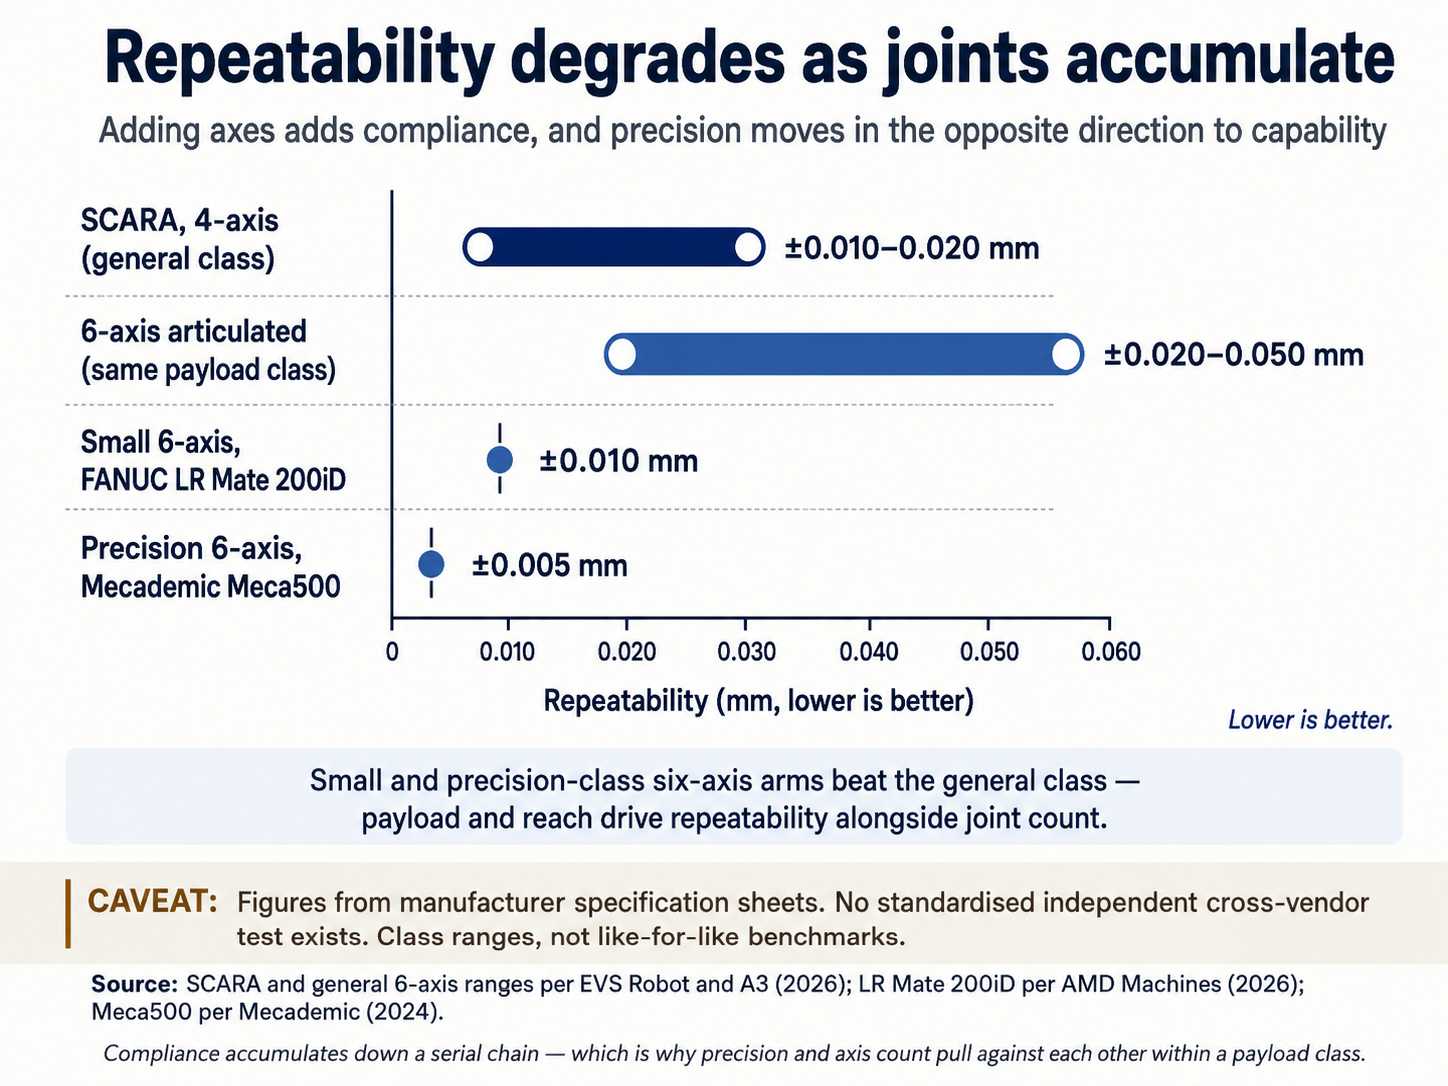
這項比較並非完全公平,圖表中也已註明。除了關節數量外,負載能力和工作半徑也會影響重複定位精度——Mecademic 的六軸 Meca500 可達到 ±0.005 毫米,與其自家的 SCARA 機器人表現相當,因為兩者都是小型精密機器人。 目前尚無橫跨各製造商的標準化獨立測試,因此這些數據僅為類別範圍,而非基準值。
奇點是第二項成本,且屬於幾何現象而非缺陷。所謂奇點,是指當兩個關節軸線對齊時,機械臂因此喪失一個自由度的配置狀態。 根據《PLC Programming》2026年6月刊的技術解析,在六軸機械臂上,當第四關節與第六關節同軸時(即第五關節精確位於 0 度或 180 度時),便會發生腕部奇點。 每台六軸機器人都存在這種奇點。它們限制了控制器可規劃的運動路徑,而為此進行的應對措施,是每製作一個新零件時都必須付出的程式設計成本。
第三項成本在於運算。六軸機械臂的逆運動學針對目標姿勢會產生有限個關節解。 而在七軸機械臂上,則會產生無限多種關節解,控制器必須在每次移動時從中選取一種。這雖是已解決的技術問題,但並非毫無代價——無論是調試時間、循環時間優化,還是診斷機械臂為何選擇特定路徑的難度,都需付出代價。
第七軸如何展現其價值
冗餘應用案例:ABB、Rethink 及狹窄空間作業
七軸機械臂之所以存在,是因為六軸
機械臂會碰到與伸展範圍無關的壁壘。美國專利第 4,973,215 號闡明了其根本問題: 多關節機械臂上的大多數旋轉關節,其旋轉角度最多僅有 180 度,因此當機械臂沿預定路徑移動時,可能發生某個關節達到行程極限,而其他關節卻仍處於行程中段的情況——此時路徑便會中斷,即使該姿勢在幾何上本可達到。運動學冗餘透過在各關節間重新分配運動來解決此問題。 2023 年 arXiv 分析中提及的七自由度平台——ABB 的 YuMi、Rethink Robotics 的 Sawyer 與 Baxter,以及國際太空站遠端操縱系統——皆是為需在保持工具穩定的同時,讓機械手臂自行繞過障礙物的環境所設計。 在共享工作單元中,機械手臂會重新配置姿勢以避開人員行進路徑,同時不中斷任務執行。
7軸機器人是否比6軸機器人更優越?
並非如此——七軸機器人雖能達到與六軸機器人相同的姿勢,但需透過不同的手臂配置來實現。根據滑鐵盧大學機器人設計團隊的文獻記載,三維空間中的剛體最多僅有六個自由度,因此第七軸增加的是冗餘度,而非工作範圍。 在雜亂的作業單元及與人類共用的工作空間中,這項設計極具價值——此時機械臂必須在保持工具位置的同時繞過障礙物;但在開放式工作單元中,它只會增加成本與合規負擔,卻無實質效益。
六軸為業界標準,且現有設備多採用此配置
根據 Mordor Intelligence 的數據,鉸接式機器人在 2025 年仍佔據工業機器人市場 62.52% 的份額,其中絕大多數採用六軸設計。 各研究機構對機型市佔率的數據差異甚大,因為每家對細分市場的定義不同——有些以營收為基準,有些則以安裝量為基準——因此該數字僅能反映主導地位,而非精確數值。
這種主導地位並非出於保守。第七軸並未增添目的地,反而增添了一段繞道。
在擁有清晰進近路徑的開放式工作單元中,繞道選項毫無價值,而機械臂為此付出了代價——包括齒輪箱、馬達、保養週期,以及一定程度的剛性損失。區分這兩種情況的關鍵變數是工作空間的阻礙,而非任務的難度。 當機械手臂必須維持工具姿勢,同時繞過夾具、防護罩、人員或關節限位來移動自身時,冗餘設計才顯得值得。若無任何障礙物阻擋——這正是多數固定式工業工作單元的狀況——冗餘設計便無益處,這也解釋了為何 62.52% 的市場已定型於現狀。
這項發展進一步印證了:
- 《AI 機器人運作原理》:這篇專題探討機器人機制的核心原理,包括為何硬體架構應遵循任務需求,而非追求能力最大化。
- AMR 對比 AGV:差異不在於智慧——而在於由誰為變革買單:移動機器人領域也出現了相同的規格誤判,買家往往比較導航技術,卻忽略了關鍵變數——設施佈局變動的頻率。
- 類人型機器人 vs 傳統自動化:為何這種比較本身就是錯誤的問題:機器人領域中的外型規格辯論,一再聚焦於任務的幾何結構,而非哪台機器更先進。
「六」並非一架持續向上延伸的梯子上的某個踏板。它是那座特定梯子的頂端,其位置由一個事實所決定:在三維空間中,剛體最多只能進行三種平移和三種旋轉,別無其他。低於「六」的任何等級,都是製造商為了換取速度、剛性或節省佔地面積而刻意削減功能——這正是為何
四軸 SCARA 機械手臂的重複定位精度,比功能更強大的六軸機械手臂更高。六軸以上的機械手臂,只是製造商在機械手臂原本就能觸及的姿勢上增加了額外的路徑;當路徑上有障礙物時,這項功能值得花錢,但當路徑暢通無阻時,則毫無價值。 在 2024 年全球安裝的 542,076 台機器人中,到了 2034 年仍能持續發揮價值的,正是那些在任何人提出報價之前,就已根據工件、夾具及進近角度來決定軸數的機器人。常見問題
1. 機器人學中的「DOF」代表什麼?
DOF 代表自由度(degrees of freedom)——即機器人工具可獨立移動的方式數量。三維空間中的剛體最多有六個自由度:沿 X、Y、Z 軸的三個平移,以及繞這些軸的三個旋轉。在串聯式機器人手臂上,每個帶動力關節都會為鏈條貢獻一個自由度。
2. 標準工業機器人有多少軸?
六軸是通用工業應用的標準配置。根據 Mordor Intelligence 的數據,2025 年關節式機器人在工業機器人市場中佔有 62.52% 的市佔率,其中六軸機械臂佔據了絕大部分。 根據 Future Market Insights(2026 年)的數據,六軸平台的負載範圍從 3 公斤到 2,300 公斤不等,涵蓋從電子產品組裝到汽車車身處理等應用。
3. 六軸機器人與七軸機器人有何區別?
六軸機器人在大多數情況下,只需透過每種姿勢對應的單一手臂配置,即可達到其工作範圍內的任何姿勢;而七軸機器人則可透過多種可能的配置來達到相同的姿勢。 第七個關節增加了運動學冗餘,使工具保持靜止的同時,肘部仍能移動。這並不會延長工作半徑,因為對於任何剛體而言,六個自由度已是其能達到的最大值。
4. 機械手臂的軸數越多越好嗎?
不——只有在任務需要時,軸數越多才越好
這是其必要條件。每個額外的關節都會增加串聯鏈的機械順應性,這正是為何根據 EVS Robot (2026) 指出,在相同負載等級下,四軸 SCARA 機器人可達到 ±0.010–0.020 mm 的重複定位精度,而六軸機械臂則為 ±0.020–0.050 mm。額外的軸數也會增加成本、維護項目及程式設計難度。5. SCARA 機器人用於什麼用途?
SCARA 機器人主要用於平面組裝作業——如拾取與放置、鎖螺絲、點膠及插入。其四軸結構可將工具定位於水平平面內的任意位置,並繞垂直軸旋轉,但無法將工具傾斜出該平面。 A3 報告指出,標準機型完成拾放週期的時間為 0.3 至 0.5 秒,成本比負載能力與工作半徑相當的六軸機械臂低 30% 至 50%。
6. 何謂機器人奇點?
奇點是一種機械臂配置,當兩個關節軸線重合時,會導致某個自由度暫時喪失。根據《PLC Programming》(2026年6月號)的說明,在六軸機器人上,當第四和第六關節在第五關節位置精確為 0 度或 180 度時,腕部奇點便會發生。 每台六軸機器人都存在奇點——這是串聯鏈結構的幾何結果,並非故障。
7. 機器人焊接需要多少軸?
電弧焊接通常需要六軸。焊槍在整個焊接路徑中必須與工件保持特定角度,這要求在每個位置都能獨立控制工具的方位——這是四軸 SCARA 無論花多少錢都無法提供的功能。五軸機械臂適用於某些焊接應用,其中工具方位保持不變,但六軸仍是業界標準。










