
机器人学中的自由度:机器人轴的含义以及自由度越多越好吗
“六”并非设计上的选择。 三维空间中的刚体恰好有六个自由度——三个位置自由度,三个旋转自由度。这是数学计算的结果,而非工程上的偏好。七轴机器人无法到达六轴机器人无法到达的任何位置。它们只是通过不同的路径到达相同的位置。大多数为第七轴买单的买家都以为自己买到了更广的作业范围。

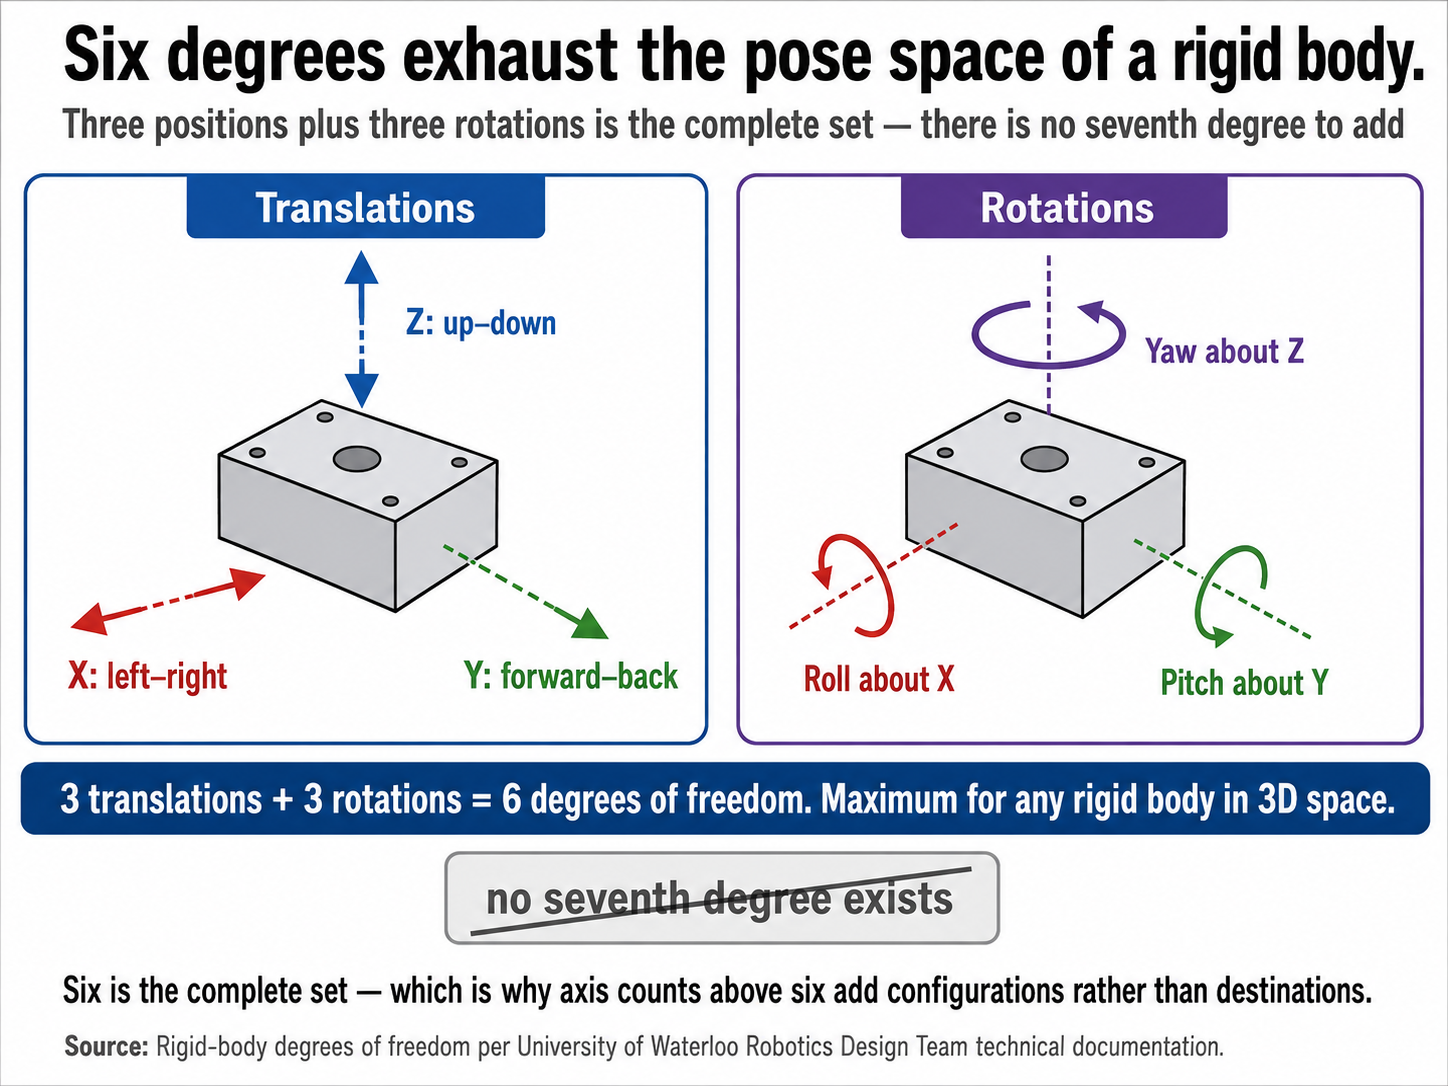
六轴并非一种设计选择。机器人学的自由度存在一个严格的数学上限:三维空间中的刚体可以有三种平移方式和三种旋转方式,这就是全部。 六个。七轴机器人无法将工具放置在六轴机器人无法触及的任何位置。它只是通过在移动过程中以不同的方式折叠自己的“肘部”,才能到达相同的位置。
这种区别具有经济价值。国际机器人联合会在其《2025年世界机器人报告》中记录,2024年全球工业机器人安装量达542,076台,这是连续第四年超过50万台,而全球在役机器人总量为4,663,698台。 其中相当一部分规格的选择,源于用户在比较不同报价时的轴数,并错误地认为轴数越多,机器就越好。
机器人中的自由度是什么?
机器人学中的自由度是指机械臂能够进行的独立关节运动的数量。三维空间中的刚体最多有六个自由度——三个位置自由度和三个旋转自由度。工业机器人通常配备4到7个轴,其数量是根据任务需求来匹配的,而非追求最大化。
自由度衡量的是机器人工具能够独立运动的方式。这一点如今尤为重要,因为轴数是每份报价单上的首要参数,也是买家最常将其视为质量评判标准的指标。对于负责规划生产单元的工程师而言,理解每个轴所发挥的作用,能将价格比较转化为适用性评估。
轴即带动力传动的关节。一个六轴机械臂拥有六个电机、六个减速器和六个受控关节,通常排列为基座旋转、肩关节、肘关节以及三关节腕部。每个关节都能实现其他关节无法完成的运动。 如图1所示,三个平移和三个旋转便已穷尽刚体的姿态空间——这就是为什么第六轴能使机械臂功能完备,而第七轴却无法进一步扩展其功能。
为何六轴是上限而非分级
在两座城市之间修建更多道路并不会创造出新的城市。它只是提供了替代路径——当某条路被阻断时,这些路径很有价值;当道路畅通时,它们则毫无用处。机器人轴数超过六个后,其作用原理也是如此。
滑铁卢大学机器人设计团队在其工程文档中直接指出了这一限制:对于声称拥有七、八或九个轴的机械臂,其末端执行器仍只有六个自由度,因为在三维空间中,刚体的自由度上限就是六个。 这些额外的关节是真实存在的、由动力驱动且实用的。它们只是无法扩展可达到的工具姿态范围。
它们所扩展的是到达该姿态的路径集合。 2023年发表在arXiv上的一篇关于七自由度回转式机械手的分析文章精准地描述了这一效应:冗余关节针对任何给定的末端执行器姿态,都能产生连续的机械臂配置。工具保持静止,而肘关节则在有效位置的弧线上扫过。
当自由度低于六时,情况则恰恰相反。一台四轴SCARA机械臂能够将工具定位在水平平面内的任意位置,并绕垂直轴旋转,但无法将工具倾斜出该平面。这并非缺陷,而是刻意为之的取舍,其代价是牺牲了速度和刚度。
增加轴数能提供更多路径,而非终点。
每种轴配置的实际设计目的
三轴笛卡尔坐标和龙门式机器人在X、Y、Z轴上以固定方向定位工具。对于超大工件(包括航空航天面板搬运和挡风玻璃安装等),它们仍是正确的选择——此类工件的工作范围呈矩形且极其庞大,且工具无需倾斜。
四轴 SCARA 机械臂——该缩写代表“选择性顺应性装配机器人臂”(Selective Compliance Assembly Robot Arm)——
在平面定位的基础上增加绕垂直轴的旋转。 该几何结构在承受侧向载荷时刚性强,而在需要绕过或穿过夹具下方时则具有柔性。根据自动化推进协会(A3)的数据,标准型号可在0.3至0.5秒内完成拾放循环,其成本比载荷和工作半径相似的六轴机械臂低30%至50%。 相比六轴机械臂较慢的平面运动性能,四轴SCARA机械臂可在0.3至0.5秒内完成拾放循环;图2中的配置表详细列出了每种架构为实现这一目标所做出的权衡。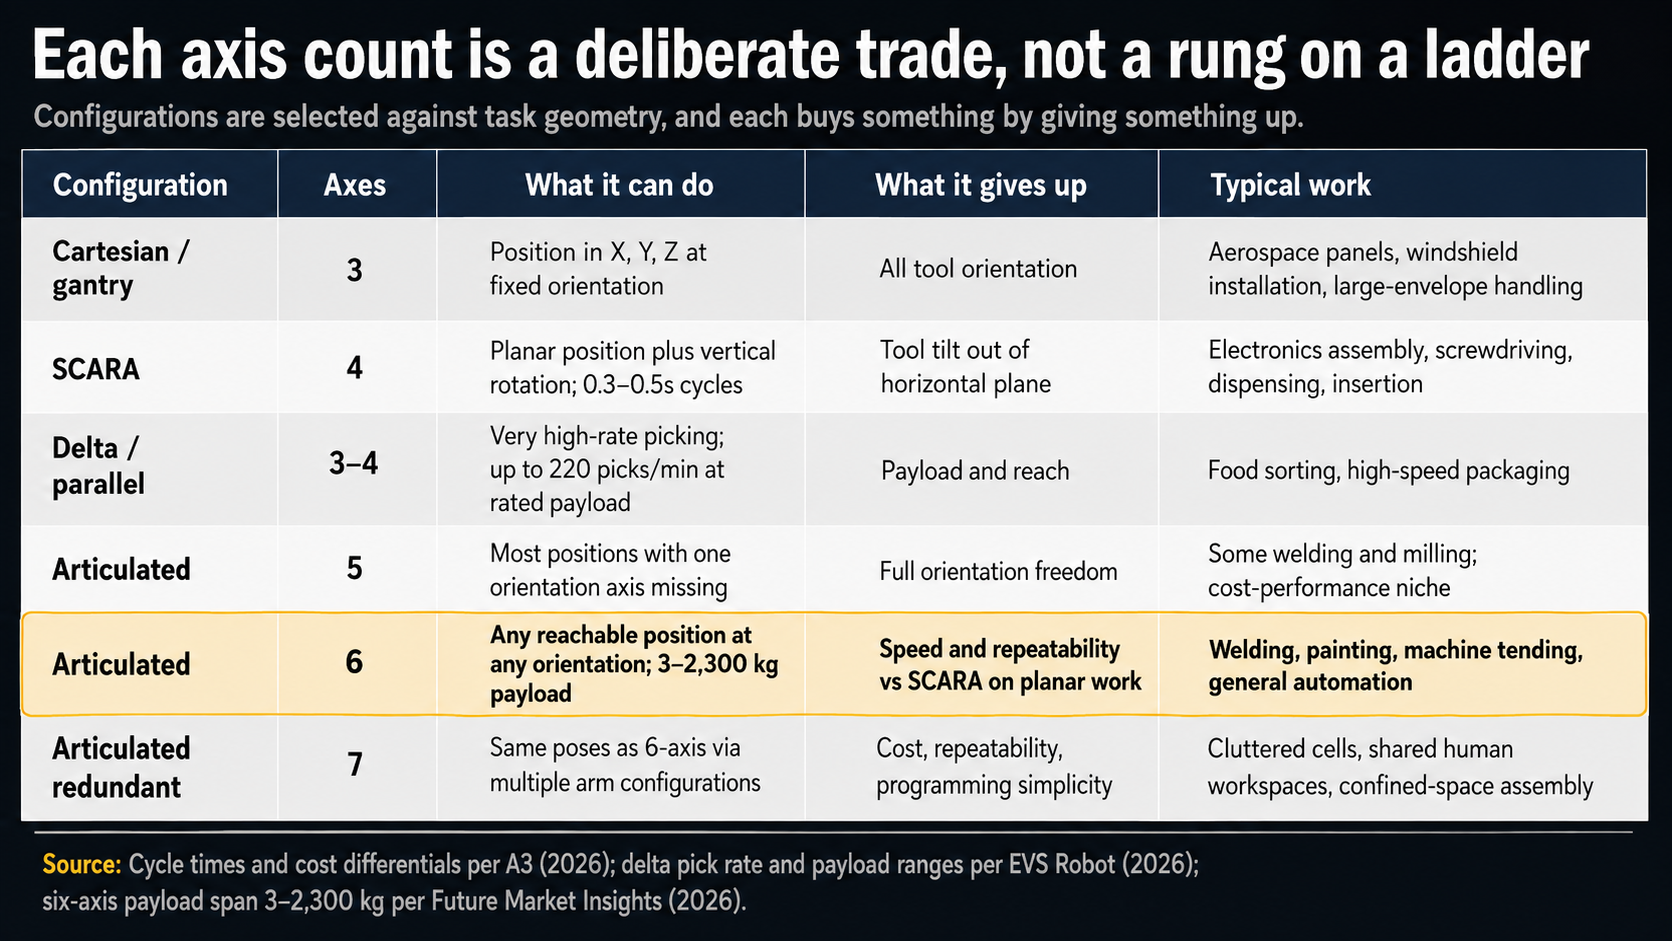
三角机器人和平行机器人占据了专业领域的极端位置。EVS Robot 记录其三角平台在额定负载下可达到每分钟 220 次拾取——这是串行架构在处理相同零件质量时无法企及的速率——这就是为什么无论该机械臂存在何种局限,食品分拣和高速包装领域仍由三角机器人主导。
五轴机械臂在装配工作中填补了真正的性价比利基市场,前提是工具方向保持一致,尽管其销量远低于上述两种架构。
根据 Future Market Insights(2026)的预测,六轴关节式机械臂是通用领域的默认选择,其负载范围从 3 公斤到 2,300 公斤不等。 电弧焊接是最有力的例证:焊枪在整个焊接路径上必须与工件保持特定角度,这需要四轴架构无论付出多大代价都无法提供的定位控制能力。
额外轴数会带来多少成本
该行业推销轴数的方式就像推销马力一样。而在同一规格表的“重复定位精度”一栏中,数据却呈现出截然相反的趋势。
系列机械臂每增加一个关节,就多了一个在负载下可能发生弯曲的点。结果是,四轴 SCARA
其重复定位精度为±0.010–0.020毫米,而同载荷等级的六轴机械臂的重复定位精度为±0.020–0.050毫米——性能越强的机器精度反而越低,技术规格表中一直都这么写着。 EVS Robot的技术文档将这一差距直接归因于六个关节串联链中累积的柔顺性。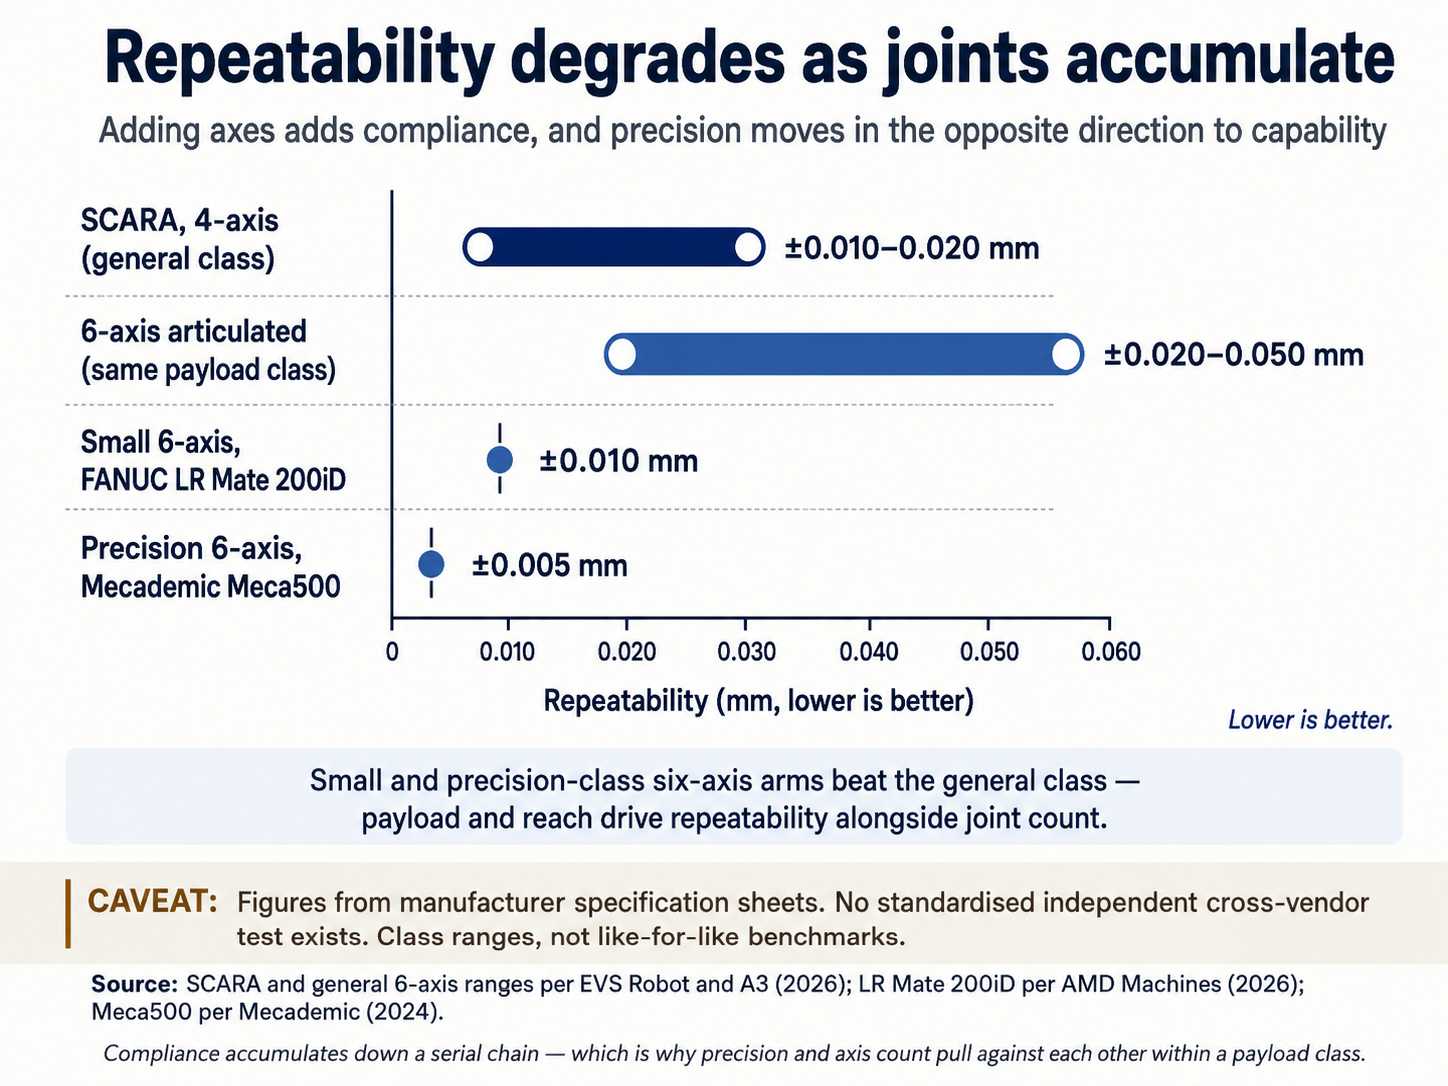
这种比较并不严谨,图表中也指出了这一点。除了关节数量外,有效载荷和工作半径也会影响重复定位精度——Mecademic 的六轴 Meca500 实现了 ±0.005 毫米的精度,与该公司的 SCARA 机器人相当,因为它们都是小型精密机器人。 目前尚无跨厂商的标准化独立测试,因此这些数据仅代表类别范围,而非基准。
奇异点是第二项成本,其本质是几何现象而非缺陷。奇异点是指当两个关节轴线重合时,机械臂失去一个自由度的配置。 根据《PLC Programming》2026年6月刊的技术分析,在六轴机械臂上,当第四关节和第六关节同轴时——即第五关节精确位于0度或180度位置时——就会发生腕部奇异点。 每台六轴机器人都存在这种奇异点。它们限制了控制器可规划的运动路径,而为避开这些奇异点所做的调整,是每生产一个新零件时都需要付出的编程成本。
第三项成本是运算成本。六轴机械臂的逆运动学针对目标姿态会产生有限个关节解。 而在七轴机械臂上,它会生成无限多个关节解,控制器必须在每次移动时从中选择一个。虽然这已是成熟的技术,但并非没有代价——体现在调试时间、循环时间优化,以及诊断机械臂为何选择特定路径的难度上。
第七轴的价值所在
冗余应用案例:ABB、Rethink 及狭窄空间作业
七轴机械臂之所以存在,是因为六轴
机械臂会碰到与工作半径无关的障碍。美国专利第4,973,215号阐明了这一根本问题: 大多数关节式机械臂上的旋转关节旋转角度不超过180度,因此当机械臂沿预定路径运动时,可能出现某个关节达到行程极限,而其他关节却仍处于行程中段——此时路径便会中断,尽管从几何角度来看该姿态本可实现。运动学冗余通过在各关节间重新分配运动来解决这一问题。 2023年arXiv分析中提到的七自由度平台——ABB的YuMi、Rethink Robotics的Sawyer和Baxter,以及国际空间站远程操纵系统——均专为以下环境设计:机械臂在保持工具稳定的同时,必须自行调整机身路径绕过障碍物。 在共享工作单元中,机械臂会重新调整姿态以避开人员的行进路径,同时不中断当前任务。
7轴机器人比6轴机器人更好吗?
并非如此——7轴机器人虽能达到与6轴机器人相同的姿态,但实现方式不同。根据滑铁卢大学机器人设计团队的文献,三维空间中的刚体最多拥有六个自由度,因此第七轴增加的是冗余度,而非工作范围。 在杂乱的作业单元和与人类共享的工作空间中,这种冗余具有重要价值——此时机械臂必须在保持工具位置的同时绕过障碍物;但在开放式作业单元中,它只会增加成本和合规性负担,却无实际益处。
六轴是默认配置,这也是现有设备普遍采用该配置的原因
据Mordor Intelligence数据显示,2025年关节式机器人仍占据工业机器人市场62.52%的份额,其中绝大多数采用六轴设计。 各研究机构对机型份额的统计数据差异显著,因为它们对细分市场的定义各不相同——有的以营收为衡量标准,有的以安装台数为基准——因此该数据更多反映市场主导地位,而非精确数值。
这种主导地位并非源于保守主义。第七轴并未增加一个目的地,而是增添了一段绕行。
在进给路径清晰的开放式工作单元中,绕行选项毫无价值,而机械臂为此付出了代价——包括减速器、电机、维护周期以及一定程度的刚度损失。区分这两种情况的关键变量是工作空间的障碍,而非任务难度。 当机械臂必须保持工具姿态,同时绕过工装夹具、防护罩、人员或关节限位来调整自身位置时,冗余设计才具有价值。而当路径上没有任何障碍物时,冗余设计便没有价值——这正是大多数固定式工业单元的情况,也解释了为何62.52%的市场份额会稳定在当前水平。
这一发展进一步印证了:
- 《人工智能机器人如何工作》:该专栏涵盖机器人机制,包括为何硬件架构遵循任务需求而非能力最大化。
- AMR 与 AGV:区别不在于智能——而在于谁为变革买单:移动机器人领域也存在同样的规格制定误区,买家往往比较导航技术,而实际的关键变量却是设施布局变更的频率。
- 类人机器人与传统自动化:为何这种比较本身就是错误的问题:机器人领域的形态形态争论,往往聚焦于任务几何特性,而非哪种机器更先进。
“六”并非通向更高处的阶梯上的一级。它是那座特定阶梯的顶端,这一事实由以下原理所决定:三维空间中的刚体最多只能进行三种平移和三种旋转,绝无更多可能。低于“六”的任何设计,都是制造商为了换取速度、刚度或节省占地面积而刻意削减的功能——这就是为什么
四轴SCARA机器人的重复定位精度高于功能更强大的六轴机器人。六轴以上的机器人,本质上只是制造商在机器人原本就能到达的姿态之间增加了额外路径——当有障碍物阻挡时,这些路径值得付费;但当路径畅通无阻时,它们便毫无价值。 在2024年全球安装的542,076台机器人中,到2034年仍能发挥价值并物有所值的,正是那些在任何人提出报价之前,就根据工件、夹具和进给角度来确定轴数选型而来的机器人。常见问题
1. 机器人学中的DOF是什么意思?
DOF 代表自由度(degrees of freedom)——即机器人工具可以独立移动的方式数量。三维空间中的刚体最多有六个自由度:沿 X、Y 和 Z 轴的三个平移,以及围绕这三个轴的三个旋转。在串联式机器人手臂上,每个动力关节为运动链贡献一个自由度。
2. 标准工业机器人有多少个轴?
六轴是通用工业作业的标准配置。据Mordor Intelligence数据显示,2025年关节式机器人在工业机器人市场中占据62.52%的份额,其中六轴机械臂占据了绝大多数。 根据Future Market Insights(2026年)的数据,六轴平台的负载范围从3千克到2,300千克不等,涵盖从电子产品组装到汽车车身搬运等应用。
3. 6轴机器人与7轴机器人有何区别?
六轴机器人在大多数情况下,通过每个姿态仅采用一种臂配置即可达到其工作包络内的任意姿态;而七轴机器人则可通过多种可能的配置达到相同的姿态。 第七个关节增加了运动学冗余,使肘部能够移动而工具保持静止。这并不会延长工作半径,因为对于任何刚体而言,六个自由度已是其所能达到的最大值。
4. 机械臂的轴数越多越好吗?
不——只有在任务要求的情况下,更多轴数才更优。
这是必需的。每个额外的关节都会增加串联链的机械柔顺度,这就是为什么根据EVS Robot (2026) 的研究,在相同负载等级下,四轴 SCARA 机器人可实现 ±0.010–0.020 毫米的重复定位精度,而六轴机械臂的重复定位精度则为 ±0.020–0.050 毫米。额外的轴还会增加成本、维护项目以及编程难度。5. SCARA机器人用于什么?
SCARA 机器人主要处理平面装配作业——如拾取与放置、拧紧、点胶和插入。其四轴结构可将工具定位在水平面内的任意位置,并绕垂直轴旋转,但无法使其偏离该平面。 A3报告称,标准机型完成拾放循环仅需0.3至0.5秒,且成本比载荷和工作半径相当的六轴机械臂低30%至50%。
6. 什么是机器人奇异点?
奇点是指由于两个关节轴线重合,导致某个自由度暂时丧失的臂结构配置。根据《PLC编程》(2026年6月刊)的说明,在六轴机器人上,当第四和第六关节在第五关节位置精确为0度或180度时,腕部奇点就会发生。 每台六轴机器人都存在奇异点——这是串联链条的几何结果,并非故障。
7. 机器人焊接需要多少个轴?
电弧焊接通常需要六个轴。焊枪在整个焊接路径上必须与工件保持特定角度,这要求在每个位置都能独立控制工具的朝向——这是四轴SCARA机器人无论如何都无法提供的能力。五轴机械臂适用于某些焊接应用,其中工具朝向保持一致,但六轴仍是行业标准。










