
로봇공학의 자유도: 로봇 축의 의미와 자유도가 많을수록 좋은가
6은 설계상의 선택이 아닙니다. 3차원 공간에 있는 강체는 정확히 6개의 자유도를 가집니다. 즉, 3개의 위치와 3개의 회전입니다. 이는 공학적 선호가 아닌 단순한 산술적 사실입니다. 7축 로봇은 6축 로봇이 닿지 못하는 곳에 닿을 수 있는 것이 아닙니다. 단지 다른 경로를 통해 같은 위치에 도달할 뿐입니다. 7번째 축에 비용을 지불하는 대부분의 구매자들은 그 대가로 도달 범위를 확보한다고 생각합니다.

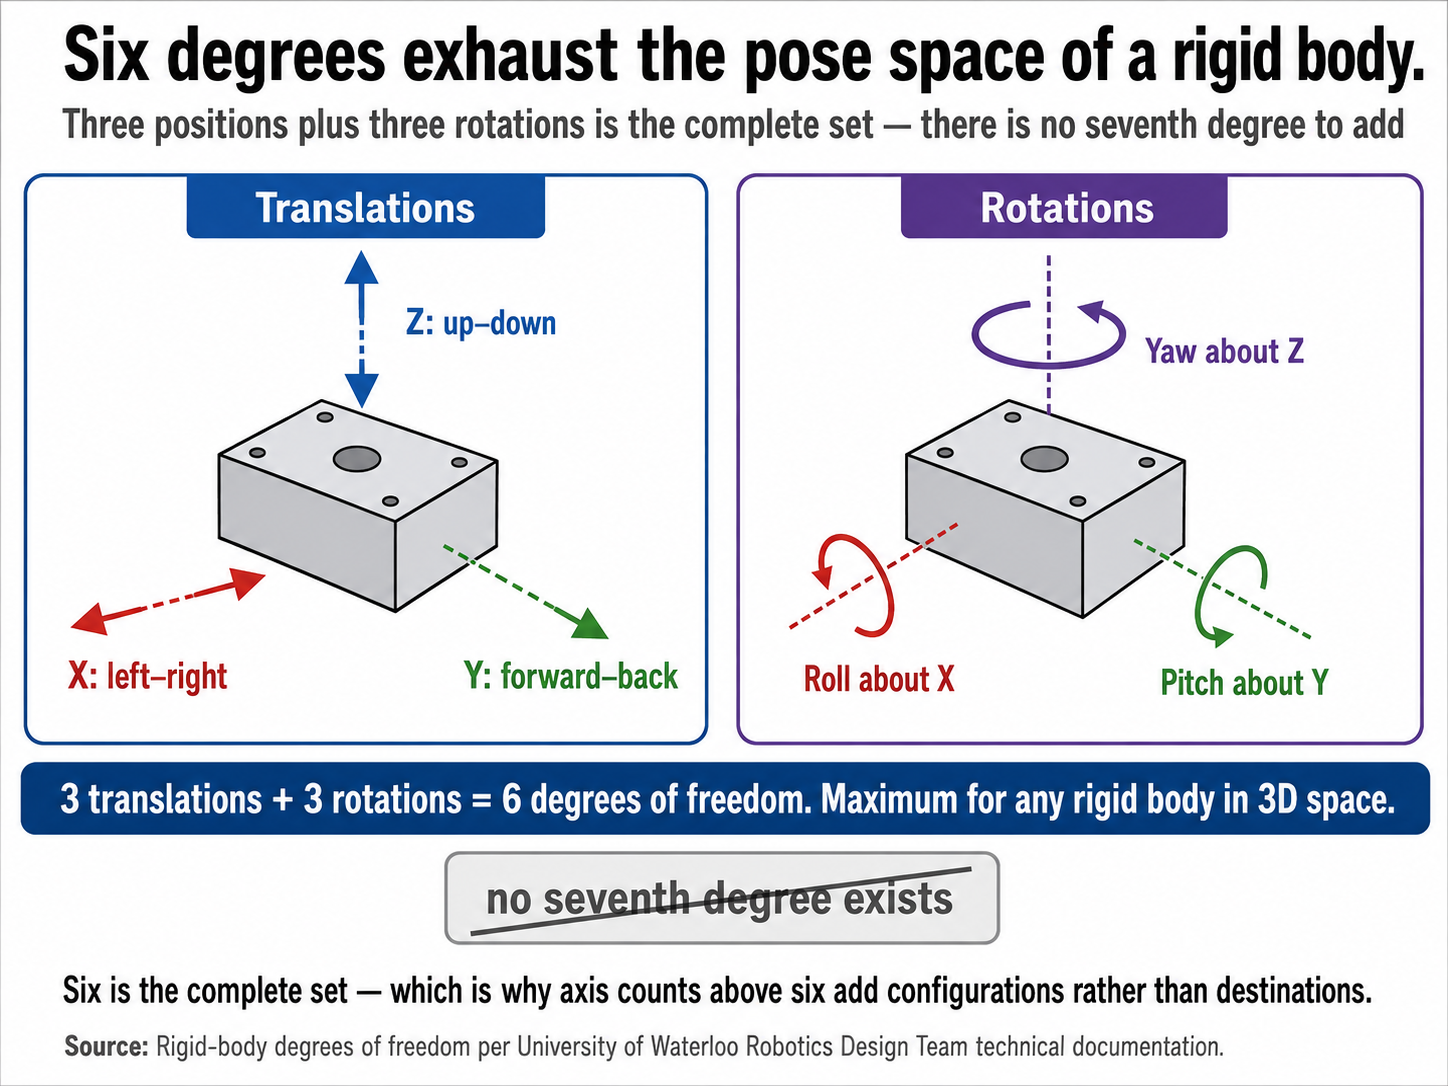
6축은 설계상의 선택이 아닙니다. 로봇 공학에서 자유도의 수에는 엄밀한 수학적 상한이 존재합니다. 3차원 공간에 있는 강체는 3가지 방식으로 위치가 결정되고 3가지 방식으로 회전할 수 있으며, 이것이 바로 자유도의 전체 집합입니다. 6개입니다. 7축 로봇은 6축 로봇이 닿지 못하는 곳에 공구를 놓을 수 없습니다. 단지 이동 과정에서 팔꿈치를 다르게 굽혀서 같은 위치에 도달할 뿐입니다.
이러한 차이는 금전적 가치를 지닙니다. 국제로봇연맹(IFR)은 ‘월드 로보틱스 2025(World Robotics 2025)’ 보고서에서 2024년 산업용 로봇 설치 대수가 542,076대를 기록했다고 밝혔습니다. 이는 전 세계 가동 중인 로봇 4,663,698대를 기준으로 볼 때 4년 연속 50만 대를 넘어선 수치입니다. 이러한 사양 중 상당 부분은 견적서를 비교하며 축 수를 따져보고, 숫자가 많을수록 더 좋은 기계라고 가정했던 누군가에 의해 선택된 것이었습니다.
로봇공학에서 자유도란 무엇인가?
로봇공학에서 자유도란 팔이 수행할 수 있는 독립적인 관절 움직임의 수를 의미합니다. 3차원 공간에 있는 강체는 최대 6개의 자유도를 가지며, 이는 3개의 위치와 3개의 회전으로 구성됩니다. 산업용 로봇은 일반적으로 최대치를 추구하기보다는 작업에 맞춰 4~7개의 축을 갖추고 있습니다.
자유도는 로봇의 공구가 독립적으로 움직일 수 있는 방식을 세는 것입니다. 축 수가 모든 견적서에서 가장 먼저 언급되는 사양이며, 구매자들이 가장 자주 품질을 평가하는 기준으로 삼기 때문에 이는 현재 중요한 문제입니다. 작업 셀을 설계하는 엔지니어의 경우, 각 축이 어떤 역할을 하는지 이해하면 단순한 가격 비교를 넘어 적합한지 여부를 평가할 수 있게 됩니다.
축이란 동력이 전달되는 관절을 말합니다. 6축 암에는 6개의 모터, 6개의 기어박스, 6개의 제어 가능한 관절이 있으며, 일반적으로 베이스 회전, 어깨, 팔꿈치, 그리고 3관절 손목으로 구성됩니다. 각 축은 다른 축으로는 구현할 수 없는 고유한 움직임을 제공합니다. 그림 1에서 볼 수 있듯이, 3개의 평행 이동과 3개의 회전만으로 강체의 자세 공간이 모두 설명됩니다. 이것이 바로 6축이 암을 완성하고, 7축은 이를 확장할 수 없는 이유입니다.
왜 6축이 ‘상한선’이지 ‘단계’가 아닌가
두 도시 사이에 도로를 더 많이 건설한다고 해서 새로운 도시가 생겨나는 것은 아니다. 그저 대체 경로가 만들어질 뿐이다. 한 경로가 막혔을 때는 유용하지만, 그렇지 않을 때는 무용지물이다. 로봇 축도 6축을 넘어서면 같은 원리가 적용된다.
워털루 대학교 로봇 공학 설계 팀은 엔지니어링 문서를 통해 이 제약을 명확히 밝히고 있다. 7축, 8축, 또는 9축을 표방하는 팔의 경우에도, 3차원 공간에서 강체의 자유도는 최대 6도뿐이므로 엔드 이펙터의 자유도는 여전히 6도에 불과하다. 추가된 관절들은 실재하며, 동력이 공급되고, 유용합니다. 다만 도달 가능한 공구 자세의 범위를 확장하지는 않을 뿐입니다.
그들이 확장하는 것은 그곳에 도달하는 방법의 집합입니다. arXiv에 게재된 7자유도 회전식 매니퓰레이터에 대한 2023년 분석은 이 효과를 정확히 설명합니다. 중복 관절은 주어진 엔드 이펙터 자세에 대해 연속적인 팔 구성들을 생성합니다. 팔꿈치가 유효한 위치들의 호를 따라 움직이는 동안 공구는 제자리에 고정되어 있습니다.
6도 이하에서는 계산 결과가 정반대로 나옵니다. 4축 SCARA는 공구를 수평면 내 어디에나 배치하고 수직축을 중심으로 회전시킬 수 있지만, 공구를 그 평면 밖으로 기울일 수는 없습니다. 이는 결함이 아닙니다. 의도적으로 선택된 생략이며, 그 대가로 속도와 강성을 희생한 것입니다.
축을 늘리면 목적지가 아니라 경로를 얻게 됩니다.
각 축 구성이 실제로 어떤 용도로 설계되었는가
3축 직교 및 갠트리 기계는 공구를 고정된 방향으로 X, Y, Z축에 배치합니다. 작업 영역이 직사각형이고 거대하며 공구를 기울일 필요가 전혀 없는 초대형 작업(항공우주 패널 취급 및 앞유리 설치 등)의 경우, 이 기계들이 여전히 올바른 선택입니다.
4축 SCARA 암(이 약어는 Selective Compliance Assembly Robot Arm의 머리글자입니다) —
수직축을 중심으로 한 회전을 평면 위치 결정에 추가합니다. 이 구조는 측면 하중에는 강성을 유지하면서도, 고정구 주변이나 아래로 닿아야 하는 상황에서는 유연하게 대응합니다. 자동화 진흥 협회(A3)에 따르면, 표준 모델은 픽 앤 플레이스 사이클을 0.3~0.5초 내에 완료하며, 유사한 적재량과 도달 거리를 가진 6축 암보다 비용이 30~50% 저렴합니다. 4축 SCARA는 6축 암의 느린 평면 성능과 달리 0.3~0.5초 만에 픽 앤 플레이스 사이클을 완료하며, 그림 2의 구성표는 이를 달성하기 위해 각 아키텍처가 어떤 절충점을 두었는지를 보여줍니다.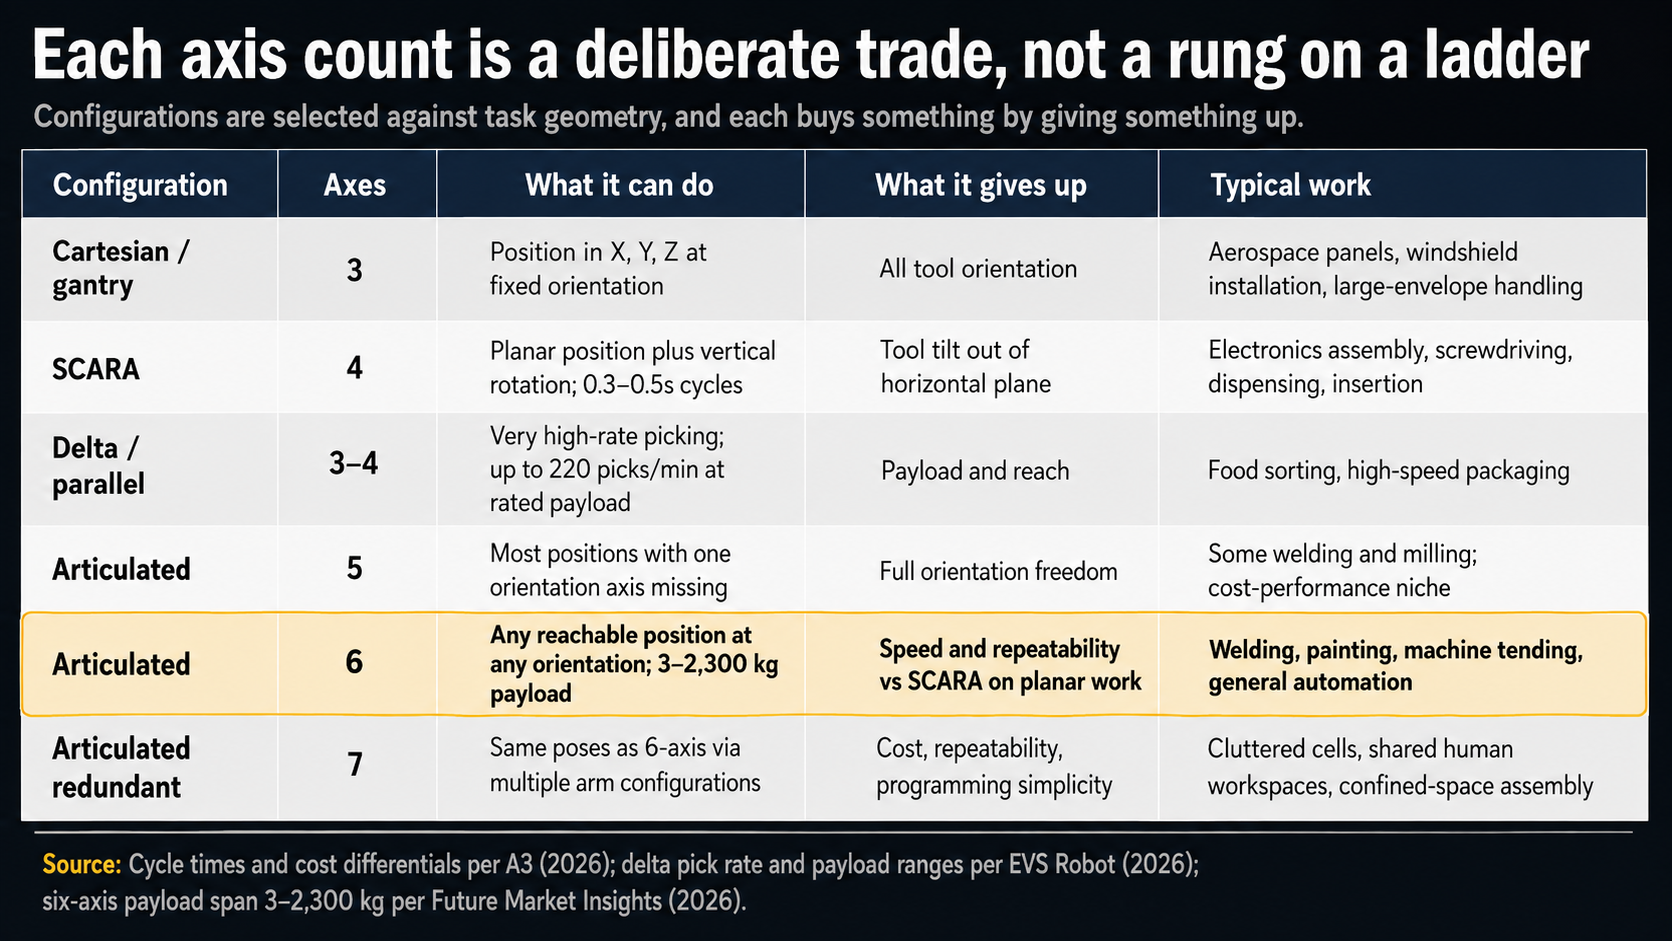
델타 및 평행 로봇은 특수한 극단적인 영역을 차지합니다. EVS Robot은 자사의 델타 플랫폼이 정격 적재량에서 분당 220회의 피킹을 달성한다고 밝히고 있습니다. 이는 동일한 부품 질량 기준에서 직렬 아키텍처가 도저히 따라잡을 수 없는 속도이며, 바로 이 때문에 델타 로봇이 수행할 수 없는 작업이 있더라도 식품 선별 및 고속 포장 분야는 여전히 델타 로봇의 전유물로 남아 있습니다.
5축 암은 공구 방향이 일관되게 유지되는 조립 작업 분야에서 진정한 가성비 틈새 시장을 차지하고 있지만, 판매량은 양쪽의 다른 아키텍처에 비해 훨씬 적습니다.
Future Market Insights(2026)에 따르면, 6축 관절형 로봇 팔은 3kg에서 2,300kg에 이르는 적재 하중 범위를 아우르며 범용 표준으로 자리 잡고 있습니다. 아크 용접이 가장 확실한 근거입니다. 토치는 전체 용접 경로에 걸쳐 공작물과 특정 각도를 유지해야 하는데, 이는 4축 아키텍처로는 어떤 대가를 치르더라도 제공할 수 없는 방향 제어 기능을 필요로 합니다.
추가 축이 초래하는 비용
업계에서는 축 수를 마치 마력처럼 내세웁니다. 동일한 사양서의 반복정밀도 항목은 그 반대 방향으로 움직이는 수치를 보여줍니다.
직렬형 암에 관절이 하나 추가될 때마다 하중을 받을 때 구조가 휘어질 수 있는 지점이 하나씩 늘어납니다. 그 결과, 4축 SCARA는
±0.010–0.020 mm의 반복정밀도를 유지하는 반면, 동일한 페이로드 등급의 6축 로봇은 ±0.020–0.050 mm의 반복정밀도를 유지합니다. 즉, 성능이 더 뛰어난 기계일수록 정밀도는 떨어지며, 사양서에도 항상 그렇게 명시되어 있습니다. EVS Robot의 기술 문서는 이러한 차이를 6개의 관절로 구성된 직렬 체인 전반에 걸쳐 누적되는 변형(compliance)에 직접 기인한다고 설명합니다.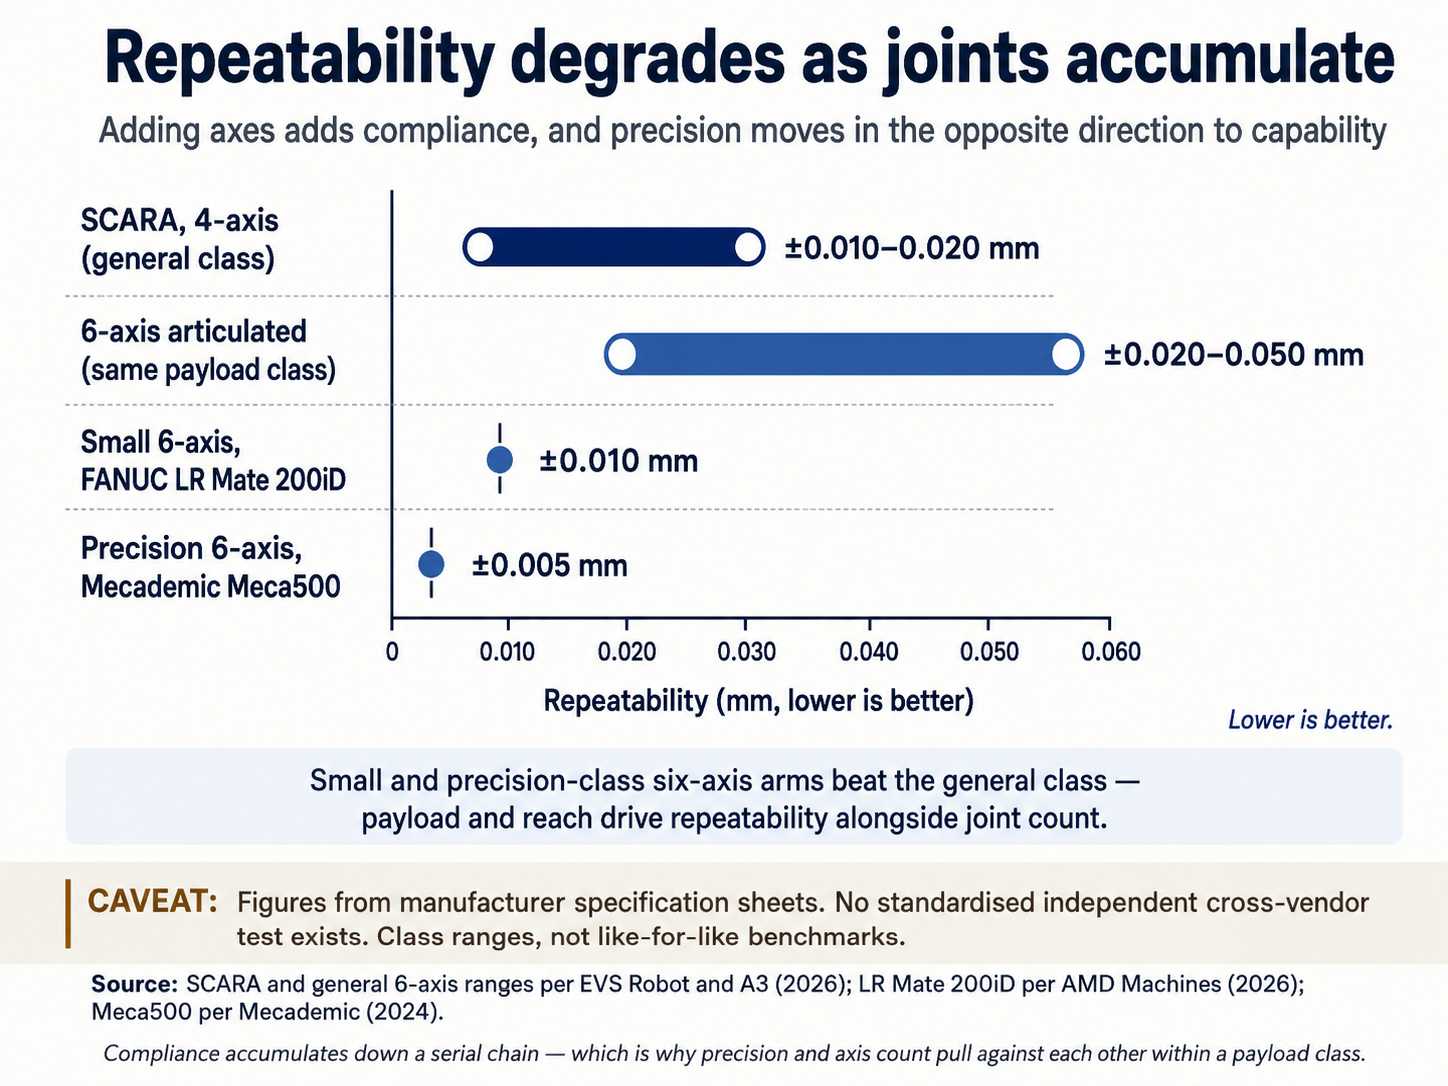
이 비교는 완벽하지 않으며, 차트에도 그 사실이 명시되어 있습니다. 관절 수뿐만 아니라 적재량과 작업 반경도 반복 정밀도에 영향을 미칩니다. Mecademic의 6축 Meca500은 ±0.005 mm의 반복 정밀도를 달성하여 자사의 SCARA와 동등한 성능을 보였는데, 이는 두 모델 모두 소형 정밀 기계이기 때문입니다. 제조업체 전반에 걸쳐 표준화된 독립적인 테스트가 존재하지 않으므로, 이는 벤치마크라기보다는 범주별 범위입니다.
특이점은 두 번째 비용 요인이며, 이는 결함이 아니라 기하학적 현상입니다. 특이점이란 두 관절 축이 일직선이 되어 암이 자유도를 하나 잃게 되는 구성을 말합니다. 6축 암의 경우, PLC Programming의 2026년 6월호 기술 분석에 따르면, 4번과 6번 관절이 동축이 될 때, 즉 5번 관절이 정확히 0도 또는 180도에 위치할 때 손목 특이점이 발생합니다. 모든 6축 로봇에는 이러한 특이점이 존재합니다. 이는 컨트롤러가 계획할 수 있는 경로를 제한하며, 이를 우회하기 위해 새로운 부품을 제작할 때마다 프로그래밍 비용이 발생합니다.
세 번째 비용은 산술적 비용입니다. 6축 암에서 역운동학을 적용하면 목표 자세에 대한 유한한 관절 해 집합이 산출됩니다. 7축 암의 경우 무한한 관절 해를 산출하므로, 컨트롤러는 매 동작마다 그중 하나를 선택해야 합니다. 이는 이미 해결된 기술적 문제이지만, 시운전 시간, 사이클 타임 최적화, 그리고 암이 특정 경로를 선택한 이유를 진단하는 데 따르는 어려움 등 여러 측면에서 비용이 발생합니다.
7축이 그 가치를 입증하는 분야
중복성 사례: ABB, Rethink, 그리고 협소 공간 작업
7축 암이 존재하는 이유는 6축
팔은 도달 범위와는 전혀 무관한 벽에 부딪히게 됩니다. 미국 특허 제4,973,215호는 이 근본적인 문제를 다음과 같이 설명하고 있습니다: 관절식 팔에 있는 대부분의 회전 관절은 180도 이하의 회전 각도만을 제공하므로, 정해진 경로를 따라 움직이는 팔의 경우 한 관절이 이동 한계까지 도달하는 동안 다른 관절들은 중간 범위에 머물게 됩니다. 이 경우, 기하학적으로는 도달 가능한 자세임에도 불구하고 경로는 그곳에서 멈추게 됩니다.운동학적 중복성은 이를 해결하기 위해 관절 간에 운동을 재분배합니다. 2023년 arXiv 분석에서 언급된 7자유도(7-DOF) 플랫폼 — ABB의 YuMi, Rethink Robotics의 Sawyer와 Baxter, 그리고 국제우주정거장 원격 조작 시스템(Space Station Remote Manipulator System) — 은 모두 로봇 팔이 공구를 안정적으로 유지한 채로 장애물을 우회해야 하는 환경을 위해 설계되었습니다. 공유 작업 셀에서 팔은 작업을 중단하지 않고 사람의 경로에서 벗어나도록 재구성됩니다.
7축 로봇이 6축 로봇보다 더 나을까요?
아닙니다. 7축 로봇은 6축 로봇과 동일한 자세에 도달하지만, 이를 달성하기 위해 다른 팔 구성을 사용합니다. 워털루 대학교 로봇 공학 설계팀(University of Waterloo Robotics Design Team)의 문서에 따르면, 3차원 공간 내의 강체는 최대 6개의 자유도를 가지므로, 7번째 축은 도달 범위를 늘리기보다는 중복성을 추가할 뿐입니다. 이 기능은 로봇 팔이 공구 위치를 유지한 채 장애물을 우회해야 하는 복잡한 작업 셀이나 사람과 공유하는 작업 공간에서는 유용하지만, 개방형 작업 셀에서는 이점 없이 비용과 규정 준수 부담을 가중시킬 뿐입니다.
6축이 표준인 이유와 기존 설치 기반이 이를 고수하는 이유
Mordor Intelligence에 따르면, 2025년 기준 관절형 로봇은 산업용 로봇 시장의 62.52% 점유율을 유지했으며, 압도적 다수가 6축으로 구동됩니다. 유형별 점유율 수치는 연구 기관마다 세분화 기준이 다르기 때문에(일부는 매출을, 다른 일부는 설치 대수를 측정함) 연구 기관마다 상당한 차이를 보이며, 따라서 이 수치는 정확한 수치라기보다는 시장 지배력을 나타내는 지표에 가깝습니다.
이러한 우위는 보수주의에서 비롯된 것이 아닙니다. 7축은 목적지를 추가하는 것이 아니라 우회로를 추가할 뿐입니다.
접근 경로가 명확한 개방형 작업 셀에서는 우회 경로 옵션이 아무런 가치가 없으며, 이로 인해 로봇 팔은 기어박스, 모터, 정비 주기, 그리고 강성 저하라는 대가를 치르게 됩니다.이 두 입장을 구분 짓는 변수는 작업 난이도가 아니라 작업 공간의 장애물입니다. 로봇 팔이 고정구, 차폐물, 사람 또는 관절 한계 주변으로 자체 몸체를 우회시키면서 동시에 공구의 자세를 유지해야 할 때, 중복 구조는 그 가치를 발휘합니다. 그러나 방해물이 전혀 없을 때는 그 가치가 없습니다. 이는 대부분의 고정형 산업용 작업 셀에 해당하며, 시장의 62.52%가 현재와 같은 수준에 머물러 있는 이유를 설명해 줍니다.
이러한 발전은 다음을 뒷받침합니다:
- AI 로봇의 작동 원리: 로봇 메커니즘을 다루는 핵심 내용으로, 하드웨어 아키텍처가 성능 극대화보다는 작업 요구 사항을 따르는 이유를 포함합니다.
- AMR 대 AGV: 차이는 지능이 아니라, 변화 비용을 누가 부담하느냐에 있다: 이동형 로봇 분야에서도 동일한 사양 오류가 나타납니다. 구매자들은 시설 레이아웃이 얼마나 자주 변경되는지가 핵심 변수임에도 불구하고 내비게이션 기술만을 비교하곤 합니다.
- 휴머노이드 로봇 대 전통적 자동화: 왜 이 비교 자체가 잘못된 질문인가: 로봇 공학 분야의 폼 팩터 논쟁은 어느 기계가 더 진보했는지가 아니라, 작업의 기하학적 구조에 따라 반복적으로 달라집니다.
‘6’은 끝없이 위로 이어지는 사다리의 한 단이 아닙니다. 이는 3차원 공간에서 강체는 세 방향으로 이동하고 세 방향으로 회전할 수 있을 뿐, 그 이상은 불가능하다는 사실에 의해 고정된, 바로 그 사다리의 최상단입니다. ‘6’보다 낮은 모든 수치는 제조사가 속도, 강성, 또는 바닥 공간을 확보하기 위해 의도적으로 기능을 제거한 결과입니다. 이것이 바로
4축 SCARA는 더 많은 작업을 수행할 수 있는 6축 암보다 반복 정밀도가 더 높습니다. 6축을 초과하는 모든 축은 제조사가 암이 이미 도달할 수 있는 자세에 경로를 추가한 것에 불과하며, 이는 장애물이 있을 때만 비용을 지불할 가치가 있고 경로가 막힘없을 때는 아무런 가치가 없습니다. 2024년 전 세계에 설치된 542,076대의 로봇 중에서 2034년에도 여전히 제 역할을 다할 로봇은, 견적서를 요청하기 전에 부품, 고정구, 접근 각도를 면밀히 검토한 끝에 축 수를 결정한 로봇들일 것입니다.자주 묻는 질문
1. 로봇 공학에서 DOF는 무엇을 의미하나요?
DOF는 자유도(degrees of freedom)를 의미하며, 로봇 공구가 움직일 수 있는 독립적인 방식의 수를 말합니다. 3차원 공간에 있는 강체는 최대 6개의 자유도를 가집니다. 즉, X, Y, Z 축을 따라 3개의 평행 이동과 이 축들을 중심으로 한 3개의 회전입니다. 직렬형 로봇 팔의 경우, 구동되는 각 관절이 체인에 하나의 자유도를 기여합니다.
2. 표준 산업용 로봇에는 몇 개의 축이 있습니까?
범용 산업 작업의 경우 6축이 표준입니다. Mordor Intelligence에 따르면, 2025년 산업용 로봇 시장 점유율의 62.52%를 관절형 로봇이 차지했으며, 이 중 6축 암이 대다수를 차지했습니다. Future Market Insights(2026)에 따르면, 6축 플랫폼은 3kg에서 2,300kg에 이르는 적재 하중 범위를 지원하며, 전자제품 조립부터 자동차 차체 취급에 이르기까지 다양한 분야를 아우릅니다.
3. 6축 로봇과 7축 로봇의 차이점은 무엇인가요?
6축 로봇은 대부분의 경우 각 자세마다 정확히 하나의 암 구성을 사용하여 작업 범위 내의 모든 자세에 도달하는 반면, 7축 로봇은 여러 가지 가능한 구성을 사용하여 동일한 자세에 도달합니다. 일곱 번째 관절은 운동학적 중복성을 추가하여, 공구가 고정된 상태에서 팔꿈치가 움직일 수 있게 합니다. 그러나 6자유도는 어떤 강체에도 적용 가능한 최대치이므로, 이로 인해 도달 거리가 늘어나지는 않습니다.
4. 로봇 팔의 축 수가 많을수록 더 좋은가요?
아니요 — 축 수가 더 많은 것이 좋은 경우는 작업이
필수적입니다. 관절이 하나 추가될 때마다 직렬 체인에 기계적 유연성이 더해지기 때문에, EVS Robot (2026)에 따르면, 동일한 페이로드 등급의 6축 암이 ±0.020–0.050 mm의 반복정밀도를 보이는 반면, 4축 SCARA는 ±0.010–0.020 mm의 반복정밀도를 달성합니다. 축이 추가되면 비용, 유지보수 항목, 프로그래밍 난이도도 증가합니다.5. SCARA 로봇은 어떤 용도로 사용됩니까?
SCARA 로봇은 평면 조립 작업, 즉 픽 앤 플레이스(pick-and-place), 나사 조임, 디스펜싱 및 삽입 작업을 처리합니다. 4축 구조는 공구를 수평면 내 어디로든 위치시키고 수직축을 중심으로 회전시킬 수 있지만, 해당 평면 밖으로 기울일 수는 없습니다. A3에 따르면, 표준 모델은 피킹 앤 플레이스 사이클을 0.3~0.5초 만에 완료하며, 동등한 적재량과 도달 거리를 가진 6축 암보다 비용이 30~50% 저렴합니다.
6. 로봇 특이점이란 무엇입니까?
특이점이란 두 관절 축이 일직선으로 정렬되어 자유도가 일시적으로 상실되는 암 구성 상태를 말합니다. 『PLC Programming』(2026년 6월호)에 따르면, 6축 로봇에서 손목 특이점은 5번 관절의 위치가 정확히 0도 또는 180도일 때, 4번과 6번 관절이 동축이 될 때 발생합니다. 모든 6축 로봇에는 특이점이 존재합니다. 이는 직렬 체인의 기하학적 결과일 뿐, 결함이 아닙니다.
7. 로봇 용접에는 몇 개의 축이 필요한가요?
아크 용접에는 일반적으로 6축이 필요합니다. 토치는 전체 용접 경로에 걸쳐 공작물과 특정 각도를 유지해야 하며, 이는 모든 위치에서 공구 방향을 독립적으로 제어해야 함을 의미합니다. 이는 4축 SCARA로는 어떤 대가를 치르더라도 제공할 수 없는 기능입니다. 방향이 일관되게 유지되는 일부 용접 응용 분야에서는 5축 암이 사용되기도 하지만, 6축이 여전히 업계 표준으로 자리 잡고 있습니다.










