對下一代類人型機器人應有何期待
一份針對下一代人形機器人的淺顯易懂路線圖,內容涵蓋技術上限、全身控制、靈巧互動、人工智慧軟體、實際的成本驅動因素,以及基於實證的 2026–2028 年里程碑。
下一代類人型機器人不會以一次引人注目的產品發布形式問世,而是透過一系列較不顯眼的改進逐步實現:這些機器人能更安全地從失誤中恢復、只需更少的示範即可學習新任務、耗電量更低、能適應更多變數,並能提供更明確的證據,證明它們能夠與人類並肩工作。 正因如此,解讀這份路線圖的正確方式,並非詢問「何時會出現完美的取代人類的機器人」,而是要問:「哪些能力正從實驗室展示邁向可重複運作的門檻?」
公開證據顯示,該產業正從原型機的廣泛開發,轉向受控驗證階段。 中國國務院新聞辦公室報導指出,工業和資訊化部統計顯示,過去12個月內國內製造商超過140家,機型超過330款;同時也指出,高成本、應用場景分散、泛化能力有限以及依賴進口核心組件等問題,是當前的瓶頸。 因此,模型數量增加的現象,標誌著技術正處於實驗階段,而非已達技術天花板。
當前技術天花板
當今的人形機器人往往能展示令人印象深刻的單一技能。更艱鉅的考驗在於,當物體、光線、地面、工作順序或恢復條件發生變化時,能否維持該技能。 機器人或許能在預先準備好的表面上行走,卻可能因微小干擾而難以應對;它或許能拾取已知的物品,但當物品被旋轉、部分遮擋或置於擁擠的箱子中時,便會失敗。人類工作者能持續解決這些變數,而機器人必須將其轉化為感測、規劃、控制與恢復的問題。
工業和資訊化部與國有資產監督管理委員會於2026年6月發布的一份通知,從運作層面闡述了當前的技術瓶頸。該通知要求對任務成功率、效率提升等指標進行實地驗證,
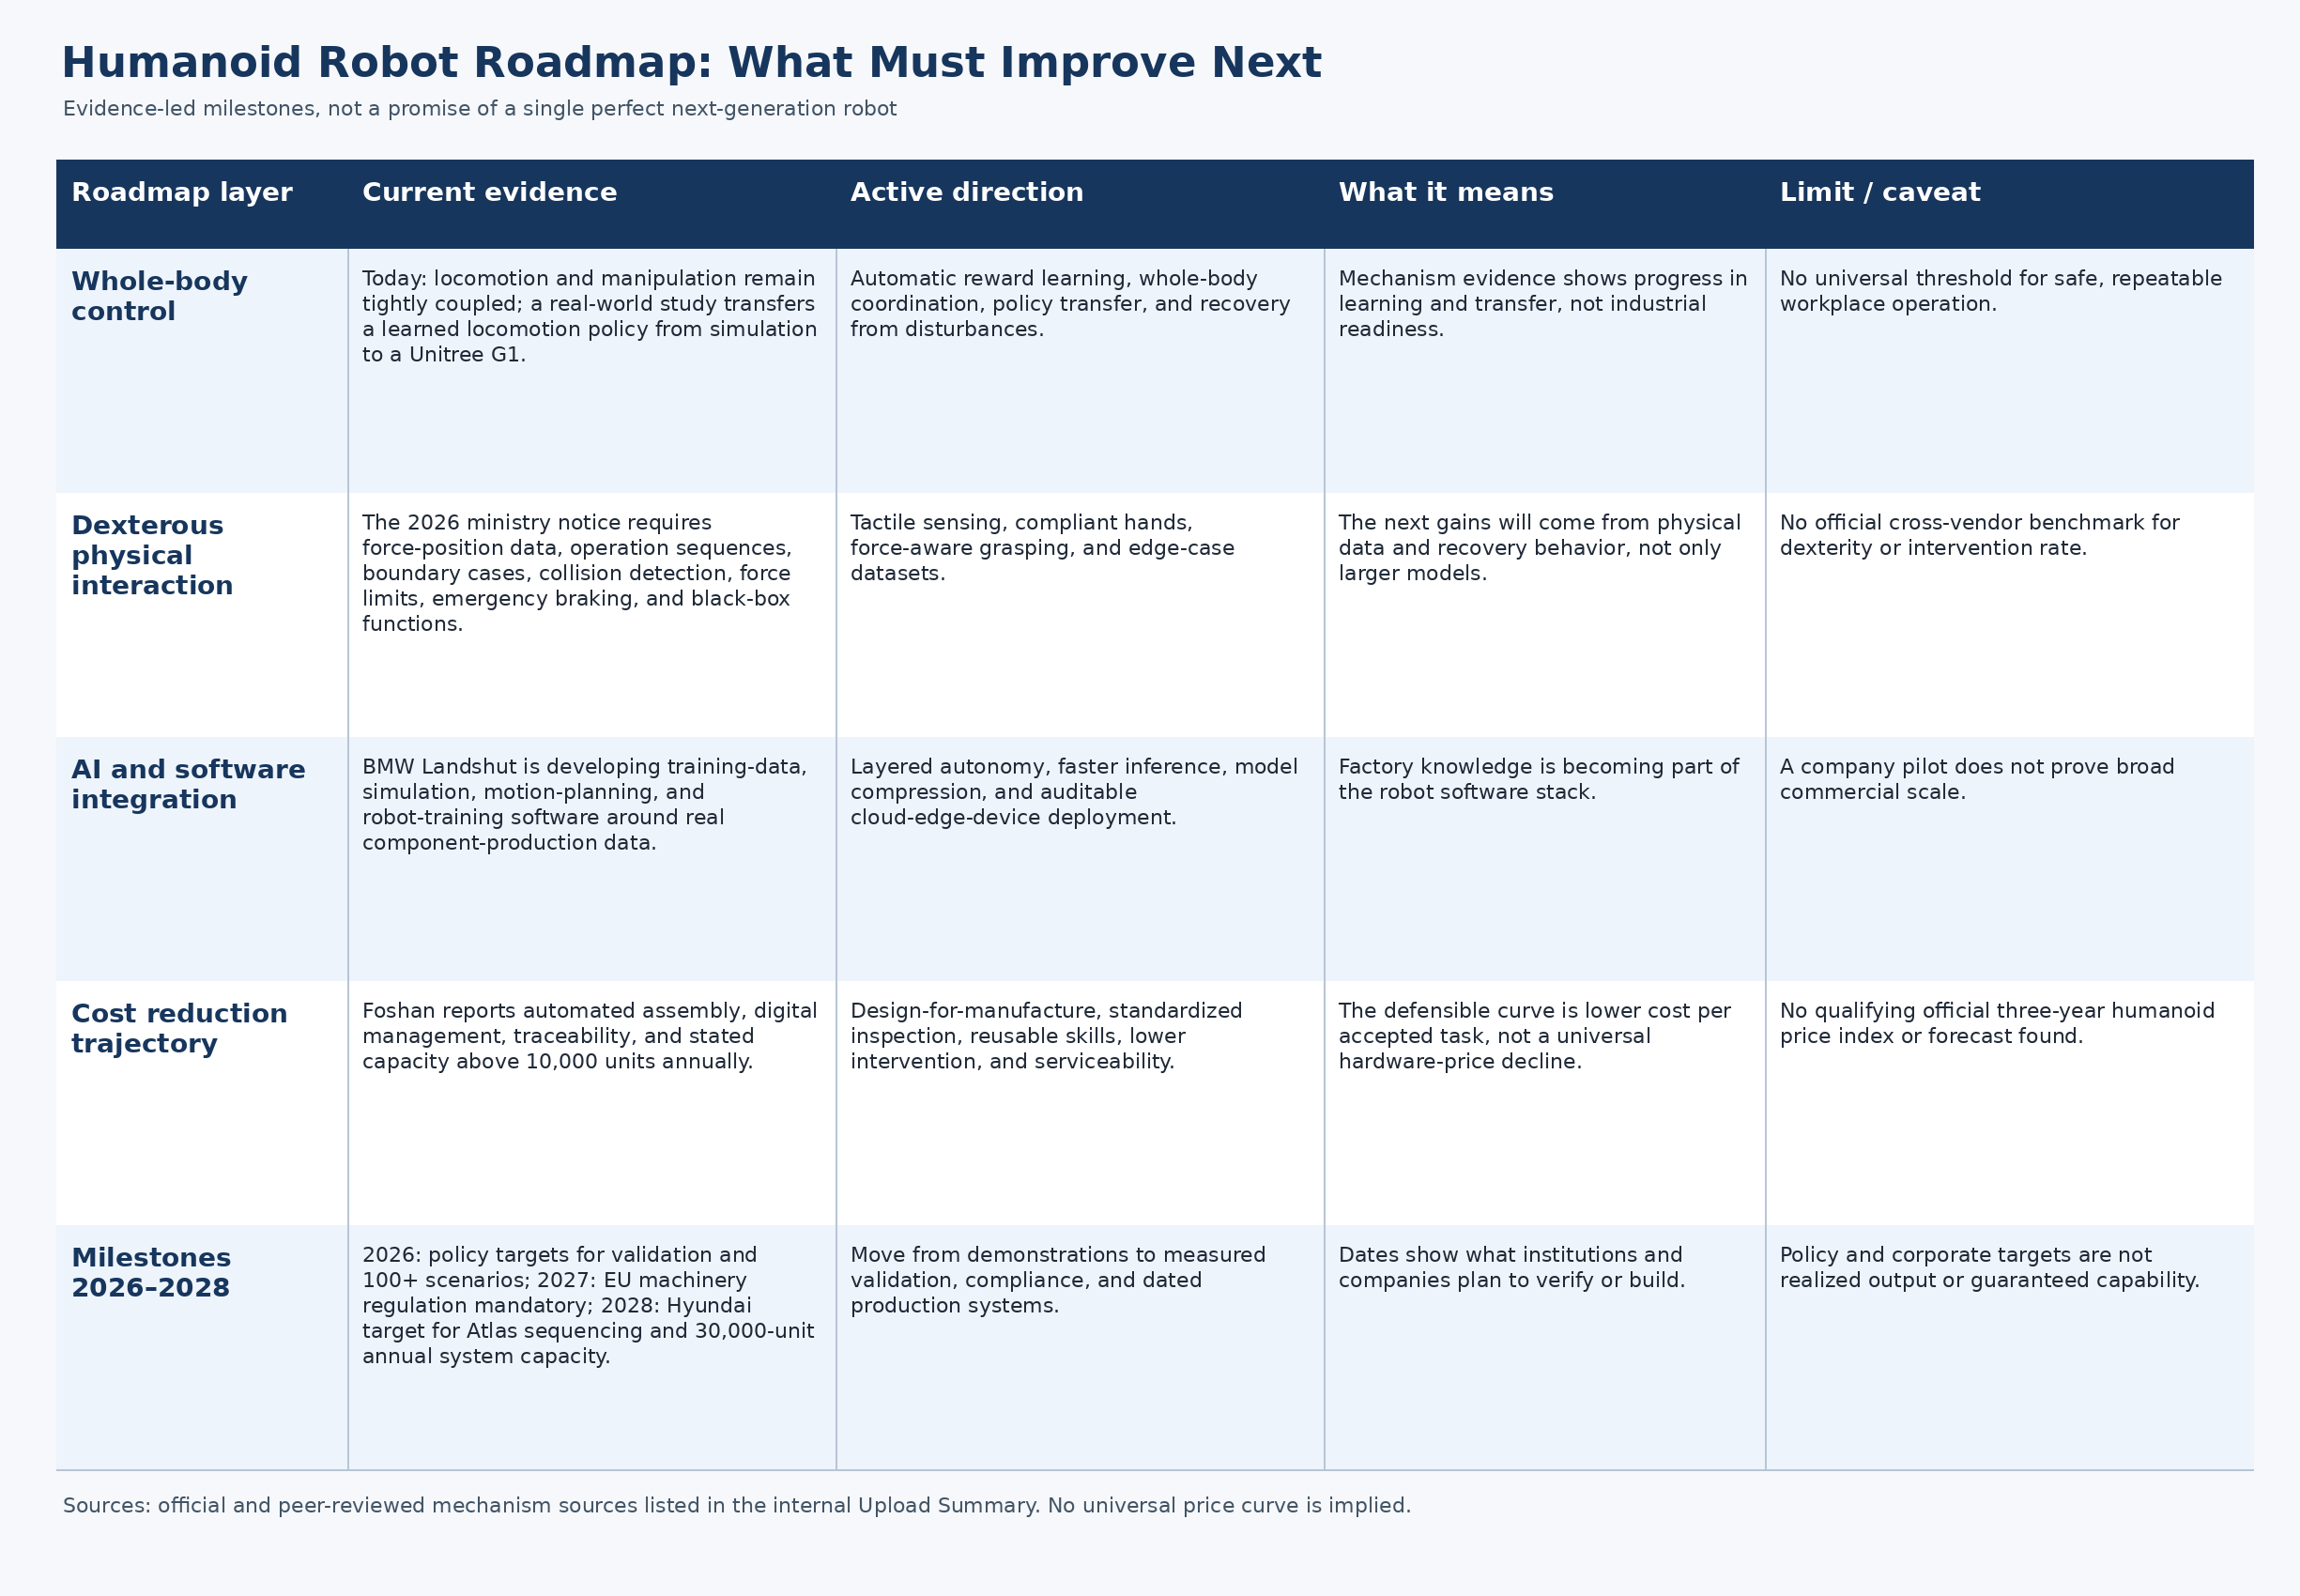
安全性、可靠性及經濟可行性。此外,還特別強調了力控制、碰撞偵測、力限制、緊急煞車、黑匣子功能、資料治理以及長時間運作。這些要求顯示,下一個瓶頸不僅在於機器人能否一次性完成任務。 而是機器人能否安全、重複且經濟地完成該任務。研究指出,在控制層面也存在相同的限制。2026年2月發表於《Science Partner Journal》的一項開放取用研究,運用自動獎勵學習進行深度強強化學習,並將從模擬環境中學習到的移動策略轉移至真實的 Unitree G1 人形機器人上。 這項成果雖代表機制上的突破,但並非商業化準備就緒的證明。它不僅說明了為何模擬、策略學習與真實世界轉移正逐漸成為發展藍圖的核心,同時也揭示了在某項技能能脫離實驗室環境並成為可靠技術之前,還需進行多少工程開發工作。
關鍵研發方向
第一個主要方向是全身控制。人形機器人無法永遠將行走、平衡、伸手、抓握和注視視為獨立的模組。 手部位置的變化可能影響平衡;所攜帶的物體可能改變運動計畫;碰撞則可能需要立即的全身反應。實際目標是開發一套控制器,能在尊重關節限制、接觸力、能量消耗及安全邊界的前提下,協調全身動作。
第二個方向是靈巧且具備力感知的操作。雙手、手腕、觸覺訊號以及順應性控制,將決定機器人能否處理那些未被完美呈現的物體。 該部公告要求對力-位置曲線、操作序列、時序邏輯、異常狀況及邊界案例進行高保真記錄。這表明未來的進展將取決於收集更完善的物理數據,而不僅僅是擴展語言或視覺模型。
第三
發展方向在於驗證基礎設施。同一份公告呼籲建立實地訓練場域、由使用者主導的應用小組、針對特定情境的測試,以及用以判定解決方案是否已準備好進行常規部署的報告。 關鍵的轉變在於,從單純展示機器人,轉變為對機器人進行實測。工廠、醫院或物流場域因此成為開發循環的一部分,因為它們提供了單靠模擬無法捕捉的邊緣案例。人工智慧與軟體整合
人工智慧正日益被整合為分層式控制系統,而非單一類似聊天機器人的「大腦」。高階模型可解讀指令或規劃動作序列,而較低階的層級則負責估算運動軌跡、調節關節、管理接觸狀態,並觸發安全停止。該系統還必須能偵測自身信心不足的時刻,並主動尋求協助,而非憑空應變。
BMW 於 2026 年 7 月的公告提供了一個明確的產業範例。其蘭茨胡特工廠正在開發用於零組件生產中人工智慧輔助機器人的軟體,涵蓋訓練資料處理、模擬、運動規劃及機器人訓練。 BMW 表示,團隊會從實際生產環境中擷取數據,在模擬環境中測試動作模式,並從試點項目逐步過渡至分階段擴大規模。其中關鍵啟示在於:軟體整合與生產知識密不可分。當通用模型能與工廠的實體物件、公差、作業指示及安全規則相連結時,便能在工業環境中發揮更大價值。
因此,下一代系統將以其數據迴圈的品質作為評斷標準。一個強大的系統應能記錄機器人所見、所試、失敗之處、人類如何介入,以及修正後的技能能否轉移至相關任務。工業和資訊化部與國有資產監督管理委員會的公告亦強調隱私權,
商業機密保護、高品質的真實機器數據、模型壓縮、推論加速,以及雲端-邊緣-裝置部署。這些需求指向更小、更快、且更易於稽核的軟體堆疊,而非那種每次運作都必須依賴遠端連線的模型。成本降低路徑
目前尚無適用於人形機器人的官方三年價格曲線。公共採購紀錄雖能顯示特定機構與期間內某種指定配置的價格,卻無法據此確立通用的入門級、中階或高階價格區間。 因此,本系列中較早提及的價格參考應被視為特定配置的實證資料,而非對「平均人形機器人降價速度」的預測。
更具說服力的成本軌跡應從營運層面考量。當零組件設計更易於製造、組裝與檢驗流程標準化、訓練資料可在不同任務間重複利用,以及機器人所需的人工干預減少時,成本便會隨之下降。 2026年4月佛山生產線的披露資料,透過自動化組裝、數位化管理及品質追溯,闡明了此方程式中製造層面的運作機制。雖然該資料未顯示產能利用率或單位經濟效益,但指出了未來成本曲線所需的運作機制。
買家應預期進展會呈現波動,而非逐年平穩下降。 新型機械臂、電池、致動器或安全系統,初期可能會推高購置價格,但同時降低維護或人工干預成本;軟體更新則可能在不改變硬體價格的前提下提升利用率。對買家而言,更具參考價值的指標或許是「每項已接受任務的總成本」,其中應包含安裝、整合、監督、培訓、停機時間、維修及合規等費用。
時間軸里程碑
2026 年:驗證成為關鍵里程碑。該
國家級實境培訓通知訂定了多項目標,包括應用驗證、在具代表性的情境中進行常態化部署、超過 100 個高價值應用情境,以及在年底前達到 10,000 單位規模的部署能力。這些是政策目標,並非保證該產業必定能達成。 對讀者而言,關鍵的檢驗標準在於供應商是否公布可重複驗證的任務結果、干預率、安全紀錄以及經濟效益證據。2027年:合規成為里程碑。歐盟委員會聲明,《(EU) 2023/1230 規例》將自 2027 年 1 月 20 日起強制實施。該日期並非人形機器人產品世代的承諾。 這提醒我們,安全要求、合規性評估、技術文件及協調標準,將決定機器人能否在目標市場部署。下一代產品不僅需要更完善的示範,還需具備合規途徑。
2028年:可擴展生產與受控部署成為里程碑。 現代汽車集團表示,Atlas 預計自 2028 年起在該集團的「Metaplant America」工廠執行排序任務,並以 2030 年實現零組件組裝為目標;該集團還致力於在 2028 年前建立一套可擴展的生產系統,每年能製造 30,000 台機器人。 這些是企業目標,而非已實現的產業產出。它們恰恰說明了買方應要求每家供應商提供何種過時且僅針對特定任務的路線圖。
下一代類人型機器人的定義,將不再取決於外觀的單一飛躍,而是取決於五個系統的整合:穩健的全身控制、靈巧的物理互動、高效的人工智慧軟體、可量產的硬體,以及機器人能在真實工作場所安全運作的實證。能夠整合這些系統的企業與國家,方能邁向未來。 至於其餘的企業與國家,最有價值的進展或許在於學會誠實地衡量這道差距。