Was Sie von der nächsten Generation humanoider Roboter erwarten können
Ein leicht verständlicher Fahrplan für die nächste Generation humanoider Roboter, der die technologischen Grenzen, die Steuerung des gesamten Körpers, geschickte Interaktion, KI-Software, realistische Kostenfaktoren sowie evidenzbasierte Meilensteine für den Zeitraum 2026–2028 abdeckt.
Die nächste Generation humanoider Roboter wird nicht in Form einer einzigen spektakulären Produkteinführung auf den Markt kommen. Sie wird sich durch eine Reihe weniger auffälliger Verbesserungen entwickeln: Roboter, die sich sicherer von Fehlern erholen, neue Aufgaben mit weniger Vorführungen erlernen, weniger Energie verbrauchen, größere Abweichungen tolerieren und deutlichere Belege dafür liefern, dass sie an der Seite von Menschen arbeiten können. Deshalb besteht der richtige Weg, die Roadmap zu interpretieren, nicht darin, zu fragen, wann ein perfekter Ersatz für den Menschen erscheinen wird. Vielmehr geht es darum zu fragen, welche Fähigkeit den Sprung von einer Labordemonstration hin zu einer wiederholbaren Einsatzreife schafft.
Die öffentlich zugänglichen Erkenntnisse deuten darauf hin, dass sich die Branche von einer breiten Palette an Prototypen hin zu einer kontrollierten Validierung bewegt. Chinas Informationsbüro des Staatsrats berichtete, dass das Ministerium für Industrie und Informationstechnologie in den vergangenen 12 Monaten mehr als 140 inländische Hersteller und über 330 Modelle gezählt habe, dabei jedoch hohe Kosten, fragmentierte Anwendungsszenarien, begrenzte Verallgemeinerbarkeit und die Abhängigkeit von importierten Kernkomponenten als Engpässe identifiziert habe. Eine größere Anzahl von Modellen deutet daher auf einen Experimentierprozess hin und nicht auf eine ausgereifte technologische Obergrenze.
Aktueller technologischer Stand
Heutige humanoide Roboter können oft eine beeindruckende, isolierte Fähigkeit demonstrieren. Die größere Herausforderung besteht darin, diese Fähigkeit beizubehalten, wenn sich das Objekt, die Beleuchtung, der Boden, die Arbeitsabfolge oder die Wiederherstellungsbedingungen ändern. Ein Roboter mag zwar über eine vorbereitete Oberfläche laufen, hat jedoch Schwierigkeiten mit einer kleinen Störung. Er mag einen bekannten Gegenstand aufnehmen, scheitert jedoch, wenn dieser gedreht, teilweise verdeckt oder in einen überfüllten Behälter gelegt wird. Menschliche Arbeitskräfte bewältigen solche Variationen kontinuierlich. Der Roboter muss sie in Probleme der Wahrnehmung, Planung, Steuerung und Fehlerbehebung umwandeln.
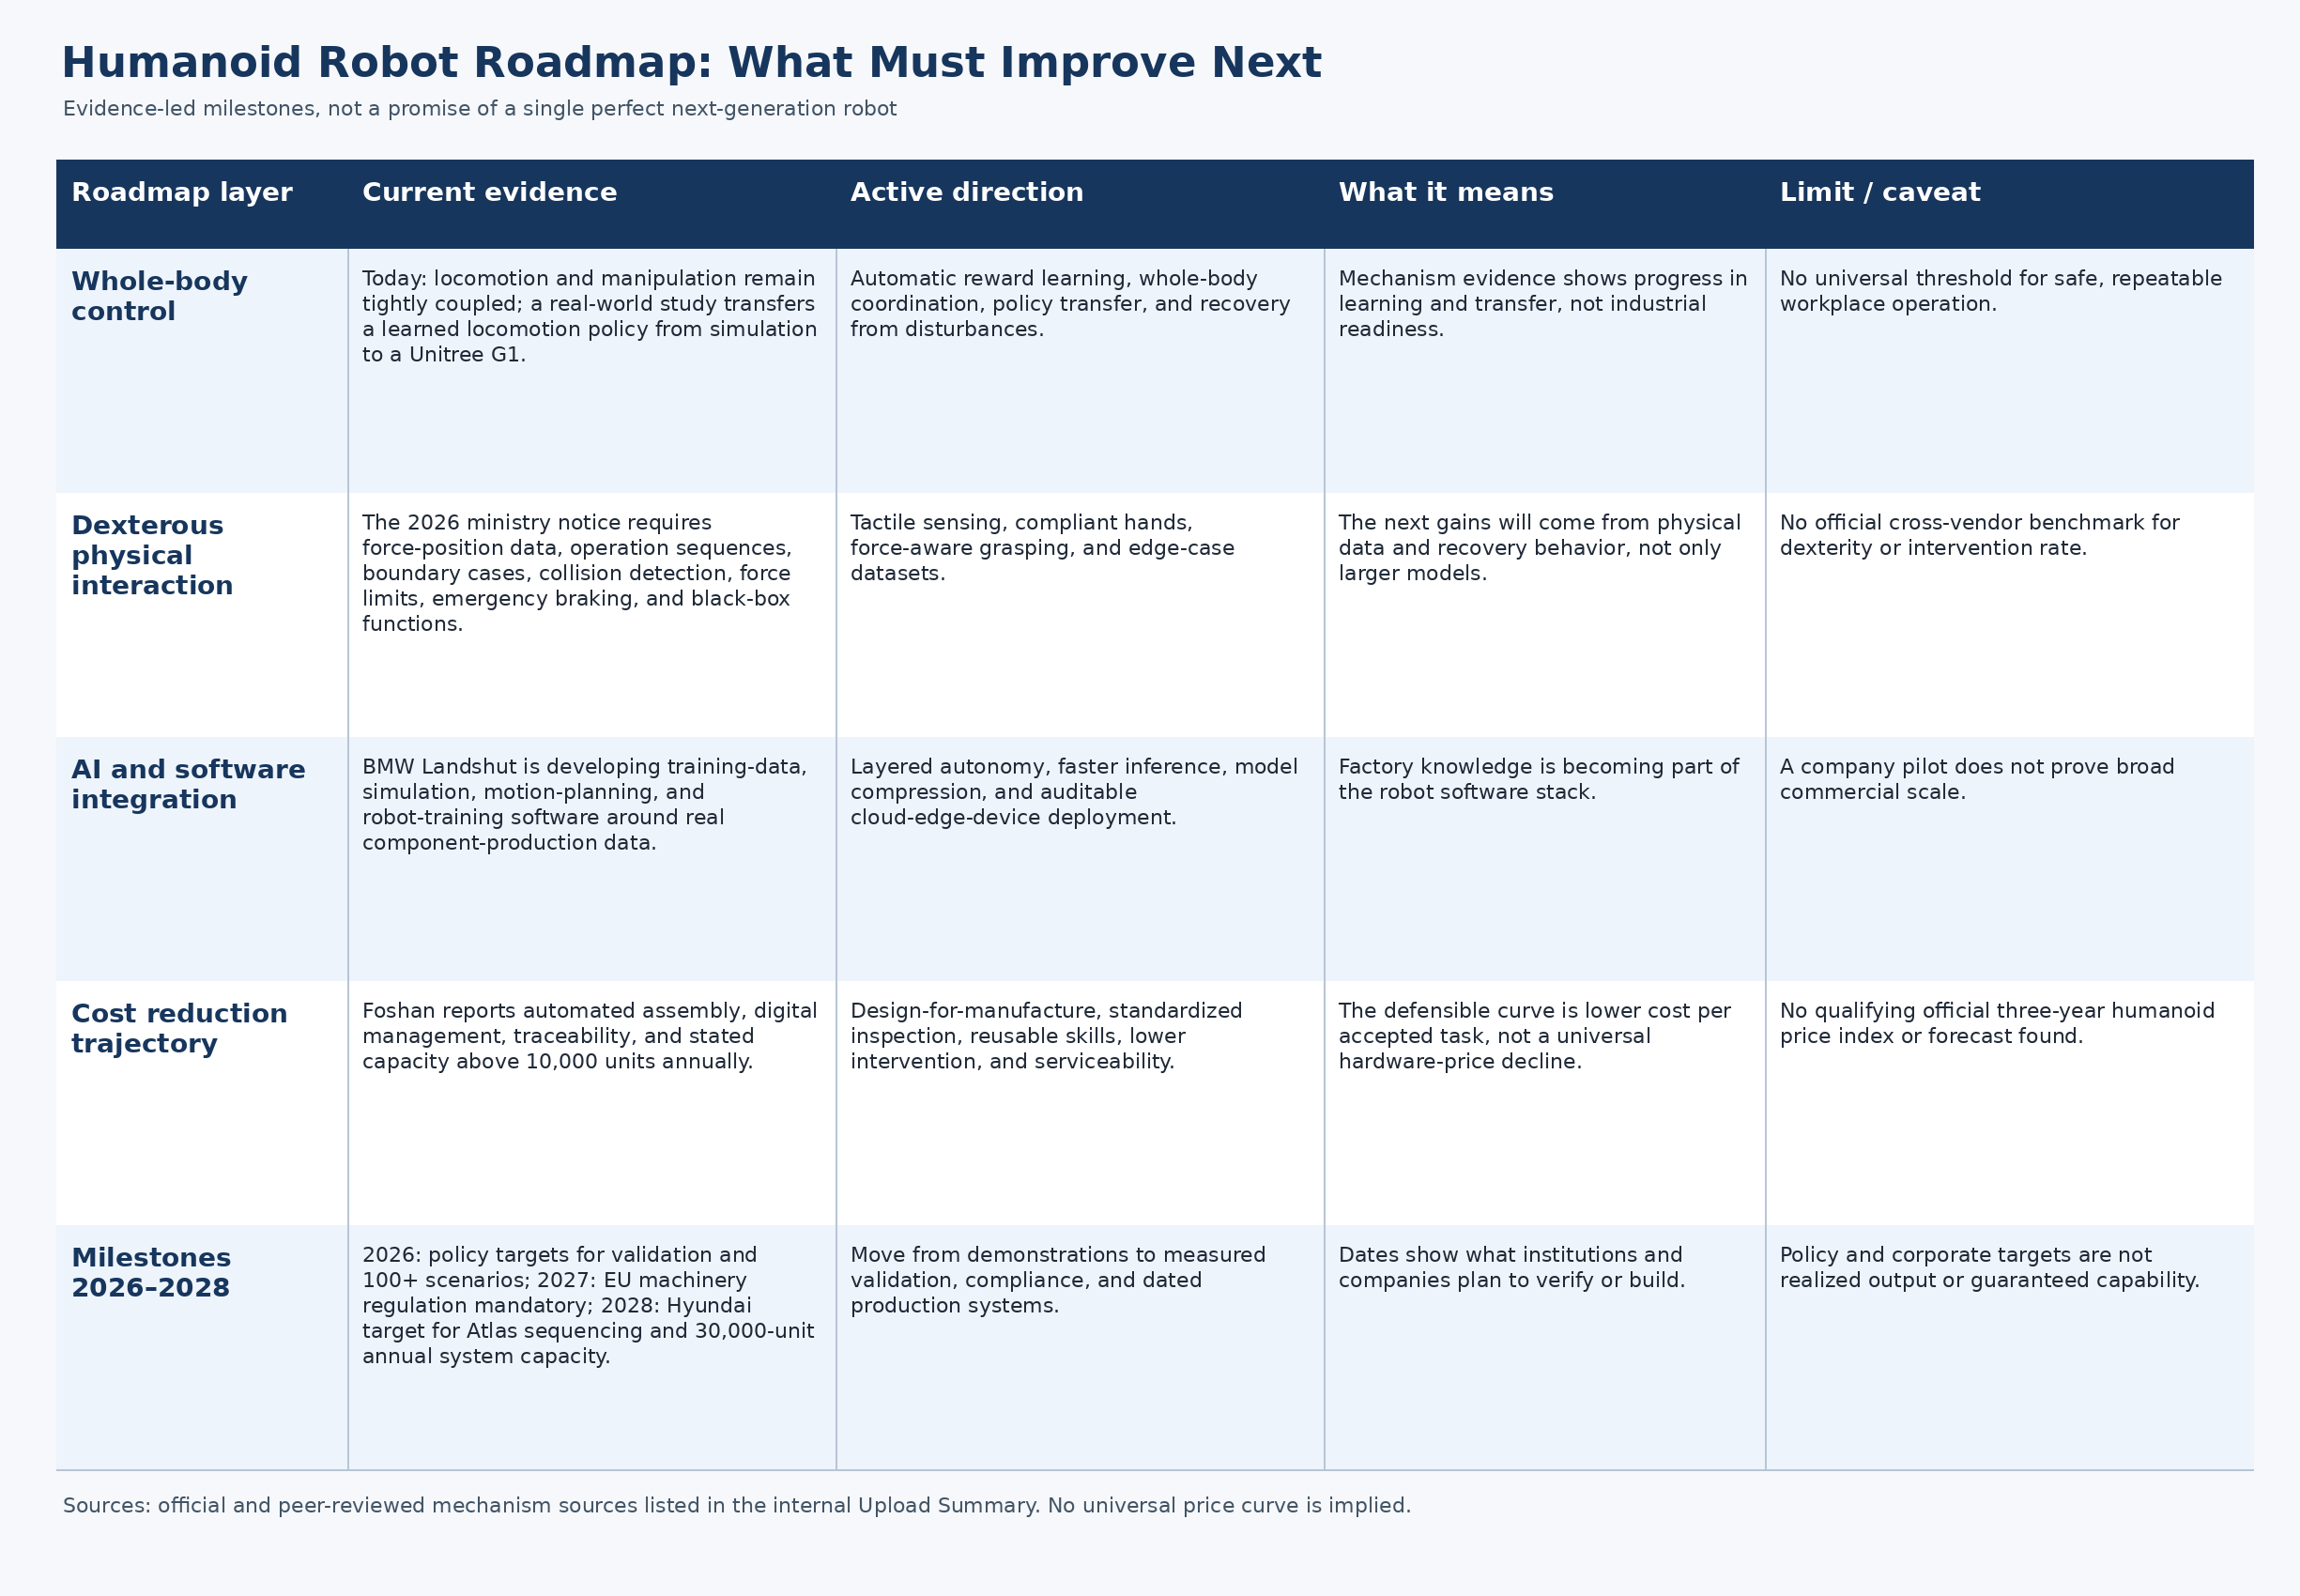
Eine Mitteilung des Ministeriums für Industrie und Informationstechnologie sowie der Kommission für die Aufsicht und Verwaltung staatseigener Vermögenswerte vom Juni 2026 beschreibt die derzeitige Obergrenze in betrieblicher Hinsicht. Darin wird eine praxisnahe Validierung der Aufgabenerfolgsquote sowie der Effizienzsteigerung gefordert,
Sicherheit, Zuverlässigkeit und Wirtschaftlichkeit. Darüber hinaus werden Kraftsteuerung, Kollisionserkennung, Kraftbegrenzung, Notbremsung, Black-Box-Funktionen, Datenverwaltung und Langzeitbetrieb hervorgehoben. Diese Anforderungen zeigen, dass der nächste Engpass nicht nur darin besteht, ob ein Roboter eine Aufgabe einmalig ausführen kann. Es geht vielmehr darum, ob der Roboter diese sicher, wiederholt und wirtschaftlich ausführen kann.Die Forschung weist auf dieselbe Einschränkung auf der Steuerungsebene hin. Eine im Februar 2026 in einem „Science Partner Journal“ veröffentlichte Open-Access-Studie nutzte automatisches Belohnungslernen für tiefes Verstärkungslernen und übertrug eine erlernte Fortbewegungsstrategie aus der Simulation auf einen realen humanoiden Unitree G1. Das Ergebnis stellt einen mechanischen Fortschritt dar, jedoch keinen Beweis für die Marktreife. Es verdeutlicht, warum Simulation, Strategie-Lernen und der Transfer in die reale Welt zunehmend zentrale Bestandteile der Roadmap werden, und zeigt zugleich, wie viel Entwicklungsarbeit erforderlich ist, bevor eine Fähigkeit außerhalb des Labors zuverlässig eingesetzt werden kann.
Wichtige Forschungs- und Entwicklungsrichtungen
Die erste wichtige Richtung ist die Ganzkörpersteuerung. Ein Humanoid kann Gehen, Gleichgewicht halten, Greifen, Erreichen und Schauen nicht auf Dauer als separate Module behandeln. Eine Veränderung der Handposition kann das Gleichgewicht beeinträchtigen; ein getragenes Objekt kann den Bewegungsplan verändern; eine Kollision kann eine sofortige Reaktion des gesamten Körpers erfordern. Das praktische Ziel ist ein Steuerungssystem, das den Körper koordiniert und dabei Gelenkgrenzen, Kontaktkräfte, Energieverbrauch und Sicherheitsgrenzen berücksichtigt.
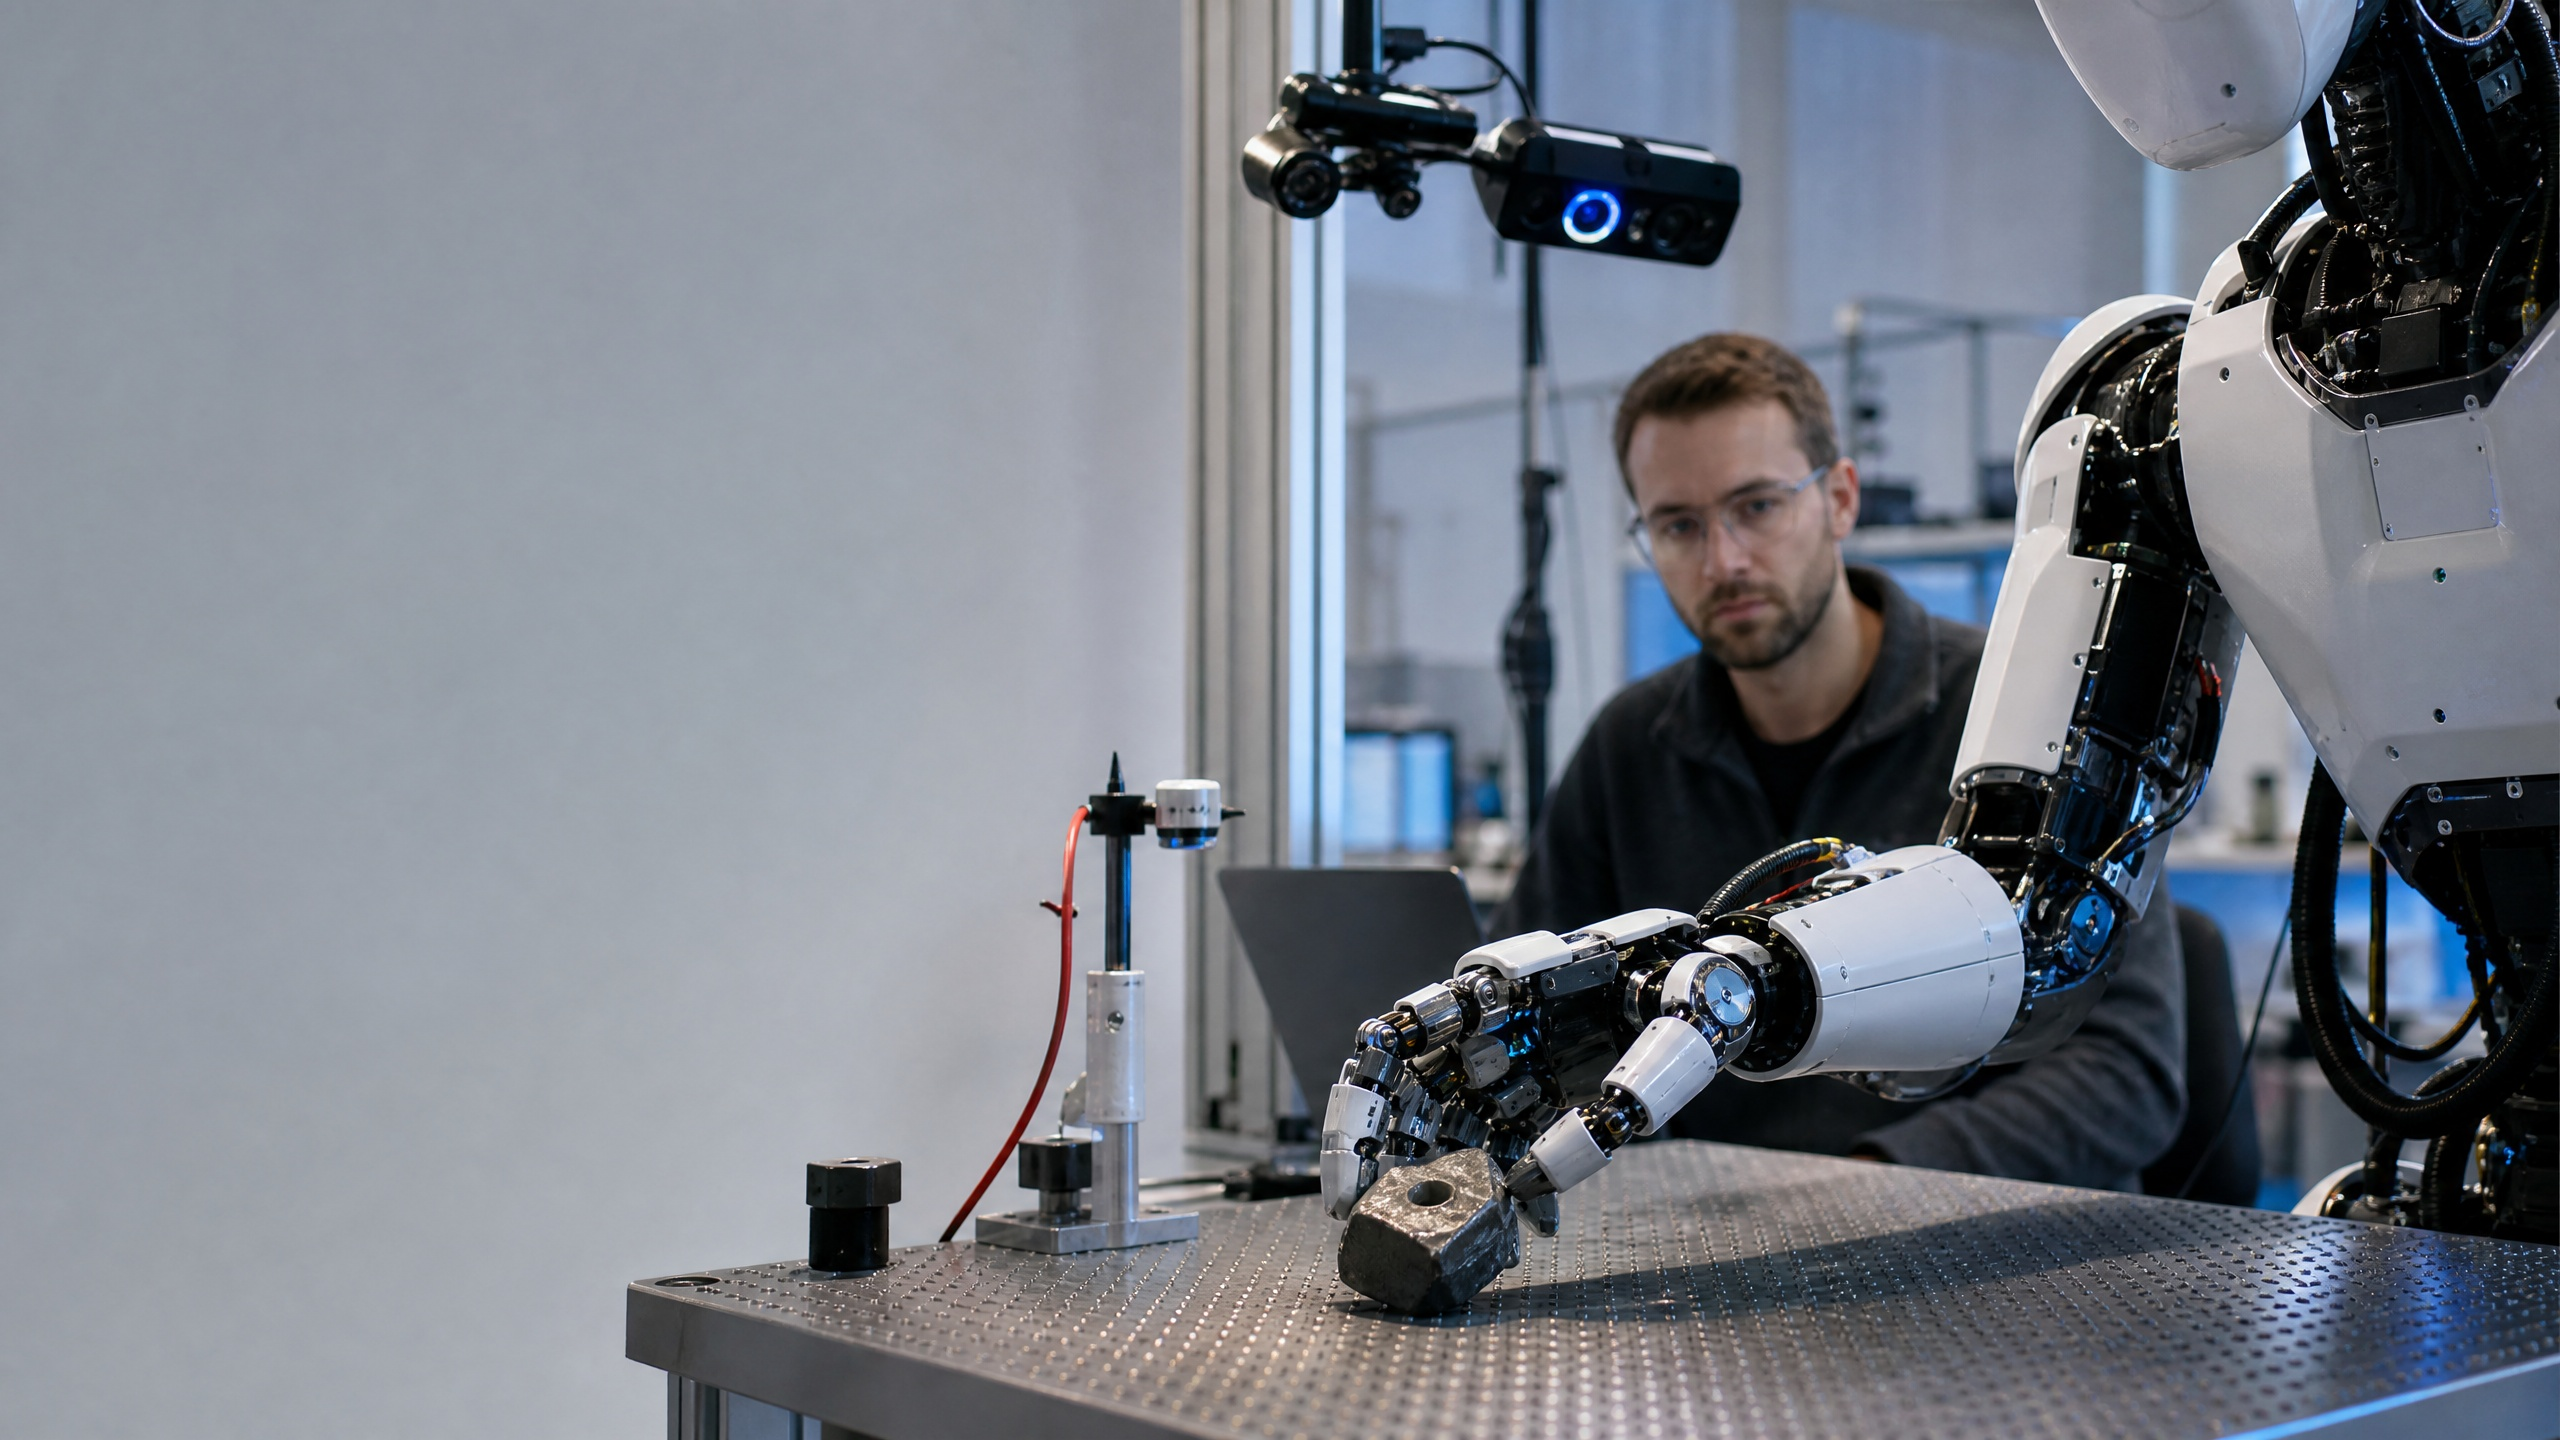
Die zweite Richtung ist die geschickte und kraftbewusste Manipulation. Hände, Handgelenke, taktile Signale und eine nachgiebige Steuerung entscheiden darüber, ob ein Roboter Objekte handhaben kann, die nicht perfekt präsentiert werden. Die Mitteilung des Ministeriums fordert hochpräzise Aufzeichnungen von Kraft-Positions-Kurven, Ablauffolgen, Zeitsteuerungslogik, außergewöhnlichen Zuständen und Grenzfällen. Dies ist ein Hinweis darauf, dass künftige Fortschritte von der Erfassung besserer physikalischer Daten abhängen werden und nicht nur von der Skalierung sprachlicher oder visueller Modelle.
Der dritte
Ein Schwerpunkt liegt auf der Validierungsinfrastruktur. In derselben Mitteilung wird der Bedarf an praxisnahen Schulungsräumen, anwendergeleiteten Anwendungsgruppen, szenariospezifischen Tests sowie an Berichten hervorgehoben, anhand derer festgestellt wird, ob eine Lösung für den regulären Einsatz bereit ist. Der entscheidende Wandel besteht darin, dass es nicht mehr darum geht, einen Roboter zu präsentieren, sondern ihn zu bewerten. Eine Fabrik, ein Krankenhaus oder ein Logistikstandort wird Teil des Entwicklungszyklus, da sie die Randfälle liefern, die durch Simulation allein nicht erfasst werden können.KI und Software-Integration
Künstliche Intelligenz wird zunehmend als mehrschichtiges Steuerungssystem integriert und nicht mehr als einzelnes, chatbotähnliches „Gehirn“. Ein übergeordnetes Modell kann eine Anweisung interpretieren oder eine Abfolge planen, während untergeordnete Ebenen Bewegungen berechnen, Gelenke steuern, Kontakte verwalten und einen sicheren Stopp auslösen. Das System muss zudem erkennen, wann seine Sicherheit unzureichend ist, und Hilfe anfordern, anstatt zu improvisieren.
Die Mitteilung von BMW vom Juli 2026 liefert ein anschauliches Beispiel aus der Industrie. Das Werk in Landshut entwickelt Software für KI-gestützte Robotik in der Komponentenfertigung, einschließlich der Verarbeitung von Trainingsdaten, Simulation, Bewegungsplanung und Roboterschulung. BMW erklärt, dass die Teams Daten aus realen Produktionsumgebungen erfassen, Bewegungsmuster in Simulationen testen und von Pilotprojekten zu einer schrittweisen Skalierung übergehen. Die Erkenntnis daraus ist, dass Software-Integration untrennbar mit Produktionswissen verbunden ist. Ein allgemeines Modell wird in industriellen Umgebungen umso nützlicher, je besser es mit den Objekten, Toleranzen, Arbeitsanweisungen und Sicherheitsvorschriften eines Werks verknüpft werden kann.
Die nächste Generation wird daher an der Qualität ihres Datenkreislaufs gemessen werden. Ein leistungsfähiges System sollte aufzeichnen, was der Roboter gesehen hat, was er versucht hat, wo er gescheitert ist, wie ein Mensch eingegriffen hat und ob sich die korrigierte Fertigkeit auf eine verwandte Aufgabe übertragen lässt. In der Mitteilung des Ministeriums für Industrie und Informationstechnologie sowie der Kommission für die Aufsicht und Verwaltung staatlicher Vermögenswerte wird zudem der Datenschutz hervorgehoben,
Schutz von Geschäftsgeheimnissen, hochwertige Echtzeit-Maschinendaten, Modellkomprimierung, Beschleunigung der Inferenz sowie der Einsatz in der Cloud, am Netzwerkrand und auf Endgeräten. Diese Anforderungen sprechen eher für kleinere, schnellere und besser überprüfbare Software-Stacks als für ein Modell, das bei jedem Schritt auf eine Fernverbindung angewiesen ist.Entwicklung der Kostensenkung
Es gibt keine verbindliche offizielle Dreijahres-Preiskurve für humanoide Roboter. Öffentliche Beschaffungsunterlagen können zwar den Preis einer bestimmten Konfiguration in einer bestimmten Einrichtung und einem bestimmten Zeitraum ausweisen, lassen sich daraus jedoch keine allgemeingültigen Preisklassen – Einstiegs-, Mittel- oder Premiumsegment – ableiten. Die früheren Preisangaben in dieser Reihe sollten daher als konfigurationsspezifische Belege verstanden werden und nicht als Prognose dafür, wie schnell der durchschnittliche humanoide Roboter günstiger werden wird.
Die fundiertere Kostenentwicklung ist operativer Natur. Kosten können sinken, wenn sich die Fertigung von Bauteilen vereinfacht, wenn Montage und Prüfung standardisiert werden, wenn Trainingsdaten aufgabenübergreifend wiederverwendet werden und wenn ein Roboter weniger menschliche Eingriffe benötigt. Die im April 2026 veröffentlichten Informationen zur Produktionslinie in Foshan veranschaulichen die Fertigungsseite dieser Gleichung durch automatisierte Montage, digitales Management und Rückverfolgbarkeit der Qualität. Sie geben zwar keinen Aufschluss über die Auslastung oder die Stückkosten, zeigen jedoch die Mechanismen auf, die eine zukünftige Kostenkurve erfordern würde.
Käufer sollten eher mit ungleichmäßigen Fortschritten als mit einem gleichmäßigen jährlichen Rückgang rechnen. Eine neue Hand, ein neuer Akku, ein neuer Aktuator oder ein neues Sicherheitssystem kann zunächst den Anschaffungspreis erhöhen, während gleichzeitig die Wartungs- oder Eingriffskosten sinken. Ein Software-Update kann die Auslastung verbessern, ohne den Preis für die Hardware zu verändern. Für Käufer könnte eine aussagekräftigere Kennzahl die Gesamtkosten pro akzeptierter Aufgabe sein, einschließlich Installation, Integration, Überwachung, Schulung, Ausfallzeiten, Wartung und Compliance.
Meilensteine im Zeitplan
2026: Die Validierung wird zum Meilenstein. Die
Die nationale Richtlinie zur praxisnahen Ausbildung legt Ziele für die Anwendungsüberprüfung, den regelmäßigen Einsatz in repräsentativen Szenarien, mehr als 100 hochwertige Anwendungsszenarien sowie die Einsatzfähigkeit im Umfang von 10.000 Einheiten bis zum Jahresende fest. Hierbei handelt es sich um politische Ziele, nicht um eine Garantie dafür, dass die Branche diese erreichen wird. Für die Leser ist der entscheidende Prüfstein, ob Anbieter wiederholbare Aufgabenergebnisse, Interventionsraten, Sicherheitsbilanzen und wirtschaftliche Belege veröffentlichen.2027: Die Einhaltung der Vorschriften wird zum Meilenstein. Die Europäische Kommission erklärt, dass die Verordnung (EU) 2023/1230 ab dem 20. Januar 2027 verbindlich gilt. Dieses Datum ist kein Versprechen hinsichtlich einer neuen Generation humanoider Produkte. Es ist eine Erinnerung daran, dass Sicherheitsanforderungen, Konformitätsbewertung, technische Unterlagen und harmonisierte Normen darüber entscheiden können, ob ein Roboter in einem Zielmarkt eingesetzt werden kann. Die nächste Generation wird sowohl einen Weg zur Einhaltung der Vorschriften als auch eine bessere Demonstration benötigen.
2028: Skalierbare Produktion und kontrollierter Einsatz werden zum Meilenstein. Die Hyundai Motor Group gibt an, dass „Atlas“ ab 2028 in ihrem Werk „Metaplant America“ für Sequenzierungsaufgaben eingesetzt werden soll, wobei die Montage von Bauteilen für 2030 angestrebt wird, und dass die Gruppe bestrebt ist, bis 2028 ein skalierbares Produktionssystem zu etablieren, das jährlich 30.000 Robotereinheiten herstellen kann. Dies sind Unternehmensziele, keine realisierten Produktionszahlen der Branche. Sie veranschaulichen die Art von veralteten, aufgabenspezifischen Roadmaps, die Käufer von jedem Lieferanten einfordern sollten.
Die nächste Generation humanoider Roboter wird weniger durch einen einzelnen Sprung in der Optik definiert sein als vielmehr durch die Verknüpfung von fünf Systemen: robuste Ganzkörpersteuerung, geschickte physische Interaktion, effiziente KI-Software, serienfähige Hardware und der Nachweis, dass der Roboter an einem realen Arbeitsplatz sicher arbeiten kann. Die Unternehmen und Länder, denen es gelingt, diese Systeme miteinander zu verknüpfen, werden vorankommen. Für alle anderen besteht der wertvollste Fortschritt möglicherweise darin, zu lernen, die Lücke ehrlich einzuschätzen.