
『カイロス・ホームワールド』の舞台裏:中国の家庭でロボットを訓練することが、見た目以上に難しい理由
2026年6月初旬、SenseTime傘下のDaxiao Roboticsが展開する「具現化AI」部門であるACE Roboticsが「Kairos-HomeWorld」を発表した際、報道の多くは「新しいデータセット」「新しいフレームワーク」「数億規模の資金調達」といった見出しに焦点を当てていた。しかし、それらの見出しが見落としていたのは、その裏にある、より難解で興味深い物語である。 「Kairos-HomeWorld」は単なるデータセットではない。これは、中国市場向けの家庭用サービスロボット開発のあらゆる試みを密かに阻んできた問題――すなわち、トレーニングデータが中国の家庭の実情を反映していないという問題――を解決するために設計された生成型パイプラインである。 本記事では、当初の報道では触れられなかった3つの観点から、この件についてさらに深く掘り下げていく。
1. Kairos-HomeWorldの内部で実際に何が起きているのか
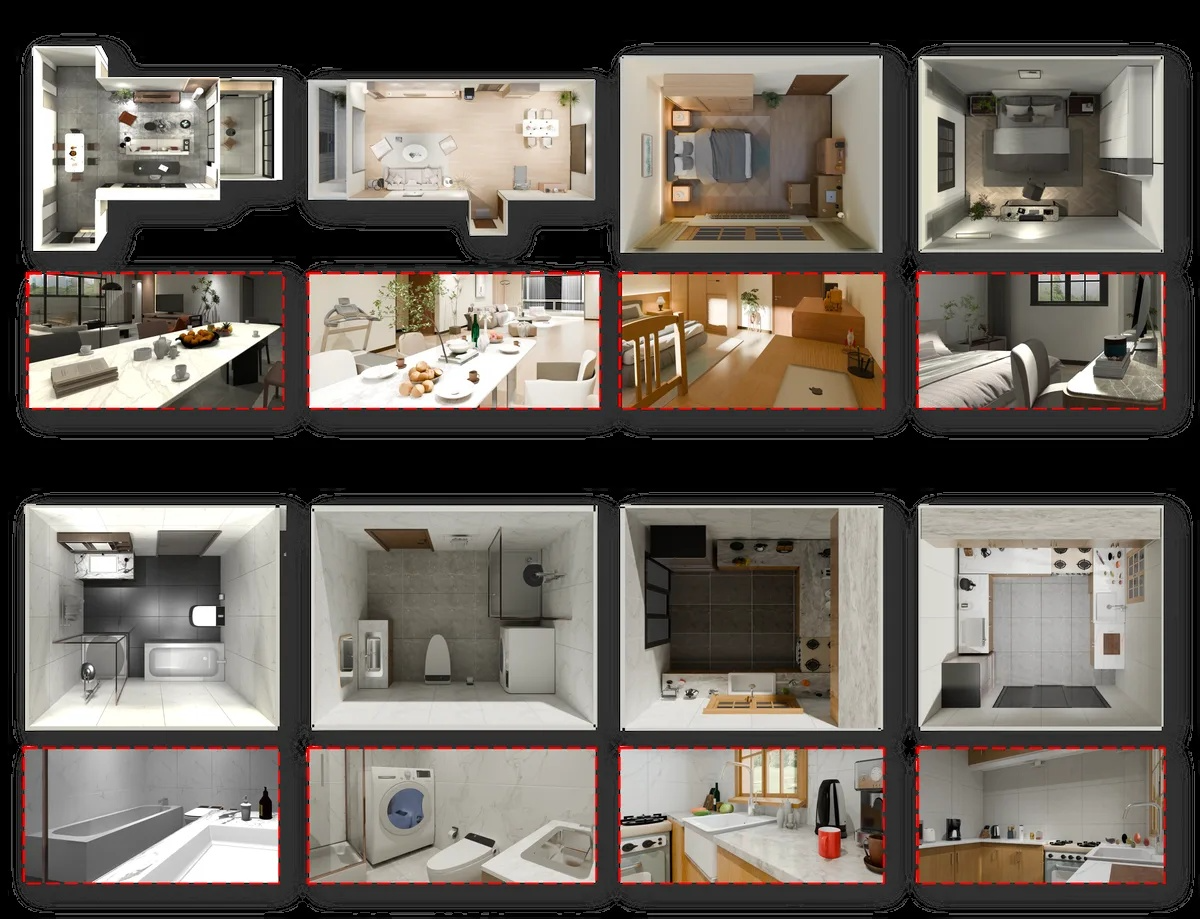
家庭用ロボット向けのシミュレーションデータセットの多くは静的であり、研究者がトレーニング中にサンプリングを行う、あらかじめ構築された3Dルームの固定ライブラリで構成されています。Kairos-HomeWorldはこれとは異なる仕組みで動作します。これは4段階からなる生成パイプラインであり、単一のテキストプロンプトから、オンデマンドで新しくユニークな、シミュレーションに即対応可能な家庭環境を生成します。
このパイプラインの仕組みは以下の通りです:
第1段階:間取り図の生成。 本システムは、不動産物件情報から収集され、自動ベクトル化パイプラインを通じて処理された30万件の実在する中国の住宅間取り図を用いて学習されました。各間取り図は、K-Dツリー表現を用いてエンコードされています。これは階層的な空間データ構造であり、大規模言語モデルが空間的な一貫性のある部屋配置を理解し、生成することを可能にします。 このステップだけでも大きな貢献と言えます。最も広く使用されている2つのオープンな間取りベンチマークであるRPLANとResPlanには、それぞれ約8万件と1万7千件の間取りが含まれています。Kairos-HomeWorldの30万件の間取りコーパスは、次点となる代替案の約4倍の規模を誇ります。
ステージ2:2Dから3Dへの変換と家具配置。間取り図が生成されると、システムは空の3D建物シェルをインスタンス化し、階層的なビューローミングアプローチを用いて家具を配置します。まずトップダウンのグローバルパスで大型家具を配置し、続いて一人称視点のウォークスルーで細部を追加します。 このデュアルパス方式は、2Dから3Dへの変換においてよく見られる「幾何学的ドリフト」と呼ばれる不具合に対処するものです。これは、2D平面図に配置されたオブジェクトが、3次元でレンダリングされた際に位置がずれたり、宙に浮いてしまったりする現象です。
ステージ3:再帰的洗練。微調整されたビジョン・言語モデル(VLM)が品質管理の役割を果たし、生成された各シーンをスキャンして、出入り口の塞がり、家具同士の衝突、オブジェクトが壁を貫通しているといった物理的な違反がないかを確認します。その後、反復ループの中で修正案を提案し、適用します。その結果、誤差は極めて低い水準に抑えられます。
他の同等の手法で報告されている家具との衝突率。第4段階:操作可能なオブジェクトの配置。最終段階では、机、カウンター、ダイニングテーブル、棚などの表面に小さなオブジェクトを配置し、各オブジェクトに材質、密度、摩擦係数、構造的支持関係などの物理的特性を割り当てる。 生成された各シーンには平均15個以上の操作可能なオブジェクトが含まれており、フットプリント・オブジェクト密度(FOD)は4.16を達成しており、これは同種の他の手法の中で報告されている中で最も高い値である。 すべてのオブジェクトはシミュレーションエンジンとネイティブに互換性があり、ロボットは把持、積み重ね、注ぎ出し、冷蔵庫のドアのような可動部を持つオブジェクトの開閉といったタスクのトレーニングを直ちに開始できる。
その実用的な意義は大きい。従来のデータセットでは、ロボット工学チームに、例えば 5,000 室の固定されたライブラリがトレーニング用として提供されるのに対し、Kairos-HomeWorld は、限界コストをほぼゼロに抑えながら、数百万ものユニークで物理的に妥当な環境を生成することができる。 新しいシーンの生成には、物理的特性へのアクセスも、家具の破損に対する責任も、初期のプロンプト以外の人的アノテーションも一切必要としない。
2. 中国の住宅レイアウト問題は「データ主権」の堀である
ここで、欧米のロボット工学オブザーバーの多くが十分に理解していない詳細を挙げておこう。米国や欧州のシミュレーションデータで学習したロボットが、中国の家庭では失敗する可能性が高いのは、ハードウェアの制限によるものではなく、ロボットのナビゲーションや操作にとって重要な点で、環境の構造が異なっているためである。
中国の都市部住民5億人の大半が暮らす都市部のマンションには、独特な空間構成がある。 それらはコンパクトな傾向があり、典型的には2ベッドルームのユニットで60~90平方メートル程度、オープンプランではなく独立したキッチン、洗濯専用のサービスバルコニー、水回り・乾物スペースが分離されたバスルーム、南北に風を通す廊下、玄関の収納用アルコーブを備えています。古い住宅
家庭用サービスロボットの潜在市場のかなりの部分を占める中国市場では、部屋の形状が不規則であることが多く、欧米のシミュレーションデータセットで主流となっている長方形のレイアウトとは大きく異なっている。これらの違いは単なる表面的なものではない。オープンプランのアメリカ式キッチンでの移動を学習したロボットは、冷蔵庫、コンロ、流し台が80センチメートル未満の隙間しかなく、一列に並んだ狭い閉鎖型の中国式キッチンで作業するために必要な空間的推論を習得していないだろう。 西洋式のダイニングテーブルに物を置くように訓練されたロボットは、中国のダイニングルームで一般的な回転式の「レイジー・スーザン」の配置に遭遇したことがないだろう。西洋式のバスルームのレイアウトで訓練されたロボットは、中国のバスルームでシャワーエリアを隔てる一段下がった「ウェットゾーン」を移動する方法を学んでいない。
Kairos-HomeWorldのデータセットは、このギャップを埋めるために特別に構築された。その対象となる住戸の広さは、約30平方メートル(ワンルームマンション)から200平方メートル以上まで幅広く、上記の建築的特徴を明確に網羅している。 ACE Roboticsと香港中文大学(CUHK)のチームは、これを「歴史的に過小評価されてきた住宅タイプ」を意図的に網羅したものだと説明している。これは、世界のロボット工学研究コミュニティがこれまで、上海ではなくパロアルトのような世界を対象にトレーニングデータを構築してきたことを、婉曲に表現したものである。
競争上の影響は甚大です。中国で家庭用サービスロボットを販売したい国際的なロボット企業は、中国の住宅を反映したトレーニングデータを必要とします。「Kairos-HomeWorld」はオープンソースとして公開されたため、研究コミュニティにとっての参入障壁は低くなりましたが、パイプラインを最初に構築・導入したACE RoboticsとDaxiao Roboticsは、構造的な先行優位性を維持しています。 両社はすでに、自社の日常的なロボット学習ワークフローにおいてKairos-HomeWorldを活用している。競合他社が同等のデータセットをゼロから構築する頃には、Daxiaoのロボットはすでに数ヶ月分の
競合他社がまだ生成できない環境における追加のトレーニングサイクル。これが、データ主権による「堀」が実際にどのようなものかを示しています。
3. シミュレーションから実世界への転移という問題を、実際に解決できるのか?
あらゆるシミュレーションフレームワークに関して最も重要な問いは、プレスリリースではめったに直接答えられないものです。それは、「シミュレーションでのトレーニングによって、実際に実世界で機能するロボットが生み出されるのか?」という問いです。
シミュレーションから実世界への転移(sim2real)は、ロボティクス分野において最も根深い未解決問題の一つです。その核心となる課題は「リアリティギャップ」、すなわちシミュレーション内の物理法則、照明、素材の質感、センサーノイズ、物体の挙動と、実世界におけるそれらの特性との違いです。 シミュレーションでタスクの成功率が95%だったロボットでも、実環境では40%しか達成できないことがある。これは、シミュレーションが、光沢のあるセラミックタイルからの光の反射の仕方、柔らかい物体を把持した際の変形の仕方、あるいはドアのヒンジが可動範囲の初期段階で抵抗を示す様子などを正確にモデル化できていなかったためである。
Kairos-HomeWorldは、いくつかの設計上の選択を通じてこの「リアリティギャップ」に対処しています。ステージ4では、NVIDIA Isaac Simでも使用されているPhysX-Omni物理エンジンを用いて、材料密度、摩擦係数、構造的支持関係などの物理的属性がすべてのオブジェクトに割り当てられます。 つまり、このシミュレーションの物理挙動は、ロボット工学業界全体が標準として採用しているのと同じ物理モデルに基づいている。ステージ3における再帰的な精緻化により、浮遊する物体、ジオメトリのクリッピング、通路の遮断といった、不可能なシナリオでロボットを訓練することで生じる「sim2real」の失敗の原因となる、最も一般的な物理的不自然さが排除される。
ACE Robotics社は、「Kairos-HomeWorld」が自社のトレーニングワークフローにおいて「シミュレーションから現実への転移サイクルを大幅に加速させた」と報告しています。ただし、これは同社自身のプレスリリースによる自己申告であり、
独立したベンチマークによる結果である。技術報告書(arXiv:2606.06390)では、レイアウトの多様性や3Dデザインの魅力に関する指標について定量的な比較が行われているが、特定の家事タスクにおけるエンドツーエンドのsim2real転移率については、現時点では公表されていない。背景として、この広範な研究分野では2025年および2026年にsim2real転移において有意義な進展が見られた。MIT CSAILの「real-to-sim-to-real」アプローチ(2024年)は、実環境をスキャンし、その特定の環境をシミュレートした中で学習を行うことで、転移率が劇的に向上することを実証した。 ETHチューリッヒのPACEシステム(2025年)は、トレーニング中に照明、摩擦、物体の特性を意図的に変化させるドメインランダム化を用いることで、脚式ロボットにおける体系的なsim2real転移を実現した。これにより、ロボットは単一の環境を記憶するのではなく、変動に対処する方法を学習する。 Kairos-HomeWorldのVLMに基づく精緻化と物理法則に基づいた物体配置は、これらのベストプラクティスと一致しているが、この分野では依然として公開された直接比較ベンチマークが待たれている。
率直な評価としては、Kairos-HomeWorldは中国の家庭環境に特化して調整されたシミュレーション環境を構築する上で、これまでで最も信頼性の高い試みであり、その技術的アーキテクチャは堅実である。 真に有用な家庭用ロボットが実行する必要があるような、多段階かつ複数の部屋をまたぐ一連の動作を含む複雑な家事タスクにおいて、これが「sim2real」のギャップを完全に埋めることができるかどうかは、実世界での導入データによってのみ答えが得られる未解決の問題である。
これが業界全体の競争に与える意味
Kairos-HomeWorldは製品の発表ではない。これはインフラである。Daxiao Roboticsをはじめ、この基盤の上に構築を行う企業、さらにはオープンソースのデータセットを利用するあらゆる研究者やスタートアップは、半年前には存在しなかった基盤の上でロボットのトレーニングを行うことになる。
大規模言語モデルのトレーニングの黎明期との類似点は示唆に富んでいる。Common CrawlやThe Pileがオープンなトレーニングデータとして利用可能になったとき
コーパスは、特定のモデルが成功することを保証するものではありませんでしたが、すべてのモデルの最低水準を引き上げました。Kairos-HomeWorldは、中国の環境における家庭用ロボットのトレーニングにおいて、同様の役割を果たしています。つまり、最低水準を引き上げているのです。その最低水準を土台として、誰が最高のロボットを構築できるかという問題は、依然として未解決のままです。ゴールドマン・サックスの推計によると、2035年までに380億ドル規模に達すると見込まれる家庭用サービスロボット市場において、中国は最大の単一ターゲット市場を占めています。この市場において、中国の家庭環境で「シミュレーションから実環境への転移(sim2real transfer)」を大規模に解決できる企業は、国外からは再現が困難な持続的な優位性を手にすることになるでしょう。
Daxiao Roboticsは、まだその企業にはなっていない。しかし、その企業に必要なインフラを構築しつつある。
出典:
- ACE Robotics / Kairos-HomeWorld 公式プロジェクトページ(2026年6月)
- Asia News Network経由のACE Roboticsプレスリリース「ACE ROBOTICS、Kairos-HomeWorldをオープンソース化」(2026年6月6日)
- arXiv 技術報告書 2606.06390 『HomeWorld: 間取りから家具配置までを統合したフレームワーク』(Li et al., 2026)
- MIT CSAIL「高精度家庭用ロボットが『実環境→シミュレーション→実環境』のサイクルで学習」(2024年7月)
- ETHチューリッヒ ロボティクス・システムズ・ラボ PACE:体系的なシミュレーションから実環境への転移(2025年9月)
- ゴールドマン・サックス・グローバル・インベストメント・リサーチ「ヒューマノイドロボット市場の規模推計」(2024年)
RobotAIGeek、2026年6月16日報道
Daxiao Roboticsが数億を調達、「Kairos-HomeWorld」AIフレームワークを発表免責事項:すべての編集コンテンツは、RobotAIGeekが公開されている情報源に基づき独自に執筆したものです。引用された内容は元の出版元に帰属し、RobotAIGeekによる独自検証は行われていません。












