
《Kairos-HomeWorld》幕後直擊:為何在中國家庭中訓練機器人比想像中更困難
當 SenseTime 旗下大肖機器人(Daxiao Robotics)的具身人工智慧部門 ACE Robotics 於 2026 年 6 月初宣布推出 Kairos-HomeWorld 時,多數報導都聚焦於標題:一個新的資料集、一個新的框架,以及數億的資金。然而,這些標題忽略了背後更艱深且更有趣的故事。 Kairos-HomeWorld 並非單純的資料集,而是一條旨在解決某個問題的生成式處理流程——這個問題一直默默地阻礙著所有針對中國市場開發家用服務機器人的嘗試:訓練資料與中國家庭的實際環境不符。 本文將從三個角度,對初期新聞報導未深入探討的內容進行更深入的剖析。
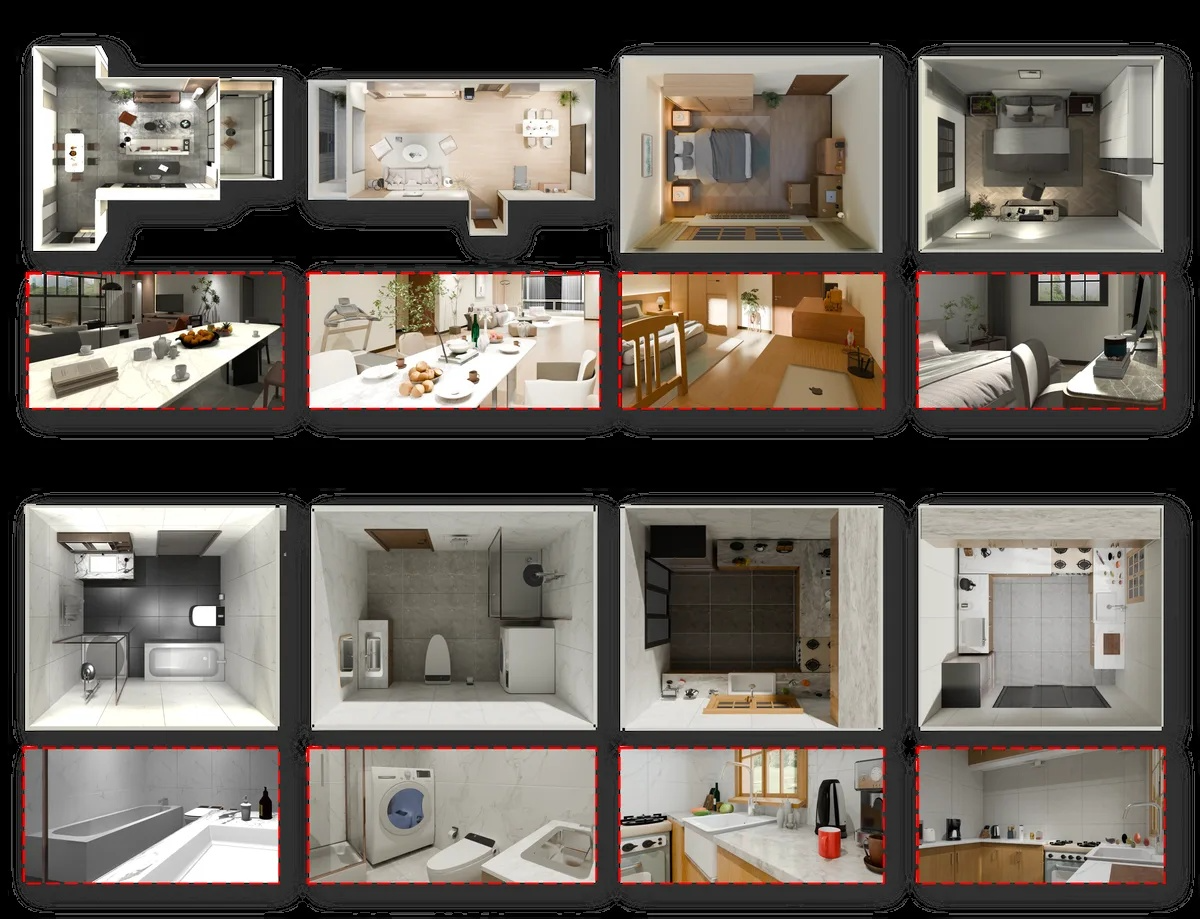
1. Kairos-HomeWorld 實際運作的原理
大多數家用機器人的模擬資料集都是靜態的:即由預先建構的 3D 房間組成的固定資料庫,研究人員在訓練過程中會從中抽樣。Kairos-HomeWorld 的運作方式則有所不同。它是一個四階段的生成式處理流程,能根據單一文字提示,按需生成嶄新且獨特的、可直接用於模擬的居家環境。
該流程運作方式如下:
第一階段:平面圖生成。 該系統是基於 300,000 份真實的中國住宅平面圖進行訓練,這些資料源自房產刊登資訊,並透過自動化向量化處理流程進行處理。每份平面圖皆採用 K-D 樹表示法進行編碼,這是一種分層式空間資料結構,能讓大型語言模型理解並生成具有連貫空間關係的房間佈局。 僅此一步便已是一項重大貢獻:目前最廣泛使用的兩個開放式平面圖基準資料集 RPLAN 和 ResPlan,分別包含約 80,000 份與 17,000 份平面圖。Kairos-HomeWorld 的 300,000 份平面圖資料集,規模幾乎是次佳替代方案的四倍。
第二階段:2D 轉 3D 建模與家具佈置。一旦生成平面圖,系統便會實例化一個空白的 3D 建築外殼,並透過分層視圖漫遊方法進行佈置:首先採用自上而下的全局處理來放置大型家具,接著透過第一人稱漫遊視角來添加細節。 這種雙階段方法解決了 2D 轉 3D 建模中常見的「幾何漂移」問題——即在 2D 平面圖中放置的物件,渲染成三維時會出現對齊錯誤或懸浮現象。
第三階段:遞迴精修。經過微調的視覺語言模型(VLM)擔任品質控制角色,掃描每個生成的場景以檢測物理違規情況:被阻擋的門口、家具碰撞、物件穿牆等。接著,該模型會在迭代迴圈中提出並套用修正方案。最終結果的錯誤率屬於最低之列
據報導,任何可比方法所測得的家具碰撞率。第四階段:可操作物件的擺放。最後一個階段是在桌面、櫃檯、餐桌、層架等表面上擺放小型物件,並為每個物件賦予物理屬性,包括材質組成、密度、摩擦係數以及結構支撐關係。 每個生成的場景平均包含超過 15 個可操作物件,並達到 4.16 的佔地面積物件密度(FOD),這是目前已知同類方法中最高的數值。 所有物件均與模擬引擎原生相容,這意味著機器人可立即開始進行抓取、堆疊、傾倒,以及開啟冰箱門等鉸接式物件的訓練任務。
其實務意義重大。相較於傳統資料集僅能為機器人團隊提供固定數量的訓練環境(例如 5,000 間房間),Kairos-HomeWorld 能夠以近乎零邊際成本生成數百萬個獨特且物理上合理的環境。 生成新場景無需存取實體物業、無需承擔家具損壞責任,且除初始提示外,亦無需人工標註。
2. 中國居家佈局問題是數據主權的護城河
以下是多數西方機器人觀察家尚未完全領會的細節:在美國或歐洲模擬數據上訓練的機器人,若被置於中國家庭環境中,很可能無法正常運作——這並非源於硬體限制,而是因為這些環境在結構上存在關鍵差異,而這些差異對機器人的導航與操作至關重要。
中國的城市公寓——容納了全國 5 億城市居民中的大多數——具有獨特的空間結構。 這類住宅通常面積緊湊——兩房單位一般僅有60至90平方公尺,採用封閉式廚房而非開放式格局,設有專用的洗衣服務陽台、乾濕分離的浴室、便於南北通風的走廊,以及玄關處的儲物壁龕。較舊的住宅
這類住宅,佔據了家用服務機器人潛在市場的相當大比例,其房間幾何形狀往往不規則,與西方模擬資料集中佔主導地位的矩形佈局有顯著差異。這些差異絕非表面文章。一臺經過訓練、能在美國開放式廚房中行駛的機器人,並未學會在狹窄封閉的中國廚房中運作所需的空間推理能力——在那裡,冰箱、爐灶和水槽可能沿著單一狹長走道排列,通道間距甚至不足80公分。 一臺受訓於將物品擺放在西方餐桌上的機器人,將無法應對中國餐廳中常見的旋轉轉盤配置;一臺以西方浴室佈局為訓練基礎的機器人,則無法學會如何在中國浴室中,穿越將淋浴區與其他區域分隔開來的下沉式濕區。
Kairos-HomeWorld 的資料集正是專為彌補此缺口而打造。其涵蓋的住宅面積範圍從約 30 平方公尺(單間公寓)到超過 200 平方公尺,並明確包含上述建築特色。 ACE Robotics 與香港中文大學的研究團隊將此描述為對「歷史上代表性不足的住宅類型」的刻意涵蓋——這是一種委婉的說法,意指全球機器人研究界迄今為止所建構的訓練數據,所呈現的世界更像帕洛奧圖,而非上海。
這對競爭格局的影響極為深遠。任何希望在中國銷售家用服務機器人的國際機器人公司,都需要反映中國家庭實際狀況的訓練資料。作為開源專案,「Kairos-HomeWorld」降低了研究界的門檻,但率先建置並部署該資料處理流程的 ACE Robotics 與大肖機器人,仍保有結構性的先發優勢。 這兩家公司已將 Kairos-HomeWorld 應用於自身的日常機器人訓練工作流程中。等到競爭對手從頭開始建立一個可比的資料集時,大肖機器人的機器人將已累積數個月的
在競爭對手目前尚無法建構的環境中進行額外的訓練循環。這便是數據主權護城河在實踐中的具體樣貌。
3. 這是否真的解決了「模擬到現實」的轉移問題?
關於任何模擬框架最重要的問題,正是新聞稿極少直接回答的那個:在模擬環境中的訓練,是否真的能造就能在真實世界運作的機器人?
模擬到現實(sim2real)的轉移,是機器人領域中最持久且尚未解決的問題之一。其核心挑戰在於「現實差距」——即模擬環境中的物理特性、光照、材質紋理、感測器雜訊及物體行為,與物理世界中相同屬性之間的差異。 一台在模擬中任務成功率達 95% 的機器人,在真實環境中的成功率可能僅有 40%,因為模擬未能精確建模光線從光亮陶瓷磚上反射的方式、軟質物體被抓取時變形的方式,或是門鉸鏈在運動軌跡起點處所產生的阻力。
Kairos-HomeWorld 透過多項設計抉擇來解決「現實差距」問題。在第 4 階段,系統會利用 PhysX-Omni 物理引擎(此引擎亦為 NVIDIA Isaac Sim 所採用)為每個物體賦予物理屬性,例如材質密度、摩擦係數以及結構支撐關係。 這意味著模擬中的物理行為,是基於整個機器人產業已公認為標準的物理模型。第三階段的遞迴精細化處理,消除了導致「模擬到現實」轉換失敗的最常見物理不合理性來源——例如漂浮物體、幾何體穿透以及被阻擋的行進路徑——這些問題往往源於讓機器人在不可能的情境下進行訓練。
ACE Robotics 表示,Kairos-HomeWorld 已在其自身的訓練工作流程中「顯著加速了模擬到現實的轉化週期」。然而,值得注意的是,這僅是該公司於自身新聞稿中提出的聲明,並非
一項經獨立基準測試的結果。該技術報告(arXiv:2606.06390)針對佈局多樣性與 3D 設計吸引力指標提供了定量比較,但尚未公佈針對特定家庭任務的端到端「模擬到現實」(sim2real)轉移率。作為背景補充,該領域在 2025 年與 2026 年於「模擬到現實」(sim2real)轉移方面已取得實質性進展。麻省理工學院計算機科學與人工智慧實驗室(MIT CSAIL)的「現實到模擬再到現實」方法(2024)證實,透過掃描真實環境並在該特定環境的模擬中進行訓練,能顯著提升轉移率。 蘇黎世聯邦理工學院(ETH Zurich)的 PACE 系統(2025)則透過「領域隨機化」技術,在訓練過程中刻意改變光照、摩擦力及物體屬性,使機器人學會應對變異情境,而非僅記憶單一環境,從而展現了腿足型機器人在模擬到現實轉移方面的系統性成效。 Kairos-HomeWorld 基於 VLM 的精細化處理與物理基礎的物件放置,均符合這些最佳實踐,但該領域仍在等待已發表的頭對頭基準測試結果。
客觀的評估是:Kairos-HomeWorld 是迄今為止最值得信賴的嘗試,旨在建立一個專門針對中國家庭環境進行校準的模擬環境,且其技術架構紮實可靠。 至於它能否完全彌合複雜家務任務的「模擬到現實(sim2real)」鴻溝——尤其是真正實用的家用機器人所必須執行的多步驟、跨房間序列任務——這仍是一個待解之題,唯有實際部署數據才能給出答案。
這對更廣泛的競逐意味著什麼
Kairos-HomeWorld 並非產品發布,而是一項基礎設施。基於此平台進行開發的公司——包括大肖機器人(Daxiao Robotics),以及任何使用此開源資料集的研究人員或新創公司——都將在六個月前尚不存在的基礎上,對其機器人進行訓練。
這與大型語言模型訓練早期的發展軌跡有相似之處,值得借鏡。當 Common Crawl 和 The Pile 作為開放式訓練資料集問世時
這些語料庫雖然無法保證任何特定模型必定成功,但確實為所有參與者提高了門檻。Kairos-HomeWorld 針對中國環境中的家用機器人訓練,也發揮了類似的作用——它同樣提高了門檻。至於誰能在這個門檻之上打造出最優秀的機器人,這個問題目前仍未定論。高盛估計,家用服務機器人市場到 2035 年規模可能達到 380 億美元,其中中國是最大的單一潛在市場。對於這個市場而言,任何能在中國家庭環境中大規模解決「模擬到現實」轉移問題的公司,都將擁有難以被境外企業複製的持久優勢。
大肖機器人目前還不是那家企業。但它正在建構那家企業所必需的基礎設施。
資料來源:
- ACE Robotics / Kairos-HomeWorld 官方專案頁面(2026年6月)
- ACE Robotics 透過亞洲新聞網發布的新聞稿《ACE ROBOTICS 開源 Kairos-HomeWorld》(2026年6月6日)
- arXiv 技術報告 2606.06390《HomeWorld:一個從平面圖到家具佈置的統一框架》(Li 等,2026)
- 麻省理工學院計算機科學與人工智慧實驗室(MIT CSAIL)「高精度家用機器人透過『實境→模擬→實境』進行學習」(2024年7月)
- 蘇黎世聯邦理工學院(ETH Zurich)機器人系統實驗室 PACE:系統性的模擬到實境轉移(2025年9月)
- 高盛全球投資研究《類人型機器人市場規模評估》(2024年)
RobotAIGeek 於 2026 年 6 月 16 日報導
大肖機器人完成數億融資,推出 Kairos-HomeWorld 人工智慧框架免責聲明:所有編輯內容均由 RobotAIGeek 根據公開資訊獨立撰寫。引述內容均標明原始發布來源,RobotAIGeek 並未對其進行獨立核實。












