
《走进Kairos-HomeWorld:为何在中国家庭中训练机器人比想象中更难》
2026年6月初,当感思科技旗下大晓机器人旗下的具身人工智能部门ACE Robotics宣布推出Kairos-HomeWorld时,大多数报道都聚焦于头条新闻:一个新的数据集、一个新的框架、数亿的融资。而这些头条新闻忽略了背后更艰深、也更有趣的故事。 Kairos-HomeWorld不仅仅是一个数据集。它是一条生成式管道,旨在解决一个长期悄然阻碍中国市场家用服务机器人研发的难题:训练数据与真实的家庭环境不符。 本文将从三个角度深入探讨这一话题,这些角度在最初的新闻报道中并未被充分涉及。
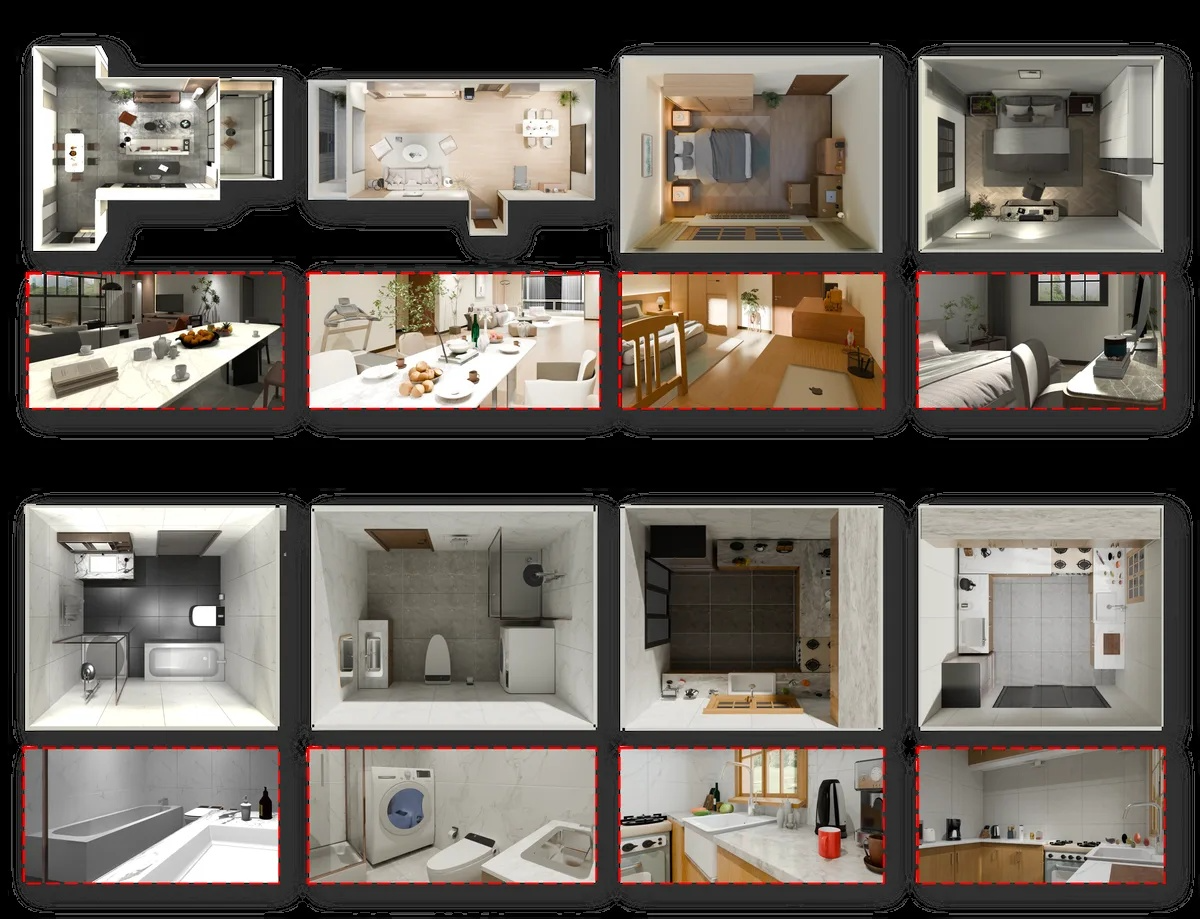
1. Kairos-HomeWorld 背后的实际运作原理
大多数家用机器人的模拟数据集都是静态的:即一个由预先构建的3D房间组成的固定库,研究人员在训练过程中从中抽样。而Kairos-HomeWorld的工作方式则不同。它是一个四阶段的生成式管道,能够根据单条文本提示,按需生成全新且独特的、可直接用于模拟的家居环境。
该流程的工作原理如下:
第一阶段:平面图生成。 该系统基于 30 万份真实的中文住宅平面图进行训练,这些数据源自房产列表,并经过自动矢量化处理。每个平面图均采用 K-D 树表示法进行编码——这是一种分层空间数据结构,使大型语言模型能够理解并生成具有连贯空间关系的房间布局。 仅此一步便是一项重大贡献:目前应用最广泛的两个开放式户型图基准数据集——RPLAN和ResPlan——分别包含约80,000份和17,000份户型图。Kairos-HomeWorld的300,000份户型图语料库规模几乎是次佳方案的四倍。
第二阶段:2D 到 3D 转换与家具布局。生成平面图后,系统会实例化一个空的 3D 建筑外壳,并采用分层视图漫游方法进行家具布置:首先通过自上而下的全局处理放置大型家具,随后通过第一人称漫游添加细节。 这种双阶段方法解决了2D转3D转换中一种常见的故障模式,即“几何漂移”——在2D平面图中放置的物体,在三维渲染时会出现对齐错误或悬空现象。
第三阶段:递归优化。一个经过微调的视觉语言模型(VLM)充当质量控制器,扫描每个生成的场景以检查物理违规情况:被阻塞的门道、家具碰撞、物体穿墙等。随后,该模型在迭代循环中提出并应用修正方案。最终结果的错误率处于最低水平之一
据报道,任何可比方法得出的家具碰撞率均低于此。第四阶段:可操作物体的放置。最后阶段将小物件放置在桌面、柜台、餐桌、货架等表面上,每个物体都被赋予了物理属性,包括材料成分、密度、摩擦系数以及结构支撑关系。 每个生成的场景平均包含超过15个可操作物体,其“占地面积物体密度”(FOD)达到4.16,这是同类方法中报告的最高值。 所有物体均与仿真引擎原生兼容,这意味着机器人可以立即开始进行抓取、堆叠、倾倒以及开启冰箱门等铰接式物体等训练任务。
其实际意义重大。传统数据集通常只为机器人团队提供一个固定的库(例如 5,000 个房间)用于训练,而 Kairos-HomeWorld 则能够以近乎零的边际成本生成数百万个独特且物理上合理的环境。 新场景的生成无需访问物理属性,无需承担家具损坏责任,除初始提示外也不需要人工标注。
2. 中国家居布局问题是数据主权的护城河
这里有一个细节,大多数西方机器人观察家尚未完全理解:在美欧模拟数据上训练的机器人,很可能在中国家庭环境中无法正常工作,这并非因为硬件限制,而是因为这些环境的结构差异在机器人导航和操作方面起着关键作用。
中国城市公寓——这里居住着全国5亿城市居民中的绝大多数——具有独特的空间布局特征。 这类住宅通常面积紧凑——两居室单元一般为60至90平方米,采用封闭式厨房而非开放式布局,设有专门用于晾衣的杂物阳台、干湿分离的卫生间、便于南北通风的走廊,以及入口处的储物壁龛。老式住宅
这类住宅,作为家用服务机器人潜在市场的重要组成部分,其房间几何形状往往不规则,与西方模拟数据集中占主导地位的矩形布局存在显著差异。这些差异绝非表面文章。一台经过训练可在美国开放式厨房中导航的机器人,将无法掌握在狭窄封闭的中国厨房中工作所需的空间推理能力——在那里,冰箱、炉灶和水槽可能被排列成一条狭长的线性布局,通道间距不足80厘米。 一台经过训练可在西式餐桌上摆放物品的机器人,将无法应对中国餐厅中常见的旋转转盘布局。一台基于西式浴室布局进行训练的机器人,也无法学会在中国浴室中,如何穿越将淋浴区与其他区域分隔开的台阶式湿区。
Kairos-HomeWorld的数据集正是为填补这一空白而专门构建的。其涵盖的住宅面积从约30平方米(单间公寓)到200多平方米不等,并明确包含上述建筑特征。 ACE Robotics和香港中文大学的团队将此描述为对“历史上代表性不足的住房类型”的有意覆盖——这是一种委婉的说法,意指迄今为止,全球机器人研究界构建的训练数据所呈现的世界更像帕洛阿尔托,而非上海。
这对竞争格局的影响是巨大的。任何希望在中国销售家用服务机器人的国际机器人公司,都需要能够反映中国家庭实际情况的训练数据。作为开源项目,“Kairos-HomeWorld”降低了科研界的准入门槛,但率先构建并部署了数据处理流程的ACE Robotics和大晓机器人,仍保持着结构性的先发优势。 它们已经在日常的机器人训练工作流中使用了Kairos-HomeWorld。等到竞争对手从零开始构建出一个可比的数据集时,大晓机器人的机器人将已经积累了数月的
在竞争对手目前尚无法构建的环境中进行额外的训练周期。这就是数据主权护城河在实践中的真实写照。
3. 它真的能解决“从模拟到现实”的迁移问题吗?
关于任何仿真框架,最关键的问题往往是新闻稿中极少直接回答的:在仿真环境中进行的训练,能否真正培养出能在现实世界中正常工作的机器人?
模拟到现实(sim2real)的迁移是机器人领域中最持久且尚未解决的问题之一。其核心挑战在于“现实差距”——即模拟环境中的物理特性、光照、材质纹理、传感器噪声以及物体行为,与物理世界中相应属性的差异。 一台在模拟环境中任务成功率达95%的机器人,在真实环境中的成功率可能仅为40%,因为模拟未能准确建模光线从光面陶瓷砖上反射的方式、柔软物体被抓取时的变形方式,或是门铰链在运动轨迹起始阶段产生的阻力。
Kairos-HomeWorld 通过多项设计选择来解决这一“现实差距”。在第 4 阶段,利用 PhysX-Omni 物理引擎(该引擎与 NVIDIA Isaac Sim 中使用的引擎相同),为每个物体分配了材料密度、摩擦系数、结构支撑关系等物理属性。 这意味着该模拟的物理行为基于整个机器人行业已公认的标准物理模型。第三阶段的递归优化消除了导致“模拟到现实”转换失败的最常见物理不合理性来源——例如物体悬浮、几何体穿透以及路径受阻等问题,这些问题往往源于在不可能的情景下对机器人进行训练。
ACE Robotics 表示,Kairos-HomeWorld 在其自身的训练工作流中“显著加快了从模拟到现实的转换周期”。不过值得注意的是,这是该公司在自身新闻稿中自行提出的声明,并非
一项经过独立基准测试的结果。该技术报告(arXiv:2606.06390)针对布局多样性和3D设计吸引力指标提供了定量比较,但尚未公布针对具体家务任务的端到端模拟到现实(sim2real)迁移率。作为背景,该领域在2025年和2026年于模拟到现实(sim2real)迁移方面取得了显著进展。麻省理工学院计算机科学与人工智能实验室(MIT CSAIL)的“现实到模拟再到现实”方法(2024)证明,通过扫描真实环境并在针对该特定环境的模拟中进行训练,可以显著提高迁移率。 苏黎世联邦理工学院(ETH Zurich)的PACE系统(2025年)展示了腿式机器人的系统性“模拟到现实”迁移能力,该系统采用领域随机化技术,在训练过程中有意识地改变光照、摩擦力和物体属性,从而使机器人学会应对变化,而非死记硬背单一环境。 Kairos-HomeWorld基于VLM的优化以及基于物理原理的物体放置方法与这些最佳实践一致,但该领域仍在等待已发表的头对头基准测试结果。
客观评估如下:Kairos-HomeWorld 是迄今为止针对中国家庭环境专门校准的最具公信力的模拟环境构建尝试,其技术架构也十分稳健。 至于它能否完全弥合复杂家务任务的“模拟到现实”鸿沟——尤其是真正实用的家用机器人所必需执行的那类多步骤、多房间的动作序列——这仍是一个悬而未决的问题,唯有实际部署数据才能给出答案。
这对更广泛的竞争意味着什么
Kairos-HomeWorld 并非产品发布,而是一项基础设施。基于该平台进行开发的企業——包括大晓机器人,以及任何使用该开源数据集的研究人员或初创公司——都将利用六个月前尚不存在的基础设施来训练他们的机器人。
这与大型语言模型训练初期的状况有相似之处,颇具启示意义。当 Common Crawl 和 The Pile 作为开放训练数据集发布时
这些语料库虽然无法保证任何特定模型一定会成功,但确实为所有参与者提高了门槛。Kairos-HomeWorld 在中文环境下的家用机器人训练领域也发挥了类似的作用——它同样提高了门槛。至于谁能在这一门槛基础上打造出最优秀的机器人,这个问题目前仍悬而未决。对于高盛预计到2035年规模将达到380亿美元的家用服务机器人市场——其中中国是最大的单一潜在市场——哪家公司能在中国家庭环境中大规模解决“模拟到现实”的迁移问题,将拥有难以被国外企业复制的持久优势。
大晓机器人目前还不是那家公司。但它正在构建那家公司所需的基础设施。
来源:
- ACE Robotics / Kairos-HomeWorld 官方项目页面(2026年6月)
- ACE Robotics通过亚洲新闻网发布的新闻稿《ACE ROBOTICS开源Kairos-HomeWorld》(2026年6月6日)
- arXiv技术报告 2606.06390《HomeWorld:一个从平面图到家具布置的统一框架》(Li等人,2026年)
- 麻省理工学院计算机科学与人工智能实验室(MIT CSAIL)“高精度家用机器人通过‘实-仿-实’流程进行学习”(2024年7月)
- 苏黎世联邦理工学院(ETH Zurich)机器人系统实验室 PACE:系统性的模拟到现实迁移(2025年9月)
- 高盛全球投资研究《类人机器人市场规模评估》(2024年)
RobotAIGeek 于 2026 年 6 月 16 日报道
大晓机器人完成数亿元融资,推出Kairos-HomeWorld人工智能框架免责声明:所有编辑内容均由RobotAIGeek根据公开信息独立撰写。引用内容均注明原始发布方,RobotAIGeek未对其进行独立核实。












