
UMA 首度推出 Northstar 人形機器人與即時學習技術,並規劃於 2026 年展開試運轉,其中包含一項「歐洲首創」計畫
總部位於巴黎的 UMA 公司於 Machina Summit 大會上揭曉了其 Northstar 人形機器人的設計及即時學習架構,並推介了一款能在工廠及物流現場運作時,透過示範與矯正性回饋來習得技能的機器人。
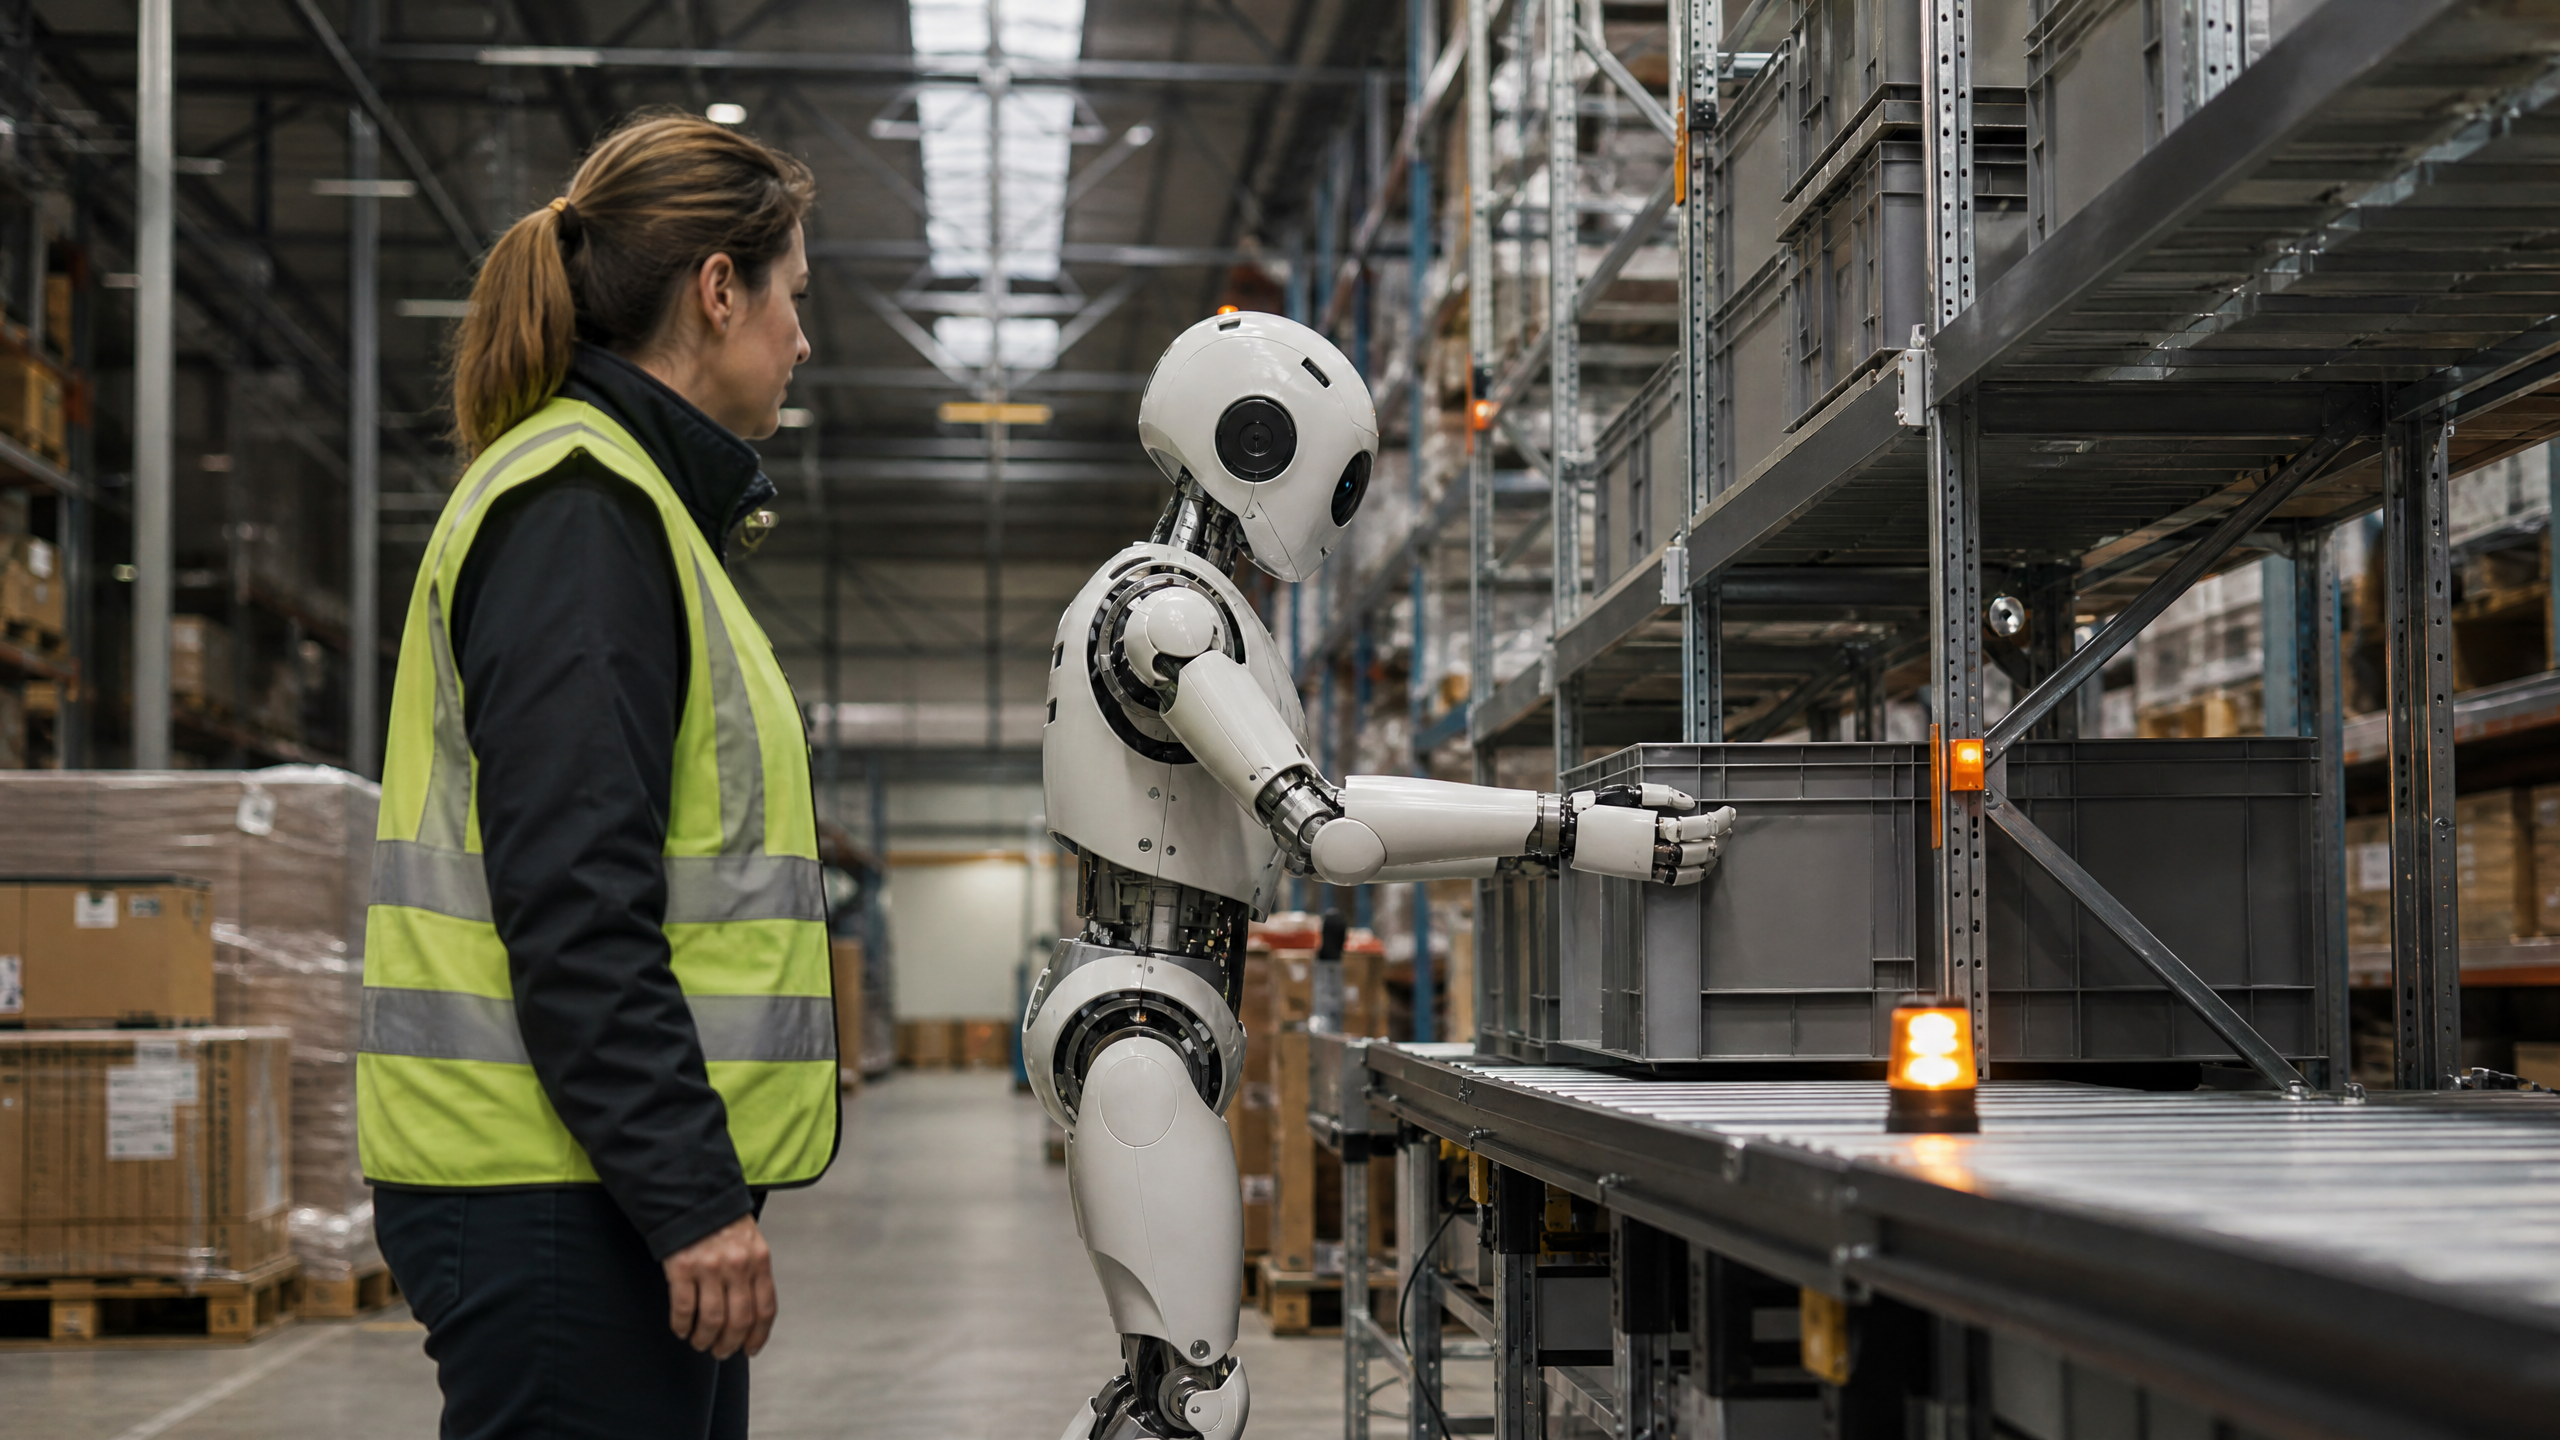
歐洲的工廠和物流中心充斥著枯燥、重複且難以招募人手的職位。機器人雖能提供協助,但多數系統只要任務或照明條件稍有變化,便會發生故障。 巴黎新創公司 UMA 正填補這項缺口。該公司表示,其首款類人型機器人「Northstar」的設計宗旨,是讓機器人能在實際工作環境中即時學習,而不僅限於實驗室。
2026年7月7日,在 Machina 峰會上,UMA 公開了 Northstar 的設計方案,以及一套旨在讓機器人在工作過程中持續進步的「即時學習」架構。 這家於 2025 年 12 月結束隱身模式的公司,目前正與約 50 家潛在客戶進行洽談,並計畫於今年展開工業試點。UMA 採取「歐洲優先」的策略,初期將聚焦於製造與物流領域,稍後再進軍本土市場。 一支小型團隊僅用九個月時間,便在巴黎設計並組裝出首台原型機,代號為 V0。
創辦人兼執行長 Rémi Cadène 曾於特斯拉的「自動駕駛」團隊任職約三年,負責「自動駕駛」系統及「Optimus」計畫的人工智慧開發。他在 2024 年初離開特斯拉加入 Hugging Face,主導 LeRobot 開源機器人函式庫的開發,隨後創立了 UMA。 共同創辦人包括前 Hugging Face 工程師西蒙·阿利伯特(Simon Alibert)與機器人設計師羅伯·奈特(Rob Knight)。投資方包括 Greycroft、Relentless 和 Unity Growth,以及天使投資人揚·勒庫恩(Yann LeCun)、Datadog 的奧利維爾·波梅爾(Olivier Pomel)和 Hugging Face 共同創辦人托馬斯·沃爾夫(Thomas Wolf)。
UMA 公佈的內容
UMA 的發表會結合了兩大要素:其首款名為「Northstar」的人形機器人的工業設計,以及該公司稱為「即時學習(Real-Time Learning)」的軟體堆疊。 Northstar 定位為一款輕量級通用機器人,旨在於工廠和物流場地運作。UMA 的核心賣點在於「部署中的學習」。與其將每座新工廠視為需要耗時數月的系統整合過程,UMA 希望其機器人能透過「示範、矯正性回饋及機器人端適應」的持續循環,來習得並精進技能。
該團隊強調在打造首個原型機時須快速執行。V0 由一支小型跨領域團隊在巴黎耗時九個月內完成設計與組裝。對營運商而言,這樣的進度至關重要,因為這顯示當新輸送帶佈局或略有不同的托盤高度打亂預先編寫的流程時,該公司能否迅速進行迭代調整。 該公司還表示,目前已與約 50 家潛在客戶展開洽談,並預計今年將在歐洲展開工業級試點計畫。
為何「歐洲優先」策略對營運商至關重要
UMA 選擇將早期試點集中在歐洲,不僅僅是出於地理因素。這是一項產品決策,也是一種符合營運商特定限制的市場進入策略:
· 歐洲物流與輕工業領域的勞動力市場持續緊俏,特別是在夜班及季節性高峰期間。能夠取代人工執行低技能重複性任務的機器人,既能提升營運韌性,又無需對整條生產線進行全面重新設計。
· 歐洲的安全與合規框架明確具體。若機器人通過歐盟《機械法規》的 CE 標誌認證,並符合相關協調標準,廠區團隊便能清楚了解如何在人員附近部署該機器人。
· 在地化生產與技術支援可縮短響應時間。當夾爪密封件失效或平衡控制器需要修補程式時,維修所需的時間將決定機器人究竟是資產還是瓶頸。
透過優先聚焦於歐洲的製造與物流領域,UMA 將自身置身於勞動力短缺、標準嚴苛,且操作人員已預留自動化預算的市場環境中。若該公司能將其「即時學習」技術轉化為更快速的任務設定,並減少系統脆弱性,
系統整合,這對需要達成每週處理量目標(而不僅是展示演示)的直屬主管而言,是一項實質性的優勢。深入探討 Northstar 及其「即時學習」技術架構
大多數操作者並非為了機器學習而購買機器人,而是為了獲得一台能穩定運作、無需費心處理突發狀況的機器人。UMA 的「即時學習」概念試圖透過在部署過程中持續進行訓練,來彌合這兩者之間的差距。根據類似系統的建構方式以及 UMA 的說明,實際運作通常如下所示:
· 技能習得:透過簡短的人工示範、遠端操作範例或預錄序列來教授任務。機器人編碼的是任務意圖與限制條件,而不僅是原始的關節軌跡,因此技能可轉移至略有不同的佈局或物體類型。
· 修正性回饋:當機器人執行失敗時,人類可標記錯誤、示範修正動作,或核准替代的抓取方式。此類回饋會立即更新控制策略,或在休息時間及輪班交接時以批次增量方式進行更新。
· 安全層:低階控制器負責維持平衡、限制扭力,並在人員與設備周圍定義安全區域。學習堆疊會提出動作建議,但安全層擁有否決權,確保機器人始終在認證的安全範圍內運作。
· 機器人端與邊緣運算:為符合工廠的即時運作要求,學習迴路必須能容忍連線不穩的情況,並主要在機器人或本地伺服器上運行。此設計可降低對雲端的依賴,並有助於歐洲廠區內的資料治理。
Northstar 的設計被譽為輕量級。以操作員的角度來看,這意味著
這有兩個原因使其極具吸引力。首先,較輕的機器人在人群中通常更安全,因為它儲存的動能較少,且在接觸時更容易被制止。其次,低質量能提高電池效率,這意味著單次充電的可用時間更長。 UMA 尚未透露有效載荷、最高行走速度或電池續航力的具體規格,也尚未公布關於機械手臂或末端執行器的詳細資訊。對於物流和組裝領域的許多買家而言,機械手臂的表現將決定早期應用案例的成敗,因為抓取非剛性包裝或薄型元件,至今仍是實用機器人領域中最棘手的問題之一。UMA 的創始基因對整個技術架構至關重要。Cadène 曾在特斯拉負責「自動駕駛」和「Optimus」專案,使他身處感知、控制與海量資料運算的交匯點。他後來在 Hugging Face 負責 LeRobot 專案的經歷,則顯示其偏好模組化、開放式的介面,讓開發者能貢獻驅動程式、策略及資料集。 對營運商而言,這種取向可能意味著能更快支援現場已安裝的新型夾爪、相機及安全掃描器。
2026年的試點計畫:可信賴的試驗應具備何種樣貌
今年在歐洲工廠進行的可信賴人形機器人試點計畫,不會一開始就進行完整的輪班替換。它很可能從範圍明確、受監督的任務開始,這些任務不僅容易重複執行、容易衡量成效,且其價值足以彌補設定期間的停機時間。典型的候選任務包括:
· 針對揀選面規則且料箱標準化的小型零件,進行套件組裝與生產線旁補貨。
· 從腰高層架揀選標準瓦楞紙箱,隨後送入輸送帶。
· 針對 SKU 數量有限、且重量與包裝規格已知的貨品,進行托盤堆疊或拆垛作業。
· 當生產線人手不足時,負責在平行工作站之間運送貨箱。
運作良好的試行計畫應自第一天起即記錄五項指標:週期時間、主要任務的成功率、異常發生率與恢復時間、平均協助呼叫間隔時間,以及單次電池充電的實際運行時間。 若 UMA 的「即時學習」功能能發揮成效,隨著機器人將操作員的修正內化,異常發生率應會逐週下降。這正是將示範轉化為可行生產線資產的關鍵模式。
除了任務指標之外,可維修性也將受到嚴格檢視。廠方將追蹤 UMA 現場團隊解決工單的速度、當地是否備有備用零件,以及軟體修補程式需要預定停機的頻率。 早期客戶還將關注 UMA 如何處理數據。部署期間錄製影片和動作有助於機器人學習,但這也帶來了與員工隱私、產品智慧財產權以及跨境數據流動相關的風險。UMA 的「歐洲優先」計畫需要制定一套關於數據保留、匿名化及處理的明確且可稽核政策。
決定成敗的關鍵阻礙
人形機器人正逐步進入工廠生產線,與此同時,客戶的期望也日益提高。幾個關鍵阻礙點將決定 UMA 的試點計畫能否推進至付費部署階段。
· 安全與合規性:UMA 必須證明其符合《歐盟機械法規》,以及協作操作與功率及力值限制的相關標準。多數營運商和保險公司將要求進行獨立測試,並提供清晰易懂的技術文件。
· 手部與末端執行器:一般操作正是許多類人型機器人受阻之處。UMA應預期將其學習架構與一套經過調校的夾爪及手部組件庫搭配使用
適用於瓦楞紙箱、托盤箱、收縮膜包裝及簡易組件。快速更換介面將減少停機時間。· 面對變動時的可靠性:實際倉儲作業充滿變數。紙箱上的膠帶位置會改變、儲物箱裝得過滿、照明條件也會變化。UMA 所宣稱的「即時學習」能力,將取決於其能否在無需不斷重新調校的情況下,維持成功率。
· 電源、充電與輪班:即使採用輕量化設計,電池規劃仍至關重要。操作員需要一套不會中斷生產線的熱插拔或快速充電時程表。單次充電的運行時間是關鍵指標。
· 人機接受度:生產線主管與安全代表必須信任該系統。行為透明、動作可預測,以及相互尊重的協作模式,皆為實務上的必要條件。透過培訓讓操作員了解如何安全介入,將能降低抵觸情緒。
若 UMA 能克服這些障礙,客戶將獲得實質回報:高峰期的勞動力韌性、延遲揀貨情況減少,以及能將稀缺人力重新分配至更高價值的任務。
UMA 的進度與特斯拉及 Figure 的比較
更廣泛的人形機器人領域正快速發展。2026年1月,伊隆·馬斯克承認截至當時,尚無任何 Optimus 機型在執行實用工作。特斯拉已將今年夏天在弗里蒙特工廠小批量生產 Optimus Gen 3 列為目標,預計初期將部署於特斯拉自有工廠內。 與此同時,Figure 則報告稱其機器人已在寶馬(BMW)的斯帕坦堡工廠進行輪班作業,這強烈顯示汽車合作夥伴願意以生產級別的標準來測試類人型機器人。
UMA 的亮相正值這場競逐的關鍵時刻,其定位上卻有幾處顯著差異。特斯拉首先針對自家生產線進行優化,而
Figure 專注於與單一核心合作夥伴深度合作,而 UMA 則致力於在製造與物流領域推動多項歐洲試點計畫,並將其核心優勢定位為部署過程中的學習速度。若此說法成立,這將使小型工廠得以跳過那種漫長的整合週期——這種週期向來是阻礙自動化技術應用於小批量、多樣化生產作業的主要因素。比較:全球類人型機器人平台競爭對手
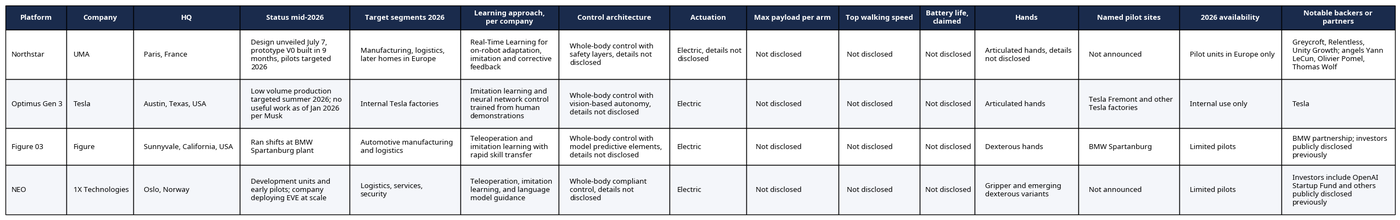
下表彙整了截至 2026 年中,主要類人型機器人專案的現況。許多規格仍未公開,且應用範圍僅限於試點或內部部署。營運商應著重於短期內是否具備部署條件、已公布的試點地點,以及控制與學習架構能否適應其特定任務。
接下來應關注的重點
· 試點選址與範圍:哪些客戶率先簽約、UMA 將處理哪些具體任務,以及試點能否在無需過多監督的情況下運行完整班次,這些都將揭示該機器人的實際就緒程度。
· 手臂與抓取表現:預期 UMA 將在夾爪選項及符合倉儲與輕型組裝實際需求的抓取基準測試方面展現進展。處理瓦楞紙箱與托盤時的循環時間與異常處理能力,將是關鍵指標。
· 安全文件:在人員附近部署時,CE 合規性與第三方驗證絕非可有可無。UMA 能否提出明確的合規路徑,將決定其採用速度的快慢。
· 服務與支援模式:唯有當現場組織能解決問題時,「歐洲優先」計畫才可能奏效
迅速、在地備件庫存充足,並能在不中斷營運的情況下安排更新。· 學習迴圈的實證:該公司所宣稱的「即時學習」功能尚需實證。若能提供同一廠區的「前後對比」指標,顯示在無需人工重新調校的情況下,異常情況減少且生產週期縮短,將能說服操作人員。
UMA 推動此舉的背景十分明確。特斯拉計劃將 Optimus 引入自家工廠,並預計於夏季進行小批量生產。 Figure 目前已在一家大型汽車工廠測試延長工作班次。對 UMA 而言,關鍵不在於比對手更誇張地炒作,而在於證明一款輕量級、以安全為先且具備即時學習迴路的人形機器人,能夠順利融入歐洲工廠,並悄然提升產能。 若該公司能通過安全認證、在實際任務中展現可量化的學習成效,並保持高效的售後服務響應,便將贏得那些鮮少關注噱頭、始終重視產出的營運主管們的支持。
消息來源
· 彭博社
· Electrek
· 法新社新聞稿











