
UMAがヒューマノイドロボット「ノーススター」と「リアルタイム学習」機能を初公開、2026年の実証実験を欧州を皮切りに計画
パリに拠点を置くUMAは、「Machina Summit」において、ヒューマノイドロボット「Northstar」のデザインとリアルタイム学習アーキテクチャを発表し、工場や物流現場で稼働しながら、デモンストレーションや修正フィードバックを通じてスキルを習得するロボットの提案を行った。
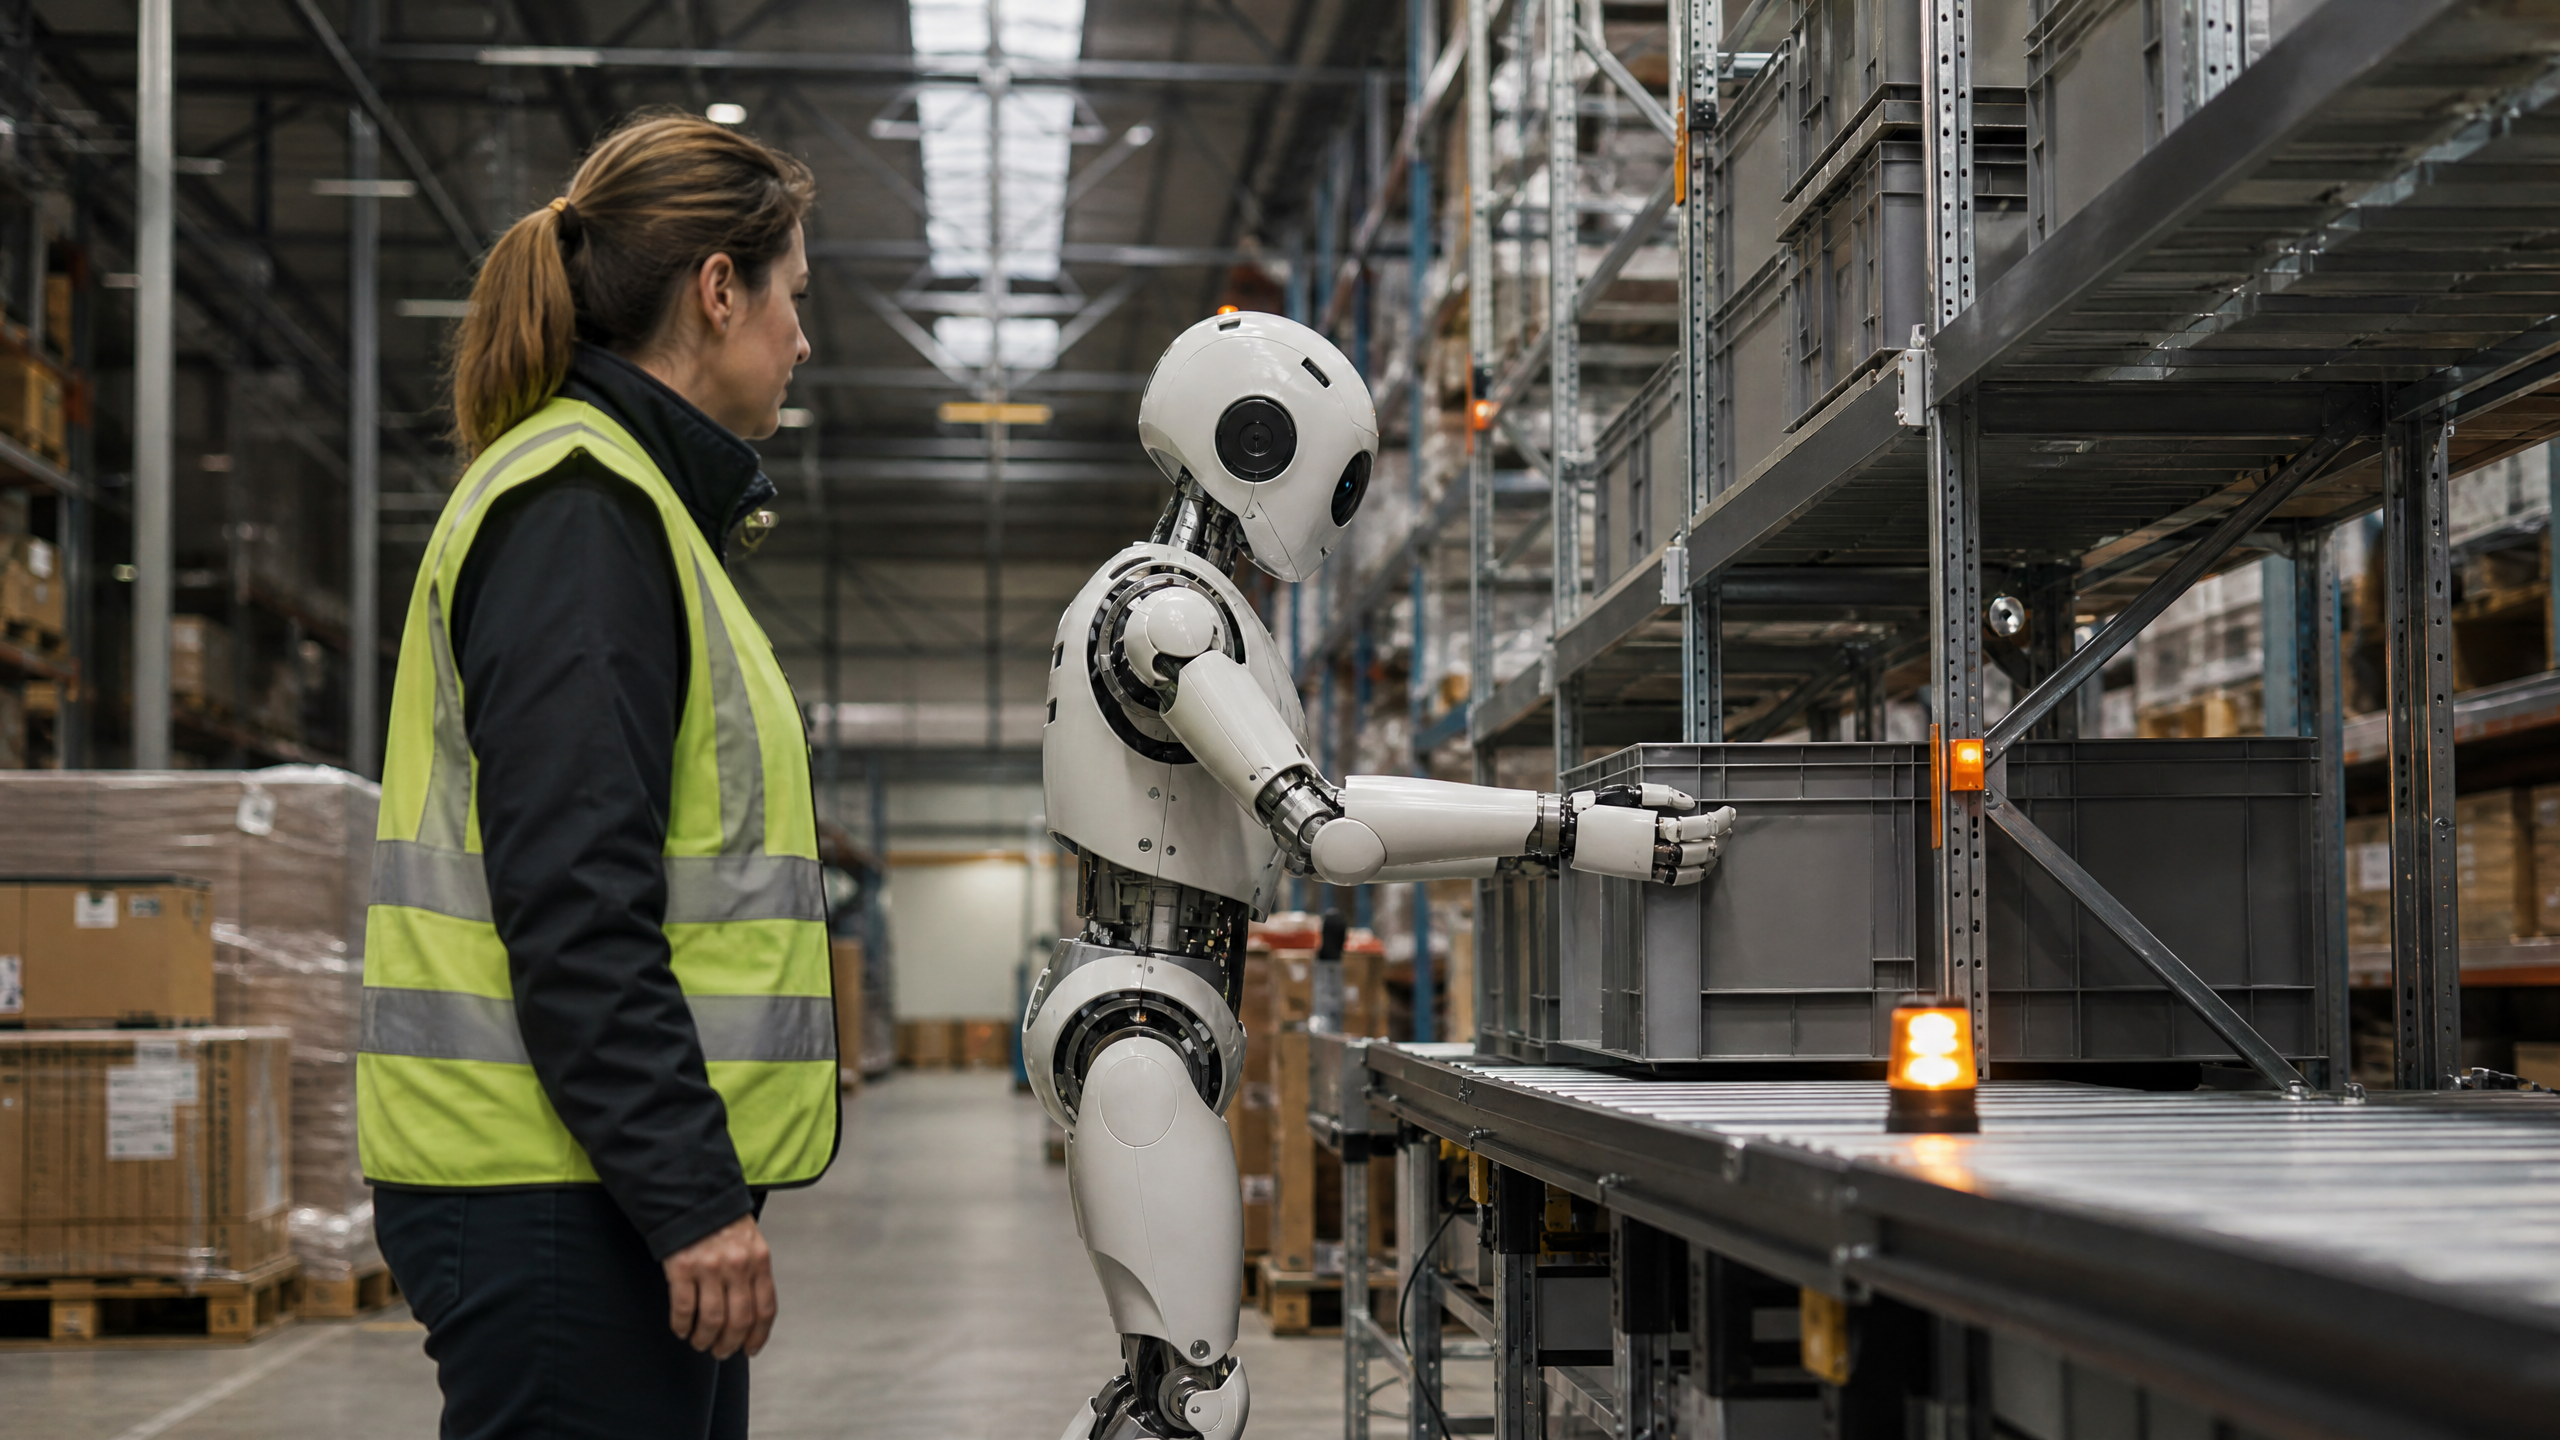
欧州の工場やフルフィルメントセンターでは、単調で反復的、かつ人材確保が難しい仕事が山積みになっている。ロボットが助けになるはずだが、作業内容や照明がほんの少しでも変わると、ほとんどのシステムは機能しなくなってしまう。 そのギャップを埋めるのが、パリのスタートアップ企業UMAだ。同社は、初のヒューマノイドロボット「ノーススター」を、実験室だけでなく実際の作業現場で即座に学習できるよう開発していると述べている。
2026年7月7日、マキナ・サミットにおいて、UMAは「ノーススター」のデザインと、ロボットが作業を続けながら能力を向上させ続けることを目指す「リアルタイム学習」アーキテクチャを発表した。 2025年12月にステルスモードから脱した同社は、現在約50社の潜在顧客と協議を進めており、今年中に産業用パイロットプロジェクトの実施を計画している。UMAは「欧州優先」のアプローチを採用しており、当初は製造および物流分野に注力し、その後、国内市場への展開を予定している。 少人数のチームが、パリでわずか9ヶ月という短期間で「V0」と名付けられた最初のプロトタイプを設計・組み立てた。
創業者兼CEOのレミ・カデヌ氏は、テスラのオートパイロット部門で約3年間、オートパイロットおよびオプティマス・プログラムの両方に向けたAI開発に従事した。2024年初頭にテスラを退社し、Hugging Faceに加わってオープンソースのロボット工学ライブラリ「LeRobot」を率いた後、UMAを立ち上げた。 共同創業者には、元Hugging Faceのエンジニアであるサイモン・アリベール氏や、ロボットデザイナーのロブ・ナイト氏が名を連ねている。出資者には、Greycroft、Relentless、Unity Growthに加え、エンジェル投資家のヤン・ルカン氏、Datadogのオリヴィエ・ポメル氏、Hugging Faceの共同創業者トーマス・ウルフ氏が名を連ねている。
UMAが発表した内容
UMAの発表は、「Northstar」と名付けられた同社初のヒューマノイドの工業デザインと、同社が「リアルタイム学習(Real-Time Learning)」と称するソフトウェアスタックという2つの要素を組み合わせたものでした。 「ノーススター」は、工場や物流拠点での運用を想定した軽量な汎用ロボットとして位置付けられている。UMAの提案の核心は、実稼働環境での学習にある。UMAは、新しい工場ごとに数ヶ月にも及ぶ統合作業を行うのではなく、デモンストレーション、是正フィードバック、ロボット上での適応という継続的なループを通じて、ロボットがスキルを習得・洗練していくことを目指している。
チームは、最初のプロトタイプを完成させるまでの実行スピードを重視しました。V0は、少人数の多分野にわたるメンバーからなるチームによって、パリで9か月以内に設計・組み立てられました。このスピードは、事業者にとって重要な意味を持ちます。なぜなら、例えば新しいコンベヤーのレイアウトや、パレットの高さがわずかに異なるといった要因によって、あらかじめ設定されたルーチンが狂ってしまった場合、同社が迅速に改善を重ねられるかどうかを示す指標となるからです。 同社はまた、すでに約50社の潜在顧客と協議を進めており、今年中に欧州で産業用パイロット試験を開始する見込みであると述べた。
なぜ「欧州優先」戦略がオペレーターにとって重要なのか
UMAが初期のパイロット事業を欧州に集中させるという選択は、単に地理的な理由だけによるものではない。これは、特定のオペレーターが抱える制約に対応するための製品戦略であり、市場参入戦略でもある。
· 欧州の物流および軽工業分野における労働市場は、特に夜勤や季節的な繁忙期において、依然として人手不足が続いている。低スキルの反復作業において作業員の代わりとなるロボットは、生産ラインの全面的な再設計を必要とせずに、業務の柔軟性を確保できる。
・ 欧州の安全およびコンプライアンスの枠組みは明確です。ロボットがEU機械規制に基づくCEマーキングを取得し、関連する調和規格に準拠していれば、施設管理チームは人の近くでそれをどのように導入すべきかについて明確な指針を得ることができます。
・ 現地での製造およびサポート体制により、対応時間が短縮されます。グリッパーのシールが破損したり、バランスコントローラーにパッチが必要になった場合、修復にかかる時間が、そのロボットが資産となるか、あるいはボトルネックとなるかの分かれ目となります。
UMAは、まず欧州の製造および物流分野に焦点を当てることで、労働力不足、高い基準、そしてすでに自動化の予算を確保しているオペレーターという状況の真っただ中に身を置いています。同社が「リアルタイム学習」を、タスク設定の迅速化と脆弱性の低減に結びつけることができれば、
こうした連携機能は、単なるデモを行うだけでなく、毎週の処理目標を達成しなければならない現場のマネージャーにとって、具体的なメリットとなります。Northstarとリアルタイム学習スタックの内部
ほとんどのオペレーターは、機械学習そのものを購入するわけではありません。彼らが購入するのは、トラブルなく確実に稼働時間を積み重ねるロボットです。UMAの「リアルタイム学習」というコンセプトは、導入中にトレーニングを継続的に組み込むことで、この2つのギャップを埋めることを目指しています。類似システムの構築方法やUMAの説明に基づき、実際の運用では通常次のような流れになります。
・ スキルの習得:タスクは、人間による簡単なデモンストレーション、遠隔操作の例、または記録されたシーケンスから学習されます。ロボットは、単なる関節の軌跡だけでなく、タスクの意図や制約をエンコードするため、わずかに異なるレイアウトや物体の種類にもスキルを転用できます。
· 修正フィードバック:ロボットが失敗した場合、人間がエラーにラベルを付けたり、修正動作を示したり、代替の把持方法を承認したりできます。このフィードバックにより、ポリシーは即座に、あるいは休憩時間やシフト交代時にバッチ処理として更新されます。
· 安全レイヤー:低レベルコントローラがバランスを維持し、トルクを制限し、人や設備の周囲に安全領域を定義します。学習スタックは動作を提案しますが、安全レイヤーには拒否権があり、ロボットを認定された動作範囲内に収めます。
· ロボット内およびエッジ付近での演算:工場においてリアルタイム要件を満たすためには、学習ループは不安定な接続環境に耐え、その大部分をロボット本体またはローカルサーバー上で実行できなければならない。この設計により、クラウドへの依存度が低減され、欧州の施設内におけるデータガバナンスの確保にも寄与する。
Northstarの設計は「軽量」と謳われています。オペレーターの視点から見れば、それは
魅力がある理由は2つある。第一に、軽量なロボットは、蓄積される運動エネルギーが少なく、接触時に動きを止めやすいため、人の周囲での安全性が高い傾向にある。第二に、質量が低いとバッテリー効率が向上し、1回の充電で稼働できる時間が長くなる。 UMAは、積載量、最高歩行速度、バッテリー駆動時間に関する具体的な仕様を明らかにしておらず、ハンドやエンドエフェクタの詳細についてもまだ公表していない。物流や組立分野の多くの購入者にとって、ハンドの性能は初期のユースケースの成否を左右する。なぜなら、非剛体の梱包材や薄い部品を把持することは、実用ロボット工学において依然として最も困難な課題の一つだからだ。UMAの創業時のDNAは、システム全体にとって重要な要素となる。カデーン氏がテスラでオートパイロットやオプティマスに携わった経験は、知覚、制御、そして大量データ処理の交差点に彼を位置づけた。その後、ハギングフェイスでLeRobotプロジェクトを担当した経歴は、開発者がドライバー、ポリシー、データセットを提供できるモジュール式でオープンなインターフェースを重視していることを示唆している。 運用事業者にとって、この方向性は、現場にすでに設置されている新しいグリッパー、カメラ、安全スキャナーへの対応を迅速化することにつながるだろう。
2026年のパイロット運用――信頼性の高い試験のあり方
今年、欧州の工場で実施される信頼性の高いヒューマノイドのパイロット運用は、シフト全体の交代から始まることはないだろう。おそらく、範囲が限定され、監督下で行われ、繰り返しやすく、測定しやすく、セットアップ中のダウンタイムを正当化できるほど価値のあるタスクから始まることになるだろう。典型的な候補としては、次のようなものが挙げられる:
・ ピッキング面が規則的で、収納箱が標準化されている小部品のキット組み立ておよびラインサイドでの補充。
・ 標準的な段ボール箱を用いた、腰の高さの棚からのケースピッキング、およびその後のコンベアへの投入。
・ 重量と梱包が既知の限定されたSKUセットに対するパレタイズまたはデパレタイズ。
・ 人員不足の際、並行するステーション間のトート搬送を行う。
適切に運営されたパイロットプロジェクトでは、初日から以下の5つの指標を記録します:サイクルタイム、主要タスクの成功率、例外発生率と復旧時間、支援要請間の平均時間、およびバッテリー1回の充電あたりの実稼働時間。 UMAの「リアルタイム学習」が期待通りの成果を上げれば、ロボットがオペレーターによる修正を学習していくにつれて、例外発生率は週を追うごとに減少するはずです。この傾向こそが、デモ機を実用的な生産ライン資産へと変える要因となります。
タスクの指標に加え、保守性についても厳しく検証されることになる。各施設では、UMAのフィールドチームがチケットをどれだけ迅速に解決するか、予備部品が現地に在庫されているか、ソフトウェアパッチの適用に計画的なダウンタイムがどの程度の頻度で必要になるかを追跡する。 初期の顧客は、UMAがデータをどのように扱うかにも注目するだろう。導入時の動画や動作の記録はロボットの学習に役立つが、従業員のプライバシー、製品の知的財産、国境を越えたデータ流通に関するリスクも伴う。UMAの「欧州優先」戦略には、データの保存、匿名化、処理に関する明確で監査可能なポリシーが必要となる。
導入の可否を左右する課題
ヒューマノイドロボットが工場現場に導入されつつある一方で、顧客の期待も高まっています。UMAのパイロットプロジェクトが有料展開へと進むかどうかは、いくつかの課題によって決まるでしょう。
・ 安全性とコンプライアンス:UMAは、EU機械指令および協働動作や出力・力制限に関する関連規格への準拠を実証する必要がある。ほとんどの事業者や保険会社は、独立した試験と理解しやすい技術資料を要求するだろう。
・ ハンドおよびエンドエフェクタ:一般的な物体の把持・操作は、多くのヒューマノイドが苦戦する分野である。UMAは、自社の学習スタックと、微調整されたグリッパーやハンドの小さなライブラリを組み合わせることを想定すべきである。
段ボール、トートバッグ、シュリンク包装された梱包、および単純な部品に対応。クイックスワップインターフェースにより、ダウンタイムを短縮します。・ 変動下での信頼性:実際の倉庫業務は常に変化します。箱へのテープ貼付位置が変わったり、ビンが詰めすぎられたり、照明が変化したりします。UMAが謳う「リアルタイム学習」の真価は、絶えず再調整を行うことなく成功率を維持できるかどうかにかかっています。
・ 電源、充電、およびシフト:軽量設計であっても、バッテリー計画は重要です。オペレーターには、生産ラインを中断させないホットスワップや急速充電のスケジュールが必要です。1回の充電あたりの稼働時間は、成否を分ける重要な指標となります。
・ 人的受容性:ラインリーダーや安全担当者は、システムを信頼する必要があります。透明性のある動作、予測可能な動き、そして人間を尊重した協働は、実用上の要件です。安全に介入する方法を示すトレーニングを行うことで、抵抗感を軽減できます。
UMAがこれらのハードルを乗り越えれば、顧客にとってのメリットは明白です。ピーク時の人員確保の柔軟性、ピッキング遅延の減少、そして限られた人員をより付加価値の高い業務に再配置できる能力が得られます。
UMAの進捗状況とテスラ、Figureとの比較
ヒューマノイド分野全体は急速に進展している。2026年1月、イーロン・マスク氏は、その時点では実用的な作業を行っているオプティマスユニットは存在しないと認めた。テスラは、今夏にフリーモント工場でオプティマス第3世代の少量生産を開始することを目標としており、当初はテスラ自身の工場内での導入が見込まれている。 一方、フィギュア社は、同社のロボットがBMWのスパータンバーグ工場でシフト勤務を行ったと報告しており、これは自動車業界のパートナー企業が、ヒューマノイドを生産レベルの期待値に基づいてテストする用意があることを強く示唆している。
UMAの発表は、この競争の真っ只中に行われたものであり、ポジショニングにおいていくつかの顕著な違いが見られる。テスラがまず自社の生産ライン向けに最適化を図っているのに対し、
Figureは単一の主要パートナーと深く連携しているのに対し、UMAは製造および物流分野にわたる欧州各地でのパイロットプロジェクトの展開を目指しており、導入における学習速度を自社の核心的な強みとして位置づけている。この主張が正しければ、小規模な工場でも、従来、少量多品種生産の現場から自動化を遠ざけてきたような長期にわたる統合サイクルを省略できるようになる可能性がある。比較:世界のヒューマノイドプラットフォーム競合他社
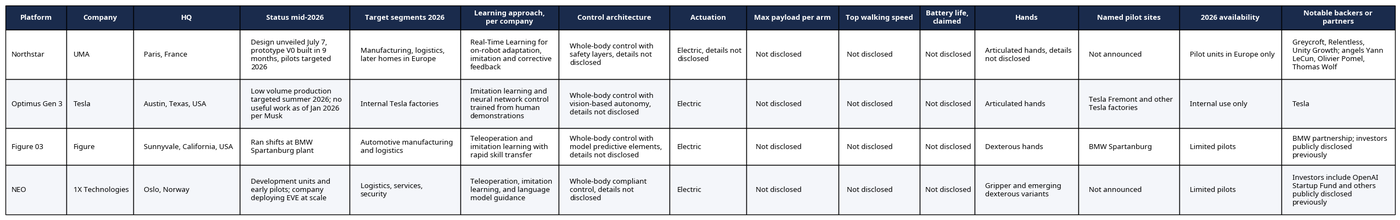
以下の表は、2026年半ば時点における主要なヒューマノイド開発プロジェクトの現状をまとめたものである。多くの仕様は未公開であり、利用可能範囲はパイロット事業や社内導入に限定されている。事業者は、短期的な導入準備状況、公表されているパイロットサイト、および制御・学習スタックが自社の特定の業務に適応できるかどうかに注目すべきである。
今後の注目点
・ パイロット導入先の選定と範囲:どの顧客が最初に契約するか、UMAが具体的にどのようなタスクに取り組むか、そして過度な監視なしに1シフト分フル稼働できるかどうかによって、ロボットの真の実用性が明らかになる。
・ ハンドと把持の成功:UMAが、倉庫や軽作業の組み立て現場の実情に即したグリッパーの選択肢や把持ベンチマークにおいて進歩を示すものと期待される。段ボールやトートボックスに対するサイクルタイムと例外処理が重要な指標となる。
・ 安全に関する文書:人の近くでの導入において、CE適合性および第三者による検証は必須です。UMAが明確なコンプライアンスの道筋を示せるかどうかが、導入の加速または遅延を左右します。
· サービスおよびサポートモデル:現場組織が問題を解決できる場合にのみ、「欧州優先」の計画は機能する。
迅速に、現地で予備部品を在庫し、業務に支障をきたすことなく更新スケジュールを組むことができます。・ ラーニングループの実証:同社の「リアルタイム学習」という主張には裏付けが必要だ。同一拠点における「導入前」と「導入後」の指標を示し、手動による再調整なしに例外が減少してサイクルタイムが短縮されたことを証明できれば、オペレーターからの信頼を得られるだろう。
UMAがこれを推進する背景には明確な理由がある。テスラは自社工場への「オプティマス」導入を目指しており、夏には少量生産を開始する計画だ。 フィギュア社はすでに、大手自動車工場で長時間シフトの試験運用を行っている。UMAにとってのチャンスは、ライバルを宣伝面で上回るのではなく、軽量で安全性を重視し、リアルタイムの学習ループを備えたヒューマノイドが欧州の工場に定着し、静かに生産量を向上させられることを示すことにある。 同社が安全性の基準をクリアし、実際の作業中に測定可能な学習成果を示し、サービス対応を迅速に維持できれば、派手さにはほとんど関心を示さず、常に生産量を重視する現場責任者たちの支持を得ることになるだろう。
出典
・ ブルームバーグ
・ Electrek
・ AFP通信











