KAIST-ETRI 機器人透過自我雙重檢查,贏得全球導航競賽冠軍
由韓國科學技術院(KAIST)與電子通信研究院(ETRI)組成的團隊,憑藉一款在停下前會重新驗證目的地的機器人,贏得了 ECCV 2026 VLNVerse 導航挑戰賽。這種自我檢查方法旨在讓服務機器人能夠在未建模的建築物中運作。

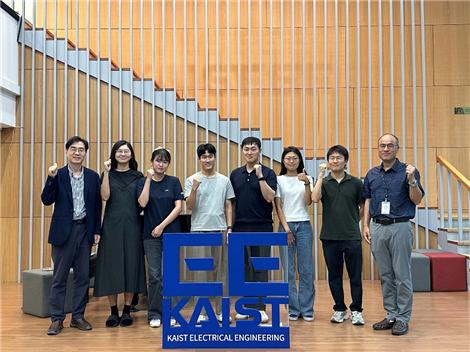
一台能完美執行指令,卻仍會走進錯誤房間的機器人,正是這種失敗模式,默默地限制了企業願意賦予室內移動機器人的自主程度。 由韓國科州科技大學(KAIST)與電子通信研究院(ETRI)組成的聯合團隊本週表示,他們在「VLNVerse Challenge」競賽中擊敗了其他 111 支隊伍,該競賽是於瑞典馬爾默舉行的 ECCV 2026 電腦視覺會議的一部分, 瑞典馬爾默舉行的ECCV 2026電腦視覺會議中,該團隊打造的機器人能在宣告任務完成前先自行檢查工作成果,從而擊敗了其他111支隊伍。 這支名為 URL-FRRS 的團隊,由韓國科技大學(KAIST)玄明教授領導的「未來城市機器人實驗室」與 ETRI 的「場域機器人研究小組」共同組成,在兩項導航任務中取得了 90.7% 的平均成功率,以微弱優勢擊敗了成績相同但提交結果較晚的亞軍隊伍。 同一套底層系統在 RSS 2026 機器人會議期間舉辦的另一場導航挑戰賽中,亦獲得亞軍。
本次評分所依據的任務稱為「視覺-語言導航」,這項研究領域要求移動機器人理解口頭或書面指令——例如被要求在陌生的建築物中找到特定的藍色沙發——並僅憑相機畫面(無需預先建置的空間地圖)自行前往該處。 視覺語言導航在商業上至關重要,因為它是連接兩類機器人的關鍵技術層:一類僅能在預先繪製地圖的設施中運作;另一類則能被投放至新的醫院、倉庫或辦公大樓,並立即遵循未經機器人訓練的工作人員所提供的自然語言指示。 ETRI 是韓國主要的國家資助電子與電信研究機構,總部位於大田,其現場機器人研究小組多年來致力於開發導航系統,旨在最終將其應用於商用服務與檢查機器人,而非僅停留在學術基準層面。
那項劃分界線的「自我驗證步驟」
優勝團隊URL-FRRS 獲勝背後的關鍵創新,是一項該團隊稱為 CoRe-VLN 的技術,其全名為「基於覆蓋範圍的視覺語言導航恢復」。 大多數視覺語言導航系統,一旦其內部模型估計已抵達描述中的目的地,便會停止移動;然而,當模型的信心度判斷錯誤時,這種設計便會失效——而在充滿視覺上相似的房間、走廊及家具的真實建築中,從相機視角來看,這些環境往往極易混淆,此類情況屢見不鮮。 相較之下,CoRe-VLN 會讓機器人在預估目的地暫停, 並透過能同步解析圖像與文字的多模態 AI 模型環顧四周,在確定位置前會重新核對三項要點:該位置是否與指示內容相符、物體的顏色與形狀是否符合搜尋要求,以及目標是否確實觸手可及,而非僅在遠處可見。 若上述任何一項檢查未通過,機器人不會僅是停下並回報錯誤,而是會沿著新路徑繼續搜尋,而非將最初的最佳推測視為最終結果。
這種恢復行為,正是「機器人會自我複查」這類單行摘要往往會簡化掉的具體運作機制,同時也是對於評估此類導航系統是否已接近商業化準備狀態的人而言,最為關鍵的細節。 一台能夠辨識自身不確定性並據此採取行動的機器人,而非自信地將錯誤的房間報告為正確,將一類「隱性失敗」轉化為一類「速度較慢但能自我修正的成功」;對於任何考慮在有真實病患、庫存或工作人員的建築物中部署自主導航系統的營運商而言,這代表著截然不同的風險特徵。 在商業部署中,「隱性故障」的代價更高,因為它們表現為使用者感到困惑,而非明確的錯誤警示;與機器人明顯地回溯並重新嘗試的情況相比,事後要排除這類故障的難度要高得多。
A
第二套系統以將任務拆分為專門領域為核心該團隊在 RSS 2026 會議的導航挑戰賽中獲得亞軍,所採用的是一套名為 PRISM-Nav 的系統。該系統與前文所述系統相關,但在架構上截然不同:它將導航任務分配給多個較小的 AI 模型,而非依賴單一大型模型來同時處理問題的各個面向。 在 PRISM-Nav 的設計中,其中一個模型負責識別符合語音指令的可能目的地;第二個模型則專門負責偵測危險情境,例如輪式或履帶式機器人無法安全下行的樓梯;第三個模型則負責辨識空間規則,例如哪些路徑屬於行人步道,而非車道或限制區域。 研究團隊的內部比較發現,這種專用多模型方法的表現優於執行相同任務的大型單一模型系統,這一結果顛覆了「機器人導航性能主要取決於底層 AI 模型的規模或通用性」的假設。
這項結果對那些專注於為商用服務機器人開發導航系統,而非僅進行研究演示的公司而言,具有直接的啟示:相較於要求單一大型模型同時對目的地、危險及交通規則進行推理(且不犧牲準確性),那種將明確且更狹窄的職責分配給較小專用模型的系統架構,在實地運作時可能更經濟實惠,且更容易進行除錯。 一旦導航系統需要持續在機器人的機載硬體上運行,而非研究實驗室的伺服器叢集,運算成本與推論延遲就不再是學術層面的考量;此外,當機器人出現預期外行為時,專用的多模型處理流程能讓操作員更清楚地掌握是哪個具體組件負責, 相較之下,單一巨型模型的內部推理過程則遠難於檢視。
讓機器人擺脫預先地圖限制的更廣泛競賽
軌道目前在醫院、倉庫和飯店中部署的大部分行動機器人,仍需仰賴場地事先進行測繪與標記——無論是透過固定的磁條、預先載入的平面圖,或是由技術人員在允許機器人無人監督運作前進行的專用測繪作業。 這種依賴性實質上構成了部署成本:無論是在醫院或倉庫中新增樓層、擴建翼樓,或是因應季節性進行的家具重新擺設,每次都可能需要進行重新建圖,才能讓機器人再次可靠地在該環境中自主行進;而這項維護負擔會隨著營運商欲實現自動化的場地數量而成比例增加。 視覺-語言導航研究——包括韓國科學技術院(KAIST)與電子通信研究院(ETRI)本週發表的研究成果——旨在徹底消除這種依賴性,讓機器人能像人類員工那樣,透過環顧四周並遵循口頭指示,來解讀未被繪製地圖的新環境,而非依賴預先建置的數位平面圖。
過去幾個月內,包括 NAVER Labs Europe 旗下團隊在內的其他大學及企業實驗室研究團隊,已針對同一根本問題發表了相互競爭的解決方案,這顯示視覺語言導航已從小眾的學術子領域,轉變為移動機器人領域中競爭最為激烈的研究前沿之一。 雖然具體的技術方法各異——有些著重於無需重新訓練即可適應新環境,有些則強調自我驗證與多模型專項化(這正是 KAIST-ETRI 提案的核心特色)——但這些努力的共同目標卻是一致的: 打造一臺能被運抵新建築物後,當日即可投入運作的機器人,而非必須經過耗費鉅資的建圖與校準流程。買家應將這些多元的技術方案視為基礎能力正迅速成熟的徵兆,而非趨向某家公司的專有方法;這也增加了某種形式的此項能力得以普及的機率。
在未來幾年內,採用來自多家供應商的商用產品,而非僅限於首家發表研究成果的實驗室所提供的產品。為何未經認證的研究成果仍能影響採購時程
在學術機器人基準測試中獲勝,本身並不足以讓產品進入倉庫現場;而 CoRe-VLN 和 PRISM-Nav 目前仍屬研究系統,而非具備明確發布日期或授權途徑的商用產品。 這類研究成果所改變的,是服務型機器人與設施自動化採購方對「視覺語言導航」的信心程度——使其被視為短期內可實現的能力,而非長期研究賭注;因為 ECCV 和 RSS 分別是電腦視覺與機器人領域中競爭最激烈且備受矚目的盛會, 而在 111 支參賽隊伍中取得 90.7% 的成功率,其標準遠高於廠商自身的內部示範影片——後者通常是在刻意選擇能凸顯系統優勢的條件下拍攝,而非進行壓力測試。
設施營運商與系統整合商在評估用於醫院、 飯店或物流場地評估室內移動機器人時,應將此結果視為一項訊號,向入圍的供應商提出比「你們的機器人是否能理解語音指令」更具體的問題:其底層導航系統是否具備任何自我驗證或恢復機制,抑或僅是在內部信心分數跨越閾值時便回報成功,卻缺乏偵測自身錯誤的機制。 這種區別在銷售演示中大多難以察覺,而這正是 CoRe-VLN 旨在彌合的缺口;隨著未來幾個產品週期內,越來越多供應商將視覺語言導航從學術基準測試帶入商業試點部署,這很可能成為標準的評估準則。
KAIST-ETRI 團隊對此次獲勝的說明,不斷回歸到同一個運作細節:當被指示尋找藍色沙發時,機器人仍會檢查,在
在它停止移動之前,就已察覺到它前方的那張沙發其實是藍色的。本分析基於韓國科學技術院(KAIST)與電子通信研究院(ETRI)針對 VLNVerse 及 RSS 2026 導航挑戰賽結果所發布的公開聲明與研究說明。本文僅供一般資訊參考,並不構成任何投資、財務或法律建議。
首圖來源:KAIST。