KAISTとETRIが共同開発したロボット、自己検証機能により世界的なナビゲーションコンテストで優勝
KAISTとETRIの合同チームは、停止する前に目的地を再確認するロボットを開発し、ECCV 2026 VLNVerseナビゲーションチャレンジで優勝しました。これは、サービスロボットが地図化されていない建物内で作業できるようにすることを目的とした、自己チェック手法です。

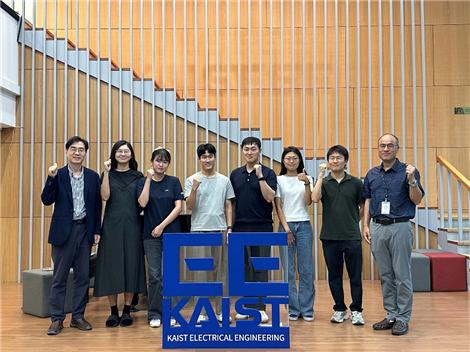
指示を完璧に実行しながらも、間違った部屋に入ってしまいがちなロボットは、企業が屋内用移動ロボットにどの程度の自律性を委ねるかを、ひそかに制限してきた失敗事例である。 韓国のKAISTと電子通信研究院(ETRI)の合同チームは今週、マルメで開催されたコンピュータビジョン会議「ECCV 2026」の一環である「VLNVerse Challenge」において、他の111チームを破って優勝したと発表した。 スウェーデンのマルメで開催されたコンピュータビジョン会議「ECCV 2026」の一環である「VLNVerse Challenge」において、タスクの完了を宣言する前に自身の動作を確認するロボットを開発し、他の111チームを破ったと発表した。 「URL-FRRS」と名付けられたこのチームは、ヒョン・ミョン教授率いるKAISTの未来都市ロボティクス研究室とETRIのフィールドロボティクス研究グループから構成されており、2つのナビゲーション課題において平均90.7%の成功率を記録し、同じスコアを記録したものの結果の提出が遅れた2位のチームを僅差で上回った。 また、この同じ基盤システムは、RSS 2026ロボティクス会議と並行して開催された別のナビゲーション・チャレンジでも2位を獲得した。
ロボットが評価の対象となったタスクは「ビジョン・ランゲージ・ナビゲーション」と呼ばれ、これは移動ロボットに対し、見知らぬ建物内で特定の青いソファを見つけるよう指示されるなど、音声または文章による指示を理解し、その場所へ、カメラの映像のみを頼りに、事前に作成された地図を使用せずに移動することを求める研究分野である。 ビジョン・ランゲージ・ナビゲーションが商業的に重要である理由は、これが、あらかじめマッピングされた施設内でのみ動作可能なロボットと、新しい病院、倉庫、またはオフィスビルに投入され、ロボット工学の訓練を受けていないスタッフからの平易な指示に即座に従うことができるロボットとを分ける技術的層だからである。 ETRIは、大田(テジョン)に拠点を置く韓国を代表する国営の電子・通信研究機関であり、そのフィールドロボティクスグループは、学術的なベンチマークにとどまるのではなく、将来的には商用サービスや点検用ロボットへの転用を目的としたナビゲーションシステムの開発に長年にわたり取り組んできた。
両者を分けた「自己検証」の段階
優勝チームURL-FRRSが優勝を果たした背景にある中核的な革新は、同チームが「CoRe-VLN」と呼ぶ技術であり、これは「ビジョン・言語ナビゲーションのためのカバレッジベースの回復(coverage-based recovery for vision-language navigation)」の略である。 ほとんどの視覚・言語ナビゲーションシステムは、内部モデルが記述された目的地に到達したと推定すると移動を停止しますが、この設計では、モデルの信頼度が誤っている場合に失敗してしまいます。実際の建物には、カメラの視点から見ると見た目が似ている部屋や廊下、家具が数多く存在するため、このような誤りは頻繁に発生します。 一方、CoRe-VLNでは、ロボットが推定された目的地で一時停止し、 画像とテキストを統合的に解釈するマルチモーダルAIモデルを用いて周囲を確認し、移動を確定する前に次の3点を確認します。その場所が指示された内容と一致しているか、オブジェクトの色や形状が探すよう指示されたものと一致しているか、そしてターゲットが単に遠くに見えるだけでなく、実際に手の届く範囲内にあるか、という3点です。 これらの確認のいずれかが失敗した場合、ロボットは単に停止してエラーを報告するだけではありません。最初の推測を最終的なものとみなすのではなく、新しい経路に沿って探索を再開します。
この回復行動こそが、「ロボットが自己確認を行う」といった一行の要約では平坦化されがちな具体的な仕組みであり、また、この種のナビゲーションシステムが商用化に近づいているかどうかを評価する者にとって最も重要な詳細でもあります。 間違った部屋を自信満々に「正しい」と報告するのではなく、自身の不確実性を認識し、それに基づいて行動できるロボットは、「サイレント・フェイル」という失敗のカテゴリーを、「速度は遅くなるものの自己修正可能な成功」というカテゴリーへと転換します。これは、実際の患者、在庫、またはスタッフが存在する建物内で自律航行の導入を検討している運営者にとって、リスクプロファイルが本質的に異なることを意味します。 「サイレント・フェイル」は、エラーとしてフラグが立つのではなく、ユーザーが不可解な状況に直面するという形で現れるため、商用導入においてはよりコストのかかる失敗であり、目に見える形で後戻りして再試行するロボットに比べ、事後のデバッグがはるかに困難である。
A
タスクを専門家に分割することを軸とした第2のシステムRSS 2026カンファレンスのナビゲーションチャレンジで同チームが2位を獲得した際、採用されたのは「PRISM-Nav」と呼ばれる、関連性はありつつもアーキテクチャが異なるシステムだった。このシステムは、問題のあらゆる側面を一度に処理する単一の大型モデルに依存するのではなく、ナビゲーションタスクを複数の小規模なAIモデルに分担させるものである。 PRISM-Navの設計では、1つのモデルが音声指示に合致する可能性の高い目的地を特定する役割を担い、2つ目のモデルは、車輪式や履帯式のロボットが安全に降りられない階段などの危険箇所を検出することに特化しており、3つ目のモデルは、どの経路が車両用レーンや立ち入り禁止区域ではなく歩行者用通路であるかといった空間的なルールを認識する。 研究チームによる比較実験の結果、この専門化されたマルチモデルアプローチは、同じタスクに取り組む大規模な単一モデルシステムよりも優れた性能を発揮したことが判明した。この結果は、ロボット工学におけるナビゲーション性能が、主に基盤となるAIモデルの規模や汎用性に比例するという通説に反するものである。
この結果は、研究用のデモンストレーションではなく、商用サービスロボット向けのナビゲーション・スタックを構築している企業にとって直接的な示唆を与える。つまり、目的地、危険、交通ルールについて同時に推論することを求められる単一の大型モデルよりも、より小規模で特化したモデルに明確かつ限定された役割を割り当てるシステムアーキテクチャの方が、精度を犠牲にすることなく、運用コストを削減でき、現場でのデバッグも容易になる可能性がある。 ナビゲーションシステムが研究室のサーバークラスターではなく、ロボットの搭載ハードウェア上で継続的に稼働する必要がある場合、演算コストや推論レイテンシはもはや学術的な問題ではなくなる。また、専門化されたマルチモデルパイプラインを採用すれば、ロボットの挙動が予期せぬものになった際に、どの特定のコンポーネントが原因であるかをオペレーターがより明確に把握できる。 内部の推論プロセスを調査するのがはるかに困難な単一のモノリシックモデルと比較して、
ロボットを事前マッピングから解放するための、より広範な競争
レール現在、病院、倉庫、ホテルなどで導入されているモバイルロボットの多くは、固定された磁気ストリップ、あらかじめ読み込まれたフロアプラン、あるいはロボットが無人運転を許可される前に技術者が行う専用のマッピング作業などを通じて、施設が事前にマッピングされ、目印が付けられていることに依然として依存しています。 この依存関係は、実際の導入コストとなっています。病院や倉庫で新しいフロアや棟が追加されたり、季節ごとに家具の配置換えが行われたりするたびに、ロボットが再びその中を確実に移動できるようになるには、再マッピング作業が必要となる場合があります。そして、そのメンテナンスの負担は、事業者が自動化を望む拠点の数に比例して増大します。 今週KAISTとETRIが発表した研究を含む、視覚・言語ナビゲーションの研究は、ロボットが事前に作成されたデジタル平面図を参照するのではなく、周囲を見渡し、音声による指示に従うことで、人間の従業員と同じように、未マッピングの新しい環境を解釈できるようにすることで、この依存関係を解消することを明確に目指している。
NAVER Labs Europeに所属するチームを含む、他の大学や企業研究所の研究グループも、過去数ヶ月の間に同じ根本的な問題に対する競合するアプローチを発表しており、これはビジョン・言語ナビゲーションが、ニッチな学術分野から、移動型ロボティクスにおいて最も活発に競い合われている研究分野の一つへと移行したことを示している。 具体的な技術的アプローチは異なり、新しい環境への再学習不要な適応を重視するものもあれば、KAISTとETRIの提案を特徴づける自己検証やマルチモデル特化を重視するものもあるが、これらの取り組みに共通する目標は同じである。 コストのかかるマッピングやキャリブレーションのプロセスを経ることなく、新しい建物に搬入されたその日から稼働できるロボットを実現することだ。購入者は、技術的アプローチの多様性を、基盤となる機能が急速に成熟しつつある兆候として捉えるべきであり、単一企業の独自手法に収束しつつあると解釈すべきではない。そうすることで、この機能の何らかのバージョンが実用化される可能性が高まるからだ。
今後数年のうちに、どの研究所が最初に発表したかによって縛られるのではなく、複数のベンダーが提供する商用製品を活用していく。なぜ未認証の研究成果が調達スケジュールを動かすのか
学術的なロボット工学ベンチマークでの優勝だけでは、製品が現場に導入されるわけではない。CoRe-VLNやPRISM-Navは、明確なリリース日やライセンス供与の道筋が定まった商用製品ではなく、あくまで研究用システムにとどまっている。 このような結果がもたらす変化は、サービスロボットや施設自動化の購入者が、ビジョン・言語ナビゲーションを長期的な研究投資ではなく、短期的な実用機能として信頼できるという確信の度合いを高める点にある。なぜなら、ECCVとRSSはそれぞれコンピュータビジョンとロボティクス分野において最も競争が激しく、注目度の高いイベントであり、 、111の競合チームを相手に90.7%の成功率を達成したことは、通常、システムに負荷をかけるのではなく、システムを良く見せるために選ばれた条件下で撮影されるベンダー独自の内部デモ映像よりも、はるかに高い水準を示している。
病院、 ホテル、物流施設向けの屋内移動型ロボットを評価する際、この結果を、ベンダーの候補リストに対して「ロボットは音声コマンドを理解していますか」という質問よりも具体的な問いを投げかけるきっかけとすべきだ。すなわち、基盤となるナビゲーションシステムに自己検証や回復メカニズムがそもそも備わっているのか、あるいは単に内部の信頼度スコアが閾値を超えた時点で成功を報告するだけで、自身のミスを検知する仕組みがないのか、という点である。 販売デモではほとんど見過ごされがちなこの違いこそが、CoRe-VLNが埋めるために構築されたギャップであり、今後数回の製品サイクルを経て、より多くのベンダーが視覚・言語ナビゲーションを学術的なベンチマークから商用パイロット導入へと移行させるにつれ、これは標準的な評価基準となる可能性が高い。
KAIST-ETRIチーム自身の優勝報告では、ある操作上の詳細が繰り返し強調されている。青いソファを見つけるよう指示されたロボットは、依然として
到着するまで、その前にあるソファが実際には青色であることに気づかない。本分析は、VLNVerseおよびRSS 2026ナビゲーションチャレンジの結果に関して、KAISTおよび電子通信研究院(ETRI)が公表した公式声明や研究概要に基づいています。本情報は一般的な情報提供のみを目的としており、投資、財務、または法律上の助言を構成するものではありません。
ヘッダー画像のクレジット:KAIST。