
「機械操控競賽」:機器人終於能邊移動邊工作了嗎?
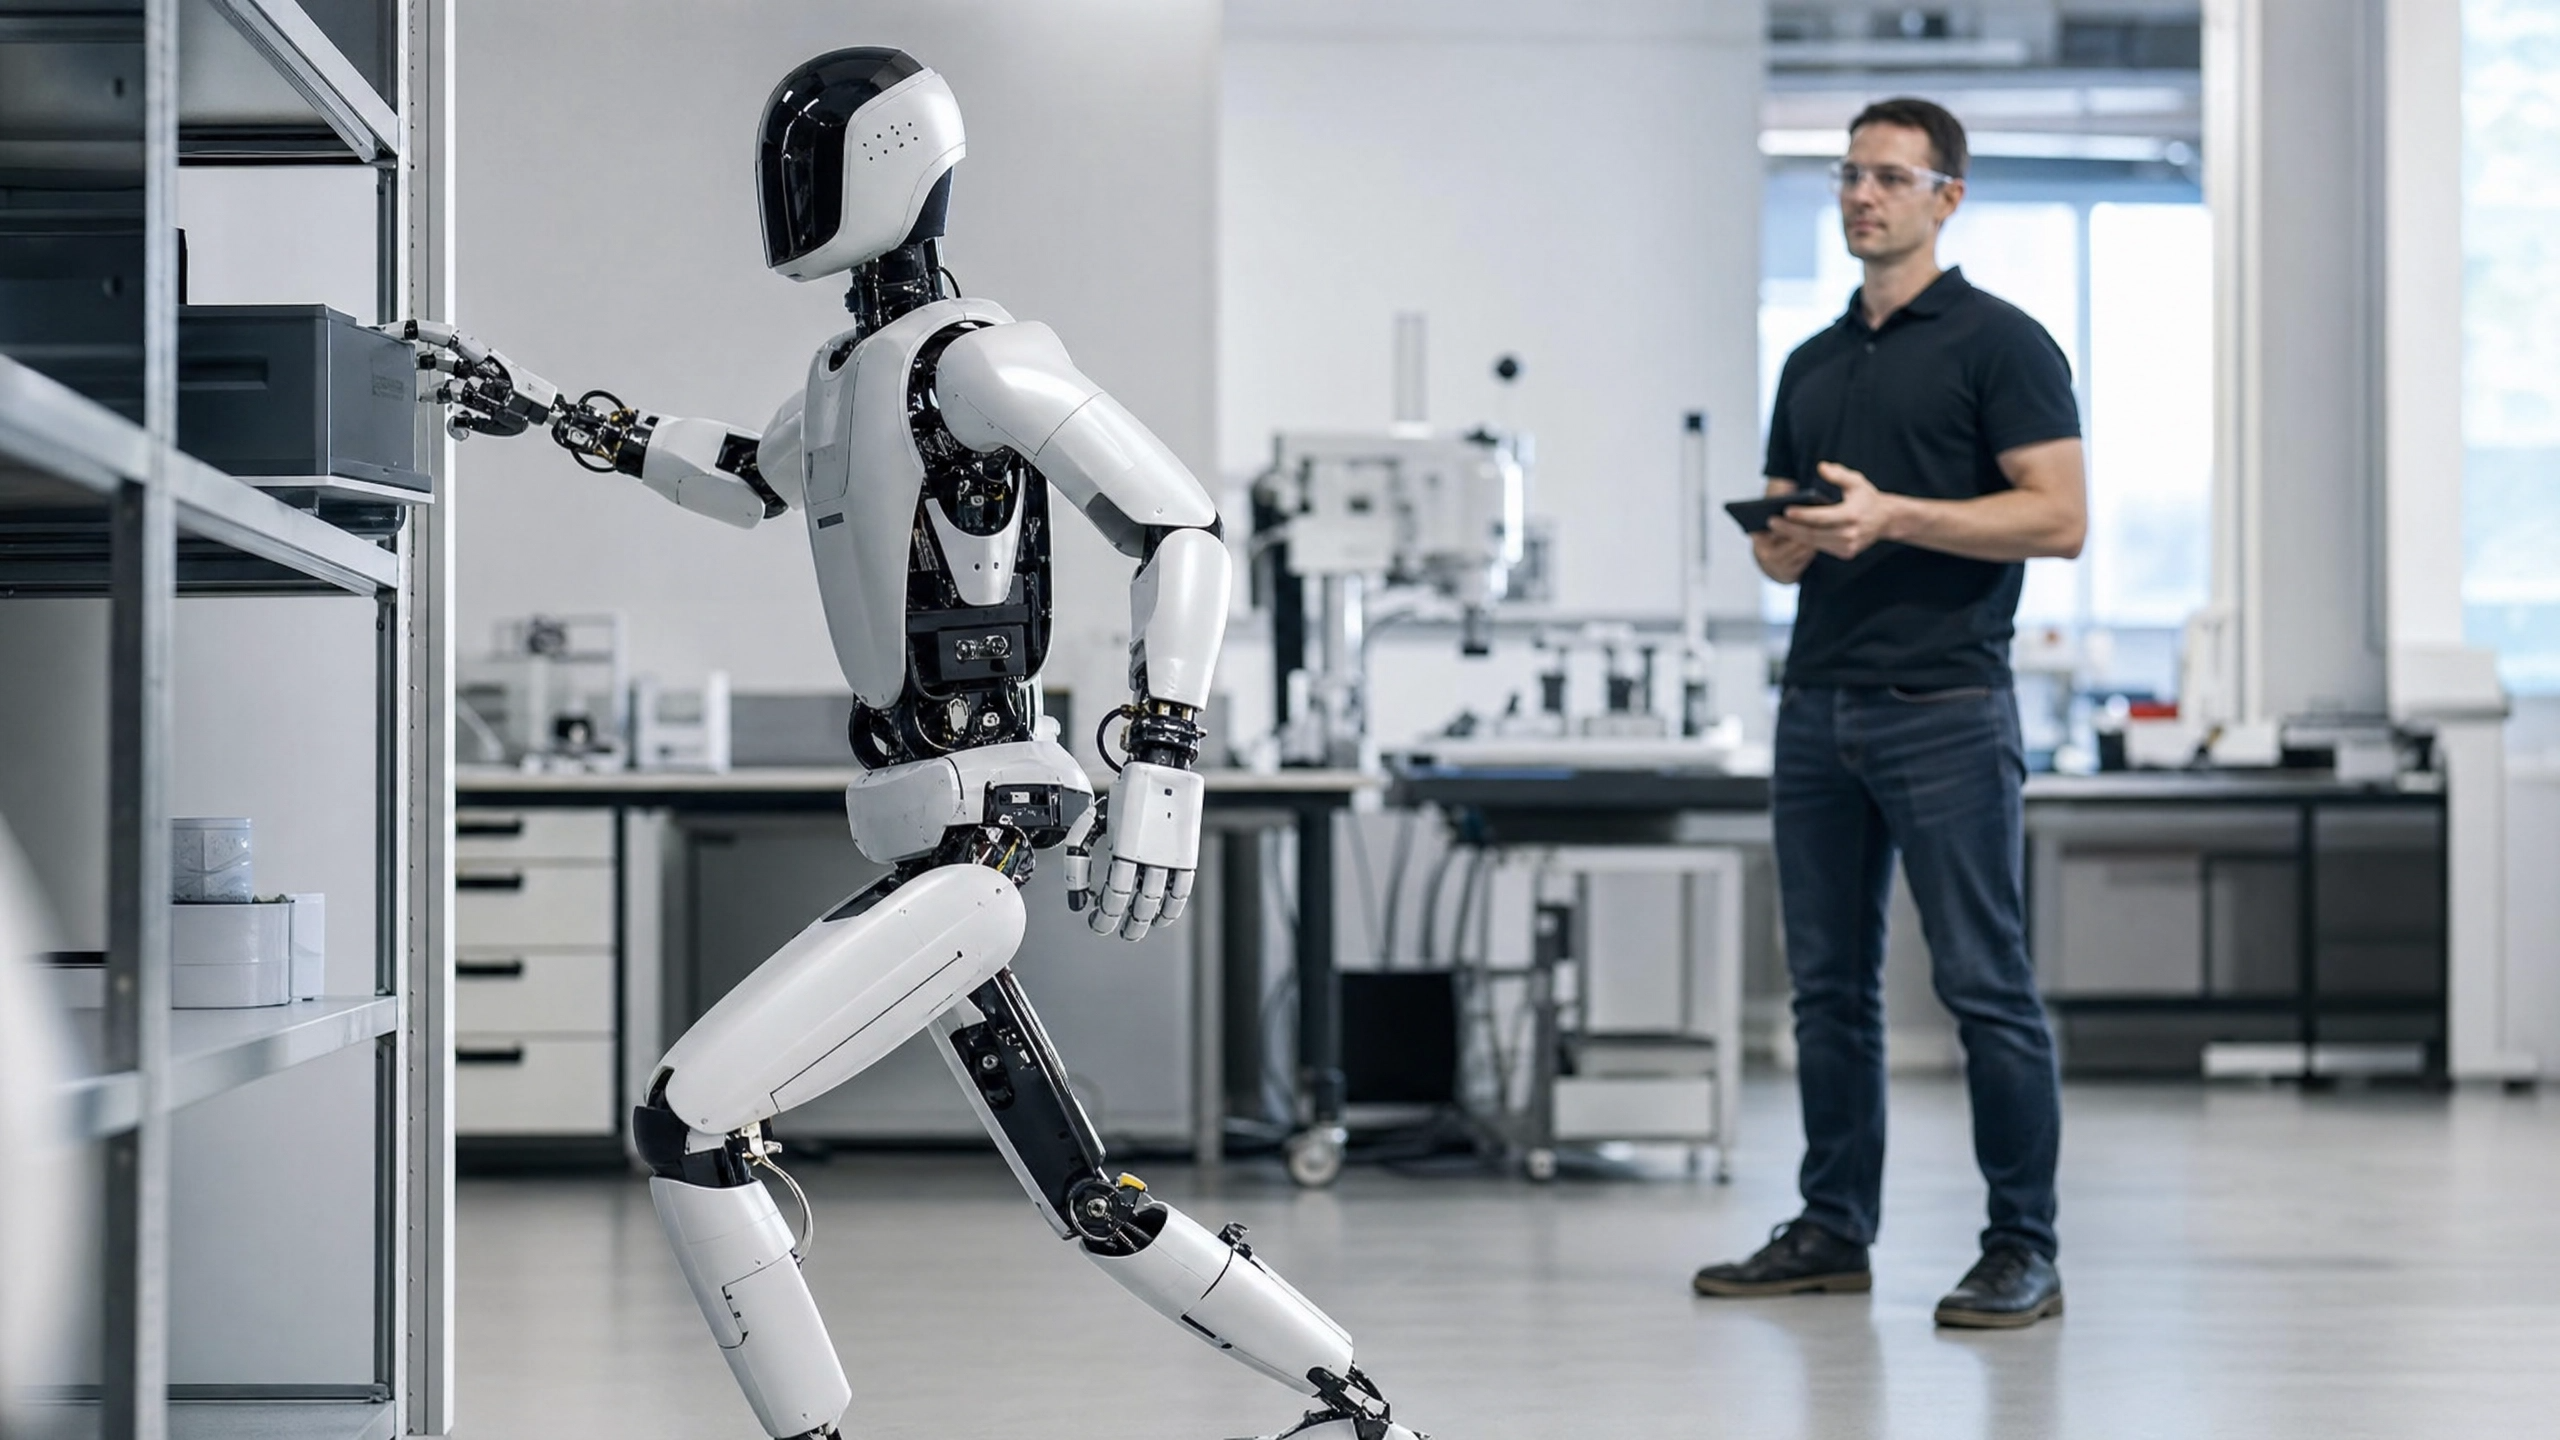
位於世界兩端的兩支機器人研究團隊,各自針對同一個問題發表了突破性解決方案——這個問題已讓類人型機器人技術停滯數十年:如何讓機器人同時移動與工作? 總部位於北京的 Galbot 近期宣布推出 AstraBrain-WBC 0.5,這是一款 GPT 風格的「小腦」基礎模型,它將物理運動視為語言模型處理文本的方式來處理。 大約在同一時間,總部位於多倫多的 Current Robotics 發布了 Curr-0,這是一個基於單一統一策略的全身靈巧操作模型。這兩種突破的出現並非巧合。 這兩項發布代表了對「移動操作」(loco-manipulation)解決方案的不同賭注——這指的是類人型機器人能否在不停止、不切換模式且不跌倒的情況下,同時在環境中導航並操作物體的能力。
為何這個問題耗費了這麼久才解決
要理解這些公告為何重要,了解機器人過去一直從事什麼工作會有所幫助。
在過去十年的大部分時間裡,類人型機器人的控制方式一直採用模組化設計。行走系統負責行走。 另一個獨立的操作系統則負責手臂和手部的動作。機器人會步行至指定位置,停下後由操作系統接手。這種方法在結構化的工廠環境中行得通——例如地面平坦、物件可預測,且機器人無需在移動過程中伸手取物的場合。
但在其他任何場合,這種方法都會失效。
試想一名人類倉儲人員不假思索就能完成的動作:沿著狹窄的通道行走,側身伸手從低層貨架上取下紙箱,當發現紙箱比預期更重時調整握力,並轉身將其放上推車——所有動作都一氣呵成。這整套動作的每個環節,都需要全身協同運作,形成一個單一的耦合系統。 站姿決定了雙手能觸及的範圍;軀幹姿勢影響手臂施力的方式;與箱子的接觸則改變了全身必須維持的平衡狀態。若機器人必須停下來才能進行操作,便無法做到這一點。無法做到這一點的機器人,無論是在真實的倉庫、真實的醫院,還是真實的家庭中,都無法工作。
同一個開放性問題的兩種解法
Galbot:小腦 GPT
Galbot 的方法根植於使大型語言模型帶來革命性變革的洞見:規模。該公司利用 20,000 小時、20 億幀的人體動作數據訓練了 AstraBrain-WBC 0.5,涵蓋範圍從工業搬運、舞蹈動作到跌倒恢復等各類情境。 該模型基於 GPT 風格的因果 Transformer 架構,擁有 8,040 萬個參數,規模大致相當於 OpenAI 最初的 GPT-1。
關鍵成果是一項經驗證的動作控制「規模定律」。隨著訓練資料從 200 萬幀擴增至 20 億幀,該模型在從未接觸過的任務上,其零樣本成功率
先前觀察到的準確率從 83.26% 攀升至 92.58%。該模型不會記憶具體的動作,而是學習身體運動背後的規則,並將這些規則應用於它從未遇過的新情境中。Galbot 將此稱為機器人的「小腦」。在人類神經科學中,小腦是大腦中負責處理潛意識運動協調的部位,它能進行毫秒級的微調,讓你在不經思考的情況下伸手拿杯子時仍能保持平衡。 AstraBrain 的設計旨在發揮相同的功能:作為一個始終處於運作狀態、即時協調的層級,讓機器人的高階「大腦」(視覺-語言模型)得以專注於任務的實際需求,而非在執行任務時如何保持直立。
Current Robotics:單一策略
Current Robotics(本週曾報導過)則採取了不同的架構策略。該公司並未建立獨立的小腦層,而是徹底摒棄了模組化架構。 Curr-0 是一個單一、經端到端訓練的策略,運行於具備 70 多個自由度的人形機器人上,透過單一連續的閉環處理行走、全身姿勢以及靈巧的手部控制。
該架構將這些功能組織為三個並行層級:(i) 任務理解、(ii) 全身協調,以及 (iii) 手-物體互動,這些層級並非依序執行,而是同時運行。機器人不會在行走模式與操作模式之間切換,而是始終同時處於這兩種模式中。
為了訓練 Curr-0,Current Robotics 蒐集了 21,000 小時的真實人類行為數據,其中包括透過其專有全身外骨骼系統 HumanEx 擷取的 2,800 小時數據。 HumanEx 能同時擷取關節運動、本體感覺、肌電圖訊號及環境互動數據,且在資料蒐集過程中無需機器人硬體在場。這種將資料蒐集與機器人部署解耦的設計,具有顯著的實務優勢:該公司得以
能根據訓練資料的規模進行擴展,而不受已部署實體機器人數量所限。同樣的問題,不同的哲學觀
這兩種方法反映了對「機器人需要何種智能」這一問題上截然不同的哲學觀點。
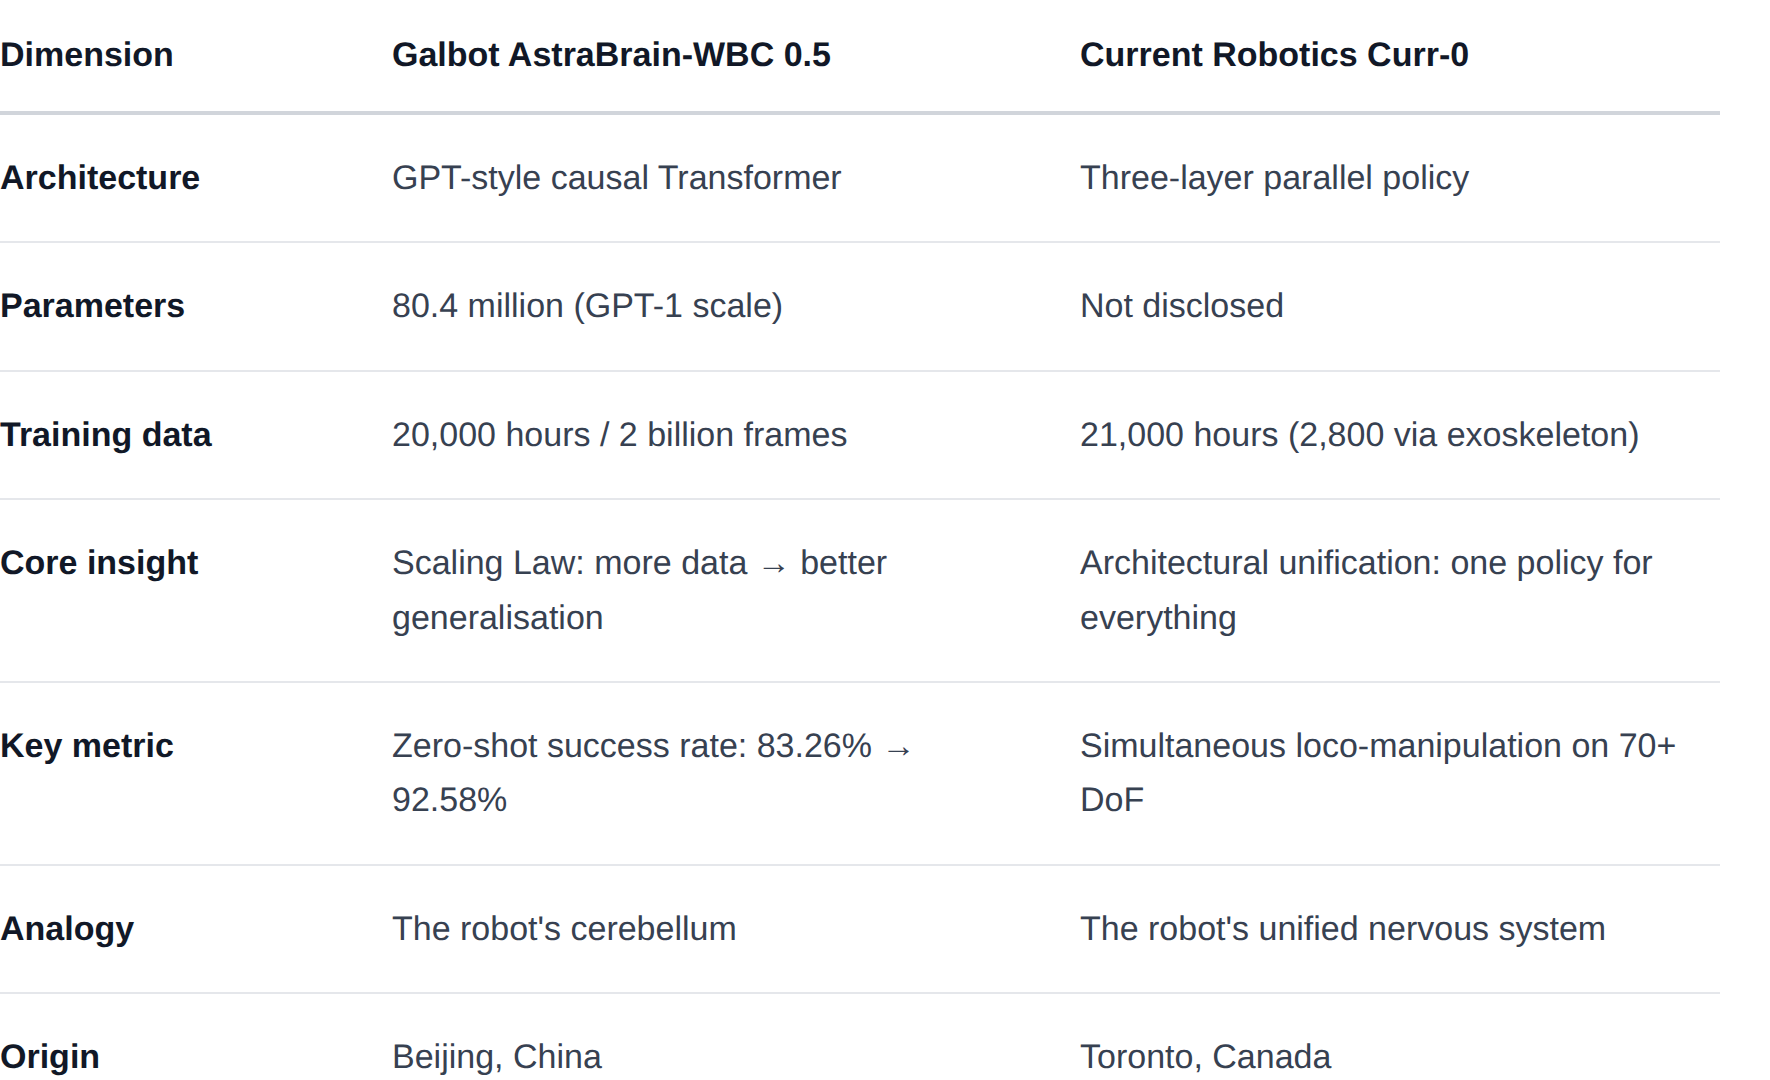
Galbot 的策略是採用與通用語言智能相同的途徑來泛化動作智能:利用足夠的數據訓練序列模型。而 Current Robotics 的做法則是從一開始就將這兩項功能作為單一耦合行為來訓練。
這兩種主張都值得商榷。兩者皆有實際實驗結果作為佐證。而且這兩條路徑正在同時發展。
還有哪些競爭者?
Galbot 和 Current Robotics 並非孤軍奮戰。解決「移動與操作」問題的努力,已成為 2026 年人形機器人領域最具決定性的技術競賽。
Agility Robotics 自 2025 年中起,便為其 Digit 人形機器人開發全身控制基礎模型,並明確將其定位為「運動皮質」——這是一種在模擬環境中訓練、能將零樣本學習成果轉移至真實世界的學習型神經網路。Agility 的模型以安全與穩定為優先考量,目前已部署於亞馬遜倉庫的試點計畫中。
NVIDIA 的 GR00T 計畫則採取平台級策略,打造一款通用基礎模型,旨在授權給不同硬體製造商使用,而非綁定於單一機器人。GR00T N1.7 已於 2026 年 3 月開放早期商業使用。
南加州大學(USC)物理超級智能實驗室推出的 Ψ₀(Psi-Zero)代表了開源領域的前沿,將學習過程解耦為兩部分:基於人類自我中心視頻預訓練的視覺-語言骨幹,以及基於人形機器人數據後訓練的流式動作專家模型。 獲選為 RSS 2026 論文的 Ψ₀,儘管採用
所需的訓練資料量顯著減少,這表明資料品質與訓練方案的重要性,不亞於原始規模。Figure AI 一直致力於其 BAM(行為注意力模型)專利系列的研究,旨在實現跨多種物理任務的雙足行走與操作同步進行,目前已開始在 BMW 工廠進行部署。
贏得這場競賽究竟意味著什麼?
解決「移動與操作」問題的商業賭注極為龐大,其影響範圍更遠遠超出直接參與的企業。
對於首家成功者而言,獎勵在於平台槓桿效應。那家建立起全身控制主導基礎模型的公司,將有望成為類人型機器人產業的「作業系統」——這將是硬體製造商選擇授權使用,而非自行開發的一層技術。 這正是 NVIDIA 透過 GR00T 所追求的模式,也是 Galbot 的「AstraBrain」品牌所隱含的模式:一個可重複使用的智慧層,而不僅僅是產品功能。
對硬體市場而言,可靠的行走與操作基礎模型將消除在動態、非結構化環境中部署類人型機器人的最後一道重大技術障礙。這將釋放出足以支撐該產業當前估值的商業應用場景:零售物流、醫院供應鏈、長者照護及居家協助。 高盛估計,到 2035 年,類人型機器人市場規模可能達到 380 億美元;該數字的前提是機器人能夠在為人類而非機器設計的環境中運作。
就更廣泛的生態系統而言,競爭性基礎模型的出現,在機器人技術架構中開創了此前不曾存在的新層級。系統整合商、應用開發者及企業客戶在選擇人形機器人平台時,將不再僅依賴硬體規格,而是根據哪種基礎模型最符合其應用場景來決定——這與當今企業軟體買家在雲端服務之間做出選擇的邏輯如出一轍。
基於其人工智慧與開發者生態系統的平臺。未來展望與時間表
坦白說,Galbot 和 Current Robotics 目前展示的都是概念驗證系統,而非已準備好投入量產的系統。兩家公司在演示中展示的任務——例如插入香棒、在文件上蓋章、將玩具搬運過門檻等——都是經過精心挑選的,這些任務在物理上雖具挑戰性,但環境是受控的。實際部署時,將會浮現出這兩種模型都未曾遭遇的邊緣案例。
業界預期,到 2026 年底,這些基礎模型將從受控的實驗室示範,過渡到在結構化環境(如物流設施、製造生產線及醫院物資儲藏室)中的早期商業試點——在這些場所中,即使物理環境無法完全預測,仍可部分加以控制。
到了 2027–2028 年,競爭焦點將從「統一的移動與操作是否可行」轉變為「哪個模型能最好地泛化到真正嶄新的環境中」。 這正是「規模定律」假說將面臨最嚴峻考驗之處:當機器人遭遇訓練資料從未涵蓋的情境時,在分佈的尾部,更多資料是否仍能持續提升表現?
放眼2029年及以後的更長遠展望,平台動態將成為決定性因素。 若某個基礎模型能確立明顯的性能領先地位並建立龐大的開發者生態系統,人形機器人市場可能會像智慧型手機市場圍繞 iOS 和 Android 進行整合那樣,圍繞該模型進行整合。若多個模型仍具競爭力,市場將依應用場景而碎片化,不同模型將針對不同的物理環境進行優化。
從本週的事件中可以明確看出,「走走停停」的機器人時代即將結束。問題已不再是類人型機器人能否同時移動與工作,而是誰將掌握使這一切成為可能的智慧層。
主要來源:
- AstraBrain-WBC 0.5 — Galaxy General Robot 發布通用小腦 GPT 基礎模型」(2026年6月19日)
- Agility Robotics,《訓練全身控制基礎模型》,2025年8月28日
- NVIDIA,《NVIDIA 與全球機器人領域領導者將物理人工智慧帶入現實世界》,2026年3月
- 南加州大學物理超級智能實驗室,「Ψ₀:邁向通用類人型機器人行走與操作的開放式基礎模型」,RSS 2026
- PatSnap,《2026 年類人型機器人全身動作規劃》,2026 年 6 月 3 日












