
「ロボットの操作競争」:ロボットはついに「移動」と「作業」を同時に行えるようになるのか?
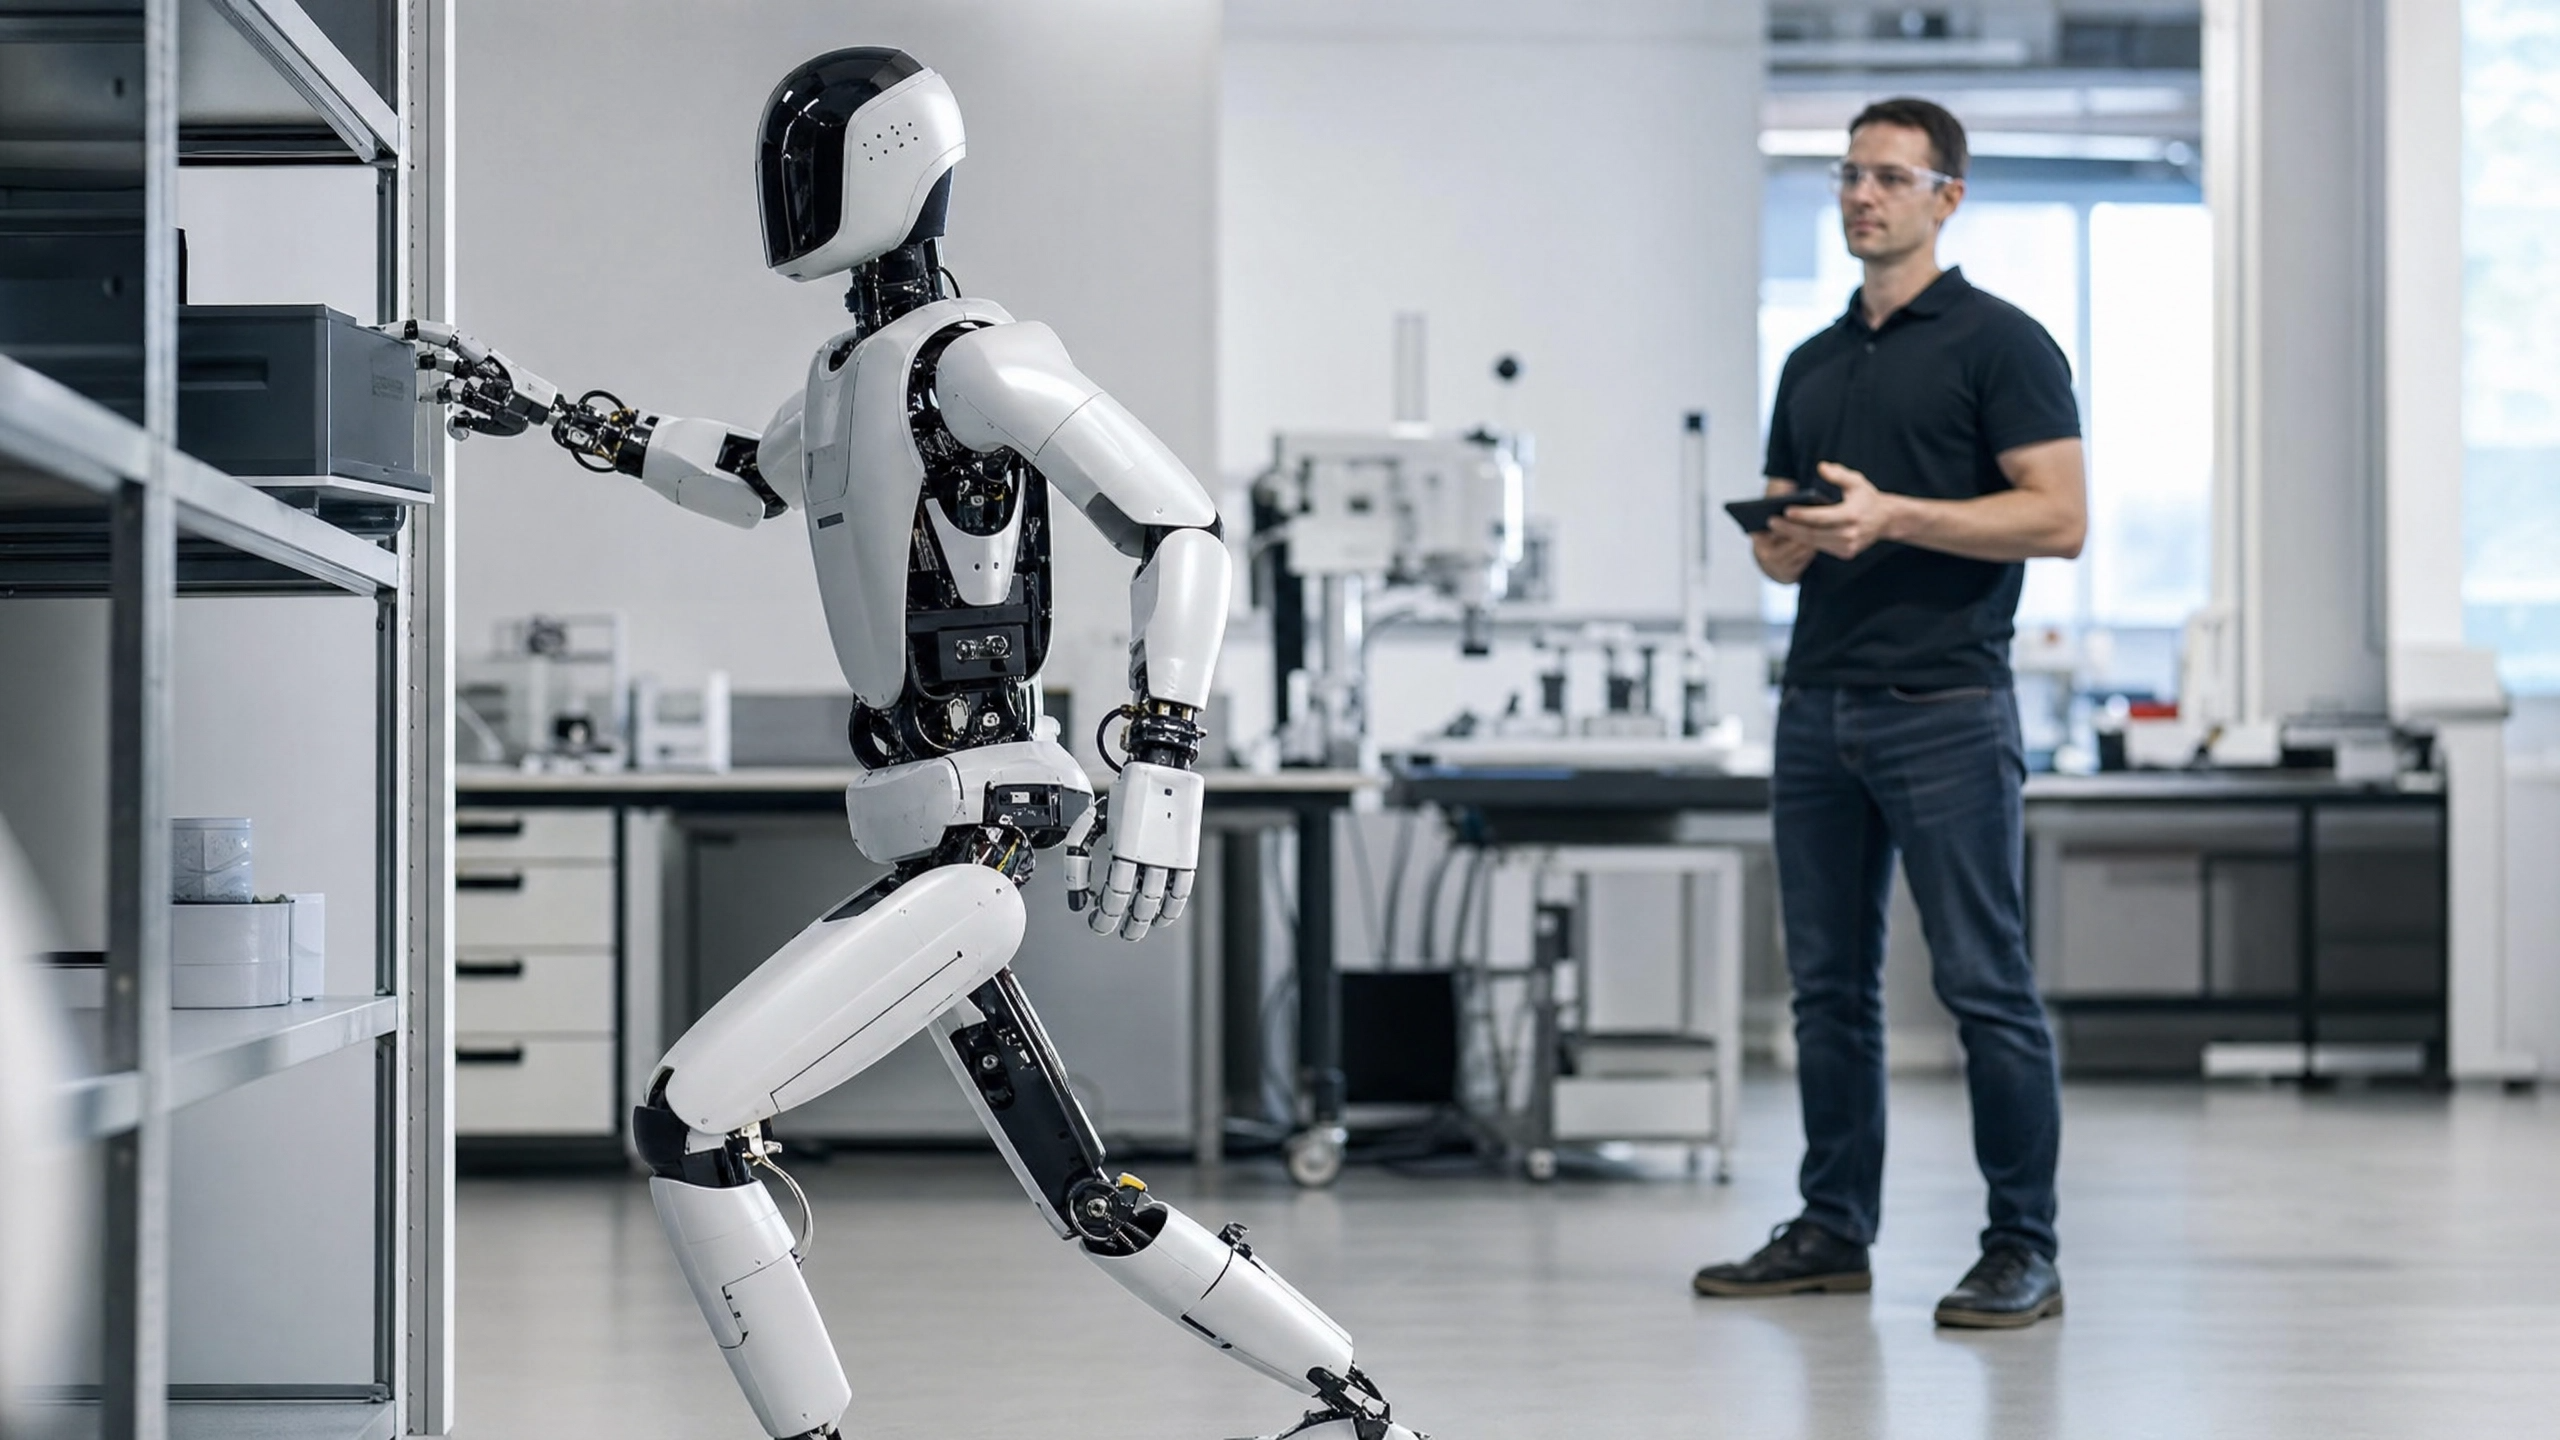
地球の反対側に位置する2つのロボット工学チームが、ヒューマノイドロボットの開発を数十年にわたり停滞させてきた同じ課題――「ロボットに、移動と作業を同時に行うにはどうすればよいか」――に対して、それぞれ画期的なアプローチを発表した。 北京を拠点とするGalbotは最近、言語モデルがテキストを扱うのと同じように身体の動きを扱う、GPTスタイルの「小脳」基盤モデル「AstraBrain-WBC 0.5」を発表した。 ほぼ同時期に、トロントを拠点とするCurrent Roboticsは、単一の統合されたポリシーに基づいて構築された全身の巧みな操作モデル「Curr-0」を公開した。この同時発表は偶然の一致ではなかった。 これらの発表はいずれも、「移動・操作(loco-manipulation)」――ヒューマノイドロボットが、停止したりモードを切り替えたり、転倒することなく、環境内を移動しながら同時に物体を操作する能力――をどのように解決するかという点において、異なるアプローチを示している。
なぜこの問題の解決にこれほど時間がかかったのか
こうした発表がなぜ重要なのかを理解するには、これまでロボットがどのような役割を果たしてきたのかを知っておくと役立つ。
過去10年の大半において、ヒューマノイドロボットの制御はモジュール式でした。歩行は移動システムが担当します。 別の操作システムが腕や手を制御する。ロボットは所定の位置まで歩き、そこで停止すると、操作システムが引き継ぐ。このアプローチは、床が平らで、扱う物体が予測可能であり、ロボットが移動中に何かを掴む必要が全くないような、構造化された工場環境では機能する。
しかし、それ以外の場所では機能しません。
人間の倉庫作業員が、無意識のうちに何をしているかを考えてみてください。狭い通路を歩き、横に手を伸ばして低い棚から箱を取り出し、箱が予想以上に重いと分かると握り方を調整し、体を回転させてカートに載せる――これらすべてを一連の連続した動作で行います。その一連の動作のあらゆる部分において、全身が単一の連成システムとして機能することが求められます。 立ち位置によって、手がどこまで届くかが決まります。胴体の姿勢は、腕が力を加える方法に影響を与えます。箱との接触によって、全身のバランスをどのように取るべきかが変わります。操作のために動きを止めてしまうロボットには、これは不可能です。これができないロボットは、実際の倉庫でも、実際の病院でも、実際の家庭でも働くことはできません。
同じ未解決問題に対する2つのアプローチ
Galbot:小脳型GPT
Galbotのアプローチは、大規模言語モデルに革新をもたらした洞察、すなわち「スケール」に根ざしています。同社は、産業用荷役からダンスのルーティン、転倒からの回復に至るまでを網羅した、2万時間・20億フレームに及ぶ人間の動作データを用いて、AstraBrain-WBC 0.5を学習させました。 このモデルは、8,040万個のパラメータを持つGPTスタイルの因果トランスフォーマーに基づいており、その規模はOpenAIの初期のGPT-1とほぼ同等である。
その主な成果として、動作制御に関する検証済みのスケーリング則が導き出された。トレーニングデータが200万フレームから20億フレームへと拡大するにつれ、モデルがこれまで一度も経験したことのないタスクにおけるゼロショット成功率は
以前見られた値は83.26%から92.58%へと上昇した。このモデルは特定の動きを記憶するわけではない。身体が動く仕組みの根本的なルールを学習し、そのルールをこれまで遭遇したことのない新しい状況に適用するのだ。ガルボット氏はこれをロボットの「小脳」と呼んでいる。人間の神経科学において、小脳とは無意識の運動協調、つまり何も考えずにグラスに手を伸ばす際にバランスを保つためのミリ秒単位の微調整を担う脳の一部である。 AstraBrainは、これと同じ機能を果たすように設計されています。つまり、常時稼働するリアルタイムの協調レイヤーとして機能し、ロボットの高次レベルの「脳」(視覚・言語モデル)が、作業中にどのように直立を維持するかではなく、そのタスクに実際に何が必要かに集中できるようにするのです。
Current Robotics:単一ポリシー
今週取り上げたCurrent Roboticsは、異なるアーキテクチャ的アプローチを採用しています。同社は、独立した小脳層を構築する代わりに、モジュール型アーキテクチャを完全に排除しています。 Curr-0は、70自由度以上の人型ロボット上で動作する、単一のエンドツーエンドで学習されたポリシーであり、移動、全身の姿勢、そして器用な手の制御を、1つの連続した閉ループで処理します。
このアーキテクチャでは、これらの機能を(i)タスクの理解、(ii)全身の協調、(iii)手と物体の相互作用という3つの並列レイヤーに整理しており、これらは順次実行されるのではなく、同時に実行されます。ロボットは歩行モードと操作モードを切り替えることはなく、常に両方のモードを同時に維持しています。
Curr-0の学習のために、Current Robotics社は21,000時間分の実際の人間の行動データを収集した。これには、同社独自の全身外骨格システム「HumanEx」を通じて取得された2,800時間のデータも含まれている。 HumanExは、データ収集時にロボットハードウェアを現場に設置する必要なく、関節の動き、固有受容感覚、筋電図信号、および環境との相互作用を同時に捕捉します。データ収集とロボットの配備を分離できることは、実用上大きな利点となります。これにより、同社は
導入している実機ロボットの数とは無関係に、トレーニングデータを拡張できる。同じ問題、異なる哲学
これら2つのアプローチは、ロボットにどのような知能が必要かという点について、根本的に異なる哲学を反映している。
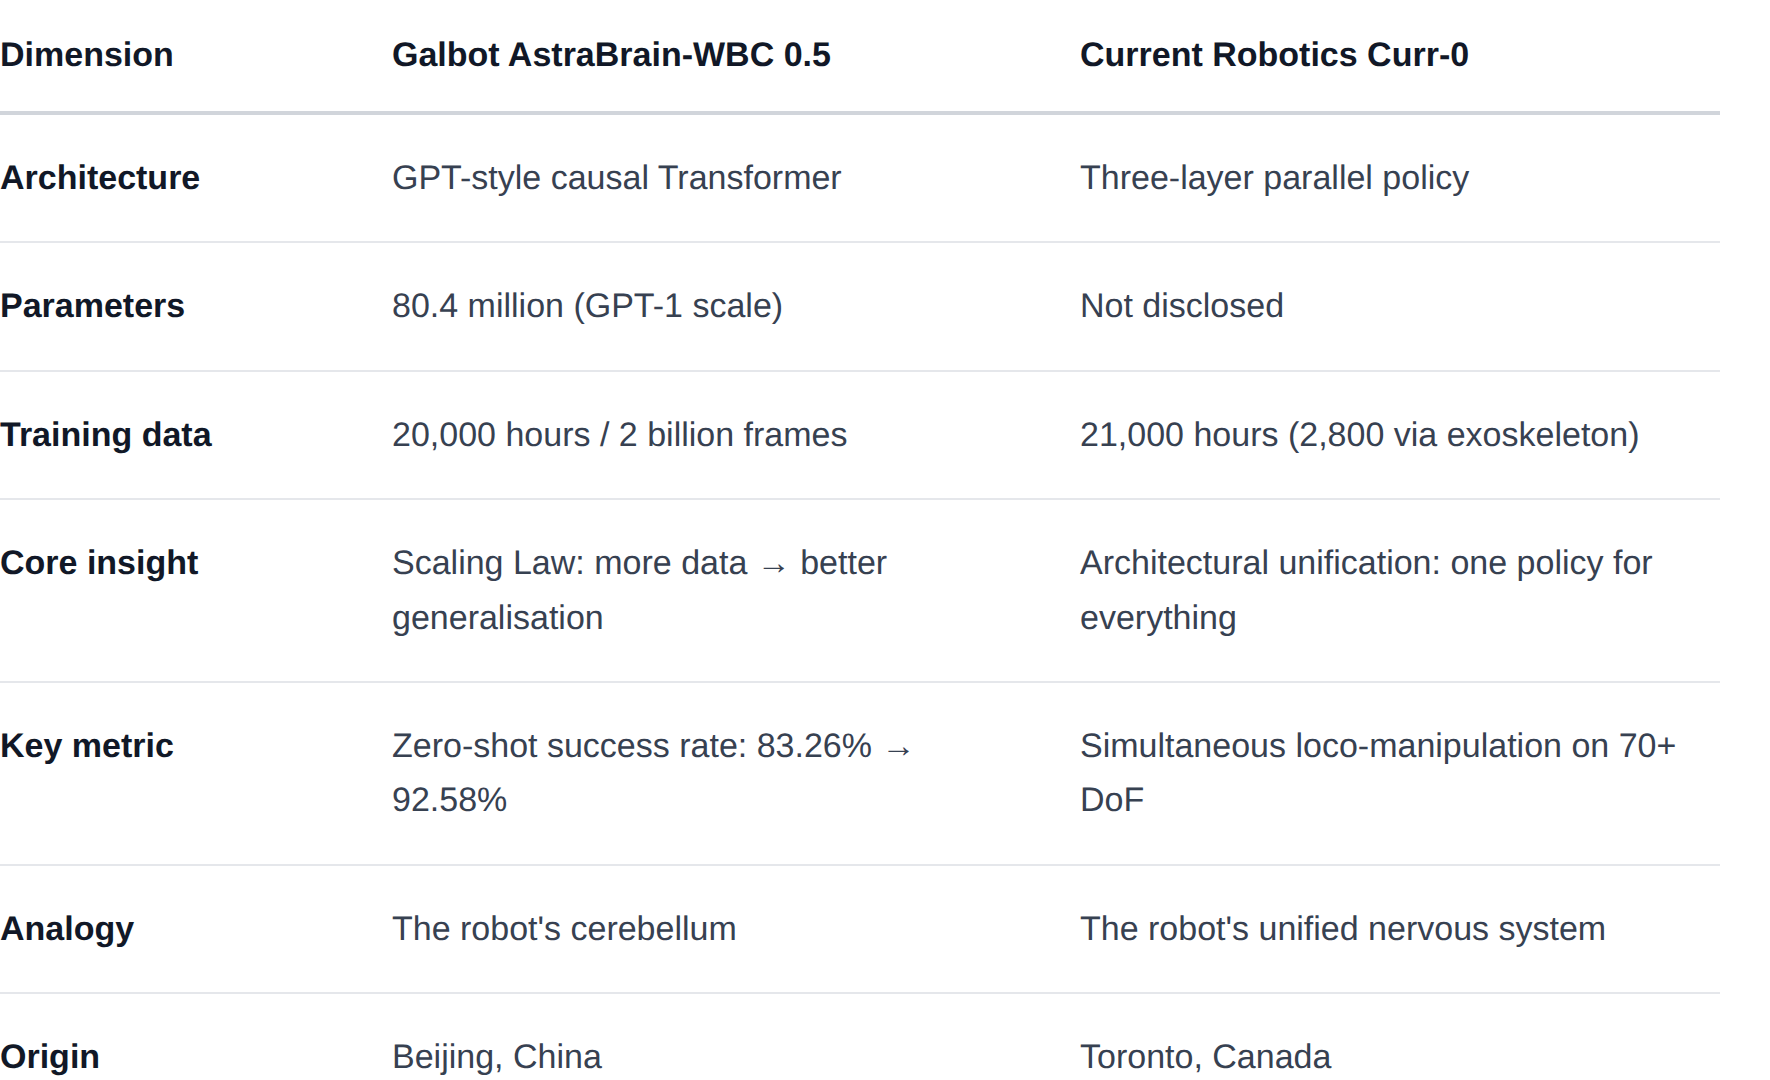
Galbotの戦略は、汎用的な言語知能の構築と同じ手法を用いて、動作知能を一般化することです。つまり、十分なデータを用いてシーケンスモデルを学習させるというものです。一方、Current Roboticsのアプローチは、最初からこれら2つの機能を単一の結合された行動として学習させるというものです。
どちらの主張も議論の余地がある。どちらも実際の実験結果に裏付けられている。そして、両方のアプローチが同時に進められている。
この競争には他に誰が参加しているのか?
GalbotとCurrent Roboticsだけではありません。移動・操作問題の解決に向けた取り組みは、2026年のヒューマノイドロボティクスにおける決定的な技術競争となっています。
Agility Roboticsは2025年半ばから、自社のヒューマノイド「Digit」向けに全身制御の基盤モデルを開発しており、これを明示的に「運動皮質」と位置づけている。これはシミュレーションで学習されたニューラルネットワークであり、ゼロショット学習で実世界へ転移する。安全性と安定性を優先するAgilityのモデルは、すでにAmazonの倉庫でのパイロット運用に導入されている。
NVIDIAのGR00Tプログラムは、プラットフォームレベルのアプローチを追求しており、単一のロボットに縛られることなく、さまざまなハードウェアメーカーにライセンス供与できるよう設計された汎用基盤モデルを構築している。GR00T N1.7は、2026年3月に早期商用アクセスとして提供が開始された。
USC Physical Superintelligence LabのΨ₀(Psi-Zero)は、オープンソースの最前線を代表するものであり、学習プロセスを、人間の自己中心的な動画で事前学習されたビジョン・言語バックボーンと、ヒューマノイドデータで事後学習されたフローベースのアクションエキスパートに分離している。 RSS 2026に採択されたΨ₀は、以下の点を使用しているにもかかわらず、いくつかの商用ベースラインを上回る性能を発揮している。
学習データ量が大幅に少なくて済むことから、データの質や学習手法が、データの量そのものと同じくらい重要であることが示唆される。Figure AIは、BAM(Behaviour Attention Model)特許ファミリーの開発に取り組んでおり、幅広い物理的タスクにおける二足歩行と操作の同時実現を目標としており、BMWの工場での導入はすでに進行中である。
この競争に勝つことは、実際には何を意味するのか?
移動・操作の課題を解決することによる商業的な利害関係は甚大であり、その影響は直接関与する企業をはるかに超えて広がっている。
最初にこの課題を達成した企業にとっての報酬は、プラットフォームとしての影響力です。全身制御のための支配的な基盤モデルを確立した企業は、ヒューマノイドロボット産業の「オペレーティングシステム」となる可能性があり、ハードウェアメーカーはこれを自社で構築するのではなく、ライセンス供与を受けることになるでしょう。 これはNVIDIAがすでにGR00Tで追求しているモデルであり、Galbotの「AstraBrain」というブランド名が示唆するモデルでもある。単なる製品機能ではなく、再利用可能な知能レイヤーである。
ハードウェア市場にとって、信頼性の高い移動・操作基盤モデルは、動的で構造化されていない環境におけるヒューマノイドロボットの導入における最後の大きな技術的障壁を取り除くことになる。これにより、小売物流、病院のサプライチェーン、高齢者介護、在宅支援といった、業界の現在の評価額を正当化する商用ユースケースが実現する。 ゴールドマン・サックスは、ヒューマノイドロボット市場が2035年までに380億ドルに達する可能性があると推定している。この数字は、ロボットが機械ではなく人間向けに設計された環境で動作できることを前提としている。
より広範なエコシステムにおいて、競合する基盤モデルの登場は、これまで存在しなかったロボット工学スタックの新たな層を生み出しています。インテグレーター、アプリケーション開発者、および企業顧客は、ハードウェアの仕様だけでなく、自社のユースケースに最も適した基盤モデルに基づいてヒューマノイドプラットフォームを選択するようになるでしょう。これは、今日のエンタープライズソフトウェアの購入者がクラウドサービスの中から選択するのと同じです。
AIと開発者エコシステムに基づいたプラットフォーム。今後の展望と時期
率直に言えば、GalbotもCurrent Roboticsも、実用段階にあるシステムではなく、概念実証(PoC)を示したに過ぎない。それぞれのデモンストレーションで示された、線香の挿入、書類への捺印、ドアを通っておもちゃを運ぶといったタスクは、物理的に負荷がかかるものの制御可能な範囲に収まるよう慎重に選ばれている。実環境での導入においては、どちらのモデルも遭遇したことのないエッジケースが表面化することになるだろう。
2026年末までに、業界では、これらの基盤モデルが、制御された実験室でのデモンストレーションから、物流施設、製造ライン、病院の備品室など、物理環境が完全に予測可能ではないにせよ部分的に制御可能な構造化された環境における初期の商用パイロット段階へと移行すると見込まれています。
2027年から2028年にかけて、競争の焦点は「統合された移動・操作が可能かどうか」から、「真に新規な環境に対してどのモデルが最も優れた汎化性能を発揮するか」へと移行するだろう。 ここで、「スケーリング則」の仮説が最も厳しく検証されることになる。つまり、ロボットが学習データではカバーされていない状況に遭遇する分布の「テール」において、データの増加は引き続き性能を向上させるのか?
2029年以降というより長期的な展望においては、プラットフォームの動向が決定的となる。 もしある基盤モデルが明確な性能面での優位性を確立し、大規模な開発者エコシステムを形成すれば、ヒューマノイドロボット市場は、スマートフォン市場がiOSやAndroidを中心に統合されたのと同様に、そのモデルを中心に統合される可能性がある。複数のモデルが競争力を維持し続ける場合、市場はユースケースごとに細分化され、異なる物理環境に合わせて最適化された異なるモデルが台頭することになるだろう。
今週の出来事から明らかなのは、「ストップ・アンド・ゴー」型のロボットの時代が終わりつつあるということです。もはや問題は、ヒューマノイドロボットが移動と作業を同時に行えるかどうかではありません。それを可能にする知能層を誰が掌握するか、ということです。
主な情報源:
- 「AstraBrain-WBC 0.5 — Galaxy General Robot、汎用小脳GPT基盤モデルを公開」(2026年6月19日)
- Agility Robotics、「全身制御基盤モデルのトレーニング」、2025年8月28日
- NVIDIA、「NVIDIAと世界のロボット工学のリーダーたちが、フィジカルAIを現実の世界へ」2026年3月
- USC Physical Superintelligence Lab、「Ψ₀:汎用ヒューマノイドの移動・操作に向けたオープンな基盤モデル」、RSS 2026
- PatSnap、「ヒューマノイドロボットの全身運動計画 2026」、2026年6月3日












