
兩款實體世界模型於同一天推出。兩者再不同不過了。
2026年6月28日與29日,兩家分處太平洋兩岸的公司在短短數小時內相繼發布了實體世界模型。 總部位於舊金山的人工智慧(AI)實驗室 Decart,開放了「Oasis 3」的應用程式介面(API)存取權限,這是一款專為自動駕駛車輛與機器人技術打造的即時生成式世界模型。
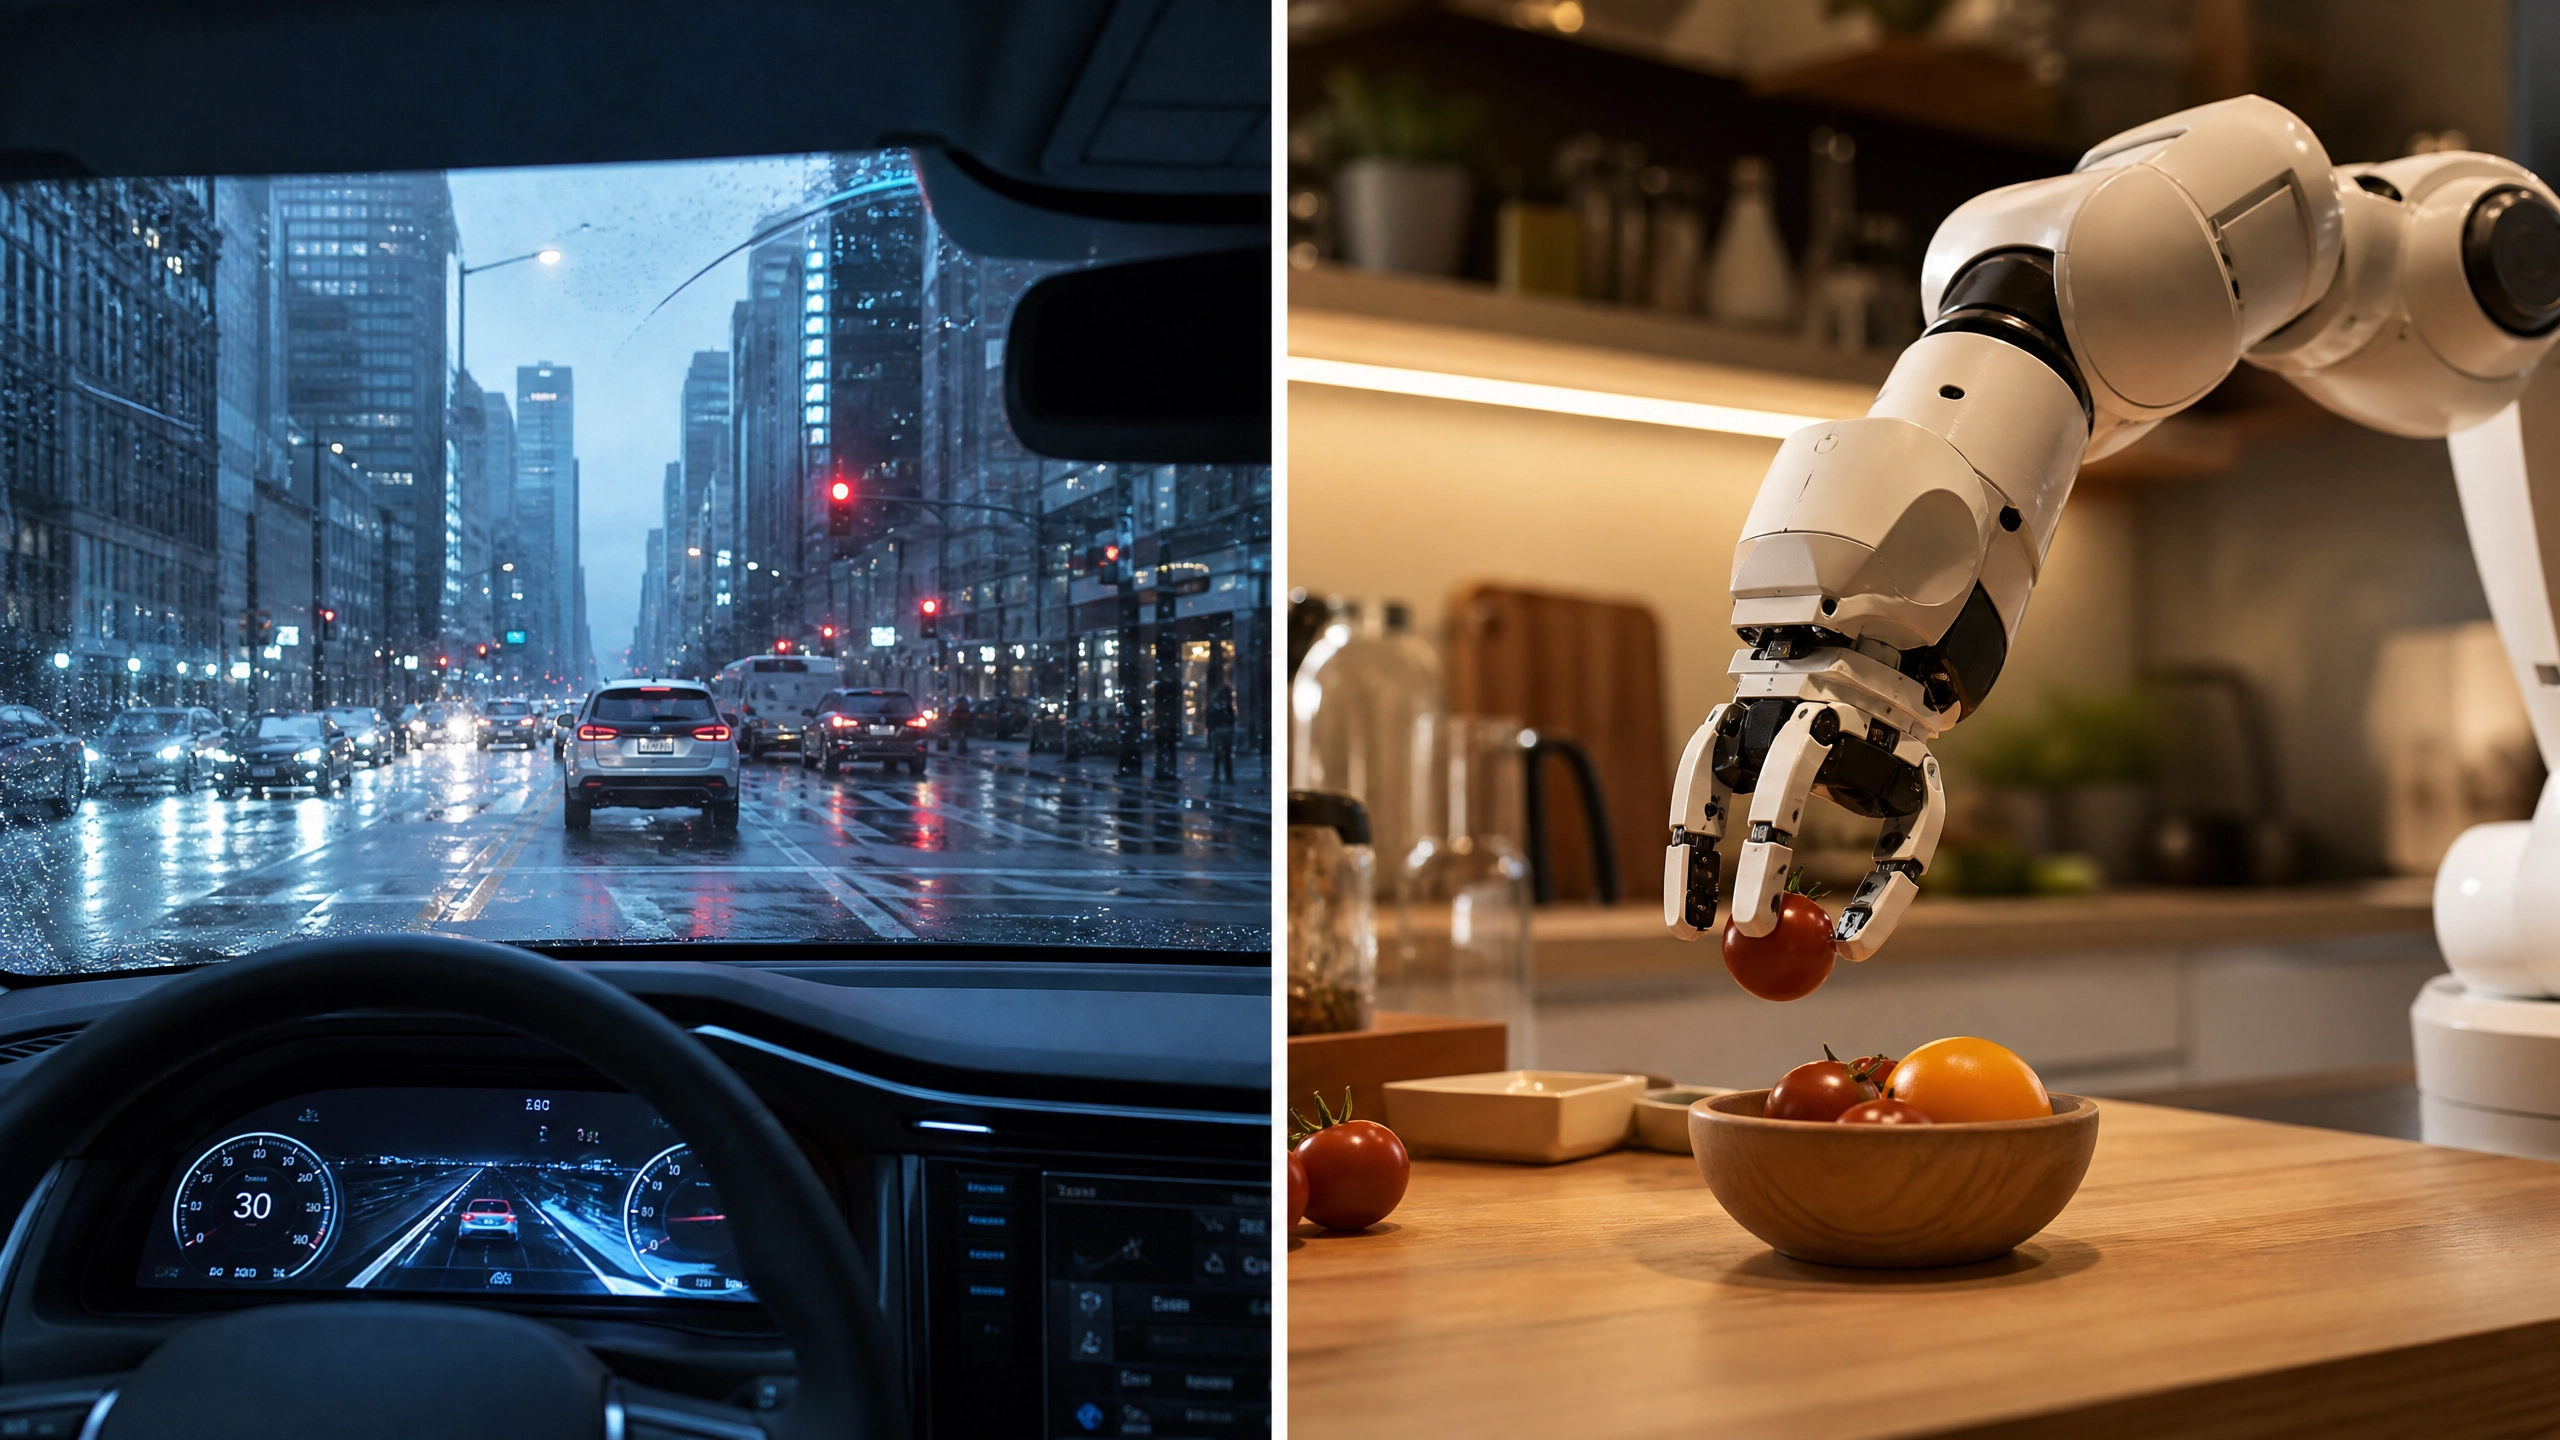
2026年6月28日,總部位於舊金山的人工智慧實驗室 Decart,開放了 Oasis 3 的應用程式介面(API)存取權限;Oasis 3 是一款能即時生成逼真駕駛環境的世界模型。 6月29日,總部位於北京的具身人工智慧新創公司 Wujie Power 發布了其開發的 MWA,這是一款潛在空間世界模型,在機器人操作的 RoboCasa GR1 TableTop 基準測試中名列前茅,平均任務成功率達 75.2%。 這兩家公司都使用相同的術語來描述其開發成果,且都試圖解決同一個根本性問題。它們方法論之間的差異,恰恰精確地映照出物理人工智慧領域中最深層且尚未解決的爭論。
雙方皆試圖解決的問題
訓練機器人或自動駕駛車輛,需要大量展示物理世界運作方式的數據。在現實世界中收集這些數據不僅耗時、成本高昂,還受到安全與法律層面可記錄範圍的限制。 業界(至少在原則上)所達成的共識解決方案,就是「世界模型」:一種能夠生成足夠精確的合成環境的系統,使得在其中訓練出的控制策略,能無縫轉移至真實硬體上運作而不失效。
在這個句子中,「足夠精確」一詞承載了重要意義。所謂「足夠精確」,究竟是指什麼?對於一個正在學習辨識雨中停車標誌的感知系統而言,標準在於視覺真實感。 對於正在學習如何拿起玻璃杯而不使其破裂的機械臂而言,標準則是物理因果關係。這些是不同的問題,而這兩家公司也分別打造了不同的機器來解決它們。
Decart:生成式賭注
Decart 由 Dean Leitersdorf 和 Moshe Shalev 於 2023 年在舊金山創立。該公司的創立理念並非關乎機器人技術,而是關乎速度:生成式人工智慧能夠被打造得足夠快速且足夠經濟,以實現即時互動運作。這項基礎設施
bet,以「Decart 優化堆疊」(DOS)之名推出,自此成為該公司所有產品背後的核心引擎。2024年10月,當 Decart 發布《Oasis 1》的示範影片時,大眾才真正理解該公司的技術實質——這是一款完全由神經網路生成、且底層未運行任何遊戲引擎的《Minecraft》可遊玩版本。 每個方塊、每幀畫面、每項物理互動,皆由一個模型即時生成——該模型透過觀看大量遊戲實況影片,學會了遊戲世界的運作方式。這段示範影片迅速在網路上瘋傳。 短短數週內,Decart 便完成了 2,100 萬美元的種子輪融資,隨後以 5 億美元估值完成 3,200 萬美元的 A 輪融資。到了 2026 年 5 月,在完成一輪 3 億美元的融資並吸引豐田、Adobe 和 Nvidia 成為戰略投資者後,其估值已飆升至近 40 億美元。
Oasis 3 正是將這套生成式架構應用於物理人工智慧的成果。 該模型能根據文字提示生成多鏡頭的逼真駕駛環境,打造出連續且互動的場景,讓自動駕駛開發者得以藉此測試感知系統及邊緣案例情境。定價為每秒生成環境 0.02 美元。萊特斯多夫曾表示,其效率優勢使成本比競爭對手的方案低出一個數量級以上。
其限制已廣為人知且被公開承認。Oasis 3 無法像確定性物理引擎那樣精確地確保物理一致性。根據 TechCrunch 報導的測試結果,在某些情境下,車輛會穿過其他車輛;道路狀況也會在不同幀之間發生不可預測的變化。 該模型的自迴歸架構能快速填滿其上下文視窗,在每秒數十幀的速率下,每幀約有 8,000 個標記,這意味著其有效記憶體是有限的。隨著上下文視窗填滿,一致性會逐漸下降。對於需要將控制策略直接從模擬環境轉移至硬體應用的情況而言,這是一項實質性的限制。
對於以產生多元視覺資料或對罕見情境進行壓力測試為目標的應用場景而言,這一點的重要性相對較低。Decart 的賭注在於,開發者生態系統將能發掘出真正重要的應用場景,而持久的商業價值在於基礎架構層,而非應用層。豐田參與 2026 年 5 月那輪融資的舉動,可謂毫不掩飾。 這家全球最大的汽車製造商,除非看到對自身開發管道有直接應用價值,否則不會向人工智慧基礎設施公司開出大額支票。
Wujie Power:潛在空間的賭注
無界動力成立於2025年,由Horizon Robotics與理想汽車的資深成員在北京共同創立。該公司於2026年6月26日宣布完成天使輪融資,募資額超過2億美元,本輪融資由京東旗下基金領投,紅杉中國與Linear Capital參與投資。 作為中國近期這波具身人工智慧新創浪潮中募資速度最快的企業之一,該公司在營運首年便已獲得近1億美元的全球訂單。
該公司的創立論點,正是對 Decart 及多數西方 AI 實驗室所採用的方法所提出的直接批判。Wujie Power 主張,那種在單一處理管道中同時處理視覺輸入、語言指令與動作輸出的端到端「視覺-語言-動作」(VLA)模型,存在結構性的天花板。 當這些模型被推入動態且多環境的真實世界情境時,由於缺乏對物理世界實際運作方式的內部表徵,便會喪失自我預測與自我演化的能力。它們能夠模仿,卻無法對物理現象進行推理。
6月29日發布的 MWA 模型,正是 Wujie Power 針對此問題提出的解決方案。MWA 並非生成視覺輸出,而是完全在潛在空間中運作。它建立了一個關於
物理因果性:一種描述行動如何導致世界狀態發生變化,以及觀察到的世界狀態如何限制可能行動的模型。該架構採用雙向動態機制,其中前向模型預測某項行動將如何改變世界,而反向模型則將觀察到的結果壓縮回潛在資訊,以穩定策略學習。 其輸出並非影片或影像,而是一系列潛在動作片段——即對機器人接下來應採取何種行動的多步驟預測,且能持續產出,避免了自動迴歸影片生成中因逐個標記處理所造成的瓶頸。其訓練流程遵循該公司所描述的「先學習,再行動」邏輯。在預訓練階段,MWA 會利用來自網際網路的大規模無標籤影片資料進行訓練,在無需任務特定標註的情況下,建立對物理因果關係的通用理解。 在強化學習階段,該模型利用名為「AnyPhys for Reinforcement Learning (RL)」的專有資料系統來微調其動作策略;Wujie Power 將其描述為業界首個專為具身強化學習設計的負樣本核心資料系統。 AnyPhys 會生成硬負樣本、物理上具挑戰性的邊界案例以及邊界失效情境,藉此訓練模型識別並從最可能失敗的情況中恢復。該公司聲稱,在線上精準插入任務中,採用此方法可在雜訊條件下將成功率提升多達 15 倍。
在與中國科學院自動化研究所共同進行的 RoboCasa GR1 TableTop 基準測試中,MWA 達到了 75.2% 的平均任務成功率,領先於 ACE-EGO-0(72.8%)、DIAL(70.2%)、 ABot-M0(58.3%)以及 GROOT-N1.6(47.2%)。該基準測試涵蓋在不規則廚房環境中進行的機器人操作,該環境具有光線變化及物體干擾等特徵,是當前廣泛應用中要求較高的泛化測試之一
領先幅度。與第二名的差距為 2.4 個百分點。為何架構會產生分歧
這兩家公司並非在開發同一事物的不同版本。它們是在針對「物理世界模型的用途為何」這個問題,給出不同的解答。
Decart 的架構針對生成速度與視覺覆蓋範圍進行了優化。其價值在於能快速且低成本地生成多樣化、逼真的環境,從而為感知系統或情境測試流程提供在現實世界中無法蒐集的數據。物理一致性的限制是已知的權衡取捨,而非疏忽。 對於需要數百萬張罕見情境影像來進行感知訓練的自動駕駛開發者而言,低成本的視覺多樣性可能比完美的物理特性更為重要。
Wujie Power 的架構則針對物理推理與長時程動作穩定性進行了優化。其價值在於打造能理解「為何特定動作會產生特定結果」的機器人,而不僅是了解在特定情境下哪種動作序列通常有效。 潛空間方法完全避開了影片生成所帶來的像素級開銷,這正是該模型能夠產生連續的多步驟動作預測,且不會出現限制 Oasis 3 的上下文視窗退化現象的原因。其取捨在於 MWA 完全不產生任何視覺輸出,它無法生成訓練環境,而是生成一項策略。
這些是互補的技術空白,而非相互競爭的產品。一個正在建構完整訓練管線的機器人團隊,很可能會使用像 Oasis 3 這樣的生成式世界模型來產生多樣化的視覺訓練數據以供感知使用,並使用像 MWA 這樣的潛在空間模型來訓練基於該感知運作的動作策略。 業界尚未就一種能同時兼顧這兩方面的標準架構達成共識,這正是為何兩家資金雄厚的公司會在相隔數小時內,分別發布了兩種根本不同的解決方案。
其他。更深層的論點
這兩項技術的同步發布並非時間上的巧合,而是反映了當前物理人工智慧領域的現狀。業界已達成共識,認為「世界模型」至關重要,但對於「世界模型」應具備哪些功能,則尚未達成共識。
以 Decart、Wayve 的 GAIA、Google DeepMind 的 Genie 3 以及 World Labs 為代表的影片生成學派主張,世界模型應能生成外觀與行為皆如真實世界般豐富且具互動性的環境。 以 Wujie Power 為代表、且日益壯大的中國研究團隊所屬的「潛空間學派」,則主張世界模型應在壓縮的內部表示中捕捉物理因果關係,同時避免像素級生成所帶來的運算負擔。 RoboCasa 的基準測試結果顯示,在操作任務方面,潛在空間方法目前佔有優勢。自動駕駛產業持續投資生成式方法,則表明對於感知需求較高的應用而言,視覺覆蓋範圍的優勢更為重要。
這兩派學說各有其道理。關鍵在於,對於正在開發的特定應用而言,哪種權衡更為重要,以及未來的架構是否最終會消除兩者之間的區別。
物理人工智慧產業曾耗費數年爭論世界模型是否真的必要。這場辯論已告一段落。新的辯論焦點在於架構,且其技術實質性遠高於前一次。Decart 的 Oasis 3 與 Wujie Power 的 MWA 並非在爭奪同一群客戶。 它們競爭的其實是同一個論點:即各自對物理世界的表徵方法,將成為下一代機器人與自主系統的建構基礎。兩家分別獲得 40 億美元與 2 億美元資金支持的公司,竟選擇在同一週公開提出此主張,這無疑是迄今最明確的訊號,表明
建築學的問題已不再是純學術性的。消息來源:
• Decart 官方公告,2026年6月28日:https://decart.ai/articles/oasis-3
• TechCrunch 獨家報導,Rebecca Bellan,2026年6月10日: https://techcrunch.com/2026/06/10/decarts-new-world-model-can-simulate-hours-of-photorealistic-driving-with-some-caveats/
• 無界動力(Anyverse Dynamics)微信官方帳號,2026年6月29日 10:02:登頂具身智能權威榜單!無界動力發布 MWA™ 隱空間世界模型
• RoboCasa GR1 TableTop 基準測試,由無界動力與中國科學院自動化研究所(中科院自動化所)共同進行
• TechCrunch,Decart Oasis 1 首發報導,2024年10月31日:https://techcrunch.com/2024/10/31/decarts-ai-simulates-a-real-time-playable-version-of-minecraft/
• SiliconAngle,Decart 完成 3,200 萬美元 A 輪融資,2024 年 12 月 19 日:
https://siliconangle.com/2024/12/19/ai-world-model-startup-decart-reels-32m/• Preqin / Exa 融資概況,Decart 3 億美元 2026 年 5 月融資輪:https://exa.ai/websets/directory/decart-funding












