
同一天发布了两个物理世界模型。它们的差异再大不过了。
2026年6月28日和29日,位于太平洋两岸的两家公司在短短数小时内相继发布了物理世界模型。 总部位于旧金山的人工智能(AI)实验室Decart,向Oasis 3开放了应用程序接口(API)访问权限。Oasis 3是一款专为自动驾驶汽车和机器人技术打造的实时生成式世界模型。
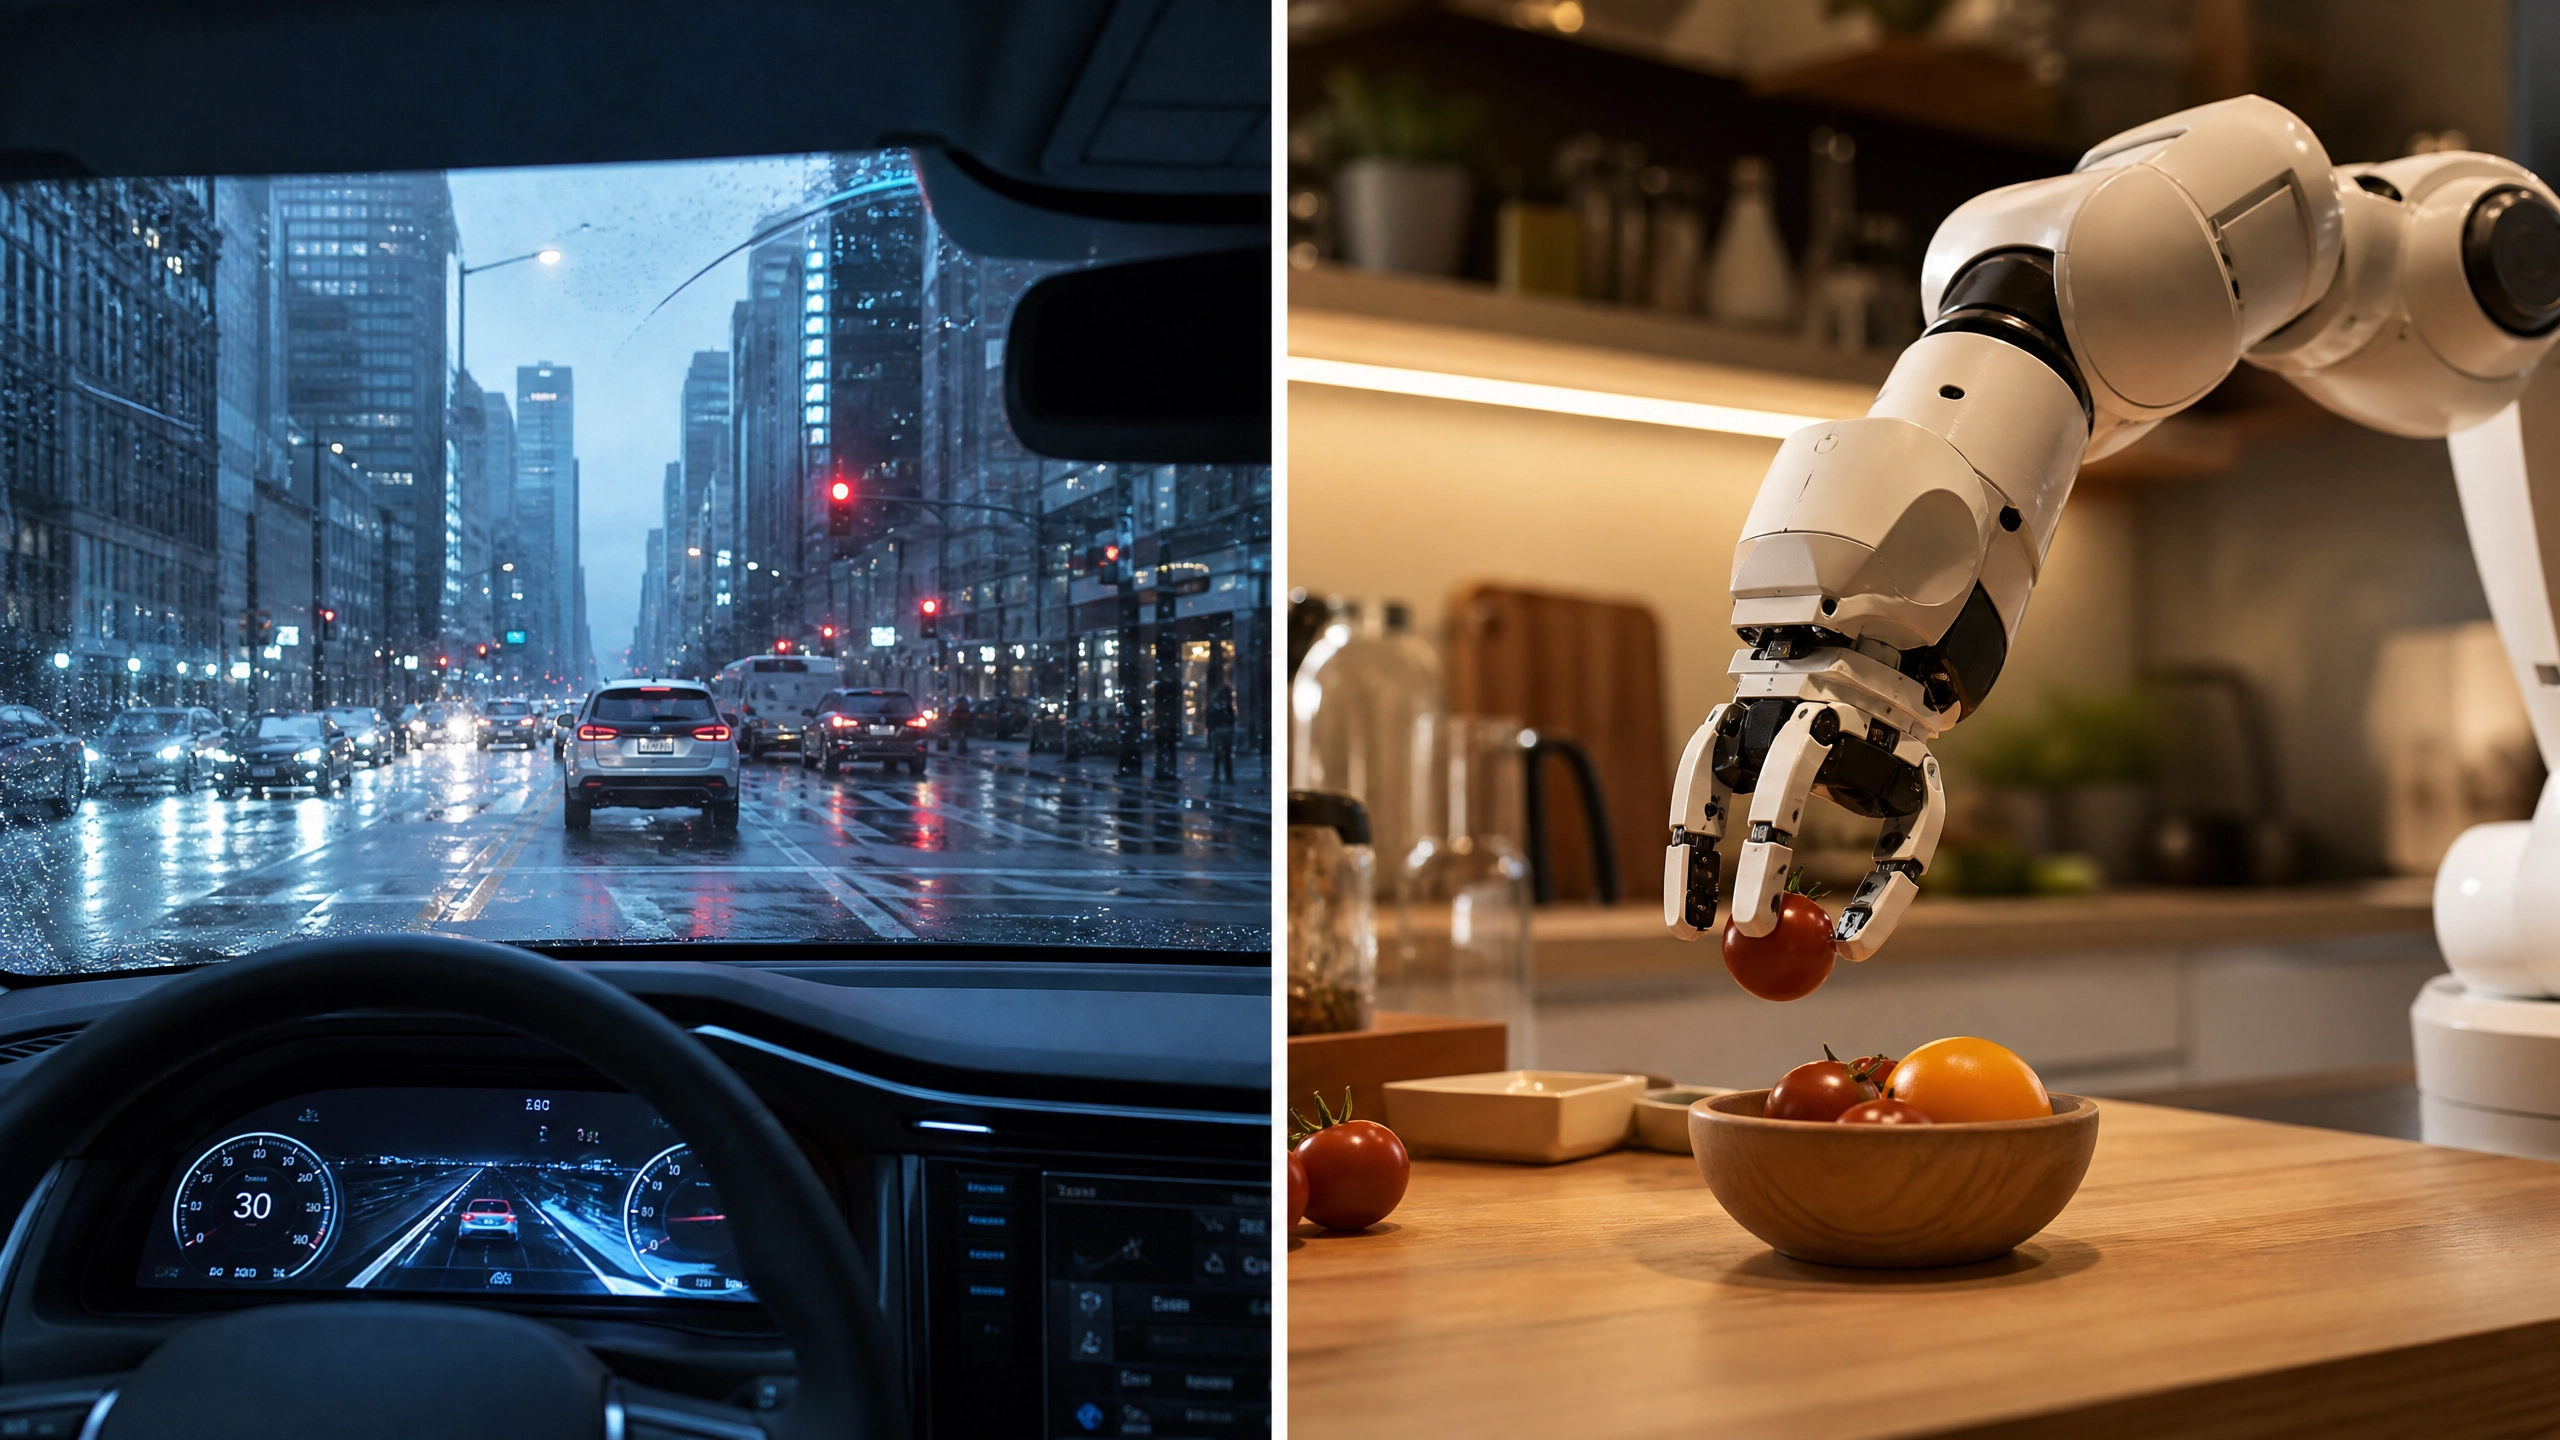
2026年6月28日,总部位于旧金山的人工智能实验室Decart向Oasis 3开放了应用程序接口(API)访问权限,该世界模型能够实时生成逼真的驾驶环境。 6月29日,总部位于北京的具身人工智能初创公司Wujie Power发布了其世界模型MWA。作为一种潜空间世界模型,该模型在RoboCasa GR1 TableTop机器人操作基准测试中以75.2%的平均任务成功率位居榜首。 两家公司都用相同的语言描述了各自的成果。两者都在试图解决同一个根本性问题。它们方法之间的差异,恰恰映射出了物理人工智能领域中最深层、尚未解决的争议。
双方共同试图解决的问题
训练机器人或自动驾驶汽车需要海量的数据来展示物理世界如何运作。在现实世界中收集这些数据不仅速度慢、成本高,还受到安全与法律记录限制的制约。 业界(至少在理论上)达成的共识是“世界模型”:一种能够生成足够精确的合成环境的系统,在该环境中训练出的控制策略能够无缝迁移到真实硬件上,而不会失效。
在这句话中,“足够准确”一词承担了重要作用。足够准确是指达到什么标准?对于一个正在学习识别雨中停车标志的感知系统而言,标准是视觉逼真度。 对于正在学习如何拾起玻璃杯而不将其打碎的机械臂而言,衡量标准则是物理因果关系。这些是不同的问题,两家公司也分别开发了不同的机器来解决它们。
Decart:生成式AI的赌注
Decart 由 Dean Leitersdorf 和 Moshe Shalev 于 2023 年在旧金山创立。该公司的创始理念并非关于机器人技术,而是关于速度:生成式人工智能可以被打造得足够快、足够便宜,以实现实时交互运行。这一基础设施
bet(以“Decart 优化堆栈”(DOS)的形式打包)成为了该公司此后所有产品背后的核心引擎。2024年10月,当Decart发布“绿洲1号”(Oasis 1)的演示视频时,公众才真正理解了该公司所做的工作——这是一款完全由神经网络生成的《我的世界》可玩版本,其运行过程中未依赖任何游戏引擎。 每一个方块、每一帧画面、每一次物理交互,都是由一个模型实时生成的——该模型通过观看大量游戏实况视频,学会了游戏世界运行的规律。该演示视频迅速走红。 短短几周内,Decart便完成了2100万美元的种子轮融资,随后又以5亿美元估值完成了3200万美元的A轮融资。到2026年5月,在完成一轮3亿美元融资并吸引丰田、Adobe和英伟达成为战略投资者后,其估值已接近40亿美元。
Oasis 3 正是将这一生成式架构应用于物理人工智能的成果。 该模型可根据文本提示生成多机位照片级真实的驾驶环境,打造出连续、交互式的场景,供自动驾驶汽车开发商测试感知系统和边界案例。定价为每秒生成的环境0.02美元。莱特斯多夫曾表示,其效率优势使成本比竞争对手的方法低一个数量级以上。
其局限性已被充分理解并公开承认。Oasis 3 无法像确定性物理引擎那样精确地保证物理一致性。据 TechCrunch 报道的测试结果显示,在某些场景中,车辆会穿过其他车辆;道路状况在帧与帧之间也会发生不可预测的变化。 该模型的自回归架构能快速填满其上下文窗口——在每秒数十帧的速率下,每帧约8,000个令牌,这意味着其有效内存是有限的。随着上下文窗口逐渐填满,一致性会逐渐下降。对于需要将控制策略从仿真直接转移到硬件的应用而言,这确实是一个限制因素。
对于旨在生成多样化视觉数据或对罕见场景进行压力测试的应用而言,这一点并不那么关键。Decart的押注在于,开发者生态系统将发掘出真正重要的应用,而可持续的业务根基在于基础设施层,而非应用层。丰田参与2026年5月的融资轮次,其意图显而易见。 作为全球最大的汽车制造商,除非看到对自身研发管道的直接应用价值,否则不会向人工智能基础设施公司投入巨额资金。
五界动力:潜空间的押注
无界动力由Horizon Robotics和理想汽车的资深人士于2025年在北京创立。该公司于2026年6月26日宣布完成天使轮融资,融资金额超过2亿美元,本轮融资由京东旗下基金领投,红杉资本中国和Linear Capital跟投。 作为中国近期人工智能浪潮中融资速度最快的具身人工智能初创企业之一,该公司在运营首年便已获得近1亿美元的全球订单。
该公司的创立理念是对Decart及大多数西方人工智能实验室所追求方法的直接批判。Wujie Power认为,端到端的视觉-语言-动作(VLA)模型——即在单一管道中处理视觉输入、语言指令和动作输出的模型——存在结构性瓶颈。 当这些模型被推入动态、多环境的真实世界场景时,它们会丧失自我预测和自我进化的能力,因为它们缺乏对物理世界实际运作机制的内部表征。它们可以模仿,却无法对物理规律进行推理。
6月29日发布的MWA模型,正是五杰动力针对这一问题的解决方案。MWA并不生成视觉输出,而是完全在潜空间中运行。它构建了一个关于
物理因果性:一种描述动作如何导致世界状态发生变化,以及观察到的世界状态如何约束可能动作的模型。该架构采用双向动力学,其中前向模型预测动作将如何改变世界,而反向模型则将观察到的结果压缩回潜在信息,以稳定策略学习。 其输出并非视频或图像,而是一系列潜在动作片段——即对机器人下一步行动的多步预测,这些预测以连续方式生成,避免了限制自回归视频生成的“逐帧”瓶颈。训练方案遵循该公司所描述的“先学习,后行动”逻辑。在预训练阶段,MWA基于互联网上的大规模无标签视频数据进行训练,在无需任务特定标注的情况下,建立对物理因果关系的通用理解。 在强化学习阶段,该模型利用名为“AnyPhys for Reinforcement Learning(RL)”的专有数据系统对动作策略进行微调,Wujie Power将其描述为业内首个面向具身强化学习的负样本核心数据系统。 AnyPhys 构建了硬负样本、物理上具有挑战性的边界案例以及边界故障场景,以训练模型识别并从最可能失败的情况中恢复。该公司声称,在在线精准插入任务中,采用该方法后,在噪声条件下的成功率提高了多达 15 倍。
在与中国科学院自动化研究所联合开展的RoboCasa GR1 TableTop基准测试中,MWA实现了75.2%的平均任务成功率,领先于ACE-EGO-0(72.8%)、DIAL(70.2%)、 ABot-M0(58.3%)以及GROOT-N1.6(47.2%)。该基准测试涵盖了在光照条件多变且存在物体干扰的不规则厨房环境中的机器人操作,这是当前广泛应用的、难度较高的泛化测试之一。
领先优势。其领先第二名的优势为2.4个百分点。架构为何分道扬镳
这两家公司并非在构建同一事物的不同版本。它们针对“物理世界模型的用途是什么”这一问题给出了不同的答案。
Decart的架构在生成速度和视觉覆盖范围方面进行了优化。其价值在于能够快速、低成本地生成多样且逼真的环境,从而为感知系统或场景测试管道提供现实世界中无法收集的数据。物理一致性的局限性是一个已知的权衡,而非疏忽。 对于需要数百万张罕见场景图像进行感知训练的自动驾驶开发人员而言,低成本的视觉多样性可能比完美的物理特性更为重要。
Wujie Power 的架构针对物理推理和长时效动作稳定性进行了优化。其价值在于构建一种能够理解“为何特定动作会产生特定结果”的机器人,而不仅仅是了解在给定情境下哪种动作序列往往有效。 潜空间方法完全避免了视频生成的像素级开销,因此该模型能够生成连续的多步动作预测,而不会出现限制 Oasis 3 的上下文窗口退化问题。其权衡在于,MWA 完全不产生任何视觉输出。它无法生成训练环境,而是生成一个策略。
这些是互补的空白,而非相互竞争的产品。一个正在构建完整训练管道的机器人团队,很可能会使用像 Oasis 3 这样的生成式世界模型来生成用于感知的多样化视觉训练数据,并使用像 MWA 这样的潜空间模型来训练基于该感知运行的动作策略。 业界尚未就一种能同时兼顾这两方面的标准架构达成共识,这正是两家资金雄厚的企业在相隔仅数小时内,分别发布了两种根本不同的解决方案的原因所在。
其他。更深层次的论点
这两款模型的同步发布绝非巧合,而是当前物理人工智能领域现状的真实写照。业界已就“世界模型至关重要”达成共识,但对于世界模型应发挥何种作用,目前尚未形成统一意见。
以Decart、Wayve的GAIA、谷歌DeepMind的Genie 3以及World Labs为代表的视频生成学派认为,世界模型应生成外观和行为都与现实世界相似的丰富、交互式环境。 以Wujie Power及越来越多中国研究团队为代表的潜空间学派则认为,世界模型应通过压缩的内部表示捕捉物理因果关系,从而避免像素级生成的计算开销。 RoboCasa的基准测试结果表明,在操作任务方面,潜空间方法目前更具优势。自动驾驶行业对生成式方法的持续投入则表明,对于感知需求较高的应用,视觉覆盖范围的优势更为关键。
这两种学派都有其合理之处。关键在于,对于正在开发的具体应用而言,哪种权衡更为重要,以及未来的架构是否最终会消除这种区别。
物理人工智能行业曾花费数年时间争论世界模型是否真的必要。这场争论已经结束。新的争论聚焦于架构,且在技术实质性上比之前的争论更为深入。Decart的Oasis 3和Wujie Power的MWA并非在争夺同一类客户。 它们争夺的是同一个论点:即各自对物理世界的表征方法将成为构建下一代机器人和自主系统的基石。两家分别获得40亿美元和2亿美元投资的公司,竟在同一周公开宣示这一主张,这无疑是迄今为止最明确的信号,表明
建筑学问题已不再是纯理论问题。来源:
• Decart官方公告,2026年6月28日:https://decart.ai/articles/oasis-3
• TechCrunch独家报道,作者:Rebecca Bellan,2026年6月10日: https://techcrunch.com/2026/06/10/decarts-new-world-model-can-simulate-hours-of-photorealistic-driving-with-some-caveats/
• 无界动力(Anyverse Dynamics)微信公众号,2026年6月29日10:02:荣登具身智能权威榜单!无界动力发布 MWA™ 隐空间世界模型
• RoboCasa GR1 TableTop 基准测试,由无界动力与中科院自动化所联合开展
• TechCrunch,Decart Oasis 1 首次发布,2024年10月31日:https://techcrunch.com/2024/10/31/decarts-ai-simulates-a-real-time-playable-version-of-minecraft/
• SiliconAngle,Decart 完成3200万美元A轮融资,2024年12月19日:
https://siliconangle.com/2024/12/19/ai-world-model-startup-decart-reels-32m/• Preqin / Exa 融资概况,Decart 3亿美元、2026年5月融资轮:https://exa.ai/websets/directory/decart-funding












