
同じ日に発表された2つの物理世界モデル。これほど対照的なものはない。
2026年6月28日と29日、太平洋を挟んで対岸に位置する2社が、数時間差で実世界モデルを公開した。 サンフランシスコを拠点とする人工知能(AI)研究所「Decart」は、自動運転車やロボット工学向けに構築されたリアルタイム生成型世界モデル「Oasis 3」のアプリケーション・プログラミング・インターフェース(API)へのアクセスを公開した。
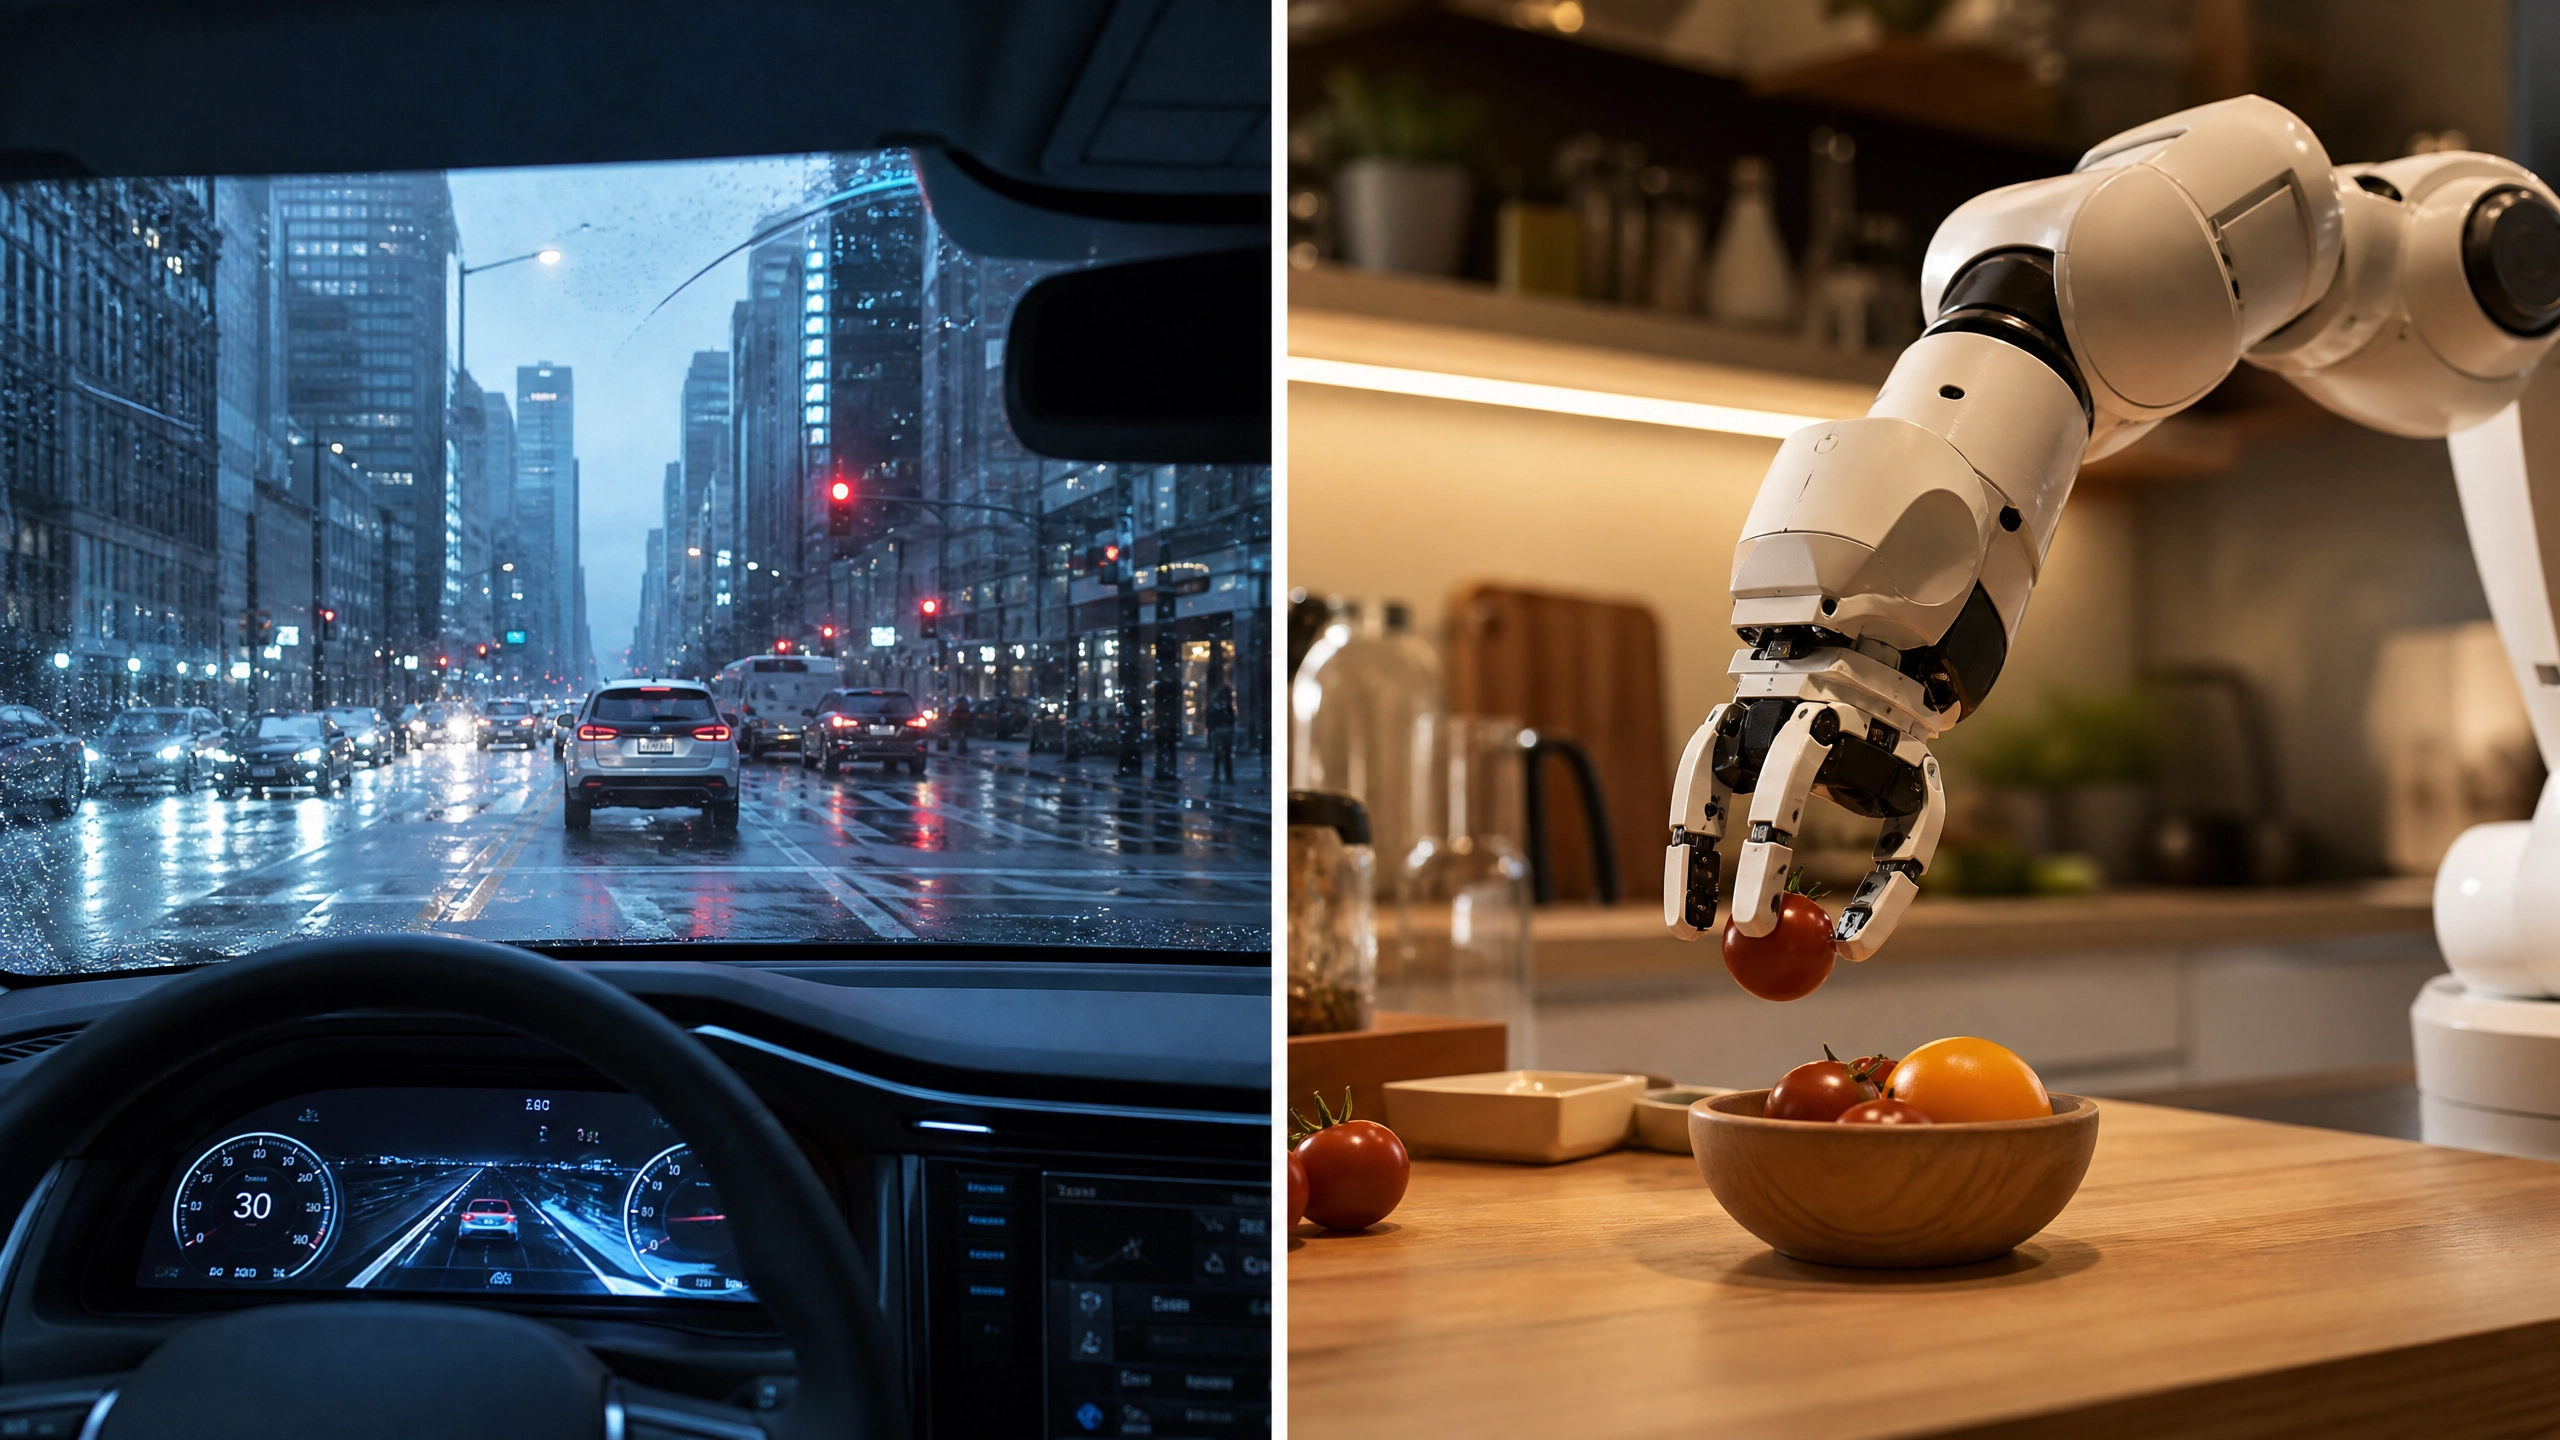
2026年6月28日、サンフランシスコを拠点とするAI研究所「Decart」は、フォトリアリスティックな運転環境をリアルタイムで生成するワールドモデル「Oasis 3」のアプリケーション・プログラミング・インターフェース(API)へのアクセスを公開した。 6月29日、北京を拠点とするエンボディッドAIスタートアップのWujie Powerは、ロボット操作のベンチマーク「RoboCasa GR1 TableTop」で平均タスク成功率75.2%を記録し、首位を獲得した潜在空間ワールドモデル「MWA」のリリースを発表した。 両社は、自らが構築したものを説明する際に同じ言葉を用いた。また、両社とも同じ根本的な問題を解決しようとしている。両社のアプローチの相違点は、物理AIにおける最も根深い未解決の論争を正確に映し出している。
両社が解決しようとしている問題
ロボットや自動運転車を学習させるには、物理世界がどのように振る舞うかを示す膨大な量のデータが必要です。実世界でそのデータを収集するのは時間がかかり、コストもかかり、安全かつ合法的に記録できる範囲という制約にも縛られます。 業界が、少なくとも原理的には合意に至った解決策は、「ワールドモデル」である。これは、その内部で学習された制御ポリシーが、機能不全に陥ることなく実際のハードウェアに転移できるほど正確な合成環境を生成できるシステムだ。
この文において、「十分な精度」という言葉は重要な役割を果たしている。何に対して「十分な精度」なのか? 雨の中で停止標識を認識することを学習する知覚システムにとって、その基準は視覚的なリアリズムである。 一方、グラスを割らずに持ち上げることを学習するロボットアームにとって、その基準は物理的な因果関係です。これらは異なる問題であり、両社はそれらを解決するために異なる機械を構築しました。
Decart:生成型AIへの賭け
Decartは2023年、ディーン・ライターズドルフとモシェ・シャレフによってサンフランシスコで設立された。同社の創業時の基本理念はロボット工学に関するものではなかった。それは「スピード」に関するものであった。つまり、生成AIを、リアルタイムで対話的に動作させるのに十分な速度と低コストで実現できるという考えだ。そのインフラストラクチャ
「bet」は、「Decart Optimization Stack(DOS)」としてパッケージ化され、それ以来同社が構築してきたあらゆるものの基盤となるエンジンとなりました。2024年10月、同社が「Oasis 1」のデモを公開した際、一般の人々もDecartの取り組みを理解するようになった。これは、ゲームエンジンを一切使用せず、完全にニューラルネットワークによって生成された『Minecraft』のプレイ可能なバージョンであった。 すべてのブロック、すべてのフレーム、すべての物理演算は、ゲームプレイ映像を十分に学習して世界の挙動を把握したモデルによって、その場で生成されていた。このデモは瞬く間に拡散した。 数週間のうちに、Decartは2,100万ドルのシードラウンドを調達し、続いて企業価値5億ドルの評価額で3,200万ドルのシリーズAラウンドを調達した。2026年5月までに、トヨタ、アドビ、NVIDIAを戦略的投資家として迎え入れた3億ドルの資金調達を経て、企業価値は40億ドル近くに達した。
「Oasis 3」は、その同じ生成型アーキテクチャを物理AIに応用したものです。 このモデルは、テキストプロンプトからマルチカメラによるフォトリアリスティックな走行環境を生成し、自動運転車開発者が知覚システムやエッジケースのシナリオをテストするために利用できる、連続的でインタラクティブなシーンを作り出します。料金は、生成された環境1秒あたり0.02ドルです。ライターズドルフ氏は、この効率性の優位性について、競合するアプローチよりも1桁以上安価であると説明しています。
その限界については十分に理解されており、公に認められている。Oasis 3は、決定論的物理エンジンほどの精度で物理的な一貫性を保証しない。TechCrunchが報じたテストでは、一部のシナリオで車両が他の車両を通り抜けてしまう現象が見られた。また、フレーム間で道路状況が予測不能に変化することもあった。 このモデルの自己回帰型アーキテクチャは、コンテキストウィンドウを迅速に埋めていきます。毎秒数十フレームの速度で、1フレームあたり約8,000トークンが処理されるため、実質的なメモリ容量には限界があります。コンテキストウィンドウが埋まるにつれて、一貫性は低下します。制御ポリシーをシミュレーションからハードウェアへ直接移行させる必要があるアプリケーションにおいては、これは現実的な制約となります。
多様な視覚データを生成することや、発生頻度の低いシナリオのストレステストを行うことを目的とするアプリケーションの場合、その重要性はそれほど高くない。Decartの賭けは、開発者エコシステムが重要な用途を見出し、持続可能なビジネスはアプリケーション層ではなくインフラ層にあるという見方だ。2026年5月の資金調達ラウンドへのトヨタの参加は、その意図を隠そうとはしていなかった。 世界最大の自動車メーカーが、自社の開発パイプラインへの直接的な応用が見込めない限り、AIインフラ企業に巨額の出資を行うことはない。
Wujie Power:潜在空間への賭け
Wujie Powerは、Horizon RoboticsおよびLi Autoのベテランたちによって2025年に北京で設立された。同社は2026年6月26日に発表されたエンジェルラウンドで2億ドル以上を調達した。このラウンドはJD.com傘下のファンドが主導し、Sequoia ChinaおよびLinear Capitalが参加した。 同社は、中国で最近台頭している「エンボディッドAI」スタートアップの中でも、最も早く資金調達に成功した企業のひとつであり、創業1年以内に世界中から1億ドル近くの受注を確保している。
同社の設立の根拠は、Decartやほとんどの欧米のAI研究所が追求してきたアプローチに対する直接的な批判にある。Wujie Powerは、視覚入力、言語指示、行動出力を単一のパイプラインで処理するエンドツーエンドのビジョン・言語・行動(VLA)モデルには、構造的な限界があると主張している。 これらのモデルを動的で多様な環境からなる実世界へと適用すると、物理世界が実際にどのように機能するかについての内部表現を持たないため、自己予測や自己進化の能力を失ってしまう。模倣はできるが、物理法則に基づいた推論はできないのだ。
6月29日に公開されたモデル「MWA」は、Wujie Powerがこの問題に対して提示した解決策である。MWAは視覚出力を生成するのではなく、完全に潜在空間内で動作する。それは、
物理的因果性:行動がどのように世界の状態を変化させるか、また観測された世界の状態がどのような行動が可能かをどのように制約するかを示すモデル。このアーキテクチャは双方向ダイナミクスを採用しており、フォワードモデルが行動が世界をどのように変化させるかを予測し、リバースモデルが観測された結果を潜在情報へと圧縮することで、ポリシー学習を安定化させる。 出力は動画や画像ではない。それは、ロボットが次に何をすべきかを多段階に予測した一連の潜在的な行動チャンクであり、自己回帰型動画生成を制限する「トークンごとのボトルネック」なしに連続的に生成される。トレーニングの手法は、同社が「まず学習し、その後行動する」と表現するロジックに従っています。事前学習段階では、MWAはインターネット上の大規模なラベルなし動画データを用いて学習され、タスク固有の注釈を必要とせずに、物理的な因果関係に関する一般的な理解を構築します。 強化学習フェーズでは、モデルは「AnyPhys for Reinforcement Learning(RL)」と呼ばれる独自のデータシステムを用いて行動ポリシーを微調整する。Wujie Power社によれば、これは具現化強化学習(embodied RL)向けの業界初のネガティブサンプルコアデータシステムである。 AnyPhysは、ハードネガティブサンプル、物理的に困難なエッジケース、境界での失敗シナリオを構築し、モデルが失敗する可能性が最も高い状況を認識し、そこから回復できるよう訓練する。同社によれば、オンラインの精密挿入タスクにおいて、このアプローチを用いることで、ノイズの多い条件下での成功率が最大15倍向上したという。
中国科学院(CAS)自動化研究所と共同で実施されたRoboCasa GR1 TableTopベンチマークにおいて、MWAは平均タスク成功率75.2%を達成し、ACE-EGO-0(72.8%)、DIAL(70.2%)、 ABot-M0(58.3%)、GROOT-N1.6(47.2%)を上回った。このベンチマークは、照明条件が変動し、物体の干渉が生じる不規則なキッチン環境におけるロボット操作を対象としており、現在広く行われている一般化テストの中でも特に難易度の高いものの一つである。
使用。2位との差は2.4パーセントポイントだった。アーキテクチャが分岐する理由
両社は、同じものの異なるバージョンを構築しているわけではない。彼らは、物理世界モデルが何のためにあるのかという問いに対して、異なる答えを出しているのだ。
Decartのアーキテクチャは、生成速度と視覚的カバレッジを最適化している。その価値は、多様でフォトリアリスティックな環境を迅速かつ低コストで生成することにあり、それによって知覚システムやシナリオテストのパイプラインに、現実世界では収集できないデータを供給できる点にある。物理的な一貫性における制約は、見落としではなく、既知のトレードオフである。 知覚トレーニングのために数百万枚もの希少なシナリオ画像を必要とする自動運転車開発者にとって、低コストでの視覚的多様性は、完璧な物理挙動よりも重要であるかもしれない。
Wujie Powerのアーキテクチャは、物理的推論と長期的な行動の安定性のために最適化されています。その価値は、特定の状況下でどの行動の順序が機能しやすいかというだけでなく、なぜその行動が結果をもたらすのかを理解するロボットを構築することにあります。 潜在空間アプローチは、動画生成に伴うピクセルレベルのオーバーヘッドを完全に回避します。そのため、このモデルは、Oasis 3を制限するコンテキストウィンドウによる性能低下を招くことなく、連続的な多段階の行動予測を生成できます。その代償として、MWAは視覚的な出力を一切生成しません。トレーニング環境を生成することはできず、ポリシーを生成するのです。
これらは競合する製品ではなく、互いに補完し合う領域のギャップである。完全なトレーニングパイプラインを構築するロボット工学チームは、知覚のための多様な視覚トレーニングデータを生成するためにOasis 3のような生成型世界モデルを、そしてその知覚に基づいて動作するアクションポリシーを学習させるためにMWAのような潜在空間モデルを使用することが考えられる。 業界では、この両方をうまくこなす標準的なアーキテクチャがまだ確立されていません。まさにそれが、資金力のある2社が、互いに数時間差で根本的に異なる2つのアプローチを発表した理由なのです。
その他。より深い議論
この同時リリースは、単なるタイミングの偶然ではない。これは、物理AI分野が現在どのような状況にあるかを反映している。業界は、ワールドモデルが重要であるという点では合意している。しかし、ワールドモデルが何をすべきかについては、まだ合意に至っていない。
Decart、WayveのGAIA、Google DeepMindのGenie 3、World Labsに代表される動画生成派は、ワールドモデルは現実世界のように見え、振る舞う、豊かでインタラクティブな環境を生成すべきだと主張している。 一方、Wujie Powerや、増加傾向にある中国の研究グループが代表する「潜在空間派」は、ワールドモデルは、ピクセルレベルの生成に伴う計算上のオーバーヘッドを伴わずに、圧縮された内部表現の中で物理的な因果関係を捉えるべきだと主張している。 RoboCasaのベンチマーク結果からは、操作タスクにおいて現時点では潜在空間アプローチが優位にあることが示唆されている。一方、自動運転業界が生成型アプローチへの投資を続けていることは、知覚処理が中心となるアプリケーションにおいては、視覚的カバレッジの優位性がより重要であることを示唆している。
どちらの学派にも一理ある。問題は、構築中の特定のアプリケーションにとってどちらのトレードオフがより重要か、そして将来のアーキテクチャが最終的にこの区別を解消するかどうかである。
物理AI業界では、世界モデルがそもそも必要かどうかについて長年にわたり議論が続いてきた。その議論は終わった。新たな議論はアーキテクチャに関するものであり、以前の議論よりも技術的に実質的な内容となっている。Decartの「Oasis 3」とWujie Powerの「MWA」は、同じ顧客を争っているわけではない。 両社は、物理世界を表現する自らのアプローチが、次世代のロボットや自律システムの基盤となるという、同じ主張をめぐって競い合っている。それぞれ40億ドルと2億ドルの資金調達実績を持つ2社が、同じ週にその主張を公に打ち出したという事実は、これまでにないほど明確なシグナルであり、
建築に関するこの問題は、もはや机上の空論ではない。出典:
• Decart公式発表、2026年6月28日:https://decart.ai/articles/oasis-3
• TechCrunch独占記事、レベッカ・ベラン、2026年6月10日: https://techcrunch.com/2026/06/10/decarts-new-world-model-can-simulate-hours-of-photorealistic-driving-with-some-caveats/
• Wujie Power(Anyverse Dynamics)WeChat公式アカウント、2026年6月29日 10:02:具身知能の権威あるランキングで首位に!Wujie PowerがMWA™隠空間世界モデルを発表
• RoboCasa GR1 TableTopベンチマーク(実施:Wujie Power × 中国科学院自動化研究所)
• TechCrunch、Decart Oasis 1の初回発表、2024年10月31日:https://techcrunch.com/2024/10/31/decarts-ai-simulates-a-real-time-playable-version-of-minecraft/
• SiliconAngle、Decartの3,200万ドルのシリーズA資金調達、2024年12月19日:
https://siliconangle.com/2024/12/19/ai-world-model-startup-decart-reels-32m/• Preqin / Exaの資金調達概要、Decartの2026年5月実施の3億ドルラウンド:https://exa.ai/websets/directory/decart-funding












