
技術路線圖:工業用 6 軸機械臂的未來發展方向為何?
一篇針對工業用 6 軸機械手臂技術路線圖的前瞻性分析。本文探討了當前的性能上限、包含物理人工智慧整合在內的關鍵研發方向、成本降低路徑,以及至 2028 年的預期里程碑。
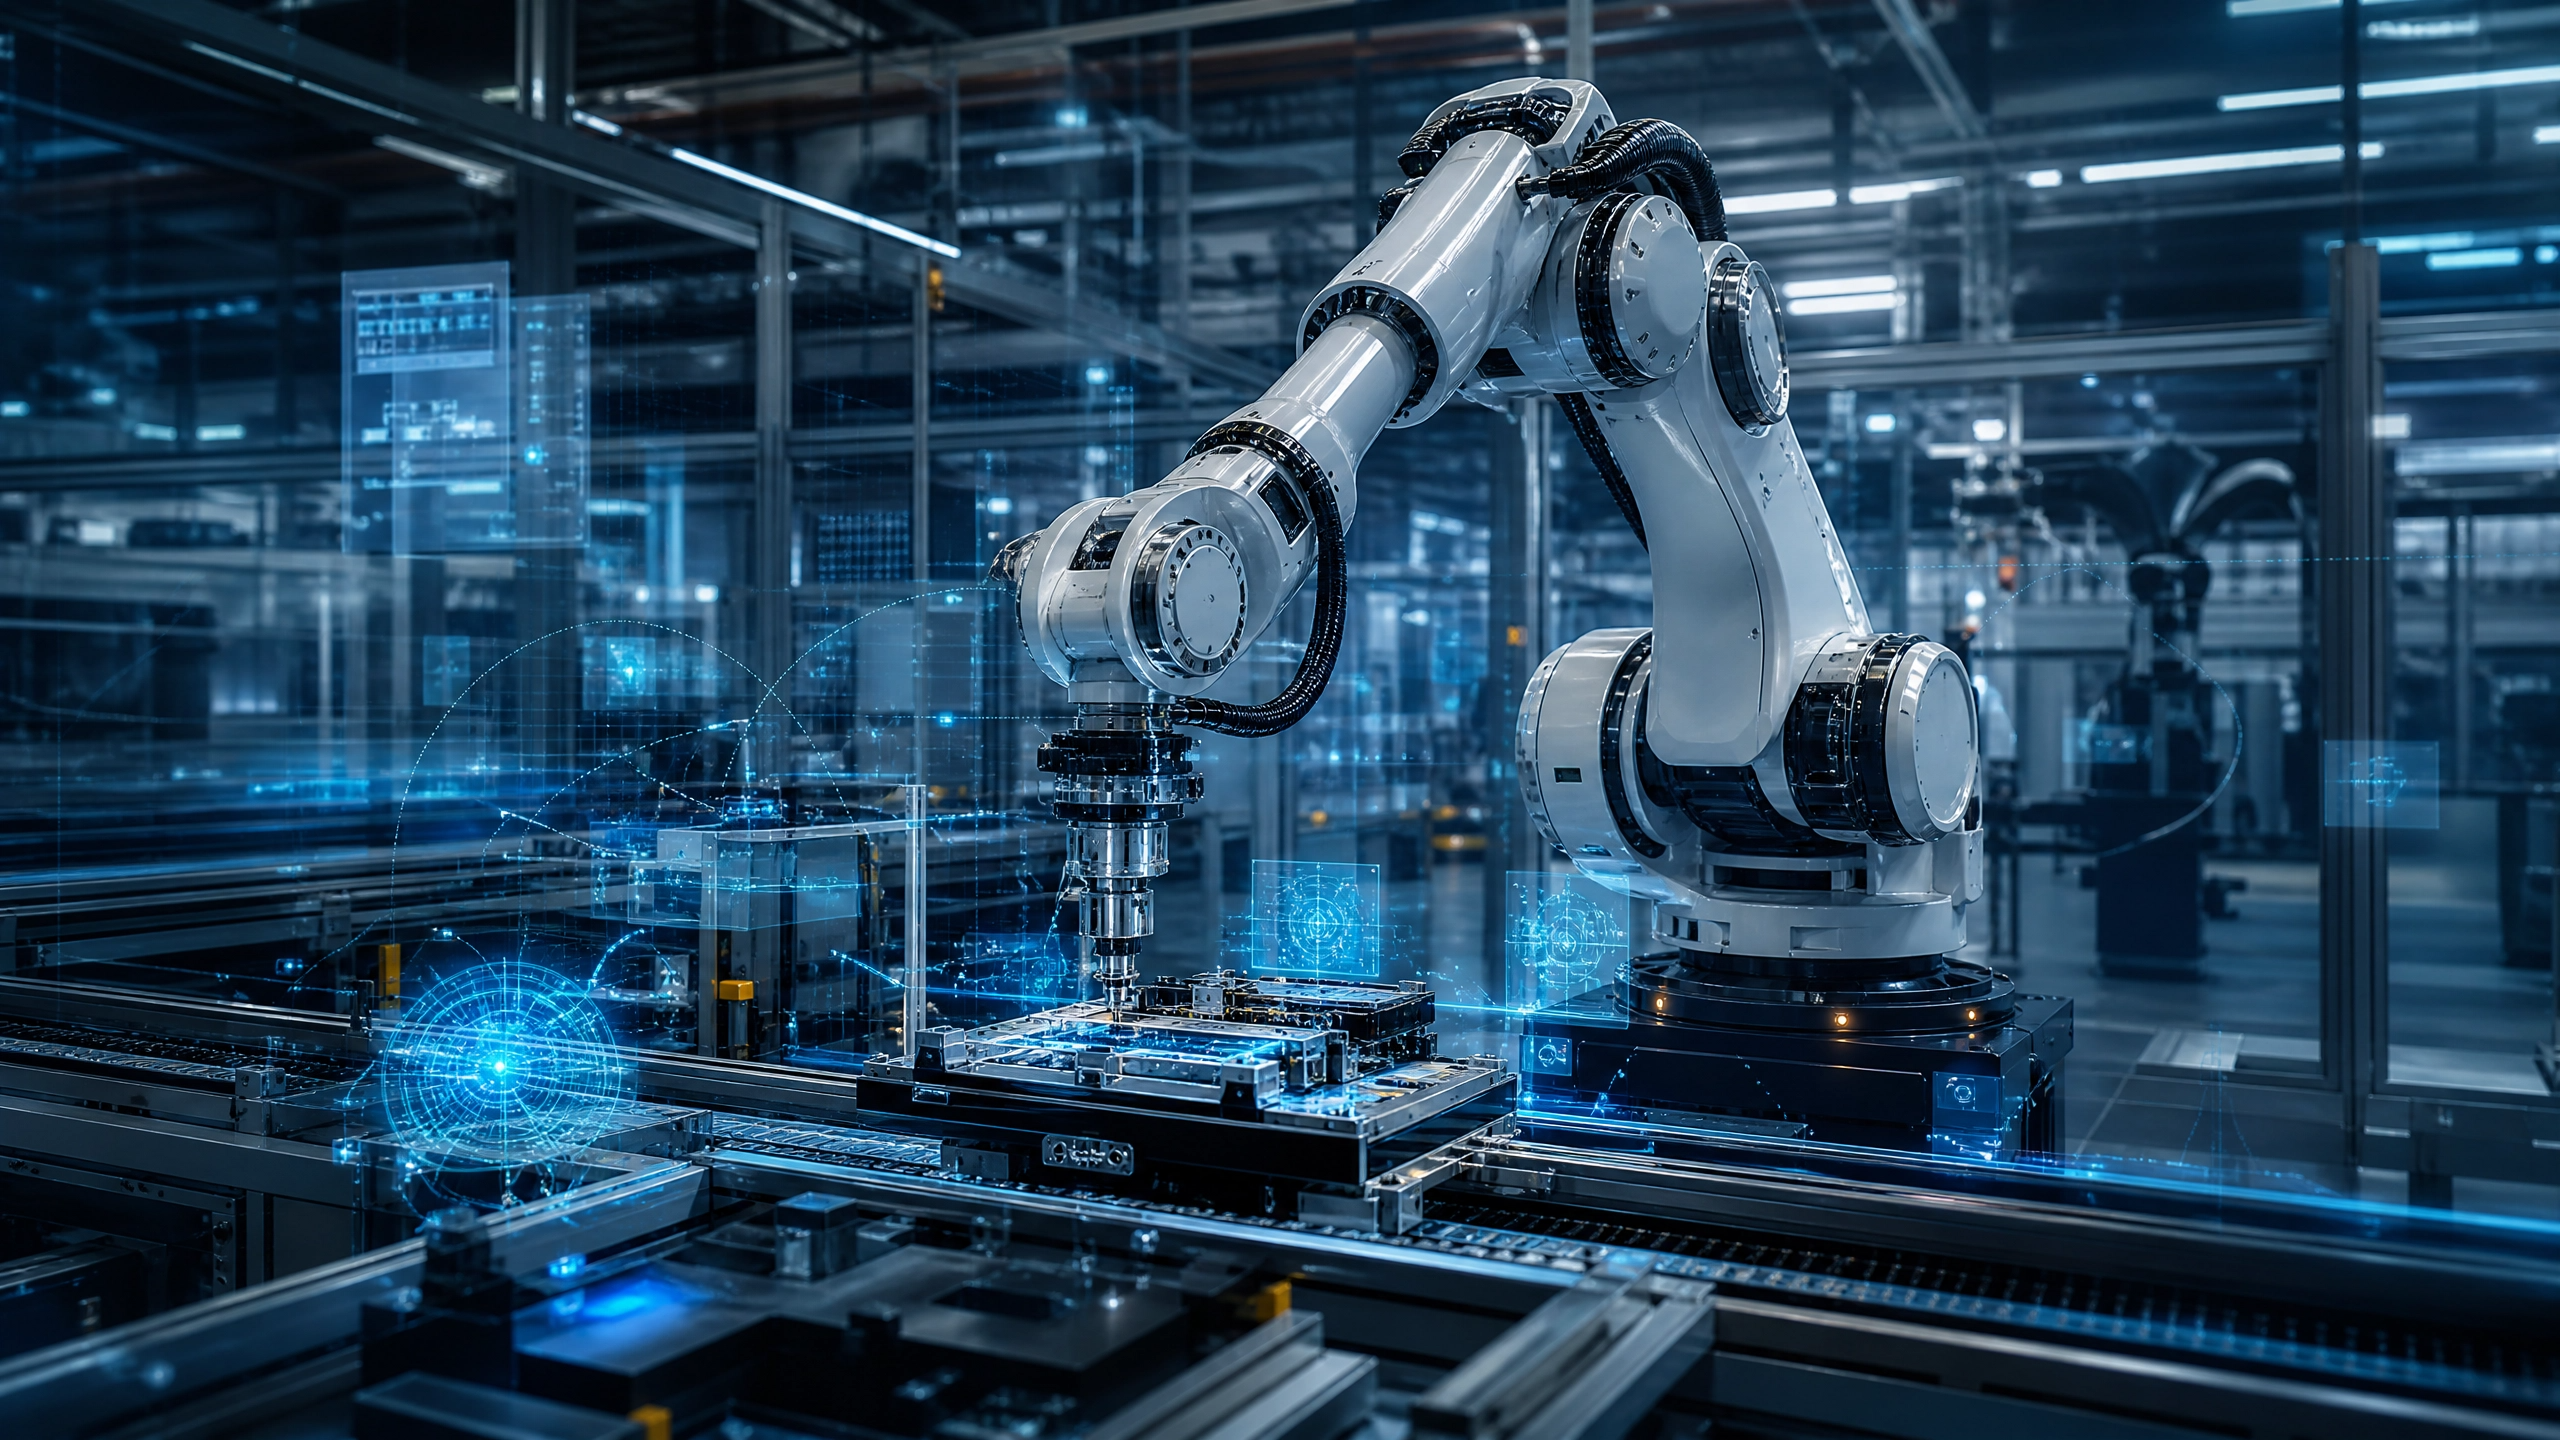
工業用六軸機械臂長期以來一直是自動化製造的基礎元件。雖然這些機械臂的基本機械設計始終相對穩定,但其底層技術目前正經歷一波加速演進的時期。 在全球激烈競爭及人工智慧快速成熟的驅動下,製造商正突破傳統界限,打造出不僅能被編程重複執行任務,更能感知、推理並適應動態環境的系統。
對於正在規劃未來三至五年資本支出的工程主管與採購團隊而言,理解這份技術路線圖至關重要。 新一代工業機器人有望開創完全嶄新的應用場景,大幅降低部署門檻,並從根本上改變總擁有成本的計算方式。本分析基於當前的研發動向,提供前瞻性觀點,概述工業六軸機械臂技術的現狀及其至2028年的發展趨勢。
當前技術瓶頸
要理解未來創新的發展軌跡,首先必須了解當前工業六軸機械手臂的性能極限。如今,技術天花板主要受制於剛性、確定性編程的限制,以及機械元件的物理限制。 頂級製造商已達到非凡的精度水準,高階機型通常能實現正負 0.02 毫米的重複定位精度 [1]。此外,重型機型現已能處理超過 2,000 公斤的負載,工作半徑更接近五公尺 [2]。
然而,這些令人印象深刻的規格也伴隨著固有的限制。傳統工業機器人在面對外部環境時,採用的是開迴路控制模式。它們
雖然能執行高度精確且預先計算好的路徑,但面對工件擺放方式或環境條件的意外變化時,其適應能力有限。若實際情況偏離程式設計時的假設,這些開迴路系統的位置誤差便可能變得無法控制 [3]。 因此,部署這些系統需要大量的夾具、精確的工件定位以及堅固的安全防護罩,這些因素皆會推高系統整合成本並降低製造靈活性。當前的瓶頸並非源於機械能力的不足,而是環境感知能力與適應性自主能力的缺失。關鍵研發方向
當前研發的主要重點在於打破機器人與其不可預測環境之間的藩籬。創新最活躍的領域在於從確定性編程向適應性運動規劃的轉變。這一轉變是由先進感測器融合技術的整合所驅動,特別是高解析度 3D 視覺系統與高靈敏度力矩感測器的結合 [4]。
透過結合視覺資料與觸覺回饋,研究人員正開發出能夠執行複雜、非結構化任務的機器人,例如箱內取物、精密組裝,以及針對可變幾何形狀的表面處理。另一個關鍵的研發方向是推進數位孿生技術與模擬環境的發展。 像 NVIDIA Isaac Sim 這樣的平台,使製造商能夠建立生產單元的高保真虛擬複製品,從而能在部署任何實體硬體之前,生成合成訓練資料並對機器人系統進行完整的虛擬調試 [4] [5]。這種「先模擬後部署」的方法,大幅縮短了部署時間,並將複雜整合專案所伴隨的風險降至最低。
人工智慧與軟體整合
人工智慧的整合
智慧是塑造工業機器人未來最具變革性的力量。該產業正迅速朝「實體人工智慧(Physical AI)」的概念邁進,在此概念下,基礎模型能使機器人感知周遭環境、理解自然語言指令,並自主生成複雜的運動路徑 [5]。這代表著從傳統的示教器編程,轉向直觀且基於意圖的互動,是一場範式轉移。領先製造商近期進行的示範,凸顯了這些技術的實際應用。例如,系統現已能夠執行由生成式人工智慧驅動的操作,將語音指令直接轉換為可執行的 Python 程式碼,以控制機器人動作 [6]。 此外,由人工智慧驅動的視覺系統正實現動態距離監測,當人類操作員進入工作區域時,工業機器人能即時安全地調整速度與軌跡,從而模糊了傳統工業機械臂與協作機器人之間的界線 [6]。這些軟體上的進展,正將機器人從一臺盲目執行的機器,轉變為具備情境感知能力的智慧型製造夥伴。
成本降低趨勢
隨著工業 6 軸機械臂功能的擴展,其購置成本同時呈現下降趨勢。工業機器人手臂的全球平均售價每年約下降 3% 至 5%,此趨勢主要受中國製造商的大規模擴張及激烈的價格競爭所驅動 [7]。 2026年,標準機器人手臂的價格範圍大致介於25,000至180,000美元之間,具體取決於負載能力與品牌等級 [7]。
展望 2028 年,受惠於零組件製造(尤其是伺服馬達與精密減速機)的規模經濟效應,預期這波成本下降趨勢將持續。然而,更顯著的財務影響將體現在
總擁有成本。由於整合、程式設計及夾具的費用,機器人單元的實際成本往往是機械手臂價格的兩到三倍 [7]。 前述在人工智慧、模擬技術及自適應視覺系統方面的進展,有望大幅降低這些整合成本。透過減少對客製化夾具的需求,並藉由直觀的介面加速程式設計階段,先進自動化的進入門檻將大幅降低。時間軸里程碑
至 2028 年的技術路線圖中,有幾個預期的里程碑將重新定義工業 6 軸機械臂的能力。
2026 年,業界將見證「物理人工智慧(Physical AI)」能力的廣泛商業化。透過整合先進的基礎模型,實現自然語言程式設計與即時自適應運動,將這些功能從實驗室帶入工廠現場 [5] [6]。 我們也看到高保真數位孿生技術在虛擬調試中的廣泛採用,這已成為複雜整合專案的標準要求 [4]。
預計到 2027 年,感測器融合與自適應控制技術將顯著成熟。工業機械手臂將常規性地運用緊密整合的視覺與力回饋迴路,執行過去被認為過於精密或結構不明確而無法自動化的任務,例如複雜的線束組裝或柔性組件的組裝。
展望 2028 年,這些技術的融合將最終催生高度自主的製造單元。 機器人將具備根據持續學習來自主優化運動路徑的能力,能自動適應上游製程的變動,並在共享工作空間中與人類操作員無縫協作,無需設置限制性的實體屏障。這個時代將標誌著工業 6 軸機器人的轉型
從一臺程式化工具,蛻變為智能且具適應性的生產代理。參考文獻
[1] EVS Industrial Robot。《2026年按市場佔有率排名的十大工業機器人製造商》。https://www.evsint.com/top-industrial-robot-manufacturers/
[2] Reeman Robotics。「哪款是工業用途中最強大的機械手臂?」 https://reemanbot.com/what-is-the-strongest-robotic-arm-for-industrial-use/
[3] Reddit 機器人社群。「自由度(DOF)機器人手臂製造商保證的是重複性,而非精確度。」 https://www.reddit.com/r/robotics/comments/1ll0iw6/psa_dof_robot_arm_manufacturers_guarantee/
[4] Automate-X。「次世代機器人指南:2026 年的創新與洞見。」https://automate-x.com.au/knowledge-hub/next-generation-robotics
[5] ABI Research。「2026 年機器人研究:ABI Research 分析師的前瞻洞見。」https://www.abiresearch.com/blog/robotics-research
[6] FANUC America。「FANUC America 於 Automate 2026 展會展示物理人工智慧與人工智慧驅動的機器人示範。」
https://www.fanucamerica.com/press-releases/fanuc-america-showcases-physical-ai-and-ai-enabled-robotics-demos-at-automate-2026[7] EVS 工業機器人。「工業機器人的價格是多少?指南(2026年)。」https://www.evsint.com/how-much-does-an-industrial-robot-cost-pricing-guide-2026/












