
Die Technologie-Roadmap: Wohin entwickelt sich die Industrie bei 6-Achsen-Roboterarmen?
Eine zukunftsorientierte Analyse der technologischen Roadmap für industrielle 6-Achsen-Roboterarme. Der Artikel befasst sich mit den derzeitigen Leistungsgrenzen, den wichtigsten Forschungs- und Entwicklungsrichtungen – einschließlich der Integration von „Physical AI“ –, den Kostensenkungsstrategien sowie den bis 2028 zu erwartenden Meilensteinen.
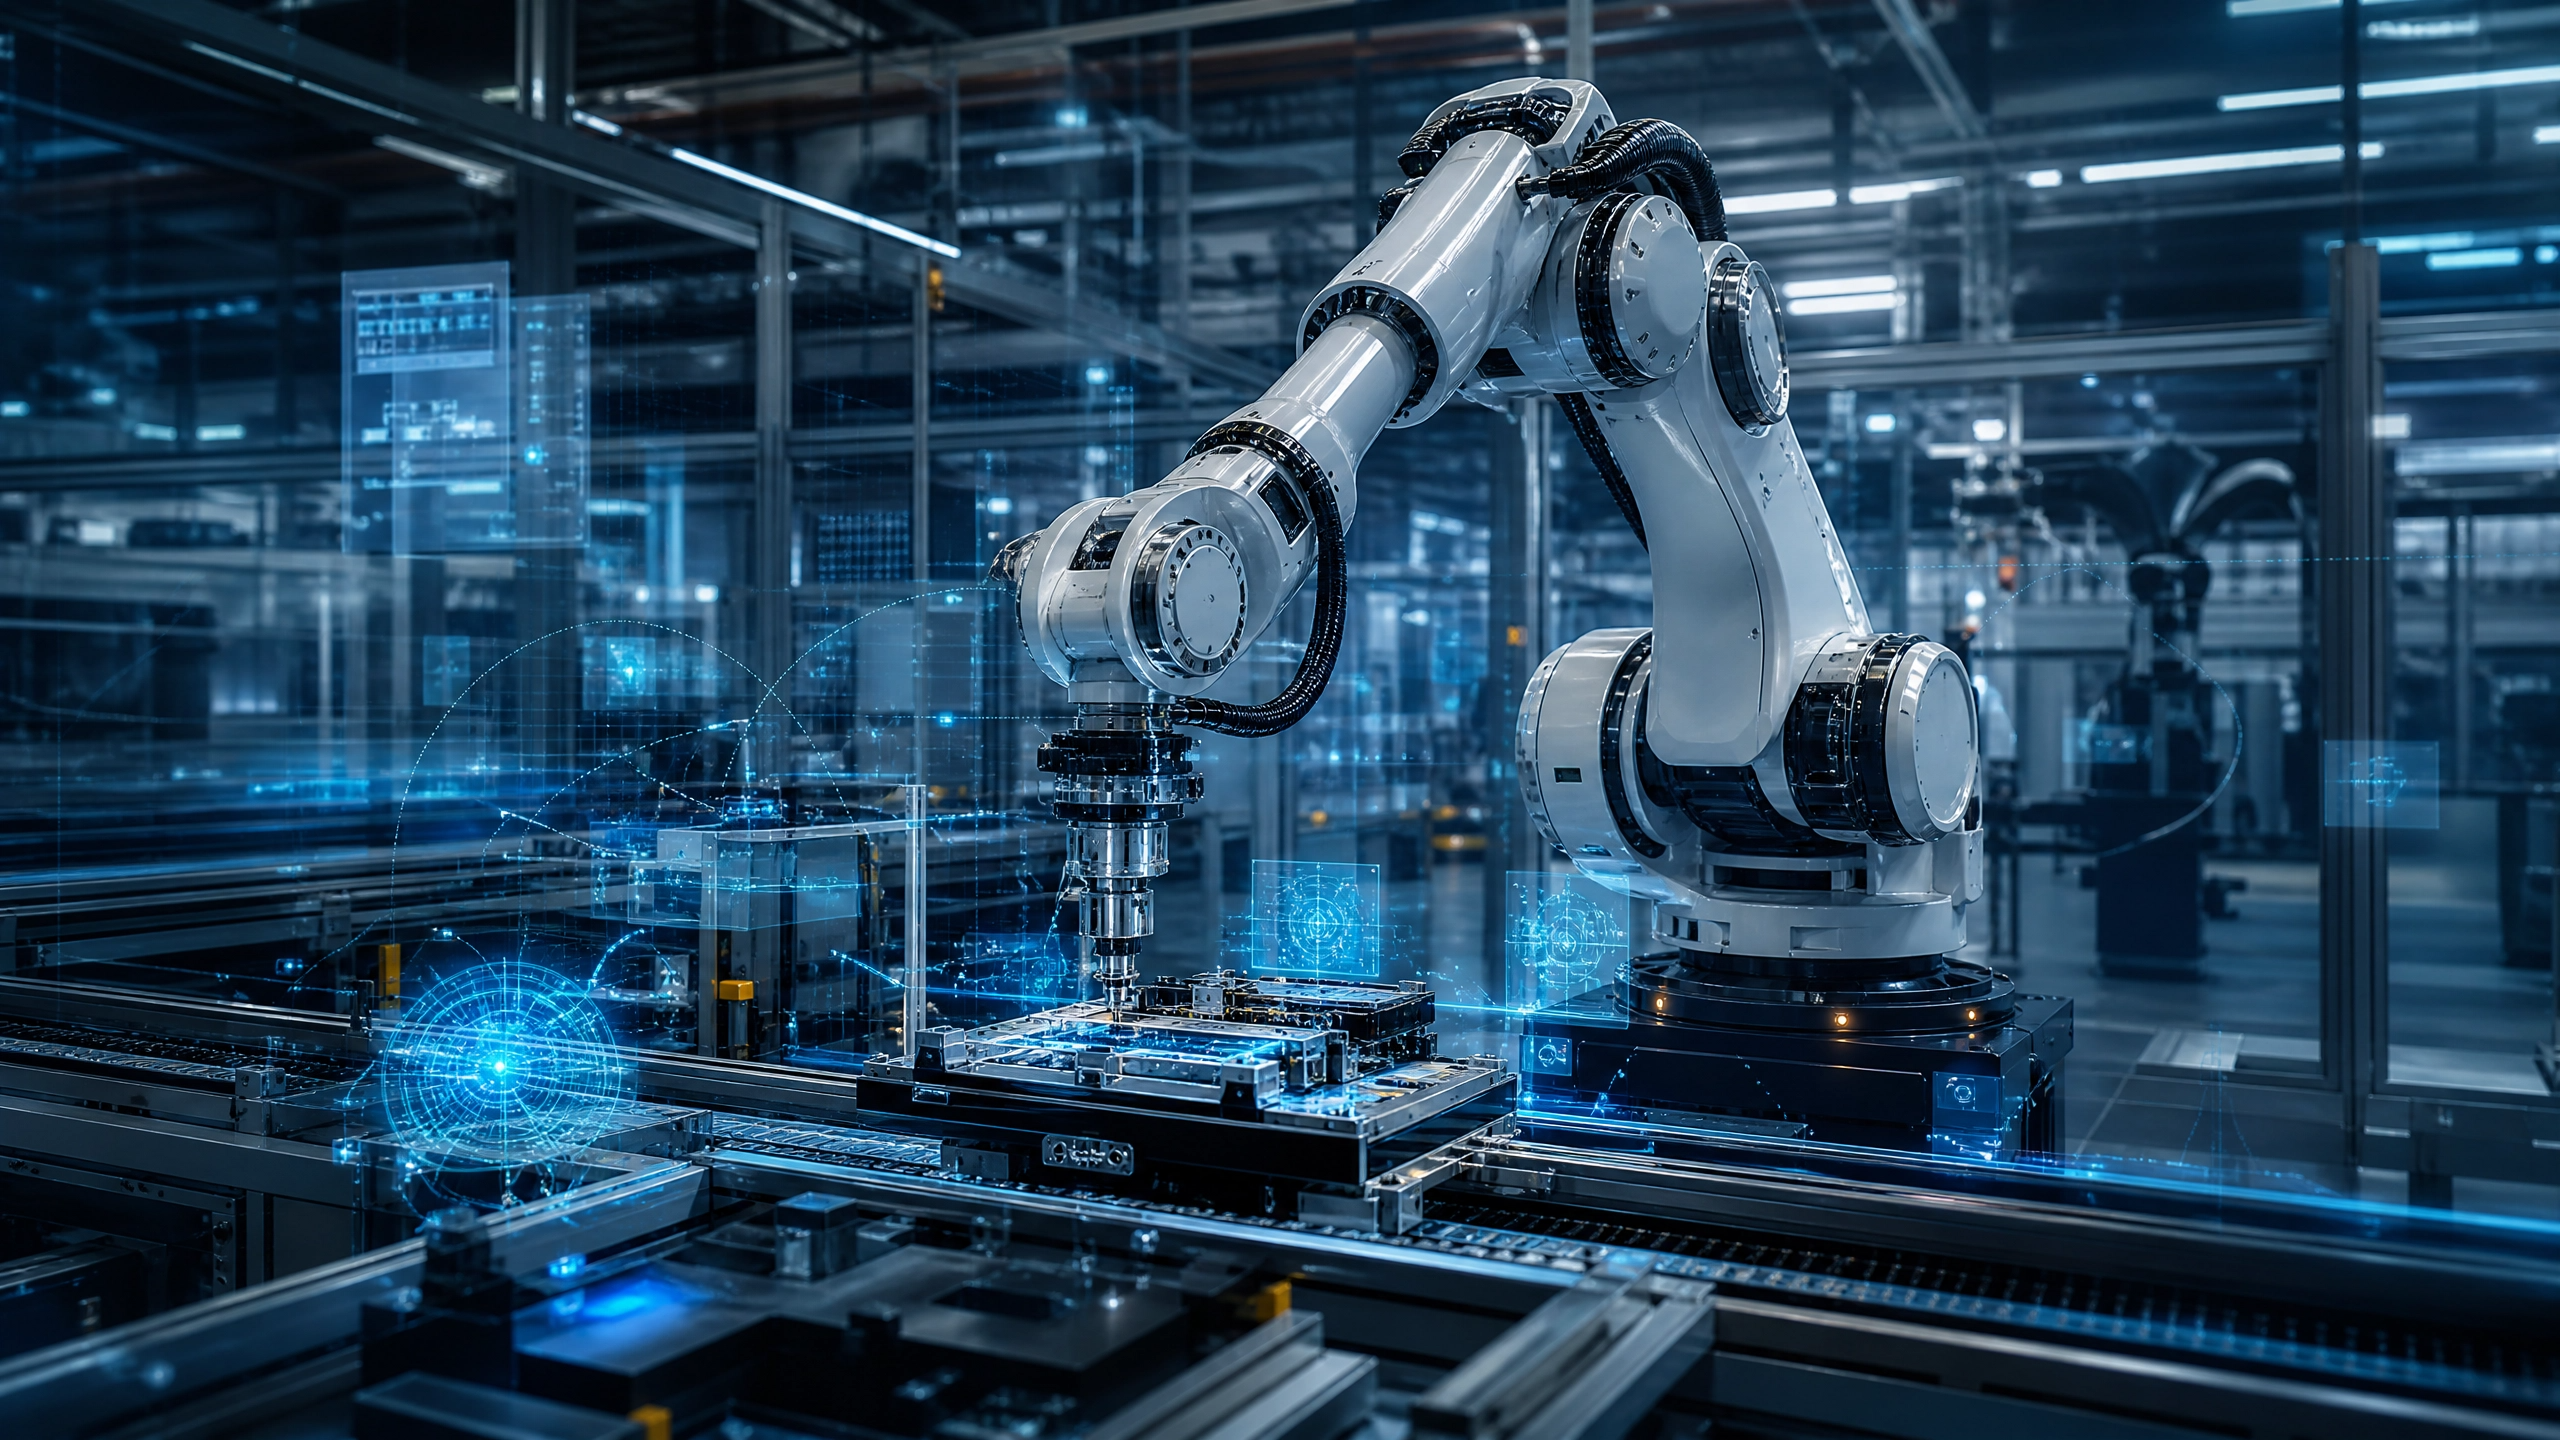
Der industrielle 6-Achsen-Roboterarm ist seit langem das grundlegende Element der automatisierten Fertigung. Während die grundlegende mechanische Konstruktion dieser Roboterarme relativ stabil geblieben ist, durchläuft die zugrunde liegende Technologie derzeit eine Phase rascher Weiterentwicklung. Angetrieben durch den intensiven globalen Wettbewerb und die rasante Weiterentwicklung der künstlichen Intelligenz sprengen Hersteller traditionelle Grenzen, um Systeme zu entwickeln, die nicht nur darauf programmiert sind, Aufgaben zu wiederholen, sondern auch in der Lage sind, ihre Umgebung wahrzunehmen, Schlussfolgerungen zu ziehen und sich an dynamische Umgebungen anzupassen.
Für Führungskräfte im Ingenieurwesen und Beschaffungsteams, die Investitionsausgaben für die nächsten drei bis fünf Jahre planen, ist das Verständnis dieser Technologie-Roadmap von entscheidender Bedeutung. Die nächste Generation der Industrierobotik verspricht, völlig neue Anwendungsmöglichkeiten zu erschließen, Reibungsverluste bei der Einführung deutlich zu reduzieren und die Berechnung der Gesamtbetriebskosten grundlegend zu verändern. Diese Analyse bietet einen zukunftsorientierten Ausblick, der auf aktuellen Forschungs- und Entwicklungstrends basiert, und skizziert, wo die Technologie der industriellen 6-Achsen-Roboterarme heute steht und wohin sie sich bis 2028 entwickeln wird.
Aktuelle technologische Grenzen
Um den Verlauf künftiger Innovationen einschätzen zu können, muss man zunächst die aktuellen Leistungsgrenzen industrieller 6-Achsen-Roboterarme verstehen. Heute wird die technologische Obergrenze weitgehend durch die Einschränkungen starrer, deterministischer Programmierung und die physikalischen Grenzen mechanischer Komponenten bestimmt. Führende Hersteller haben ein außergewöhnliches Präzisionsniveau erreicht, wobei High-End-Modelle routinemäßig eine Wiederholgenauigkeit von plus/minus 0,02 Millimetern bieten [1]. Darüber hinaus können Hochleistungsvarianten mittlerweile Nutzlasten von über 2.000 Kilogramm bei Reichweiten von fast fünf Metern bewältigen [2].
Diese beeindruckenden Spezifikationen gehen jedoch mit inhärenten Einschränkungen einher. Herkömmliche Industrieroboter arbeiten hinsichtlich ihrer äußeren Umgebung nach Paradigmen der offenen Regelkreissteuerung. Sie
Sie führen hochpräzise, vorab berechnete Bahnen aus, verfügen jedoch nur über begrenzte Fähigkeiten, sich an unerwartete Abweichungen bei der Teilezuführung oder den Umgebungsbedingungen anzupassen. Der Positionsfehler in diesen Systemen mit offenem Regelkreis kann unbegrenzt groß werden, wenn die tatsächlichen Gegebenheiten von den programmierten Annahmen abweichen [3]. Folglich erfordert der Einsatz dieser Systeme umfangreiche Spannvorrichtungen, eine präzise Werkstückzuführung und starre Sicherheitsgehäuse, was insgesamt die Integrationskosten in die Höhe treibt und die Flexibilität in der Fertigung einschränkt. Die derzeitige Grenze liegt nicht in einem Mangel an mechanischer Leistungsfähigkeit, sondern vielmehr in einem Defizit an Umgebungswahrnehmung und adaptiver Autonomie.Wichtige Forschungs- und Entwicklungsrichtungen
Der Schwerpunkt der aktuellen Forschung und Entwicklung liegt auf dem Abbau der Barrieren zwischen dem Roboter und seiner unvorhersehbaren Umgebung. Der aktivste Innovationsbereich ist der Übergang von der deterministischen Programmierung zur adaptiven Bewegungsplanung. Dieser Wandel wird durch die Integration fortschrittlicher Sensorfusion vorangetrieben, insbesondere durch die Kombination hochauflösender 3D-Bildverarbeitungssysteme mit hochempfindlichen Kraft-Drehmoment-Sensoren [4].
Durch die Kombination visueller Daten mit taktilem Feedback entwickeln Forscher Roboter, die in der Lage sind, komplexe, unstrukturierte Aufgaben wie das Greifen aus Behältern, die präzise Montage und die Oberflächenbearbeitung an variablen Geometrien auszuführen. Ein weiterer entscheidender Forschungs- und Entwicklungsschwerpunkt ist die Weiterentwicklung der Digital-Twin-Technologie und von Simulationsumgebungen. Plattformen wie NVIDIA Isaac Sim ermöglichen es Herstellern, hochpräzise virtuelle Nachbildungen von Produktionszellen zu erstellen, wodurch die Generierung synthetischer Trainingsdaten und die vollständige virtuelle Inbetriebnahme von Robotersystemen möglich wird, bevor physische Hardware zum Einsatz kommt [4] [5]. Dieser „Simulation-first“-Ansatz verkürzt die Einführungszeit erheblich und minimiert die mit komplexen Integrationsprojekten verbundenen Risiken.
KI und Software-Integration
Die Integration künstlicher
Künstliche Intelligenz ist die transformativste Kraft, die die Zukunft der Industrierobotik prägt. Die Branche bewegt sich rasch in Richtung des Konzepts der „Physical AI“, bei dem Grundmodelle es Robotern ermöglichen, ihre Umgebung wahrzunehmen, Anweisungen in natürlicher Sprache zu verstehen und komplexe Bewegungsbahnen autonom zu generieren [5]. Dies stellt einen Paradigmenwechsel von der traditionellen Programmierung über Teach-Pendants hin zu einer intuitiven, absichtsbasierten Interaktion dar.Jüngste Vorführungen führender Hersteller verdeutlichen die praktische Anwendung dieser Technologien. So sind Systeme mittlerweile in der Lage, generative, KI-gesteuerte Abläufe auszuführen, bei denen gesprochene Befehle direkt in ausführbaren Python-Code für die Roboterbewegung übersetzt werden [6]. Darüber hinaus ermöglichen KI-gestützte Bildverarbeitungssysteme eine dynamische Abstandsüberwachung, wodurch Industrieroboter ihre Geschwindigkeit und Bewegungsbahn in Echtzeit sicher anpassen können, wenn menschliche Bediener ihren Arbeitsbereich betreten – wodurch die Grenzen zwischen herkömmlichen Industrieroboterarmen und kollaborativen Robotern verschwimmen [6]. Diese softwaretechnischen Fortschritte verwandeln den Roboter von einer blinden Ausführungsmaschine in einen intelligenten, kontextbewussten Fertigungspartner.
Entwicklung der Kostensenkung
Während sich die Fähigkeiten von industriellen 6-Achsen-Armen erweitern, folgen die Anschaffungskosten gleichzeitig einem Abwärtstrend. Der weltweite durchschnittliche Verkaufspreis von Industrieroboterarmen ist jährlich um etwa 3 bis 5 Prozent gesunken – ein Trend, der vor allem durch die aggressive Skalierung chinesischer Hersteller und den intensiven Preiswettbewerb getrieben wird [7]. Im Jahr 2026 liegt der Preis für einen Standard-Roboterarm je nach Traglast und Markenklasse im groben Bereich von 25.000 bis 180.000 US-Dollar [7].
Mit Blick auf das Jahr 2028 wird erwartet, dass sich dieser Kostensenkungstrend fortsetzt, angetrieben durch Skaleneffekte in der Komponentenfertigung, insbesondere bei Servomotoren und Präzisionsgetrieben. Die bedeutenderen finanziellen Auswirkungen werden sich jedoch in der
Gesamtbetriebskosten. Die tatsächlichen Kosten einer Roboterzelle übersteigen aufgrund der Ausgaben für Integration, Programmierung und Vorrichtungsbau häufig den Preis des Roboterarms um das Zwei- bis Dreifache [7]. Die oben genannten Fortschritte in den Bereichen KI, Simulation und adaptive Bildverarbeitung werden diese Integrationskosten voraussichtlich drastisch senken. Durch die Minimierung des Bedarfs an maßgeschneiderten Halterungen und die Beschleunigung der Programmierphase mittels intuitiver Benutzeroberflächen werden die Einstiegshürden für fortschrittliche Automatisierung erheblich gesenkt.Meilensteine der Zeitachse
Die Technologie-Roadmap bis 2028 ist von mehreren erwarteten Meilensteinen geprägt, die die Leistungsfähigkeit industrieller 6-Achsen-Roboterarme neu definieren werden.
Im Jahr 2026 erlebt die Branche die flächendeckende Kommerzialisierung von „Physical AI“-Fähigkeiten. Die Integration fortschrittlicher Grundmodelle ermöglicht die Programmierung in natürlicher Sprache sowie adaptive Bewegungen in Echtzeit, wodurch diese Funktionen vom Labor in die Fertigung übertragen werden [5] [6]. Zudem beobachten wir die breite Einführung hochpräziser digitaler Zwillinge für die virtuelle Inbetriebnahme, die zu einer Standardanforderung für komplexe Integrationsprojekte werden [4].
Bis 2027 erwarten wir eine erhebliche Weiterentwicklung im Bereich der Sensorfusion und der adaptiven Steuerung. Industrieroboter werden routinemäßig eng integrierte Bildverarbeitungs- und Kraftrückkopplungsschleifen nutzen, um Aufgaben auszuführen, die zuvor als zu heikel oder zu unstrukturiert für die Automatisierung galten, wie beispielsweise die komplexe Kabelkonfektionierung oder die Montage flexibler Bauteile.
Mit Blick auf das Jahr 2028 wird die Konvergenz dieser Technologien in hochautonomen Fertigungszellen gipfeln. Roboter werden in der Lage sein, ihre Bewegungsbahnen auf der Grundlage kontinuierlichen Lernens selbst zu optimieren, sich automatisch an Schwankungen in vorgelagerten Prozessen anzupassen und nahtlos mit menschlichen Bedienern in gemeinsamen Arbeitsbereichen zusammenzuarbeiten, ohne dass einschränkende physische Barrieren erforderlich sind. Diese Ära wird den Übergang der industriellen 6-Achsen-
vom programmierten Werkzeug zum intelligenten, anpassungsfähigen Produktionsagenten.Quellenangaben
[1] EVS Industrial Robot. „Die 10 führenden Hersteller von Industrierobotern nach Marktanteil 2026.“ https://www.evsint.com/top-industrial-robot-manufacturers/
[2] Reeman Robotics. „Was ist der stärkste Roboterarm für den industriellen Einsatz?“ https://reemanbot.com/what-is-the-strongest-robotic-arm-for-industrial-use/
[3] Reddit Robotics Community. „Hersteller von DOF-Roboterarmen garantieren Wiederholgenauigkeit, nicht Präzision.“ https://www.reddit.com/r/robotics/comments/1ll0iw6/psa_dof_robot_arm_manufacturers_guarantee/
[4] Automate-X. „Leitfaden zur Robotik der nächsten Generation: Innovationen und Einblicke 2026.“ https://automate-x.com.au/knowledge-hub/next-generation-robotics
[5] ABI Research. „Robotikforschung 2026: Zukunftsorientierte Einblicke von ABI-Research-Analysten.“ https://www.abiresearch.com/blog/robotics-research
[6] FANUC America. „FANUC America präsentiert auf der Automate 2026 Demos zu physischer KI und KI-gestützter Robotik.“
https://www.fanucamerica.com/press-releases/fanuc-america-showcases-physical-ai-and-ai-enabled-robotics-demos-at-automate-2026[7] EVS Industrial Robot. „Wie viel kostet ein Industrieroboter? Leitfaden (2026).“ https://www.evsint.com/how-much-does-an-industrial-robot-cost-pricing-guide-2026/












