
T-Robotics 与韩国核废料管理署签署谅解备忘录,将在放射性设施中部署自主移动机器人(AMR)和工业机器人
T-Robotics已与韩国原子能环境公社(KORAD)、Clobot以及庆北ICT融合产业促进协会签署了谅解备忘录,将在放射性废物处置设施中部署自主移动机器人和工业机器人。 该项目是韩国“2026年大规模融合机器人示范计划”的一部分,目标是向半导体、化工和钢铁领域扩展。
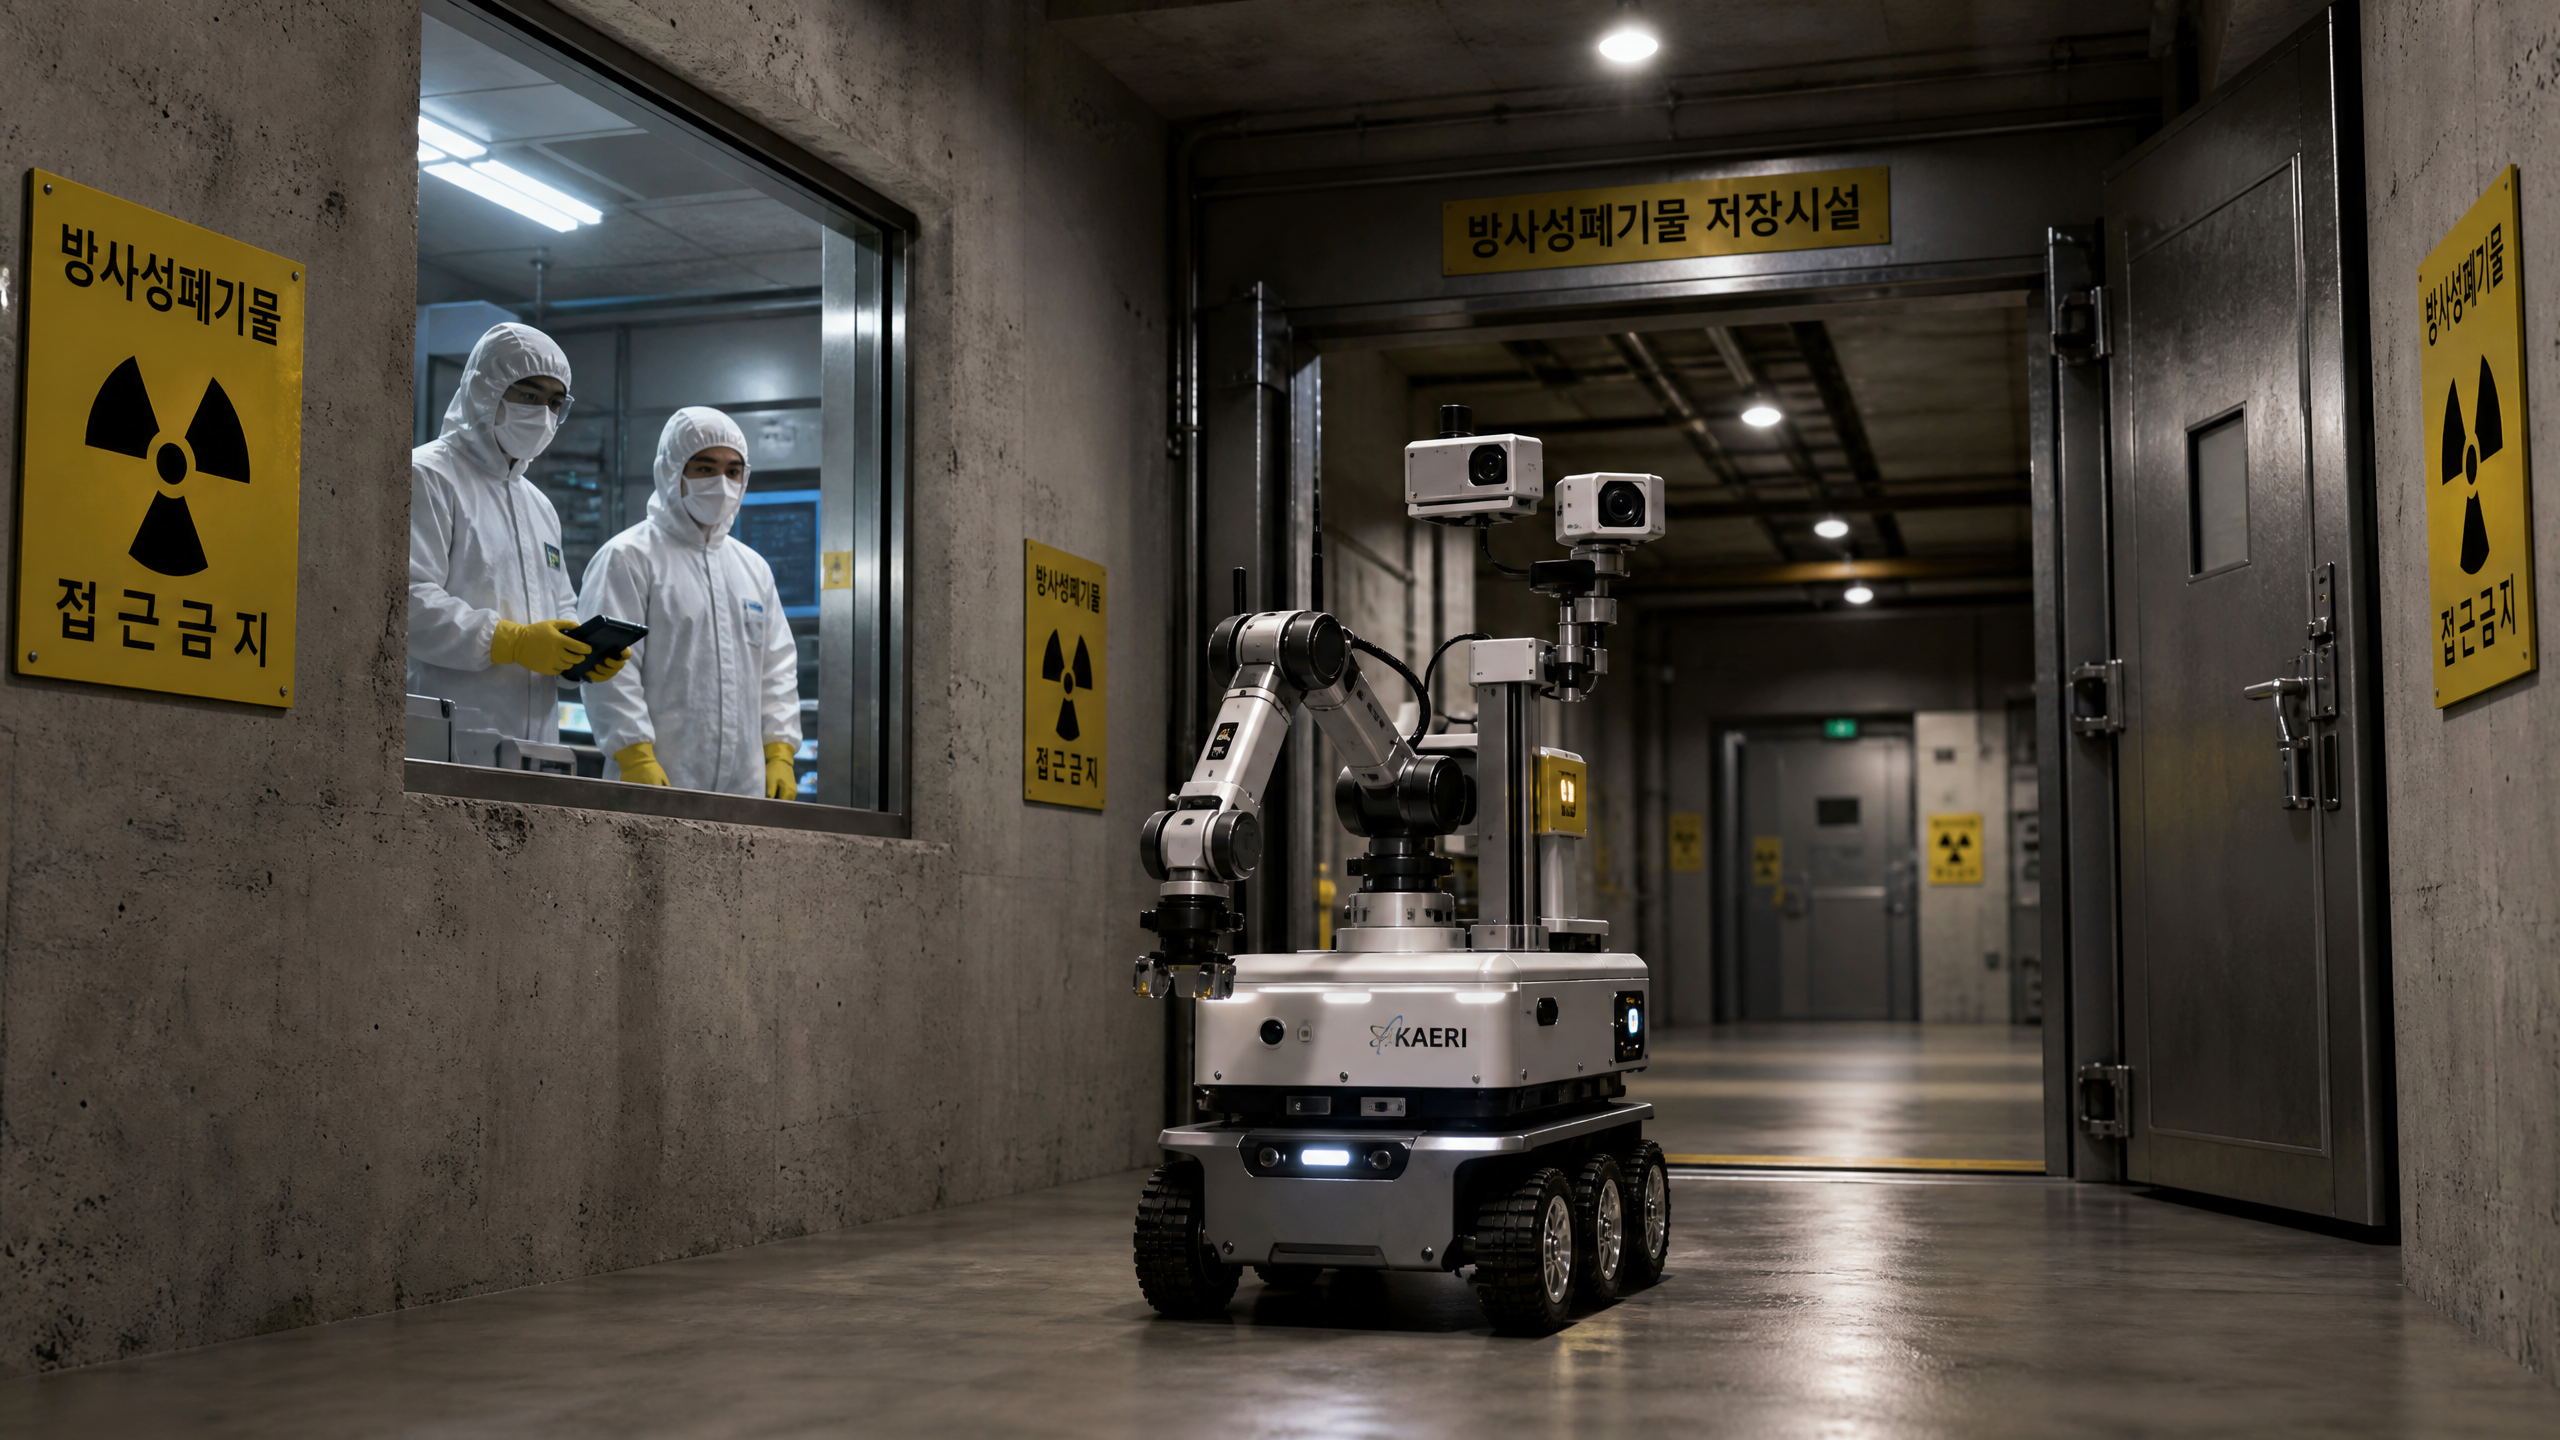
韩国T-Robotics公司是一家专注于工业类人形机器人和自主移动机器人的企业,该公司已与韩国原子能环境公社(KORAD)、Clobot以及庆北ICT融合产业促进协会签署了一份谅解备忘录,旨在将机器人部署于放射性废物处理设施中。 该协议于8月4日公布,正式确立了上月入选韩国机器人产业振兴院组织的“2026年大规模融合机器人示范项目”的项目。
此次部署的目标环境是机器人系统面临的最具挑战性的环境之一——即工作人员面临辐射暴露风险、且设备故障后果极其严重的设施。该项目将实际检验当前一代工业机器人和自主移动机器人能否在同时存在辐射暴露、复杂空间导航以及需要对危险物质进行精确操作的条件下可靠运行。
应用场景及其要求
放射性废物处置设施给机器人系统带来了独特的挑战。辐射会随着时间的推移导致电子元件性能退化,因此需要采用抗辐射硬件或实行定期更换周期。这些设施的空间布局通常十分复杂,存在狭窄的走廊、厚重的屏蔽结构,以及人类工作人员无法长期进入的区域。 相关任务——包括监测、检查、物料搬运及退役支持——需要移动、操作和传感能力的综合运用,这将挑战当前机器人平台的极限。
T-Robotics 在该项目中的职责是利用其自主移动机器人(AMR)和工业机器人技术,处理无人操作的危险作业。该公司将负责演示各种机器人在高风险放射性废物安全管理中的操作,并分享
示范所需的技术和信息,共同推进示范项目,并创造和推广政府机器人示范项目的成果。该联盟中的另一家机器人公司Clobot,则在自主导航和多机器人协同方面提供了互补能力。 T-Robotics的工业机械手操作专长与Clobot的导航能力的结合,反映了当前现实:尚无任何一家公司能够为复杂危险环境中的机器人应用提供完整的解决方案——该领域需要跨多个专业平台的集成。
更广阔的市场前景
T-Robotics 已明确表达了其超越核能领域的雄心。 该公司的官方声明将此次核能示范项目定位为更广泛的工业物理人工智能平台的概念验证,该平台瞄准半导体、化工和钢铁等高风险行业。这些行业都有一个共同点:某些操作过于危险或要求过高,人类工人无法始终如一且安全地执行。
半导体制造工厂在工艺过程中使用剧毒化学品,且需要精确的环境控制。 化工厂处理的物料具有易燃、腐蚀性或毒性。钢铁厂则涉及极端高温和重型物料,这带来了巨大的受伤风险。在每种情况下,部署机器人的主要理由并非在于降低成本——而是为了安全、操作的一致性,以及在人类工人无法适应的条件下进行作业的能力。
核能领域是验证这一论点的理想切入点,因为该领域的安全要求毋庸置疑,且用于证明安全性的监管框架已十分完善。一台能在放射性废物处理设施中证明其可靠运行的机器人,其通过的门槛远高于仅在受控实验室中经过测试的机器人。
环境。因此,KORAD示范项目不仅仅是一个商业机会——它更是一条认证途径,有望为其他受监管行业打开大门。韩国危险环境机器人市场
韩国的工业基础中,T-Robotics 所瞄准的行业分布十分集中。韩国是全球最大的造船国、主要的半导体制造国、重要的化工生产国以及规模可观的钢铁生产国。 这些行业均拥有可部署危险环境机器人的设施,而国内市场既具备足够大的规模以产生商业价值,又因地理位置邻近T-Robotics的运营基地,能够支持快速迭代,从而成为理想的测试平台。
政府对“2026年大规模融合机器人示范计划”的支持,体现了其对危险环境机器人技术作为韩国工业基础战略能力这一认知。 该计划为示范项目提供资金和体制支持,而这些项目对于单个企业而言难以独立筹集资金,特别是在技术处于验证阶段而非商业化大规模部署的早期阶段。
韩国机器人产业振兴院将T-Robotics的核能项目选入示范计划,表明政府将该应用视为优先事项。该机构的参与还为将示范成果纳入监管框架和采购指南提供了途径,这是在受监管行业进行商业部署的必要步骤。
未来面临的技术挑战
谅解备忘录的签署只是开始,而非终点。在放射性废物处理设施中部署机器人面临巨大的技术挑战,在实现商业部署之前,示范项目需要系统地解决这些挑战。
抗辐射设计是其中最
根本性挑战。标准电子元件在受到电离辐射照射时会发生退化,其退化程度取决于辐射类型、强度以及照射时间的长短。 T-Robotics 需采取以下两种方案之一:要么使用抗辐射组件——这类组件价格昂贵,且性能往往不如其商用同类产品;要么设计出在发生辐射诱导退化时能够快速更换或维修的系统。在复杂且部分受阻的环境中进行导航是第二个挑战。 放射性废物处理设施并非为机器人导航而设计,厚重的屏蔽结构、不规则的布局以及无法预先绘制地图的区域,都带来了比仓库或工厂环境中更严峻的导航挑战。整合 Clobot 的导航专业技术旨在应对这一挑战,但最终成效将取决于演示结果。
危险材料的操作增加了第三层复杂性。 拾取、移动和放置放射性废物容器需要精确的力控、可靠的抓取能力,以及处理不同尺寸、重量和表面纹理物体的能力。工业机器人在受控的制造环境中已展示了这些能力,但现实世界中的废物处理场景变异性远大于大多数制造应用。
2026年的演示项目将收集数据,以评估当前技术应对这些挑战的成效。这些结果既将为T-Robotics的产品开发路线图提供参考,也将为政府评估“需要多少额外投资才能使危险环境机器人技术实现大规模商业化”提供依据。
--- 免责声明:本文仅供参考,不构成财务或投资建议。













