
Orbbec、Logis-Tech Tokyo 2026でロボット不要のデータ収集装置を初公開
Orbbec社は、Logis-Tech Tokyoを活用して、新しい知覚カメラと、人間のデモンストレーターによるロボットの操作データを収集するウェアラブルリグを発表した。これらは、日本国内における日立および自動車メーカーによる実運用実績に裏付けられている。

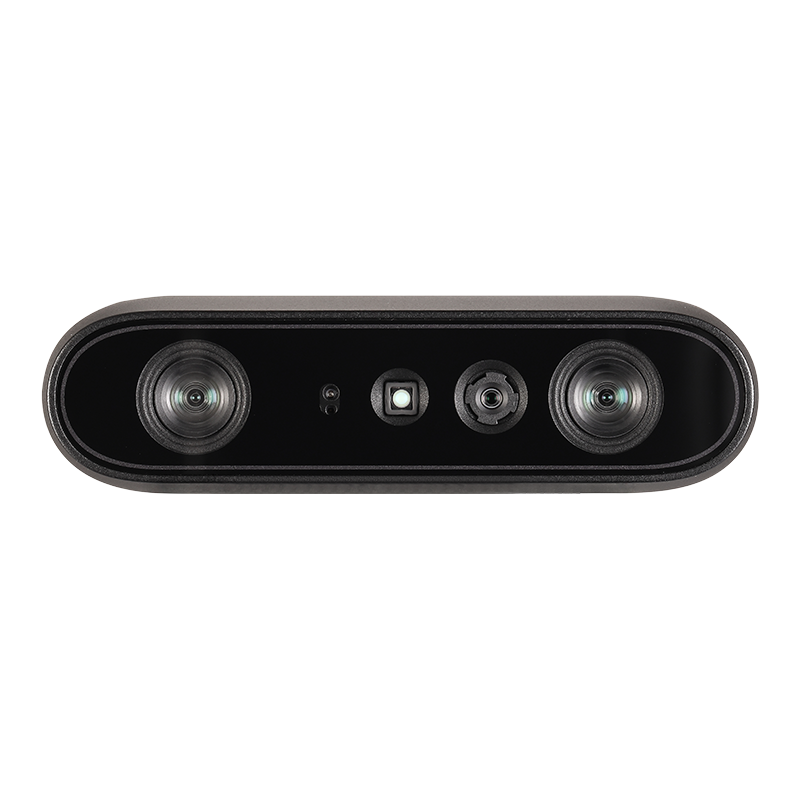
2026年9月8日、東京発。Orbbec社は、日本最大の物流・マテリアルハンドリング見本市「Logis-Tech Tokyo 2026」の開幕に合わせて、新たな深度検知カメラプラットフォームと、ロボットを直接使用せずにロボットの操作データを収集するためのハードウェアシステムを発表した。 今回の発表は、Orbbecが創業当初に事業を展開していた消費者市場や研究市場ではなく、倉庫や工場の自動化分野の購入者を明確にターゲットとしている。
Orbbecは、深センに本社を置く3Dビジョンカメラおよび知覚ハードウェアのメーカーであり、2013年にエンジニアのハワード・ホアン氏によって設立され、2022年には上海STAR市場に上場した。同社はこれを「中国初の3Dビジョン専門銘柄」として売り出している。 同社は当初、民生用電子機器や研究用途向けの深度カメラの販売で収益を上げていたが、その後、現在「物理AIの『目』と『脳』の構築」と呼ぶ分野へと事業転換を図った。これは、ロボットのアクチュエータと、それを制御するAIモデルの間に位置するセンシングおよび知覚ハードウェアを指す業界用語である。 2年ごとに開催され、日本の物流・自動化サプライチェーン全般から出展者が集まる東京の「Logis-Tech」展示会は、Orbbecにとって、倉庫用ロボットの購入発注を行うバイヤーに対し、この事業転換を直接アピールするためのプラットフォームとなっている。
1つのチップを中核に据えたカメラシリーズ、多様なロボットに搭載
Logis-Techの目玉ハードウェアは、OrbbecのGemini 330シリーズステレオビジョンカメラだ。同社の独自開発の深度エンジンチップを中核に据えたこのシリーズには、新たにGemini 335LgおよびGemini 305gのバリエーションが加わった。 またOrbbecは、デジタルライトプロセッシング(DLP)投影技術を採用した3Dカメラ「Nova S1」も展示しました。これは、姿勢推定や組立検査といった高精度な計測作業向けのもので、工場部品によく見られる反射性の高い表面やテクスチャの乏しい表面では、低コストのステレオカメラでは処理が困難なタスクに対応します。
単一の深度エンジンチップを開発し、それを多様な形状のカメラに搭載して出荷するというビジネス上の論理は、
その利点は明白です。これにより、Orbbecはアプリケーションごとに新たなセンシングスタックを開発する代わりに、シリコン開発コストを複数の製品階層に分散させることができます。 倉庫用ロボットを開発するインテグレーターにとっては、これは、同じロボット上で異なる作業用に選定されたカメラ間で一貫した知覚ソフトウェアインターフェースが実現されることを意味します。これにより、互換性のないソフトウェアスタックを持つ複数のベンダーから深度センサーを調達する場合に比べ、統合エンジニアリングコストを削減できます。ロボットトレーニングデータにおける「鶏と卵」の問題の解決
この展示会でのより異色な発表は、Orbbecのロボットを必要としないデータ収集ハードウェアプラットフォームでした。これは、EGO、UMI、WristCamなどの名称で販売されているウェアラブルおよびハンドヘルドツールのセットに加え、ハブコンポーネントで構成されており、実際のロボットアームではなく、人間の手による操作のデモンストレーションをキャプチャするために設計されています。 その売り込みは明快だ。ロボットに物体の把持、配置、操作を学習させるには、通常、物理的なロボットを何千回も繰り返し動作させてトレーニングデータを生成する必要がある(これは時間がかかり、ロボットハードウェアがすでに存在している必要がある)。あるいは、シミュレーションデータを手作業でラベリングする必要があるが、これではシミュレーションと現実の間にギャップが生じ、そのギャップを確実に埋めることは困難であることが証明されている。
実際のタスクを実行する人間のデモンストレーターの手の動き、力、視点を捕捉するウェアラブルな装置があれば、ロボット開発者は、ロボットアームが1本も製造または購入される前にトレーニングデータを生成でき、ハードウェアの準備が整うのを待つことなく、ハードウェア開発と並行してデータの生成を継続できる。 そのデータがロボットの異なる運動学に正確に転送できるかどうか――これは模倣学習の文献でよく知られた問題であり、「エンボディメント・ギャップ」とも呼ばれる――は、Orbbecのマーケティング資料では完全には解決されていない未解決の技術的課題であり、このプラットフォームを評価する購入者は、単なる売り込み文句を鵜呑みにするのではなく、実際のロボットハードウェアへの転送に成功した証拠を直接求めるべきである。
その顔。2つの実稼働事例こそが真のセールスポイント
新しいハードウェアに加え、Orbbecはこの展示会を利用して、新製品の発表よりもはるかに説得力のある証拠となる、日本における2つの既存顧客導入事例を強調した。それは、日立グループと共同で運用されている小売ソリューションと、日本の大手自動車メーカーのヘルスケア関連事業向けに構築された病院用物流ロボットである。これらの導入事例は、直接言及する価値のある戦略的現実を示している。 日本におけるOrbbecの実際の商業的浸透は、機敏なロボットスタートアップではなく、リスク回避的な大手産業コングロマリットを通じて進んでいる。この顧客プロファイルは、販売サイクルが長くなる傾向があるものの、一度関係を築けば、堅固で守りやすい関係が築かれる。
日立のサプライチェーン内、あるいは既にOrbbecと取引関係にある日本の大手産業系バイヤーの中で、Orbbecの地位を奪おうとする競合の画像認識ハードウェアベンダーにとって、実質的な障壁は主に技術的なものではない。 それは、日本の大手メーカーが生産用部品を承認する前に実施する、複数の部門にまたがる調達および安全検証プロセスを通じて、新しいセンサーサプライヤーを再認定するための切り替えコストである。これこそが、Orbbecが日本で築き上げている「堀」であり、個々のカメラの仕様書とは一線を画し、おそらくそれよりも強固なものだ。
製品ロードマップが示唆するOrbbecの次の顧客像
Orbbecが展示会で挙げた具体的なアプリケーションの組み合わせ――透明物体のピッキング、箱や棚の認識、姿勢推定、組立検査――は、ほとんどの深度カメラがすでにうまく処理している比較的容易な問題ではなく、倉庫や軽工業の自動化において最も解決が困難な知覚課題と密接に重なるものである。 特に透明物や反射物は、ステレオカメラや構造化光カメラにとって長年の弱点であり続けてきた。透明なプラスチック包装やガラス容器は、これらのセンサーが依存する光パターンを散乱させたり透過させたりしてしまうためである。もしOrbbecのNova S1とその
デジタルライトプロセッシング(DLP)アプローチは、その特定の故障モードを大幅に改善するだけでなく、食料品流通、医薬品包装、家電製品のフルフィルメントといった分野において、自動化の導入を密かに妨げてきた問題にも対処しています。これらの分野では、現在も透明または反射性の包装商品が大量に手作業によるピッキングステーションを通過していますが、その理由は、既存のビジョンシステムではそれらを確実に認識できないためです。これは、単に既存のカメラの高速版や低価格版を販売するよりも、商業的に魅力的な賭けである。なぜなら、購入者が積極的に比較検討しているプロジェクトではなく、棚上げにしてきた自動化プロジェクトのカテゴリーをターゲットにしているからである。 透明なパッケージ向けのビジョンガイド型ピッキングプロジェクトをすでに試みて断念した倉庫運営者との商談は、ビジョンシステムがすでに十分に処理している用途について競合するカメラの仕様を評価している運営者との商談とは性質が異なります。Logis-TechにおけるOrbbecの製品プレゼンテーションは、同社が前者の、障壁は高いものの潜在的に高価値なビジネスチャンスを追求していることを示唆しています。
日中間の供給関係を正しく読み解く
日立や国内大手自動車メーカーからの具体的な導入事例に裏打ちされた、Orbbecの主要な日本の物流展示会への出展は、歴史的に国内部品サプライヤーが優位を占めてきた日本の産業オートメーション市場において、中国のロボット部品サプライヤーが設計段階での地位を獲得しつつあるという、より広範な傾向を示すデータポイントでもある。 この変化は、価格のみによるものではなく、深度検知ハードウェアにおける中国の迅速な製品改良サイクルに起因している。この分野では、Orbbecや中国の競合他社が大体1年ごとに新世代のチップを出荷しているのに対し、一部の老舗の日本や欧米のセンサーサプライヤーは対応が遅れている。
現在、既存のサプライヤーから3Dビジョンハードウェアを調達している日本やその他のアジア太平洋地域のメーカーの調達チームにとって、OrbbecのLogis-Techが提起した現実的な課題は
重要なのは、すぐにベンダーを切り替えるかどうかではなく、現在のベンダーの製品刷新サイクルが、Orbbecのような企業が現在毎年出荷している製品の水準に追いついているかどうかという点です。 18ヶ月前には競争力があったと見なされていたパーセプション・スタックも、現在入手可能な製品と比較すると、コスト、解像度、あるいはソフトウェア・ツール面で既に遅れをとっている可能性があります。日立や自動車メーカーの導入事例は、サプライヤーの切り替えに再認定のコストをかける価値があるかどうかを評価する際、購入者が具体的に問い合わせてみるべき前例となります。ロボットを必要としないデータ収集プラットフォームには、インテグレーターだけでなく購入者にとっても注目すべき、もう一つの目立たないシグナルが存在する。 ウェアラブル型データ収集ハードウェアを販売する企業は、暗黙のうちにデータパイプラインも販売しており、多くの商用契約において、生成されたトレーニングデータに対する一定の権利、あるいは自社のモデル改善のために顧客横断的にデータを集約する権利を主張しています。社内のロボットプログラム向けにOrbbecのEGO、 UMI、WristCamといったツールを評価する際は、大規模導入前に契約条件を注意深く精査すべきです。特に、データの所有権、収集されたデモンストレーションデータがOrbbecによって他の顧客や自社のモデル開発に再利用される可能性、そして自社の操作タスクが独自性を持つ性質上、その取り決めが許容できるかどうかについて確認する必要があります。 これはOrbbecに限った批判ではない。ハードウェアがデータ収集装置を兼ねるベンダーであれば、どのベンダーに対しても当然行われるデューデリジェンス上の質問であり、一般的な民生用ハードウェアの条件が産業用データ生成ツールにも適用されると仮定するのではなく、明示的に確認する価値がある。
これらを総合すると、Logis-Techの発表は、同社が個々のセンサーの販売から、他のロボット企業がその上に構築できる、より広範な知覚・データインフラストラクチャ層の販売へと、バリューチェーンの上流へ移行しようとしていることを示している。これは、カメラの仕様だけで競合する場合よりも、長期的に見てより堅実な競争的立場である。カメラの仕様だけで競合する場合、部品価格の低下により利益率が圧迫されがちであり、
市場に参入するメーカーが増えるにつれて。Orbbecが、すでに実績のある単なるセンサー事業にとどまらず、そのより広範なプラットフォーム構想を遂行できるかどうかは、日立や自動車メーカーとの提携事例だけでは部分的にしか答えられない未解決の課題である。ヘッダー画像のクレジット:Orbbec。
本分析は、Orbbecが「Logis-Tech Tokyo 2026」で公表した発表内容および同社が公開している製品仕様に基づいています。本分析は一般的な情報提供のみを目的としており、投資、財務、または法律上の助言を構成するものではありません。











