
Orbbec在2026年东京Logis-Tech展会上首次推出无需机器人的数据采集系统
Orbbec借由Logis-Tech Tokyo展会,推出了新型感知摄像头以及一款可穿戴设备,该设备可采集人类演示者操作机器人的数据,并得到了日立及日本汽车制造商在当地的实时部署支持。

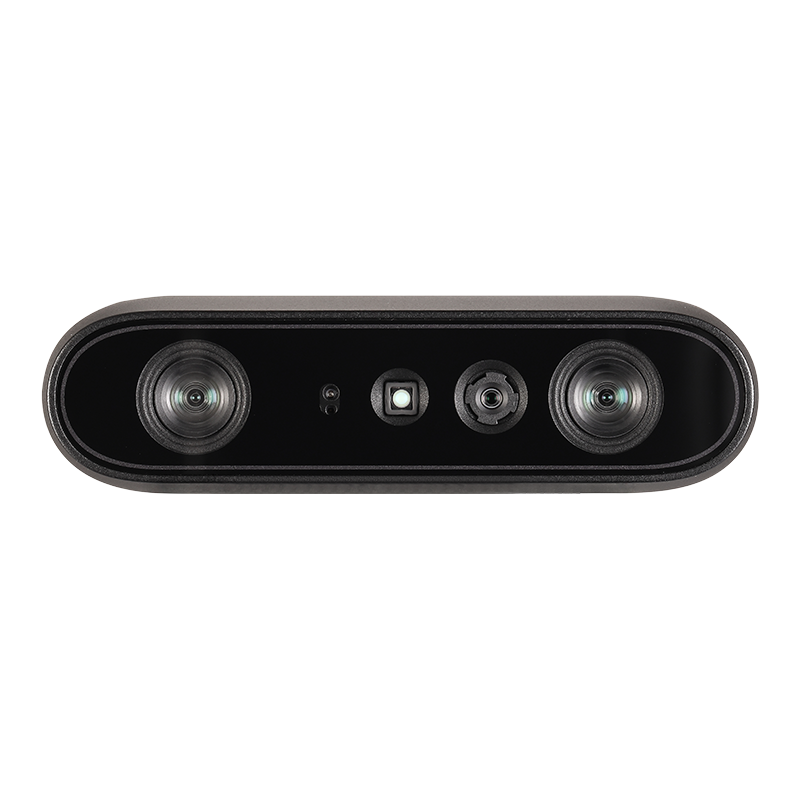
日本东京,2026年9月8日。Orbbec借日本最大物流与物料搬运贸易展“Logis-Tech Tokyo 2026”开幕之机,推出了一款新型深度感应摄像头平台,以及一套无需机器人现场操作即可收集机器人操作数据的硬件系统。 此次发布主要面向仓库和工厂自动化领域的采购商,而非Orbbec早期业务所依托的消费市场或研究市场。
Orbbec是一家总部位于深圳的3D视觉摄像头和感知硬件制造商,由工程师黄浩华于2013年创立,并于2022年在上海科创板上市,该公司将其宣传为中国首家专注于3D视觉的上市公司。 该公司早期通过向消费电子和科研应用领域销售深度摄像头来获取收入,随后转型至其现在所称的“构建物理人工智能的眼睛和大脑”——这是业界对位于机器人执行器与控制它们的人工智能模型之间的感知与认知硬件的简称。 每两年举办一次的东京Logis-Tech展会汇聚了日本物流和自动化供应链各环节的参展商,是Orbbec向负责仓库机器人采购订单的买家直接推介这一战略转型的绝佳平台。
基于单一芯片打造的相机系列,广泛应用于各类机器人
此次Logis-Tech展会的核心硬件是Orbbec的Gemini 330系列立体视觉相机,该系列现已扩展出新的Gemini 335Lg和Gemini 305g型号,均基于该公司专有的深度引擎芯片构建。 Orbbec还展示了其Nova S1——一款采用数字光处理(DLP)投影技术的3D相机,专用于姿态估计和装配检测等高精度测量任务。在这些任务中,低成本的立体视觉相机往往难以应对工厂零部件上常见的反光或低纹理表面。
开发单一深度引擎芯片并将其应用于多种相机外形规格背后的商业逻辑在于
简单来说:这使Orbbec能够将芯片开发成本分摊到多个产品层级,而无需为每种应用单独设计新的传感堆栈。 对于开发仓库机器人的系统集成商而言,这意味着同一台机器人上用于不同任务的摄像头能够采用统一的感知软件接口,相比从多家软件栈不兼容的供应商处采购深度传感器,这能有效降低系统集成工程成本。解决机器人训练数据中的“鸡生蛋还是蛋生鸡”难题
本次展会上更引人注目的是 Orbbec 推出的“无机器人”数据采集硬件平台——这套由可穿戴和手持设备组成的工具套件,以 EGO、UMI 和 WristCam 等名称进行市场推广,并配有一个集线器组件,其设计目的是捕捉人类手部的操作演示,而非实际的机器人手臂。 其核心卖点十分明确:训练机器人抓取、放置和操作物体通常需要两种方式:要么让实体机器人进行数千次重复操作来生成训练数据(这种方式速度慢,且要求机器人硬件已存在);要么对模拟数据进行人工标注(这会在模拟与现实之间产生难以可靠弥合的差距)。
一种可穿戴装置,能在人类演示者执行实际任务时捕捉其手部动作、作用力和视角,这使得机器人开发者无需建造或购买任何机器人手臂即可生成训练数据,并能在硬件开发的同时持续生成数据,而非等待硬件准备就绪。 这些数据能否无缝转换到机器人不同的运动学结构上——这是模仿学习文献中一个众所周知的问题,有时被称为“具身化差距”——目前仍是一个未解决的技术问题,Orbbec的市场宣传材料并未完全解决这一问题。因此,评估该平台的买家应直接要求提供成功转换到真实机器人硬件的证据,而不是仅凭宣传就接受该方案。
其界面。两项实际客户部署才是真正的销售利器
除了新硬件,Orbbec还借此次展会重点展示了两个现有的日本客户部署案例,其说服力远胜于任何新产品发布:一个是与日立集团合作的零售解决方案,另一个是为日本某大型汽车制造商的医疗相关业务打造的医院物流机器人。这两个案例都指明了一个值得直接点名的战略现实。 Orbbec在日本的实际商业影响力主要通过大型、规避风险的工业集团实现,而非灵活的机器人初创企业——这种客户群体虽然往往导致销售周期较长,但一旦建立起合作关系,便能形成持久且稳固的合作关系。
对于试图在日立的供应链内,或任何与Orbbec已有合作关系的日本大型工业采购方中取代Orbbec的竞争对手而言,实际障碍主要并非技术层面的。 真正的障碍在于转换成本——即日本大型制造商在批准零部件投入生产前,需通过多部门采购和安全验证流程,对新的传感器供应商进行重新认证。这正是Orbbec在日本构筑的护城河,它有别于任何单个摄像头的规格表,且可以说比后者更具持久性。
产品路线图透露的Orbbec下一批客户线索
Orbbec在展会上列举的具体应用组合——透明物体拾取、箱体与货架识别、姿态估计以及装配检测——与仓库和轻工业自动化中那些最棘手的未解决感知难题高度吻合,而非大多数深度摄像头已能轻松应对的简单问题。 尤其是透明和反射物体,一直是立体相机和结构光相机的顽固弱点,因为透明塑料包装和玻璃容器会散射或穿透这些传感器所依赖的光图案。如果Orbbec的Nova S1及其
数字光处理技术不仅能显著改善这一特定的故障模式,还解决了长期以来悄然限制自动化在食品杂货分销、药品包装和消费电子产品履约领域应用的问题——这些行业目前仍需通过人工拣货工位处理大量透明或反光包装商品,原因正是现有视觉系统无法可靠地识别这些商品。与单纯推出现有摄像头的更快或更便宜版本相比,这在商业上更具吸引力,因为它瞄准的是买家已搁置的自动化项目类别,而非他们正在积极比较选购的项目。 对于一家曾尝试过但最终放弃了针对透明包装的视觉引导拣选项目的仓库运营商而言,其销售沟通方式与那些正在为视觉系统已能充分处理的应用场景评估竞争性相机规格的客户截然不同;而Orbbec在Logis-Tech展会上对产品的定位表明,该公司正致力于追寻前者——这种阻力更大但潜在价值更高的商机。
正确解读中日供应链关系
Orbbec亮相日本大型物流展会,并获得日立和一家领先的日本汽车制造商的公开推荐,这也印证了中国机器人零部件供应商正逐步赢得日本工业自动化领域设计席位的更广泛趋势——该市场历史上一直更青睐本土零部件供应商。 这一转变并非仅由价格因素驱动,更大程度上源于中国在深度感知硬件领域更快的迭代周期——Orbbec及其国内竞争对手大致每年都会推出新一代芯片,而部分传统日本及西方传感器供应商的更新速度则相对较慢。
对于目前仍从既有供应商处采购3D视觉硬件的日本及其他亚太地区制造商的采购团队而言,Orbbec的Logis-Tech所引发的实际问题是
关键不在于是否要立即更换供应商,而在于其当前供应商的产品更新周期能否跟上Orbbec这类公司目前的年度交付节奏。 十八个月前还颇具竞争力的感知系统,如今在成本、分辨率或软件工具方面可能已落后于当前可用的产品;日立和汽车制造商的案例为买家提供了具体的先例,供其在评估更换供应商是否值得承担重新认证成本时作为参考。在无需机器人的数据采集平台中,还有第二个较为隐蔽的信号值得向买家(而非仅系统集成商)特别指出。 任何销售可穿戴数据采集硬件的公司,实际上也在隐含地销售数据处理管道;在许多商业协议中,这些公司还会主张对生成的训练数据拥有部分权益,或拥有跨客户汇总这些数据以改进自身模型的权利。对于正在评估Orbbec的EGO、 UMI以及WristCam等工具用于内部机器人项目时,在进行大规模部署前应仔细阅读商业条款,特别是关于数据所有权、Orbbec能否将捕获的演示数据用于其他客户或其自身模型开发,以及鉴于企业自身操作任务的专有性质,此类安排是否可接受等关键条款。 这并非针对Orbbec的独特批评;对于任何硬件兼具数据采集功能的供应商而言,这都是标准的尽职调查问题,值得明确询问,而非假设标准消费级硬件条款适用于工业级数据生成工具。
综合来看,Logis-Tech 的公告描述了一家正试图在价值链上实现升级的公司:从销售单个传感器,转向销售更广泛的感知与数据基础设施层,供其他机器人公司在此基础上进行开发。与单纯在摄像头规格上竞争相比,这种长期竞争地位更具防御性——因为在后者中,元器件定价往往会压缩利润率,导致
随着越来越多的制造商进入市场,这一趋势将愈发明显。Orbbec能否实现这一更宏大的平台愿景——而非仅仅局限于其已经证明过实力的传感器业务——仍是一个悬而未决的问题,而日立及汽车制造商的案例仅能部分解答这一疑问。封面图片来源:Orbbec。
本分析基于Orbbec在Logis-Tech Tokyo 2026大会上的公开声明及该公司发布的产品规格。本文仅供一般信息参考,不构成投资、财务或法律建议。











