
ヒューマノイド、KinetIQ Ascendフレームワークを用いて両手作業の信頼性を99%達成と主張
ロンドンを拠点とするロボット企業「Humanoid」は、強化学習アプローチ「KinetIQ Ascend」を発表した。同社によれば、この技術により、両手操作の成功率が78%から99%に向上し、かつ人間のデモンストレーション速度よりも速い動作が可能になるという。
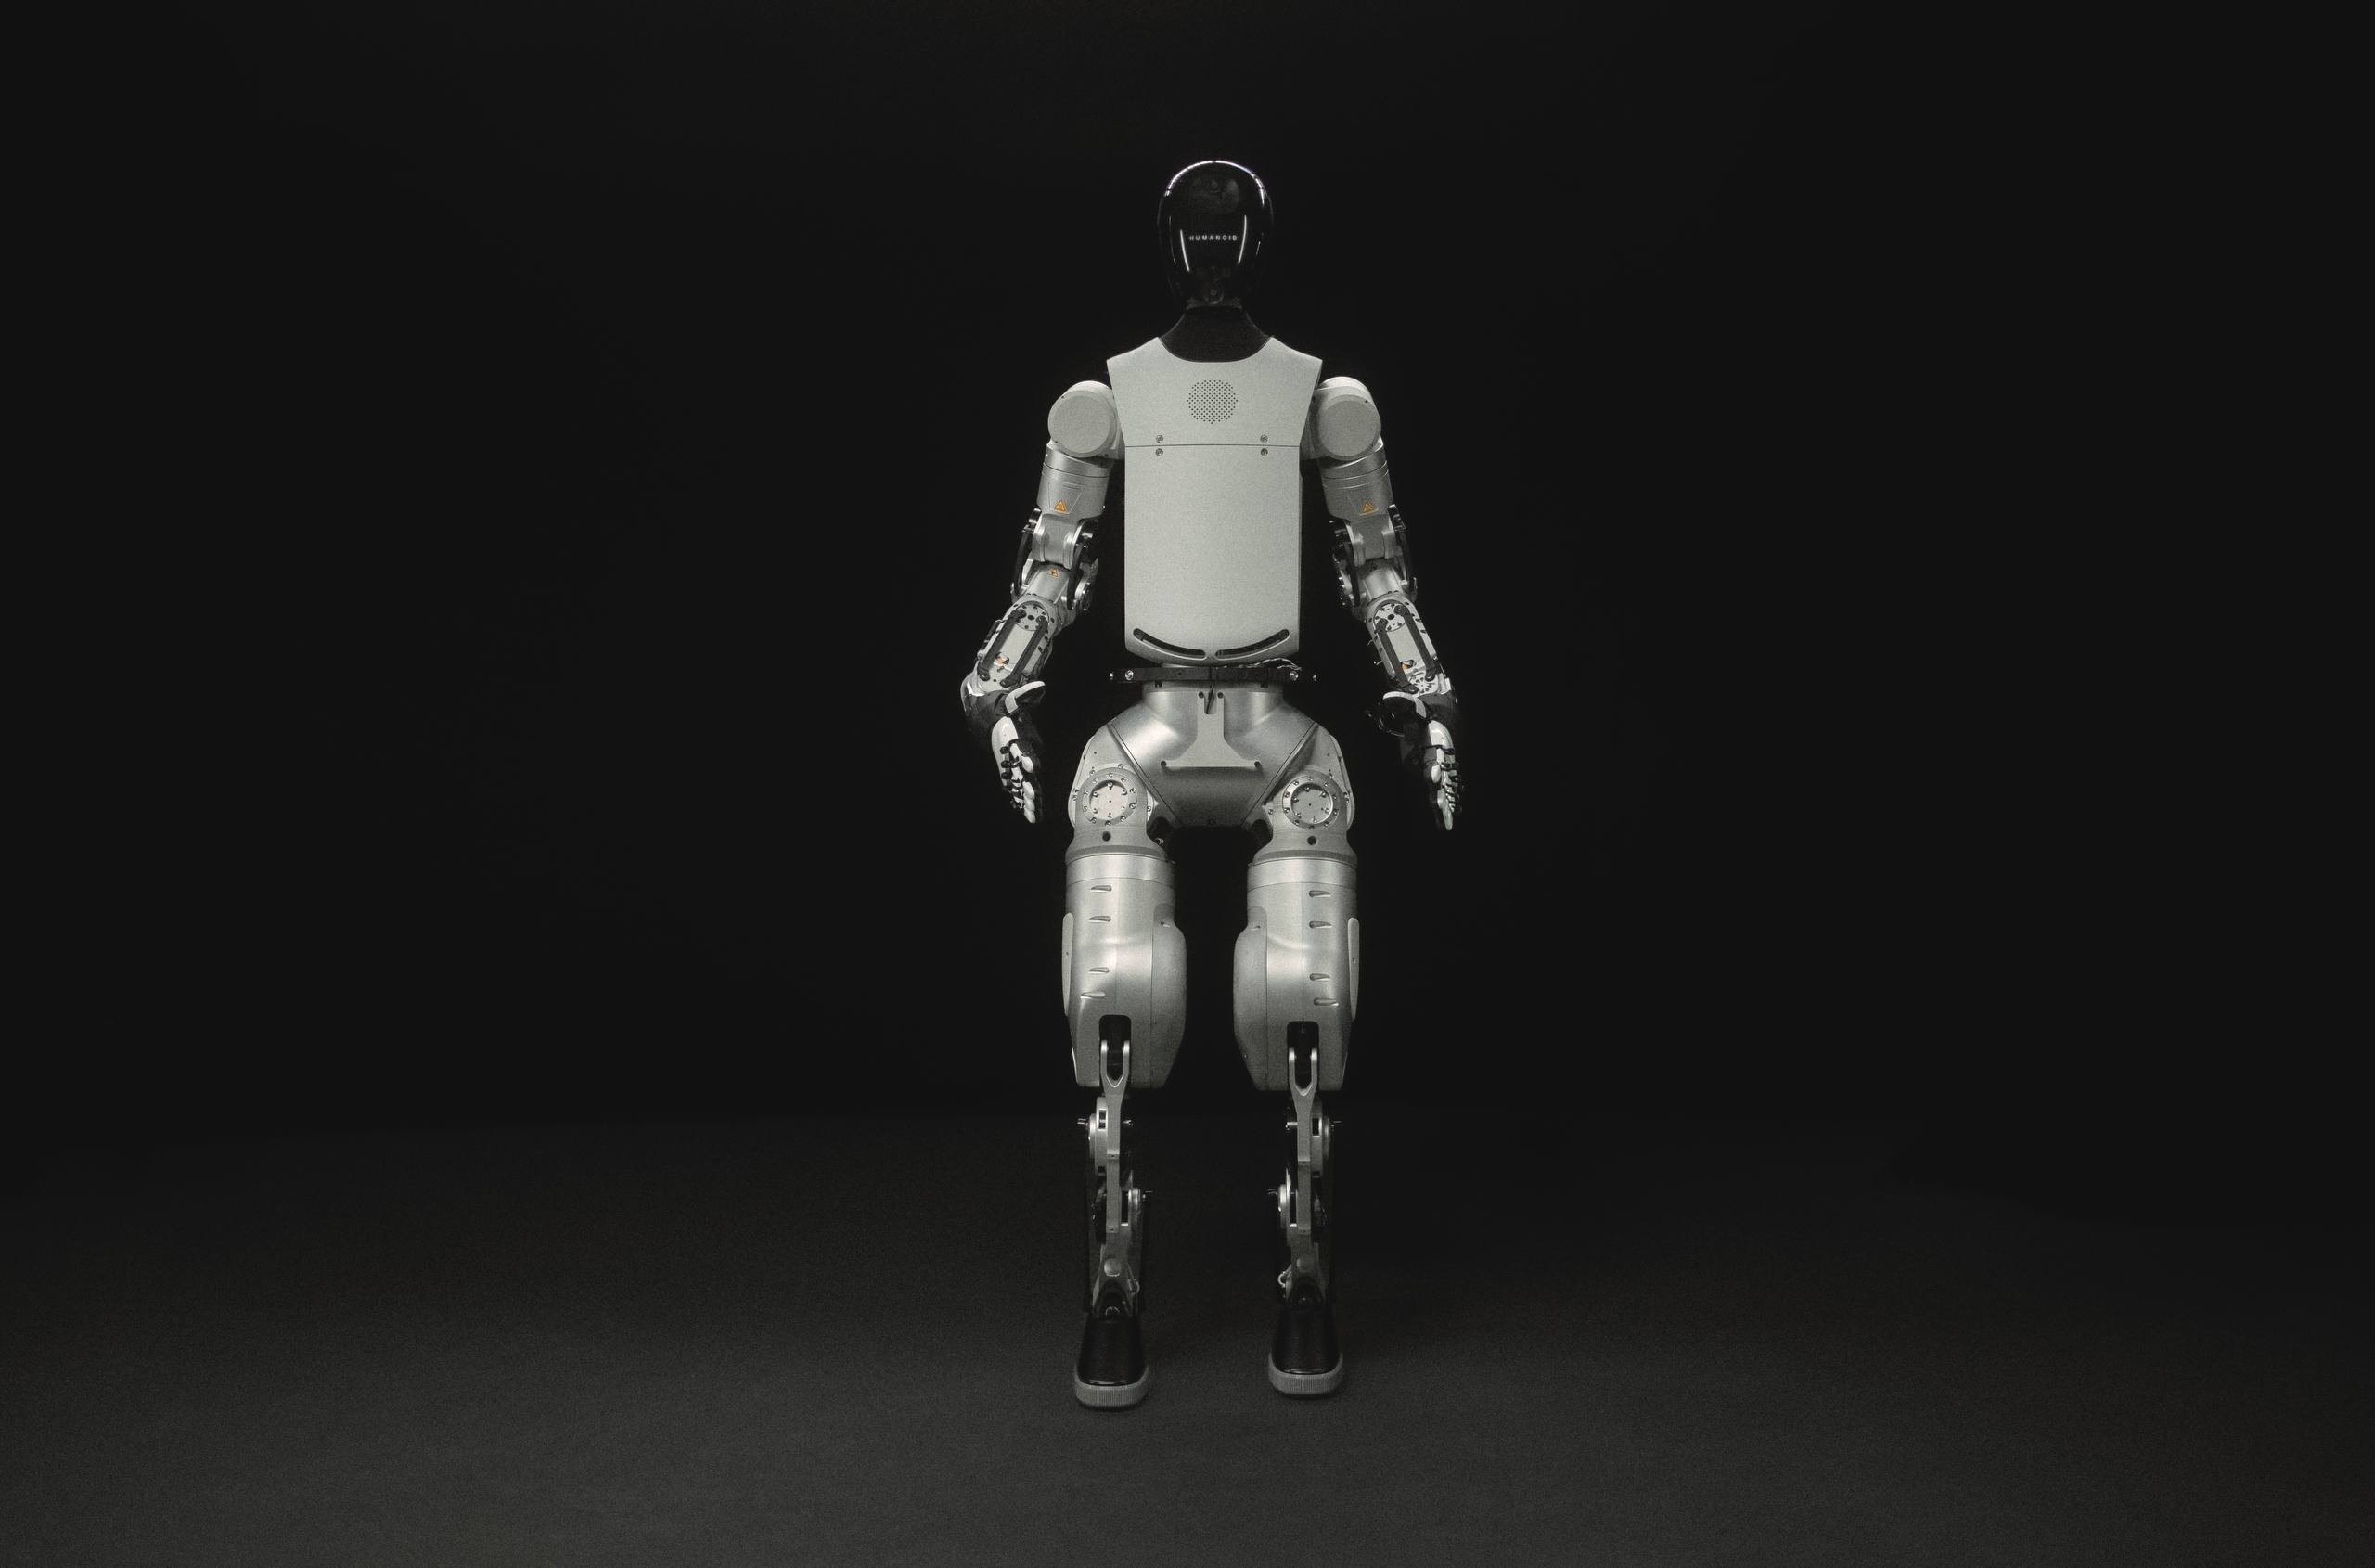
ロンドンを拠点とするロボット企業Humanoidは、物理AIにおける最も解決困難な課題の一つである「ロボットに、産業レベルの速度で、ほぼ完璧な信頼性をもって複雑な両手作業を行わせる」ことを解決すると主張する、新たな強化学習フレームワークを発表した。 同社は、99.9%の操作信頼度を目標とする実世界向け強化学習手法「KinetIQ Ascend」を発表し、これを大規模言語モデルで見られた飛躍に匹敵するスケーリングの画期的な進歩であると説明した。
信頼性のギャップを埋める
2024年に設立され、現在ロンドン、ボストン、バンクーバー、サンディエゴの各オフィスで250名以上のエンジニアを擁するHumanoidは、5月に発表されたボッシュおよびシェフラーとの生産提携に続き、大規模な産業展開に向けて準備を進めてきた。 ヒューマノイド型ロボット(HMND)にとっての核心的な課題は、印象的な実験室でのデモンストレーションと、工場現場の容赦ない信頼性要件との間のギャップを埋めることだった。
同社の技術報告書によると、KinetIQ Ascendは、しばしば性能の頭打ちに直面する純粋な模倣学習から、高度に最適化された強化学習パイプラインへと移行することで、この課題に対処している。同社が発表した結果では、いくつかのベンチマークタスクにおいて劇的な改善が見られた。 鋼製のベアリングリングを扱う機械への供給タスクにおいて、このシステムは、モデルの初期化に使用された人間のデモンストレーションの1.5倍の速度で動作しながら、スループットを42%向上させた。 雑然としたトート箱のピッキングおよび引き渡しタスクでは、スループットが85%増加し、成功率は80%から98%へと跳ね上がった。
最も顕著な成果が見られたのは、複雑な両手によるトート箱持ち上げ作業で、スループットは2倍以上に増加し、成功率は78%から99%へと上昇した。これは、わずか数日間のトレーニングで達成された、失敗件数の約20分の1への削減に相当する。
「Capability Factory」
最高技術責任者(CTO)のジャレッド・キャノンは、この開発を構造的な転換と位置づけた
業界にとって。キャノン氏は、ヒューマノイドロボットの分野はもはや「規模」の問題になりつつあると述べ、この新しいフレームワークを一連の特注のエンジニアリングソリューションではなく、「能力ファクトリー」であると説明した。同社は、強化学習(RL)アプローチには明確なスケーリング傾向が見られ、未見の物体に対しても良好な汎化性能を発揮するため、産業顧客が求める100%の信頼性に向けた確かな道筋を提供すると主張している。ロボット工学市場全体にとって、KinetIQ Ascendの成果は、強化学習が適切にスケールアップされ、現実世界の物理法則に根ざしていれば、これまでロボットによる操作を悩ませてきた脆弱性を克服できるという主張に説得力を与えるものである。 Humanoidのような企業が、Boschなどのパートナーとのパイロットプログラムから本格的な量産展開へと移行するにつれ、こうした高信頼性のスキルを迅速に学習・検証する能力が、ハードウェアプロバイダー間の主要な差別化要因となるだろう。
出典
· The Robot Report、2026年7月5日:ヒューマノイド、KinetIQ Ascend強化学習アプローチを発表。https://www.therobotreport.com/humanoid-announces-kinetiq-ascend-reinforcement-learning-approach/
・ ヒューマノイド技術レポート:KinetIQ Ascend。https://thehumanoid.ai/technology/kinetiq-ascend/












