
휴머노이드, KinetIQ Ascend 프레임워크를 통해 양손 작업 신뢰도 99% 달성
런던에 본사를 둔 로봇 기업 휴머노이드(Humanoid)는 ‘키네틱 어센드(KinetIQ Ascend)’를 선보였다. 이 회사는 이 강화 학습 기법을 통해 양손 조작 성공률을 78%에서 99%로 끌어올리는 동시에, 인간의 시연 속도보다 빠르게 작동할 수 있다고 주장한다.
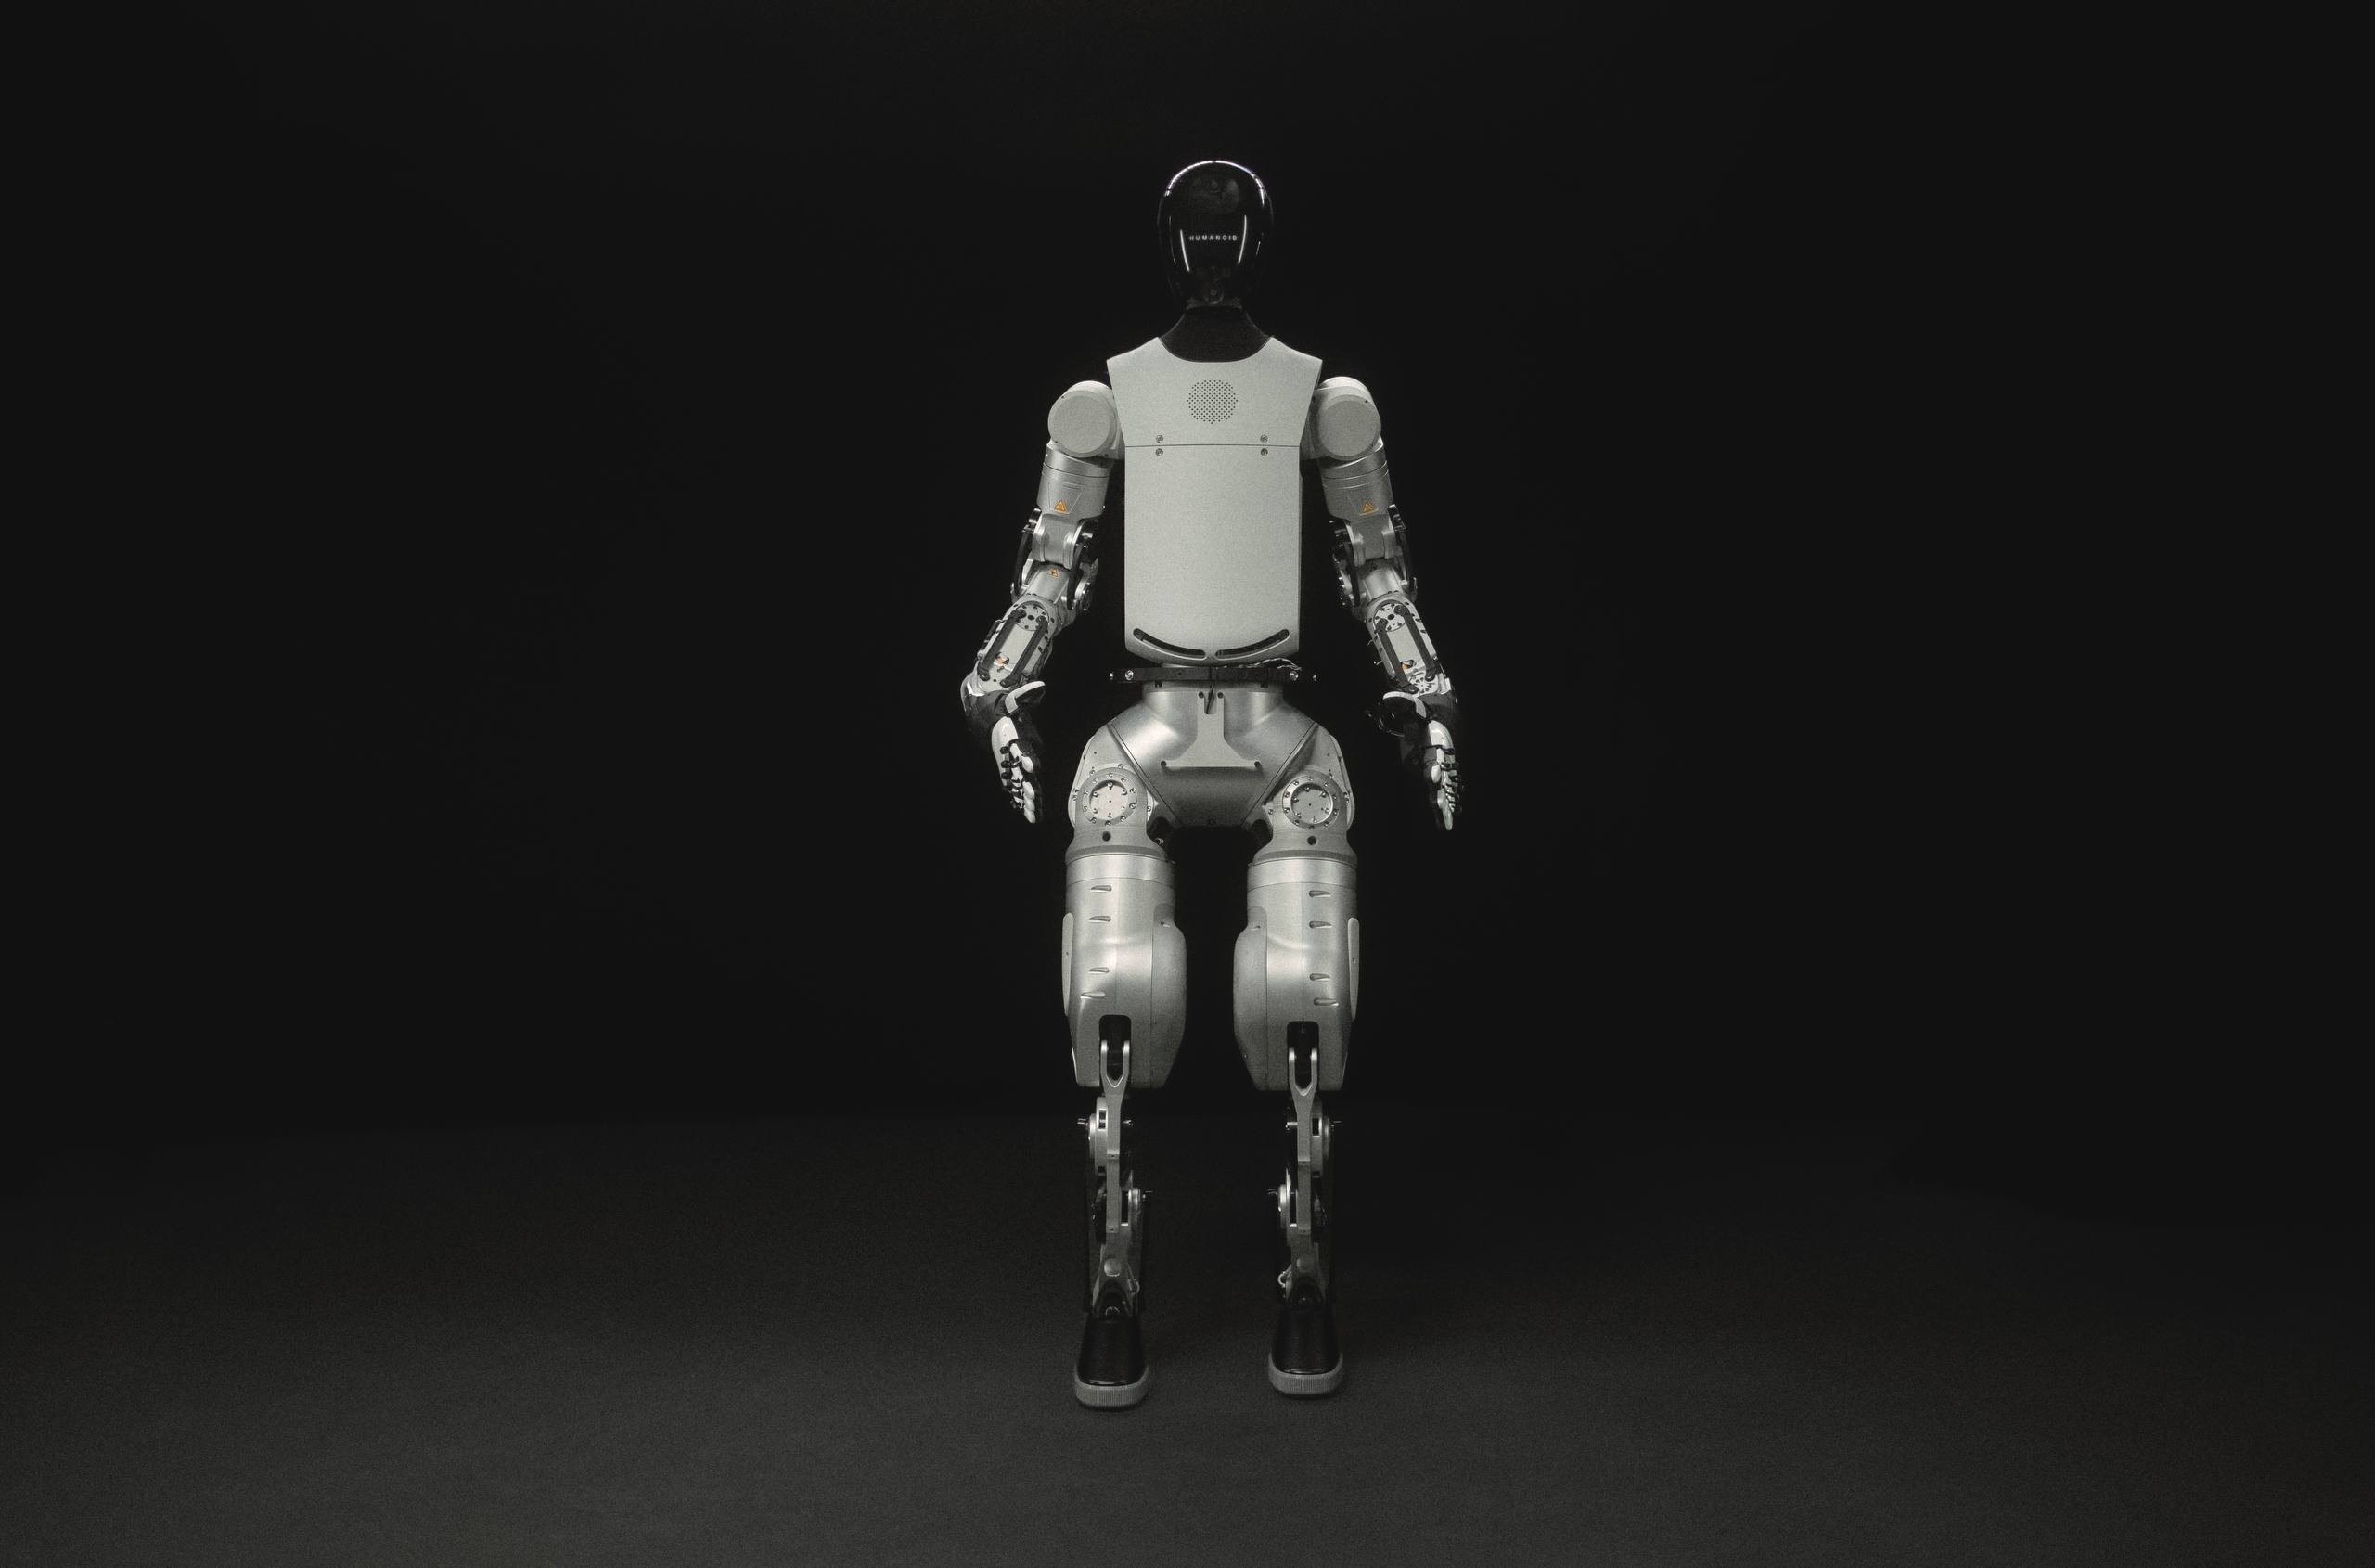
런던에 본사를 둔 로봇 기업 휴머노이드(Humanoid)는 물리적 AI 분야에서 가장 해결하기 까다로운 문제 중 하나인, 로봇이 산업용 속도로 거의 완벽한 신뢰성을 바탕으로 복잡한 양손 작업을 수행하도록 하는 문제를 해결한다고 주장하는 새로운 강화 학습 프레임워크를 선보였다. 이 회사는 99.9%의 조작 신뢰도를 목표로 하는 실세계 강화 학습(RL) 방법인 ‘KinetIQ Ascend’를 발표하며, 이를 대규모 언어 모델에서 보였던 도약과 유사한 확장성 분야의 획기적인 발전이라고 설명했다.
신뢰성 격차 해소
2024년에 설립되어 현재 런던, 보스턴, 밴쿠버, 샌디에이고 사무소에 250명 이상의 엔지니어를 고용하고 있는 휴머노이드는 지난 5월 보쉬(Bosch) 및 셰플러(Schaeffler)와 생산 파트너십을 발표한 이후, 대규모 산업 현장 배포를 향해 나아가고 있다. 휴머노이드(HMND) 로봇의 핵심 과제는 인상적인 실험실 시연과 공장 현장의 엄격한 신뢰성 요구 사항 사이의 격차를 해소하는 것이었습니다.
이 회사의 기술 보고서에 따르면, KinetIQ Ascend는 종종 성능 한계에 부딪히는 순수 모방 학습에서 벗어나 고도로 최적화된 강화 학습 파이프라인으로 전환함으로써 이 문제를 해결합니다. 회사가 발표한 결과에 따르면 여러 벤치마크 과제에서 극적인 개선이 나타났습니다. 강철 베어링 링을 취급하는 기계 공급 작업에서, 이 시스템은 모델 초기화(seeding)에 사용된 인간 시연의 1.5배 속도로 작동하면서도 처리량을 42% 증가시켰다. 물건이 어수선하게 쌓인 토트 상자 집기 및 인계 작업에서는 처리량이 85% 증가했으며, 성공률은 80%에서 98%로 급등했다.
가장 큰 성과는 복잡한 양손 토트 들어 올리기 작업에서 나타났는데, 처리량이 두 배 이상 증가했고 성공률은 78%에서 99%로 상승했다. 이는 단 며칠간의 훈련만으로 실패 발생 건수를 약 20분의 1 수준으로 줄인 것을 의미한다.
Capability Factory
최고기술책임자(CTO) 자라드 캐넌은 이번 개발을 구조적 전환으로 규정했다.
업계 차원에서 볼 때, 휴머노이드 로봇 개발은 이제 규모의 문제가 되고 있다고 캐논은 말하며, 새로운 프레임워크를 일련의 맞춤형 엔지니어링 솔루션이 아닌 ‘역량 공장’으로 묘사했다. 이 회사는 강화 학습(RL) 접근 방식이 명확한 확장성을 보이며, 이전에 본 적 없는 물체에도 잘 일반화되어 산업 고객들이 요구하는 100% 신뢰성을 달성할 수 있는 신뢰할 만한 길을 제시한다고 주장한다.더 넓은 로봇 시장 차원에서 볼 때, KinetIQ Ascend의 성과는 강화 학습이 적절히 확장되고 실제 물리 법칙에 기반을 둘 경우, 역사적으로 로봇 조작을 괴롭혀 온 취약성을 극복할 수 있다는 주장에 힘을 실어준다. 휴머노이드(Humanoid)와 같은 기업들이 시범 프로그램을 넘어 보쉬(Bosch)와 같은 파트너사와의 본격적인 양산 단계로 넘어감에 따라, 이러한 고신뢰성 기술을 신속하게 훈련하고 검증할 수 있는 능력은 하드웨어 공급업체 간의 주요 차별화 요소가 될 것으로 보인다.
출처
· The Robot Report, 2026년 7월 5일: 휴머노이드, KinetIQ Ascend 강화 학습 접근 방식 발표. https://www.therobotreport.com/humanoid-announces-kinetiq-ascend-reinforcement-learning-approach/
· 휴머노이드 기술 보고서: KinetIQ Ascend. https://thehumanoid.ai/technology/kinetiq-ascend/












