
注目すべき技術的影響:安全アーキテクチャと物流分野への導入
オートメーション、ロボティクス、フィジカル・インテリジェンス(ARPI)分野における今週は、研究室から工場現場へと移行しつつある2つの大きな技術的変化が特徴となっています。まず、NVIDIAが「Halos for Robotics」を発表したことで、業界初のフルスタック安全アーキテクチャが導入され、安全な人間とロボットの協働における重大なボトルネックが解消されました。 次に、BMWがスパルタンバーグ工場でヒューマノイドロボット「Figure 03」を導入したことは、単純な部品の積み込みから複雑な物流シーケンスへの移行を意味し、実世界の産業環境における「ビジョン・言語・アクション(VLA)」モデルの成熟を実証するものです。
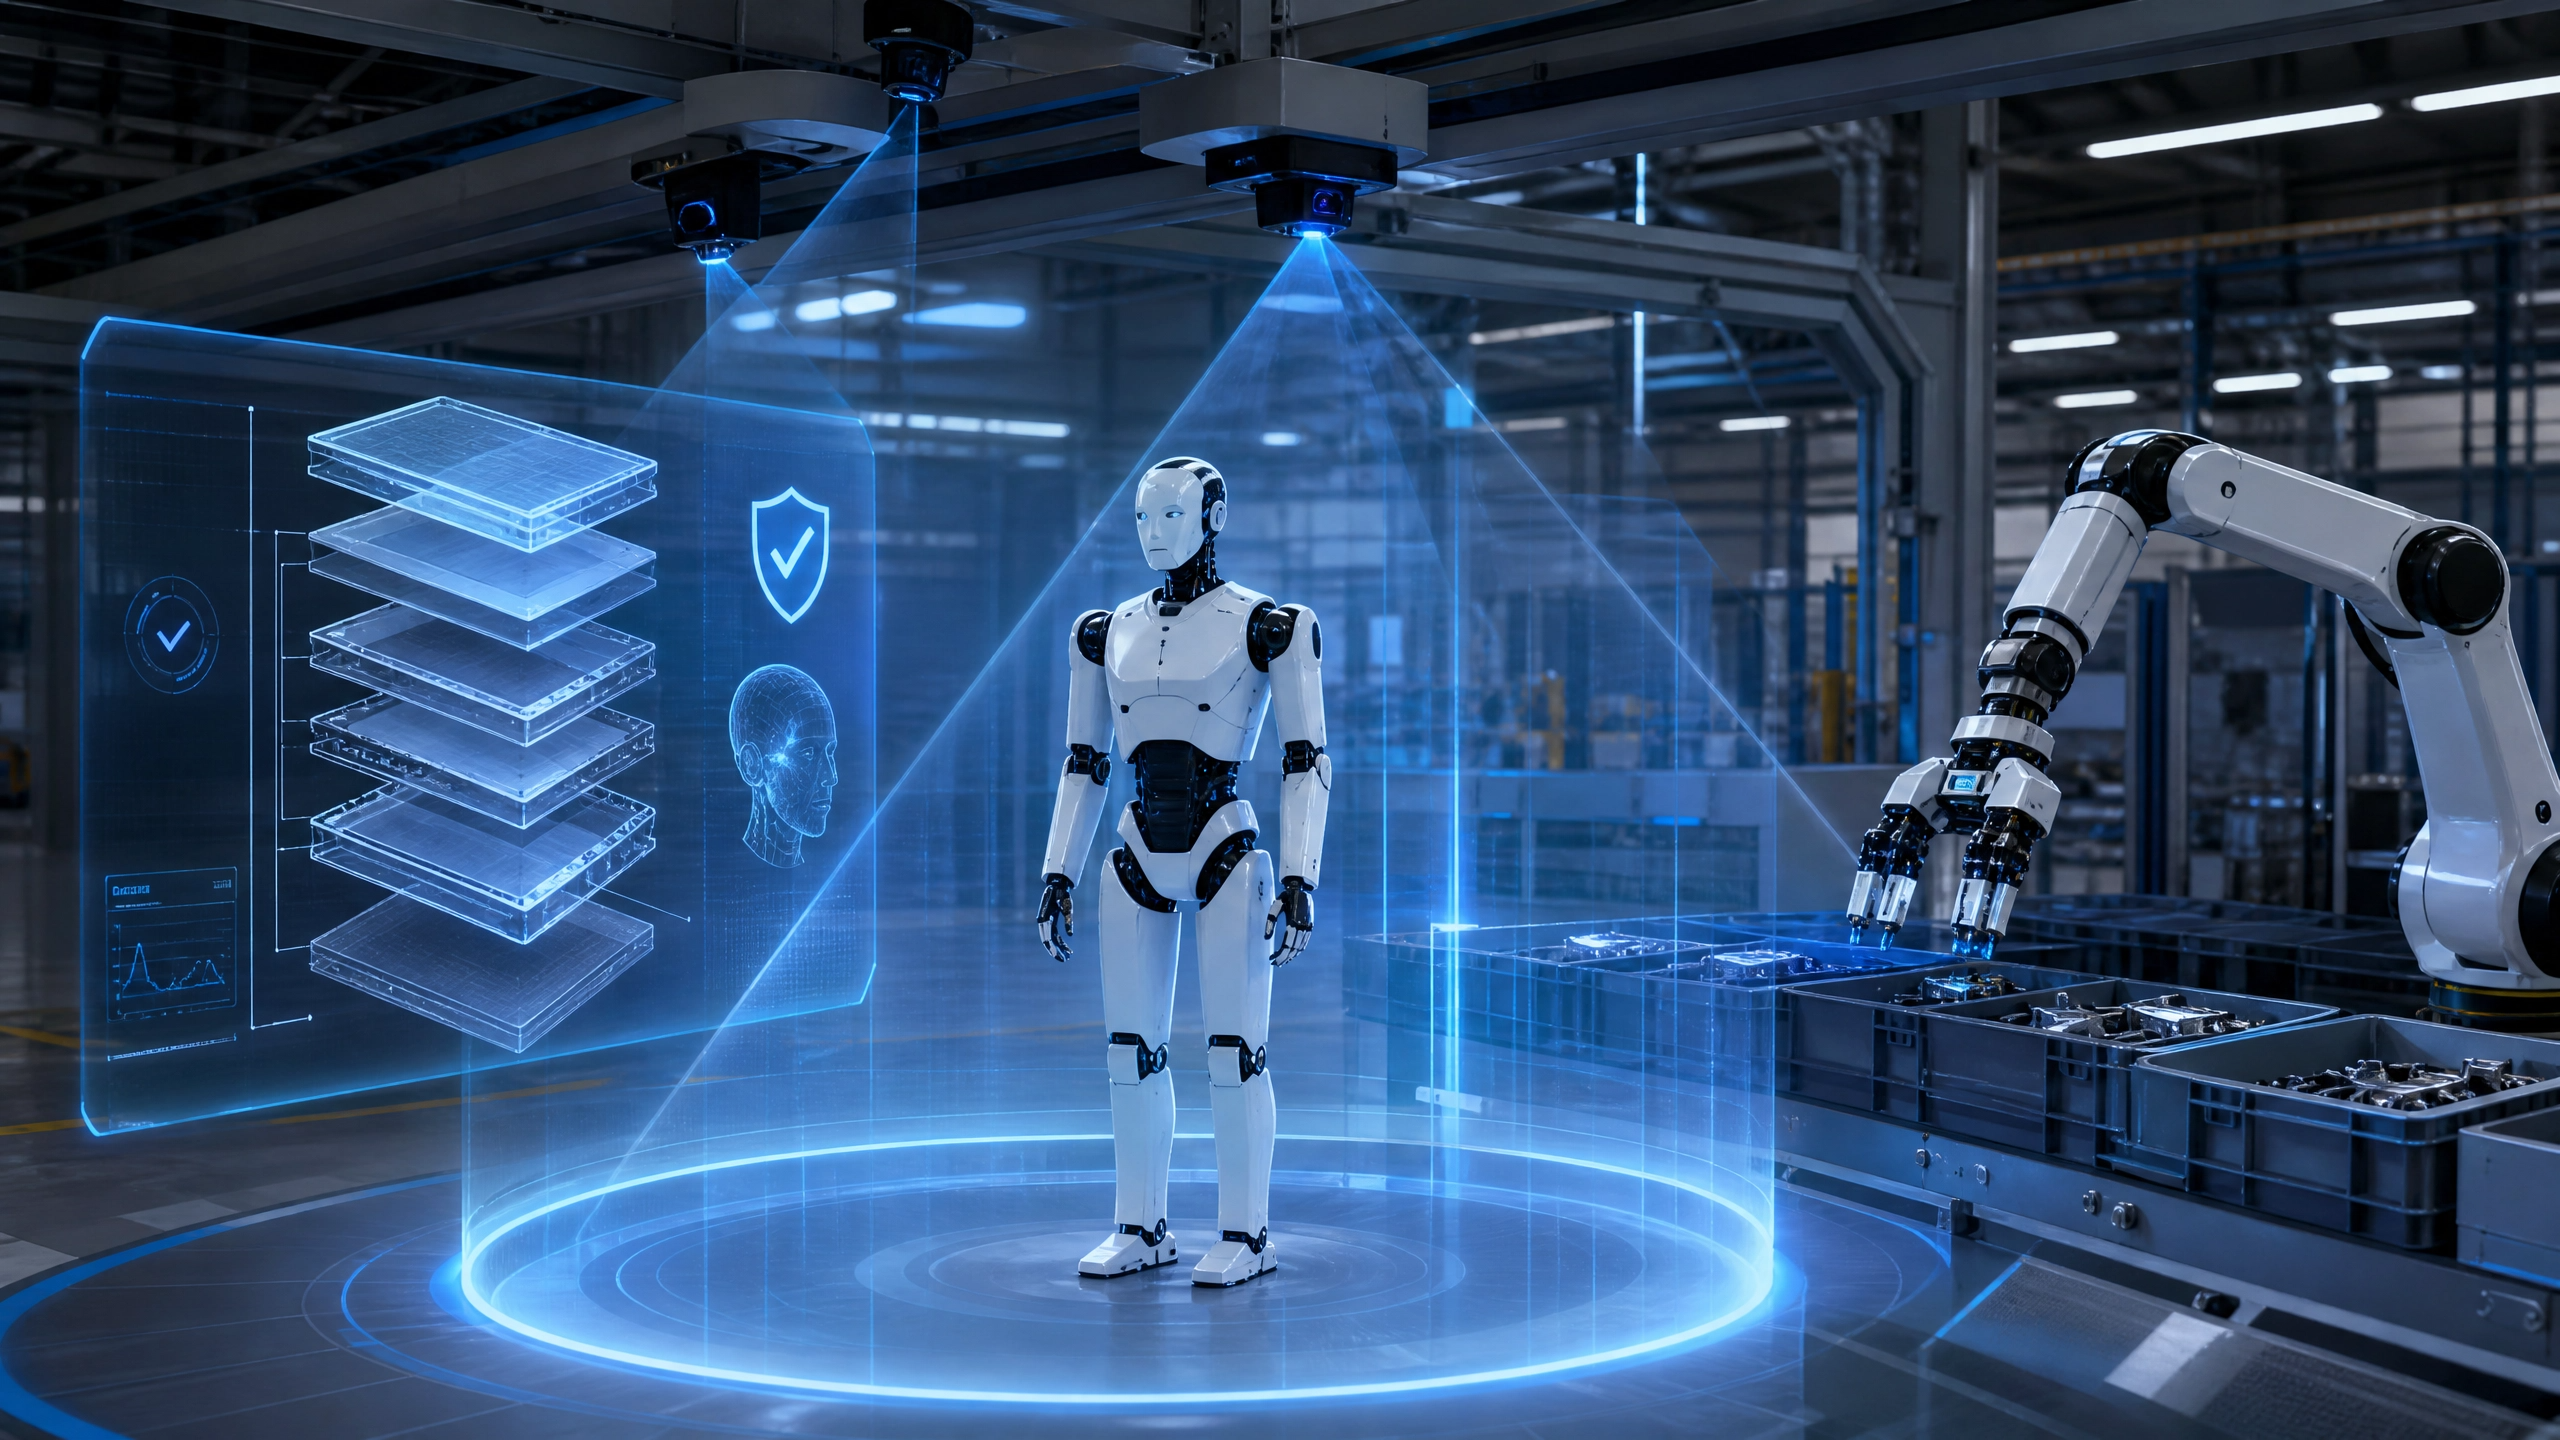
安全面のボトルネック:ロボティクス向けNVIDIA Halos
ヒューマノイドロボットや自律移動ロボット(AMR)が、囲いから抜け出し、人間の作業員と共存する非構造化環境へと進出するにつれ、従来の安全対策ではもはや不十分となっています。物理AIの普及における最大の制約は、知能ではなく、機能安全認証でした。[1]
この課題に対処するため、NVIDIAは、物理AI向けの業界初となるフルスタックかつ包括的な安全システム「Halos for Robotics」を発表しました。18,000エンジニアリング年以上にわたる自動運転車(AV)の安全開発の知見を基盤とするHalosは、AIコンピューティングと安全機能を単一のプラットフォームに統合しています。[1]
このアーキテクチャは3つの主要な層で構成されています。基盤となるのは、産業用グレードのAI演算モジュール「NVIDIA IGX Thor」と「NVIDIA Holoscan Sensor Bridge(HSB)」です。 IGX Thorは、メインの演算ドメインから物理的に隔離された、IEC 61508 SIL 3対応の専用「Safety Island」を備えており、22,000を超える安全メカニズムによって診断カバレッジを確保しています。 [1] この基盤の上に構築された「Halos OS」は、IGX Thor上で動作する安全ソフトウェアスタックであり、安全アプリケーションの開発用「Halos Core」や、外部の作業現場カメラを利用してロボットの挙動を動的に制御する「Outside-In Safety Blueprint」などのブループリントが含まれています。 [1] 第3の層は、NVIDIA Halos AI Systems Inspection Labです。これはANAB認定プログラムであり、パートナー企業がIEC 61508やISO 13849といった厳格な規格に基づく第三者認証の準備を支援するものです。[2]
ヒューマノイドロボット「Digit」のメーカーであるAgility Roboticsは、IGX ThorとHalos Coreを自社の独自の安全な人間検知システムに組み込んだ最初の企業です。Digitは現在、Amazon、GXO、Schaeffler、およびトヨタ・モーター・マニュファクチャリング・カナダで商用展開されています。このパートナーシップは、業界における重要な転換点を示しています。
その場しのぎの独自安全対策から、共有され、国際的に認められ、規格に準拠した基盤へと移行すること。[2]実験室でのデモから物流シーケンスへ:BMWの図03
安全アーキテクチャが成熟する一方で、ヒューマノイドロボットの物理的な能力も同時に進化し、より複雑で動的な作業に対応できるようになってきている。BMWグループは、ボディショップでの「Figure 02」ロボットを用いた11か月にわたるパイロット試験を経て、現在、サウスカロライナ州のスパルタンバーグ工場に次世代モデル「Figure 03」を導入している。[3]
Figure 02のパイロット運用では、溶接用の板金部品を挿入するという高度に構造化された作業において、ヒューマノイドロボットの実用性が実証された。 1,250時間以上の稼働時間において、このロボットは月曜日から金曜日まで10時間シフトで稼働し、9万個以上の部品を処理しました。目標サイクルタイムは1ロットあたり84秒、人的介入ゼロを目標としていました。[4]
Figure 03の新たな導入は、複雑さの面で大きな飛躍を意味する。Figure 03は、物流シーケンス業務に割り当てられている。納入された部品は、仕分けされていない状態で大型コンテナに入れて到着する。 ロボットはこれらの部品を取り出し、車両組立に必要な正確な順序でシーケンス用トロリーに仕分ける必要があります。この「ジャスト・イン・シーケンス」方式のアプリケーションには、高度な知覚能力、器用さ、およびリアルタイムの意思決定が求められ、単純な反復動作から、動的でフローベースのマテリアルハンドリングへと進化しています。[3]
これを実現するため、図03ではいくつかの重要なハードウェアのアップグレードが導入されている。このロボットは、多様で仕分けされていない部品を扱うために、触覚センサーと掌面カメラを備えた改良型ハンドを搭載している。再設計された手首部の電子機器では、配電盤と動的配線が排除され、各手首モーターコントローラーがメインコンピュータと直接通信できるようになった。これにより、図02のパイロット運用で特定された主要な故障要因が解消された。 ワイヤレス充電
可用性が向上し、音声機能により音声によるコミュニケーションが可能になる。[3] [4]NVIDIA Halosのような標準化された安全アーキテクチャの普及や、図03に示すような複雑なシーケンス処理を行うロボットの導入成功は、ヒューマノイドロボット工学における「見せ物」の時代の終焉を告げている。焦点は、ヒューマノイドが歩行や把持ができることを証明することから、既存の産業ワークフローの中で、大規模かつ安全、確実、かつ経済的に稼働できることを証明することへと、決定的に移行した。
主要参考文献
1. NVIDIA Halos for Roboticsの内幕:フィジカルAIのためのフルスタック機能安全システム。NVIDIAテクニカルブログ。2026年6月22日。
2. NVIDIA、物理AI向け業界初のフルスタック安全システム「Halos for Robotics」を発表。NVIDIA Newsroom。2026年6月22日。
3. BMWグループ、スパルタンバーグでの「Figure 03」プロジェクトにより、生産現場におけるフィジカルAIの活用を推進。BMW Group PressClub Global。2026年6月25日。
4. BMW、スパルタンバーグの物流業務にヒューマノイド「Figure 03」を導入。Humanoid.guide。2026年6月27日。
本記事に掲載されている情報は、あくまで参考情報であり、金融や投資に関する助言を構成するものではありません。ロボット工学およびAI分野は変動が激しく、市場状況は急速に変化する可能性があります。RobotAIGeekは、本コンテンツに基づいて行われた投資判断について一切の責任を負いません。












