
ヒューマノイドロボットのさまざまな種類を解説
ヒューマノイドロボットは、単一の調達カテゴリーではありません。本ガイドでは、移動性、操作性、施設の再設計、安全性、統合性、および購入者のデューデリジェンスという観点から、据え置き型の上半身システム、車輪付きハイブリッド型、二足歩行の産業用ヒューマノイド、そして最先端の全身型プラットフォームを分類しています。
購入者は、まず「どのモデルが最も人間らしく見えるか」と問うべきではありません。より適切な問いは、「その業務において、どの物理クラスがいちばん運用上の複雑さが少ないか」ということです。 既存の倉庫内を歩行するロボット、車輪付きベースに乗せられた胴体、そして固定式の上半身システムは、いずれもヒューマノイドと表現されるかもしれないが、購入者にとっては、これらそれぞれが全く異なる統合、安全性、稼働率、および保守上の問題をもたらすことになる。
公式記録には、ヒューマノイドロボットの各クラスについて、比較可能な価格系列や市場規模のデータセットはまだ提供されていません。したがって、購入者は、他から借用した推定値ではなく、観察可能な運用要件に基づいて構築された分類方法を必要としています。
バリエーションの概要
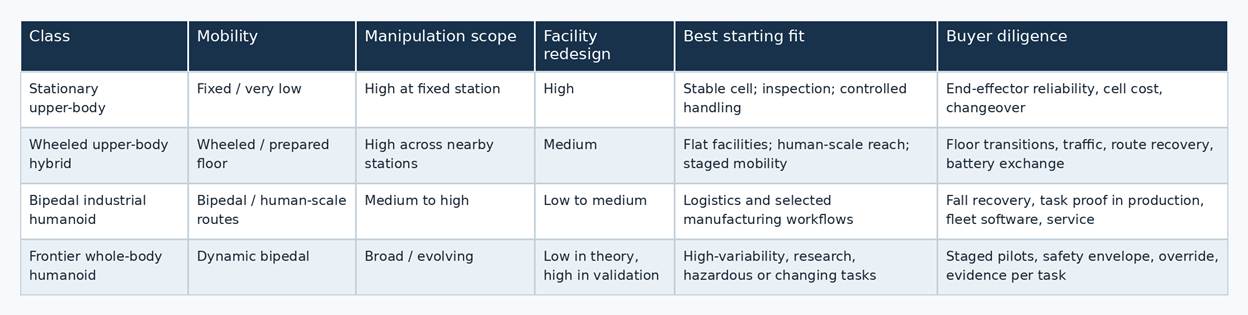
最初の分類は、固定式上半身ヒューマノイドである。人間のような胴体、腕、手、およびセンサスタックを備えているが、ワークセル、台座、またはその他の制御された位置に固定されたままである。 その利点は、最も困難な移動問題、すなわち背が高く重い機械を共有環境内で安全に移動させるという課題を排除しつつ、操作と知覚に設計リソースを集中させられる点にある。このクラスは、作業をロボットの元へ持ち込むことができる反復的なハンドリング、検査、訓練、または研究タスクに適している。一方、専用の搬送システムなしにロボットが複数のステーションを移動しなければならない場合には、適していない。
2つ目の分類は、車輪付き上半身ハイブリッド型である。上半身は人間並みのリーチとツール操作能力を維持しつつ、車輪付きベースが整備された床面での移動性を提供する。Apptronik社の「Apollo」は、この設計ロジックの重要な公式な実例である。 同社によれば、「Apollo」は二足歩行型ヒューマノイド、車輪上で動作する胴体、あるいは固定された場所に設置された胴体として構成可能である。このモジュール性により、本ロボットは、まず操作機能を試験し、施設の状況に応じて移動機能を追加したいと考える購入者にとって有用な基準となる。
3つ目のカテゴリーは、
二足歩行の産業用ヒューマノイド。その最大の特徴は外観ではなく、人間の作業員が働く空間内を移動しながら、限られた範囲の資材運搬や物流業務を遂行できる点にある。 Agility Robotics社は、Digitを「すでに人が働いている現場での使用を想定した二足歩行ヒューマノイド」と説明しており、メーカー公表の積載容量は35ポンド、バッテリー駆動時間は4時間、Arcクラウドプラットフォームを通じた統合が可能であるとしている。 Boston Dynamicsは、Atlasを企業の資材運搬向けに位置付けており、同社のロボットは身長1.9メートル、56自由度、瞬間積載量50キログラム、持続積載量30キログラムであると述べている。これらは同社による開示情報であり、独立したベンチマークではない。4つ目のカテゴリーは、フロンティア型全身ヒューマノイドである。このカテゴリーでは、動的バランス、広範囲な可動域、巧みな操作性、およびタスクを横断した学習能力が重視される。 研究プラットフォームや将来の汎用システムとして価値がある可能性はあるが、購入を検討する側は、単一の反復可能なワークフローではなく、多くのエッジケースにわたる挙動を検証する必要があるため、導入の正当性を立証するのはより困難である。 自由度が高いことは、機械的な可能性の指標ではあっても、商用化の準備が整っていることの証明ではありません。これには、安全制御、保守性、ソフトウェア統合、およびタスクの実証が併せて必要となります。
これら4つの分類は、購入者向けの分類体系であり、公式な業界標準ではありません。国際ロボット連盟(IFR)は、国際標準化機構(ISO)の定義を用いて、自動制御され、再プログラム可能で、3軸以上でプログラミング可能な多目的マニピュレーターである産業用ロボットと、人や設備のために有用なタスクを実行するサービスロボットとを区別しています。 この区別は、「ヒューマノイド」という言葉単体よりも調達チームにとって有用である。なぜなら、これにより評価がタスクや運用状況へと回帰するよう促されるからである。
各バリエーションの違い
主な違いは移動に伴うリスクです。固定型システムの移動範囲は最も狭く、物理的な立ち入り禁止区域の設定も最も単純です。車輪付きハイブリッド型はより広い範囲をカバーできますが、床の状態、旋回スペース、スロープ、敷居、交通ルールに依存します。 二足歩行システムは人間規模の経路やステーションを利用できますが、バランス、転倒、回復、および空間の共有に関する課題が加わります。全身型システムは実行可能なタスクの範囲をさらに広げますが、移動、リーチ、接触、知覚が相互に作用するため、より多くの連鎖的な故障モードも生じます。
2つ目の差別化要因は、購入者がどの程度の施設再設計に資金を投じるかという点です。固定式システムには通常、専用に設計されたセルが必要です。車輪付きハイブリッドシステムには、移動可能な経路と、作業面への一貫したアクセスが必要です。人間規模のワークステーション、カート、棚、工具を経済的に再構築できない場合、二足歩行システムが魅力的となります。 とはいえ、「既存の環境に適合する」からといって、「統合が一切不要」という意味ではありません。Digit社のArcプラットフォームや、Atlasが製造・倉庫システムとの連携を明言していることからも、ソフトウェア層が依然として購入決定の一要素であることがわかります。
3つ目の差別化要因は、積載量と稼働時間です。購入者は、瞬間的な能力と持続的な能力、および運搬能力とアーム先端での実用的な操作能力を区別する必要があります。Boston Dynamicsは、Atlasについて瞬間的な数値と持続的な数値の両方を公表しています。Agilityは、Digitの積載量とバッテリー持続時間を公表しています。 Apptronik社は、Apolloの公称揚力能力と交換式バッテリー方式を公表している。これらは候補リストを絞り込む上で有用な情報だが、各社が異なる試験条件や開示範囲を説明しているため、これらを組み合わせてランキング表を作成すべきではない。
4つ目の差別化要因は
安全アーキテクチャ。人の近くで稼働するヒューマノイドには、単に「人工知能を搭載している」という主張だけでは不十分です。明確に定義された動作範囲、センシング機能、安全な停止動作、復旧手順、トレーニング、そして提案されたワークフローが評価済みであることを示す証拠が必要です。Apptronik社は、Apolloの力制御アーキテクチャが、人の周囲での稼働をサポートするものだと説明しています。 欧州連合(EU)の機械規制は、より広範な指針を示している。欧州市場に投入される機械は、健康および安全に関する基本要件を満たさなければならない。同規制では、自律走行機械、コネクテッド機器、および安全機能に学習技術を用いる人工知能について明示的に規定している。この規制は2027年1月20日から適用される。各バリエーションの使用場面
作業内容は重要であるが、作業場所が安定している場合は、固定式の上半身システムを選択します。例としては、検査、制御されたピック・アンド・プレース、固定式組立支援、あるいは移動性よりも再現性が重視される研究環境などが挙げられます。 購入者は、デューデリジェンスの予算を、エンドエフェクタの信頼性、実際の照明条件下での知覚能力、切り替え時間、およびセル設計のコストに充てるべきである。
施設が概ね平坦で、作業が近隣の複数のステーションにおいて人間のようなリーチを必要とする場合は、車輪付きハイブリッド型を選択してください。このクラスは、固定型自動化と完全な二足歩行型モビリティとの間の合理的な橋渡しとなる可能性があります。購入者は、出入り口、床面の段差、交通との相互作用、バッテリー交換、および経路が塞がれた場合の復旧についてテストを行う必要があります。 車輪式ベースは転倒リスクを低減する可能性があるが、安全ゾーンの設定やワークフローの統合が不要になるわけではない。
価値提案が、すでに人が作業している空間への立ち入りに依存する場合は、二足歩行型産業用ヒューマノイドを選択してください。物流、流通、および特定の製造業務は、作業目標が反復的な取り扱い作業に限定できるため、最も明確な導入の起点となります。
購入者は、空の部屋での一般的なデモンストレーションではなく、実際の生産環境下でのタスクレベルのデモンストレーションを求めるべきです。また、サプライヤーがロボット単体、管理されたロボット群、あるいはサービスやソフトウェアを含む完全なワークフローのいずれを提供しているかについても確認する必要があります。組織が、技術的な不確実性を許容できるほどの研究用途、危険環境、あるいは変動性の大きい要件を抱えている場合は、最先端の全身型システムを選択すべきである。 このクラスは、環境の再設計コストが異常に高い場合や、タスクの適用範囲がまだ解明途上にある場合に合理的な選択肢となり得ます。専用の機械ですでに実行可能な、安定的で大量生産型のプロセスにおいては、合理的なデフォルトの選択肢ではありません。調達計画には、段階的なパイロット運用、明確な中止基準、人間によるオーバーライド手順、およびすべての新規タスクに対する実証計画を含める必要があります。
ロボットが施設に搬入される前に、地理的要因によってクラスの決定が変更される可能性がある。2026年7月28日、米国連邦通信委員会(FCC)は、公式な規制措置を通じて、海外製の高度なロボット機器を「対象リスト(Covered List)」に追加した。 この通知は製品のランク付けではありませんが、ネットワーク接続型移動ロボットが、国によって異なる市場参入や機器認可の制約に直面する可能性があることを直接的に示唆するものです。したがって、購入者は、積載能力や移動性能に加え、原産国、無線機器、ネットワークアーキテクチャ、ソフトウェアの更新、および輸入要件についても精査する必要があります。
新たなサブカテゴリー
最初に台頭しつつあるサブカテゴリーは、モジュラー型ヒューマノイドである。アポロ社が掲げる「二足歩行、車輪駆動、固定型」の構成間を自在に切り替えられる能力は、購入者がまず最も単純で実用的なアーキテクチャから始め、実績が蓄積されるにつれて移動機能を追加していくという調達経路を示している。 その商業的メリットは、1台のロボットが自動的にすべてを行うことにあるのではない。購入者が、人間のような操作の価値を検証しつつ、すぐに完全なリスクを負うことなく
二足歩行による操作。2つ目は、フリート統合型産業用ヒューマノイドである。 DigitにはArcが、AtlasにはOrbitと製造・倉庫システムへの接続機能が搭載されている。これは、ロボットを取り巻くオペレーティングシステムによって、クラスの境界がますます明確に定義されつつあることを示唆している。購入者は、機械的なプラットフォームと同様に、タスクの割り当て、モニタリング、データの所有権、サイバーセキュリティ、リモートサポート、バッテリー管理、およびソフトウェア更新ポリシーについても慎重に比較検討すべきである。
3つ目は、コンプライアンスによって定義されるヒューマノイドです。欧州連合(EU)の機械指令や米国連邦通信委員会(FCC)の措置は、市場参入が技術的分類の一部になりつつあることを示しています。 ロボットの分類は、もはや脚、車輪、手、積載量だけで決まるものではない。そこには、その機械が接続、認可、監視、保守されるための法規制上の条件も含まれる。
まず、必要な作業に到達できる最小限の移動能力を持つクラスから始め、施設の再設計や労働者の危険への曝露を回避できる場合にのみ、追加の移動能力や安全上の負担を正当化できるとして、上位のクラスへと移行すべきである。 ほとんどの購入者にとって、採用されるヒューマノイドは、デモンストレーションで最も汎用性の高いロボットではないだろう。採用されるのは、その物理的な形態、ソフトウェアの統合、証拠資料、および規制上の道筋が、ある特定の反復可能な運用上の課題と合致するクラスである。それこそが、本シリーズで後述する導入、価格設定、およびサプライヤー比較のための適切な基盤となる。
免責事項
本記事は、RobotAIGeek により、情報提供および教育目的のみを目的として公開されています。本記事は、調達に関する助言、技術的助言、安全に関する助言、法的助言、投資助言、あるいはいかなる製品、システム、セキュリティの購入、仕様決定、導入を推奨するものではありません。国際規格への言及(その名称、版番号、策定段階、発行日、および
適用範囲の記述は、あくまで一般的な指針として提供されるものであり、情報の締め切り日時点で最新のものとして記載されていますが、規格の開発段階が進むにつれて変更される可能性があります。また、これらは規格そのものを熟読することや、有資格機関による適合性評価に代わるものではありません。 ある機能を対象とした公表済みの規格が存在しないことは、その機械が安全でないことを示すものではなく、また、公表済みの規格が存在しても、その機械がそれに適合していることを示すものでもありません。 本記事では、この資産クラスに関する市場規模、販売台数の予測、市場シェア、価格については、公式な情報源が公表していないため、意図的に言及していません。読者の皆様は、他の場所でこうした数値を見かけた場合でも、相応の注意を払って扱う必要があります。 財務数値は、ある発行体自身の規制当局への提出書類から引用されたものであり、当該提出書類で使用されている通貨、期間、および報告範囲で記載されています。通貨間の換算は行われておらず、RobotAIGeek による独立した監査も受けていません。また、これらの数値は、他の企業や資産クラスではなく、当該発行体のみに関して公式なものです。 当該提出書類で言及されている証券の募集は、情報の締め切り日時点で完了しておらず、本記事のいかなる内容も、その結果に関する評価、あるいはいかなる証券に関する募集、勧誘、または推奨として解釈されるべきではありません。当該提出書類に記載されている競合他社に関する記述は、発行体自身の声明であり、言及されている企業による開示ではありません。 本資料で提示される分析フレームワークは、統計的検定、安全性評価、製品評価、あるいは将来のパフォーマンス予測ではなく、保証証拠の入手可能性に関する判断である。読者は、購入の決定を行う前に、自らデューデリジェンスを実施し、独立した専門家の助言を得るべきである。情報締切日:2026年8月10日。











