
Ein Überblick über die verschiedenen Klassen humanoider Roboter
Humanoide Roboter bilden keine einheitliche Beschaffungskategorie. In diesem Leitfaden werden stationäre Oberkörpersysteme, Hybridmodelle auf Rädern, zweibeinige Industrie-Humanoide und innovative Ganzkörperplattformen anhand der Kriterien Mobilität, Handhabung, Umgestaltung von Anlagen, Sicherheit, Integration und Sorgfaltspflicht des Käufers voneinander abgegrenzt.
Ein Käufer sollte nicht damit beginnen, zu fragen, welches Modell am menschlichsten aussieht. Die bessere Frage lautet: Welche physikalische Klasse weist für die jeweilige Aufgabe die geringste betriebliche Komplexität auf? Ein Roboter, der durch ein bestehendes Lager läuft, ein Torso, der auf einem Fahrgestell mit Rädern montiert ist, und ein stationäres Oberkörpersystem können zwar alle als humanoid bezeichnet werden, doch stellen sie den Käufer vor sehr unterschiedliche Probleme hinsichtlich Integration, Sicherheit, Betriebsverfügbarkeit und Wartung.
Die offiziellen Daten liefern bislang keine vergleichbare Preisserie oder Datensätze zur Marktgröße für humanoide Roboterklassen. Käufer benötigen daher eine Klassifizierungsmethode, die auf beobachtbaren Betriebsanforderungen basiert und nicht auf übernommenen Schätzungen.
Überblick über die Varianten
Die erste Klasse ist der stationäre Oberkörper-Humanoid. Er verfügt über einen menschenähnlichen Torso, Arme, Hände und eine Sensoreinheit, bleibt jedoch an einer Arbeitszelle, einem Sockel oder einer anderen kontrollierten Position fixiert. Sein Vorteil besteht darin, dass sich die technischen Anstrengungen auf Manipulation und Wahrnehmung konzentrieren, während das schwierigste Problem der Fortbewegung beseitigt wird: die sichere Bewegung einer großen, schweren Maschine durch eine gemeinsam genutzte Umgebung. Diese Klasse eignet sich für sich wiederholende Handhabungs-, Inspektions-, Schulungs- oder Forschungsaufgaben, bei denen die Arbeit zum Roboter gebracht werden kann. Sie ist ungeeignet, wenn der Roboter mehrere Stationen ohne ein speziell entwickeltes Transfersystem abdecken muss.
Die zweite Klasse ist der Hybrid aus Oberkörper und Radfahrwerk. Der Oberkörper behält die auf den Menschen ausgerichtete Reichweite und Werkzeuginteraktion bei, während ein Radfahrwerk für Mobilität auf einem vorbereiteten Boden sorgt. Der „Apollo“ von Apptronik ist ein wichtiges offizielles Beispiel für diese Konstruktionslogik. Das Unternehmen gibt an, dass „Apollo“ als zweibeiniger, gehender Humanoid, als auf Rädern operierender Oberkörper oder als an einem festen Standort montierter Oberkörper konfiguriert werden kann. Diese Modularität macht den Roboter zu einem nützlichen Anhaltspunkt für Käufer, die zunächst die Handhabung testen und die Fortbewegung erst dann hinzufügen möchten, wenn die Gegebenheiten der Einrichtung dies rechtfertigen.
Die dritte Klasse ist die
zweibeiniger industrieller Humanoid. Sein charakteristisches Merkmal ist nicht sein Aussehen, sondern die Fähigkeit, sich in Räumen zu bewegen, die für menschliche Mitarbeiter konzipiert sind, und dabei eine begrenzte Anzahl von Aufgaben im Bereich der Materialhandhabung oder Logistik auszuführen. Agility Robotics beschreibt Digit als einen zweibeinigen Humanoiden, der für Orte konzipiert ist, an denen bereits Menschen arbeiten. Der Hersteller gibt eine Tragkraft von 35 Pfund, eine Akkulaufzeit von vier Stunden sowie die Integration über die Arc-Cloud-Plattform an. Boston Dynamics positioniert Atlas für den Materialtransport in Unternehmen und gibt an, dass sein Roboter eine Höhe von 1,9 Metern, 56 Freiheitsgrade, eine momentane Tragkraft von 50 Kilogramm sowie eine Dauertragkraft von 30 Kilogramm aufweist. Hierbei handelt es sich um Angaben des Unternehmens, nicht um unabhängige Vergleichswerte.Die vierte Klasse umfasst die wegweisenden Ganzkörper-Humanoiden. Bei dieser Klasse stehen dynamisches Gleichgewicht, ein breiter Bewegungsumfang, geschickte Handhabung und aufgabenübergreifendes Lernen im Vordergrund. Er kann als Forschungsplattform oder als zukünftiges Allzwecksystem von Wert sein, doch seine Beschaffung ist schwieriger, da der Käufer das Verhalten in vielen Randfällen und nicht nur in einem wiederholbaren Arbeitsablauf validieren muss. Eine hohe Anzahl an Freiheitsgraden ist ein Indikator für den mechanischen Spielraum, jedoch kein Beweis für die Marktreife; sie muss mit Sicherheitsvorkehrungen, Wartungsfreundlichkeit, Software-Integration und Nachweisen zur Aufgabenausführung einhergehen.
Diese vier Klassen stellen eine Taxonomie für Einkäufer dar, keinen offiziellen Industriestandard. Die International Federation of Robotics verwendet Definitionen der Internationalen Organisation für Normung (ISO), um Industrieroboter – also automatisch gesteuerte, umprogrammierbare Mehrzweckmanipulatoren, die in drei oder mehr Achsen programmierbar sind – von Servicerobotern zu unterscheiden, die nützliche Aufgaben für Menschen oder Geräte ausführen. Diese Unterscheidung ist für ein Beschaffungsteam nützlicher als der Begriff „humanoid“ allein, da sie die Bewertung wieder auf die Aufgabe und den Einsatzkontext ausrichtet.
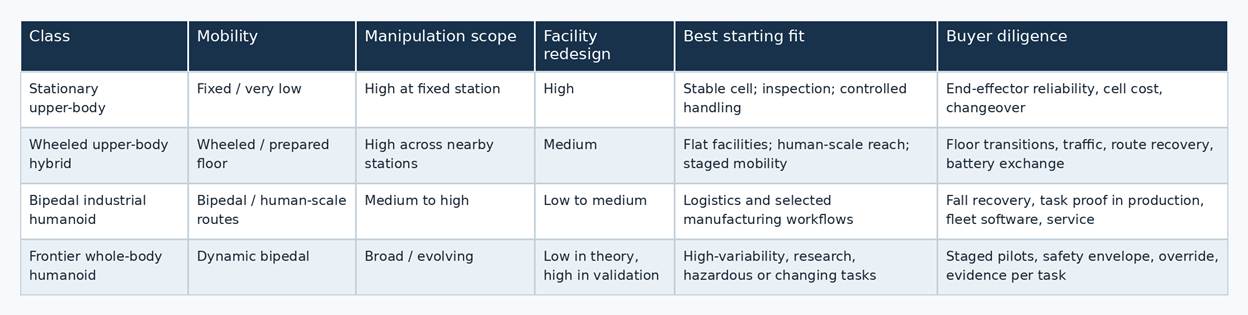
Inwiefern sich die einzelnen Varianten unterscheiden
Das Hauptunterscheidungsmerkmal ist das Fortbewegungsrisiko. Stationäre Systeme weisen den engsten Bewegungsbereich und die einfachste physische Sperrzone auf. Hybridfahrzeuge auf Rädern können größere Entfernungen zurücklegen, sind jedoch von der Bodenbeschaffenheit, dem Wenderadius, Rampen, Schwellen sowie den Verkehrsregeln abhängig. Zweibeinige Systeme können Wege und Stationen in menschlicher Größe nutzen, werfen jedoch Fragen hinsichtlich Gleichgewicht, Stürzen, Wiederherstellung der Stabilität und der gemeinsamen Nutzung des Raums auf. Ganzkörpersysteme erweitern den möglichen Aufgabenbereich noch weiter, verursachen jedoch auch mehr gekoppelte Ausfallmodi, da Bewegung, Reichweite, Kontakt und Wahrnehmung miteinander interagieren.
Das zweite Unterscheidungsmerkmal ist der Umfang der Umgestaltung der Räumlichkeiten, den der Käufer finanzieren wird. Ein stationäres System benötigt in der Regel eine speziell gestaltete Zelle; ein Hybridroboter auf Rädern benötigt befahrbare Routen und einen konsistenten Zugang zu Arbeitsflächen. Ein zweibeiniges System ist dann attraktiv, wenn Arbeitsstationen, Wagen, Regale und Werkzeuge in menschlicher Größe nicht wirtschaftlich umgebaut werden können. Selbst dann bedeutet „passt in die bestehende Umgebung“ nicht gleich „erfordert keine Integration“. Die Arc-Plattform von Digit und die von Atlas angegebenen Anbindungen an Fertigungs- und Lagersysteme zeigen, dass die Softwareebene weiterhin Teil der Kaufentscheidung ist.
Das dritte Unterscheidungsmerkmal sind Nutzlast und Ausdauer. Käufer sollten zwischen Momentan- und Dauerleistung sowie zwischen Tragkraft und der effektiven Handhabungsfähigkeit am Ende eines Arms unterscheiden. Boston Dynamics veröffentlicht sowohl Momentan- als auch Dauerleistungswerte für Atlas. Agility veröffentlicht die Tragkraft und die Akkulaufzeit für Digit. Apptronik veröffentlicht die angegebene Tragkraft von Apollo sowie ein Konzept mit austauschbaren Batterien. Dies sind nützliche Informationen für eine Vorauswahl, sollten jedoch nicht zu einer Rangliste zusammengefasst werden, da die Unternehmen unterschiedliche Testbedingungen und Offenlegungsumfänge beschreiben.
Das vierte Unterscheidungsmerkmal ist
Sicherheitsarchitektur. Ein Humanoid, der in der Nähe von Menschen arbeitet, benötigt mehr als nur den Verweis auf künstliche Intelligenz. Er benötigt einen definierten Betriebsbereich, Sensoren, ein sicheres Stoppverhalten, Wiederherstellungsverfahren, Schulungen sowie den Nachweis, dass der vorgeschlagene Arbeitsablauf geprüft wurde. Apptronik beschreibt die Kraftsteuerungsarchitektur von Apollo als Unterstützung für den Betrieb in der Nähe von Menschen. Die Maschinenrichtlinie der Europäischen Union liefert einen umfassenderen Hinweis: Maschinen, die auf den europäischen Markt gebracht werden, müssen wesentliche Gesundheits- und Sicherheitsanforderungen erfüllen, wobei die Richtlinie ausdrücklich auf autonome mobile Maschinen, vernetzte Geräte und künstliche Intelligenz unter Verwendung von Lernverfahren für Sicherheitsfunktionen eingeht. Sie gilt ab dem 20. Januar 2027.Wann ist welche Variante zu verwenden?
Entscheiden Sie sich für ein stationäres Oberkörpersystem, wenn die Aufgabe wertvoll ist, der Arbeitsort jedoch stabil ist. Beispiele hierfür sind Inspektionen, kontrolliertes „Pick-and-Place“, feste Montageunterstützung oder eine Forschungsumgebung, in der Wiederholbarkeit wichtiger ist als Bewegungsfreiheit. Der Käufer sollte sein Budget für die Due-Diligence-Prüfung auf die Zuverlässigkeit des Endeffektors, die Wahrnehmung unter den tatsächlichen Lichtverhältnissen, die Umrüstzeit und die Kosten für die Auslegung der Zelle verwenden.
Entscheiden Sie sich für ein Hybridmodell auf Rädern, wenn die Anlage überwiegend eben ist und die Arbeit eine menschenähnliche Reichweite an mehreren nahegelegenen Stationen erfordert. Diese Klasse kann eine sinnvolle Brücke zwischen stationärer Automatisierung und vollständiger zweibeiniger Mobilität darstellen. Der Käufer sollte Türdurchgänge, Bodenübergänge, Interaktionen mit dem Verkehr, den Batteriewechsel sowie die Wiederherstellung nach blockierten Wegen testen. Eine Radbasis mag das Sturzrisiko verringern, beseitigt jedoch nicht die Notwendigkeit von Sicherheitszonen und der Integration in Arbeitsabläufe.
Entscheiden Sie sich für einen zweibeinigen industriellen Humanoiden, wenn der Nutzen darin besteht, Räume zu betreten, die bereits für Menschen ausgelegt sind. Logistik, Vertrieb und ausgewählte Fertigungsaufgaben sind die naheliegendsten Ansatzpunkte, da sich das Betriebsziel auf repetitive Handhabungsvorgänge beschränken lässt. Die
Der Käufer sollte eine Demonstration auf Aufgabenebene unter Produktionsbedingungen verlangen, nicht eine allgemeine Demonstration in einem leeren Raum. Er sollte zudem erfragen, ob der Anbieter einen Roboter, eine verwaltete Flotte oder einen kompletten Arbeitsablauf einschließlich Service und Software anbietet.Entscheiden Sie sich für ein innovatives Ganzkörpersystem, wenn das Unternehmen Anforderungen in den Bereichen Forschung, gefährliche Umgebungen oder hohe Variabilität hat, die technische Unsicherheiten rechtfertigen. Diese Klasse kann sinnvoll sein, wenn die Kosten für eine Neugestaltung der Umgebung ungewöhnlich hoch sind oder wenn der Aufgabenbereich noch ermittelt wird. Sie ist nicht die rationale Standardwahl für einen stabilen, hochvolumigen Prozess, den eine dedizierte Maschine bereits ausführen kann. Das Beschaffungskonzept sollte einen stufenweisen Pilotversuch, klare Abbruchkriterien, Verfahren zur manuellen Übersteuerung sowie einen Nachweisplan für jede neue Aufgabe umfassen.
Geografische Faktoren können die Einstufungsentscheidung beeinflussen, noch bevor der Roboter die Anlage erreicht. Am 28. Juli 2026 nahm die US-amerikanische Federal Communications Commission im Rahmen einer offiziellen Regulierungsmaßnahme im Ausland hergestellte fortschrittliche Robotergeräte in ihre „Covered List“ auf. Die Bekanntmachung stellt keine Produktrangliste dar, sondern ist ein direkter Hinweis darauf, dass vernetzte mobile Roboter je nach Land mit unterschiedlichen Beschränkungen hinsichtlich des Marktzugangs und der Gerätezulassung konfrontiert sein können. Käufer sollten daher neben Nutzlast und Mobilität auch Herkunft, Funkausrüstung, Netzwerkarchitektur, Software-Updates und Einfuhrbestimmungen prüfen.
Sich abzeichnende Unterkategorien
Die erste aufkommende Unterkategorie ist der modulare Humanoid. Die von Apollo angegebene Fähigkeit, zwischen zweibeinigen, radgetriebenen und stationären Konfigurationen zu wechseln, veranschaulicht einen Beschaffungsweg, bei dem der Käufer mit der einfachsten brauchbaren Architektur beginnen und die Mobilität nach und nach erweitern kann, sobald sich entsprechende Erkenntnisse ansammeln. Der wirtschaftliche Vorteil besteht nicht darin, dass ein einziger Roboter automatisch alles erledigt. Vielmehr liegt er darin, dass der Käufer den Nutzen menschenähnlicher Handhabungsfähigkeiten testen kann, ohne sich sofort dem vollen Risiko einer
zweibeiniger Betrieb.Der zweite ist der in eine Flotte integrierte industrielle Humanoid. „Digit“ wird mit „Arc“ vorgestellt, während „Atlas“ mit „Orbit“ sowie Anbindungen an Fertigungs- und Lagersysteme präsentiert wird. Dies deutet auf eine Klassengrenze hin, die zunehmend durch das Betriebssystem des jeweiligen Roboters definiert wird. Ein Käufer sollte die Aufgabenvergabe, Überwachung, Datenhoheit, Cybersicherheit, Fernunterstützung, das Batteriemanagement und die Richtlinien für Software-Updates ebenso sorgfältig vergleichen wie die mechanische Plattform.
Die dritte Kategorie ist der durch Compliance-Vorgaben definierte Humanoid. Der Maschinenrichtlinie der Europäischen Union und die Maßnahmen der US-amerikanischen FCC zeigen, dass der Marktzugang zunehmend Teil der technischen Klassifizierung wird. Bei der Klassifizierung eines Roboters geht es nicht mehr nur um Beine, Räder, Hände und Nutzlast. Sie umfasst auch die rechtlichen Rahmenbedingungen, unter denen die Maschine angeschlossen, zugelassen, überwacht und gewartet werden darf.
Beginnen Sie mit der Klasse mit der geringsten Mobilität, die die erforderlichen Arbeiten ausführen kann, und steigen Sie erst dann in eine höhere Klasse auf, wenn die Vermeidung einer Neugestaltung der Anlage oder die Vermeidung von Arbeitsrisiken den zusätzlichen Aufwand für Fortbewegung und Sicherheit rechtfertigt. Für die meisten Käufer wird der erfolgreiche Humanoid nicht der vielseitigste Roboter einer Vorführung sein. Es wird jene Klasse sein, deren physische Form, Software-Integration, Nachweispaket und regulatorischer Weg auf ein wiederkehrendes Betriebsproblem abgestimmt sind. Das ist die richtige Grundlage für den Einsatz, die Preisgestaltung und die Lieferantenvergleiche, die in dieser Serie folgen.
Haftungsausschluss
Dieser Artikel wird von RobotAIGeek ausschließlich zu Informations- und Bildungszwecken veröffentlicht. Er stellt keine Beschaffungsberatung, technische Beratung, Sicherheitsberatung, Rechtsberatung, Anlageberatung oder Empfehlung zum Kauf, zur Spezifizierung oder zum Einsatz eines Produkts, Systems oder einer Sicherheit dar. Verweise auf internationale Normen, einschließlich ihrer Titel, Ausgabenummern, Entwicklungsstadien, Veröffentlichungsdaten und
Die Angaben zum Anwendungsbereich dienen lediglich der allgemeinen Orientierung, entsprechen dem Stand zum Zeitpunkt der Informationserhebung, können sich im Laufe der Entwicklungsphasen der Normen ändern und ersetzen weder die Lektüre der Norm selbst noch die Konformitätsbewertung durch eine zuständige Stelle. Das Fehlen einer veröffentlichten Norm für eine bestimmte Funktion bedeutet nicht, dass eine Maschine unsicher ist, und das Vorhandensein einer veröffentlichten Norm bedeutet nicht, dass eine Maschine dieser Norm entspricht. Dieser Artikel enthält bewusst keine Angaben zur Marktgröße, keine Absatzprognosen, keine Marktanteile und keine Preise für diese Anlageklasse, da keine offizielle Quelle solche Daten veröffentlicht; Leser sollten daher jede einzelne derartige Zahl, auf die sie an anderer Stelle stoßen, mit entsprechender Vorsicht betrachten. Die Finanzkennzahlen stammen aus den eigenen aufsichtsrechtlichen Unterlagen eines Emittenten, sind in der in diesen Unterlagen verwendeten Währung, für die dort angegebenen Zeiträume und den dort festgelegten Berichtsumfang angegeben, wurden nicht zwischen Währungen umgerechnet, wurden nicht unabhängig von RobotAIGeek geprüft und gelten ausschließlich für diesen Emittenten und nicht für andere Unternehmen oder die Anlageklasse. Ein in dieser Meldung genanntes Wertpapierangebot war zum Stichtag der Informationen noch nicht abgeschlossen, und nichts in diesem Text ist als Charakterisierung seines Ergebnisses oder als Angebot, Aufforderung oder Empfehlung in Bezug auf ein Wertpapier zu verstehen. In dieser Meldung enthaltene Charakterisierungen von Wettbewerbern sind eigene Aussagen des Emittenten und stellen keine Offenlegung der beschriebenen Unternehmen dar. Die hier dargestellten analytischen Rahmenkonzepte stellen Einschätzungen hinsichtlich der Verfügbarkeit von Prüfungsnachweisen dar und sind keine statistischen Tests, Sicherheitsbewertungen, Produktbewertungen oder Prognosen zur zukünftigen Wertentwicklung. Leser sollten ihre eigene Sorgfaltsprüfung durchführen und unabhängigen fachlichen Rat einholen, bevor sie eine Kaufentscheidung treffen. Stichtag: 10. August 2026.











