
Lumos Robotics、ロボットの「プラグアンドプレイ」化を推進する「NexCore」を発売
新しいエンボディッドAIプラットフォームにより、ロボットのスキル開発にかかる時間を数週間から数日に短縮し、企業が社内にAIエンジニアリングスタックを構築することなく、ロボットのスキルを作成・導入し、継続的に改善できるよう支援します。
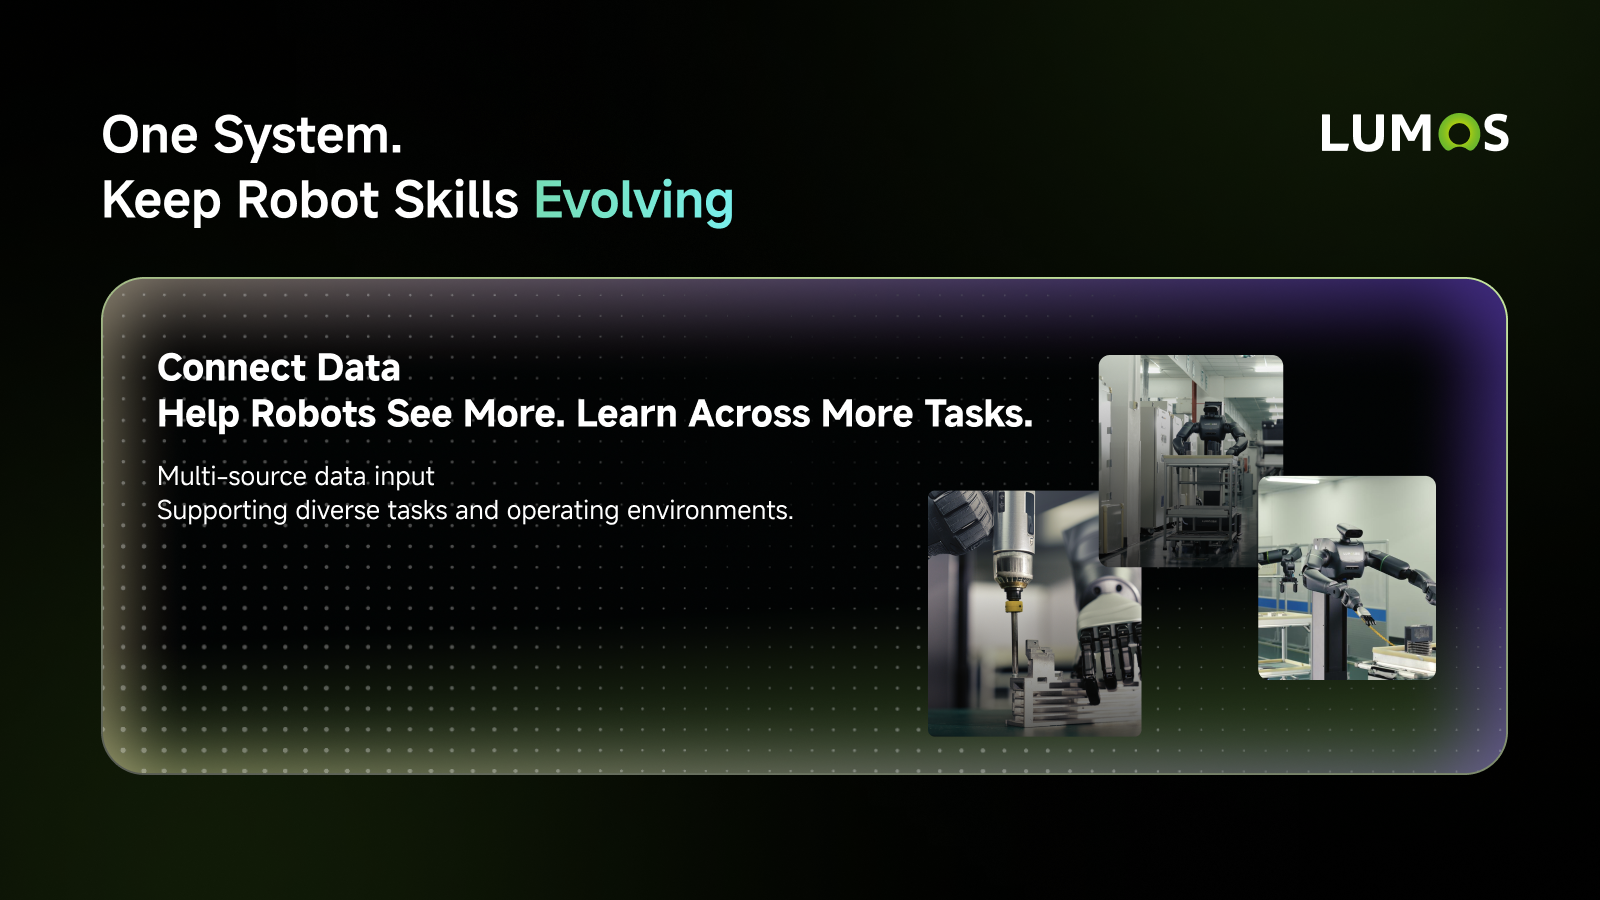
具現化AIの開発企業であるLumos Roboticsは、企業顧客が産業用ロボットをより容易に導入・運用できるように設計されたスキル進化エンジン「Lumos NexCore」をリリースした。
このプラットフォームにより、新しいロボットスキルの開発にかかる時間が数週間から数日に短縮され、産業用ロボット分野における大きなボトルネックである、「工場にロボットを導入してから、それが確実に有用な作業を実行できるようになるまでのギャップ」が解消されます。
多くの工場経営者やエンドユーザーにとって、課題はロボットが納入された後に始まります。実際の生産環境でロボットを確実に稼働させるには、プログラミングの専門知識だけでは不十分です。
また、顧客には、データ収集、アルゴリズム開発、スキルのトレーニング、モデルの展開、性能検証、そしてロボットを継続的に改善するために必要なフィードバックループに至るまで、フルスタックな能力が必要となる場合もあります。
これにより、ロボットの導入は複雑なエンジニアリングプロジェクトとなりかねません。新製品、加工対象、生産環境ごとに、新たなデータ、モデルの調整、現場でのデバッグ、そして繰り返しの検証が必要になる場合があります。
NexCoreは、こうした複雑さの多くを顧客の負担から取り除き、より「プラグアンドプレイ」的な体験を提供します。
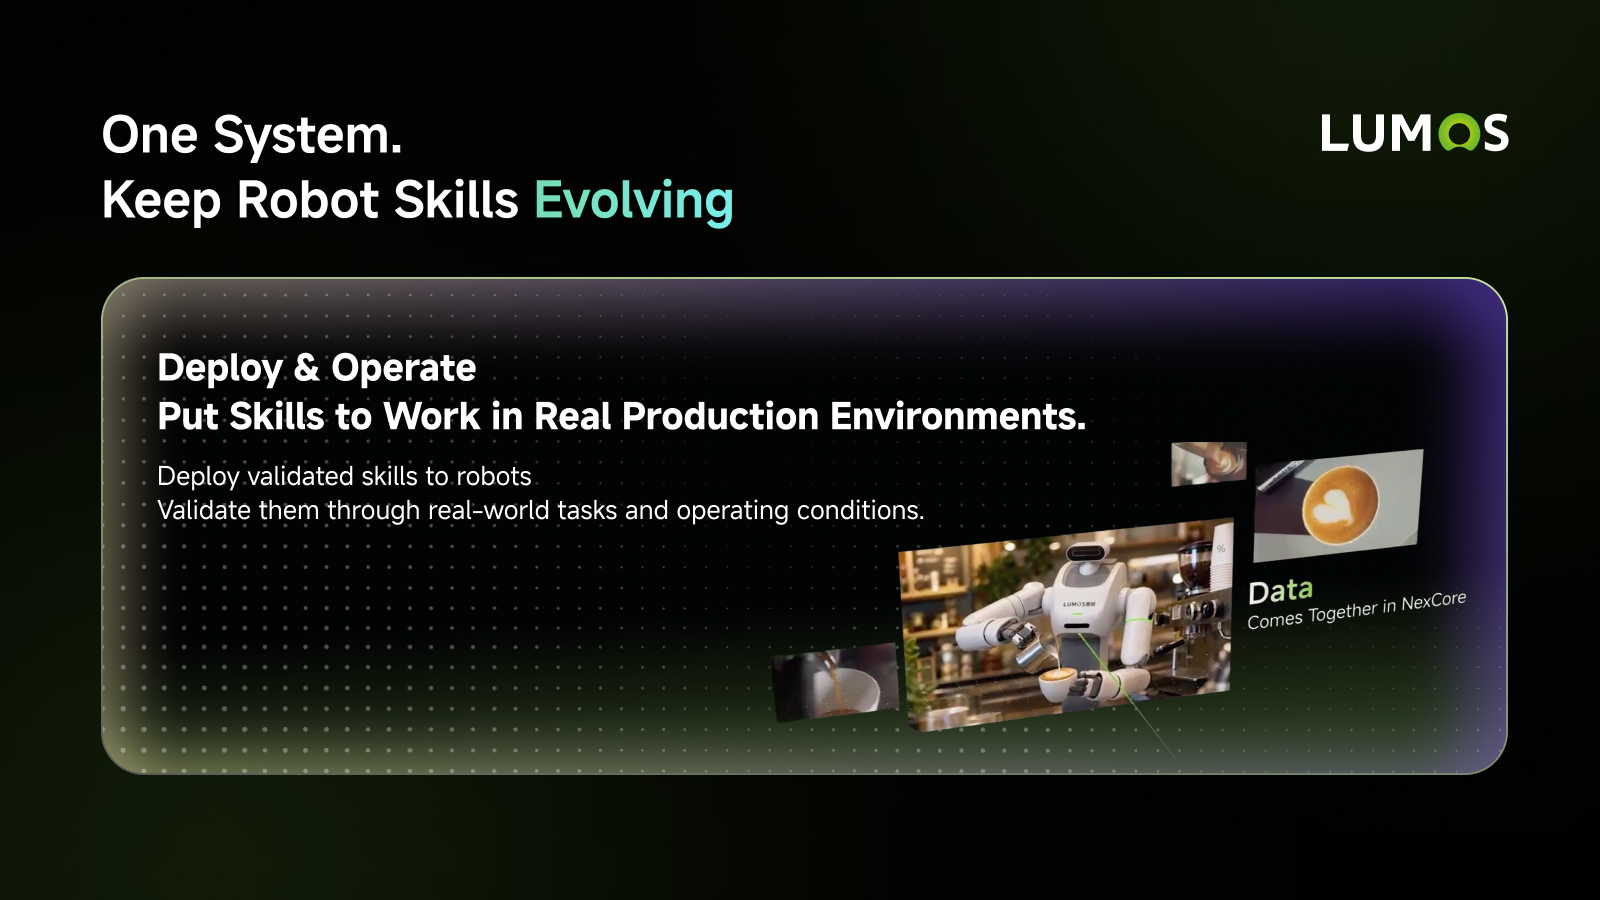
NexCore は、企業に独自のロボット AI スタックを構築するよう求めるのではなく、タスクの定義、データ取り込み、モデルトレーニング、スキルの作成、評価、導入、そして継続的な学習を単一のワークフローに統合しています。
ユーザーは自然言語でタスクを記述し、実世界データ、シミュレーションデータ、動画データを連携させ、候補となるスキルを学習させ、そのパフォーマンスを評価し、検証済みの機能を互換性のあるロボットに展開できます。
このプラットフォームは、従来は断片的でエンジニアリングに多大な労力を要するプロセスを、標準化されたスキル生成パイプラインへと変革します:
タスクの定義 → データ取り込み → モデル学習 → スキルの作成 → 評価 → 展開 → データフィードバック → 継続的な最適化
この閉ループにより、企業ユーザーはロボットのスキル開発をより容易に行えるようになります。顧客は基盤となる技術の各層を自ら構築するのではなく、ロボットに何を行わせたいかに集中でき、NexCoreが対応するスキルの作成、テスト、展開、改善を行うためのツールを提供します。
ロボットが高度に標準化された用途から、より柔軟な生産環境へと移行するにつれ、この違いはますます重要になってきています。
スキルが開発され、検証されれば、それをパッケージ化して、互換性のあるロボットや類似のタスクで再利用できます。生産中に生成されたデータはNexCoreにフィードバックされるため、スキルは初期導入後に固定されたままになるのではなく、継続的に最適化されるようになります。
したがって、1回の導入から得られた経験は、単発のエンジニアリングプロジェクトではなく、再利用可能な資産となります。
「具現化されたAIをスケールさせる鍵は、新しいスキルの習得コストを十分に低く抑えることです」と、Lumos Roboticsの創業者兼CEOであるYu Chao氏は述べています。「私たちの目標は、ロボットのスキルを大規模に生産可能にすることです。」











