
小米的類人型機器人工廠試驗是進展,而非完全自動化的證明
小米報告指出,其類人型機器人在三項汽車工廠任務(包括靈活處理內飾蓋板及折疊紙箱)上,各工作站的成功率均相當高。相關證據顯示,機器人在各工作站雖有顯著進展且包含實質性的操作內容,但缺乏用於主張廣泛替代人力所需的生產週期、運轉時間、人工干預及成本等數據。
小米的人形機器人工廠試驗是進展,而非完全自動化的證明
小米的人形機器人工廠試驗之所以重要,在於它將討論焦點從展示中的行走機器人,轉移到反覆處理笨重的汽車零件、工廠工作指令,以及不完美的物料搬運條件上。這正是評估工業人形機器人的正確場域,但同時也是其局限性變得更為清晰的場合。 此次試驗在柔順操控與雙臂協調方面展現了實質進展,並展示了與工廠系統的整合能力。然而,它並未提供製造業採購方用以評估單一班次或單一季度內成本、風險及人力配置影響所需的完整生產實證資料。
小米的試驗對汽車組裝能證明什麼、又無法證明什麼
對於詢問小米是否已證明人形機器人能全面取代汽車組裝線工人的採購方,答案應為「否」。小米雖報告了三項限定任務在工作站層面取得的顯著進展,卻未公布循環時間、產能、總運作時數、零件處理量、人工介入率、單任務成本或商業化可用性等數據。這使得其經濟效益論點仍未得到證實。
小米報告指出,其類人型機器人在自攻螺母裝載工位上,經過一個季度的運作後,雙手操作成功率達到 98%,比聲明的人工操作合格率低一個百分點。 該計畫隨後轉向兩項最終組裝物流任務:中控台側蓋分揀,以及材料箱的摺疊與回收。針對這兩項新任務,小米報告的成功率均為90%。
既然尚未達到完全自主,這為何重要?因為蓋板分揀任務涉及大型、不規則且具柔性的汽車工件。這迫使機器人必須整合全身運動、平衡、柔性接觸、雙手協調、末端力感測,以及手部
調整。對於那些零件會彎曲、卡住、纏繞,且無法像電腦輔助設計模型那樣運作的生產線而言,這些都是極具實質意義的能力。不妨將這次試驗視為一名新手駕駛者在三個圍欄圍起的路線上接受測試,而非直接獲准在所有道路上行駛。機器人雖展現出能應對既定路線並從某些尷尬的接觸中恢復的能力,但工廠自動化仍需在更長的班次、更多零件、更多故障情境以及經濟效益層面提供實證。
採購團隊現階段應從中獲得什麼啟示?應將這些結果視為在受限工作站中,操作品質與系統整合能力持續提升的佐證,而非廣泛實現工廠自主化勞動的證據。接下來的問題應聚焦於工作站正常運行時間、週期經濟效益、干預閾值、恢復記錄、安全驗證、維護負擔以及整合成本。
包含真實操作內容的有限工廠試驗
總部位於北京、正進軍自有品牌類人型機器人領域的消費電子與電動車製造商小米,透過小米機器人事業部於 2026 年 7 月 14 日發布的文章,披露了其汽車工廠的一項工廠試驗。該機器人於今年稍早開始在自攻螺母裝載工位運作。 經過一個季度後,小米報告指出該工作站的雙向操作成功率達到98%,僅比聲明的人工操作合格率低一個百分點。
隨後,該機器人被調派至兩項終端組裝物流任務。第一項是分揀中控台側蓋;第二項則是摺疊與回收物料箱。小米表示,這兩項新任務的成功率均達90%。此流程展現了從緊固件相關工位,逐步過渡至兩項物流任務的穩健進程,後兩者涉及不同的物體行為、夾具互動及視覺遮擋情境。
封面
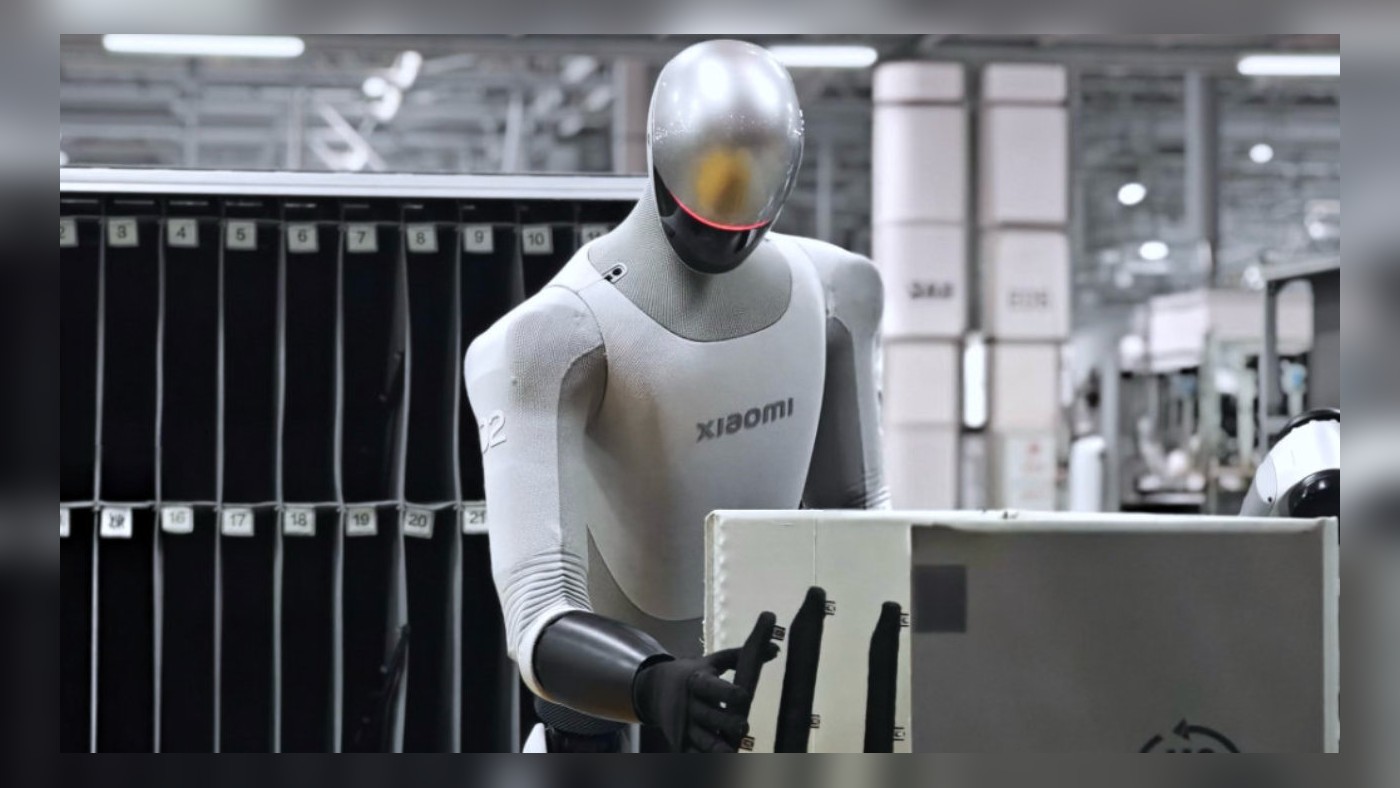
分揀任務在技術層面上更具啟發性。小米表示,這是該公司機器人首次在柔性汽車工件上進行長時間持續作業。機器人必須從三排貨箱中取出指定的蓋板,並將其放置到貨架推車的對應插槽中。這不僅僅是傳統意義上的「取放」作業。 大型、不規則且柔性的零件在抓取過程中可能變形、被鄰近零件勾住、在插入時卡住,或發生難以預先建模的位移。小米表示,該機器人採用全身運動控制、在取用遠端零件時的平衡維持、基於末端力感測的順應性接觸控制、雙手協作,以及利用靈巧手部的本體感覺進行精細手部調整。 主動順應策略旨在讓機器人在放置蓋板時若發生卡住或卡死的情況,能夠自行恢復,而非在首次遇到意外接觸時就強行進行「脆性停止」。當僵化的假設失效,且機器人必須在安全範圍內進行適應時,這些正是至關重要的要素。
物料箱任務雖在視覺上較不引人注目,但在實際運作上卻至關重要。 機器人會拉開卡榫、摺疊紙箱、配合生產節奏協調雙臂動作、推送摺疊好的紙箱堆,並協調多個機器人單元之間的時序。小米表示,多機器人協作在試驗環境中運行穩定。實際上,這涉及機器人間的時序協調、區域共享及工作狀態通訊,所有這些皆由上下游訊號所調控。
這些機器人亦與工廠系統相連。在蓋板任務中,系統會指示機器人取用哪片蓋板,以及應使用哪個貨架槽位。在紙箱摺疊工位,機器人透過工廠系統同步作業狀態。小米同時表示,針對危險或不可逆的故障,仍保留遠端干預機制。這種整合與安全監管並重的做法,實屬明智之舉
具備彈性組件的站點之成熟度狀態。這最後一點並非需要隱瞞的弱點,而是解讀成熟度等級的正確方式。工業自動化正是透過明確定義的邊界、已知的故障模式,以及經過工程設計的恢復路徑來贏得信任。 一個仍在學習如何可靠地操作柔性部件的人形機器人,應具備遠端干預路徑、故障處理機制以及保守的升級規則。買家應對此有所預期,並進一步要求提供相關數據,以確保這些干預措施能在大規模應用中保持可控性。
98% 的工作站成功率仍未能揭示的真相
在受限工作站中報告的 98% 成功率是一項有用的成就,但這不等同於工廠的全面自動化。該公司並未公布將工作站成功率與生產線經濟效益掛鉤的生產關鍵績效指標(KPI)。
· 工作站成功率不等同於生產線經濟效益。小米並未公布循環時間、產能、處理數量、總運行時數或人工等效成本。即使某個工作站精準度極高,若每個循環過慢、故障恢復時間過長,或監督成本抵消了人力成本節省,仍可能無法達到經濟目標。
· 成功率不等同於介入率。小米透露,針對危險或不可逆的故障,仍可進行遠端介入。此做法雖屬合理,但買家需要了解:介入的頻率為何、何種情況屬於可逆故障、恢復所需時間,以及遠端支援能否大規模涵蓋多個已部署的單元。
· 單一工作站的表現無法推論至整個工廠。自攻螺母裝載工作站、蓋板分揀任務及物料箱處理任務,各自具有特定的幾何結構、夾具、作業指示及故障模式。人形機器人可能在某個有限的製程中表現優異,但在另一項任務中卻可能陷入困境
這在非專業人士眼中看似相似。· 在較新的物流任務中,90% 的成功率尚不構成成熟生產的基準。在高產量的汽車製造作業中,除非失敗風險低、可快速恢復且能與生產線流程隔離,否則 10% 的任務失敗率將成為重大負擔。 小米的披露資料並未提供足夠細節,無法據此計算這些失敗嘗試所產生的營運成本。
· 該機器人在紙箱摺疊任務中仍需採用變通方法。小米表示,為了摺疊紙箱的第二面,機器人會先重新調整紙箱方向,使拉片朝向機器人。而經驗豐富的工人則無需此額外步驟即可拉開拉片。 小米計畫改進仿生靈巧手,並於日後測試該技能。這正是買家應重視的細節。它顯示出在看似簡單的工作中,機器人的靈巧度仍遜於人類雙手的技巧。
· 企業發布的未剪輯影片雖是實用的輔助資料,但並非獨立認證。 配套影片頁面描述該蓋板分揀畫面為連續且未經剪輯,並重申這是小米機器人在汽車工廠進行的首個長時間柔性工件操作。這有助於觀眾評估所展示的工作站行為,但無法取代經審計的運轉時間、安全性、週期時間、維護及人工干預等數據。
「小米的試驗應被視為操控與恢復能力的里程碑,而非取代人力工作的里程碑。當工作站的成功表現能與循環時間、運行時間、干預率、安全驗證以及每項任務完成成本等指標相結合時,才算真正具備商業可行性。」
與 BMW Figure Robot 的比較
BMW Figure Robot(「Figure」)報告稱已部署十一個月,並在組裝線上實際運作
在十個月內,每工作日皆正常運作,平日每班工作時長10小時,共裝載超過90,000件零件,累計運行時數超過1,250小時,並為超過30,000輛BMW X3車款的生產作出貢獻。該任務為鈑金裝載作業。圖中亦列出了一組關鍵績效指標:總週期時間為 84 秒、裝載要求為 37 秒、每班次成功放置率超過 99%,且每班次零人工干預。這些為公司自行報告的數據,並非獨立審計結果。重點在於班次結構、產量及週期目標,買家可據此與節拍時間進行比較。
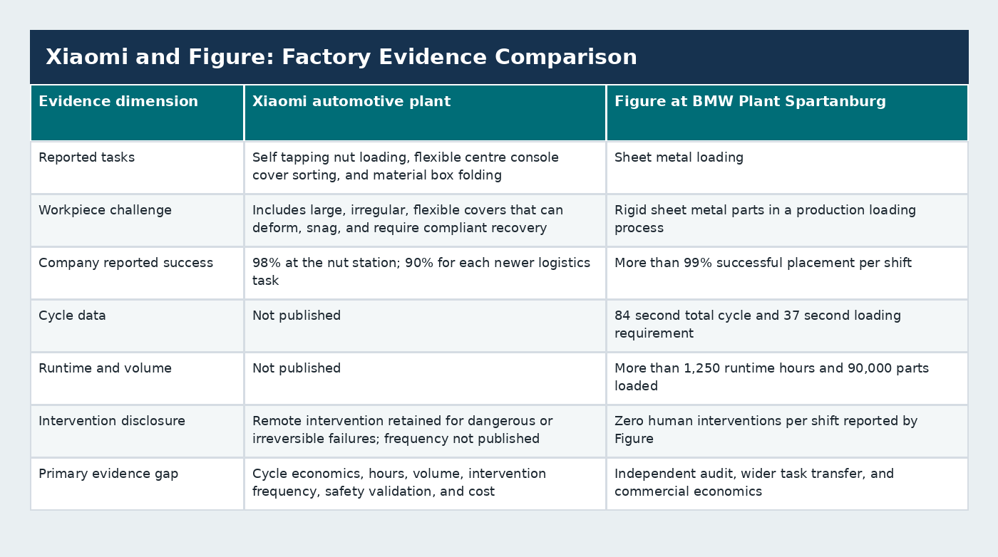
對採購方而言,兩者的差異在於證據形式與對象類別。Figure 披露了更多營運指標,供製造團隊對照生產排程與產能進行驗證;小米則披露了工作站成功率以及關於彈性零件處理的技術細節,但未提及週期時間、工時、產量或干預率。 小米的封裝任務更側重於變形、卡住恢復、手持調整及順應性插入。Figure 的報告則更側重於持續的產線參與度、週期 KPI 報告,以及零干預班次。
採購經理不應僅憑這些披露資訊,就斷言哪家公司更勝一籌。 更恰當的問題是:哪組證據更貼近買方自身工作站面臨的風險。若需求是重複性剛性零件裝載且需嚴格的週期報告,Figure 披露的 KPI 格式則更具直接相關性;若需求是處理笨拙的柔性內部零件,小米的試驗雖顯示其能應對更困難的操作類別,但經濟數據的差距仍相當顯著。
買方在編列預算前應提出的問題
小米的
此次試驗支持在汽車環境中建立一套更嚴謹的人形機器人採購框架。在做出任何採購決策或擴展付費試點計畫之前,應要求提供以下證據。1. 依任務狀態劃分的循環時間
應要求提供標稱循環時間、恢復循環時間及最壞情況下的循環時間。90% 的成功率是否可接受,取決於剩餘情況所需的時間長短,以及這些情況是否會阻礙生產。
2. 干預頻率與嚴重程度
遠端介入本身並非問題。關鍵缺失的資料包括介入頻率、持續時間、人力配置比例以及故障分類。採購方應區分「諮詢性遠端支援」、「人工核准」、「手動重置」及「實體救援」等不同類型。
3. 正常運作時間與維護時段
請詢問運作時數、平均停機間隔時間、電池或充電策略、手套磨損、感測器清潔要求、校準工作量以及備件需求。
4. 夾具與包裝的依賴性
若人形機器人必須在調整過料斗、貨架、紙箱及插槽公差後才能運作,相關成本應納入專案模型中。在許多工廠中,改變工作環境的成本可能比機器人本身更高。
5. 安全分析與工作單元設計
在人員、推車、儲物箱及生產線旁物流區域附近運作的人形機器人,必須進行明確的安全分析。採購方應詢問有關力限值、動作範圍、遠端干預、緊急停止,以及人員進入工作區域等事項的處理方式。
6. 轉移至相鄰任務
切勿假設在車蓋分揀任務上的成功,就能直接轉移至其他內飾零件的處理。請要求進行結構化的任務轉移測試
其組件在剛度、尺寸、咬合狀況及裝入公差方面各不相同。7. 資料所有權與可稽核性
站點日誌應可匯出並可供檢視。若成功率僅由供應商進行彙總,買方便無法驗證改善成效或診斷失敗原因。
實際意義與下一個驗證要點
小米已證明其人形機器人計畫不僅僅是企業形象研究專案。所披露的工廠試驗具備實質的製造內容:雙側作業、靈活的零件接觸、順應性恢復、雙臂協調、紙箱摺疊、多機器人同步,以及工廠系統連動。
與此同時,這項披露尚未達到採購團隊進行生產投資決策所需的標準。小米雖報告了成功率,卻未提供能將技術能力轉化為具成本效益部署的運作數據。 最有力的解讀是:這代表在限定範圍內的汽車生產站點中取得可量化的進展,而非通用型人形機器人勞動能力的證明。這種區別至關重要,因為人形機器人技術正進入一個市場將重視證據品質的階段。
影片雖仍能吸引目光,但製造業採購方將比較週期時間、正常運轉時間、人工干預負擔、安全認證、整合成本以及任務轉移等指標。Figure 針對 BMW 的披露在營運關鍵績效指標(KPI)細節方面更為詳盡。 梅賽德斯與 Apptronik 則透過遠端操作及員工知識轉移,展現了一條具戰略性的試點路徑。小米在靈活的零件操作與順應性恢復方面提供了寶貴的訊號,但顯然仍存在證據缺口。
對自動化採購方而言,小米的試驗應激發興趣,而非放寬標準。正確的應對方式是提出更精準的問題、定義工作站驗收標準,並要求提供能將機器人動作與工廠經濟效益相連結的數據。小米已
將人形機器人的對話應用更貼近量產階段。下一個具公信力的里程碑,是在買方相關的運作條件下,展現經審核且可重複的表現。本分析綜合了公司的官方聲明及公開的營運資訊。
免責聲明:本分析僅供參考,不構成任何投資、財務或採購建議。文中所述觀點係基於發佈當日之公開資訊及產業趨勢。本分析未背書任何供應商,亦不保證任何技術表現。











