
シャオミによるヒューマノイドロボットの工場試験は、完全な自律性の証明ではなく、進展である
Xiaomiは、同社のヒューマノイドロボットが、柔軟な内装カバーの取り扱いと箱の折り畳みを含む3つの自動車工場作業において、高いステーション成功率を達成したと報告している。この結果は、有意義な操作内容を伴う限定的なステーションでの進捗を示しているが、広範な労働力代替を主張するために必要なサイクル時間、稼働率、介入回数、およびコストに関するデータが欠けている。
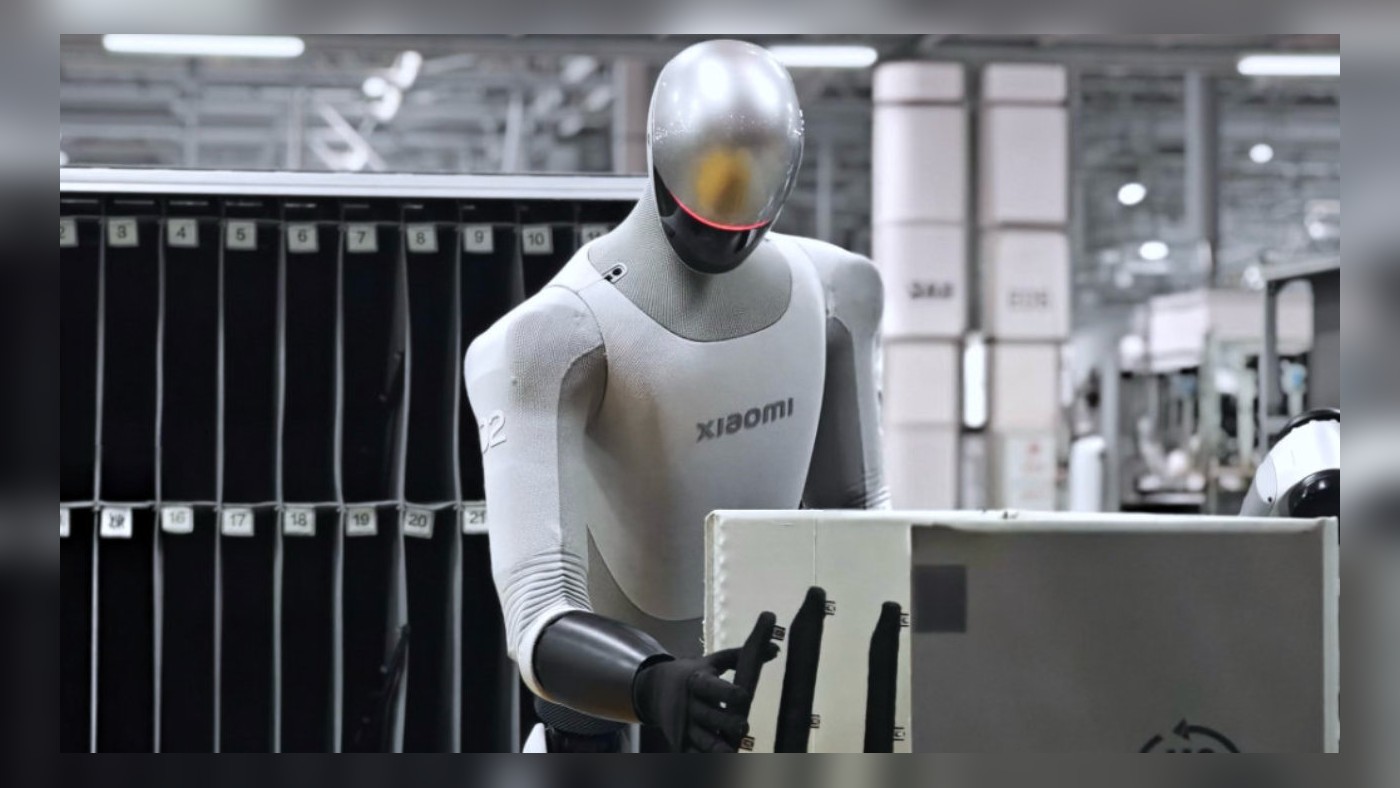
Xiaomiの人型ロボットの工場試験は「進歩」であり、「完全な自律性」の証明ではない
シャオミのヒューマノイド工場試験が重要である理由は、議論の焦点をデモ用の歩行ロボットから、扱いにくい自動車部品、工場の作業指示、そして不完全な資材搬送環境との繰り返しの接触へと移した点にある。そこは産業用ヒューマノイドを評価するのにふさわしい場であると同時に、その限界がより明確になる場でもある。 この試験運用は、柔軟な操作や両腕の協調動作において有意義な進展を示しており、工場システムとの統合も実証している。しかし、製造業の購買担当者がシフト単位や四半期単位でコスト、リスク、人員配置への影響を評価するために用いるような、本格的な生産実績の証拠一式を提供しているわけではない。
自動車組立分野において、シャオミの試験運用が証明したこと、そして証明できなかったこと
シャオミがヒューマノイドロボットによって自動車組立ラインの作業員を全面的に代替できることを証明したかどうかを問う購入担当者に対し、その答えは「いいえ」である。シャオミは3つの限定されたタスクにおいてステーションレベルでの著しい進展を報告したが、サイクルタイム、スループット、総稼働時間、部品処理量、介入率、タスクあたりのコスト、あるいは商用利用の可否については公表していない。そのため、経済的な妥当性は証明されていない。
シャオミは、ヒューマノイドロボットが、1四半期後にセルフタッピングナット装填ステーションにおいて98%の両側操作成功率を達成したと報告したが、これは公表された人間の操作合格率を1パーセントポイント下回る数値である。 その後、プログラムは最終組立の2つの物流タスク、すなわちセンターコンソールのサイドカバーの仕分けと、資材ボックスの折り畳み・リサイクルへと移行した。これらの新しいタスクそれぞれについて、シャオミは90%の成功率を報告した。
完全な自律操作ではないのに、なぜこれが重要なのでしょうか?それは、カバーの仕分け作業には、大きく、不規則で、柔軟性のある自動車用ワークピースが関わるからです。そのため、ロボットは全身の動き、バランス、順応性のある接触、両手の協調、先端の力覚、そして手内の
調整。これらは、部品が曲がったり、詰まったり、引っかかったり、CADモデル通りの動きを拒んだりするような現場にとって、極めて重要な機能です。この試験を、すべての道路で運転できる免許を即座に取得するのではなく、3つの柵で囲まれたコースでテストを受ける新米ドライバーのようなものと考えてほしい。ロボットは、定義されたルートを処理し、いくつかの不意の接触から回復できることを示しているが、工場における自律性には、より長いシフト、より多くの部品、故障、そして経済性といった側面における実証が必要だ。
調達チームは現時点で何を学ぶべきか?この結果を、広範な自律工場労働の証拠としてではなく、制約のある作業ステーションにおける操作品質とシステム統合の向上を示す証拠として捉えるべきだ。次の検討事項は、作業ステーションの稼働率、サイクル経済性、介入の閾値、復旧ログ、安全性の検証、保守負担、および統合コストに焦点を当てるべきである。
実際の操作内容を伴う限定的な工場試験
北京に本社を置く家電・電気自動車メーカーであり、独自のヒューマノイドロボット分野へ進出しているシャオミは、2026年7月14日付のシャオミ・ロボティクス部門の記事を通じて、同社の自動車工場における工場試験を公表した。ロボットは今年初めに、セルフタッピングナットの装填ステーションで稼働を開始した。 1四半期経過後、シャオミは同ステーションの双方向操作成功率が98%に達したと報告した。これは、公表されている人間による操作の合格率を1パーセントポイント下回る数値である。
その後、ロボットは2つの最終組立物流作業に投入された。1つ目はセンターコンソールのサイドカバーの仕分け、2つ目は資材箱の折り畳みとリサイクルである。シャオミは、これらの新しい作業それぞれについて90%の成功率を報告した。この一連の流れは、締結部品関連のステーションから、物体の挙動、治具との相互作用、視覚的遮蔽が異なる2つの物流作業への段階的な移行を反映している。
カバー
仕分け作業の方が、技術的な教訓としてより有意義です。Xiaomiは、同社のロボットが柔軟性のある自動車用ワークピースに対して長時間連続作業を行ったのは今回が初めてであると説明しています。ロボットは、3列のビンから指定されたカバーを取り出し、ラックカートの対応するスロットに配置しなければなりません。これは、従来の意味での単なる「ピック・アンド・プレース」作業ではありません。 大型で不規則な形状の柔軟な部品は、把持中に変形したり、隣接する部品に引っかかったり、挿入時に詰まったり、事前にモデル化することが困難な形でずれたりすることがある。Xiaomiによると、このロボットは全身運動制御、遠方の部品に手を伸ばす際のバランス制御、先端力センシングに基づくコンプライアント接触制御、両手の協調動作、そして器用な手の固有受容感覚を用いた手内微調整を採用している。 この能動的なコンプライアンス戦略は、配置中にカバーが引っかかったり詰まったりした場合でも、予期せぬ接触が起きた瞬間に機械的に停止させるのではなく、ロボットが回復できるようにすることを目的としている。これらは、固定的な仮定が通用しなくなり、ロボットが安全な範囲内で適応しなければならない際に重要な要素である。
資材箱の処理タスクは、視覚的にはそれほど派手ではありませんが、運用上は重要なものです。 ロボットはタブを開き、箱を折り、生産リズムに合わせて両腕を協調させ、折り畳まれた箱の積み重ねを押し出し、複数のロボットセル間でタイミングを調整します。Xiaomiによると、このマルチロボット運用は試験環境で安定して稼働しているとのことです。実際には、これはロボット間のタイミング調整、作業領域の共有、作業状況の伝達を指しており、これらはすべて上流および下流の信号によって制御されています。
ロボットは工場システムとも連携している。カバーの取り出し作業では、システムがロボットに対し、どのカバーを取り出すか、どのラックのスロットを使用するかを指示する。箱の折り畳みステーションでは、ロボットは工場システムを通じてステータスを同期させる。また、Xiaomiは、危険な故障や取り返しのつかない故障が発生した場合に備え、遠隔介入の機能を維持していると述べている。こうした統合と安全対策が講じられた監視体制の組み合わせは、理にかなったものである。
可動部を持つステーションの成熟度に関する姿勢。この最後の点は、隠すべき弱点ではありません。むしろ、成熟度レベルを正しく解釈する方法なのです。産業オートメーションは、明確に定義された境界、既知の故障モード、そして設計された復旧経路を通じて信頼を獲得するものです。 柔軟な部品周辺での確実な操作をまだ学習中のヒューマノイドには、遠隔介入手順、障害処理、および保守的なエスカレーションルールが備わっているべきです。購入者はこれを前提とし、それらの介入を大規模に管理可能にするための数値を要求すべきです。
「ステーション成功率98%」が依然として伝えていないこと
境界が定められたステーションにおける98%という報告された成功率は、有用な成果である。しかし、それは工場全体の完全な自律化とは同義ではない。同社は、ステーションの成功率と生産ラインの経済性を結びつける生産KPIを公表していない。
・ステーションの成功率はラインの経済性とは異なる。シャオミは、サイクルタイム、スループット、処理台数、総稼働時間、または人件費相当コストを公表していない。各サイクルが遅すぎたり、障害からの復旧に時間がかかりすぎたり、監視コストが人件費の削減分を相殺したりする場合、ステーションの精度が高くても経済的な目標を達成できない可能性がある。
・成功率は介入率とは異なる。シャオミは、危険な故障や不可逆的な故障に対しては、遠隔介入が引き続き可能であることを明らかにした。これは妥当な対応だが、購入者は、介入がどの程度の頻度で必要となるか、何が「可逆的」とみなされるか、復旧にどれくらいの時間がかかるか、そして遠隔サポートが大規模に展開された複数のセルをカバーできるかどうかを知る必要がある。
・1つのステーションの事例が工場全体に一般化できるわけではない。セルフタッピングナットの装填ステーション、カバーの仕分け作業、資材ボックスの取り扱い作業は、それぞれ固有の形状、治具、作業指示、および故障モードを持っている。ヒューマノイドは、ある限定されたプロセスでは良好なパフォーマンスを発揮しても、別のタスクでは苦戦する可能性がある。
専門家以外の人にはそう見える。・新しい物流タスクにおける90%の成功率は、まだ成熟した生産のベンチマークとは言えない。大量生産を行う自動車業界では、失敗が低リスクで、迅速に復旧可能であり、かつ生産ラインの流れから隔離されていない限り、10%のタスク失敗率は大きな負担となり得る。 Xiaomiの開示情報には、こうした失敗による運用コストを算出するのに十分な詳細が記載されていない。
・ ロボットは、箱の折り畳み作業において依然として回避策を採用している。シャオミによると、箱の2枚目の面を折り畳む際、ロボットはまずタブがロボット側を向くように箱の向きを調整するという。経験豊富な作業員であれば、その余分な手順なしにタブを開くことができる。 シャオミは、生体模倣型巧みなハンドの改良を計画しており、その技能については後日テストを行う予定だ。これこそが、購入者が重視すべき詳細情報である。一見単純な作業においても、ロボットの器用さが依然として人間の手の技能に及ばない点を示しているからだ。
・企業が公開した未編集の動画は有用な参考資料ではあるが、独立した認証ではない。 関連動画のページでは、カバーの仕分け映像について「連続した未編集の映像」であると説明し、これが「シャオミ・ロボティクスにとって自動車工場における初の長時間・柔軟なワークピース操作」であるという主張を繰り返している。これは視聴者が示された作業ステーションの挙動を評価する助けにはなるが、監査済みの稼働率、安全性、サイクルタイム、メンテナンス、および介入データの代わりにはならない。
「Xiaomiの試験運用は、労働力の代替というマイルストーンではなく、操作と復旧のマイルストーンとして捉えるべきである。ステーションの成功が、サイクルタイム、稼働率、介入率、安全性の検証、およびタスク1件あたりのコストと結びついたときに、初めて商業的な実証が得られることになる。」
BMWの「Figure Robot」との比較
BMW Figure Robot(「Figure」)は、11か月にわたる導入実績と、組立ラインでの稼働実績を報告している
10か月間、平日毎日稼働し、平日は10時間のシフト体制で、9万点以上の部品を積み込み、1,250時間以上の稼働時間を記録し、3万台以上のBMW X3の生産に貢献しました。作業内容は板金の積み込みでした。また、図には主要業績評価指標(KPI)のセットも記載されていた。総サイクルタイム84秒、積載所要時間37秒、シフトあたりの成功積載率99%以上、シフトあたりの人的介入ゼロである。これらは企業が報告した数値であり、独立した監査結果ではない。重点が置かれているのは、購入担当者がタクトタイムと比較できるシフト構成、生産量、およびサイクル目標である。
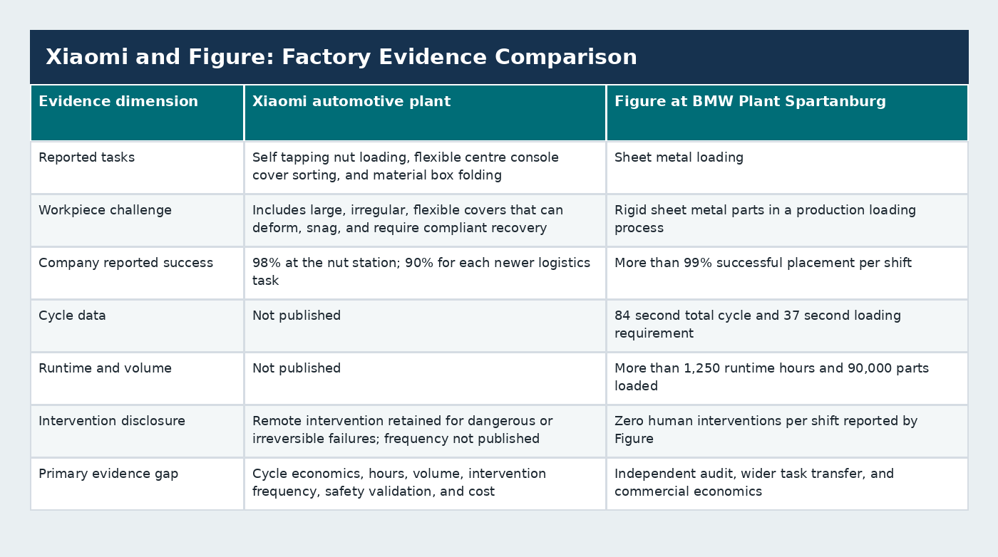
バイヤーにとっての違いは、証拠の形態と対象の分類にある。Figure社は、製造チームが生産スケジュールやスループットに対して検証できる運用指標をより多く開示した。一方、Xiaomi社はステーションの成功率や柔軟な部品ハンドリングに関する技術的詳細を開示したが、サイクル時間、稼働時間、生産量、介入率については開示しなかった。 シャオミのカバータスクは、変形、引っかかりの回復、手作業による調整、および順応性のある挿入をより重視している。一方、フィギュアの報告では、ラインへの持続的な参加、サイクルKPIの報告、および介入のないシフトをより重視している。
調達マネージャーは、これらの開示情報だけに基づいて、どちらの企業が優れているかを問うべきではない。 より適切な問いは、どの証拠セットが買い手自身のステーションリスクにより近いかということです。厳格なサイクル報告を伴う反復的な剛性部品の装填が必要な場合、Figure社が開示したKPI形式の方がより直接的に関連性があります。扱いにくい柔軟な内装部品の取り扱いが必要な場合、Xiaomi社の試験結果はより困難な操作クラスを示していますが、経済的なデータの格差は依然として顕著です。
予算策定前にバイヤーが問うべき質問
シャオミの
この試験は、自動車業界におけるヒューマノイドロボットの導入において、より厳格な購入枠組みを裏付けるものである。購入決定や有料パイロット事業の拡大を行う前に、以下の証拠を要求すべきである。1. タスク状態ごとのサイクルタイム
公称サイクルタイム、回復サイクルタイム、および最悪ケースのサイクルタイムを尋ねる。90%の成功率は、残りのケースに要する時間や、それらが生産を阻害するかどうかによって、許容可能か、あるいは許容できないか判断される。
2. 介入の頻度と深刻度
遠隔介入自体は問題ではありません。不足しているデータは、頻度、所要時間、要員配置比率、および故障の分類です。購入担当者は、助言的な遠隔サポート、人的承認、手動リセット、および物理的な救出を区別する必要があります。
3. 稼働時間とメンテナンスウィンドウ
稼働時間、平均停止間隔(MTBF)、バッテリーまたは充電戦略、手袋の消耗、センサーの清掃要件、校正作業、および予備部品の必要量について確認してください。
4. 治具および梱包への依存度
ヒューマノイドロボットが、ビン、ラック、カートン、およびスロットの許容誤差を調整した後にのみ動作する場合、それらのコストはプロジェクトモデルに組み込む必要があります。多くの工場では、作業環境の変更にかかる費用がロボット本体よりも高額になる場合があります。
5. 安全ケースとセル設計
人や台車、ビン、ラインサイドの物流設備の近くで作業するヒューマノイドには、明確な安全分析が必要です。購入担当者は、力制限、動作範囲、遠隔介入、緊急停止、および作業エリアへの人の立ち入りについて、どのように対応されているかを確認する必要があります。
6. 隣接する作業への転用
カバーの選別での成功が、他の内装部品にもそのまま適用されるとは想定しないでください。体系的な作業移行テストを依頼してください。
剛性、サイズ、噛み合わせ、および挿入公差が異なる部品を用いて。7. データの所有権と監査可能性
ステーションのログは、エクスポートおよび確認が可能でなければならない。成功率がベンダー側でのみ集計されている場合、購入者は改善の検証や損失の原因分析を行うことができない。
実用的な意義と次の実証ポイント
シャオミは、同社のヒューマノイドプログラムが単なる企業の研究イメージプロジェクトではないことを示した。公開された工場での試験には、両側作業、柔軟な部品接触、順応性のある復元、両腕の協調、箱の折り畳み、複数ロボットの同期、工場システムとの連携といった、実際の製造内容が含まれている。
一方で、この開示内容は、調達チームが生産投資の根拠として必要とする情報には至っていない。シャオミは成功率を報告したが、その能力をコスト計算済みの導入計画へと変換するための運用データについては明らかにしていない。 最も有力な解釈は、汎用ヒューマノイド労働の証明ではなく、限定された自動車生産ステーションにおける測定可能な進捗である。この区別が重要なのは、ヒューマノイドロボティクスが、市場が証拠の質を評価する段階に入っているからである。
動画は依然として注目を集めるだろうが、製造分野の購買担当者は、サイクルタイム、稼働率、介入負担、安全認証、統合コスト、およびタスクの移管を比較検討することになる。フィギュア社のBMWに関する開示は、運用KPIの詳細においてより説得力がある。 メルセデスとApptronikは、遠隔操作と従業員への知識移転を伴う戦略的なパイロット導入の道筋を示している。シャオミは、柔軟な部品操作と順応性のある復旧能力について貴重な示唆を与えているが、依然として証拠の不足が明らかである。
自動化システムの購入者にとって、シャオミの試験運用は関心を高めるべきものであり、基準を緩めるべきものではない。適切な対応は、より鋭い質問を投げかけ、作業ステーションの受け入れ基準を定義し、ロボットの動作と工場の経済性を結びつけるデータを要求することである。シャオミは
ヒューマノイドによる対話を、実用段階に一歩近づけた。次の確かなマイルストーンは、購入者にとって関連性のある運用条件下で、監査済みかつ再現性のある性能を発揮することである。本分析は、企業の公式発表および公開されている運用情報を総合したものです。
免責事項:本分析は情報提供のみを目的としており、投資、財務、または調達に関する助言を構成するものではありません。記載された見解は、公開日時点の公開情報および業界動向に基づいています。特定のベンダーを推奨するものではなく、いかなる技術の性能も保証するものではありません。











