
X Square Robot 推出 QUANXTA Zero 系列,打造整合式具身數據生產系統
X Square Robot 推出 QUANXTA Zero 系列,這是一套整合式的具身人工智慧平台,將資料蒐集、清理、標註、訓練與評估整合為一,旨在解決機器人領域在資料規模、品質與效率方面的關鍵瓶頸。 該系統包含三種硬體配置及一套端到端的軟體處理流程,其中旗艦型 G1 機型能以每小時高達 100 次示範的高效率進行同步資料擷取,並可將原始資料直接轉換為模型訓練工作流程。
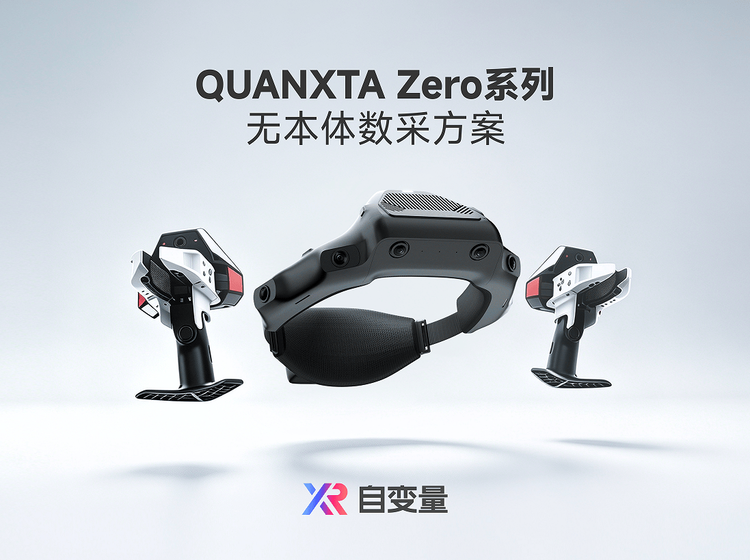
該系統將資料蒐集、清理、標註、訓練及評估整合為單一的具身人工智慧生產流程。
該公司表示,該平台旨在克服機器人領域在數據規模、品質與效率方面長期存在的瓶頸。
隨著機器人產業持續面臨限制模型訓練與部署的長期數據瓶頸,X Square Robot 已推出其 QUANXTA Zero 系列——這是一個旨在簡化具身人工智慧數據生產流程的軟硬體整合平台。
該公司表示,新系統旨在解決具身智能開發中的結構性挑戰——儘管基礎模型發展迅速,但數據匱乏、收集效率低下及品質不一仍為主要限制因素。
QUANXTA Zero 定位為一套全堆疊工作流程,將資料收集、同步、標註、訓練與評估整合為統一的生產迴路。
此次推出正值具身人工智慧開發者日益將焦點從模型架構轉向可擴展、高品質的資料管道之際,此類資料管道被廣泛視為實現通用機器人智慧的關鍵。
該系統的核心是一套專為多場景資料擷取而設計的新產品矩陣。QUANXTA Zero 系列包含三種配置:G1 是一款旗艦級 UMI-VIO 系統,結合頭帶與雙
兼具均衡性能與耐力的夾爪;G0 是一款基於虛擬實境(VR)的移動系統,採用 PICO 4 頭戴式裝置、雙夾爪配置及背包,可實現全身遙控操作與精確定位;以及 E0,一款配備六台相機的輕量級第一人稱視角擷取裝置,用於第一人稱視角數據收集。
該公司表示,G1 系統能夠在移動、雙臂控制及物體處理等任務中,快速收集無需身臨其境的操縱數據,並在同步框架下擷取視覺、觸覺及音訊訊號。
該系統支援多視角感知,結合第一人稱視角與手腕級視角,以保留抓取、接觸動力學及遮擋等細微的互動細節。
據 X Square Robot 表示,該系統可實現一毫秒內的感測器同步精度,以及跨影片串流的幀級對齊,從而能在不同機器人實體間實現高保真度重播。
據報導,在內部測試中,該系統每小時可支援近 100 次示範,相較於傳統的遙操作配置,效率顯著提升。
該硬體專為連續運作而設計,採用輕量化配置,摒棄背包式系統,改採頭帶加夾爪的架構。磁吸式熱插拔電池系統則確保了現場部署時運作不中斷。
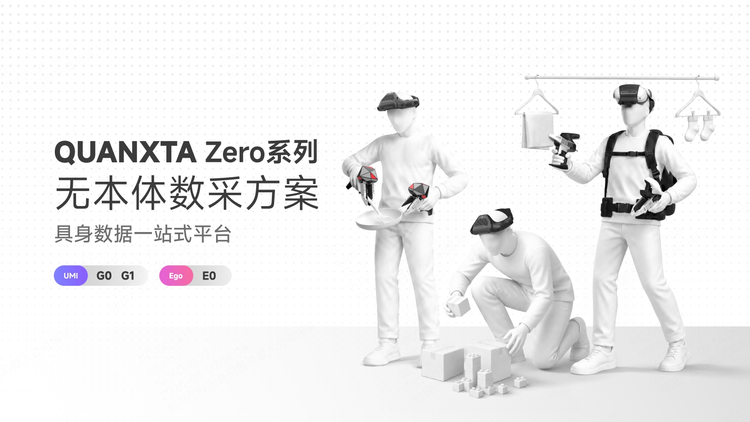
除了硬體之外,QUANXTA Zero 還整合了一整套軟體處理流程,旨在將原始示範影片轉換為結構化的訓練資料。該公司表示,其應用程式層提供了一個任務市集和營運儀表板,讓使用者無需手動拆解工作流程,即可啟動、監控和管理資料蒐集作業。
下游資料處理流程包含具備微秒級時間戳對齊的多來源同步功能、自動資料清理及多模態標註(可過濾停頓與失敗嘗試等低價值片段),以及一套混合式 AI-人工品質控制系統,該系統會將不確定的樣本轉交人工審查,同時自動完成高可信度的標註作業。 該系統還包含諸如人臉模糊處理、浮水印及存取控制等隱私與安全功能。
最後,經處理的數據會直接導入模型訓練與評估工作流程,從而建立迭代的效能回饋迴路,藉此識別表現薄弱的場景,並引導針對性的數據蒐集。
X Square Robot 表示,該平台旨在將具身數據生產從分散的硬體收集模式,轉變為工業化、端到端的數據引擎,以支援可擴展的機器人學習及通用型具身智能的開發。
來源
1 X Square Robot 新聞中心。「X Square Robot 推出 QUANXTA Zero 系列,透過通用操作介面重塑具身資料生產模式」,2026 年 7 月 2 日。
https://x2robot.com/en/news/6a46341cc7feadddbc603a332 品玩 《自變量推出 QUANXTA Zero 系列無本體數據採集方案,「數據採集元年」定義數據採集基礎建設,可降低數據採集成本 60%》,7 月 1 日,https://www.pingwest.com/a/315228











