
X Square Robot、統合型エンボディッドデータ生成システムの構築に向け「QUANXTA Zero」シリーズを発売
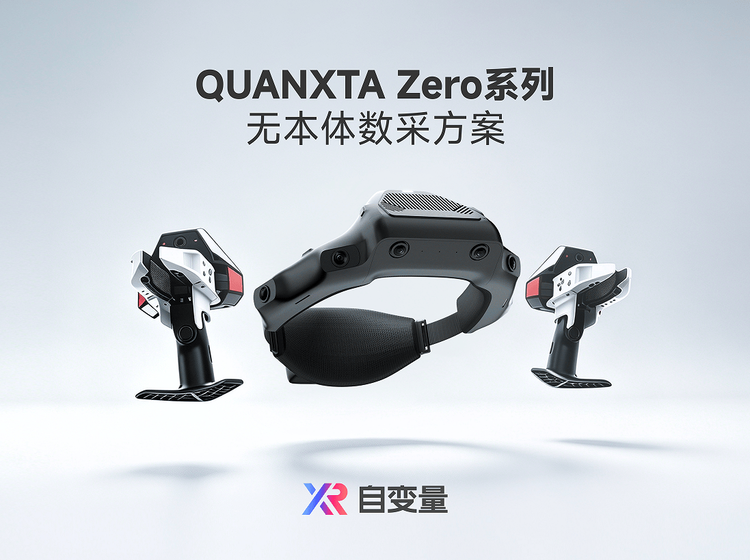
X Square Robotは、ロボット工学におけるデータの規模、品質、効率という主要な課題に対処するため、データ収集、クリーニング、アノテーション、学習、評価を統合した「QUANXTA Zeroシリーズ」という統合型エンボディッドAIプラットフォームを発売しました。 このシステムには3種類のハードウェア構成とエンドツーエンドのソフトウェアパイプラインが含まれており、フラッグシップモデルであるG1は、1時間あたり最大100回のデモンストレーションを高効率かつ同期して取得し、生データをモデル学習ワークフローに直接変換することが可能です。
このシステムは、データ収集、クリーニング、アノテーション、学習、評価を、単一の具体化されたAI生産パイプラインに統合しています。
同社によると、このプラットフォームは、ロボティクス分野におけるデータの規模、品質、効率性に関する長年のボトルネックを解消することを目的としている。
ロボット業界がモデルの学習や導入を制限する根深いデータ上のボトルネックに依然として苦慮する中、X Square Robotは、エンボディッドAIのデータ生成を効率化するために設計されたソフトウェア・ハードウェア統合プラットフォーム「QUANXTA Zeroシリーズ」を発売した。
同社によると、この新システムは、基盤モデルの急速な進歩にもかかわらず、データの不足、収集効率の低さ、品質のばらつきが依然として主要な制約となっている、エンボディド・インテリジェンス開発における構造的な課題の解決を目指している。
QUANXTA Zeroは、データ収集、同期、アノテーション、学習、評価を統合された生産ループに結びつけるフルスタックワークフローとして位置付けられている。
今回のリリースは、エンボディッドAIの開発者が、モデルアーキテクチャから、汎用ロボット知能の実現に不可欠と広く見なされている、スケーラブルで高品質なデータパイプラインへと焦点を移しつつある中で行われた。
このシステムの中心となるのは、マルチシナリオでのデータ収集を目的として設計された新しい製品マトリックスです。「QUANXTA Zeroシリーズ」には、ヘッドバンドとデュアル
バランスのとれた性能と耐久性を兼ね備えたグリッパー;PICO 4ヘッドセット、デュアルグリッパー構成、および全身遠隔操作と高精度な位置特定を可能にするバックパックを採用したVRベースのモバイルシステム「G0」;そして、6台のカメラを搭載し、一人称視点でのデータ収集を行う軽量な自己中心型キャプチャデバイス「E0」。
同社によると、G1システムは、移動、両腕制御、物体操作といったタスクにおいて、身体感覚に依存しない操作データを迅速に収集可能であり、視覚、触覚、音声信号を同期化されたフレームワークでキャプチャする。
また、マルチビュー知覚をサポートしており、一人称視点と手首レベルの視点を組み合わせることで、把持、接触ダイナミクス、オクルージョンといったきめ細かな相互作用の詳細を保持する。
X Square Robot社によると、このシステムは1ミリ秒以内のセンサー同期精度と、ビデオストリーム間のフレームレベルでの位置合わせを実現しており、異なるロボット体における高忠実度の再生を可能にしている。
社内テストでは、このシステムは 1 時間あたり 100 件近くのデモンストレーションに対応しており、従来の遠隔操作セットアップに比べて大幅な効率向上を実現しているとのことです。
ハードウェアは連続稼働を想定して設計されており、バックパック型システムを排除し、ヘッドバンドとグリッパーを組み合わせたアーキテクチャを採用した軽量構成が特徴です。磁気式のホットスワップ対応バッテリーシステムにより、現場での中断のない展開が可能となっています。
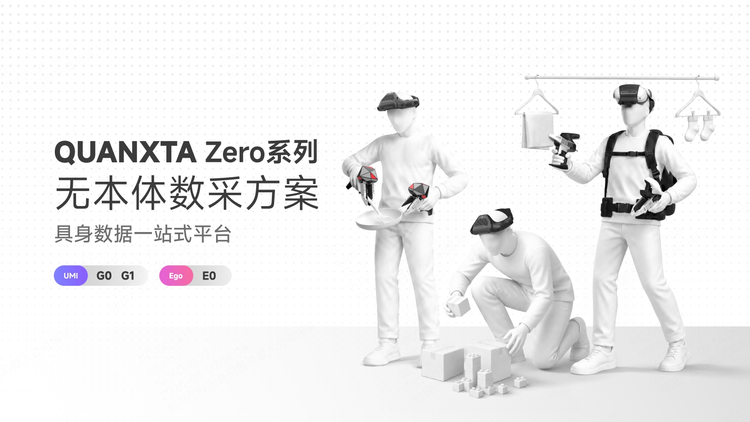
ハードウェアに加え、QUANXTA Zeroは、生のデモンストレーションデータを構造化されたトレーニングデータに変換するための完全なソフトウェアパイプラインを統合しています。同社によると、そのアプリ層にはタスクマーケットプレイスと運用ダッシュボードが備わっており、ユーザーはワークフローを手動で分解することなく、データ収集の開始、監視、管理を行うことができます。
下流のデータパイプラインには、マイクロ秒レベルのタイムスタンプ整合を伴うマルチソース同期、一時停止や失敗した試行などの価値の低いセグメントをフィルタリングする自動クリーニングおよびマルチモーダルアノテーション、そして不確実なサンプルを手動レビューに回しつつ、信頼度の高いラベリングを自動化するAIと人間によるハイブリッド品質管理システムが含まれています。 また、このシステムには、顔のぼかし処理、透かし入れ、アクセス制御などのプライバシーおよびセキュリティ機能も備わっている。
最後に、処理されたデータはモデルのトレーニングおよび評価ワークフローに直接供給され、パフォーマンスの反復的なフィードバックループを可能にすることで、脆弱なシナリオを特定し、的を絞ったデータ収集を導きます。
X Square Robot社によると、このプラットフォームは、身体化されたデータの生成を、断片的なハードウェアベースの収集から、スケーラブルなロボット学習と汎用的な身体化された知能の開発をサポートする、産業化されたエンドツーエンドのデータエンジンへと移行させることを目的としている。
出典
1 X Square Robot ニュースルーム。「X Square Robot、QUANXTA Zeroシリーズを発表――汎用操作インターフェースを通じて具現化データ生成の枠組みを再構築」2026年7月2日。
https://x2robot.com/en/news/6a46341cc7feadddbc603a332 品玩 『自变量がQUANXTA Zeroシリーズの本体不要型データ収集ソリューションを発表、「データ収集元年」としてデータ収集インフラを定義、データ収集コストを60%削減可能』、7月1日、https://www.pingwest.com/a/315228











