
X Square Robot 推出 QUANXTA Zero 系列,旨在构建集成式具身数据生产系统
X Square Robot 推出了 QUANXTA Zero 系列,这是一个集数据采集、清洗、标注、训练和评估于一体的集成式具身人工智能平台,旨在解决机器人技术在数据规模、质量和效率方面的关键瓶颈。 该系统包含三种硬件配置和一条端到端的软件管道,其中旗舰型号 G1 能够以每小时高达 100 次演示的高效率同步采集数据,并将原始数据直接转换为模型训练工作流。
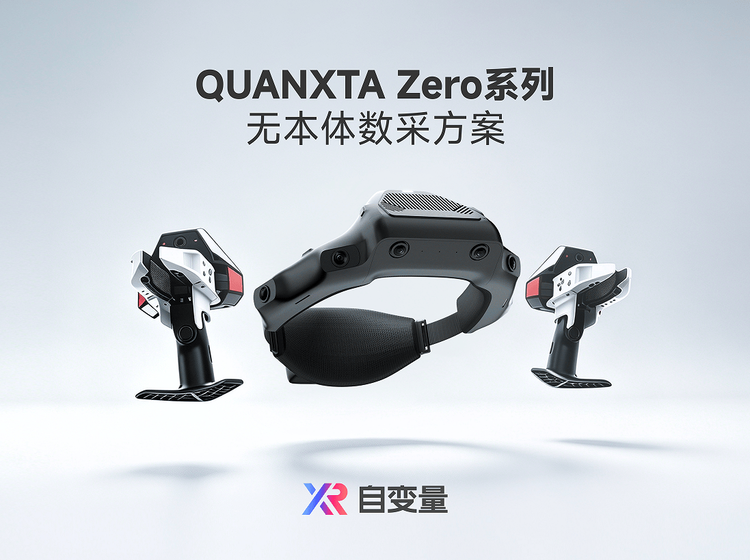
该系统将数据采集、清洗、标注、训练和评估整合到一个集成的AI生产管道中。
该公司表示,该平台旨在克服机器人领域在数据规模、质量和效率方面长期存在的瓶颈。
随着机器人行业持续面临限制模型训练和部署的顽固数据瓶颈,X Square Robot 推出了其 QUANXTA Zero 系列——一个旨在优化具身人工智能数据生产的软硬件一体化平台。
该公司表示,新系统旨在解决具身智能开发中的结构性挑战——尽管基础模型发展迅速,但数据匮乏、采集效率低下以及质量不稳定仍是关键制约因素。
QUANXTA Zero被定位为一个全栈工作流,将数据采集、同步、标注、训练和评估整合为一个统一的生产循环。
该系统的推出正值具身人工智能开发者日益将关注点从模型架构转向可扩展、高质量的数据管道之际,这些数据管道被广泛视为实现通用机器人智能的关键。
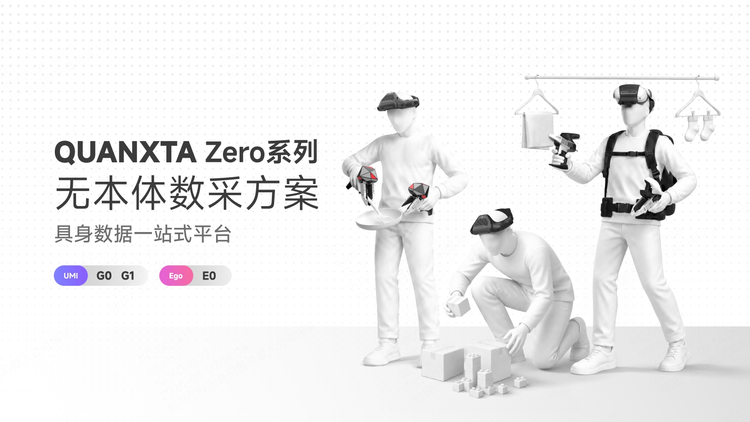
该系统的核心是一套专为多场景数据采集设计的新型产品矩阵。QUANXTA Zero系列包括三种配置:G1是一款旗舰级UMI-VIO系统,将头带与双
用于实现均衡性能和耐力的抓取器;G0,一款基于VR的移动系统,采用PICO 4头显、双抓取器配置和背包,可实现全身遥操作和精确定位;以及E0,一款轻量级以自身为中心的数据采集设备,配备六台摄像头,用于第一人称视角数据采集。
该公司表示,G1系统能够快速采集涵盖移动、双臂控制和物体处理任务的无具身感操作数据,并在同步框架内捕获视觉、触觉和音频信号。
该系统支持多视角感知,结合第一人称视角和手腕级视角,以保留抓取、接触动力学和遮挡等精细的交互细节。
据X Square Robot介绍,该系统实现了1毫秒以内的传感器同步精度以及视频流间的帧级对齐,从而能够在不同的机器人具身形态间实现高保真回放。
据报道,在内部测试中,该系统每小时可支持近100次演示,与传统的遥操作设置相比,效率显著提高。
该硬件专为连续运行而设计,采用轻量化配置,摒弃了背包式系统,转而采用头带加抓取器的架构。磁吸式热插拔电池系统确保了现场部署的连续性。
除了硬件之外,QUANXTA Zero 还集成了完整的软件管道,旨在将原始演示数据转换为结构化训练数据。该公司表示,其应用层提供了一个任务市场和运营仪表盘,使用户无需手动分解工作流即可启动、监控和管理数据采集。
下游数据处理流程包括:具备微秒级时间戳对齐的多源数据同步功能;自动清洗和多模态标注功能,可过滤停顿和失败尝试等低价值片段;以及混合式人工智能与人工质量控制系统,该系统会将不确定样本转交人工审核,同时自动完成高置信度标注。 该系统还包含隐私与安全功能,例如面部模糊处理、水印和访问控制。
最后,处理后的数据直接输入到模型训练和评估工作流中,从而建立迭代的性能反馈循环,以识别薄弱场景并指导有针对性的数据采集。
X Square Robot表示,该平台旨在将具身数据生产从分散的基于硬件的采集方式,转变为一种工业化的端到端数据引擎,以支持可扩展的机器人学习和通用具身智能的开发。
来源
1 X Square Robot 新闻中心。“X Square Robot 推出 QUANXTA Zero 系列,通过通用操作接口重塑具身数据生产”,2026 年 7 月 2 日。
https://x2robot.com/en/news/6a46341cc7feadddbc603a332 品玩 《自变量发布QUANXTA Zero系列无本体数据采集方案,“数据采集元年”定义数据采集基础设施,可降低数据采集成本60%》,7月1日,https://www.pingwest.com/a/315228











